
El debilitamiento de campo puede ampliar el rango de velocidades útiles de un motor BLDC de rotor interno, pero solo dentro de los límites electromagnéticos, de accionamiento, térmicos y mecánicos verificados. Ni la construcción SPM ni la IPM por sí solas garantizan un funcionamiento seguro a alta velocidad.
Antes de elegir cualquiera de las dos topologías, los ingenieros necesitan datos magnéticos específicos del motor, la tensión mínima del enlace de corriente continua, la capacidad de corriente del controlador, los límites de desmagnetización en función de la temperatura y un plan de validación de par-velocidad aceptado.
¿Qué requisitos de funcionamiento deben definirse antes de aplicar el debilitamiento de campo?
El debilitamiento de campo debe partir de los requisitos de funcionamiento de la aplicación, no de una preferencia por una construcción concreta del rotor. La velocidad, el par, la tensión y el ciclo de trabajo requeridos determinan si el debilitamiento de campo ofrece una solución útil.
Al analizar un motor de corriente continua sin escobillas de rotor interno, los ingenieros deben distinguir entre la capacidad habitual de control de velocidad y un rango de funcionamiento que requiera una reducción deliberada del flujo magnético.
¿Cómo aumenta el debilitamiento de campo la velocidad del motor?
A medida que un motor de imanes permanentes acelera, su fuerza electromotriz contraria (FEM contraria) aumenta con la velocidad. Con el tiempo, la tensión necesaria para mantener la corriente solicitada se aproxima a la tensión de salida disponible del inversor.
El control orientado al campo puede introducir una corriente negativa en el eje d, que suele denominarse Id, para contrarrestar parte del enlace de flujo de los imanes permanentes. Esto reduce la demanda de tensión en condiciones de funcionamiento adecuadas.
El aumento de velocidad conlleva ciertas restricciones. Un Id negativo consume capacidad de corriente, mientras que las características magnéticas y las limitaciones de tensión determinan cuánta corriente generadora de par sigue estando disponible.
Los ingenieros también deben distinguir entre velocidad base, velocidad nominal y velocidad máxima admisible. La velocidad base depende de la tensión y de las condiciones de funcionamiento; la velocidad nominal no identifica necesariamente el límite del debilitamiento de campo.
¿Qué requisitos de la aplicación deben definirse en primer lugar?
Una evaluación del debilitamiento del campo requiere un ciclo de funcionamiento completo, en lugar de una única velocidad objetivo. La velocidad por sí sola no permite determinar si el motor puede acelerar, soportar la carga o desacelerar de forma segura.
- Velocidad y par: Registre los puntos de funcionamiento requeridos, incluidos el par de aceleración y los cambios de carga a velocidades más altas.
- Ciclo de trabajo: Distinga entre el funcionamiento continuo y las demandas de corta duración, así como las transiciones de velocidad repetidas.
- Alimentación eléctrica: Identifique la tensión nominal y mínima del enlace de corriente continua, incluyendo la caída de tensión prevista en la alimentación.
- Condiciones de refrigeración: Defina la temperatura ambiente, la orientación de la instalación, el flujo de aire y las vías de transferencia de calor disponibles.
- Requisitos de parada: Identifique el funcionamiento regenerativo, la rotación impulsada por la carga y las respuestas previstas ante fallos.
Estos requisitos establecen las condiciones para comparar los motores candidatos. Un motor que alcance la velocidad deseada sin el par o la capacidad térmica suficientes no es una opción adecuada.
¿Cómo afectan los diseños de rotor SPM e IPM a la capacidad de debilitamiento de campo?
La ubicación de los imanes permanentes con respecto al núcleo del rotor influye en las características electromagnéticas de los motores SPM e IPM. Esas diferencias influyen en la generación de par y en el control del debilitamiento de campo, pero no determinan automáticamente el rendimiento.
¿Qué características técnicas deben evaluarse en los motores SPM de rotor interno?
Un rotor SPM lleva imanes permanentes en su superficie exterior o cerca de ella. Su geometría magnética suele producir una saliencia relativamente limitada en comparación con muchas construcciones IPM.
Dado que las inductancias de los ejes d y q suelen ser similares, el par de reluctancia suele ser limitado. La mayor parte del par proviene de la interacción entre el flujo de los imanes permanentes y la corriente del estator.
Los motores SPM pueden admitir el debilitamiento de campo cuando se dispone de una corriente Id negativa adecuada. La corriente admisible depende de las propiedades de los imanes, la temperatura y el diseño electromagnético completo.
La retención de los imanes en la superficie también requiere atención. Los adhesivos, los manguitos, la construcción del rotor y el equilibrado deben soportar la velocidad mecánica prevista, independientemente de la capacidad de control eléctrico.
¿Qué parámetros de diseño deben evaluarse en los motores IPM de rotor interno?
En un motor IPM, los imanes se colocan dentro de la estructura del rotor. Sus circuitos magnéticos pueden crear diferentes inductancias en los ejes d y q, lo que permite un componente adicional de par de reluctancia.
Esta característica puede ayudar a proporcionar par bajo ciertas restricciones de tensión y corriente. Sin embargo, el rendimiento útil depende del enlace de flujo real, la saliencia, la saturación y el control del vector de corriente.
La saturación magnética puede modificar considerablemente la inductancia a medida que aumenta la corriente. El acoplamiento cruzado también implica que el enlace de flujo del eje d puede depender de la corriente del eje q, y viceversa.
Los imanes integrados plantean consideraciones mecánicas relacionadas con los puentes del rotor, las cavidades y las tensiones locales. Su presencia no elimina la desmagnetización ni los riesgos estructurales a alta velocidad.
¿Por qué el IPM no es automáticamente mejor que el SPM?
La construcción del IPM puede proporcionar una región de funcionamiento útil con debilitamiento de campo, pero una mayor saliencia no garantiza una capacidad de velocidad, una eficiencia o un par continuo superiores para todas las aplicaciones.
Un motor SPM diseñado adecuadamente puede satisfacer el rango de funcionamiento requerido con un comportamiento magnético más sencillo. Ambos diseños requieren pruebas equivalentes antes de que se pueda comparar su idoneidad real.
| Factor de comparación | Motor SPM de rotor interno | Motor IPM de rotor interno |
| Disposición de los imanes | Imanes montados en la superficie del rotor o cerca de ella | Imanes integrados en el rotor |
| Saliencia magnética | Generalmente limitada | A menudo más pronunciada |
| Par de reluctancia | Normalmente limitado | Puede aportar un par adicional |
| Capacidad de debilitamiento de campo | Depende de los límites eléctricos y magnéticos verificados | Depende de los límites de saliencia y eléctricos verificados |
| Evaluación de la desmagnetización | Obligatoria | Obligatoria |
| Verificación mecánica de la velocidad | Retención de los imanes e integridad del rotor | Puentes, cavidades e integridad estructural del rotor |
| Criterios de selección | Envolvente operativa validada | Envolvente de funcionamiento validada |
La comparación debe basarse en los diseños de motor propuestos, no en supuestos representativos de la topología. Las descripciones publicadas de las categorías SPM e IPM no constituyen pruebas suficientes de la saliencia o la capacidad de debilitamiento de campo de un modelo concreto.
¿Qué límites electromagnéticos deben verificarse antes del debilitamiento de campo?
La verificación electromagnética determina si el vector de corriente previsto puede reducir la demanda de tensión al tiempo que mantiene el par sin dañar los imanes. Requiere parámetros reales del motor, en lugar de valores genéricos de SPM o IPM.
Verificación de la fuerza contraelectromotriz (FCE) y del enlace de flujo de los imanes permanentes
Las mediciones de la fuerza contraelectromotriz ayudan a determinar la tensión asociada a la velocidad del rotor. Los ingenieros deben solicitar el método de medición, la forma de onda, la temperatura y la definición de las constantes antes de utilizar estos resultados.
No deben mezclarse las magnitudes entre líneas ni las de fase. Las convenciones de valor pico y valor eficaz también son importantes a la hora de convertir los datos de la fuerza contraelectromotriz en las magnitudes de tensión utilizadas por un modelo de controlador.
El enlace de flujo de los imanes permanentes varía con la temperatura. Esto afecta tanto a la fuerza contraelectromotriz como a la generación de par, por lo que las predicciones eléctricas deben abarcar las temperaturas de funcionamiento pertinentes.
El cálculo debe incluir la resistencia del devanado y los términos de tensión inductiva bajo carga. Una constante de fuerza contraelectromotriz en vacío por sí sola no puede establecer el límite de debilitamiento de campo bajo carga.
Comprobar la inductancia de los ejes D y Q en condiciones de saturación
La inductancia del eje d, Ld, y la inductancia del eje q, Lq, influyen en la tensión necesaria para regular la corriente del estator. Su relación también afecta al par de reluctancia en los motores salientes.
Los valores fijos de inductancia proporcionan un modelo simplificado, pero pueden resultar inexactos en condiciones de saturación magnética considerable. Esto es especialmente importante cuando se dan simultáneamente un Id negativo y un Iq elevado.
El acoplamiento cruzado modifica la respuesta magnética de un eje a medida que varía la corriente en el otro. Por lo tanto, los controladores que utilizan parámetros simplificados pueden predecir ángulos de corriente o requisitos de tensión incorrectos.
Cuando sea necesario, solicite mapas de enlace de flujo dependientes de la corriente o datos de inductancia debidamente caracterizados. El proveedor debe identificar las condiciones de medición o cálculo y el rango de funcionamiento previsto del modelo.
Verificar la corriente negativa en el eje D y los límites de desmagnetización
Una corriente Id negativa reduce el enlace de flujo efectivo del eje D, pero un campo magnético opuesto excesivo puede provocar la desmagnetización irreversible del imán. El límite depende del diseño magnético y de la temperatura del imán.
Los cambios en la temperatura del imán pueden alterar el límite de corriente admisible, haciendo que un nivel de corriente anteriormente aceptable resulte inadecuado. Los ingenieros necesitan conocer el límite de corriente negativa admisible para las condiciones específicas del imán.
La evaluación también debe tener en cuenta el sobreimpulso de corriente, el error de posición del rotor y los transitorios de fallo. Un límite de Id negativo en estado estacionario no puede utilizarse automáticamente como límite transitorio seguro.
Para cada motor propuesto, distinga entre la corriente de funcionamiento admisible y la corriente que podría causar daños irreversibles. No deduzca ninguno de estos valores basándose únicamente en la topología.
Compruebe el círculo de corriente y la corriente generadora de par
Para un modelo d/q convencional que utilice definiciones de corriente coherentes, la restricción de la magnitud de la corriente puede expresarse como Id² + Iq² ≤ Imax².
Aquí, Imax representa el límite aplicable del vector de corriente. Debe ser coherente con la convención de corriente de fase del controlador y con la capacidad de corriente continua o transitoria del motor.
A medida que aumenta la magnitud de Id negativo, puede quedar menos capacidad de corriente para Iq. Esto puede reducir el par disponible, incluso al ampliar el rango de velocidad limitado por la tensión.
El par del IPM también puede incluir un componente de reluctancia, por lo que el Iq restante por sí solo no puede determinar el resultado. Evalúe el modelo de par magnético en el punto de funcionamiento real del vector de corriente.
¿Pueden el inversor y el sistema de control admitir el debilitamiento de campo?
Un motor con características magnéticas adecuadas sigue necesitando un inversor capaz de generar y regular el vector de corriente requerido. Las limitaciones eléctricas y de software del controlador constituyen un límite de verificación independiente.
Verificar la tensión mínima del enlace de CC y los límites de modulación
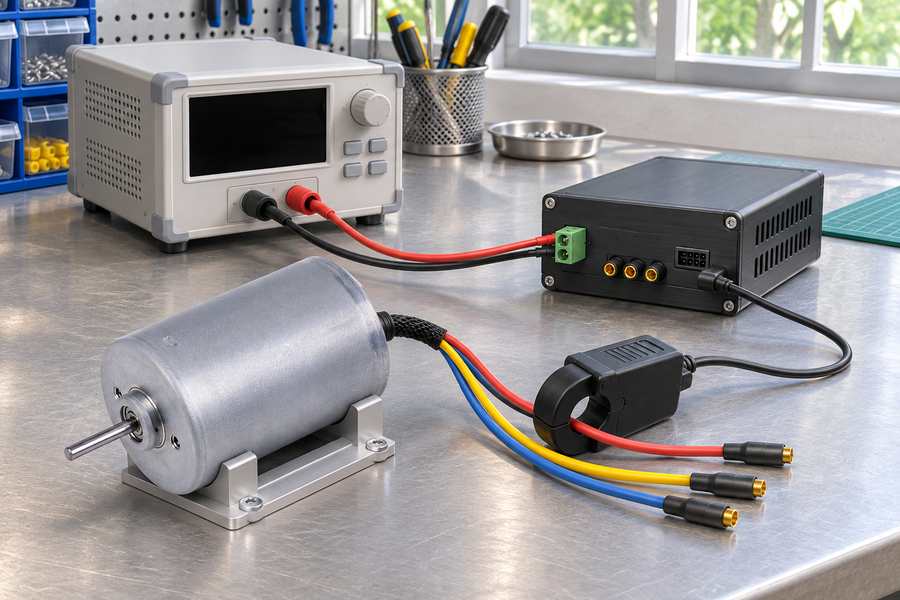
Los cálculos de debilitamiento de campo deben utilizar la tensión del enlace de CC más baja prevista durante el ciclo de trabajo requerido. La tensión nominal de alimentación puede sobreestimar la tensión disponible del inversor bajo carga.
La descarga de la batería, las pérdidas en los cables, la impedancia de la fuente y los transitorios de carga pueden reducir la tensión. Su relevancia depende de la configuración real de la fuente de alimentación y de la instalación.
El método de modulación del inversor determina su tensión de salida fundamental utilizable. El tiempo muerto, las caídas de tensión de los semiconductores y la reserva de regulación de corriente influyen aún más en el límite práctico de funcionamiento.
Los ingenieros deben verificar que la tensión d/q solicitada siga siendo alcanzable durante la aceleración y los cambios de carga. Una saturación sostenida de la tensión puede impedir que el controlador siga la corriente requerida.
Confirmar la compatibilidad con el control de seis pasos o FOC
La conmutación convencional de seis pasos activa las fases del motor según sectores discretos de la posición del rotor. El avance de conmutación puede alterar el funcionamiento a alta velocidad, pero no proporciona corrientes en los ejes d y q reguladas de forma independiente.
El control orientado al campo (FOC) regula directamente estos componentes de corriente utilizando la información de la posición del rotor y transformaciones de coordenadas. Esto proporciona un marco adecuado para el funcionamiento controlado con Id negativo.
Sin embargo, la disponibilidad del FOC no garantiza que el debilitamiento de campo se haya implementado correctamente. La detección de corriente, la precisión de posición, la limitación de tensión y el firmware del controlador deben ser compatibles con el funcionamiento previsto.
En función de las características del motor y de las condiciones de funcionamiento, el controlador puede beneficiarse del control de par máximo por amperio (MTPA) o de par máximo por tensión (MTPV). Su utilidad depende de los parámetros del motor, de la implementación del controlador y del rango de funcionamiento requerido.
Las estrategias avanzadas de seis pasos deben evaluarse en función de sus propias capacidades demostradas. No deben considerarse equivalentes al control de debilitamiento de campo d/q en bucle cerrado sin una verificación previa.
Evaluar la observabilidad de la posición del rotor en el control sin sensores
En lugar de basarse en un sensor de posición físico, los algoritmos sin sensores deducen la posición angular del rotor utilizando señales eléctricas medidas y un modelo de motor adecuado. Su fiabilidad depende del método de estimación, las características del motor, la velocidad de funcionamiento y la información de medición disponible.
La estimación basada en la fuerza contraelectromotriz (FCE) suele resultar difícil cerca de la parada, ya que la señal disponible disminuye. La estimación basada en la saliencia tiene requisitos diferentes y no puede darse por sentado que sea adecuada para todos los motores.
Durante el debilitamiento de campo a alta velocidad, la saturación de tensión, los errores de parámetros y las respuestas de corriente distorsionadas pueden degradar la estimación de la posición. Las estimaciones de posición incorrectas también producen componentes de corriente d/q incorrectos.
La validación debe incluir la aceleración, la entrada en el modo de debilitamiento de campo, el funcionamiento en régimen estable y la desaceleración. Los cambios bruscos de carga resultan especialmente útiles para identificar la inestabilidad del estimador o una regulación de corriente inadecuada.
Si el rendimiento sin sensores no puede cumplir los requisitos de funcionamiento, evalúe un sensor de posición del rotor adecuado y su integración, en lugar de confiar en un ajuste no especificado del controlador.
Verificar el manejo de fallos eléctricos y la protección del controlador
Los requisitos de protección van más allá de la regulación normal de la corriente. Un controlador debe responder adecuadamente cuando la posición estimada del rotor, la retroalimentación de corriente o la tensión disponible del enlace de CC dejen de ser fiables.
- Fallos de regulación de corriente: compruebe la detección y la respuesta cuando no se pueda mantener la corriente ordenada.
- Errores de posición: evalúe la orientación incorrecta del vector de corriente y los posibles transitorios de desmagnetización.
- Sobretensión regenerativa: Compruebe la gestión de la energía del enlace de CC durante la desaceleración y la rotación impulsada por la carga.
- Interrupción del control: Determina las consecuencias mecánicas de la pérdida de par del inversor a alta velocidad.
- Protección contra sobrevelocidad: Confirme los métodos de detección y la respuesta de protección requerida.
La desconexión eléctrica no detiene automáticamente una carga giratoria. La estrategia de respuesta ante fallos debe tener en cuenta la energía cinética almacenada y los requisitos de parada del sistema mecánico.
¿Qué límites de par-velocidad y térmicos deben verificarse?
La viabilidad electromagnética establece los posibles puntos de funcionamiento, pero los límites térmicos determinan cuánto tiempo pueden mantenerse. Los ingenieros necesitan una envolvente de par-velocidad-temperatura vinculada a las condiciones reales de refrigeración y de funcionamiento.
Confirmar la envolvente de funcionamiento de par-velocidad disponible
El par de carga requerido debe compararse con el par disponible del motor en todo el rango de velocidades propuesto. Un único valor de velocidad máxima no basta para determinar la idoneidad de la aplicación.
El par continuo y el de corta duración deben evaluarse por separado. El debilitamiento de campo puede permitir una velocidad más alta, pero dejando un margen insuficiente de corriente o tensión para la aceleración o el rechazo de perturbaciones.
No se debe dar por sentado que el motor proporciona una potencia constante en toda la región de debilitamiento de campo. Ese comportamiento depende de sus características magnéticas reales, los límites de corriente y las restricciones de tensión.
Solicite un mapa de funcionamiento que identifique las condiciones de velocidad base, los límites del debilitamiento de campo, el par disponible y los supuestos utilizados para calcular o verificar cada punto de funcionamiento.
Evalúe las pérdidas del motor y del variador durante el debilitamiento de campo
La corriente negativa del eje d contribuye a las pérdidas en el cobre del devanado, incluso cuando no produce directamente el par deseado en el eje. Por lo tanto, la corriente adicional puede aumentar el calentamiento de forma desproporcionada.
Una mayor velocidad de rotación puede aumentar las pérdidas en el hierro y las pérdidas aplicables del rotor. Su magnitud depende del material magnético, la distribución del flujo, la frecuencia eléctrica y la estrategia de control.
Las pérdidas por conducción y conmutación del variador también afectan al rendimiento térmico del sistema. Estas pérdidas deben evaluarse con la corriente prevista, el estado de modulación y las condiciones de conmutación.
Un motor que cumpla un objetivo de par electromagnético puede seguir sin superar la aceptación térmica durante un funcionamiento prolongado. Las estimaciones de pérdidas deben confirmarse con datos térmicos adecuados.
Comprueba los límites de temperatura de los devanados y los imanes
La temperatura del devanado afecta a la resistencia y a las pérdidas en el cobre. La temperatura del imán modifica el flujo magnético y la resistencia a la desmagnetización, lo que puede alterar tanto la capacidad de par como la corriente Id negativa admisible.
Las condiciones de funcionamiento en frío y en caliente pueden dar lugar a diferentes limitaciones de tensión y magnéticas. Ninguna de estas condiciones debe considerarse automáticamente como el único caso más desfavorable.
Las hipótesis de refrigeración deben reflejar la instalación, incluyendo el contacto con la carcasa, el flujo de aire, los componentes circundantes y la duración del funcionamiento. Un resultado en aire libre puede no ser representativo de un conjunto cerrado.
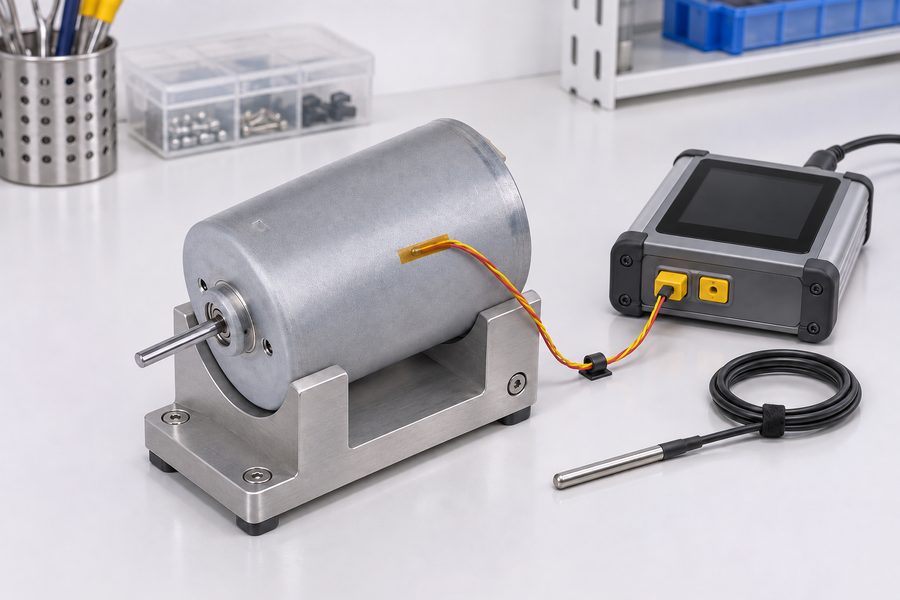
La evidencia de aceptación debe identificar las temperaturas de los devanados, las temperaturas estimadas o medidas de los imanes, las condiciones de refrigeración y la duración de cada punto de funcionamiento verificado.
¿Qué límites de velocidad mecánica deben comprobarse?
El debilitamiento del campo eléctrico no puede aumentar la velocidad mecánica admisible del rotor. La verificación mecánica debe establecer de forma independiente que todo el conjunto giratorio puede soportar las condiciones de funcionamiento requeridas.
Verificación de la resistencia del rotor y la retención de los imanes
La carga centrífuga aumenta con la velocidad de rotación. Por lo tanto, los materiales del rotor, los sistemas de retención de los imanes y las tolerancias de fabricación influyen en la velocidad máxima admisible del conjunto completo del rotor.
Las construcciones SPM requieren prestar atención a la retención superficial de los imanes y a cualquier manguito de retención. Los diseños IPM requieren una evaluación del soporte de los imanes incrustados, los puentes del rotor y las tensiones estructurales locales.
A ninguna de las dos construcciones debe asignársele una ventaja mecánica sin un análisis o una validación específicos para cada modelo. El límite verificado debe aplicarse a la geometría real del rotor y a la configuración de fabricación.
Comprobar los cojinetes, el diseño del eje y la dinámica del rotor
La idoneidad de los cojinetes depende de la velocidad de funcionamiento, la lubricación, la temperatura y las cargas aplicadas. La capacidad eléctrica a alta velocidad no garantiza que los cojinetes puedan soportar el servicio previsto.
La configuración del eje también afecta al comportamiento mecánico. Los cambios en la longitud del eje, el diámetro, la disposición del acoplamiento o la carga externa pueden influir en la flexión, la vibración y la respuesta dinámica del rotor.
Es necesario prestar atención a la calidad del equilibrado y al comportamiento a velocidades críticas cuando sea pertinente. Los ingenieros deben tener en cuenta tanto la velocidad de funcionamiento constante como el rango de velocidades que se alcanza durante la aceleración o la desaceleración.
Confirmar los requisitos de sobrevelocidad y parada
El límite de velocidad del controlador debe coordinarse con el límite mecánico verificado del rotor. A la hora de establecer el comportamiento de protección, deben tenerse en cuenta los errores de estimación de la posición y las respuestas retardadas ante fallos.
Las cargas de alta inercia o accionadas externamente pueden seguir girando una vez que se elimina el par eléctrico. Por lo tanto, el método de parada debe ser compatible con la aplicación y la energía mecánica almacenada.
Cuando el frenado es regenerativo, la absorción de energía disponible en el enlace de corriente continua cobra relevancia. Los requisitos de parada mecánica y la protección contra sobretensiones eléctricas deben evaluarse conjuntamente, y no como funciones independientes.
¿Qué pruebas y pruebas se requieren antes de aprobar el debilitamiento de campo?
La aprobación requiere pruebas trazables para la combinación propuesta de motor e inversor. Las especificaciones genéricas del motor, las descripciones de la topología y las listas de características del controlador no establecen un ámbito operativo verificado para el debilitamiento de campo.
Solicitar datos técnicos específicos del motor
Comience por identificar la construcción exacta del motor, la configuración del bobinado, la revisión del rotor y el controlador propuesto. Los datos magnéticos y mecánicos deben corresponder a dicha configuración.
Solicite pruebas que abarquen los parámetros electromagnéticos, la corriente admisible, los límites de desmagnetización en función de la temperatura, la capacidad de velocidad del rotor y la región de funcionamiento de par-velocidad requerida.
| Área de verificación | Pruebas requeridas | Preocupación principal |
| Topología del rotor | Confirmación de la construcción SPM o IPM específica del modelo | Supuestos incorrectos sobre la topología |
| FEM inversa | Características medidas o validadas según convenciones | Predicción incorrecta de la tensión |
| Parámetros magnéticos | Enlace de flujo y características d/q dependientes de la corriente | Modelo de control inexacto |
| Id negativo | Límites admisibles dependientes de la temperatura | Desmagnetización irreversible |
| Enlace de CC y modulación | Tensión mínima de funcionamiento y potencia útil del inversor | Margen de tensión insuficiente |
| Límites de corriente | Límites continuos y transitorios del controlador del motor | Sobrecorriente o par reducido |
| Capacidad de par-velocidad | Mapa de funcionamiento validado | Par insuficiente a alta velocidad |
| Comportamiento térmico | Datos de temperatura en condiciones definidas de refrigeración y funcionamiento | Sobrecalentamiento |
| Velocidad mecánica | Verificación de la velocidad del rotor y de los cojinetes | Fallo mecánico |
| Control y protección | Capacidad del controlador y pruebas de respuesta ante fallos | Pérdida de regulación o exceso de velocidad |
Validación conjunta del motor y el variador
Los cálculos del motor deben contrastarse con los ajustes previstos del variador y del controlador. Un motor adecuado no puede compensar un aprovechamiento insuficiente de la tensión, una regulación inestable de la corriente o una estimación poco fiable de la posición del rotor.
Las pruebas deben abarcar puntos de carga representativos a alta velocidad y las transiciones de entrada y salida del debilitamiento de campo. Registre la tensión real del enlace de CC en lugar de suponer que permanece constante.
- Verificación de la tensión: Confirme una regulación adecuada de la corriente a la tensión mínima prevista del enlace de CC.
- Seguimiento de la corriente: compare las corrientes d/q ordenadas y medidas durante el funcionamiento en régimen estable y en transitorios.
- Capacidad de par: Compruebe que el par requerido sigue estando disponible en todo el rango de velocidades propuesto.
- Funcionamiento térmico: Compruebe las temperaturas pertinentes del devanado, el rotor y el inversor en condiciones de funcionamiento representativas.
- Estabilidad del control: Evaluar las transiciones de debilitamiento de campo, la estimación sin sensores y las perturbaciones de carga.
- Respuestas ante fallos: Verificar el comportamiento de las protecciones aplicables de corriente, tensión, posición y sobrevelocidad.
Los registros de las pruebas deben identificar la configuración del equipo, las condiciones de medición, los ajustes del controlador y los criterios de aceptación. Los resultados obtenidos con una versión diferente del devanado o del controlador no deben transferirse automáticamente.
Definir los criterios de aceptación antes de la selección definitiva
Los criterios de aceptación deben identificar el par requerido a velocidades especificadas, la tensión mínima del enlace de CC, la corriente admisible, las condiciones térmicas y la velocidad mecánica máxima permitida.
Cada criterio debe ir acompañado de un análisis o validación que lo respalde. Las extrapolaciones no verificadas más allá de las condiciones medidas deben identificarse claramente, en lugar de presentarse como una capacidad operativa confirmada.
¿Cómo deben elegir los ingenieros entre motores de rotor interno SPM e IPM?
La selección debe basarse en requisitos de funcionamiento verificados y en la documentación aportada por el proveedor. SPM e IPM son categorías de construcción, no sustitutos de la caracterización electromagnética ni de la validación a nivel de sistema.
¿Cuándo puede ser adecuado un motor de rotor interno SPM?
Un diseño SPM puede ser adecuado cuando sus límites verificados de tensión y corriente permiten la velocidad y el par requeridos sin superar el Id negativo admisible.
La retención de los imanes, la velocidad del rotor, la temperatura y el comportamiento del controlador también deben cumplir con las exigencias de servicio. Una saliencia relativamente limitada no impide automáticamente un funcionamiento útil con debilitamiento de campo.
¿Cuándo puede ser adecuado un motor IPM de rotor interno?
Un diseño IPM puede ser adecuado cuando su saliencia y sus características magnéticas verificadas admiten la trayectoria del vector de corriente requerida y proporcionan un par útil dentro de la tensión disponible.
Su contribución al par de reluctancia debe evaluarse junto con la saturación, el acoplamiento cruzado, los límites de los imanes y las tensiones del rotor. La construcción IPM por sí sola no puede establecer un rango de velocidades útil más amplio.
¿Cuándo debe evitarse el debilitamiento de campo?
No se debe autorizar el debilitamiento de campo cuando se desconozcan parámetros esenciales o cuando las condiciones de funcionamiento superen los límites eléctricos, magnéticos, térmicos o mecánicos verificados.
Configuraciones alternativas de bobinado, tensión de alimentación, geometría del motor o una selección diferente de motor pueden proporcionar un rango de funcionamiento más adecuado sin depender de un funcionamiento con corriente negativa no respaldado.
¿Qué deben confirmar los compradores con Gian Transmission?
Gian Transmission ofrece personalización en cuanto a las dimensiones de los motores de rotor interno, las configuraciones del eje, los devanados y los requisitos de tensión. Estas opciones sirven de base para las conversaciones sobre el diseño, pero no determinan por sí solas la idoneidad del debilitamiento de campo.
Las opciones más amplias de personalización de los motores de CC sin escobillas pueden ayudar a los compradores a definir los requisitos eléctricos y mecánicos. La construcción real de los SPM/IPM y sus características magnéticas siguen requiriendo confirmación para el modelo propuesto.
Antes de publicar una especificación o dar la aprobación de compra, los compradores deben obtener los siguientes documentos para la configuración acordada del motor y el controlador.
- Documentación de configuración: Confirmar el modelo del motor, la topología del rotor, la revisión del bobinado, la disposición del eje y la identificación del controlador.
- Documentación electromagnética: Obtenga los datos disponibles sobre fuerza contraelectromotriz (FEM), enlace de flujo, inductancia, saturación e Id negativo.
- Aceptación eléctrica: Documentar la tensión mínima del enlace de CC, los límites de corriente, la estrategia de modulación y los puntos de funcionamiento verificados.
- Aceptación térmica: Identificar el ciclo de trabajo permitido, las condiciones de refrigeración y los límites de temperatura de los devanados y los imanes.
- Aceptación mecánica: Confirmar la velocidad admisible del rotor, la idoneidad de los cojinetes y la verificación estructural pertinente.
- Aceptación de control: Documentar los ajustes de debilitamiento de campo, la retroalimentación de la posición del rotor, la regulación de corriente y las respuestas a fallos aplicables.
- Registro de validación: Conservar las condiciones de ensayo, los resultados medidos, las limitaciones pendientes y el personal responsable de la aprobación.
El documento de aceptación final debe indicar exactamente qué puntos de funcionamiento de velocidad-par están aprobados, bajo qué condiciones de tensión y temperatura, y qué regiones de funcionamiento siguen sin verificarse.
Cualquier cambio posterior en la configuración de los devanados, la construcción del rotor, el firmware del controlador o el sistema de refrigeración debe dar lugar a una revisión de la documentación correspondiente antes de que se apruebe la configuración revisada.
