
O enfraquecimento do campo pode alargar a gama de velocidades utilizáveis de um motor BLDC com rotor interno, mas apenas dentro de limites eletromagnéticos, de acionamento, térmicos e mecânicos verificados. Nem a construção SPM nem a IPM, por si só, garantem um funcionamento seguro a alta velocidade.
Antes de escolher qualquer uma das topologias, os engenheiros necessitam de dados magnéticos específicos do motor, da tensão mínima do elo de corrente contínua, da capacidade de corrente do controlador, dos limites de desmagnetização dependentes da temperatura e de um plano de validação de binário-velocidade aceite.
Que requisitos operacionais devem ser definidos antes de aplicar o enfraquecimento de campo?
O enfraquecimento de campo deve partir dos requisitos operacionais da aplicação, e não de uma preferência por uma construção específica do rotor. A velocidade, o binário, a tensão e o ciclo de trabalho necessários determinam se o enfraquecimento de campo constitui uma solução útil.
Ao analisar um motor de corrente contínua sem escovas do tipo inrunner, os engenheiros devem distinguir a capacidade normal de controlo de velocidade de uma região de funcionamento que exija uma redução deliberada do fluxo magnético.
Como é que o enfraquecimento de campo aumenta a velocidade do motor?
À medida que um motor de íman permanente acelera, a sua força eletromotriz contrária (FEM contrária) aumenta com a velocidade. Eventualmente, a tensão necessária para manter a corrente comandada aproxima-se da tensão de saída disponível do inversor.
O controlo orientado pelo campo pode introduzir uma corrente negativa no eixo d, normalmente designada por Id, para contrariar parte da ligação do fluxo do íman permanente. Isto reduz a procura de tensão em condições de funcionamento adequadas.
O aumento de velocidade acarreta restrições. O Id negativo consome capacidade de corrente, enquanto as características magnéticas e as restrições de tensão determinam quanta corrente produtora de binário permanece disponível.
Os engenheiros devem também distinguir entre velocidade de base, velocidade nominal e velocidade máxima admissível. A velocidade de base depende da tensão e das condições de funcionamento; a velocidade nominal não identifica necessariamente o limite do enfraquecimento de campo.
Que requisitos de aplicação devem ser definidos em primeiro lugar?
Uma avaliação do enfraquecimento do campo requer um ciclo de funcionamento completo, em vez de uma única velocidade-alvo. A velocidade, por si só, não permite determinar se o motor consegue acelerar, suportar a carga ou desacelerar com segurança.
- Velocidade e binário: Registe os pontos de funcionamento necessários, incluindo o binário de aceleração e as variações de carga a velocidades mais elevadas.
- Ciclo de funcionamento: Distinga a operação contínua das exigências de curta duração e das transições repetidas de velocidade.
- Alimentação elétrica: Identifique a tensão nominal e mínima do circuito de ligação CC, incluindo a queda de tensão esperada na alimentação.
- Condições de arrefecimento: Defina a temperatura ambiente, a orientação da instalação, o fluxo de ar e as vias de transferência de calor disponíveis.
- Requisitos de paragem: Identifique a operação regenerativa, a rotação impulsionada pela carga e as respostas esperadas a falhas.
Estes requisitos estabelecem as condições para comparar os motores candidatos. Um motor que atinja a velocidade desejada sem binário ou capacidade térmica suficientes não é uma escolha adequada.
De que forma os designs de rotor SPM e IPM afetam a capacidade de enfraquecimento de campo?
A localização dos ímanes permanentes em relação ao núcleo do rotor influencia as características eletromagnéticas dos motores SPM e IPM. Essas diferenças influenciam a produção de binário e o controlo do enfraquecimento do campo, mas não determinam automaticamente o desempenho.
Que características técnicas devem ser avaliadas nos motores SPM de rotor interno?
Um rotor SPM possui ímanes permanentes na sua superfície exterior ou próximo desta. A sua geometria magnética produz, geralmente, uma saliência relativamente limitada em comparação com muitas construções IPM.
Como as indutâncias dos eixos d e q são frequentemente semelhantes, o binário de relutância é normalmente limitado. A maior parte do binário provém da interação entre o fluxo do íman permanente e a corrente do estator.
Os motores SPM ainda podem suportar o enfraquecimento de campo quando está disponível um Id negativo adequado. A corrente admissível depende das propriedades dos ímanes, da temperatura e do projeto eletromagnético completo.
A retenção dos ímanes na superfície também requer atenção. Os adesivos, as mangas, a construção do rotor e o equilíbrio devem suportar a velocidade mecânica pretendida, independentemente da capacidade de controlo elétrico.
Que parâmetros de projeto necessitam de avaliação nos motores IPM de rotor interno?
Um motor IPM coloca ímanes dentro da estrutura do rotor. Os seus percursos magnéticos podem criar diferentes indutâncias nos eixos d e q, permitindo uma componente adicional de binário de relutância.
Esta característica pode ajudar a fornecer binário sob certas restrições de tensão e corrente. No entanto, o desempenho útil depende da ligação de fluxo real, da saliência, da saturação e do controlo do vetor de corrente.
A saturação magnética pode alterar consideravelmente a indutância à medida que a corrente aumenta. O acoplamento cruzado também significa que a ligação de fluxo do eixo d pode depender da corrente do eixo q, e vice-versa.
Os ímanes incorporados introduzem considerações mecânicas que envolvem pontes do rotor, cavidades e tensões locais. A sua presença não elimina a desmagnetização nem os riscos estruturais associados a altas velocidades.
Por que razão o IPM não é automaticamente melhor do que o SPM?
A construção do IPM pode proporcionar uma região de funcionamento útil de enfraquecimento de campo, mas uma maior saliência não garante capacidade de velocidade, eficiência ou binário contínuo superiores para todas as aplicações.
Um motor SPM devidamente concebido pode satisfazer o envelope de funcionamento exigido com um comportamento magnético mais simples. Ambos os projetos requerem evidências equivalentes antes que a sua adequação real possa ser comparada.
| Fator de comparação | Motor SPM de rotor interno | Motor IPM de rotação interna |
| Disposição dos ímanes | Ímanes montados na superfície do rotor ou próximo desta | Ímanes incorporados no rotor |
| Saliente magnético | Geralmente limitada | Frequentemente mais pronunciada |
| Binário de relutância | Normalmente limitado | Pode contribuir com um binário adicional |
| Capacidade de enfraquecimento do campo | Depende dos limites elétricos e magnéticos verificados | Depende dos limites de saliência e elétricos verificados |
| Avaliação da desmagnetização | Obrigatória | Obrigatória |
| Verificação da velocidade mecânica | Retenção do íman e integridade do rotor | Pontes, cavidades e integridade estrutural do rotor |
| Base de seleção | Envelope operacional validado | Envelope operacional validado |
A comparação deve basear-se nos projetos de motores propostos, e não em pressupostos representativos de topologia. As descrições publicadas das categorias SPM e IPM não constituem prova suficiente da saliência ou da capacidade de enfraquecimento de campo de um modelo específico.
Que limites eletromagnéticos devem ser verificados antes do enfraquecimento do campo?
A verificação eletromagnética determina se o vetor de corrente pretendido consegue reduzir a procura de tensão, mantendo simultaneamente o binário sem danificar os ímanes. Requer parâmetros reais do motor, em vez de valores genéricos de SPM ou IPM.
Verificar a força contra-eletromotriz (FCE) e a ligação de fluxo do íman permanente
As medições da força contra-eletromotriz ajudam a determinar a tensão associada à velocidade do rotor. Os engenheiros devem solicitar o método de medição, a forma de onda, a temperatura e a definição das constantes antes de utilizarem estes resultados.
As grandezas linha a linha e de fase não devem ser confundidas. As convenções de pico e valor eficaz (RMS) também são importantes ao converter dados de força contra-eletromotriz em grandezas de tensão utilizadas por um modelo de controlador.
A ligação de fluxo do íman permanente varia com a temperatura. Isto afeta tanto a força contra-elétrica como a produção de binário, pelo que as previsões elétricas devem abranger as temperaturas de funcionamento relevantes.
O cálculo deve incluir a resistência do enrolamento e os termos de tensão indutiva sob carga. Uma constante de força contra-elétrica em vazio, por si só, não permite estabelecer o limite de enfraquecimento do campo sob carga.
Verificar a indutância dos eixos D e Q em condições de saturação
A indutância do eixo d, Ld, e a indutância do eixo q, Lq, influenciam a tensão necessária para regular a corrente do estator. A sua relação também afeta o binário de relutância em motores salientes.
Valores fixos de indutância proporcionam um modelo simplificado, mas podem tornar-se imprecisos em condições de saturação magnética substancial. Isto é particularmente importante quando ocorrem simultaneamente um Id negativo e um Iq elevado.
O acoplamento cruzado altera a resposta magnética de um eixo à medida que a corrente varia no outro. Os controladores que utilizam parâmetros simplificados podem, por conseguinte, prever ângulos de corrente ou requisitos de tensão incorretos.
Sempre que necessário, solicite mapas de ligação de fluxo dependentes da corrente ou dados de indutância devidamente caracterizados. O fornecedor deve identificar as condições de medição ou cálculo e a gama de funcionamento prevista para o modelo.
Verifique a corrente negativa no eixo D e os limites de desmagnetização
O Id negativo reduz a ligação de fluxo efetiva no eixo D, mas um campo magnético oposto excessivo pode causar a desmagnetização irreversível do íman. O limite depende do projeto magnético e da temperatura do íman.
Alterações na temperatura do íman podem alterar o limite de corrente admissível, tornando inadequado um nível de corrente anteriormente aceitável. Os engenheiros necessitam do limite de corrente negativa admissível para as condições relevantes do íman.
A avaliação deve também ter em conta o overshoot de corrente, o erro de posição do rotor e os transientes de falha. Um limite de Id negativo em estado estacionário não pode ser automaticamente utilizado como um limite transiente seguro.
Para cada motor proposto, distinga a corrente de funcionamento admissível da corrente que poderia causar danos irreversíveis. Não deduza nenhum dos valores apenas a partir da topologia.
Verifique o círculo de corrente e a corrente geradora de binário
Para um modelo d/q convencional que utilize definições de corrente consistentes, a restrição da magnitude da corrente pode ser expressa como Id² + Iq² ≤ Imax².
Aqui, Imax representa o limite do vetor de corrente aplicável. Deve ser consistente com a convenção de corrente de fase do controlador e com a margem de corrente contínua ou transitória do motor.
À medida que a magnitude de Id negativo aumenta, pode restar menos capacidade de corrente para Iq. Isto pode reduzir o binário disponível, mesmo ao alargar a gama de velocidades limitada pela tensão.
O binário do IPM também pode incluir uma componente de relutância, pelo que o Iq remanescente, por si só, não pode determinar o resultado. Avalie o modelo de binário magnético no ponto de funcionamento real do vetor de corrente.
O inversor e o sistema de controlo suportam o enfraquecimento de campo?
Um motor com características magnéticas adequadas continua a necessitar de um inversor capaz de gerar e regular o vetor de corrente necessário. As limitações elétricas e de software do controlador constituem um limite de verificação distinto.
Verifique a tensão mínima do elo CC e os limites de modulação
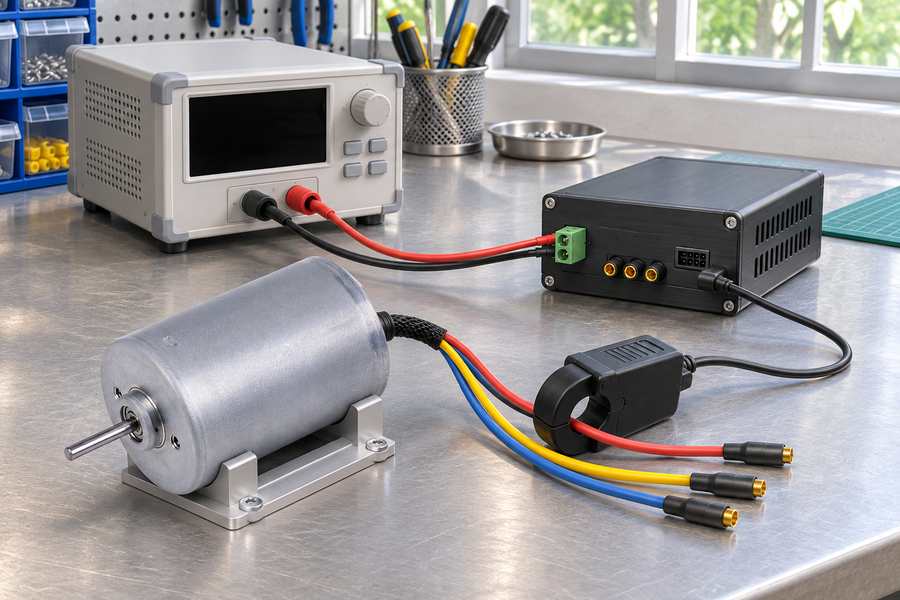
Os cálculos de enfraquecimento de campo devem utilizar a tensão mais baixa do elo CC prevista durante o regime de funcionamento exigido. A tensão nominal de alimentação pode sobrestimar a tensão do inversor disponível sob carga.
A descarga da bateria, as perdas nos cabos, a impedância da fonte e os transientes de carga podem reduzir a tensão. A sua relevância depende da configuração e instalação reais da fonte de alimentação.
O método de modulação do inversor determina a sua tensão de saída fundamental utilizável. O tempo morto, as quedas de tensão nos semicondutores e a reserva de regulação de corrente influenciam ainda mais o limite prático de funcionamento.
Os engenheiros devem verificar se a tensão d/q comandada continua a ser alcançável durante a aceleração e as variações de carga. A saturação sustentada da tensão pode impedir que o controlador acompanhe a corrente necessária.
Confirmar a compatibilidade com o controlo de seis passos ou FOC
A comutação convencional de seis passos energiza as fases do motor de acordo com setores discretos da posição do rotor. O avanço da comutação pode alterar o funcionamento a alta velocidade, mas não proporciona correntes nos eixos d e q reguladas de forma independente.
O controlo orientado pelo campo (FOC) regula diretamente estas componentes de corrente utilizando informações sobre a posição do rotor e transformações de coordenadas. Isto proporciona uma estrutura adequada para o funcionamento controlado com Id negativo.
No entanto, a disponibilidade do FOC não garante que o enfraquecimento do campo esteja implementado corretamente. A deteção de corrente, a precisão da posição, a limitação de tensão e o firmware do controlador devem suportar o funcionamento pretendido.
Dependendo das características do motor e das condições de funcionamento, o controlador pode beneficiar do controlo de binário máximo por ampere (MTPA) ou de binário máximo por tensão (MTPV). A sua utilidade depende dos parâmetros do motor, da implementação do controlador e da região de funcionamento exigida.
As estratégias avançadas de seis passos devem ser avaliadas com base nas suas próprias capacidades comprovadas. Não devem ser consideradas equivalentes ao controlo de enfraquecimento de campo d/q em malha fechada sem verificação prévia.
Avaliar a observabilidade da posição do rotor no controlo sem sensores
Em vez de depender de um sensor de posição físico, os algoritmos sem sensores inferem a posição angular do rotor utilizando sinais elétricos medidos e um modelo de motor adequado. A sua fiabilidade depende do método de estimativa, das características do motor, da velocidade de funcionamento e da informação de medição disponível.
A estimativa baseada na força contra-eletromotriz (FCE) torna-se geralmente difícil perto da paragem, uma vez que o sinal disponível diminui. A estimativa baseada na saliência tem requisitos diferentes e não pode ser considerada adequada para todos os motores.
Durante o enfraquecimento de campo a alta velocidade, a saturação da tensão, os erros de parâmetros e as respostas de corrente distorcidas podem prejudicar a estimativa da posição. Estimativas de posição incorretas também produzem componentes de corrente d/q incorretos.
A validação deve incluir a aceleração, a entrada no enfraquecimento de campo, o funcionamento em regime estacionário e a desaceleração. Alterações repentinas na carga são especialmente úteis para identificar instabilidade do estimador ou regulação inadequada da corrente.
Se o desempenho sem sensores não conseguir satisfazer os requisitos de funcionamento, avalie um sensor de posição do rotor adequado e a sua integração, em vez de confiar num ajuste não especificado do controlador.
Verifique o tratamento de falhas elétricas e a proteção do controlador
Os requisitos de proteção vão além da regulação normal da corrente. Um controlador deve responder adequadamente quando a sua posição estimada do rotor, o feedback de corrente ou a tensão disponível no elo CC se tornarem pouco fiáveis.
- Falhas na regulação de corrente: Verifique a deteção e a resposta quando a corrente comandada não puder ser mantida.
- Erros de posição: Avalie a orientação incorreta do vetor de corrente e possíveis transientes de desmagnetização.
- Sobretensão regenerativa: Verifique o tratamento da energia do elo CC durante a desaceleração e a rotação impulsionada pela carga.
- Interrupção do controlo: Determine as consequências mecânicas da perda de binário do inversor a alta velocidade.
- Proteção contra excesso de velocidade: Confirme os métodos de deteção e a resposta de proteção necessária.
O desligamento elétrico não leva automaticamente uma carga rotativa à paragem. A estratégia de falha deve ter em conta a energia cinética armazenada e os requisitos de paragem do sistema mecânico.
Que limites de binário-velocidade e térmicos devem ser verificados?
A viabilidade eletromagnética estabelece pontos de funcionamento possíveis, mas os limites térmicos determinam durante quanto tempo estes podem ser mantidos. Os engenheiros necessitam de um envelope de binário-velocidade-térmico associado às condições reais de arrefecimento e de funcionamento.
Confirme o envelope operacional de binário-velocidade disponível
O binário de carga necessário deve ser comparado com o binário disponível do motor em toda a gama de velocidades proposta. Um único valor de velocidade máxima não permite determinar a adequação à aplicação.
O binário contínuo e o de curta duração devem ser avaliados separadamente. O enfraquecimento de campo pode permitir uma velocidade mais elevada, deixando, no entanto, uma margem de corrente ou tensão insuficiente para a aceleração ou a rejeição de perturbações.
Não se deve partir do princípio de que o motor fornece potência constante em toda a região de enfraquecimento de campo. Esse comportamento depende das suas características magnéticas reais, limites de corrente e restrições de tensão.
Solicite um mapa de funcionamento que identifique as condições de velocidade de base, os limites de enfraquecimento de campo, o binário disponível e os pressupostos utilizados para calcular ou verificar cada ponto de funcionamento.
Avalie as perdas do motor e do inversor durante o enfraquecimento de campo
A corrente negativa no eixo d contribui para as perdas no cobre dos enrolamentos, mesmo quando não produz diretamente o binário desejado no eixo. A corrente adicional pode, portanto, aumentar o aquecimento de forma desproporcional.
Uma velocidade de rotação mais elevada pode aumentar as perdas no ferro e as perdas aplicáveis no rotor. A sua magnitude depende do material magnético, da distribuição do fluxo, da frequência elétrica e da estratégia de controlo.
As perdas de condução e de comutação do inversor também afetam o desempenho térmico do sistema. Estas perdas devem ser avaliadas à corrente pretendida, no estado de modulação e nas condições de comutação.
Um motor que atinja um objetivo de binário eletromagnético pode ainda assim não cumprir os requisitos de aceitação térmica durante o funcionamento prolongado. As estimativas de perdas necessitam de confirmação com base em evidências térmicas adequadas.
Verifique os limites de temperatura dos enrolamentos e dos ímanes
A temperatura do enrolamento afeta a resistência e as perdas no cobre. A temperatura do íman altera o fluxo magnético e a resistência à desmagnetização, podendo alterar tanto a capacidade de binário como o Id negativo admissível.
Condições de funcionamento a frio e a quente podem produzir diferentes limitações de tensão e magnéticas. Nenhuma das condições deve ser automaticamente considerada como o único caso mais desfavorável.
Os pressupostos de arrefecimento devem refletir a instalação, incluindo o contacto com a caixa, o fluxo de ar, os componentes circundantes e a duração do funcionamento. Um resultado em ar livre pode não ser representativo de um conjunto fechado.
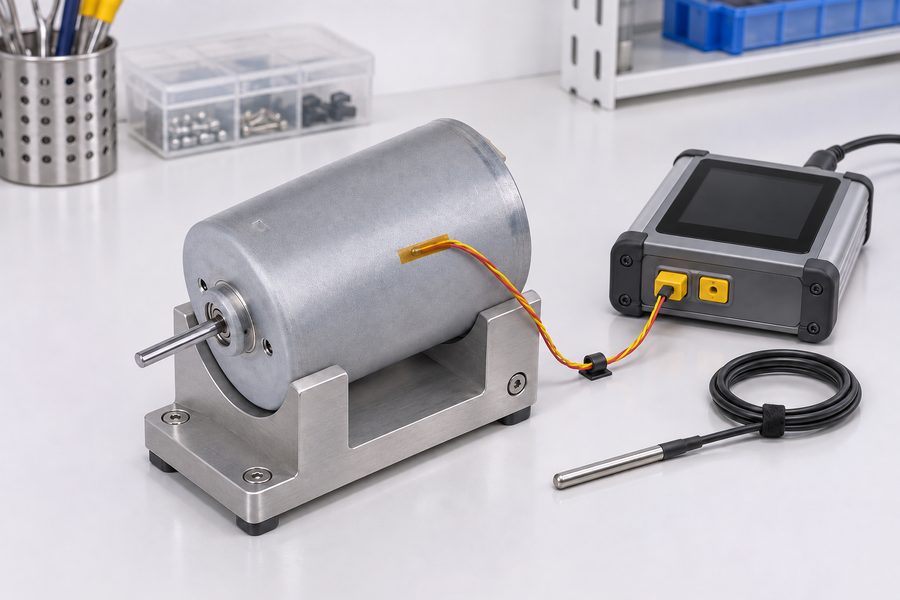
As evidências de aceitação devem identificar as temperaturas dos enrolamentos, as temperaturas estimadas ou medidas dos ímanes, as condições de arrefecimento e a duração de cada ponto de funcionamento verificado.
Que limites de velocidade mecânica devem ser verificados?
O enfraquecimento do campo elétrico não pode aumentar a velocidade mecânica admissível do rotor. A verificação mecânica deve estabelecer de forma independente que todo o conjunto rotativo é capaz de suportar as condições de funcionamento exigidas.
Verificar a resistência do rotor e a retenção dos ímanes
A carga centrífuga aumenta com a velocidade de rotação. Os materiais do rotor, os sistemas de retenção dos ímanes e as tolerâncias de fabrico influenciam, por conseguinte, a velocidade máxima admissível do conjunto completo do rotor.
As construções SPM exigem atenção à retenção dos ímanes na superfície e a qualquer manga de retenção. Os projetos IPM exigem a avaliação do suporte dos ímanes incorporados, das pontes do rotor e das tensões estruturais locais.
Nenhuma das construções deve ser considerada como tendo uma vantagem mecânica sem uma análise ou validação específica para o modelo. O limite verificado deve aplicar-se à geometria real do rotor e à configuração de fabrico.
Verificar os rolamentos, o projeto do eixo e a dinâmica do rotor
A adequação dos rolamentos depende da velocidade de funcionamento, da lubrificação, da temperatura e das cargas aplicadas. A capacidade elétrica a alta velocidade não garante que os rolamentos possam suportar o serviço pretendido.
A configuração do eixo também afeta o comportamento mecânico. Alterações no comprimento do eixo, no diâmetro, na disposição do acoplamento ou na carga externa podem influenciar a flexão, a vibração e a resposta dinâmica do rotor.
É necessário prestar atenção à qualidade do equilíbrio e ao comportamento em velocidades críticas, sempre que relevante. Os engenheiros devem considerar tanto a velocidade de funcionamento constante como a gama de velocidades atingida durante a aceleração ou desaceleração.
Confirmar os requisitos de excesso de velocidade e paragem
O limite de velocidade do controlador deve ser coordenado com o limite mecânico verificado do rotor. Os erros de estimativa de posição e as respostas atrasadas a falhas devem ser considerados ao estabelecer o comportamento de proteção.
Cargas de elevada inércia ou acionadas externamente podem continuar a rodar após a remoção do binário elétrico. O método de paragem deve, por conseguinte, ser compatível com a aplicação e com a energia mecânica armazenada.
Nos casos em que a travagem é regenerativa, a absorção de energia disponível no circuito de corrente contínua torna-se relevante. Os requisitos de paragem mecânica e a proteção contra sobretensão elétrica devem ser avaliados em conjunto, e não como funções independentes.
Que provas e ensaios são necessários antes de aprovar o enfraquecimento de campo?
A aprovação requer evidências rastreáveis para a combinação proposta de motor e inversor. Especificações genéricas do motor, descrições de topologia e listas de funcionalidades do controlador não estabelecem um envelope operacional verificado para o enfraquecimento de campo.
Solicitar dados técnicos específicos do motor
Comece por identificar a construção exata do motor, a configuração dos enrolamentos, a revisão do rotor e o controlador proposto. Os dados magnéticos e mecânicos devem corresponder a essa configuração.
Solicite evidências que abranjam parâmetros eletromagnéticos, corrente admissível, limites de desmagnetização dependentes da temperatura, capacidade de velocidade do rotor e a região de funcionamento torque-velocidade necessária.
| Área de verificação | Evidências Necessárias | Principal preocupação |
| Topologia do rotor | Confirmação da construção SPM ou IPM específica do modelo | Suposições incorretas sobre a topologia |
| Força eletromotriz contrária | Características medidas ou validadas de acordo com as convenções | Previsão incorreta da tensão |
| Parâmetros magnéticos | Ligação de fluxo e características d/q dependentes da corrente | Modelo de controlo impreciso |
| Id negativo | Limites admissíveis dependentes da temperatura | Desmagnetização irreversível |
| Circuito de ligação CC e modulação | Tensão mínima de funcionamento e potência útil do inversor | Margem de tensão insuficiente |
| Limites de corrente | Limites contínuos e transitórios do controlador do motor | Sobrecorrente ou binário reduzido |
| Capacidade de binário-velocidade | Mapa de funcionamento validado | Binário insuficiente a alta velocidade |
| Comportamento térmico | Dados de temperatura em condições definidas de arrefecimento e funcionamento | Sobreaquecimento |
| Velocidade mecânica | Verificação da velocidade do rotor e dos rolamentos | Falha mecânica |
| Controlo e proteção | Capacidade do controlador e evidência de resposta a falhas | Perda de regulação ou excesso de velocidade |
Validar o motor e o inversor em conjunto
Os cálculos do motor devem ser verificados em relação às definições previstas para o inversor e o controlador. Um motor adequado não consegue compensar uma utilização inadequada da tensão, uma regulação instável da corrente ou uma estimativa pouco fiável da posição do rotor.
Os testes devem abranger pontos de carga representativos a alta velocidade e as transições de entrada e saída do enfraquecimento de campo. Registe a tensão real do elo CC, em vez de assumir que esta permanece constante.
- Verificação da tensão: Confirme a regulação adequada da corrente na tensão mínima esperada do elo CC.
- Acompanhamento da corrente: Compare as correntes d/q comandadas e medidas durante o funcionamento estável e os transientes.
- Capacidade de binário: Verifique se o binário necessário permanece disponível em toda a gama de velocidades proposta.
- Funcionamento térmico: Verifique as temperaturas relevantes do enrolamento, do rotor e do inversor em condições de funcionamento representativas.
- Estabilidade do controlo: Avaliar as transições de enfraquecimento do campo, a estimativa sem sensores e as perturbações de carga.
- Respostas a falhas: Verificar o comportamento das proteções aplicáveis de corrente, tensão, posição e excesso de velocidade.
Os registos de ensaio devem identificar a configuração do equipamento, as condições de medição, as definições do controlador e os critérios de aceitação. Os resultados obtidos com uma versão diferente do enrolamento ou do controlador não devem ser automaticamente transferidos.
Definir critérios de aceitação antes da seleção final
Os critérios de aceitação devem identificar o binário necessário a velocidades especificadas, a tensão mínima do elo CC, a corrente admissível, as condições térmicas e a velocidade mecânica máxima permitida.
Cada critério necessita de uma análise ou validação de apoio. Qualquer extrapolação não verificada para além das condições medidas deve ser claramente identificada, em vez de ser apresentada como capacidade operacional confirmada.
Como devem os engenheiros escolher entre motores de rotor interno SPM e IPM?
A seleção deve seguir requisitos operacionais verificados e evidências do fornecedor. SPM e IPM são categorias de construção, não substitutos da caracterização eletromagnética ou da validação ao nível do sistema.
Quando é que um motor SPM de rotor interno pode ser adequado?
Um projeto SPM pode ser adequado quando os seus limites verificados de tensão e corrente permitem a velocidade e o binário necessários sem exceder o Id negativo admissível.
A retenção do íman, a velocidade do rotor, a temperatura e o comportamento do controlador também devem satisfazer as exigências de funcionamento. Uma saliência relativamente limitada não impede automaticamente um funcionamento útil com enfraquecimento de campo.
Quando é que um motor IPM de rotor interno pode ser adequado?
Um projeto IPM pode ser adequado quando a sua saliência e características magnéticas verificadas suportam a trajetória do vetor de corrente necessária e fornecem um binário útil dentro da tensão disponível.
A sua contribuição de binário de relutância deve ser avaliada em conjunto com a saturação, o acoplamento cruzado, os limites dos ímanes e as tensões no rotor. A construção IPM, por si só, não permite estabelecer uma gama de velocidades utilizáveis mais ampla.
Quando se deve evitar o enfraquecimento do campo?
O enfraquecimento de campo não deve ser aprovado quando parâmetros essenciais permanecem desconhecidos ou quando o regime de funcionamento excede os limites elétricos, magnéticos, térmicos ou mecânicos verificados.
Configurações alternativas de enrolamento, tensão de alimentação, geometria do motor ou uma seleção diferente de motor podem proporcionar um envelope de funcionamento mais adequado sem depender de um funcionamento com corrente negativa não suportado.
O que devem os compradores confirmar com a Gian Transmission?
A Gian Transmission oferece personalização no que diz respeito às dimensões dos motores inrunner, configurações do eixo, enrolamentos e requisitos de tensão. Estas opções apoiam as discussões de projeto, mas não determinam, por si só, a adequação do enfraquecimento de campo.
As opções mais amplas de personalização dos motores CC sem escovas podem ajudar os compradores a definir os requisitos elétricos e mecânicos. A construção real do SPM/IPM e as características magnéticas continuam a exigir confirmação para o modelo proposto.
Antes de aprovar uma especificação ou uma compra, os compradores devem obter os seguintes registos relativos à configuração acordada do motor e do controlador.
- Registo de configuração: Confirmar o modelo do motor, a topologia do rotor, a revisão dos enrolamentos, a disposição do eixo e a identificação do controlador.
- Registo eletromagnético: Obter dados disponíveis relativos à força contra-eletromotriz (EMF), ligação de fluxo, indutância, saturação e Id negativo.
- Aceitação elétrica: Documentar a tensão mínima do elo CC, os limites de corrente, a estratégia de modulação e os pontos de funcionamento verificados.
- Aceitação térmica: Identificar o ciclo de trabalho permitido, as condições de arrefecimento e os limites de temperatura dos enrolamentos e dos ímanes.
- Aceitação mecânica: Confirmar a velocidade admissível do rotor, a adequação dos rolamentos e a verificação estrutural relevante.
- Aceitação do controlo: Documentar as configurações de enfraquecimento do campo, o feedback da posição do rotor, a regulação da corrente e as respostas a falhas aplicáveis.
- Registo de validação: Registe as condições de ensaio, os resultados medidos, as limitações pendentes e o pessoal responsável pela aprovação.
O documento de aceitação final deve indicar exatamente quais os pontos de funcionamento de velocidade-binário que estão aprovados, sob que condições de tensão e temperatura, e quais as regiões de funcionamento que permanecem por verificar.
Qualquer alteração posterior à configuração dos enrolamentos, à construção do rotor, ao firmware do controlador ou ao sistema de arrefecimento deve desencadear uma revisão das evidências afetadas antes de a configuração revista ser aprovada.
