
L’affaiblissement de champ peut étendre la plage de vitesse utilisable d’un moteur BLDC à rotors internes, mais uniquement dans le respect des limites électromagnétiques, de commande, thermiques et mécaniques vérifiées. Ni la conception SPM ni la conception IPM ne garantissent à elles seules un fonctionnement sûr à haute vitesse.
Avant de choisir l’une ou l’autre de ces topologies, les ingénieurs doivent disposer de données magnétiques spécifiques au moteur, de la tension minimale du circuit intermédiaire, de la capacité de courant du variateur, des limites de démagnétisation en fonction de la température, ainsi que d’un plan de validation couple-vitesse validé.
Quelles exigences de fonctionnement faut-il définir avant d’appliquer l’affaiblissement de champ ?
L’affaiblissement de champ doit partir des exigences de fonctionnement de l’application, et non d’une préférence pour une construction de rotor particulière. La vitesse, le couple, la tension et le cycle de service requis déterminent si l’affaiblissement de champ constitue une solution utile.
Lorsqu’ils examinent un moteur à courant continu sans balais à rotor interne, les ingénieurs doivent distinguer la capacité de régulation de vitesse classique d’une plage de fonctionnement nécessitant une réduction délibérée du flux magnétique.
Comment l’affaiblissement de champ permet-il d’augmenter la vitesse du moteur ?
À mesure qu’un moteur à aimants permanents accélère, sa force contre-électromotrice (FCE) augmente avec la vitesse. À terme, la tension nécessaire pour maintenir le courant commandé se rapproche de la tension de sortie disponible du variateur.
La commande orientée champ peut introduire un courant négatif sur l’axe d, généralement noté Id, afin de s’opposer à une partie du lien de flux des aimants permanents. Cela réduit la demande en tension dans des conditions de fonctionnement appropriées.
Ce gain de vitesse s’accompagne toutefois de restrictions. Un Id négatif consomme de la capacité de courant, tandis que les caractéristiques magnétiques et les contraintes de tension déterminent la quantité de courant disponible pour produire du couple.
Les ingénieurs doivent également faire la distinction entre la vitesse de base, la vitesse nominale et la vitesse maximale admissible. La vitesse de base dépend de la tension et des conditions de fonctionnement ; la vitesse nominale ne correspond pas nécessairement à la limite d’affaiblissement de champ.
Quelles exigences d’application doivent être définies en premier lieu ?
Une évaluation de l’affaiblissement de champ nécessite un cycle de fonctionnement complet plutôt qu’une simple vitesse cible. La vitesse seule ne permet pas de déterminer si le moteur est capable d’accélérer, de supporter la charge ou de décélérer en toute sécurité.
- Vitesse et couple : enregistrez les points de fonctionnement requis, y compris le couple d’accélération et les variations de charge à des vitesses élevées.
- Cycle de fonctionnement : distinguez le fonctionnement continu des sollicitations de courte durée et des changements de vitesse répétés.
- Alimentation électrique : identifiez la tension nominale et minimale du circuit intermédiaire, y compris les chutes de tension prévues.
- Conditions de refroidissement : définissez la température ambiante, l’orientation de l’installation, le flux d’air et les voies de transfert thermique disponibles.
- Exigences d’arrêt : identifiez le fonctionnement en régénération, la rotation entraînée par la charge et les réponses attendues en cas de défaut.
Ces exigences établissent les conditions permettant de comparer les moteurs candidats. Un moteur qui atteint la vitesse souhaitée sans couple ni capacité thermique suffisants ne constitue pas un choix approprié.
Comment les conceptions de rotors SPM et IPM influencent-elles la capacité d’affaiblissement de champ ?
La position des aimants permanents par rapport au noyau du rotor influence les caractéristiques électromagnétiques des moteurs SPM et IPM. Ces différences influencent la production de couple et le contrôle de l’affaiblissement de champ, mais ne déterminent pas automatiquement les performances.
Quelles caractéristiques techniques doivent être évaluées dans les moteurs SPM à rotor interne ?
Un rotor SPM comporte des aimants permanents sur ou à proximité de sa surface extérieure. Sa géométrie magnétique produit généralement une saillence relativement limitée par rapport à de nombreuses constructions IPM.
Comme les inductances des axes d et q sont souvent similaires, le couple de réluctance est généralement limité. La majeure partie du couple provient de l’interaction entre le flux des aimants permanents et le courant statorique.
Les moteurs SPM peuvent néanmoins prendre en charge l’affaiblissement de champ lorsqu’un courant Id négatif approprié est disponible. Le courant admissible dépend des propriétés des aimants, de la température et de la conception électromagnétique globale.
La rétention des aimants en surface nécessite également une attention particulière. Les adhésifs, les manchons, la construction du rotor et l’équilibrage doivent permettre d’atteindre la vitesse mécanique prévue, indépendamment de la capacité de commande électrique.
Quels paramètres de conception doivent être évalués dans les moteurs IPM à rotor interne ?
Un moteur IPM intègre des aimants au sein de la structure du rotor. Ses circuits magnétiques peuvent créer différentes inductances sur les axes d et q, ce qui permet d’obtenir une composante de couple de réluctance supplémentaire.
Cette caractéristique peut contribuer à fournir un couple sous certaines contraintes de tension et de courant. Cependant, les performances utiles dépendent du lien de flux réel, de la saillence, de la saturation et du contrôle du vecteur de courant.
La saturation magnétique peut modifier considérablement l’inductance à mesure que le courant augmente. Le couplage croisé implique également que le lien de flux de l’axe d peut dépendre du courant de l’axe q, et inversement.
Les aimants intégrés introduisent des considérations mécaniques liées aux ponts du rotor, aux cavités et aux contraintes locales. Leur présence n’élimine pas les risques de démagnétisation ni les risques structurels liés à la vitesse élevée.
Pourquoi les moteurs IPM ne sont-ils pas automatiquement meilleurs que les moteurs SPM ?
La conception IPM peut offrir une plage de fonctionnement utile en affaiblissement de champ, mais une saillence plus importante ne garantit pas une capacité de vitesse, un rendement ou un couple continu supérieurs pour toutes les applications.
Un moteur SPM correctement conçu peut répondre à l’enveloppe de fonctionnement requise avec un comportement magnétique plus simple. Les deux conceptions nécessitent des preuves équivalentes avant que leur adéquation réelle puisse être comparée.
| Facteur de comparaison | Moteur SPM à rotor interne | Moteur IPM à rotors internes |
| Disposition des aimants | Aimants montés sur ou à proximité de la surface du rotor | Aimants intégrés au rotor |
| Saillie magnétique | Généralement limité | Souvent plus prononcée |
| Couple de réluctance | Généralement limité | Peut apporter un couple supplémentaire |
| Capacité d’affaiblissement de champ | Dépend des limites électriques et magnétiques vérifiées | Dépend des limites de saillance et des limites électriques vérifiées |
| Évaluation de la démagnétisation | Requis | Obligatoire |
| Vérification de la vitesse mécanique | Rétention magnétique et intégrité du rotor | Ponts, cavités et intégrité structurelle du rotor |
| Critères de sélection | Enveloppe de fonctionnement validée | Enveloppe de fonctionnement validée |
La comparaison doit s’appuyer sur les conceptions de moteurs proposées, et non sur des hypothèses topologiques représentatives. Les descriptions publiées des catégories SPM et IPM ne constituent pas des preuves suffisantes de la saillance ou de la capacité d’affaiblissement de champ d’un modèle particulier.
Quelles limites électromagnétiques doivent être vérifiées avant l’affaiblissement de champ ?
La vérification électromagnétique permet de déterminer si le vecteur de courant prévu peut réduire la demande en tension tout en maintenant le couple sans endommager les aimants. Elle nécessite des paramètres réels du moteur plutôt que des valeurs génériques pour les SPM ou les IPM.
Vérification de la force contre-électromotrice et du lien de flux des aimants permanents
Les mesures de la force contre-électromotrice (FCE) permettent de déterminer la tension associée à la vitesse du rotor. Les ingénieurs doivent se renseigner sur la méthode de mesure, la forme d’onde, la température et la définition des constantes avant d’utiliser ces résultats.
Les grandeurs entre phases et les grandeurs par phase ne doivent pas être confondues. Les conventions relatives aux valeurs de crête et aux valeurs efficaces (RMS) sont également importantes lors de la conversion des données de force contre-électromotrice en grandeurs de tension utilisées par un modèle de contrôleur.
Le flux magnétique des aimants permanents varie en fonction de la température. Cela affecte à la fois la force contre-électromotrice et la production de couple ; les prévisions électriques doivent donc couvrir les températures de fonctionnement pertinentes.
Le calcul doit inclure la résistance des enroulements et les termes de tension inductive sous charge. Une constante de force contre-électromotrice à vide ne suffit pas à elle seule à établir la limite d’affaiblissement de champ en charge.
Vérifier les inductances des axes D et Q en condition de saturation
L’inductance de l’axe d, Ld, et l’inductance de l’axe q, Lq, influencent la tension nécessaire pour réguler le courant statorique. Leur relation affecte également le couple de réluctance dans les moteurs à pôles saillants.
Des valeurs d’inductance fixes fournissent un modèle simplifié, mais peuvent s’avérer imprécises en cas de saturation magnétique importante. Ceci est particulièrement important lorsque des valeurs négatives d’Id et des valeurs élevées d’Iq se produisent simultanément.
Le couplage croisé modifie la réponse magnétique d’un axe lorsque le courant varie sur l’autre. Les contrôleurs utilisant des paramètres simplifiés peuvent donc prédire des angles de courant ou des exigences de tension incorrects.
Si nécessaire, demandez des cartes de lien de flux en fonction du courant ou des données d’inductance correctement caractérisées. Le fournisseur doit préciser les conditions de mesure ou de calcul ainsi que la plage de fonctionnement prévue du modèle.
Vérifier le courant négatif sur l’axe D et les limites de démagnétisation
Un courant Id négatif réduit le lien de flux effectif sur l’axe d, mais un champ magnétique opposé excessif peut entraîner une démagnétisation irréversible de l’aimant. La limite dépend de la conception magnétique et de la température de l’aimant.
Les variations de température de l’aimant peuvent modifier la limite de courant admissible, rendant inapproprié un niveau de courant auparavant acceptable. Les ingénieurs ont besoin de connaître la limite de courant négatif admissible pour les conditions d’utilisation de l’aimant concerné.
L’évaluation doit également tenir compte du dépassement de courant, de l’erreur de position du rotor et des transitoires de défaut. Une limite de courant Id négatif en régime permanent ne peut pas être automatiquement utilisée comme limite de sécurité en régime transitoire.
Pour chaque moteur proposé, distinguez le courant de fonctionnement admissible du courant susceptible de causer des dommages irréversibles. Ne déduisez aucune de ces valeurs de la seule topologie.
Vérifiez le cercle de courant et le courant générateur de couple
Pour un modèle d/q classique utilisant des définitions de courant cohérentes, la contrainte d’amplitude de courant peut s’écrire sous la forme Id² + Iq² ≤ Imax².
Ici, Imax représente la limite applicable du vecteur de courant. Elle doit être cohérente avec la convention de courant de phase du contrôleur et la capacité de courant continue ou transitoire du moteur.
À mesure que l’amplitude de Id négatif augmente, la capacité de courant disponible pour Iq peut diminuer. Cela peut réduire le couple disponible tout en élargissant la plage de vitesse limitée par la tension.
Le couple IPM peut également inclure une composante de réluctance ; par conséquent, Iq seul ne suffit pas à déterminer le résultat. Évaluez le modèle de couple magnétique au point de fonctionnement réel du vecteur de courant.
Le variateur et le système de commande prennent-ils en charge l’affaiblissement de champ ?
Un moteur présentant des caractéristiques magnétiques adaptées nécessite tout de même un onduleur capable de générer et de réguler le vecteur de courant requis. Les limitations électriques et logicielles du contrôleur constituent une contrainte de vérification distincte.
Vérifier la tension minimale du bus CC et les limites de modulation
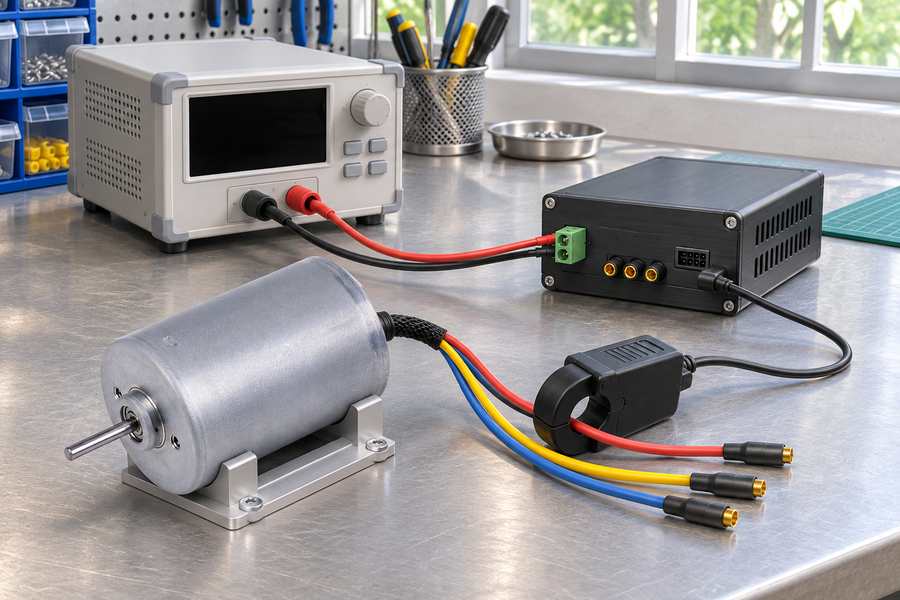
Les calculs relatifs à l’affaiblissement de champ doivent utiliser la tension du bus CC la plus basse prévue pendant le cycle de fonctionnement requis. La tension d’alimentation nominale peut surestimer la tension disponible au niveau du variateur sous charge.
La décharge de la batterie, les pertes dans les câbles, l’impédance de la source et les transitoires de charge peuvent réduire la tension. Leur incidence dépend de la configuration et de l’installation réelles de l’alimentation électrique.
La méthode de modulation du variateur détermine sa tension de sortie fondamentale utilisable. Le temps mort, les chutes de tension des semi-conducteurs et la réserve de régulation de courant influencent également les limites de fonctionnement pratiques.
Les ingénieurs doivent vérifier que la tension d/q commandée reste atteignable pendant l’accélération et les variations de charge. Une saturation prolongée de la tension peut empêcher le contrôleur de suivre le courant requis.
Vérifier la compatibilité avec la commande à six étapes ou la commande FOC
La commutation conventionnelle à six étapes alimente les phases du moteur en fonction de secteurs discrets de position du rotor. L’avance de commutation peut modifier le fonctionnement à grande vitesse, mais ne permet pas de réguler indépendamment les courants des axes d et q.
La commande orientée champ (FOC) régule directement ces composantes de courant à l’aide des informations de position du rotor et de transformations de coordonnées. Cela fournit un cadre adapté au fonctionnement contrôlé en Id négatif.
Cependant, la disponibilité de la commande FOC ne prouve pas que l’affaiblissement de champ soit correctement mis en œuvre. La détection de courant, la précision de position, la limitation de tension et le micrologiciel du variateur doivent prendre en charge le fonctionnement prévu.
En fonction des caractéristiques du moteur et des conditions de fonctionnement, le variateur peut tirer parti d’une régulation par couple maximal par ampère (MTPA) ou par couple maximal par tension (MTPV). Leur utilité dépend des paramètres du moteur, de la mise en œuvre du variateur et de la plage de fonctionnement requise.
Les stratégies avancées à six étapes doivent être évaluées en fonction de leurs capacités démontrées. Elles ne doivent pas être considérées comme équivalentes à une commande d/q en boucle fermée avec affaiblissement de champ sans vérification préalable.
Évaluation de l’observabilité de la position du rotor en régulation sans capteur
Au lieu de s’appuyer sur un capteur de position physique, les algorithmes sans capteur déduisent la position angulaire du rotor à partir de signaux électriques mesurés et d’un modèle de moteur adapté. Leur fiabilité dépend de la méthode d’estimation, des caractéristiques du moteur, de la vitesse de fonctionnement et des informations de mesure disponibles.
L’estimation basée sur la force contre-électromotrice (FCE) devient généralement difficile à l’approche de l’arrêt, car le signal disponible diminue. L’estimation basée sur la saillance présente des exigences différentes et ne peut être considérée comme adaptée à tous les moteurs.
Lors d’un affaiblissement de champ à grande vitesse, la saturation de tension, les erreurs de paramètres et les réponses de courant déformées peuvent dégrader l’estimation de la position. Des estimations de position incorrectes produisent également des composantes de courant d/q incorrectes.
La validation doit inclure l’accélération, l’entrée en affaiblissement de champ, le fonctionnement en régime permanent et la décélération. Les variations soudaines de charge sont particulièrement utiles pour identifier l’instabilité de l’estimateur ou une régulation de courant inadéquate.
Si les performances sans capteur ne permettent pas de répondre aux exigences de fonctionnement, il convient d’évaluer un capteur de position du rotor approprié et son intégration plutôt que de s’en remettre à un réglage non spécifié du contrôleur.
Vérifier la gestion des défauts électriques et la protection du contrôleur
Les exigences en matière de protection vont au-delà de la simple régulation du courant. Un contrôleur doit réagir de manière appropriée lorsque la position estimée du rotor, le retour de courant ou la tension disponible du bus CC deviennent peu fiables.
- Défauts de régulation du courant : vérifiez la détection et la réponse lorsque le courant commandé ne peut pas être maintenu.
- Erreurs de position : évaluez l’orientation incorrecte du vecteur de courant et les éventuels transitoires de démagnétisation.
- Surtension de régénération : Vérifiez la gestion de l’énergie du bus CC pendant la décélération et la rotation entraînée par la charge.
- Interruption de la commande : déterminez les conséquences mécaniques de la perte de couple du variateur à vitesse élevée.
- Protection contre la survitesse : confirmer les méthodes de détection et la réponse de protection requise.
Un arrêt électrique n’entraîne pas automatiquement l’arrêt d’une charge en rotation. La stratégie de gestion des défauts doit tenir compte de l’énergie cinétique stockée et des exigences d’arrêt du système mécanique.
Quelles limites de couple-vitesse et thermiques doivent être vérifiées ?
La faisabilité électromagnétique définit les points de fonctionnement possibles, mais ce sont les limites thermiques qui déterminent la durée pendant laquelle ils peuvent être maintenus. Les ingénieurs ont besoin d’une enveloppe couple-vitesse-thermique liée aux conditions réelles de refroidissement et de fonctionnement.
Vérifier l’enveloppe de fonctionnement couple-vitesse disponible
Le couple de charge requis doit être comparé au couple disponible du moteur sur toute la plage de vitesse proposée. Une simple valeur de vitesse maximale ne suffit pas à établir l’adéquation à l’application.
Les couples en régime continu et de courte durée doivent être évalués séparément. L’affaiblissement de champ peut permettre une vitesse plus élevée tout en laissant une marge de courant ou de tension insuffisante pour l’accélération ou la réjection des perturbations.
Ne partez pas du principe que le moteur fournit une puissance constante sur toute la plage d’affaiblissement de champ. Ce comportement dépend de ses caractéristiques magnétiques réelles, de ses limites de courant et de ses contraintes de tension.
Demandez une carte de fonctionnement identifiant les conditions à vitesse de base, les limites d’affaiblissement de champ, le couple disponible et les hypothèses utilisées pour calculer ou vérifier chaque point de fonctionnement.
Évaluer les pertes du moteur et du variateur pendant l’affaiblissement de champ
Un courant d’axe d négatif contribue aux pertes dans le cuivre des enroulements même lorsqu’il ne produit pas directement le couple souhaité sur l’arbre. Un courant supplémentaire peut donc augmenter l’échauffement de manière disproportionnée.
Une vitesse de rotation plus élevée peut accroître les pertes dans le fer et les pertes applicables au rotor. Leur ampleur dépend du matériau magnétique, de la distribution du flux, de la fréquence électrique et de la stratégie de commande.
Les pertes par conduction et par commutation du variateur affectent également les performances thermiques du système. Ces pertes doivent être évaluées en fonction du courant prévu, de l’état de modulation et des conditions de commutation.
Un moteur qui atteint un couple électromagnétique cible peut néanmoins ne pas satisfaire aux critères d’acceptabilité thermique en fonctionnement continu. Les estimations des pertes doivent être confirmées par des données thermiques appropriées.
Vérifier les limites de température des enroulements et des aimants
La température des enroulements influe sur la résistance et les pertes dans le cuivre. La température des aimants modifie le flux magnétique et la résistance à la démagnétisation, ce qui peut altérer à la fois la capacité de couple et la valeur négative admissible de Id.
Les conditions de fonctionnement à froid et à chaud peuvent entraîner des limitations différentes en termes de tension et de caractéristiques magnétiques. Aucune de ces conditions ne doit être automatiquement considérée comme le seul cas le plus défavorable.
Les hypothèses de refroidissement doivent refléter l’installation, notamment le contact avec le boîtier, le flux d’air, les composants environnants et la durée de fonctionnement. Un résultat obtenu à l’air libre peut ne pas être représentatif d’un ensemble fermé.
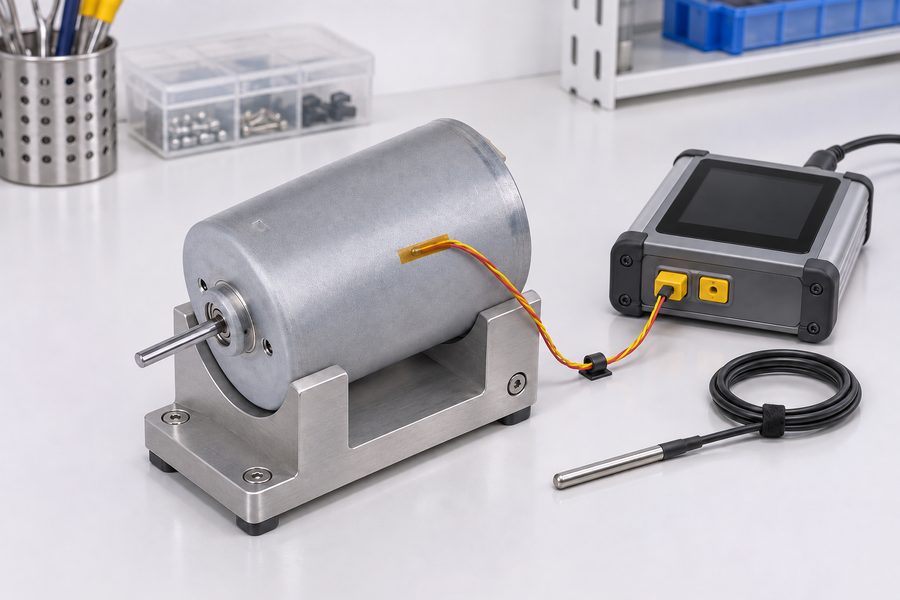
Les preuves d’acceptation doivent identifier les températures des enroulements, les températures estimées ou mesurées de l’aimant, les conditions de refroidissement et la durée de chaque point de fonctionnement vérifié.
Quelles limites de vitesse mécanique doivent être vérifiées ?
L’affaiblissement du champ électrique ne peut pas augmenter la vitesse mécanique admissible du rotor. La vérification mécanique doit établir de manière indépendante que l’ensemble rotatif dans son intégralité peut résister aux conditions de fonctionnement requises.
Vérification de la résistance du rotor et de la rétention des aimants
La charge centrifuge augmente avec la vitesse de rotation. Les matériaux du rotor, les dispositifs de retenue des aimants et les tolérances de fabrication influencent donc la vitesse maximale admissible de l’ensemble rotor complet.
Les constructions SPM nécessitent de prêter attention à la rétention des aimants en surface et à tout manchon de retenue. Les conceptions IPM nécessitent une évaluation du support des aimants intégrés, des ponts du rotor et des contraintes structurelles locales.
Aucune de ces deux constructions ne doit se voir attribuer un avantage mécanique sans analyse ou validation spécifique au modèle. La limite vérifiée doit s’appliquer à la géométrie réelle du rotor et à sa configuration de fabrication.
Vérification des roulements, de la conception de l’arbre et de la dynamique du rotor
L’adéquation des roulements dépend de la vitesse de fonctionnement, de la lubrification, de la température et des charges appliquées. La capacité électrique à haute vitesse ne garantit pas que les roulements puissent supporter la charge prévue.
La configuration de l’arbre influe également sur le comportement mécanique. Les modifications de la longueur ou du diamètre de l’arbre, de la disposition de l’accouplement ou de la charge externe peuvent avoir une incidence sur la flexion, les vibrations et la réponse dynamique du rotor.
Il convient de prêter attention, le cas échéant, à la qualité de l’équilibrage et au comportement en vitesse critique. Les ingénieurs doivent tenir compte à la fois de la vitesse de fonctionnement en régime permanent et de la plage de vitesses traversée lors de l’accélération ou de la décélération.
Vérifier les exigences en matière de survitesse et d’arrêt
La limite de vitesse du variateur doit être coordonnée avec la limite mécanique vérifiée du rotor. Les erreurs d’estimation de position et les réponses retardées aux défauts doivent être prises en compte lors de la définition du comportement de protection.
Les charges à forte inertie ou entraînées de manière externe peuvent continuer à tourner après la suppression du couple électrique. La méthode d’arrêt doit donc être compatible avec l’application et l’énergie mécanique stockée.
Lorsque le freinage est régénératif, l’absorption d’énergie disponible dans le circuit intermédiaire en courant continu devient pertinente. Les exigences d’arrêt mécanique et la protection contre les surtensions électriques doivent être évaluées conjointement, et non comme des fonctions indépendantes.
Quelles preuves et quels essais sont requis avant d’approuver l’affaiblissement de champ ?
L’homologation nécessite des preuves traçables pour la combinaison moteur-variateur proposée. Les spécifications génériques du moteur, les descriptions de topologie et les listes de fonctionnalités du variateur ne suffisent pas à établir une enveloppe de fonctionnement vérifiée pour l’affaiblissement de champ.
Demander des données techniques spécifiques au moteur
Commencez par identifier la construction exacte du moteur, la configuration des enroulements, la révision du rotor et le variateur proposé. Les données magnétiques et mécaniques doivent correspondre à cette configuration.
Demandez des preuves couvrant les paramètres électromagnétiques, le courant admissible, les limites de démagnétisation en fonction de la température, la capacité de vitesse du rotor et la plage de fonctionnement couple-vitesse requise.
| Domaine de vérification | Justificatifs requis | Principale préoccupation |
| Topologie du rotor | Confirmation de la construction SPM ou IPM spécifique au modèle | Hypothèses erronées concernant la topologie |
| Force contre-électromotrice | Caractéristiques mesurées ou validées selon des conventions | Prévision de tension incorrecte |
| Paramètres magnétiques | Liaison de flux et caractéristiques d/q dépendantes du courant | Modèle de commande imprécis |
| Id négatif | Limites admissibles en fonction de la température | Démagnétisation irréversible |
| Liaison CC et modulation | Tension minimale de fonctionnement et puissance de sortie utile de l’onduleur | Marge de tension insuffisante |
| Limites de courant | Limites en régime continu et transitoire du contrôleur de moteur | Surintensité ou couple réduit |
| Caractéristiques couple-vitesse | Carte de fonctionnement validée | Couple insuffisant à vitesse élevée |
| Comportement thermique | Données de température dans des conditions de refroidissement et de fonctionnement définies | Surchauffe |
| Vitesse mécanique | Vérification de la vitesse du rotor et des roulements | Défaillance mécanique |
| Commande et protection | Capacité du régulateur et preuves de la réponse en cas de défaut | Perte de régulation ou survitesse |
Valider conjointement le moteur et le variateur
Les calculs relatifs au moteur doivent être vérifiés par rapport aux réglages prévus du variateur et du contrôleur. Un moteur adapté ne peut pas compenser une utilisation insuffisante de la tension, une régulation instable du courant ou une estimation peu fiable de la position du rotor.
Les essais doivent couvrir des points de charge représentatifs à grande vitesse ainsi que les transitions d’entrée et de sortie du mode d’affaiblissement de champ. Enregistrer la tension réelle du bus CC plutôt que de supposer qu’elle reste constante.
- Vérification de la tension : confirmer une régulation de courant adéquate à la tension minimale attendue du bus CC.
- Suivi du courant : comparez les courants d/q commandés et mesurés en régime permanent et en transitoires.
- Capacité de couple : Vérifiez que le couple requis reste disponible sur toute la plage de vitesse envisagée.
- Fonctionnement thermique : Vérifier les températures pertinentes des enroulements, du rotor et du variateur dans des conditions de fonctionnement représentatives.
- Stabilité de la commande : Évaluer les transitions d’affaiblissement de champ, l’estimation sans capteur et les perturbations de charge.
- Réponses aux défauts : Vérifier le comportement des protections de courant, de tension, de position et de survitesse applicables.
Les rapports d’essai doivent préciser la configuration de l’équipement, les conditions de mesure, les réglages du variateur et les critères d’acceptation. Les résultats obtenus avec une version différente d’enroulement ou de variateur ne doivent pas être automatiquement transposés.
Définir les critères d’acceptation avant la sélection finale
Les critères d’acceptation doivent préciser le couple requis à des vitesses spécifiées, la tension minimale du bus de courant continu, le courant admissible, les conditions thermiques et la vitesse mécanique maximale admissible.
Chaque critère doit s’appuyer sur une analyse ou une validation. Toute extrapolation non vérifiée au-delà des conditions mesurées doit être clairement signalée, plutôt que d’être présentée comme une capacité de fonctionnement confirmée.
Comment les ingénieurs doivent-ils choisir entre les moteurs à rotor interne SPM et IPM ?
La sélection doit se fonder sur des exigences de fonctionnement vérifiées et sur les preuves fournies par le fournisseur. Les motorisations SPM et IPM sont des catégories de construction ; elles ne se substituent pas à la caractérisation électromagnétique ni à la validation au niveau du système.
Dans quels cas un moteur à rotor interne SPM peut-il être adapté ?
Une conception SPM peut être appropriée lorsque ses limites de tension et de courant vérifiées permettent d’atteindre la vitesse et le couple requis sans dépasser l’Id négatif admissible.
La rétention magnétique, la vitesse du rotor, la température et le comportement du variateur doivent également répondre aux exigences de service. Une saillence relativement limitée n’empêche pas automatiquement un fonctionnement utile en affaiblissement de champ.
Dans quels cas un moteur à rotor interne IPM peut-il être adapté ?
Une conception IPM peut être appropriée lorsque sa saillence et ses caractéristiques magnétiques vérifiées prennent en charge la trajectoire du vecteur de courant requise et fournissent un couple utile dans les limites de la tension disponible.
Sa contribution au couple de réluctance doit être évaluée en tenant compte de la saturation, du couplage croisé, des limites des aimants et des contraintes subies par le rotor. La construction IPM ne suffit pas à elle seule à élargir la plage de vitesses utilisables.
Quand faut-il éviter l’affaiblissement de champ ?
L’affaiblissement de champ ne doit pas être autorisé lorsque des paramètres essentiels restent inconnus ou lorsque les conditions de fonctionnement dépassent les limites électriques, magnétiques, thermiques ou mécaniques vérifiées.
D’autres configurations d’enroulement, une tension d’alimentation différente, une géométrie du moteur différente ou le choix d’un autre moteur peuvent offrir une plage de fonctionnement plus adaptée sans recourir à un fonctionnement en courant négatif non validé.
Que doivent vérifier les acheteurs auprès de Gian Transmission ?
Gian Transmission propose une personnalisation portant sur les dimensions des moteurs à rotor interne, les configurations d’arbres, les enroulements et les exigences de tension. Ces options facilitent les discussions de conception mais ne déterminent pas à elles seules l’adéquation de l’affaiblissement de champ.
Les options plus larges de personnalisation des moteurs à courant continu sans balais peuvent aider les acheteurs à définir leurs exigences électriques et mécaniques. La construction réelle des SPM/IPM et leurs caractéristiques magnétiques doivent toutefois encore être confirmées pour le modèle proposé.
Avant de valider un cahier des charges ou d’approuver un achat, les acheteurs doivent obtenir les documents suivants pour la configuration convenue du moteur et du variateur.
- Documentation de configuration : confirmer le modèle de moteur, la topologie du rotor, la version des enroulements, la disposition de l’arbre et l’identification du contrôleur.
- Documentation électromagnétique : obtenir les données disponibles concernant la force contre-électromotrice, le lien de flux, l’inductance, la saturation et le courant Id négatif.
- Réception électrique : documenter la tension minimale du bus CC, les limites de courant, la stratégie de modulation et les points de fonctionnement vérifiés.
- Réception thermique : identifier le cycle de service autorisé, les conditions de refroidissement et les limites de température des enroulements et des aimants.
- Réception mécanique : confirmer la vitesse admissible du rotor, l’adéquation des roulements et la vérification structurelle pertinente.
- Réception des commandes : consigner les réglages d’affaiblissement de champ, le retour d’information sur la position du rotor, la régulation du courant et les réponses applicables en cas de défaut.
- Rapport de validation : consigner les conditions d’essai, les résultats mesurés, les limitations en suspens et les noms des responsables de l’homologation.
Le document d’acceptation final doit indiquer précisément quels points de fonctionnement vitesse-couple sont approuvés, sous quelles conditions de tension et de température, et quelles plages de fonctionnement restent non vérifiées.
Toute modification ultérieure de la configuration des enroulements, de la construction du rotor, du micrologiciel du contrôleur ou du système de refroidissement doit donner lieu à une révision des éléments de preuve concernés avant que la configuration révisée ne soit approuvée.
