
Die Feldschwächung kann zwar den nutzbaren Drehzahlbereich eines BLDC-Innenläufermotors erweitern, jedoch nur innerhalb der nachgewiesenen elektromagnetischen, antriebstechnischen, thermischen und mechanischen Grenzen. Weder die SPM- noch die IPM-Bauweise allein gewährleistet einen sicheren Betrieb bei hohen Drehzahlen.
Vor der Wahl einer der beiden Topologien benötigen Ingenieure motorspezifische magnetische Daten, die minimale Gleichstrom-Zwischenkreisspannung, die Strombelastbarkeit des Reglers, temperaturabhängige Entmagnetisierungsgrenzen sowie einen anerkannten Validierungsplan für Drehmoment und Drehzahl.
Welche Betriebsanforderungen sollten vor der Anwendung der Feldschwächung definiert werden?
Die Feldabschwächung sollte von den Betriebsanforderungen der Anwendung ausgehen und nicht von der Präferenz für eine bestimmte Rotorkonstruktion. Die erforderlichen Drehzahl, das Drehmoment, die Spannung und der Einschaltzeitanteil bestimmen, ob die Feldabschwächung eine sinnvolle Lösung darstellt.
Bei der Prüfung eines bürstenlosen Gleichstrommotors mit Innenläufer sollten Ingenieure zwischen der gewöhnlichen Drehzahlregelung und einem Betriebsbereich unterscheiden, der eine gezielte Reduzierung des Magnetflusses erfordert.
Wie erhöht die Feldschwächung die Motordrehzahl?
Wenn ein Permanentmagnetmotor beschleunigt, steigt seine Gegen-EMK (Gegen-Elektromotorische Kraft) mit der Drehzahl an. Schließlich nähert sich die Spannung, die zur Aufrechterhaltung des Sollstroms erforderlich ist, der verfügbaren Ausgangsspannung des Umrichters an.
Bei der feldorientierten Regelung kann ein negativer d-Achsen-Strom, üblicherweise als Id bezeichnet, eingesetzt werden, um einem Teil der Magnetflussbindung des Permanentmagneten entgegenzuwirken. Dies reduziert den Spannungsbedarf unter geeigneten Betriebsbedingungen.
Die zusätzliche Drehzahl ist jedoch mit Einschränkungen verbunden. Ein negativer Id-Wert beansprucht die Strombelastbarkeit, während die magnetischen Eigenschaften und Spannungsbeschränkungen bestimmen, wie viel drehmomenterzeugender Strom noch zur Verfügung steht.
Ingenieure müssen zudem zwischen Grunddrehzahl, Nenndrehzahl und maximal zulässiger Drehzahl unterscheiden. Die Grunddrehzahl hängt von der Spannung und den Betriebsbedingungen ab; die Nenndrehzahl gibt nicht unbedingt die Grenze für die Feldschwächung an.
Welche Anwendungsanforderungen müssen zuerst definiert werden?
Für eine Bewertung der Feldschwächung ist ein vollständiges Betriebsprofil erforderlich und nicht nur eine Zieldrehzahl. Anhand der Drehzahl allein lässt sich nicht feststellen, ob der Motor beschleunigen, die Last halten oder sicher abbremsen kann.
- Drehzahl und Drehmoment: Erfassen Sie die erforderlichen Betriebspunkte, einschließlich Beschleunigungsdrehmoment und Lastwechsel bei höheren Drehzahlen.
- Einsatzzyklus: Unterscheiden Sie zwischen Dauerbetrieb, kurzzeitigen Belastungsspitzen und wiederholten Drehzahlübergängen.
- Stromversorgung: Ermitteln Sie die Nenn- und Mindestspannung des Zwischenkreises, einschließlich erwarteter Versorgungsspannungsabfälle.
- Kühlbedingungen: Legen Sie die Umgebungstemperatur, die Einbaulage, den Luftstrom und die verfügbaren Wärmeabfuhrwege fest.
- Anforderungen an den Stillstand: Ermitteln Sie den regenerativen Betrieb, die lastgetriebene Drehung und die erwarteten Fehlerreaktionen.
Diese Anforderungen legen die Rahmenbedingungen für den Vergleich geeigneter Motorkandidaten fest. Ein Motor, der die gewünschte Drehzahl ohne ausreichendes Drehmoment oder ausreichende thermische Kapazität erreicht, ist keine geeignete Wahl.
Wie wirken sich SPM- und IPM-Rotorkonstruktionen auf die Feldschwächungsfähigkeit aus?
Die Anordnung der Permanentmagnete relativ zum Rotorkern beeinflusst die elektromagnetischen Eigenschaften von SPM- und IPM-Motoren. Diese Unterschiede wirken sich auf die Drehmomenterzeugung und die Feldschwächungsregelung aus, bestimmen jedoch nicht automatisch die Leistung.
Welche technischen Eigenschaften müssen bei SPM-Innenläufermotoren bewertet werden?
Ein SPM-Rotor trägt Permanentmagnete an oder nahe seiner Außenfläche. Seine magnetische Geometrie erzeugt im Vergleich zu vielen IPM-Konstruktionen im Allgemeinen eine relativ begrenzte Salienz.
Da die Induktivitäten der d- und q-Achse oft ähnlich sind, ist das Reluktanzdrehmoment in der Regel begrenzt. Der größte Teil des Drehmoments entsteht durch die Wechselwirkung zwischen dem Fluss der Permanentmagnete und dem Statorstrom.
SPM-Motoren können dennoch eine Feldabschwächung unterstützen, wenn ein geeigneter negativer Id-Wert verfügbar ist. Der zulässige Strom hängt von den Magneteigenschaften, der Temperatur und dem gesamten elektromagnetischen Design ab.
Auch die Haltekraft der Oberflächenmagnete muss berücksichtigt werden. Klebstoffe, Hülsen, Rotorkonstruktion und Auswuchtung müssen die beabsichtigte mechanische Drehzahl unabhängig von der elektrischen Regelbarkeit unterstützen.
Welche Auslegungsparameter müssen bei IPM-Inrunner-Motoren bewertet werden?
Bei einem IPM-Motor sind die Magnete in die Rotorstruktur integriert. Seine Magnetpfade können unterschiedliche Induktivitäten in der d-Achse und der q-Achse erzeugen, was eine zusätzliche Reluktanzdrehmomentkomponente ermöglicht.
Diese Eigenschaft kann dazu beitragen, unter bestimmten Spannungs- und Strombeschränkungen Drehmoment bereitzustellen. Die nutzbare Leistung hängt jedoch von der tatsächlichen Flussverknüpfung, der Salienz, der Sättigung und der Stromvektorregelung ab.
Die magnetische Sättigung kann die Induktivität bei steigendem Strom erheblich verändern. Eine Kreuzkopplung bedeutet zudem, dass die d-Achsen-Flussbindung vom q-Achsen-Strom abhängen kann und umgekehrt.
Die eingebetteten Magnete bringen mechanische Aspekte mit sich, die Rotorbrücken, Hohlräume und lokale Spannungen betreffen. Ihre Anwesenheit schließt eine Entmagnetisierung oder strukturelle Risiken bei hohen Drehzahlen nicht aus.
Warum ist IPM nicht automatisch besser als SPM?
Die IPM-Bauweise mag zwar einen nützlichen Betriebsbereich mit Feldabschwächung bieten, doch eine höhere Salienz garantiert nicht für jede Anwendung eine überlegene Drehzahlfähigkeit, Effizienz oder ein konstantes Drehmoment.
Ein entsprechend ausgelegter SPM-Motor kann den erforderlichen Betriebsbereich mit einem einfacheren magnetischen Verhalten erfüllen. Beide Konstruktionen erfordern gleichwertige Nachweise, bevor ihre tatsächliche Eignung verglichen werden kann.
| Vergleichsfaktor | SPM-Innenläufermotor | IPM-Inrunner-Motor |
| Magnetanordnung | Magnete an oder nahe der Rotoroberfläche angebracht | Magnete im Rotor eingebettet |
| Magnetische Prominenz | Im Allgemeinen begrenzt | Oft stärker ausgeprägt |
| Reluktanzdrehmoment | In der Regel begrenzt | Kann zusätzliches Drehmoment liefern |
| Feldschwächungsfähigkeit | Hängt von den nachgewiesenen elektrischen und magnetischen Grenzwerten ab | Hängt von den nachgewiesenen Salienz- und elektrischen Grenzwerten ab |
| Bewertung der Entmagnetisierung | Erforderlich | Erforderlich |
| Überprüfung der mechanischen Drehzahl | Magnethaftung und Rotorintegrität | Rotorbrücken, Hohlräume und strukturelle Integrität |
| Auswahlkriterien | Validierter Betriebsbereich | Validierter Betriebsbereich |
Der Vergleich muss auf den vorgeschlagenen Motorkonstruktionen basieren und darf nicht auf repräsentativen Topologieannahmen beruhen. Veröffentlichte Beschreibungen der SPM- und IPM-Kategorien sind kein ausreichender Nachweis für die Salienz oder die Feldschwächungsfähigkeit eines bestimmten Modells.
Welche elektromagnetischen Grenzwerte müssen vor der Feldabschwächung überprüft werden?
Die elektromagnetische Überprüfung stellt fest, ob der beabsichtigte Stromvektor den Spannungsbedarf senken kann, während das Drehmoment aufrechterhalten wird, ohne die Magnete zu beschädigen. Dazu sind tatsächliche Motorparameter erforderlich und nicht generische SPM- oder IPM-Werte.
Überprüfung der Gegen-EMK und der Flussverknüpfung der Permanentmagnete
Messungen der Gegen-EMK helfen dabei, die mit der Rotordrehzahl verbundene Spannung zu ermitteln. Ingenieure sollten vor der Verwendung dieser Ergebnisse die Messmethode, die Wellenform, die Temperatur und die Definition der Konstanten erfragen.
Leiter-zu-Leiter- und Phasengrößen dürfen nicht verwechselt werden. Auch die Konventionen für Spitzen- und Effektivwerte spielen eine Rolle bei der Umrechnung von Gegen-EMK-Daten in die von einem Reglermodell verwendeten Spannungsgrößen.
Die Flussbindung der Permanentmagnete ändert sich mit der Temperatur. Dies wirkt sich sowohl auf die Gegen-EMK als auch auf die Drehmomenterzeugung aus, daher sollten elektrische Vorhersagen den relevanten Betriebstemperaturbereich abdecken.
Die Berechnung sollte den Wicklungswiderstand und induktive Spannungsanteile unter Last berücksichtigen. Eine Leerlauf-Gegen-EMK-Konstante allein reicht nicht aus, um die Grenze für die Feldschwächung unter Last zu bestimmen.
Überprüfung der Induktivität der D-Achse und der Q-Achse unter Sättigungsbedingungen
Die d-Achsen-Induktivität Ld und die q-Achsen-Induktivität Lq beeinflussen die Spannung, die zur Regelung des Statorstroms erforderlich ist. Ihr Verhältnis wirkt sich zudem auf das Reluktanzdrehmoment bei Salient-Motoren aus.
Feste Induktivitätswerte liefern ein vereinfachtes Modell, können jedoch bei erheblicher magnetischer Sättigung ungenau werden. Dies ist besonders wichtig, wenn negative Id-Werte und hohe Iq-Werte gleichzeitig auftreten.
Durch Kreuzkopplung ändert sich das magnetische Verhalten einer Achse, wenn sich der Strom auf der anderen Achse ändert. Regler, die vereinfachte Parameter verwenden, können daher falsche Stromwinkel oder Spannungsanforderungen vorhersagen.
Fordern Sie bei Bedarf stromabhängige Flussverknüpfungskarten oder entsprechend charakterisierte Induktivitätsdaten an. Der Lieferant sollte die Mess- oder Berechnungsbedingungen sowie den vorgesehenen Betriebsbereich des Modells angeben.
Überprüfen Sie den negativen D-Achsen-Strom und die Entmagnetisierungsgrenzen
Ein negativer Id-Wert verringert die effektive Flussverknüpfung der D-Achse, doch ein übermäßiges Gegenmagnetfeld kann zu einer irreversiblen Entmagnetisierung des Magneten führen. Der Grenzwert hängt von der magnetischen Auslegung und der Magnettemperatur ab.
Änderungen der Magnettemperatur können den zulässigen Stromgrenzwert verändern, wodurch ein zuvor akzeptabler Strompegel ungeeignet wird. Ingenieure benötigen den zulässigen Grenzwert für negativen Strom unter den jeweiligen Magnetbedingungen.
Bei der Bewertung müssen außerdem Stromüberschwinger, Rotorpositionsfehler und Fehlertransienten berücksichtigt werden. Ein Grenzwert für den negativen Id-Strom im stationären Zustand kann nicht automatisch als sicherer Grenzwert für Transienten verwendet werden.
Unterscheiden Sie für jeden vorgeschlagenen Motor zwischen dem zulässigen Betriebsstrom und dem Strom, der irreversible Schäden verursachen könnte. Leiten Sie keinen der beiden Werte allein aus der Topologie ab.
Überprüfen Sie den Stromkreis und den drehmomenterzeugenden Strom
Für ein herkömmliches d/q-Modell mit einheitlichen Stromdefinitionen lässt sich die Strombegrenzung wie folgt ausdrücken: Id² + Iq² ≤ Imax².
Hier steht Imax für die geltende Stromvektor-Grenze. Sie muss mit der Phasenstromkonvention des Reglers und der zulässigen Dauer- oder Transientenstromstärke des Motors übereinstimmen.
Mit zunehmender Größe des negativen Id steht möglicherweise weniger Stromkapazität für Iq zur Verfügung. Dies kann das verfügbare Drehmoment verringern, selbst wenn dadurch der spannungsbegrenzte Drehzahlbereich erweitert wird.
Das IPM-Drehmoment kann auch eine Reluktanzkomponente enthalten, sodass der verbleibende Iq allein nicht ausschlaggebend für das Ergebnis ist. Bewerten Sie das magnetische Drehmomentmodell am tatsächlichen Stromvektor-Betriebspunkt.
Können der Umrichter und das Steuerungssystem die Feldschwächung unterstützen?
Ein Motor mit geeigneten magnetischen Eigenschaften benötigt dennoch einen Wechselrichter, der in der Lage ist, den erforderlichen Stromvektor zu erzeugen und zu regeln. Die elektrischen und softwaretechnischen Einschränkungen des Reglers bilden eine separate Verifizierungsgrenze.
Überprüfen Sie die Mindestspannung des Zwischenkreises und die Modulationsgrenzen
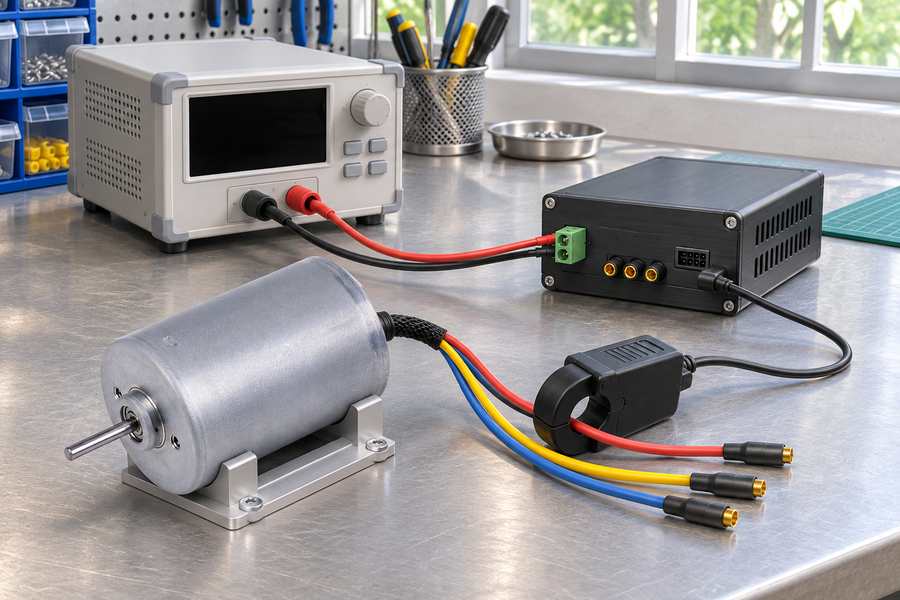
Bei Berechnungen zur Feldschwächung sollte die niedrigste Gleichstrom-Zwischenkreisspannung zugrunde gelegt werden, die während des erforderlichen Betriebszyklus zu erwarten ist. Die Nennversorgungsspannung kann die unter Last verfügbare Wechselrichterspannung zu hoch angeben.
Batterieentladung, Leitungsverluste, Quellenimpedanz und Lasttransienten können die Spannung verringern. Ihre Relevanz hängt von der tatsächlichen Stromversorgungsanordnung und -installation ab.
Das Modulationsverfahren des Umrichters bestimmt dessen nutzbare Grundausgangsspannung. Totzeit, Halbleiterspannungsabfälle und die Stromregelreserve beeinflussen die praktischen Betriebsgrenzen zusätzlich.
Ingenieure sollten sicherstellen, dass die vorgegebene d/q-Spannung während der Beschleunigung und bei Lastwechseln weiterhin erreichbar ist. Eine anhaltende Spannungssättigung kann den Regler daran hindern, den erforderlichen Strom nachzuführen.
Kompatibilität mit Sechs-Schritt- oder FOC-Regelung prüfen
Bei der herkömmlichen Sechs-Schritt-Kommutierung werden die Motorphasen entsprechend diskreter Rotorpositionssektoren angesteuert. Der Kommutierungsvorlauf kann den Betrieb bei hohen Drehzahlen verändern, bietet jedoch keine unabhängig geregelten d- und q-Achsen-Ströme.
Die feldorientierte Regelung (FOC) regelt diese Stromkomponenten direkt unter Verwendung von Rotorpositionsdaten und Koordinatentransformationen. Dies bietet einen geeigneten Rahmen für den kontrollierten negativen Id-Betrieb.
Die Verfügbarkeit der FOC-Regelung ist jedoch kein Beweis dafür, dass die Feldschwächung korrekt implementiert ist. Strommessung, Positionsgenauigkeit, Spannungsbegrenzung und die Firmware des Reglers müssen den beabsichtigten Betrieb unterstützen.
Je nach Motoreigenschaften und Betriebsbedingungen kann der Regler von einer Regelung nach maximalem Drehmoment pro Ampere (MTPA) oder maximalem Drehmoment pro Spannung (MTPV) profitieren. Ihre Eignung hängt von den Motorparametern, der Reglerimplementierung und dem erforderlichen Betriebsbereich ab.
Fortgeschrittene Sechs-Schritt-Strategien sollten anhand ihrer nachgewiesenen Fähigkeiten bewertet werden. Sie sollten nicht ohne Überprüfung als gleichwertig mit einer geschlossenen d/q-Feldschwächungsregelung behandelt werden.
Bewertung der Beobachtbarkeit der Rotorposition bei sensorloser Regelung
Anstatt sich auf einen physikalischen Positionssensor zu verlassen, leiten sensorlose Algorithmen die Winkelposition des Rotors anhand gemessener elektrischer Signale und eines geeigneten Motormodells ab. Ihre Zuverlässigkeit hängt von der Schätzmethode, den Motoreigenschaften, der Betriebsdrehzahl und den verfügbaren Messinformationen ab.
Die auf der Gegen-EMK basierende Schätzung wird im Nah-Stillstand-Bereich im Allgemeinen schwierig, da das verfügbare Signal abnimmt. Die auf Salienz basierende Schätzung stellt andere Anforderungen und ist nicht für jeden Motor geeignet.
Bei der Feldschwächung mit hoher Drehzahl können Spannungssättigung, Parameterfehler und verzerrte Stromantworten die Positionsschätzung beeinträchtigen. Falsche Positionsschätzungen führen zudem zu falschen d/q-Stromkomponenten.
Die Validierung sollte Beschleunigung, den Beginn der Feldschwächung, den stationären Betrieb und die Verzögerung umfassen. Plötzliche Laständerungen sind besonders nützlich, um Instabilitäten des Schätzverfahrens oder eine unzureichende Stromregelung zu erkennen.
Wenn die sensorlose Leistung die Betriebsanforderungen nicht erfüllen kann, sollten Sie einen geeigneten Rotorpositionssensor und dessen Integration prüfen, anstatt sich auf eine nicht näher spezifizierte Reglerabstimmung zu verlassen.
Überprüfung der Behandlung elektrischer Fehler und des Regler-Schutzes
Die Schutzanforderungen gehen über die normale Stromregelung hinaus. Ein Regler muss angemessen reagieren, wenn seine geschätzte Rotorposition, die Stromrückführung oder die verfügbare Zwischenkreisspannung unzuverlässig werden.
- Fehler bei der Stromregelung: Überprüfen Sie die Erkennung und Reaktion, wenn der Sollstrom nicht aufrechterhalten werden kann.
- Positionsfehler: Bewerten Sie eine falsche Ausrichtung des Stromvektors und mögliche Entmagnetisierungstransienten.
- Regenerative Überspannung: Überprüfen Sie den Umgang mit der Energie im Zwischenkreis während der Verzögerung und der lastgetriebenen Drehung.
- Steuerungsunterbrechung: Bestimmen Sie die mechanischen Folgen eines Verlusts des Umrichterdrehmoments bei hoher Drehzahl.
- Überdrehzahlschutz: Bestätigen Sie die Erkennungsmethoden und die erforderliche Schutzreaktion.
Eine elektrische Abschaltung bringt eine rotierende Last nicht automatisch zum Stillstand. Die Fehlerstrategie muss die gespeicherte kinetische Energie und die Anforderungen an das Abbremsen des mechanischen Systems berücksichtigen.
Welche Drehmoment-Drehzahl- und thermischen Grenzwerte müssen überprüft werden?
Die elektromagnetische Machbarkeit legt mögliche Betriebspunkte fest, doch thermische Grenzwerte bestimmen, wie lange diese aufrechterhalten werden können. Ingenieure benötigen einen Drehmoment-Drehzahl-Temperatur-Betriebsbereich, der an die tatsächlichen Kühl- und Betriebsbedingungen gekoppelt ist.
Überprüfen Sie den verfügbaren Drehmoment-Drehzahl-Betriebsbereich
Das erforderliche Lastdrehmoment sollte über den gesamten vorgeschlagenen Drehzahlbereich mit dem verfügbaren Motordrehmoment verglichen werden. Ein einzelner Wert für die Höchstdrehzahl reicht nicht aus, um die Eignung für eine Anwendung festzustellen.
Das Dauerdrehmoment und das Kurzzeitdrehmoment müssen separat bewertet werden. Eine Feldschwächung kann zwar höhere Drehzahlen ermöglichen, lässt jedoch möglicherweise keine ausreichende Strom- oder Spannungsreserve für die Beschleunigung oder die Störungsunterdrückung zu.
Gehen Sie nicht davon aus, dass der Motor im gesamten Feldschwächungsbereich eine konstante Leistung liefert. Dieses Verhalten hängt von seinen tatsächlichen magnetischen Eigenschaften, Strombegrenzungen und Spannungsbeschränkungen ab.
Fordern Sie eine Betriebskarte an, aus der die Bedingungen bei Grunddrehzahl, die Grenzen der Feldschwächung, das verfügbare Drehmoment sowie die Annahmen hervorgehen, die zur Berechnung oder Überprüfung der einzelnen Betriebspunkte herangezogen wurden.
Bewertung der Motor- und Umrichterverluste während der Feldschwächung
Ein negativer d-Achsen-Strom trägt zu den Kupferverlusten in der Wicklung bei, auch wenn er nicht direkt das gewünschte Drehmoment an der Welle erzeugt. Zusätzlicher Strom kann daher die Erwärmung überproportional erhöhen.
Eine höhere Drehzahl kann die Eisenverluste und die entsprechenden Rotorverluste erhöhen. Ihre Größe hängt vom magnetischen Werkstoff, der Flussverteilung, der elektrischen Frequenz und der Regelungsstrategie ab.
Auch die Leitungs- und Schaltverluste des Umrichters beeinflussen die thermische Leistung des Systems. Diese Verluste sollten bei dem vorgesehenen Strom, dem Modulationszustand und den Schaltbedingungen bewertet werden.
Ein Motor, der ein elektromagnetisches Drehmomentziel erreicht, kann dennoch bei Dauerbetrieb die thermische Zulässigkeit verfehlen. Verlustschätzungen müssen anhand geeigneter thermischer Nachweise bestätigt werden.
Temperaturgrenzwerte für Wicklung und Magnet prüfen
Die Wicklungstemperatur beeinflusst den Widerstand und die Kupferverluste. Die Magnettemperatur verändert den Magnetfluss und den Entmagnetisierungswiderstand, was möglicherweise sowohl die Drehmomentfähigkeit als auch den zulässigen negativen Id-Wert verändert.
Kalte und heiße Betriebsbedingungen können unterschiedliche Spannungs- und magnetische Einschränkungen zur Folge haben. Keine der beiden Bedingungen sollte automatisch als der einzige Worst-Case-Fall betrachtet werden.
Annahmen zur Kühlung müssen die Installation widerspiegeln, einschließlich Gehäusekontakt, Luftstrom, umgebende Komponenten und Betriebsdauer. Ein Ergebnis unter Freiluftbedingungen entspricht möglicherweise nicht einer geschlossenen Baugruppe.
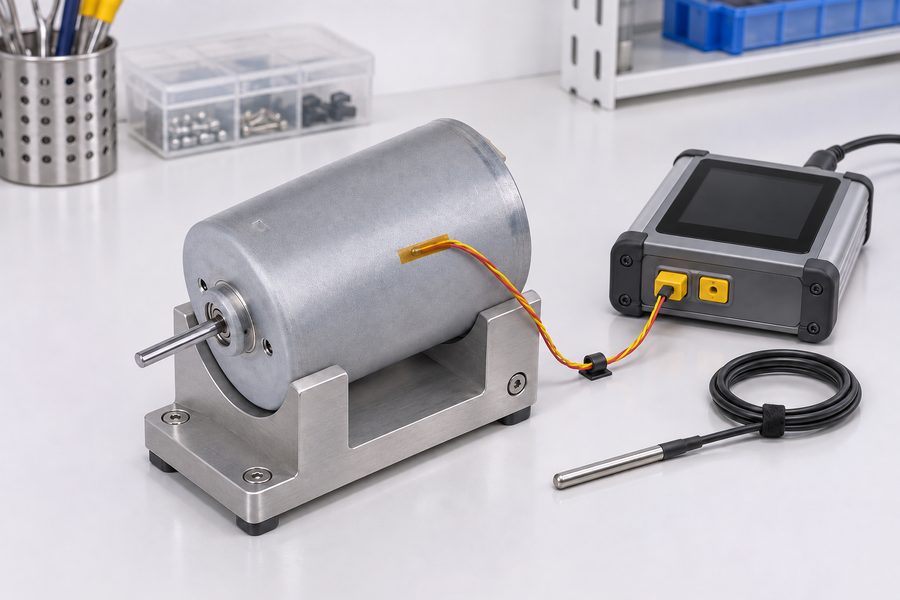
Nachweise zur Zulassung sollten die Wicklungstemperaturen, geschätzte oder gemessene Magnettemperaturen, Kühlbedingungen und die Dauer jedes verifizierten Betriebspunkts angeben.
Welche mechanischen Drehzahlgrenzen müssen überprüft werden?
Eine Abschwächung des elektrischen Feldes darf die zulässige mechanische Drehzahl des Rotors nicht erhöhen. Durch eine mechanische Überprüfung muss unabhängig nachgewiesen werden, dass die gesamte rotierende Baugruppe den erforderlichen Betriebsbedingungen standhalten kann.
Überprüfung der Rotorfestigkeit und der Magnethaltkraft
Die Fliehkraftbelastung steigt mit der Drehzahl. Rotormaterialien, Magnethaltungsvorrichtungen und Fertigungstoleranzen beeinflussen daher die maximal zulässige Drehzahl der fertigen Rotorbaugruppe.
Bei SPM-Konstruktionen muss auf die Oberflächenmagnetbefestigung und etwaige Haltehülsen geachtet werden. Bei IPM-Konstruktionen müssen die Halterung der eingebetteten Magnete, die Rotorbrücken und lokale strukturelle Spannungen bewertet werden.
Keiner der beiden Bauarten sollte ohne modellspezifische Analyse oder Validierung ein mechanischer Vorteil zugewiesen werden. Der verifizierte Grenzwert muss für die tatsächliche Rotorgeometrie und Fertigungskonfiguration gelten.
Überprüfung von Lagern, Wellenkonstruktion und Rotordynamik
Die Eignung der Lager hängt von der Betriebsdrehzahl, der Schmierung, der Temperatur und den auftretenden Belastungen ab. Die Eignung für den Hochgeschwindigkeitsbetrieb allein garantiert nicht, dass die Lager der vorgesehenen Beanspruchung standhalten können.
Auch die Wellenkonfiguration beeinflusst das mechanische Verhalten. Änderungen der Wellenlänge, des Durchmessers, der Kupplungsanordnung oder der äußeren Belastung können sich auf Biegung, Schwingungen und das dynamische Verhalten des Rotors auswirken.
Die Auswuchtqualität und das Verhalten bei kritischen Drehzahlen müssen gegebenenfalls berücksichtigt werden. Ingenieure sollten sowohl die konstante Betriebsdrehzahl als auch den Drehzahlbereich berücksichtigen, der während der Beschleunigung oder Verzögerung durchlaufen wird.
Überprüfen Sie die Anforderungen hinsichtlich Überdrehzahl und Stillstand
Die Drehzahlbegrenzung des Reglers sollte auf die nachgewiesene mechanische Grenze des Rotors abgestimmt sein. Bei der Festlegung des Schutzverhaltens müssen Fehler bei der Positionsschätzung und verzögerte Fehlerreaktionen berücksichtigt werden.
Lasten mit hoher Trägheit oder extern angetriebene Lasten können sich weiterdrehen, nachdem das elektrische Drehmoment abgeschaltet wurde. Die Abbremsmethode muss daher mit der Anwendung und der gespeicherten mechanischen Energie kompatibel sein.
Bei regenerativem Bremsen spielt die verfügbare Energieabsorption im Gleichstromzwischenkreis eine Rolle. Mechanische Abbremsanforderungen und der elektrische Überspannungsschutz müssen gemeinsam bewertet werden und dürfen nicht als voneinander unabhängige Funktionen betrachtet werden.
Welche Nachweise und Prüfungen sind vor der Zulassung der Feldschwächung erforderlich?
Für die Freigabe sind nachvollziehbare Nachweise für die vorgeschlagene Kombination aus Motor und Umrichter erforderlich. Allgemeine Motorspezifikationen, Topologiebeschreibungen und Listen mit Reglerfunktionen reichen nicht aus, um einen verifizierten Betriebsbereich für die Feldschwächung nachzuweisen.
Fordern Sie motorspezifische technische Daten an
Ermitteln Sie zunächst den genauen Motortyp, die Wicklungskonfiguration, die Rotorausführung und den vorgeschlagenen Regler. Die magnetischen und mechanischen Daten müssen dieser Konfiguration entsprechen.
Fordern Sie Nachweise an, die elektromagnetische Parameter, den zulässigen Strom, temperaturabhängige Entmagnetisierungsgrenzen, die Rotordrehzahlfähigkeit und den erforderlichen Drehmoment-Drehzahl-Betriebsbereich abdecken.
| Prüfbereich | Erforderliche Nachweise | Hauptanliegen |
| Rotortopologie | Modellspezifische Bestätigung der SPM- oder IPM-Bauweise | Falsche Annahmen zur Topologie |
| Gegen-EMK | Gemessene oder validierte Kennlinien unter Berücksichtigung von Konventionen | Falsche Spannungsvorhersage |
| Magnetische Parameter | Magnetische Verflechtung und stromabhängige d/q-Kennlinien | Ungenaues Regelmodell |
| Negativer Id | Temperaturabhängige zulässige Grenzwerte | Irreversible Entmagnetisierung |
| Gleichstromzwischenkreis und Modulation | Mindestbetriebsspannung und nutzbare Wechselrichterleistung | Unzureichende Spannungsreserve |
| Strombegrenzungen | Dauer- und transiente Grenzwerte des Motorsteuergeräts | Überstrom oder reduziertes Drehmoment |
| Drehmoment-Drehzahl-Verhalten | Validierte Betriebskarte | Unzureichendes Drehmoment bei hohen Drehzahlen |
| Thermisches Verhalten | Temperaturdaten unter definierten Kühl- und Betriebsbedingungen | Überhitzung |
| Mechanische Drehzahl | Überprüfung der Rotor- und Lagerdrehzahl | Mechanischer Ausfall |
| Steuerung und Schutz | Nachweis der Leistungsfähigkeit des Reglers und der Fehlerreaktion | Regelungsausfall oder Überdrehzahl |
Gemeinsame Validierung von Motor und Umrichter
Die Motorberechnungen sollten anhand der vorgesehenen Umrichter- und Reglereinstellungen überprüft werden. Ein geeigneter Motor kann eine unzureichende Spannungsausnutzung, eine instabile Stromregelung oder eine unzuverlässige Rotorpositionsschätzung nicht kompensieren.
Die Tests sollten repräsentative Lastpunkte bei hohen Drehzahlen sowie die Übergänge beim Ein- und Ausschalten der Feldschwächung abdecken. Erfassen Sie die tatsächliche Gleichstromzwischenspeicherspannung, anstatt davon auszugehen, dass diese konstant bleibt.
- Spannungsüberprüfung: Bestätigen Sie eine ausreichende Stromregelung bei der minimal erwarteten Zwischenkreisspannung.
- Stromnachführung: Vergleichen Sie die Soll- und Ist-d/q-Ströme im stationären Betrieb und bei Transienten.
- Drehmomentfähigkeit: Stellen Sie sicher, dass das erforderliche Drehmoment über den vorgesehenen Drehzahlbereich hinweg verfügbar bleibt.
- Thermischer Betrieb: Überprüfen Sie die relevanten Wicklungs-, Rotor- und Wechselrichtertemperaturen unter repräsentativen Betriebsbedingungen.
- Regelungsstabilität: Bewerten Sie Übergänge in die Feldschwächung, die sensorlose Schätzung und Laststörungen.
- Fehlerverhalten: Überprüfen Sie das Verhalten der Strom-, Spannungs-, Positions- und Überdrehzahlschutzfunktionen.
In den Prüfprotokollen sollten die Anlagenkonfiguration, die Messbedingungen, die Reglereinstellungen und die Abnahmekriterien angegeben werden. Ergebnisse aus einer anderen Wicklungs- oder Reglerversion sollten nicht automatisch übernommen werden.
Festlegung der Abnahmekriterien vor der endgültigen Auswahl
Die Abnahmekriterien sollten das erforderliche Drehmoment bei bestimmten Drehzahlen, die minimale Zwischenkreisspannung, den zulässigen Strom, die thermischen Bedingungen sowie die maximal zulässige mechanische Drehzahl festlegen.
Jedes Kriterium muss durch eine Analyse oder Validierung untermauert werden. Nicht verifizierte Extrapolationen über die gemessenen Bedingungen hinaus sollten klar als solche gekennzeichnet werden und nicht als bestätigte Betriebsfähigkeit dargestellt werden.
Wie sollten Ingenieure zwischen SPM- und IPM-Inrunner-Motoren wählen?
Die Auswahl sollte auf der Grundlage verifizierter Betriebsanforderungen und nachweisbarer Angaben des Lieferanten erfolgen. SPM und IPM sind Baukategorien und kein Ersatz für die elektromagnetische Charakterisierung oder die Validierung auf Systemebene.
Wann kann ein SPM-Inrunner-Motor geeignet sein?
Eine SPM-Konstruktion kann geeignet sein, wenn ihre verifizierten Spannungs- und Stromgrenzwerte die erforderliche Drehzahl und das erforderliche Drehmoment zulassen, ohne den zulässigen negativen Id-Wert zu überschreiten.
Magnethaftung, Rotordrehzahl, Temperatur und Reglerverhalten müssen ebenfalls den Betriebsanforderungen genügen. Eine relativ geringe Prominenz verhindert nicht automatisch einen sinnvollen Feldschwächungsbetrieb.
Wann kann ein IPM-Innenläufermotor geeignet sein?
Eine IPM-Konstruktion kann geeignet sein, wenn ihre verifizierten Salienz- und magnetischen Eigenschaften die erforderliche Stromvektorbahn unterstützen und innerhalb der verfügbaren Spannung ein nutzbares Drehmoment liefern.
Sein Beitrag zum Reluktanzdrehmoment muss unter Berücksichtigung von Sättigung, Kreuzkopplung, Magnetgrenzen und Rotorbelastungen bewertet werden. Die IPM-Bauweise allein kann keinen breiteren nutzbaren Drehzahlbereich gewährleisten.
Wann sollte eine Feldschwächung vermieden werden?
Eine Feldschwächung sollte nicht zugelassen werden, wenn wesentliche Parameter unbekannt bleiben oder die Betriebsbedingungen die nachgewiesenen elektrischen, magnetischen, thermischen oder mechanischen Grenzwerte überschreiten.
Alternative Wicklungskonfigurationen, Versorgungsspannungen, Motorgeometrien oder eine andere Motorauswahl können einen besser geeigneten Betriebsbereich bieten, ohne auf einen nicht unterstützten Negativstrombetrieb zurückzugreifen.
Was sollten Käufer mit Gian Transmission abklären?
Gian Transmission bietet Anpassungen hinsichtlich der Abmessungen von Inrunner-Motoren, Wellenkonfigurationen, Wicklungen und Spannungsanforderungen an. Diese Optionen unterstützen Konstruktionsgespräche, begründen jedoch nicht eigenständig die Eignung für die Feldabschwächung.
Die umfassenderen Anpassungsmöglichkeiten für bürstenlose Gleichstrommotoren können Käufern dabei helfen, elektrische und mechanische Anforderungen zu definieren. Die tatsächliche SPM-/IPM-Konstruktion und die magnetischen Eigenschaften müssen für das vorgeschlagene Modell dennoch bestätigt werden.
Vor der Freigabe einer Spezifikation oder Kaufgenehmigung sollten Käufer die folgenden Unterlagen für die vereinbarte Motor-Steuerungs-Konfiguration einholen.
- Konfigurationsunterlagen: Bestätigen Sie das Motormodell, die Rotortopologie, die Wicklungsversion, die Wellenanordnung und die Steuerungsidentifikation.
- Elektromagnetische Dokumentation: Beschaffen Sie verfügbare Nachweise zu Gegen-EMK, Flussverknüpfung, Induktivität, Sättigung und negativem Id.
- Elektrische Abnahme: Dokumentieren Sie die Mindestspannung des Gleichstromzwischenkreises, die Strombegrenzungen, die Modulationsstrategie und die verifizierten Betriebspunkte.
- Thermische Abnahme: Ermitteln Sie den zulässigen Einschaltdaueranteil, die Kühlbedingungen sowie die Temperaturgrenzwerte für Wicklung und Magnet.
- Mechanische Abnahme: Bestätigen Sie die zulässige Rotordrehzahl, die Eignung der Lager sowie die relevante strukturelle Überprüfung.
- Abnahme der Steuerung: Dokumentieren Sie die Einstellungen zur Feldschwächung, die Rückmeldung der Rotorposition, die Stromregelung und die geltenden Fehlerreaktionen.
- Validierungsprotokoll: Halten Sie die Testbedingungen, Messergebnisse, noch bestehende Einschränkungen und die verantwortlichen Freigabepersonen fest.
Das endgültige Abnahmedokument sollte genau angeben, welche Drehzahl-Drehmoment-Betriebspunkte unter welchen Spannungs- und Temperaturbedingungen freigegeben sind und welche Betriebsbereiche noch nicht verifiziert sind.
Jede spätere Änderung der Wicklungskonfiguration, der Rotorkonstruktion, der Firmware des Reglers oder der Kühlanordnung sollte eine Überprüfung der betroffenen Nachweise auslösen, bevor die überarbeitete Konfiguration freigegeben wird.
