
界磁減弱により、インランナー型BLDCモータの使用可能回転数は拡大される可能性がありますが、それは検証済みの電磁的、駆動、熱的、および機械的な限界の範囲内でのみです。SPM構造やIPM構造のいずれか一方だけでは、安全な高速運転は保証されません。
いずれのトポロジーを選択するにせよ、エンジニアは、モーター固有の磁気特性データ、最小DCリンク電圧、コントローラの電流許容値、温度依存性の減磁限界、および承認済みのトルク-回転数検証計画を把握しておく必要があります。
磁界弱化を適用する前に、どのような動作要件を定義すべきか?
磁界弱化は、特定のロータ構造への好みではなく、アプリケーションの動作要件から検討を始めるべきである。必要な速度、トルク、電圧、およびデューティサイクルによって、磁界弱化が有用な解決策となるかどうかが決まる。
インランナー型ブラシレスDCモーターを検討する際、エンジニアは、通常の速度制御能力と、意図的な磁束低減を必要とする動作領域とを区別する必要があります。
磁界弱化はどのようにしてモーターの回転速度を向上させるのか?
永久磁石モーターが加速すると、その逆起電力(back-EMF)は回転数とともに増加します。最終的に、指令電流を維持するために必要な電圧は、インバータの利用可能な出力電圧に近づきます。
磁界指向制御では、負のd軸電流(一般にIdと表記される)を流すことで、永久磁石の磁束連関の一部を打ち消すことができます。これにより、適切な動作条件下では電圧要求が低減されます。
速度の向上には制約が伴います。 負のIdは電流容量を消費する一方、磁気特性や電圧の制約によって、トルクを発生させるために利用可能な電流の残量が決定されます。
また、エンジニアは基本速度、定格速度、および最大許容速度を区別する必要があります。基本速度は電圧と運転条件に依存しますが、定格速度は必ずしも界磁弱化の境界を示すものではありません。
最初に定義すべきアプリケーション要件とは?
界磁弱化の評価には、単一の目標速度ではなく、完全な運転条件が必要です。速度だけでは、モーターが安全に加速、負荷を維持、または減速できるかどうかを判断することはできません。
- 速度とトルク:加速トルクや高回転域での負荷変化を含め、必要な動作点を記録する。
- デューティサイクル:連続運転と、短時間の負荷要求および繰り返される速度変化とを区別する。
- 電源:予想される電圧降下を含め、公称および最小DCリンク電圧を特定する。
- 冷却条件:周囲温度、設置方向、気流、および利用可能な熱伝達経路を定義します。
- 停止要件:回生運転、負荷駆動による回転、および想定される故障時の応答を特定してください。
これらの要件は、候補となるモーターを比較するための条件を確立するものです。十分なトルクや熱容量を持たずに所望の速度に達するモーターは、適切な選択とは言えません。
SPM および IPM のロータ設計は、界磁減弱能力にどのような影響を与えるか?
ローターコアに対する永久磁石の位置は、SPMおよびIPMモーターの電磁特性に影響を与えます。これらの違いはトルク発生と界磁減弱制御に影響しますが、それだけで性能が自動的に決まるわけではありません。
SPMインランナーモーターにおいて、どのような技術的特性を評価する必要があるか?
SPMロータは、その外表面上またはその付近に永久磁石を配置しています。その磁気形状は、多くのIPM構造と比較して、一般的に比較的限られたサレンシーを生み出します。
d軸およびq軸のインダクタンスはしばしば類似しているため、リラクタンストルクは通常、限定的です。トルクの大部分は、永久磁石の磁束と固定子電流との相互作用によって生じます。
SPMモーターは、適切な負のIdが利用可能な場合、磁界弱化に対応することができます。許容電流は、磁石の特性、温度、および電磁設計全体によって決まります。
表面の磁石保持力にも注意が必要です。接着剤、スリーブ、ローターの構造、およびバランス調整は、電気的な制御能力とは独立して、意図された機械的回転速度を支えるものでなければなりません。
IPMインランナーモーターでは、どの設計パラメータを評価する必要があるか?
IPMモーターは、ローター構造内に磁石を配置しています。その磁気経路は、異なるd軸およびq軸のインダクタンスを生み出し、追加のレルクタンストルク成分を可能にします。
この特性は、特定の電圧および電流の制約下でトルクを供給するのに役立つ可能性があります。しかし、実用的な性能は、実際の磁束連関、サレンシー、飽和、および電流ベクトル制御に依存します。
磁気飽和により、電流の増加に伴いインダクタンスが大幅に変化する可能性があります。 また、相互結合により、d軸の磁束連関はq軸の電流に依存し、その逆も同様となる。
内蔵磁石の存在により、ローターブリッジ、空洞、局所応力など、機械的な考慮事項が生じる。磁石が存在しても、減磁や高速運転時の構造上のリスクが排除されるわけではない。
なぜIPMはSPMよりも自動的に優れているわけではないのか?
IPMの構造は有用な磁界弱化運転領域を提供する可能性があるが、サリエンシーが高いからといって、あらゆる用途において優れた速度性能、効率、または連続トルクが保証されるわけではない。
適切に設計されたSPMモーターは、より単純な磁気挙動で要求される動作範囲を満たすことができる。どちらの設計も、実際の適合性を比較するには同等の実証データが必要である。
| 比較要素 | SPMインランナーモーター | IPMインランナーモーター |
| 磁石の配置 | ローター表面上またはその付近に磁石が取り付けられている | ローター内部に埋め込まれた磁石 |
| 磁気サレンシー | 一般的に限定的 | 多くの場合、より顕著 |
| リラクタンストルク | 通常は限定的 | 追加のトルクをもたらすことがある |
| 界磁弱化能力 | 検証済みの電気的および磁気的限界に依存する | 検証済みのサレンシーおよび電気的限界に依存する |
| 減磁の評価 | 必須 | 必須 |
| 機械的速度の検証 | 磁石の保持力およびロータの完全性 | ローターのブリッジ、空洞、および構造的完全性 |
| 選定基準 | 検証済みの動作範囲 | 検証済みの動作範囲 |
比較には、代表的なトポロジーの仮定ではなく、提案されたモーター設計を使用する必要があります。SPMおよびIPMの各カテゴリーに関する公表された記述は、特定のモデルのサレンシーや磁界弱化能力を示す十分な証拠とはなりません。
磁界弱化を行う前に、どの電磁的限界を検証する必要があるか?
電磁的検証により、意図した電流ベクトルが、磁石を損傷させることなくトルクを維持しつつ、電圧要求を低減できるかどうかが判明します。これには、一般的なSPMやIPMの値ではなく、実際のモーターパラメータが必要です。
逆起電力および永久磁石の磁束結合の検証
逆起電力の測定は、回転子の回転速度に関連する電圧を特定するのに役立ちます。エンジニアは、これらの結果を使用する前に、測定方法、波形、温度、および定数の定義を確認する必要があります。
線間値と相間値を混同してはなりません。また、逆起電力をコントローラモデルで使用される電圧量に変換する際には、ピーク値と実効値(RMS)の取り扱いも重要です。
永久磁石の磁束連関は温度によって変化します。これは逆起電力とトルク発生の両方に影響を与えるため、電気的な予測では関連する動作温度範囲を網羅する必要があります。
計算には、負荷下での巻線抵抗および誘導電圧項を含める必要があります。無負荷時の逆起電力定数だけでは、負荷時の界磁弱化の境界を特定することはできません。
飽和状態におけるD軸およびQ軸のインダクタンスを確認する
d軸インダクタンス(Ld)およびq軸インダクタンス(Lq)は、固定子電流を制御するために必要な電圧に影響を与えます。また、これらの関係は、サリエントモーターにおけるリラクタンストルクにも影響を及ぼします。
固定のインダクタンス値を用いるとモデルは簡略化されますが、著しい磁気飽和下では不正確になる可能性があります。これは、負のIdと高いIqが同時に発生する場合に特に重要です。
相互結合により、一方の軸の電流が変化すると、もう一方の軸の磁気応答も変化します。したがって、簡略化されたパラメータを使用する制御装置は、誤った電流位相角や電圧要件を予測する可能性があります。
必要に応じて、電流依存の磁束連関マップ、または適切に特性評価されたインダクタンスデータを要求してください。サプライヤーは、測定または計算条件、およびモデルの想定動作範囲を明示する必要があります。
負のD軸電流および減磁限界の確認
負のIdは有効なD軸磁束結合を減少させますが、過度の逆向きの磁場により、磁石の不可逆的な減磁を引き起こす可能性があります。その限界値は、磁気設計および磁石の温度に依存します。
磁石温度の変化により許容電流限界が変化し、以前は許容されていた電流レベルが不適切になる場合があります。技術者は、該当する磁石条件における許容負電流の境界値を把握する必要があります。
評価では、電流のオーバーシュート、ロータ位置誤差、および故障過渡現象も考慮する必要があります。定常状態の負のId限界値を、自動的に安全な過渡限界値として使用することはできません。
提案される各モーターについて、許容動作電流と、不可逆的な損傷を引き起こす可能性のある電流を区別してください。トポロジーのみからいずれの値を推測してはなりません。
電流サークルとトルク発生電流の確認
一貫した電流の定義を用いた従来のd/qモデルでは、電流の大きさに関する制約は Id² + Iq² ≤ Imax² と表すことができます。
ここで、Imaxは適用可能な電流ベクトルの制限値を表します。これは、コントローラの相電流の定義およびモーターの連続電流または過渡電流の許容値と整合していなければなりません。
負のIdの大きさが増すにつれて、Iqに割り当てられる電流容量は減少する可能性があります。これにより、電圧制限速度範囲が拡大しても、利用可能なトルクが低下する可能性があります。
IPMのトルクにはリラクタンス成分が含まれる場合もあるため、残りのIqだけでは結果を決定できません。実際の電流ベクトル動作点において、磁気トルクモデルを評価してください。
インバータおよび制御システムは界磁減弱に対応できるか?
適切な磁気特性を持つモーターであっても、必要な電流ベクトルを生成・制御できるインバータが必要です。コントローラの電気的およびソフトウェア的な制限は、別の検証基準となります。
最小DCリンク電圧および変調限界の検証
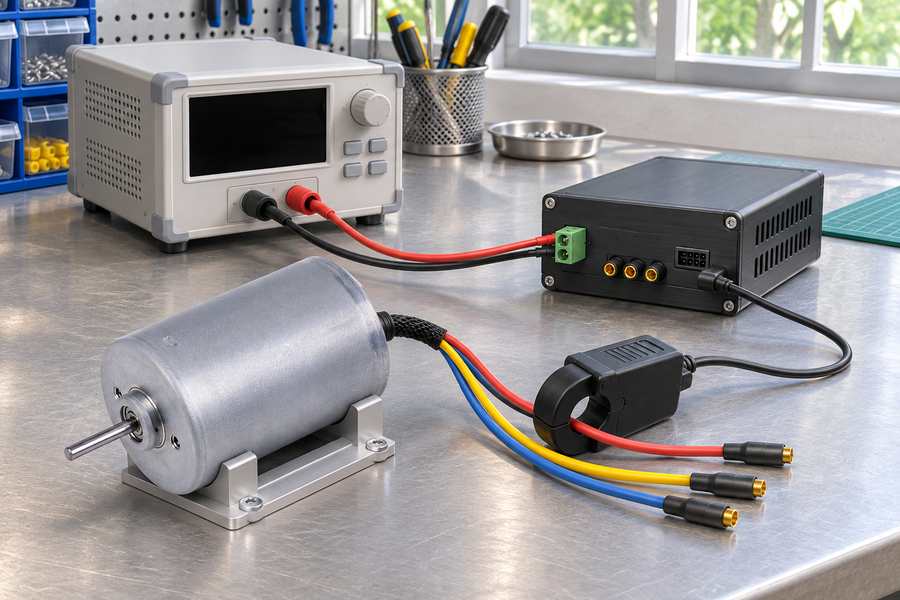
界磁弱化の計算には、要求される運転デューティ中に予想される最低のDCリンク電圧を使用する必要があります。公称供給電圧では、負荷下で利用可能なインバータ電圧が過大評価される可能性があります。
バッテリーの放電、ケーブル損失、電源インピーダンス、および負荷過渡現象により、電圧が低下する可能性があります。これらがどの程度影響するかは、実際の電源構成や設置状況によって異なります。
インバータの変調方式によって、使用可能な基本出力電圧が決まります。デッドタイム、半導体の電圧降下、および電流制御の余裕は、実用的な動作限界にさらに影響を与えます。
設計者は、加速時や負荷変動時においても、指令されたd/q電圧が達成可能であることを確認する必要があります。電圧の飽和状態が持続すると、コントローラが要求電流を追従できなくなる可能性があります。
6ステップ制御またはFOC制御との互換性を確認する
従来の6ステップ整流では、ロータの位置セクターに応じてモーターの各相に電力を供給します。整流の進角は高速運転に影響を与える可能性がありますが、d軸およびq軸の電流を個別に制御することはできません。
磁界指向制御(FOC)は、回転子位置情報と座標変換を用いて、これらの電流成分を直接制御します。これにより、制御された負のId動作に適した枠組みが提供されます。
ただし、FOCが利用可能であるからといって、磁界弱化が正しく実装されているとは限りません。電流検出、位置精度、電圧制限、およびコントローラのファームウェアが、意図した動作をサポートしている必要があります。
モーターの特性や運転条件によっては、コントローラにおいて最大トルク/アンペア(MTPA)制御または最大トルク/電圧(MTPV)制御が有効となる場合があります。その有用性は、モーターのパラメータ、コントローラの実装、および要求される動作領域によって異なります。
高度な6ステップ制御戦略については、それ自体が実証された性能に基づいて評価すべきである。検証なしに、これらを閉ループd/q磁界弱化制御と同等とみなしてはならない。
センサレス制御下におけるロータ位置の観測可能性の評価
物理的な位置センサーに依存する代わりに、センサレスアルゴリズムは、測定された電気信号と適切なモーターモデルを用いてロータの角位置を推定します。その信頼性は、推定手法、モーター特性、運転速度、および利用可能な測定情報に依存します。
逆起電力に基づく推定は、利用可能な信号が減少するため、一般的に停止状態付近では困難になります。 顕著性に基づく推定には異なる要件があり、すべてのモーターに適しているとは限らない。
高速の磁界弱化中、電圧の飽和、パラメータ誤差、および歪んだ電流応答により、位置推定の精度が低下する可能性がある。位置推定が不正確であると、d/q電流成分も不正確になる。
検証には、加速、界磁弱化への移行、定常運転、および減速を含めるべきである。急激な負荷変化は、推定器の不安定性や不十分な電流制御を特定するのに特に有用である。
センサーレス方式の性能が運転要件を満たせない場合は、不特定のコントローラのチューニングに頼るのではなく、適切な回転子位置センサーとその統合について評価を行うべきである。
電気的故障への対応およびコントローラの保護機能の検証
保護要件は、通常の電流制御の範囲を超えています。コントローラは、推定ロータ位置、電流フィードバック、または利用可能なDCリンク電圧が信頼できなくなった場合に、適切に対応しなければなりません。
- 電流制御の故障:指令電流を維持できない場合の検出と応答を検証する。
- 位置誤差:電流ベクトルの向きが不正確な場合や、減磁過渡現象が発生する可能性について評価する。
- 回生過電圧:減速時および負荷駆動による回転時のDCリンクエネルギーの処理を確認する。
- 制御中断:高速運転時にインバータのトルクが失われた場合の機械的影響を特定する。
- 過速度保護:検出方法と必要な保護応答を確認する。
電気的なシャットダウンを行っても、回転している負荷は自動的に停止するわけではありません。故障時の対応策では、蓄積された運動エネルギーと、機械システムの停止要件を考慮に入れる必要があります。
どのようなトルク-速度および熱的限界を検証する必要があるか?
電磁的な実現可能性によって可能な動作点が確立されますが、熱的限界によってそれらの動作点を維持できる時間が決まります。エンジニアには、実際の冷却条件および稼働条件に即したトルク・速度・熱の動作範囲が必要です。
利用可能なトルク・速度動作範囲の確認
要求される負荷トルクは、提案された全速度範囲にわたって、利用可能なモータートルクと比較する必要があります。単一の最高速度値だけでは、その用途への適合性を判断することはできません。
連続トルクと短時間トルクは、別々に評価する必要があります。界磁弱化により、より高い速度が可能になる場合がありますが、その一方で、加速や外乱除去のための電流または電圧の余裕が不十分になる可能性があります。
界磁弱化領域全体を通じてモーターが一定の電力を供給すると仮定してはなりません。その挙動は、モーターの実際の磁気特性、電流制限、および電圧制約に依存します。
基本回転数条件、界磁弱化の境界、利用可能なトルク、および各動作点の計算や検証に使用された仮定を明記した動作マップを要求してください。
界磁弱化時のモーターおよびインバータの損失を評価する
負のd軸電流は、たとえそれが直接的に所望の軸トルクを生み出さない場合でも、巻線の銅損に寄与します。したがって、追加の電流により、発熱が不釣り合いに増加する可能性があります。
回転速度が高くなると、鉄損および関連する回転子損が増加する可能性があります。それらの大きさは、磁性材料、磁束分布、電源周波数、および制御戦略に依存します。
インバータの伝導損失およびスイッチング損失も、システムの熱性能に影響を与えます。これらの損失は、想定される電流、変調状態、およびスイッチング条件下で評価する必要があります。
電磁トルクの目標値を満たしているモーターであっても、連続運転中に熱許容基準を満たさない場合があります。損失の推定値は、適切な熱的証拠に基づいて確認する必要があります。
巻線および磁石の温度限界を確認する
巻線温度は抵抗および銅損に影響を与えます。磁石温度の変化は磁束および減磁抵抗に影響し、トルク能力と許容負Idの両方を変化させる可能性があります。
低温および高温の動作条件では、電圧および磁気的な制限が異なる場合があります。いずれの条件も、自動的に唯一の最悪のケースとして扱うべきではありません。
冷却に関する仮定は、筐体との接触、気流、周囲の部品、および稼働時間を含む設置状況を反映したものでなければなりません。自由空気状態での結果は、密閉されたアセンブリの状態を必ずしも反映するとは限りません。
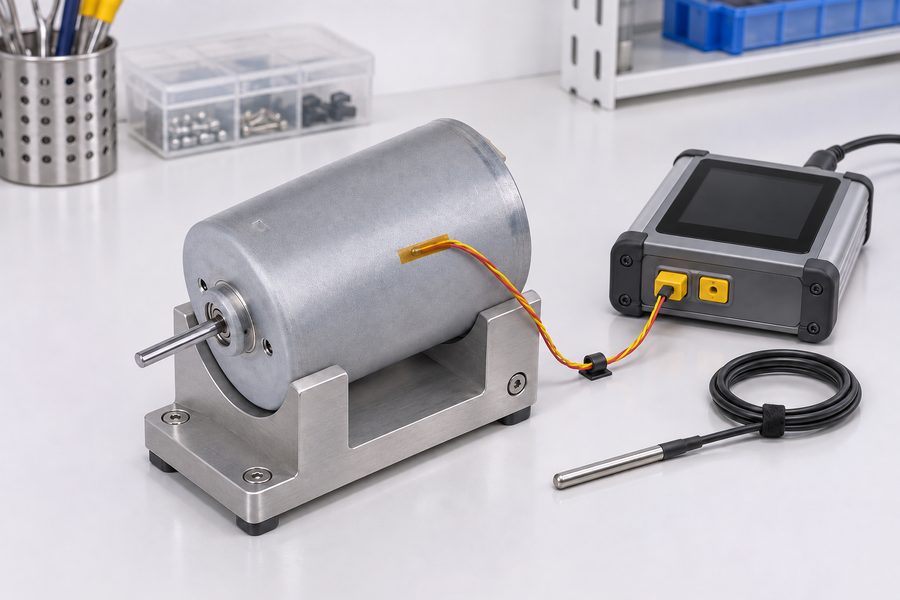
適合性の根拠となる証拠には、巻線温度、推定または測定された磁石温度、冷却条件、および各検証済み動作点の持続時間を明記する必要があります。
どのような機械的速度制限を確認する必要があるか?
電界の減衰によって、ロータの許容機械速度が増加することはない。機械的検証では、回転アセンブリ全体が要求される運転条件に耐えられることを独立して立証しなければならない。
ロータの強度および磁石の保持力の検証
遠心荷重は回転速度とともに増加します。したがって、ローターの材質、磁石の保持構造、および製造公差は、完成したローターアセンブリの最大許容回転速度に影響を与えます。
SPM構造では、表面磁石保持および保持スリーブに注意を払う必要があります。IPM設計では、埋め込み型磁石の支持、ローターブリッジ、および局所的な構造応力の評価が必要です。
いずれの構造においても、モデル固有の解析や検証なしに機械的利点を想定してはなりません。検証された限界値は、実際のローター形状および製造構成に適用されるものでなければなりません。
ベアリング、シャフト設計、およびローターの動特性の確認
ベアリングの適合性は、運転速度、潤滑、温度、および加わる荷重によって決まります。高速運転能力があるからといって、ベアリングが意図された負荷に耐えられるとは限りません。
シャフトの構成も機械的挙動に影響を与えます。シャフトの長さ、直径、カップリングの配置、または外部荷重の変化は、曲げ、振動、およびロータの動的応答に影響を及ぼす可能性があります。
必要に応じて、バランス品質および臨界回転数時の挙動に注意を払う必要があります。エンジニアは、定常運転速度だけでなく、加速または減速中に通過する速度範囲についても考慮する必要があります。
過速度および停止要件の確認
コントローラの速度制限は、ロータの検証済みの機械的限界と整合させる必要があります。保護動作を確立する際には、位置推定誤差や故障応答の遅延を考慮しなければなりません。
高慣性または外部駆動の負荷は、電気的トルクが除去された後も回転し続ける可能性があります。したがって、停止方法は用途および蓄積された機械的エネルギーと適合している必要があります。
回生ブレーキを使用する場合、利用可能なDCリンクによるエネルギー吸収が重要になります。機械的な停止要件と電気的な過電圧保護は、無関係な機能としてではなく、一体として評価する必要があります。
界磁弱化の承認前に必要な証拠と試験とは?
承認には、提案されたモーターとインバーターの組み合わせに関するトレーサブルな証拠が必要です。一般的なモーターの仕様、トポロジーの説明、およびコントローラの機能一覧だけでは、検証済みの界磁弱化動作範囲を確立することはできません。
モーター固有の技術データの提出を求める
まず、正確なモーターの構造、巻線構成、ローターの型番、および提案されたコントローラを特定することから始めます。磁気データおよび機械的データは、その構成と一致している必要があります。
電磁パラメータ、許容電流、温度依存性の減磁限界、ローター回転速度能力、および必要なトルク-回転速度動作領域を網羅する証拠を要求してください。
| 検証対象領域 | 必要な証拠 | 主な懸念事項 |
| ロータトポロジー | モデル固有のSPMまたはIPM構造の確認 | トポロジーの仮定が不正確 |
| 逆起電力 | 慣例に基づいた測定または検証済み特性 | 電圧予測の誤り |
| 磁気パラメータ | 磁束連関および電流依存性のd/q特性 | 制御モデルの不正確さ |
| 負の Id | 温度依存の許容限界 | 不可逆的な減磁 |
| DCリンクと変調 | 最小動作電圧およびインバータの出力可能範囲 | 電圧マージンの不足 |
| 電流制限 | モーターコントローラの連続および過渡制限 | 過電流またはトルク低下 |
| トルク-回転数特性 | 検証済みの動作マップ | 高速トルクの不足 |
| 熱的挙動 | 定義された冷却および負荷条件下での温度データ | 過熱 |
| 機械的速度 | ロータおよび軸受の回転速度の検証 | 機械的故障 |
| 制御および保護 | 制御装置の性能および故障応答の検証 | 制御不能または過速度 |
モーターとインバータを組み合わせて検証する
モータの計算結果は、想定されるインバータおよびコントローラの設定と照らし合わせて確認する必要があります。適切なモータであっても、不十分な電圧利用率、不安定な電流制御、あるいは信頼性の低い回転子位置推定を補うことはできません。
試験では、代表的な高速負荷点および磁界弱化状態への移行・解除時の遷移を網羅する必要があります。DCリンク電圧が一定であると仮定するのではなく、実際の電圧値を記録してください。
- 電圧の検証:予想される最低DCリンク電圧において、適切な電流制御が行われていることを確認する。
- 電流追従性:定常運転時および過渡応答時に、指令値と実測値のd/q電流を比較する。
- トルク性能:提案された回転数範囲全体で、必要なトルクが確保されていることを確認する。
- 熱的動作:代表的な負荷条件下で、関連する巻線、回転子、およびインバータの温度を確認する。
- 制御安定性:磁界弱化への遷移、センサーレス推定、および負荷外乱を評価する。
- 故障時の応答:適用される電流、電圧、位置、および過速度保護の挙動を検証する。
試験記録には、機器の構成、測定条件、コントローラの設定、および受入基準を明記する必要があります。異なる巻線やコントローラのバージョンによる結果を、自動的に流用してはなりません。
最終選定前に受入基準を定義する
受入基準には、指定回転数における必要トルク、最小DCリンク電圧、許容電流、熱条件、および最大許容機械回転数を明記する必要があります。
各基準には、裏付けとなる解析または検証が必要です。測定条件を超えた未検証の外挿については、確認済みの動作能力として提示するのではなく、明確にその旨を明記する必要があります。
エンジニアはSPMとIPMのインランナーモーターをどのように選択すべきか?
選定は、検証済みの動作要件とサプライヤーからの証拠に基づいて行うべきです。SPMとIPMは構造上の分類であり、電磁特性評価やシステムレベルの検証の代わりとなるものではありません。
SPMインランナーモーターはどのような場合に適しているか?
SPM設計は、その検証済みの電圧および電流制限が、許容負Idを超えずに必要な速度とトルクを許容する場合に適している可能性があります。
磁石の保持力、ロータ速度、温度、およびコントローラの挙動も、その動作条件を満たす必要があります。相対的に低い顕著度であっても、有用な界磁弱化運転が自動的に妨げられるわけではありません。
IPMインランナーモーターはどのような場合に適しているか?
IPMの設計は、その検証済みのサレンシーおよび磁気特性が、要求される電流ベクトルの軌跡をサポートし、利用可能な電圧範囲内で有用なトルクを供給できる場合に適切である可能性があります。
そのリラクタンストルクの寄与は、飽和、相互結合、磁石の制限、およびロータの応力と併せて評価する必要があります。IPMの構造だけでは、より広い使用可能回転数範囲を確保することはできません。
どのような場合に界磁弱化を避けるべきか?
重要なパラメータが不明な場合、または運転負荷が検証済みの電気的、磁気的、熱的、あるいは機械的限界を超える場合は、界磁弱化を承認すべきではありません。
代替の巻線構成、供給電圧、モーターの形状、あるいは別のモーターの選定により、裏付けのない負電流運転に依存することなく、より適切な動作範囲が得られる可能性があります。
購入者はGian Transmissionに何を確認すべきか?
Gian Transmissionでは、インランナーモーターの寸法、シャフト構成、巻線、および電圧要件に関するカスタマイズを提供しています。これらのオプションは設計検討の参考にはなりますが、それだけでは磁界弱化の適性を単独で決定づけるものではありません。
より広範なブラシレスDCモーターのカスタマイズオプションは、購入者が電気的および機械的要件を定義するのに役立ちます。実際のSPM/IPMの構造および磁気特性については、提案されたモデルについて依然として確認が必要です。
仕様書や購入承認を発行する前に、購入者は合意されたモーター・コントローラー構成に関する以下の記録を入手する必要があります。
- 構成記録:モーターモデル、ロータトポロジー、巻線仕様、シャフト配置、およびコントローラの識別情報を確認してください。
- 電磁記録:利用可能な逆起電力、磁束連関、インダクタンス、飽和、および負のIdに関する証拠を入手する。
- 電気的受入条件:最小DCリンク電圧、電流制限、変調方式、および検証済みの動作点を文書化する。
- 熱的受入条件:許容デューティサイクル、冷却条件、および巻線および磁石の温度限界を特定する。
- 機械的受入検査:許容ロータ速度、軸受の適合性、および関連する構造的検証を確認する。
- 制御に関する受入検査:界磁弱化設定、回転子位置フィードバック、電流制御、および適用される故障応答を文書化する。
- 検証記録:試験条件、測定結果、未解決の制限事項、および承認責任者を記録する。
最終的な受入文書には、どの速度・トルク動作点が、どのような電圧および温度条件下で承認され、どの動作領域が未検証のままであるかを正確に記載する必要があります。
巻線構成、ロータ構造、コントローラのファームウェア、または冷却方式に事後変更が生じた場合は、改訂された構成が承認される前に、影響を受ける証拠資料の再検討を行う必要があります。
