
La elección de un motor BLDC es solo una parte del diseño de un buen sistema de movimiento. La forma en que se controla el motor puede influir en igual medida en el ruido, la suavidad del par, la eficiencia, el comportamiento a baja velocidad e incluso el tamaño de los componentes electrónicos.
Dos enfoques habituales son la conmutación de seis pasos y el control orientado al campo (FOC).
La conmutación de seis pasos es sencilla: se conmutan las fases del motor según la posición del rotor y se mantiene una estructura de control relativamente simple. El FOC adopta un enfoque diferente. Regula continuamente el vector de corriente en relación con el campo magnético del rotor, lo que proporciona al controlador un control mucho más preciso sobre el par.
El FOC suele ser la mejor opción cuando la suavidad y el control preciso son importantes. Sin embargo, el FOC no siempre es la mejor elección para todas las aplicaciones de motores BLDC.
Para muchas bombas, ventiladores, sopladores, herramientas eléctricas y accionamientos en los que el coste es un factor importante, el método de seis pasos sigue siendo una solución práctica.
El método más adecuado depende de las necesidades reales de la máquina.
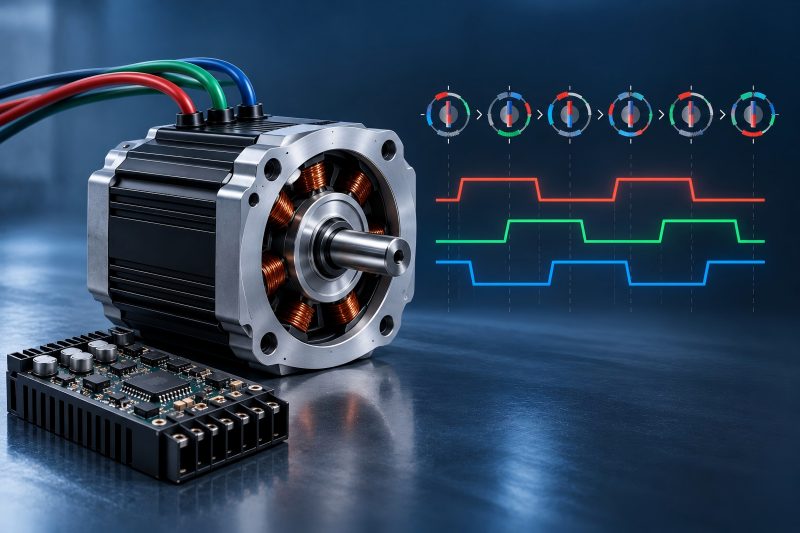
Cómo funciona la conmutación de seis pasos
Un motor BLDC trifásico tiene tres fases en el estator. En el control de seis pasos, el inversor alterna entre seis estados eléctricos durante cada ciclo eléctrico.
En un paso determinado, normalmente conducen dos fases, mientras que la tercera fase queda sin alimentación. Una vez que el rotor ha avanzado aproximadamente 60 grados eléctricos, el controlador pasa al siguiente estado de conmutación.
La secuencia continúa:
Paso 1 → Paso 2 → Paso 3 → Paso 4 → Paso 5 → Paso 6 → Repetir
La posición del rotor puede determinarse mediante sensores Hall o estimarse a partir de señales como la fuerza electromotriz inversa (FEM).
La principal ventaja es obvia: el controlador no necesita un modelo matemático complicado para determinar el vector de corriente de forma continua. La lógica de conmutación es relativamente fácil de entender, implementar y solucionar en caso de avería.
Esto hace que el sistema de seis pasos resulte atractivo cuando el motor necesita principalmente girar de forma fiable a una velocidad controlada, en lugar de proporcionar un par excepcionalmente suave.
Sin embargo, la conmutación discreta también supone su principal punto débil.
En lugar de hacer girar el campo del estator de forma continua, el método «Six-Step» lo desplaza efectivamente de un sector a otro. Por lo tanto, el ángulo de producción de par cambia dentro de cada sector de conmutación, y el cambio entre sectores introduce perturbaciones adicionales.
El resultado es una mayor ondulación del par, vibraciones y, potencialmente, un ruido más audible.
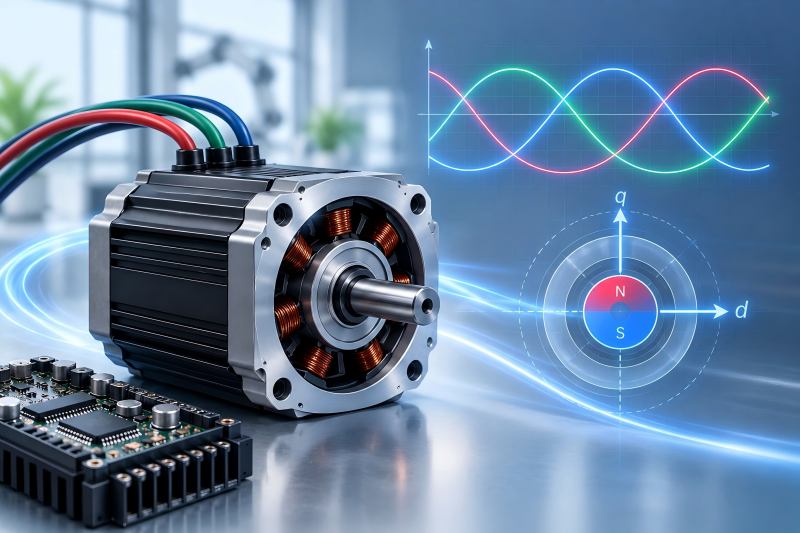
Cómo funciona el control orientado al campo
El FOC aborda el mismo motor desde una perspectiva diferente.
En lugar de limitarse a decidir qué dos fases deben estar activas, el FOC intenta controlar la magnitud y la dirección del campo magnético del estator con respecto al rotor.
Las corrientes trifásicas se transforman matemáticamente en un sistema de coordenadas giratorio, representado habitualmente por dos componentes:
- corriente del eje d (Id), asociada al flujo magnético
- corriente del eje q (Iq): responsable principalmente del par
En muchas condiciones de funcionamiento de los motores de imanes permanentes, el controlador intenta mantener el par requerido a través de Iq, al tiempo que mantiene Id cerca de su valor deseado.
Una cadena de control típica tiene aproximadamente el siguiente aspecto:
Medición de corriente → Transformada de Clarke → Transformada de Park → Control de Id/Iq → Transformada inversa → PWM/SVPWM → Inversor
La clave está en cómo el FOC mejora el control del motor. La diferencia práctica es que el FOC ajusta continuamente el vector de corriente en lugar de esperar al siguiente punto de conmutación de 60 grados.
Esto produce una interacción electromagnética mucho más suave entre el estator y el rotor.
FOC frente a seis pasos: resumen
| Factor | Conmutación de seis pasos | FOC |
| Principio de control | Conmutación discreta de 6 sectores | Control continuo del vector de corriente |
| Corriente de fase | Normalmente en bloque/trapezoidal | Normalmente sinusoidal |
| Ondulación del par | Mayor | Menor |
| Suavidad a baja velocidad | De moderada a deficiente | Muy buena si se aplica correctamente |
| Ruido acústico | Generalmente más alto | Generalmente más bajo |
| Control de par | Básico | Preciso |
| Potencial de eficiencia | Bueno | Muy bueno |
| Requisitos de la MCU | Bajos | Más alto |
| Detección de corriente | Relativamente sencilla | Más exigente |
| Complejidad del software | Baja | Alta |
| Requisitos de ajuste | Limitados | Significativo |
| Coste de desarrollo | Menor | Más alto |
| La mejor opción | Accionamientos sencillos y económicos | Accionamientos de precisión y alto rendimiento |
Esta tabla hace que el FOC parezca el ganador indiscutible, pero las decisiones de ingeniería no deben basarse únicamente en las especificaciones de rendimiento.
El rendimiento adicional tiene un coste.
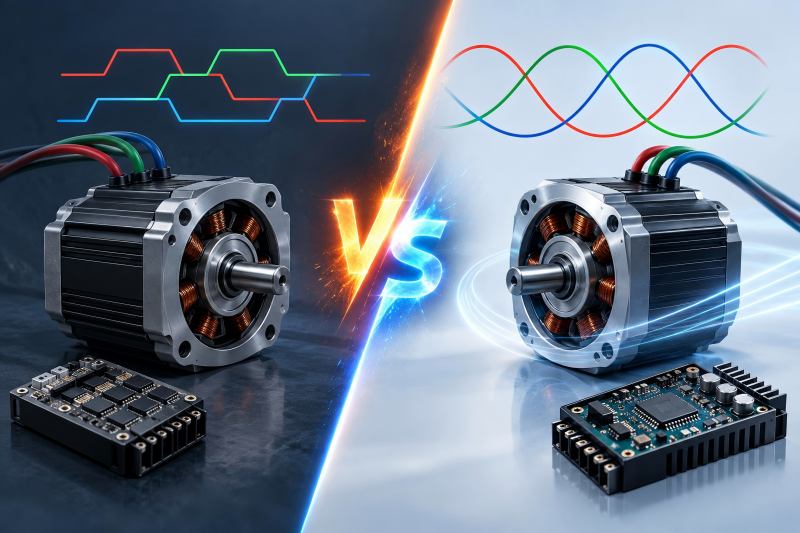
Suavidad del par: la mayor diferencia
La ondulación del par es, por lo general, donde la diferencia se percibe con mayor facilidad.
En el control de seis pasos, la relación entre el campo magnético del rotor y la corriente del estator no se mantiene perfectamente a lo largo de todo el ciclo eléctrico. Los eventos de conmutación también provocan cambios transitorios en la corriente.
A alta velocidad, la inercia mecánica puede ocultar gran parte de este comportamiento.
Se hace más perceptible a velocidades más bajas. Un motor puede presentar ligeras pulsaciones de velocidad, vibraciones, ruido de conmutación audible o un movimiento irregular bajo cargas ligeras.
El control FOC evita en gran medida las grandes perturbaciones periódicas del par asociadas a la conmutación por bloques, ya que el vector de corriente sigue al rotor de forma continua.
Esto es importante en aplicaciones como:
- articulaciones robóticas
- servomecanismos
- sistemas de posicionamiento de precisión
- dirección asistida eléctrica
- vehículos guiados automáticamente (AGV) y robots móviles
- electrodomésticos silenciosos
- equipos médicos
Sin embargo, si un motor acciona un ventilador centrífugo de alta velocidad, una pequeña fluctuación del par puede tener un efecto mínimo en el funcionamiento final de la máquina.
La aplicación determina si un par más uniforme resulta valioso o si es simplemente una característica técnicamente impresionante.
Rendimiento a baja velocidad
El funcionamiento a baja velocidad pone de manifiesto los puntos débiles de un sistema de control de motores.
A alta velocidad, la inercia del rotor suaviza las variaciones de par. A baja velocidad, cada evento de conmutación se hace más perceptible desde el punto de vista mecánico.
Por lo tanto, los sistemas de seis pasos pueden parecer menos refinados cuando funcionan a baja velocidad, especialmente cuando se utilizan sensores Hall con información relativamente imprecisa sobre la posición del rotor.
El control FOC puede proporcionar un funcionamiento a baja velocidad sustancialmente más suave, ya que el controlador regula la corriente de fase en función de un ángulo del rotor mucho más preciso.
Pero hay una condición importante:
el FOC necesita información fiable sobre la posición del rotor.
Con un codificador o un resolver, el control preciso a baja velocidad y a velocidad cero resulta relativamente sencillo.
El FOC sin sensores es más complicado.
A velocidades muy bajas, la fuerza electromotriz (FEM) se debilita, por lo que el controlador puede necesitar métodos de estimación avanzados, inyección de alta frecuencia, estrategias de arranque en bucle abierto u otras técnicas para determinar la posición del rotor.
Por lo tanto, la afirmación de que «el FOC ofrece un excelente rendimiento a velocidad cero» solo es cierta cuando la estrategia de posición del rotor lo permite.
Eficiencia: el FOC suele tener una ventaja, pero no en todos los casos
El control FOC suele describirse como el método más eficiente, ya que permite mantener la corriente del estator mejor alineada con la dirección de producción del par.
Esto reduce la corriente innecesaria y puede disminuir las pérdidas en el cobre del motor.
En el caso de equipos que funcionan de forma continua —como ventiladores de sistemas de climatización, bombas industriales, compresores o vehículos eléctricos—, incluso una mejora modesta de la eficiencia puede resultar significativa a lo largo de miles de horas de funcionamiento.
Sin embargo, la eficiencia debe evaluarse a nivel del sistema, no solo a partir del algoritmo de control.
El FOC suele implicar un funcionamiento PWM continuo y frecuencias de conmutación relativamente altas. Esto genera pérdidas por conmutación en los MOSFET o los IGBT.
El control de seis pasos puede, en ocasiones, funcionar con patrones de conmutación más sencillos y menores pérdidas en el inversor.
El propio motor también es importante.
Un motor diseñado en torno a una forma de onda de fuerza contraelectromotriz (FCE) marcadamente trapezoidal puede funcionar muy bien con el control de seis pasos, mientras que un motor con un perfil de FCE más sinusoidal suele ser más adecuado para el control de corriente sinusoidal.
Una pregunta más acertada sería: «¿Es el FOC más eficiente?»
Lo es:
«¿Qué estrategia de control proporciona a este motor la mayor eficiencia del sistema en todo su rango de funcionamiento real?»
Esa distinción es importante.
Ruido y vibraciones
El ruido se está convirtiendo en una razón cada vez más importante para utilizar el FOC.
La conmutación de seis pasos introduce una excitación electromagnética periódica. Dependiendo de la construcción del motor, la velocidad, la resonancia mecánica y el diseño de la carcasa, estos armónicos pueden llegar a ser audibles.
Puede que esto no tenga importancia en una bomba industrial instalada dentro de una fábrica.
Sin embargo, sí que tiene una importancia considerable en:
- sistemas de climatización residenciales
- compresores de frigoríficos
- ventiladores de alta gama
- equipos médicos
- la ofimática
- sistemas para el habitáculo de los vehículos
- robots colaborativos
La tecnología FOC no puede eliminar todas las fuentes de ruido del motor. Los rodamientos, el par de cogging, el desequilibrio del rotor, la frecuencia PWM, la resonancia estructural y los componentes mecánicos de la transmisión siguen siendo factores importantes.
Sin embargo, la eliminación de las fuertes perturbaciones de par relacionadas con la conmutación ofrece a los ingenieros un punto de partida mucho mejor para diseñar un sistema silencioso.
Complejidad del hardware y el software
Aquí es donde Six-Step da la réplica.
Un controlador Six-Step puede ser relativamente compacto. Dependiendo del diseño, puede requerir entradas Hall o detección de fuerza electromotriz inversa (FEM), un bucle de velocidad básico, generación de PWM y una lógica de conmutación sencilla.
El FOC necesita mucho más.
Es posible que el controlador tenga que realizar lo siguiente:
Muestreo de corriente → Transformaciones de coordenadas → Regulación de corriente PI → Procesamiento del ángulo del rotor → Cálculo de tensión → Generación de PWM
y repetir este bucle de control miles de veces por segundo.
La medición de la corriente también cobra mayor importancia. La sincronización del ADC, el offset del amplificador, el ancho de banda del sensor de corriente, la compensación del tiempo muerto, la precisión del ángulo del rotor y el ajuste del bucle de control pueden afectar al rendimiento.
Un controlador FOC mal implementado puede, de hecho, ofrecer un rendimiento inferior al de un controlador de seis pasos bien diseñado.
Este es uno de los aspectos que más se pasan por alto al comparar ambos métodos.
El FOC ofrece un mayor potencial de rendimiento, pero también exige una mejor ingeniería.
El coste es más que el precio de la MCU
Los microcontroladores modernos han reducido considerablemente la diferencia de costes de hardware.
Actualmente se dispone ampliamente de procesadores capaces de realizar transformadas de Clarke/Park, control PI, SVPWM y estimación del rotor.
Pero el coste de desarrollo sigue siendo importante.
El FOC puede requerir más tiempo de ingeniería para:
- la identificación de los parámetros del motor
- ajuste del bucle de corriente
- ajuste del bucle de velocidad
- calibración de sensores
- la optimización del arranque
- desarrollo de estimadores sin sensores
- pruebas de fallos
- Optimización de las interferencias electromagnéticas
Si un fabricante produce cientos de miles de ventiladores de bajo coste, puede resultar difícil justificar un esfuerzo de desarrollo adicional o un coste extra en componentes electrónicos.
En el caso de un actuador robótico de alto valor, ocurre lo contrario. Un mejor control del par y un movimiento más suave pueden justificar fácilmente el uso de un controlador más sofisticado.
El funcionamiento sin sensores cambia la comparación
Tanto el método de seis pasos como el FOC pueden funcionar sin sensores mecánicos de posición del rotor.
El método de seis pasos sin sensores suele utilizar la información de la fuerza electromotriz inversa (FEM) de la fase desactivada para determinar el momento de conmutación.
El concepto es relativamente sencillo y funciona bien una vez que el motor alcanza una velocidad suficiente.
El FOC sin sensores estima la posición del rotor de forma continua utilizando el comportamiento eléctrico medido y un observador o estimador matemático.
Esto puede proporcionar un rendimiento excelente, pero la implementación se vuelve significativamente más exigente, especialmente durante el arranque y el funcionamiento a velocidades muy bajas.
Por lo tanto, para aplicaciones que pasan la mayor parte de su vida útil a velocidad moderada o alta, el sistema «Six-Step» sin sensores puede ofrecer un equilibrio muy atractivo entre coste y rendimiento.
Para aplicaciones que requieren una aceleración suave, un amplio rango de velocidades, un par controlado y una respuesta dinámica refinada, el sistema FOC sin sensores puede justificar el trabajo de desarrollo adicional.
Selección en función de la aplicación
| Aplicación | Enfoque recomendado | Motivo principal |
| Ventilador de refrigeración de bajo coste | Seis pasos | Coste y simplicidad |
| Bomba industrial básica | Seis etapas / FOC | Depende del objetivo de eficiencia |
| Soplador de climatización | FOC | Ruido y eficiencia energética |
| Herramientas eléctricas | Seis pasos / FOC | Depende de los requisitos de control de par |
| Articulación del robot | FOC | Par suave a baja velocidad |
| Servoactuador | FOC | Control preciso del par y la posición |
| Accionamiento de AGV | FOC | Control a baja velocidad y eficiencia |
| Bicicleta eléctrica | Ambas opciones son posibles | Coste frente a sofisticación |
| Motor de tracción de un vehículo eléctrico | FOC | Amplio rango de velocidades y control del par |
| Sistema de movimiento médico | FOC | Bajo nivel de ruido y movimiento suave |
No existe una línea divisoria universal.
Una bomba de gama alta puede beneficiarse del FOC, mientras que una bomba básica que funcione de forma continua cerca de un punto de funcionamiento puede funcionar perfectamente con Six-Step.
Cuándo Six-Step es la mejor opción desde el punto de vista técnico
Six-Step no debe considerarse una tecnología obsoleta.
A menudo es la mejor solución cuando:
- El coste del producto es muy sensible
- La velocidad del motor es, en su mayor parte, moderada o alta
- Se acepta una pequeña fluctuación del par
- No es necesario un control preciso del par
- El ruido acústico no es un factor crítico
- El tiempo de desarrollo debe ser breve
- El motor ya está optimizado para la conmutación trapezoidal
En estas condiciones, pasar al control FOC puede aumentar la complejidad sin aportar suficiente valor al producto final.
Un algoritmo de control debe resolver un problema de la aplicación, no limitarse a hacer que la ficha técnica resulte más sofisticada.
Cuándo merece la pena la complejidad adicional del FOC
El FOC resulta mucho más fácil de justificar cuando el sistema requiere varias características de rendimiento simultáneamente.
Por ejemplo, un motor puede necesitar funcionar de forma silenciosa a 200 rpm, acelerar rápidamente hasta varios miles de rpm, mantener un par preciso bajo cargas variables, funcionar de manera eficiente durante largos periodos y proporcionar una desaceleración controlada.
Six-Step puede hacer que el motor gire en todo ese rango de funcionamiento.
El FOC puede hacer que el motor se comporte de forma predecible en todo ese rango.
Esa distinción es importante en los sistemas de movimiento de alto rendimiento.
El FOC resulta especialmente valioso cuando la aplicación exige:
- un funcionamiento suave a baja velocidad
- baja fluctuación del par
- una regulación precisa del par
- un funcionamiento silencioso
- una respuesta dinámica rápida
- alta eficiencia con cargas variables
- amplio rango de velocidades
- debilitamiento de campo
- control preciso de la posición o la velocidad
¿Qué método es mejor?
El FOC es técnicamente más capaz, pero el Six-Step puede seguir siendo la mejor opción de producto.
Si la aplicación es un simple ventilador, una bomba, un soplador u otro accionamiento en el que el coste es un factor importante y que pasa la mayor parte de su vida útil a una velocidad relativamente estable, el Six-Step puede proporcionar todo lo que la máquina necesita con menos hardware, software y esfuerzo de desarrollo.
Si la aplicación requiere un funcionamiento suave a baja velocidad, bajo nivel de ruido, un control preciso del par, un amplio rango de velocidades o un alto rendimiento dinámico, el FOC suele merecer la pena a pesar de su mayor complejidad.
Por lo tanto, la forma más útil de compararlos es la siguiente:
El Six-Step optimiza la simplicidad. El FOC optimiza la calidad del control.
Ninguno de los dos debe seleccionarse basándose únicamente en la placa de características del motor.
Deben tenerse en cuenta de forma conjunta la forma de la fuerza contraelectromotriz (FCE) del motor, el rango de velocidades, el perfil de carga, la suavidad de par requerida, los límites acústicos, la arquitectura de detección de corriente, la capacidad del controlador y el coste de producción.
En un sistema BLDC bien diseñado, el mejor método de control no es necesariamente el más avanzado.
Es aquel que proporciona el comportamiento requerido del motor sin añadir una complejidad que la aplicación no necesita.
