
BLDCモーターの選定は、優れたモーションシステムを設計するための要素の一つに過ぎません。モーターの制御方法も、騒音、トルクの滑らかさ、効率、低速時の挙動、さらには電子機器のサイズにも、同様に大きな影響を及ぼす可能性があります。
一般的なアプローチとして、「6ステップ整流」と「磁界指向制御(FOC)」の2つがあります。
6ステップ整流は仕組みが単純で、ローターの位置に応じてモーターの相を切り替え、制御構造を比較的シンプルに保つことができます。 FOCは異なるアプローチをとります。ローターの磁場に対して電流ベクトルを連続的に調整することで、コントローラはトルクをより精密に制御できるようになります。
滑らかさと精密な制御が重要な場合、一般的にFOCの方が優れた選択肢となります。ただし、FOCがすべてのBLDCモーター用途において常に最良の選択であるとは限りません。
多くのポンプ、ファン、ブロワー、電動工具、およびコスト重視の駆動装置においては、6ステップ方式が依然として実用的な解決策となっています。
どちらの方式が適しているかは、その機械に実際に何が必要かによって異なります。
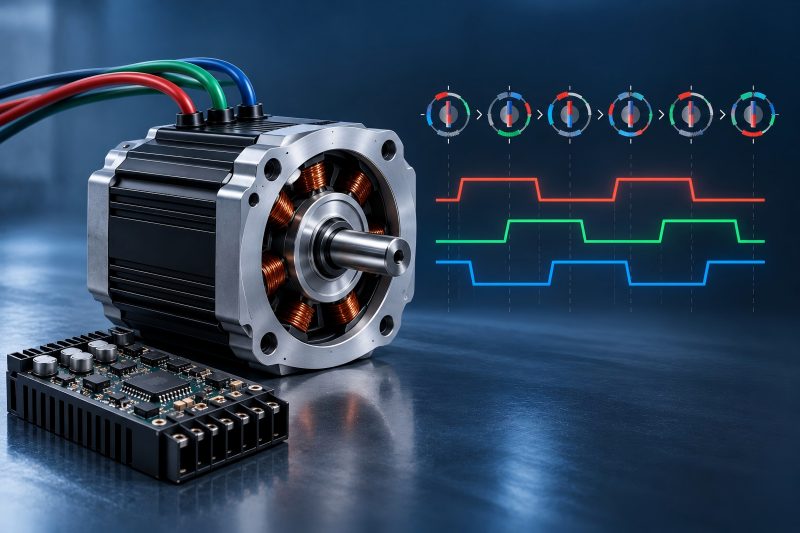
6ステップ整流の仕組み
三相BLDCモーターには、3つの固定子相があります。6ステップ制御では、インバータは各電気サイクル中に6つの電気状態を切り替えます。
特定のステップでは、通常2つの相が導通しており、3番目の相には電力が供給されません。ロータが約60電気度進んだ後、コントローラは次の整流状態に切り替わります。
このシーケンスは次のように続きます:
ステップ1 → ステップ2 → ステップ3 → ステップ4 → ステップ5 → ステップ6 → 繰り返し
ロータの位置は、ホールセンサーを使用して検出するか、逆起電力などの信号から推定することができます。
主な利点は明らかです。コントローラは、電流ベクトルを連続的に決定するために複雑な数学モデルを必要としません。 スイッチングロジックは、理解、実装、トラブルシューティングが比較的容易です。
このため、6ステップ方式は、極めて滑らかなトルクを発生させることよりも、主に制御された速度で確実に回転させる必要があるモーターにおいて、魅力的な選択肢となります。
しかし、この離散的な整流方式には、主要な弱点も生じます。
「シックスステップ」は、固定子磁界を連続的に回転させるのではなく、事実上、あるセクターから別のセクターへと移動させます。そのため、各整流セクター内でトルクが発生する角度が変化し、セクター間の切り替えによって追加の外乱が生じます。
その結果、トルクリップルや振動が大きくなり、場合によっては可聴ノイズも増加する可能性があります。
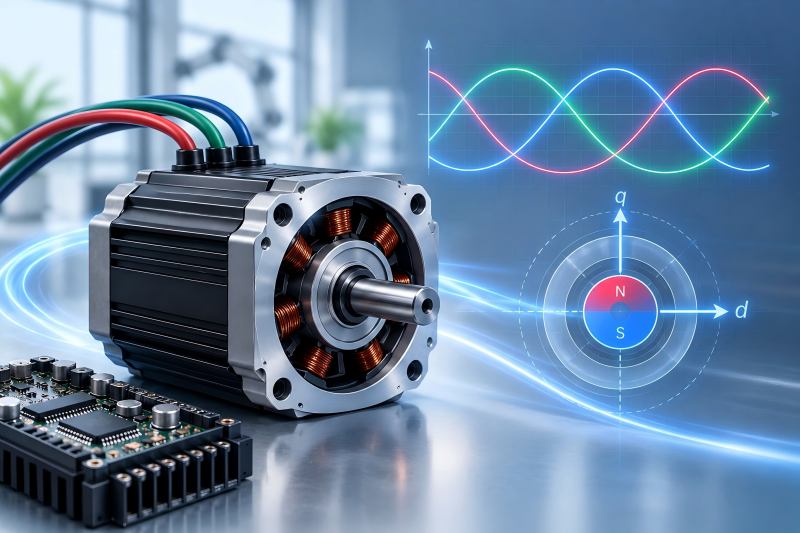
磁界指向制御(FOC)の仕組み
FOCは、同じモーターに対して異なるアプローチをとります。
FOCは、単にどの2つの相を導通させるかを決定するのではなく、ローターに対する固定子磁場の大きさと方向を制御しようとします。
三相電流は、数学的に回転座標系に変換され、一般に次の2つの成分で表されます:
- d軸電流(Id)— 磁束に関連する
- q軸電流(Iq)— 主にトルクを担う
多くの永久磁石モーターの運転条件において、コントローラはIdを所望の値付近に保ちつつ、Iqを通じて必要なトルクを維持しようとします。
典型的な制御チェーンは、おおむね以下のようになります:
電流測定 → クラーク変換 → パーク変換 → Id/Iq制御 → 逆変換 → PWM/SVPWM → インバータ
重要な点は、FOCがどのようにモーター制御を改善するかです。実用上の違いは、FOCが次の60度の転流点を待つのではなく、電流ベクトルを継続的に調整する点にあります。
これにより、固定子と回転子の間の電磁相互作用がはるかに滑らかになります。
FOCと6ステップ制御の比較概要
| 項目 | 6ステップ整流 | FOC |
| 制御原理 | 離散6セクター整流 | 連続電流ベクトル制御 |
| 相電流 | 通常はブロック波形/台形波 | 通常は正弦波 |
| トルクリップル | 高い | 低い |
| 低速時の滑らかさ | 中程度~悪い | 適切に実装された場合は非常に良好 |
| 騒音 | 概して高い | 概して低い |
| トルク制御 | 基本 | 高精度 |
| 効率向上の可能性 | 良好 | 非常に良好 |
| MCUの要件 | 低い | 高い |
| 電流検出 | 比較的簡単 | より高度 |
| ソフトウェアの複雑さ | 低い | 高い |
| チューニングの必要性 | 限定的 | 相当 |
| 開発コスト | 低い | 高い |
| 最適 | シンプルでコスト重視の駆動システム | 高精度・高性能な駆動システム |
この表を見ると、FOCが明らかに優れているように見えますが、設計上の決定は性能仕様だけに基づいて行うべきではありません。
性能の向上にはコストが伴います。
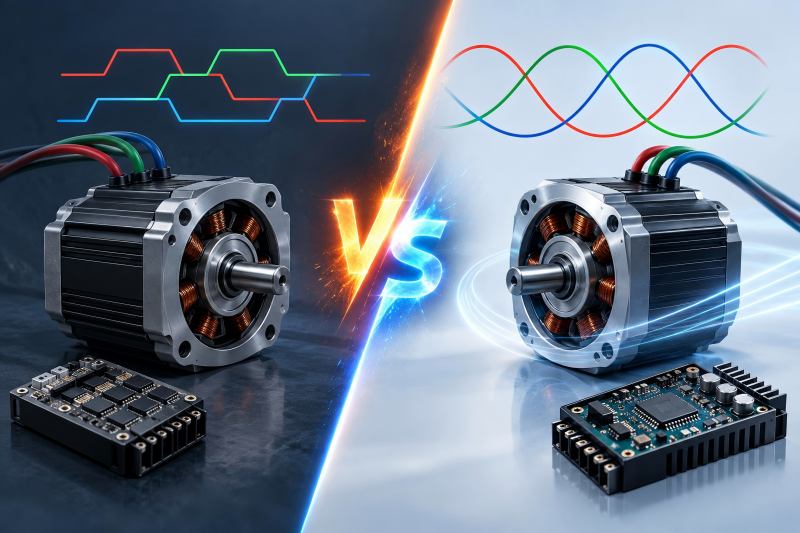
トルクの平滑性:最大の違い
トルクリップルは通常、その違いを最も実感しやすい部分です。
6ステップ制御では、回転子の磁場と固定子の電流との関係が、電気サイクル全体を通じて完全に維持されるわけではありません。また、整流イベントによって電流に過渡的な変化が生じます。
高速時には、機械的慣性によってこの挙動の多くが隠されてしまうことがあります。
低速になると、その影響がより顕著になります。モーターは、軽負荷時にわずかな速度脈動、振動、可聴域の整流ノイズ、あるいは不均一な動作を示すことがあります。
FOCでは、電流ベクトルがローターを連続的に追従するため、ブロック整流に伴う大きな周期的なトルク変動をほぼ回避できます。
これは、次のような用途において重要です:
- ロボットの関節
- サーボ機構
- 高精度位置決めシステム
- 電動パワーステアリング
- AGVおよび移動ロボット
- 静音家電
- 医療機器
ただし、モーターが高速遠心ファンを駆動している場合、わずかなトルクリップルは最終的な機械の性能にほとんど影響を与えない可能性があります。
より滑らかなトルクが価値あるものなのか、それとも単に技術的な見栄えの良さにとどまるのかは、用途によって決まります。
低速時の性能
低速運転では、モーター制御システムの弱点が露呈します。
高速では、ロータの慣性によりトルクの変動が平滑化されます。一方、低速では、各整流イベントが機械的により顕著に現れます。
そのため、6ステップ方式では、特にローター位置情報の精度が比較的低いホールセンサーを使用している場合、低速運転時に動作が粗く感じられることがあります。
FOC(固定子磁束制御)は、コントローラがはるかに正確なローター角度に基づいて位相電流を制御するため、低速運転を大幅に滑らかにすることができます。
ただし、重要な条件があります:
FOCには、信頼性の高いロータ位置情報が必要です。
エンコーダやレゾルバを使用すれば、低速およびゼロ速度での正確な制御は比較的容易です。
センサーレスFOCはより複雑です。
極めて低速では逆起電力が弱くなるため、コントローラはロータ位置を特定するために、高度な推定手法、高周波注入、開ループ起動戦略、あるいはその他の技術が必要になる場合があります。
したがって、「FOCは優れたゼロ速度性能を提供する」というのは、ロータ位置の推定戦略がそれをサポートしている場合にのみ当てはまります。
効率:FOCは通常有利ですが、すべての状況でそうとは限りません
FOCは、固定子電流をトルク発生方向とより適切に整合させることができるため、より効率的な手法であるとよく言われます。
これにより、不要な電流が低減され、モーターの銅損を削減できる。
HVAC用ブロワー、産業用ポンプ、コンプレッサー、電気自動車など、連続運転を行う機器の場合、わずかな効率向上であっても、数千時間の稼働時間を通じて大きな意味を持つことになる。
しかし、効率は制御アルゴリズムのみからではなく、システムレベルで評価すべきである。
FOCでは通常、連続PWM動作と比較的高いスイッチング周波数が伴います。これにより、MOSFETやIGBTにスイッチング損失が発生します。
6ステップ制御は、より単純なスイッチングパターンで動作し、インバータ損失を低減できる場合があります。
モーター自体も重要な要素です。
強く台形状の逆起電力波形を前提に設計されたモーターは、6ステップ制御で非常に良好に動作する一方、より正弦波に近い逆起電力プロファイルを持つモーターは、一般的に正弦波電流制御に適しています。
むしろ問うべきは、「FOCの方が効率が良いのか?」という点です。
その通りです:
「このモーターにおいて、実際の動作範囲全体で最高のシステム効率を実現できる制御方式はどれか?」という問いです。
この区別は重要です。
騒音と振動
騒音は、FOCを採用する理由としてますます重要になってきています。
6ステップ整流では、周期的な電磁励起が生じます。モーターの構造、回転数、機械的共振、および筐体設計によっては、これらの高調波が可聴音として聞こえることがあります。
工場内に設置された産業用ポンプでは、これは問題にならないかもしれません。
しかし、次のような場面では非常に重要な問題となります:
- 住宅用空調システム
- 冷蔵庫用コンプレッサー
- 高級ファン
- 医療機器
- オフィスオートメーション
- 自動車用キャビンシステム
- 協働ロボット
FOCでは、モーター騒音のすべての発生源を排除できるわけではありません。ベアリング、コギングトルク、ロータの不均衡、PWM周波数、構造共振、および機械的伝達部品は依然として重要な要素です。
しかし、整流に関連する大きなトルク変動を取り除くことで、エンジニアは静粛性の高いシステムを設計するための、はるかに良い出発点を得ることができます。
ハードウェアおよびソフトウェアの複雑さ
ここで「Six-Step」が真価を発揮します。
「Six-Step」コントローラは比較的コンパクトに設計できます。設計によっては、ホールセンサー入力や逆起電力検出、基本的な速度ループ、PWM生成、そして単純な整流ロジックが必要となる場合があります。
FOCには、これよりもはるかに多くの機能が必要です。
コントローラは、以下の処理を実行する必要がある場合があります:
電流サンプリング → 座標変換 → PI電流制御 → ロータ角処理 → 電圧計算 → PWM生成
そして、この制御ループを1秒間に数千回繰り返します。
電流測定の重要性も高まります。ADCのタイミング、増幅器のオフセット、電流センサーの帯域幅、デッドタイム補償、回転子角の精度、制御ループのチューニングは、すべて性能に影響を及ぼす可能性があります。
実装が不十分なFOCコントローラは、適切に設計された6ステップコントローラよりも実際には性能が劣る場合があります。
これは、この2つの手法を比較する際に最も見過ごされがちな点の一つです。
FOCはより高い性能の上限を提供しますが、それにはより優れたエンジニアリングも求められます。
コストはMCUの価格だけではない
最新のマイクロコントローラにより、ハードウェアコストの格差は大幅に縮小しました。
クラーク/パーク変換、PI制御、SVPWM、および回転子推定が可能なプロセッサは、現在広く入手可能です。
しかし、開発コストは依然として重要な要素です。
FOCでは、以下の点に関してより多くのエンジニアリング時間を要する可能性があります:
- モーターパラメータの同定
- 電流ループのチューニング
- 速度ループのチューニング
- センサーのキャリブレーション
- 起動時の最適化
- センサレス推定器の開発
- 故障テスト
- EMI最適化
メーカーが数十万台もの低コストのファンを生産している場合、不必要な開発工数や電子部品のコストを追加することは、正当化しがたい場合があります。
一方、高付加価値のロボットアクチュエータについては、その逆が当てはまります。より優れたトルク制御や滑らかな動作を実現するためには、より高度なコントローラの導入が容易に正当化されます。
センサーレス動作が比較の基準を変える
「6ステップ制御」も「FOC」も、機械的なロータ位置センサーなしで動作可能です。
センサレス6ステップ制御では、通常、通電されていない相からの逆起電力情報を用いて、整流タイミングを決定します。
この概念は比較的単純であり、モーターが十分な速度に達すれば良好に機能します。
センサレスFOCは、測定された電気的挙動と数学的オブザーバーまたは推定器を用いて、ロータ位置を連続的に推定します。
これにより優れた性能が得られますが、実装の難易度は大幅に高まります。特に起動時や極低速運転時にはその傾向が顕著です。
したがって、稼働時間の大部分を中速または高速で過ごす用途においては、センサーレス・シックスステップ方式がコストと性能の面で非常に魅力的なバランスを提供できます。
滑らかな加速、広い速度範囲、制御されたトルク、そして洗練された動的応答が求められる用途においては、センサーレスFOC方式は追加の開発労力を正当化する価値があるでしょう。
用途に応じた選定
| 用途 | 推奨されるアプローチ | 主な理由 |
| 低コストの冷却ファン | 6つのステップ | コストと簡便さ |
| 基本的な産業用ポンプ | 6段階 / FOC | 効率目標による |
| HVAC用ブロワー | FOC | 騒音とエネルギー効率 |
| 電動工具 | 6段階 / FOC | トルク制御要件による |
| ロボット関節 | FOC | 低速域での滑らかなトルク |
| サーボアクチュエータ | FOC | 高精度なトルク・位置制御 |
| AGV駆動 | FOC | 低速制御と高効率 |
| 電動自転車 | どちらも可能 | コスト対洗練度 |
| EV用駆動モーター | FOC | 広い速度範囲とトルク制御 |
| 医療用モーションシステム | FOC | 低騒音かつ滑らかな動作 |
明確な境界線はありません。
高級ポンプではFOCの恩恵を受ける一方、特定の動作点付近で連続運転するベーシックなポンプでは、Six-Stepでも十分に機能する場合があります。
「シックスステップ」がより優れた技術的選択肢となる場合
Six-Stepを時代遅れの技術として扱うべきではありません。
次のような場合、Six-Stepの方が優れた解決策となることがよくあります:
- 製品コストへの感度が非常に高い場合
- モーター速度が概ね中程度または高い場合
- わずかなトルクリップルであれば許容できる場合
- 精密なトルク制御が不要な場合
- 騒音が重要視されない場合
- 開発期間を短く抑える必要がある
- モーターはすでに台形整流用に最適化されている
このような条件下では、FOCへの移行は、最終製品に十分な価値をもたらすことなく、複雑さを増すだけになる可能性があります。
制御アルゴリズムは、単に仕様書を洗練させるためではなく、アプリケーション上の問題を解決するものでなければなりません。
FOCが追加の複雑さを正当化できる場合
システムが複数の性能特性を同時に必要とする場合、FOCの導入ははるかに正当化されやすくなります。
例えば、モーターは200 rpmで静かに回転し、数千 rpmまで急速に加速し、負荷が変化する中でも正確なトルクを維持し、長期間にわたって効率的に動作し、制御された減速を行う必要がある場合があります。
Six-Stepは、モーターをその動作範囲全体にわたって回転させることができます。
FOCは、その範囲全体を通じてモーターの挙動を予測可能にします。
この違いは、高性能なモーションシステムにおいて重要です。
FOCは、アプリケーションが以下を要求する場合に特に価値があります:
- 滑らかな低速運転
- 低トルクリップル
- 正確なトルク制御
- 静粛な動作
- 高速な動的応答
- 可変負荷下での高効率
- 広い回転数範囲
- 界磁減弱
- 正確な位置または速度制御
どちらの方式が優れているか?
FOCは技術的に優れていますが、用途によってはSix-Stepの方が優れた製品選択となる場合もあります。
単純なファン、ポンプ、ブロワー、あるいは稼働時間の大部分を比較的安定した速度で過ごすコスト重視の駆動装置が対象の場合、Six-Stepであれば、必要な機能をすべて満たしつつ、ハードウェア、ソフトウェア、および開発工数を削減できる可能性があります。
一方、アプリケーションが滑らかな低速運転、低騒音、正確なトルク制御、広い回転数範囲、あるいは優れた動的性能を必要とする場合は、通常、FOCの複雑さを許容する価値があります。
したがって、これらを比較する最も有用な方法は次の通りです:
シックスステップは簡潔さを最適化し、FOCは制御品質を最適化します。
いずれも、モーターの銘板情報だけで選択すべきではありません。
モーターの逆起電力特性、回転数範囲、負荷プロファイル、要求されるトルクの滑らかさ、騒音制限、電流検出アーキテクチャ、コントローラの性能、および製造コストを、すべて総合的に考慮する必要があります。
適切に設計されたBLDCシステムにおいて、最良の制御方式は必ずしも最も先進的なものとは限りません。
それは、アプリケーションに不要な複雑さを加えることなく、要求されるモーターの挙動を実現する方式です。
