
Le choix d’un moteur BLDC ne constitue qu’une partie de la conception d’un bon système de mouvement. La manière dont le moteur est commandé peut avoir une influence tout aussi importante sur le bruit, la régularité du couple, le rendement, le comportement à basse vitesse et même la taille des composants électroniques.
Deux approches courantes sont la commutation en six étapes et le contrôle orienté champ (FOC).
La commutation en six étapes est simple : il suffit de commuter les phases du moteur en fonction de la position du rotor, ce qui permet de conserver une structure de contrôle relativement simple. La commande FOC adopte une approche différente. Elle régule en continu le vecteur de courant par rapport au champ magnétique du rotor, ce qui confère au contrôleur un contrôle beaucoup plus fin du couple.
La commande FOC est généralement la meilleure option lorsque la régularité et la précision du contrôle sont primordiales. Elle n’est toutefois pas toujours le meilleur choix pour toutes les applications de moteurs BLDC.
Pour de nombreuses pompes, ventilateurs, soufflantes, outils électriques et entraînements où le coût est un facteur déterminant, la commutation en six étapes reste une solution pratique.
La méthode la plus adaptée dépend des besoins réels de la machine.
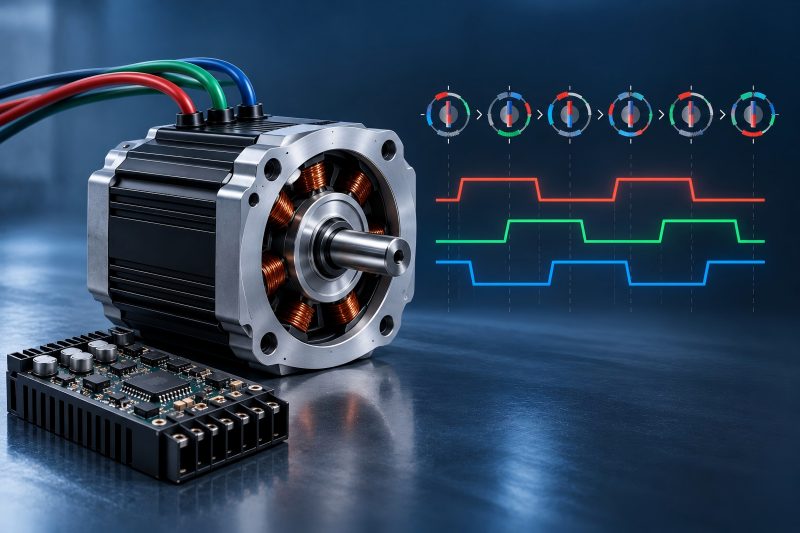
Fonctionnement de la commutation à six étapes
Un moteur BLDC triphasé comporte trois phases statoriques. Dans la commande à six étapes, l’onduleur passe par six états électriques au cours de chaque cycle électrique.
À une étape donnée, deux phases sont normalement conductrices tandis que la troisième phase n’est pas alimentée. Une fois que le rotor a avancé d’environ 60 degrés électriques, le contrôleur passe à l’état de commutation suivant.
La séquence se poursuit :
Étape 1 → Étape 2 → Étape 3 → Étape 4 → Étape 5 → Étape 6 → Répéter
La position du rotor peut être déterminée à l’aide de capteurs à effet Hall ou estimée à partir de signaux tels que la force contre-électromotrice.
Le principal avantage est évident : le contrôleur n’a pas besoin d’un modèle mathématique complexe pour déterminer le vecteur de courant en continu. La logique de commutation est relativement facile à comprendre, à mettre en œuvre et à dépanner.
Cela rend le système « Six-Step » particulièrement intéressant lorsque le moteur doit avant tout tourner de manière fiable à une vitesse contrôlée, plutôt que de fournir un couple exceptionnellement régulier.
Cependant, la commutation discrète constitue également sa principale faiblesse.
Au lieu de faire tourner le champ du stator en continu, le « Six-Step » le déplace en fait d’un secteur à l’autre. L’angle de production du couple varie donc au sein de chaque secteur de commutation, et le passage d’un secteur à l’autre introduit des perturbations supplémentaires.
Il en résulte une plus grande ondulation du couple, des vibrations et, potentiellement, un bruit plus audible.
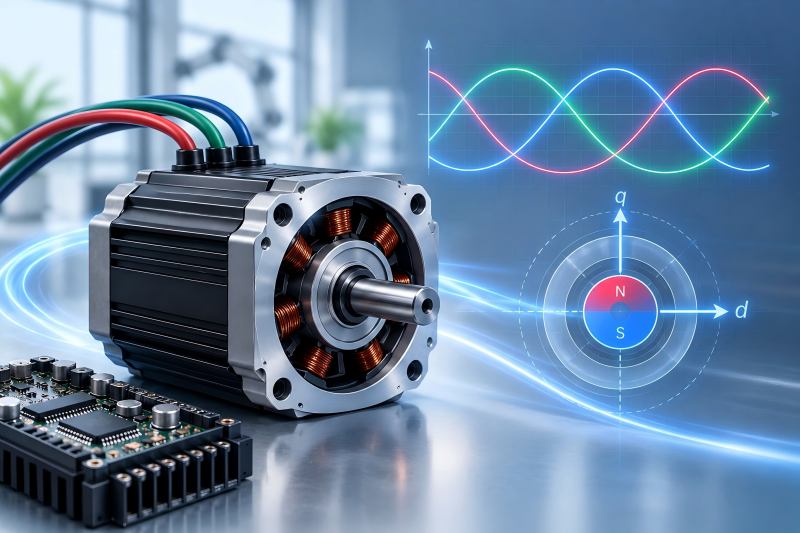
Fonctionnement de la commande orientée champ
La commande FOC aborde le même moteur sous un angle différent.
Plutôt que de se contenter de déterminer quelles deux phases doivent être conductrices, la commande FOC tente de contrôler l’amplitude et la direction du champ magnétique du stator par rapport au rotor.
Les courants triphasés sont mathématiquement transformés dans un système de coordonnées tournant, généralement représenté par deux composantes :
- le courant de l’axe d (Id) — associé au flux magnétique
- courant de l’axe q (Iq) — principalement responsable du couple
Dans de nombreuses conditions de fonctionnement des moteurs à aimants permanents, le contrôleur tente de maintenir le couple requis via Iq tout en conservant Id proche de sa valeur souhaitée.
Une chaîne de commande typique se présente globalement comme suit :
Mesure du courant → Transformation de Clarke → Transformation de Park → Commande Id/Iq → Transformation inverse → PWM/SVPWM → Onduleur
La clé réside dans la manière dont la technique FOC améliore la commande du moteur. La différence concrète est que la technique FOC ajuste en continu le vecteur de courant au lieu d’attendre le prochain point de commutation à 60 degrés.
Cela produit une interaction électromagnétique beaucoup plus fluide entre le stator et le rotor.
Comparaison rapide entre le FOC et le système à six étapes
| Facteur | Commutation à six étapes | FOC |
| Principe de commande | Commutation discrète à 6 secteurs | Commande continue par vecteur de courant |
| Courant de phase | Généralement en blocs/trapézoïdal | Généralement sinusoïdal |
| Ondulation du couple | Plus élevée | Plus faible |
| Souplesse à basse vitesse | Modérée à médiocre | Très bonne lorsqu’elle est correctement mise en œuvre |
| Bruit acoustique | Généralement plus élevé | Généralement plus faible |
| Contrôle du couple | De base | Précis |
| Potentiel d’efficacité | Bon | Très bon |
| Exigences en matière de microcontrôleur | Faible | Plus élevées |
| Détection de courant | Relativement simple | Plus exigeante |
| Complexité logicielle | Faible | Élevée |
| Besoins en matière de réglage | Limité | Importantes |
| Coût de développement | Faible | Plus élevés |
| Idéal | Entraînements simples et économiques | Entraînements de précision et haute performance |
Ce tableau donne l’impression que la technologie FOC est clairement la meilleure option, mais les décisions techniques ne doivent pas être prises uniquement sur la base des spécifications de performance.
Ces performances supplémentaires ont un coût.
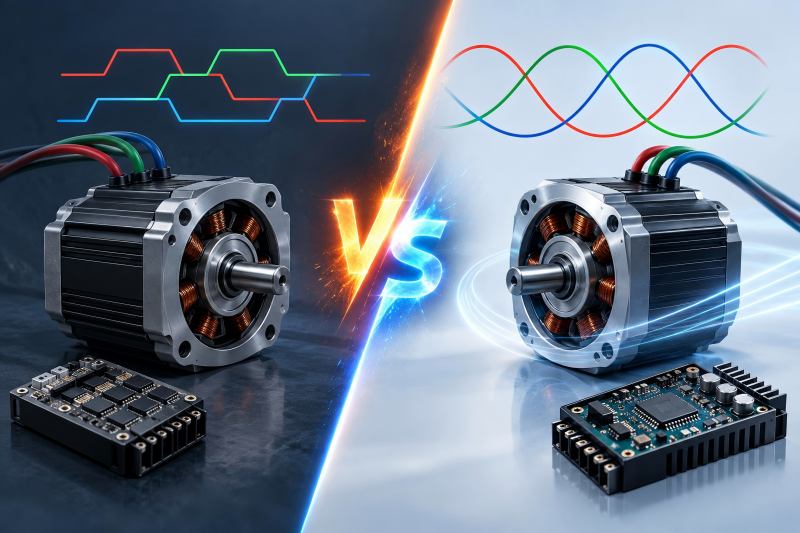
Lissage du couple : la différence la plus notable
C’est généralement au niveau de l’ondulation de couple que la différence se ressent le plus facilement.
Dans la commande en six étapes, la relation entre le champ magnétique du rotor et le courant du stator n’est pas parfaitement maintenue tout au long du cycle électrique. Les événements de commutation créent également des variations transitoires du courant.
À vitesse élevée, l’inertie mécanique peut masquer une grande partie de ce comportement.
Celui-ci devient plus perceptible à basse vitesse. Un moteur peut présenter de légères pulsations de vitesse, des vibrations, un bruit de commutation audible ou un mouvement irrégulier sous une charge légère.
Le FOC évite en grande partie les importantes perturbations périodiques de couple associées à la commutation par blocs, car le vecteur de courant suit le rotor en continu.
Cela revêt une importance particulière dans des applications telles que :
- les articulations robotiques
- les servomécanismes
- systèmes de positionnement de précision
- direction assistée électrique
- véhicules à guidage automatique (AGV) et robots mobiles
- appareils électroménagers silencieux
- équipements médicaux
Toutefois, si un moteur entraîne un ventilateur centrifuge à grande vitesse, une légère ondulation du couple peut avoir peu d’effet sur la machine finale.
C’est l’application qui détermine si un couple plus régulier est utile ou s’il s’agit simplement d’une prouesse technique.
Performances à basse vitesse
Le fonctionnement à basse vitesse met en évidence les faiblesses d’un système de commande de moteur.
À haute vitesse, l’inertie du rotor lisse les variations de couple. À basse vitesse, chaque événement de commutation devient plus perceptible sur le plan mécanique.
Les systèmes à six pas peuvent donc sembler moins raffinés lorsqu’ils fonctionnent lentement, en particulier lorsqu’on utilise des capteurs à effet Hall fournissant des informations relativement grossières sur la position du rotor.
Le FOC peut offrir un fonctionnement à basse vitesse nettement plus régulier, car le contrôleur régule le courant de phase en fonction d’un angle de rotor beaucoup plus précis.
Mais il existe une condition importante :
le FOC a besoin d’informations fiables sur la position du rotor.
Avec un codeur ou un résolveur, un contrôle précis à basse vitesse et à vitesse nulle est relativement simple.
Le FOC sans capteur est plus compliqué.
À très basse vitesse, la force contre-électromotrice (FCE) s’affaiblit ; le contrôleur peut donc avoir besoin de méthodes d’estimation avancées, d’injection à haute fréquence, de stratégies de démarrage en boucle ouverte ou d’autres techniques pour déterminer la position du rotor.
Par conséquent, l’affirmation selon laquelle « le FOC offre d’excellentes performances à vitesse nulle » n’est vraie que lorsque la stratégie de détermination de la position du rotor le permet.
Rendement : le FOC présente généralement un avantage, mais pas dans tous les cas
Le FOC est souvent décrit comme la méthode la plus efficace, car il permet de mieux aligner le courant statorique sur la direction de production du couple.
Cela réduit le courant inutile et peut diminuer les pertes dans le cuivre du moteur.
Pour les équipements fonctionnant en continu — tels que les ventilateurs de CVC, les pompes industrielles, les compresseurs ou les véhicules électriques —, même une amélioration modeste du rendement peut s’avérer significative sur des milliers d’heures de fonctionnement.
Mais le rendement doit être évalué au niveau du système, et non pas uniquement à partir de l’algorithme de commande.
Le FOC implique généralement un fonctionnement PWM continu et des fréquences de commutation relativement élevées. Cela génère des pertes de commutation dans les MOSFET ou les IGBT.
Le contrôle en six étapes peut parfois fonctionner avec des schémas de commutation plus simples et des pertes de l’onduleur plus faibles.
Le moteur lui-même a également son importance.
Un moteur conçu pour une forme d’onde de force contre-électromotrice (FCE) fortement trapézoïdale peut très bien fonctionner avec une commande « Six-Step », tandis qu’un moteur présentant un profil de FCE plus sinusoïdal est généralement mieux adapté à une commande de courant sinusoïdale.
Une meilleure question à se poser est : « La commande FOC est-elle plus efficace ? »
Oui, elle l’est :
« Quelle stratégie de commande offre à ce moteur le meilleur rendement du système sur toute sa plage de fonctionnement réelle ? »
Cette distinction est importante.
Bruit et vibrations
Le bruit devient une raison de plus en plus importante d’utiliser la commande FOC.
La commutation à six étapes génère une excitation électromagnétique périodique. En fonction de la construction du moteur, de sa vitesse, de la résonance mécanique et de la conception du boîtier, ces harmoniques peuvent devenir audibles.
Cela n’a peut-être pas d’importance pour une pompe industrielle installée à l’intérieur d’une usine.
En revanche, cela revêt une importance considérable dans :
- systèmes CVC résidentiels
- les compresseurs de réfrigérateurs
- ventilateurs haut de gamme
- les équipements médicaux
- l’automatisation de bureau
- systèmes d’habitacle automobile
- robots collaboratifs
La technologie FOC ne permet pas d’éliminer toutes les sources de bruit des moteurs. Les roulements, le couple de cogging, le déséquilibre du rotor, la fréquence PWM, la résonance structurelle et les composants de transmission mécanique restent des facteurs importants.
Mais l’élimination des fortes perturbations de couple liées à la commutation offre aux ingénieurs un bien meilleur point de départ pour concevoir un système silencieux.
Complexité matérielle et logicielle
C’est là que Six-Step entre en jeu.
Un contrôleur Six-Step peut être relativement compact. Selon sa conception, il peut nécessiter des entrées Hall ou une détection de force contre-électromotrice, une boucle de vitesse de base, la génération de PWM et une logique de commutation simple.
La technique FOC nécessite bien plus.
Le contrôleur peut devoir effectuer les opérations suivantes :
Échantillonnage du courant → Transformations de coordonnées → Régulation PI du courant → Traitement de l’angle du rotor → Calcul de la tension → Génération de PWM
et répéter cette boucle de contrôle des milliers de fois par seconde.
La mesure du courant prend également une importance accrue. La synchronisation du convertisseur analogique-numérique (ADC), le décalage de l’amplificateur, la bande passante du capteur de courant, la compensation du temps mort, la précision de l’angle du rotor et le réglage de la boucle de commande peuvent tous affecter les performances.
Un contrôleur FOC mal implémenté peut en réalité offrir des performances inférieures à celles d’un contrôleur à six étapes bien conçu.
C’est l’un des points les plus souvent négligés lors de la comparaison des deux méthodes.
La méthode FOC offre un potentiel de performances plus élevé, mais elle exige également une meilleure ingénierie.
Le coût ne se limite pas au prix du microcontrôleur
Les microcontrôleurs modernes ont considérablement réduit l’écart de coût matériel.
Des processeurs capables d’effectuer des transformations de Clarke/Park, une régulation PI, un SVPWM et une estimation du rotor sont désormais largement disponibles.
Mais le coût de développement reste un facteur important.
La méthode FOC peut nécessiter davantage de temps d’ingénierie pour :
- l’identification des paramètres du moteur
- le réglage de la boucle de courant
- le réglage de la boucle de vitesse
- l’étalonnage des capteurs
- l’optimisation du démarrage
- développement d’estimateurs sans capteur
- tests de détection de défauts
- optimisation des interférences électromagnétiques
Si un fabricant produit des centaines de milliers de ventilateurs à bas prix, il peut être difficile de justifier un effort de développement supplémentaire ou des coûts électroniques supplémentaires.
En revanche, pour un actionneur de robot haut de gamme, c’est tout le contraire. Un meilleur contrôle du couple et un mouvement plus fluide peuvent facilement justifier l’utilisation d’un contrôleur plus sophistiqué.
Le fonctionnement sans capteur change la donne
Les techniques « Six-Step » et FOC peuvent toutes deux fonctionner sans capteurs mécaniques de position du rotor.
La technique « Six-Step » sans capteur utilise généralement les informations de force contre-électromotrice (FCE) provenant de la phase non alimentée pour déterminer le moment de la commutation.
Le concept est relativement simple et fonctionne bien une fois que le moteur a atteint une vitesse suffisante.
Le FOC sans capteur estime la position du rotor en continu à l’aide du comportement électrique mesuré et d’un observateur ou d’un estimateur mathématique.
Cela peut offrir d’excellentes performances, mais la mise en œuvre devient nettement plus exigeante, en particulier lors du démarrage et en fonctionnement à très basse vitesse.
Pour les applications fonctionnant la plupart du temps à vitesse modérée ou élevée, le système « Six-Step » sans capteur peut donc offrir un compromis très intéressant entre coût et performances.
Pour les applications nécessitant une accélération en douceur, une large plage de vitesses, un couple contrôlé et une réponse dynamique affinée, le système FOC sans capteur peut justifier l’effort de développement supplémentaire.
Sélection en fonction de l’application
| Application | Approche recommandée | Raison principale |
| Ventilateur de refroidissement à faible coût | En six étapes | Coût et simplicité |
| Pompe industrielle de base | Six étapes / FOC | En fonction de l’objectif de rendement |
| Ventilateur CVC | FOC | Bruit et rendement énergétique |
| Outils électriques | Six étapes / FOC | En fonction des exigences en matière de contrôle du couple |
| Articulation de robot | FOC | Couple régulier à basse vitesse |
| Servo-actionneur | FOC | Contrôle précis du couple et de la position |
| Entraînement AGV | FOC | Contrôle à basse vitesse et rendement |
| Vélo électrique | Les deux sont possibles | Coût vs sophistication |
| Moteur de traction pour véhicule électrique | FOC | Large plage de vitesses et contrôle du couple |
| Système de mouvement médical | FOC | Fonctionnement silencieux et fluide |
Il n’existe pas de ligne de démarcation universelle.
Une pompe haut de gamme peut tirer parti de la technologie FOC, tandis qu’une pompe basique fonctionnant en continu à proximité d’un point de fonctionnement donné peut très bien fonctionner avec le système Six-Step.
Quand le Six-Step est le meilleur choix technique
La technologie Six-Step ne doit pas être considérée comme obsolète.
Elle constitue souvent la meilleure solution lorsque :
- Le coût du produit est très sensible
- La vitesse du moteur est généralement modérée ou élevée
- Une faible ondulation de couple est acceptable
- Un contrôle précis du couple n’est pas nécessaire
- Le bruit n’est pas un critère déterminant
- Le temps de développement doit rester court
- Le moteur est déjà optimisé pour une commutation trapézoïdale
Dans ces conditions, le passage au FOC pourrait accroître la complexité sans apporter suffisamment de valeur ajoutée au produit final.
Un algorithme de commande doit résoudre un problème d’application, et non pas simplement rendre la fiche technique plus sophistiquée.
Quand le FOC justifie une complexité supplémentaire
Le FOC devient beaucoup plus facile à justifier lorsque le système requiert simultanément plusieurs caractéristiques de performance.
Par exemple, un moteur peut devoir fonctionner silencieusement à 200 tr/min, accélérer rapidement jusqu’à plusieurs milliers de tr/min, maintenir un couple précis sous des charges variables, fonctionner efficacement pendant de longues périodes et assurer une décélération contrôlée.
Six-Step permet au moteur de tourner sur toute cette plage de fonctionnement.
Le FOC permet au moteur d’adopter un comportement prévisible sur toute cette plage.
Cette distinction est importante dans les systèmes de mouvement haute performance.
Le FOC est particulièrement utile lorsque l’application exige :
- un fonctionnement fluide à basse vitesse
- une faible ondulation de couple
- une régulation précise du couple
- un fonctionnement silencieux
- une réponse dynamique rapide
- rendement élevé sur des charges variables
- large plage de vitesse
- affaiblissement de champ
- contrôle précis de la position ou de la vitesse
Quelle méthode est la meilleure ?
La technologie FOC est techniquement plus performante, mais la méthode « Six-Step » peut néanmoins constituer le meilleur choix en termes de produit.
Si l’application concerne un simple ventilateur, une pompe, un souffleur ou tout autre entraînement où le coût est un facteur déterminant et qui fonctionne la majeure partie de sa durée de vie à une vitesse relativement stable, la méthode « Six-Step » peut répondre à tous les besoins de la machine avec moins de matériel, de logiciels et d’efforts de développement.
Si l’application nécessite un fonctionnement fluide à basse vitesse, un faible niveau sonore, un contrôle précis du couple, une large plage de vitesse ou de solides performances dynamiques, la méthode FOC vaut généralement la complexité supplémentaire qu’elle implique.
La meilleure façon de les comparer est donc la suivante :
La méthode Six-Step optimise la simplicité. La méthode FOC optimise la qualité du contrôle.
Aucune de ces deux méthodes ne doit être choisie sur la seule base de la plaque signalétique du moteur.
La forme de la force contre-électromotrice (FCE) du moteur, la plage de vitesse, le profil de charge, la linéarité de couple requise, les limites acoustiques, l’architecture de détection de courant, les capacités du contrôleur et le coût de production doivent tous être pris en compte conjointement.
Dans un système BLDC bien conçu, la meilleure méthode de contrôle n’est pas nécessairement la plus avancée.
C’est celle qui permet d’obtenir le comportement requis du moteur sans ajouter de complexité dont l’application n’a pas besoin.
