
Die Auswahl eines BLDC-Motors ist nur ein Teil der Auslegung eines guten Antriebssystems. Die Art und Weise, wie der Motor gesteuert wird, kann einen ebenso großen Einfluss auf Geräuschentwicklung, Drehmomentgleichmäßigkeit, Wirkungsgrad, das Verhalten bei niedrigen Drehzahlen und sogar auf die Größe der Elektronik haben.
Zwei gängige Ansätze sind die Sechs-Schritt-Kommutierung und die feldorientierte Regelung (FOC).
Die Sechs-Schritt-Kommutierung ist unkompliziert: Die Motorphasen werden entsprechend der Rotorposition geschaltet, wodurch die Regelungsstruktur relativ einfach bleibt. Die FOC verfolgt einen anderen Ansatz. Sie regelt kontinuierlich den Stromvektor relativ zum Magnetfeld des Rotors, wodurch der Regler eine wesentlich feinere Steuerung des Drehmoments ermöglicht.
Die FOC ist im Allgemeinen die bessere Option, wenn es auf Laufruhe und präzise Regelung ankommt. Allerdings ist die FOC nicht immer die beste Wahl für jede BLDC-Motoranwendung.
Für viele Pumpen, Ventilatoren, Gebläse, Elektrowerkzeuge und kostensensible Antriebe bleibt die Sechs-Schritt-Kommutierung eine praktische Lösung.
Welche Methode besser geeignet ist, hängt davon ab, was die Maschine tatsächlich benötigt.
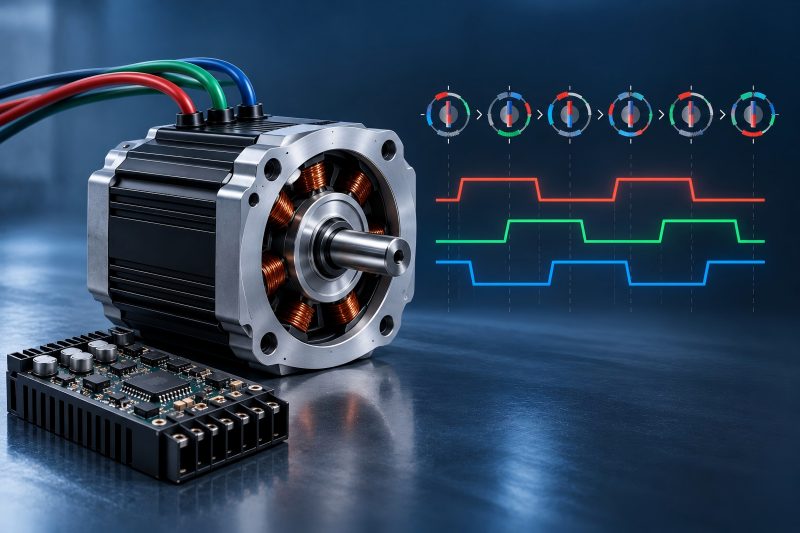
So funktioniert die Sechs-Schritt-Kommutierung
Ein dreiphasiger BLDC-Motor verfügt über drei Statorphasen. Bei der Sechs-Schritt-Steuerung durchläuft der Wechselrichter während jedes elektrischen Zyklus sechs elektrische Zustände.
In einem bestimmten Schritt leiten normalerweise zwei Phasen Strom, während die dritte Phase stromlos bleibt. Nachdem sich der Rotor um etwa 60 elektrische Grad gedreht hat, wechselt der Regler in den nächsten Kommutierungszustand.
Die Abfolge setzt sich fort:
Schritt 1 → Schritt 2 → Schritt 3 → Schritt 4 → Schritt 5 → Schritt 6 → Wiederholung
Die Rotorposition kann mithilfe von Hall-Sensoren ermittelt oder aus Signalen wie der Gegen-EMK geschätzt werden.
Der Hauptvorteil liegt auf der Hand: Der Regler benötigt kein kompliziertes mathematisches Modell, um den Stromvektor kontinuierlich zu bestimmen. Die Schaltlogik ist relativ einfach zu verstehen, umzusetzen und zu diagnostizieren.
Dies macht das Sechs-Schritt-Verfahren dort attraktiv, wo der Motor in erster Linie zuverlässig mit einer geregelten Drehzahl laufen muss, anstatt ein außergewöhnlich gleichmäßiges Drehmoment zu liefern.
Die diskrete Kommutierung birgt jedoch auch ihre größte Schwäche.
Anstatt das Statorfeld kontinuierlich zu drehen, verschiebt „Six-Step“ es effektiv von einem Sektor zum nächsten. Der drehmomenterzeugende Winkel ändert sich daher innerhalb jedes Kommutierungssektors, und der Wechsel zwischen den Sektoren führt zu zusätzlichen Störungen.
Die Folge sind stärkere Drehmomentwelligkeit, Vibrationen und möglicherweise hörbare Geräusche.
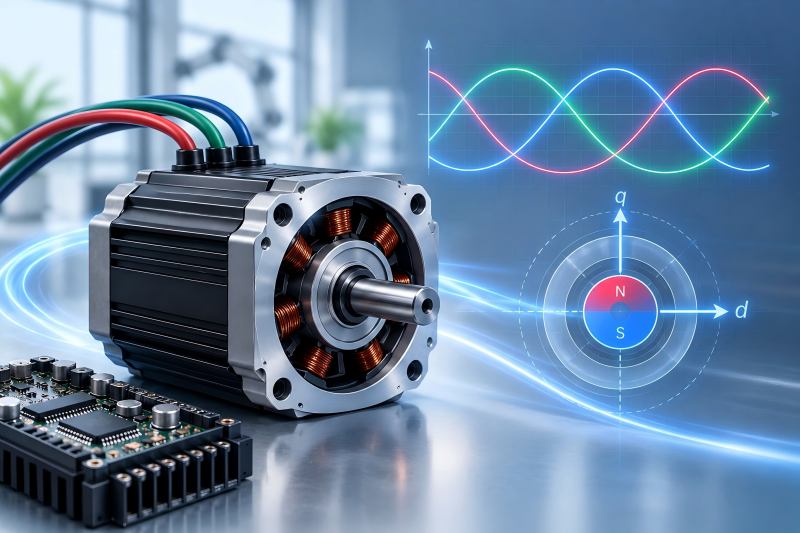
So funktioniert die feldorientierte Regelung
FOC geht denselben Motor aus einer anderen Perspektive an.
Anstatt einfach nur zu entscheiden, welche beiden Phasen leiten sollen, versucht FOC, die Stärke und Richtung des Stator-Magnetfelds relativ zum Rotor zu steuern.
Die Drehströme werden mathematisch in ein rotierendes Koordinatensystem transformiert, das üblicherweise durch zwei Komponenten dargestellt wird:
- d-Achsen-Strom (Id) – verbunden mit dem magnetischen Fluss
- q-Achsen-Strom (Iq) – hauptsächlich für das Drehmoment verantwortlich
Bei vielen Betriebszuständen von Permanentmagnetmotoren versucht der Regler, das erforderliche Drehmoment über Iq aufrechtzuerhalten und gleichzeitig Id nahe seinem Sollwert zu halten.
Eine typische Regelkette sieht in etwa wie folgt aus:
Strommessung → Clarke-Transformation → Park-Transformation → Id/Iq-Regelung → Inverse Transformation → PWM/SVPWM → Wechselrichter
Entscheidend ist, wie FOC die Motorsteuerung verbessert. Der praktische Unterschied besteht darin, dass FOC den Stromvektor kontinuierlich anpasst, anstatt auf den nächsten 60-Grad-Kommutierungspunkt zu warten.
Dadurch entsteht eine wesentlich gleichmäßigere elektromagnetische Wechselwirkung zwischen Stator und Rotor.
FOC vs. Sechs-Schritt-Verfahren auf einen Blick
| Faktor | Sechs-Schritt-Kommutierung | FOC |
| Regelprinzip | Diskrete 6-Sektor-Kommutierung | Kontinuierliche Stromvektorregelung |
| Phasenstrom | Typischerweise blockförmig/trapezförmig | Typischerweise sinusförmig |
| Drehmomentwelligkeit | Höher | Geringer |
| Laufruhe bei niedrigen Drehzahlen | Mäßig bis schlecht | Bei korrekter Umsetzung sehr gut |
| Geräuschentwicklung | Im Allgemeinen höher | Im Allgemeinen geringer |
| Drehmomentsteuerung | Grundlegend | Präzise |
| Effizienzpotenzial | Gut | Sehr gut |
| MCU-Anforderungen | Gering | Höher |
| Strommessung | Relativ einfach | Anspruchsvoller |
| Softwarekomplexität | Gering | Hoch |
| Anpassungsbedarf | Begrenzt | Erheblich |
| Entwicklungskosten | Geringer | Höher |
| Am besten geeignet | Einfache, kostensensible Antriebe | Präzisions- und Hochleistungsantriebe |
Diese Tabelle lässt FOC als den offensichtlichen Sieger erscheinen, doch technische Entscheidungen sollten nicht allein auf der Grundlage von Leistungsspezifikationen getroffen werden.
Die zusätzliche Leistung hat ihren Preis.
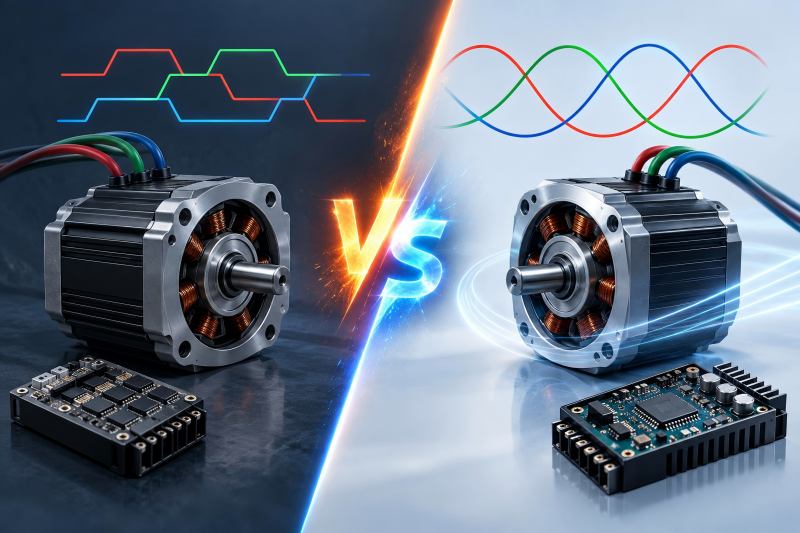
Drehmomentgleichmäßigkeit: Der größte Unterschied
Drehmomentwelligkeit ist in der Regel der Bereich, in dem sich der Unterschied am deutlichsten bemerkbar macht.
Bei der Sechs-Schritt-Regelung wird das Verhältnis zwischen dem Rotormagnetfeld und dem Statorstrom nicht über den gesamten elektrischen Zyklus hinweg perfekt aufrechterhalten. Auch Kommutierungsvorgänge verursachen transiente Stromänderungen.
Bei hohen Drehzahlen kann die mechanische Trägheit dieses Verhalten weitgehend überdecken.
Bei niedrigeren Drehzahlen wird es deutlicher spürbar. Ein Motor kann unter leichter Last leichte Drehzahlschwankungen, Vibrationen, hörbare Kommutierungsgeräusche oder eine ungleichmäßige Bewegung aufweisen.
Die FOC vermeidet weitgehend die großen periodischen Drehmomentstörungen, die mit der Blockkommutierung verbunden sind, da der Stromvektor dem Rotor kontinuierlich folgt.
Dies ist bei Anwendungen wie den folgenden von Bedeutung:
- Robotergelenke
- Servomechanismen
- Präzisionspositioniersysteme
- elektrische Servolenkung
- AGVs und mobile Roboter
- leise Haushaltsgeräte
- medizinische Geräte
Wenn ein Motor jedoch einen schnelllaufenden Radialventilator antreibt, hat eine geringe Drehmomentwelligkeit möglicherweise kaum Auswirkungen auf die Gesamtleistung der Maschine.
Die jeweilige Anwendung entscheidet darüber, ob ein gleichmäßigeres Drehmoment von Vorteil ist oder lediglich technisch beeindruckend wirkt.
Verhalten bei niedrigen Drehzahlen
Der Betrieb bei niedrigen Drehzahlen deckt Schwächen eines Motorsteuerungssystems auf.
Bei hohen Drehzahlen glättet die Rotorträgheit Drehmomentschwankungen. Bei niedrigen Drehzahlen wird jeder Kommutierungsvorgang mechanisch deutlicher spürbar.
Sechs-Schritt-Systeme können sich daher im langsamen Betrieb weniger ausgefeilt anfühlen, insbesondere bei Verwendung von Hall-Sensoren mit relativ groben Rotorpositionsdaten.
FOC kann einen wesentlich gleichmäßigeren Betrieb bei niedrigen Drehzahlen gewährleisten, da der Regler den Phasenstrom entsprechend eines wesentlich präziseren Rotorwinkels regelt.
Es gibt jedoch eine wichtige Voraussetzung:
FOC benötigt zuverlässige Rotorpositionsdaten.
Mit einem Encoder oder Resolver ist eine genaue Regelung bei niedrigen Drehzahlen und im Stillstand relativ unkompliziert.
Sensorloses FOC ist komplizierter.
Bei sehr niedrigen Drehzahlen wird die Gegen-EMK schwach, sodass der Regler möglicherweise fortgeschrittene Schätzverfahren, Hochfrequenzeinspeisung, Startstrategien im offenen Regelkreis oder andere Techniken benötigt, um die Rotorposition zu ermitteln.
Daher trifft die Aussage „FOC bietet eine hervorragende Leistung bei Stillstand“ nur dann zu, wenn die Rotorpositionsstrategie dies unterstützt.
Wirkungsgrad: FOC hat in der Regel einen Vorteil, aber nicht in allen Bereichen
FOC wird oft als die effizientere Methode beschrieben, da sie den Statorstrom besser auf die Richtung der Drehmomenterzeugung ausrichten kann.
Dies reduziert unnötigen Strom und kann die Kupferverluste des Motors senken.
Bei Anlagen im Dauerbetrieb – wie z. B. HLK-Gebläsen, Industriepumpen, Kompressoren oder Elektrofahrzeugen – kann bereits eine bescheidene Effizienzsteigerung über Tausende von Betriebsstunden hinweg von Bedeutung sein.
Die Effizienz sollte jedoch auf Systemebene bewertet werden und nicht nur anhand des Regelalgorithmus.
FOC beinhaltet in der Regel einen kontinuierlichen PWM-Betrieb und relativ hohe Schaltfrequenzen. Dadurch entstehen Schaltverluste in den MOSFETs oder IGBTs.
Die Sechs-Schritt-Regelung kann manchmal mit einfacheren Schaltmustern und geringeren Wechselrichterverlusten betrieben werden.
Auch der Motor selbst spielt eine Rolle.
Ein Motor, der für eine stark trapezförmige Gegen-EMK-Wellenform ausgelegt ist, funktioniert möglicherweise sehr gut mit der Sechs-Schritt-Regelung, während ein Motor mit einem eher sinusförmigen Gegen-EMK-Profil im Allgemeinen besser für die sinusförmige Stromregelung geeignet ist.
Eine bessere Frage lautet: „Ist FOC effizienter?“
Das ist sie:
„Welche Regelungsstrategie bietet diesem Motor den höchsten Systemwirkungsgrad über seinen gesamten realen Betriebsbereich?“
Diese Unterscheidung ist wichtig.
Geräusche und Vibrationen
Geräusche werden zu einem immer wichtigeren Grund für den Einsatz von FOC.
Die Sechs-Schritt-Kommutierung führt zu periodischen elektromagnetischen Schwingungen. Je nach Motorbauweise, Drehzahl, mechanischer Resonanz und Gehäusekonstruktion können diese Oberschwingungen hörbar werden.
Bei einer in einer Fabrik installierten Industriepumpe mag dies keine Rolle spielen.
Erheblich von Bedeutung ist dies jedoch bei:
- HLK-Anlagen in Wohngebäuden
- Kühlschrankkompressoren
- hochwertigen Ventilatoren
- medizinischen Geräten
- Büroautomation
- Fahrzeuginnenraumsysteme
- kollaborative Roboter
FOC kann nicht jede Quelle von Motorgeräuschen beseitigen. Lager, Rastmoment, Rotorunwucht, PWM-Frequenz, Strukturresonanz und mechanische Getriebekomponenten spielen weiterhin eine Rolle.
Durch die Beseitigung starker, kommutationsbedingter Drehmomentstörungen erhalten Ingenieure jedoch eine deutlich bessere Ausgangsbasis für die Entwicklung eines leisen Systems.
Komplexität von Hardware und Software
Hier setzt Six-Step an.
Ein Six-Step-Regler kann relativ kompakt sein. Je nach Auslegung benötigt er möglicherweise Hall-Eingänge oder eine Gegen-EMK-Erkennung, einen einfachen Drehzahlregelkreis, eine PWM-Erzeugung und eine einfache Kommutierungslogik.
FOC benötigt deutlich mehr.
Der Regler muss möglicherweise folgende Schritte ausführen:
Strommessung → Koordinatentransformationen → PI-Stromregelung → Rotorwinkelverarbeitung → Spannungsberechnung → PWM-Erzeugung
und diesen Regelkreis tausende Male pro Sekunde wiederholen.
Auch die Strommessung gewinnt an Bedeutung. ADC-Timing, Verstärker-Offset, Bandbreite des Stromsensors, Totzeitkompensation, Rotorwinkelgenauigkeit und die Abstimmung des Regelkreises können die Leistung beeinflussen.
Ein schlecht implementierter FOC-Regler kann tatsächlich schlechter abschneiden als ein gut konzipierter Sechs-Schritte-Regler.
Dies ist einer der am häufigsten übersehenen Punkte beim Vergleich der beiden Methoden.
FOC bietet ein höheres Leistungspotenzial, erfordert aber auch eine bessere technische Umsetzung.
Die Kosten bestehen aus mehr als nur dem Preis der MCU
Moderne Mikrocontroller haben die Lücke bei den Hardwarekosten erheblich verringert.
Prozessoren, die Clarke/Park-Transformationen, PI-Regelung, SVPWM und Rotorschätzung beherrschen, sind mittlerweile weit verbreitet.
Doch die Entwicklungskosten spielen nach wie vor eine Rolle.
FOC kann mehr Entwicklungszeit erfordern für:
- Identifizierung der Motorparameter
- Abstimmung des Stromregelkreises
- Einstellung des Drehzahlregelkreises
- Sensorkalibrierung
- Inbetriebnahmeoptimierung
- Entwicklung sensorloser Schätzverfahren
- Fehlertests
- EMI-Optimierung
Wenn ein Hersteller Hunderttausende kostengünstiger Lüfter produziert, lässt sich ein unnötiger Entwicklungsaufwand oder zusätzliche Elektronik-Kosten nur schwer rechtfertigen.
Bei einem hochwertigen Roboterantrieb gilt das Gegenteil. Eine bessere Drehmomentsteuerung und eine gleichmäßige Bewegung können einen komplexeren Regler leicht rechtfertigen.
Der sensorlose Betrieb verändert den Vergleich
Sowohl Six-Step als auch FOC können ohne mechanische Rotorpositionssensoren betrieben werden.
Der sensorlose Six-Step-Antrieb nutzt üblicherweise die Gegen-EMK-Informationen der nicht angesteuerten Phase, um den Kommutierungszeitpunkt zu bestimmen.
Das Konzept ist relativ einfach und funktioniert gut, sobald der Motor eine ausreichende Drehzahl erreicht hat.
Der sensorlose FOC schätzt die Rotorposition kontinuierlich anhand des gemessenen elektrischen Verhaltens und eines mathematischen Beobachters oder Schätzers.
Dies kann zu einer hervorragenden Leistung führen, doch die Umsetzung wird deutlich anspruchsvoller – insbesondere beim Anlaufen und im Betrieb bei sehr niedrigen Drehzahlen.
Für Anwendungen, die den Großteil ihrer Betriebszeit bei mittleren oder hohen Drehzahlen verbringen, kann der sensorlose Sechs-Schritt-Modus daher ein sehr attraktives Verhältnis zwischen Kosten und Leistung bieten.
Für Anwendungen, die eine sanfte Beschleunigung, einen breiten Drehzahlbereich, ein geregeltes Drehmoment und ein ausgefeiltes dynamisches Ansprechverhalten erfordern, kann der sensorlose FOC-Modus den zusätzlichen Entwicklungsaufwand rechtfertigen.
Anwendungsbezogene Auswahl
| Anwendung | Empfohlener Ansatz | Hauptgrund |
| Kostengünstiger Lüfter | Sechs-Schritte-Ansatz | Kosten und Einfachheit |
| Einfache Industriepumpe | Sechs-Stufen-Regelung / FOC | Hängt vom Effizienzziel ab |
| HLK-Gebläse | FOC | Geräuschentwicklung und Energieeffizienz |
| Elektrowerkzeug | Sechs-Stufen-Regelung / FOC | Abhängig von den Anforderungen an die Drehmomentsteuerung |
| Robotergelenk | FOC | Gleichmäßiges Drehmoment bei niedrigen Drehzahlen |
| Servoantrieb | FOC | Präzise Drehmoment- und Positionsregelung |
| AGV-Antrieb | FOC | Regelung bei niedrigen Drehzahlen und hoher Effizienz |
| E-Bike | Beides möglich | Kosten vs. Ausgereiftheit |
| Antriebsmotor für Elektrofahrzeuge | FOC | Breiter Drehzahlbereich und Drehmomentsteuerung |
| Medizinisches Bewegungssystem | FOC | Geräuscharmer und gleichmäßiger Lauf |
Es gibt keine allgemeingültige Trennlinie.
Eine Premium-Pumpe kann von FOC profitieren, während eine einfache Pumpe, die kontinuierlich nahe einem Betriebspunkt läuft, mit Six-Step einwandfrei funktionieren kann.
Wann „Six-Step“ die bessere technische Wahl ist
„Six-Step“ sollte nicht als veraltete Technologie betrachtet werden.
Es ist oft die bessere Lösung, wenn:
- die Produktkosten sehr empfindlich sind
- die Motordrehzahl meist moderat oder hoch ist
- Geringe Drehmomentwelligkeit akzeptabel ist
- Eine präzise Drehmomentsteuerung nicht erforderlich ist
- Geräuschentwicklung nicht entscheidend ist
- Die Entwicklungszeit muss kurz bleiben
- Der Motor ist bereits für die trapezförmige Kommutierung optimiert
Unter diesen Bedingungen kann die Umstellung auf FOC die Komplexität erhöhen, ohne einen ausreichenden Mehrwert für das Endprodukt zu schaffen.
Ein Regelalgorithmus sollte ein Anwendungsproblem lösen und nicht lediglich das Datenblatt aufwerten.
Wann sich die zusätzliche Komplexität von FOC lohnt
FOC lässt sich viel leichter rechtfertigen, wenn das System mehrere Leistungsmerkmale gleichzeitig erfordert.
Beispielsweise muss ein Motor möglicherweise bei 200 U/min geräuscharm laufen, schnell auf mehrere tausend U/min beschleunigen, unter wechselnden Lasten ein präzises Drehmoment aufrechterhalten, über lange Zeiträume effizient arbeiten und eine kontrollierte Verzögerung gewährleisten.
Mit „Six-Step“ lässt sich der Motor über diesen gesamten Betriebsbereich drehen.
FOC sorgt dafür, dass sich der Motor über diesen gesamten Bereich hinweg vorhersehbar verhält.
Dieser Unterschied ist bei Hochleistungs-Bewegungssystemen von Bedeutung.
FOC ist besonders wertvoll, wenn die Anwendung Folgendes erfordert:
- einen gleichmäßigen Betrieb bei niedrigen Drehzahlen
- geringe Drehmomentwelligkeit
- präzise Drehmomentregelung
- leisen Betrieb
- schnelles dynamisches Ansprechverhalten
- Hoher Wirkungsgrad bei variablen Lasten
- breiter Drehzahlbereich
- Feldschwächung
- Präzise Positions- oder Geschwindigkeitsregelung
Welche Methode ist besser?
FOC ist technisch leistungsfähiger, aber Six-Step kann dennoch die bessere Produktentscheidung sein.
Handelt es sich bei der Anwendung um einen einfachen Lüfter, eine Pumpe, ein Gebläse oder einen anderen kostensensitiven Antrieb, der den Großteil seiner Betriebszeit mit relativ konstanter Drehzahl läuft, kann Six-Step möglicherweise alles bieten, was die Maschine benötigt – und das mit weniger Hardware, Software und Entwicklungsaufwand.
Wenn die Anwendung einen gleichmäßigen Betrieb bei niedrigen Drehzahlen, geringe Geräuschentwicklung, eine genaue Drehmomentregelung, einen weiten Drehzahlbereich oder eine hohe dynamische Leistung erfordert, lohnt sich die zusätzliche Komplexität von FOC in der Regel.
Der sinnvollste Vergleich zwischen beiden Verfahren lautet daher:
Six-Step optimiert die Einfachheit. FOC optimiert die Regelungsqualität.
Keine der beiden Methoden sollte allein anhand des Typenschilds des Motors ausgewählt werden.
Die Form der Gegen-EMK des Motors, der Drehzahlbereich, das Lastprofil, die erforderliche Drehmomentgleichmäßigkeit, akustische Grenzwerte, die Architektur der Strommessung, die Leistungsfähigkeit des Reglers und die Produktionskosten sollten alle gemeinsam berücksichtigt werden.
In einem gut konzipierten BLDC-System ist die beste Regelungsmethode nicht unbedingt die fortschrittlichste.
Es ist diejenige, die das erforderliche Motorverhalten liefert, ohne Komplexität hinzuzufügen, die die Anwendung nicht benötigt.
