
A escolha de um motor BLDC é apenas uma parte da conceção de um bom sistema de movimento. A forma como o motor é controlado pode ter uma influência igualmente significativa no ruído, na suavidade do binário, na eficiência, no comportamento a baixa velocidade e até mesmo no tamanho dos componentes eletrónicos.
Duas abordagens comuns são a comutação em seis passos e o controlo orientado pelo campo (FOC).
A comutação em seis passos é simples: comuta-se as fases do motor de acordo com a posição do rotor e mantém-se a estrutura de controlo relativamente simples. O FOC adota uma abordagem diferente. Regula continuamente o vetor de corrente em relação ao campo magnético do rotor, proporcionando ao controlador um controlo muito mais preciso sobre o binário.
O FOC é geralmente a opção mais adequada quando a suavidade e o controlo preciso são importantes. No entanto, o FOC nem sempre é a melhor escolha para todas as aplicações de motores BLDC.
Para muitas bombas, ventiladores, sopradores, ferramentas elétricas e acionamentos sensíveis ao custo, o método de seis passos continua a ser uma solução prática.
O melhor método depende do que a máquina realmente necessita.
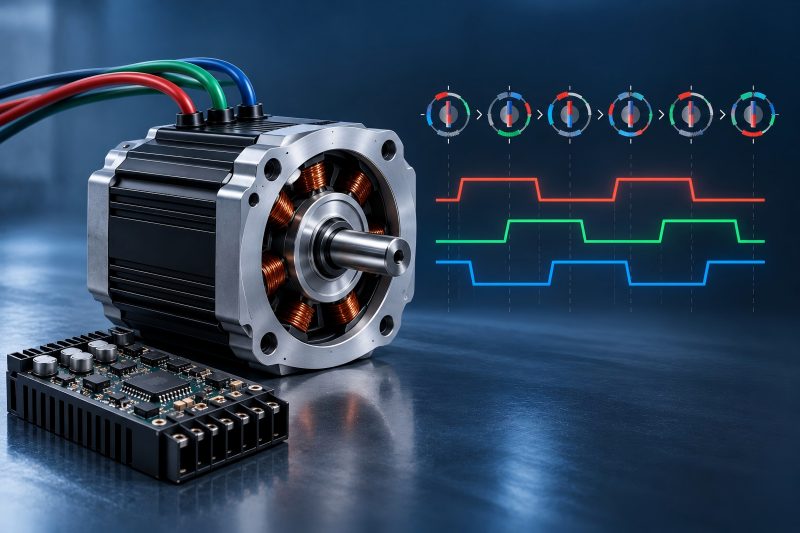
Como funciona a comutação de seis passos
Um motor BLDC trifásico tem três fases no estator. No controlo de seis passos, o inversor alterna entre seis estados elétricos durante cada ciclo elétrico.
Numa determinada etapa, duas fases conduzem normalmente, enquanto a terceira fase fica sem alimentação. Depois de o rotor avançar aproximadamente 60 graus elétricos, o controlador muda para o estado de comutação seguinte.
A sequência continua:
Etapa 1 → Etapa 2 → Etapa 3 → Etapa 4 → Etapa 5 → Etapa 6 → Repetir
A posição do rotor pode ser determinada utilizando sensores Hall ou estimada a partir de sinais como a força contra-eletromotriz (FCE).
A principal vantagem é óbvia: o controlador não necessita de um modelo matemático complicado para determinar o vetor de corrente de forma contínua. A lógica de comutação é relativamente fácil de compreender, implementar e resolver problemas.
Isto torna o método de Seis Passos atraente nos casos em que o motor precisa principalmente de rodar de forma fiável a uma velocidade controlada, em vez de fornecer um binário excepcionalmente suave.
No entanto, a comutação discreta também cria a sua principal fraqueza.
Em vez de fazer girar o campo do estator de forma contínua, o Six-Step move-o efetivamente de um setor para outro. O ângulo de produção de binário muda, portanto, dentro de cada setor de comutação, e a comutação entre setores introduz perturbações adicionais.
O resultado é uma maior ondulação do binário, vibração e, potencialmente, mais ruído audível.
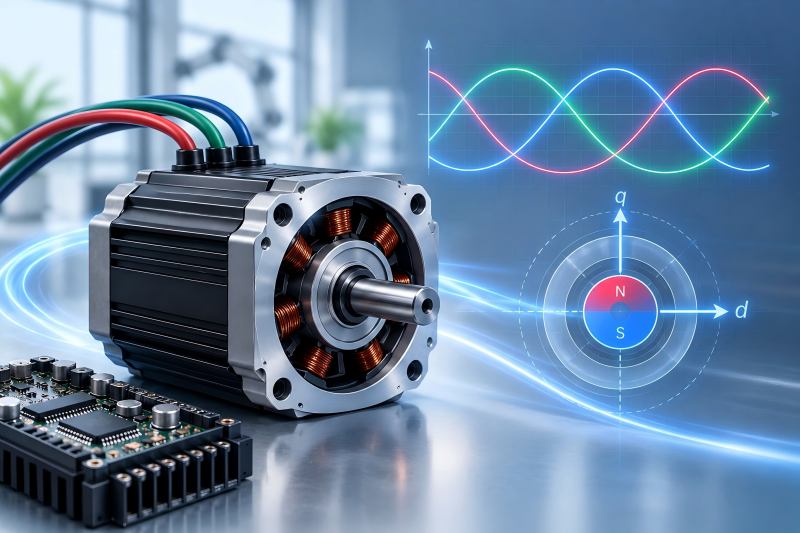
Como funciona o controlo orientado pelo campo
O FOC aborda o mesmo motor de uma perspetiva diferente.
Em vez de simplesmente decidir quais as duas fases que devem conduzir, o FOC tenta controlar a magnitude e a direção do campo magnético do estator em relação ao rotor.
As correntes trifásicas são transformadas matematicamente num sistema de coordenadas rotativo, normalmente representado por duas componentes:
- corrente do eixo d (Id) — associada ao fluxo magnético
- corrente do eixo q (Iq) — principal responsável pelo binário
Em muitas condições de funcionamento de motores de íman permanente, o controlador tenta manter o binário necessário através da Iq, mantendo simultaneamente a Id próxima do seu valor desejado.
Uma cadeia de controlo típica tem, aproximadamente, o seguinte aspeto:
Medição de corrente → Transformação de Clarke → Transformação de Park → Controlo de Id/Iq → Transformação inversa → PWM/SVPWM → Inversor
O segredo está na forma como o FOC melhora o controlo do motor. A diferença prática reside no facto de o FOC ajustar continuamente o vetor de corrente, em vez de aguardar pelo próximo ponto de comutação de 60 graus.
Isso produz uma interação eletromagnética muito mais suave entre o estator e o rotor.
FOC vs. Seis Passos: uma visão geral
| Fator | Comutação em seis passos | FOC |
| Princípio de controlo | Comutação discreta em 6 setores | Controlo contínuo do vetor de corrente |
| Corrente de fase | Normalmente em bloco/trapézica | Normalmente sinusoidal |
| Ondulação do binário | Mais elevada | Mais baixo |
| Suavidade a baixa velocidade | Moderada a fraca | Muito boa quando implementada corretamente |
| Ruído acústico | Geralmente mais elevado | Geralmente mais baixo |
| Controlo de binário | Básico | Preciso |
| Potencial de eficiência | Bom | Muito bom |
| Requisitos do MCU | Baixo | Mais elevado |
| Detecção de corrente | Relativamente simples | Mais exigente |
| Complexidade do software | Baixa | Elevada |
| Necessidade de afinação | Limitado | Significativo |
| Custo de desenvolvimento | Mais baixo | Mais elevado |
| Mais adequado | Acionamentos simples e económicos | Acionamentos de precisão e alto desempenho |
Esta tabela faz com que o FOC pareça ser o vencedor óbvio, mas as decisões de engenharia não devem ser tomadas apenas com base nas especificações de desempenho.
O desempenho adicional tem um custo.
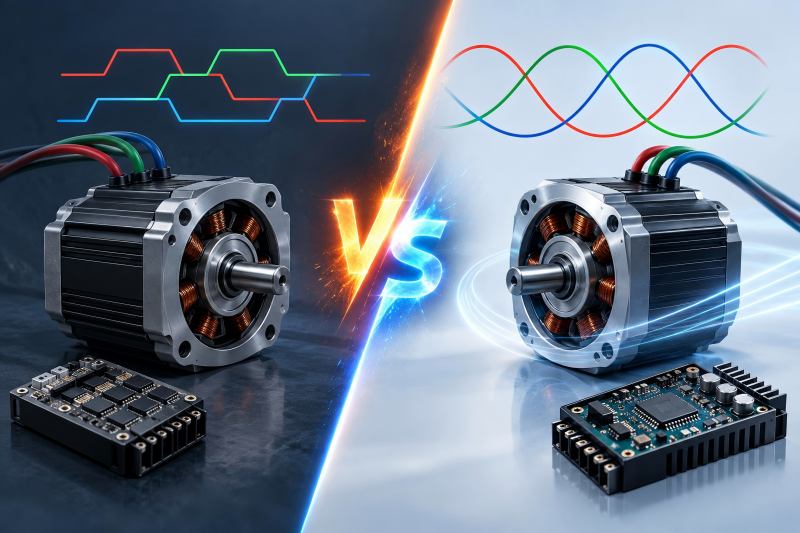
Suavidade do binário: a maior diferença
A ondulação do binário é normalmente onde a diferença se torna mais fácil de sentir.
No controlo de seis passos, a relação entre o campo magnético do rotor e a corrente do estator não é mantida na perfeição ao longo de todo o ciclo elétrico. Os eventos de comutação também criam alterações transitórias na corrente.
A alta velocidade, a inércia mecânica pode mascarar grande parte deste comportamento.
Torna-se mais percetível a velocidades mais baixas. Um motor pode apresentar ligeiras pulsações de velocidade, vibração, ruído de comutação audível ou movimento irregular sob carga leve.
O FOC evita, em grande medida, a grande perturbação periódica do binário associada à comutação em bloco, uma vez que o vetor de corrente segue o rotor de forma contínua.
Isto é importante em aplicações como:
- articulações robóticas
- servomecanismos
- sistemas de posicionamento de precisão
- direção assistida elétrica
- AGVs e robôs móveis
- eletrodomésticos silenciosos
- equipamento médico
No entanto, se um motor estiver a acionar um ventilador centrífugo de alta velocidade, uma pequena oscilação no binário poderá ter pouco efeito no funcionamento final da máquina.
A aplicação determina se um binário mais uniforme é valioso ou se é apenas tecnicamente impressionante.
Desempenho a baixa velocidade
O funcionamento a baixa velocidade revela os pontos fracos de um sistema de controlo do motor.
A alta velocidade, a inércia do rotor suaviza as variações de binário. A baixa velocidade, cada evento de comutação torna-se mais visível do ponto de vista mecânico.
Os sistemas de seis passos podem, por isso, parecer menos refinados quando operam lentamente, especialmente quando se utilizam sensores Hall com informação relativamente imprecisa sobre a posição do rotor.
O FOC pode proporcionar um funcionamento a baixa velocidade substancialmente mais suave, uma vez que o controlador regula a corrente de fase de acordo com um ângulo do rotor muito mais preciso.
Mas há uma condição importante:
O FOC necessita de informação fiável sobre a posição do rotor.
Com um codificador ou um resolver, o controlo preciso a baixa velocidade e a velocidade zero é relativamente simples.
O FOC sem sensores é mais complicado.
A velocidades muito baixas, a força contra-eletromotriz (EMF) torna-se fraca, pelo que o controlador pode necessitar de métodos de estimativa avançados, injeção de alta frequência, estratégias de arranque em malha aberta ou outras técnicas para determinar a posição do rotor.
Por conseguinte, a afirmação «o FOC proporciona um excelente desempenho a velocidade zero» só é verdadeira quando a estratégia de posição do rotor o permite.
Eficiência: o FOC tem normalmente uma vantagem, mas não em todos os casos
O FOC é frequentemente descrito como o método mais eficiente, uma vez que consegue manter a corrente do estator mais bem alinhada com a direção de produção de binário.
Isto reduz a corrente desnecessária e pode diminuir as perdas de cobre do motor.
Para equipamentos que funcionam continuamente — tais como ventiladores de AVAC, bombas industriais, compressores ou veículos elétricos —, mesmo uma melhoria modesta na eficiência pode tornar-se significativa ao longo de milhares de horas de funcionamento.
No entanto, a eficiência deve ser avaliada ao nível do sistema, e não apenas com base no algoritmo de controlo.
O FOC envolve normalmente um funcionamento PWM contínuo e frequências de comutação relativamente elevadas. Isso gera perdas de comutação nos MOSFETs ou IGBTs.
O controlo de seis passos pode, por vezes, funcionar com padrões de comutação mais simples e perdas do inversor mais baixas.
O próprio motor também é importante.
Um motor concebido em torno de uma forma de onda de força contra-eletromotriz (FCE) fortemente trapezoidal pode funcionar muito bem com o controlo de seis passos, enquanto um motor com um perfil de FCE mais sinusoidal é, geralmente, mais adequado ao controlo de corrente sinusoidal.
Uma pergunta mais pertinente a colocar é: «O FOC é mais eficiente?»
E é:
«Qual é a estratégia de controlo que proporciona a este motor a maior eficiência do sistema em toda a sua gama de funcionamento real?»
Essa distinção é importante.
Ruído e vibração
O ruído está a tornar-se uma razão cada vez mais importante para utilizar o FOC.
A comutação de seis passos introduz excitação eletromagnética periódica. Dependendo da construção do motor, da velocidade, da ressonância mecânica e do design do invólucro, estes harmónicos podem tornar-se audíveis.
Isto pode não ter importância numa bomba industrial instalada no interior de uma fábrica.
Tem, no entanto, uma importância considerável em:
- sistemas residenciais de climatização
- compressores de frigoríficos
- ventiladores de gama alta
- equipamento médico
- automação de escritórios
- sistemas para o habitáculo automóvel
- robôs colaborativos
A FOC não consegue eliminar todas as fontes de ruído do motor. Os rolamentos, o binário de cogging, o desequilíbrio do rotor, a frequência PWM, a ressonância estrutural e os componentes mecânicos da transmissão continuam a ser fatores importantes.
No entanto, a eliminação de fortes perturbações de binário relacionadas com a comutação proporciona aos engenheiros um ponto de partida muito melhor para a conceção de um sistema silencioso.
Complexidade de hardware e software
É aqui que o Six-Step entra em ação.
Um controlador Six-Step pode ser relativamente compacto. Dependendo do projeto, pode requerer entradas Hall ou deteção de força contra-eletromotriz (back-EMF), um circuito de velocidade básico, geração de PWM e uma lógica de comutação simples.
O FOC necessita de muito mais.
O controlador pode ter de realizar:
Amostragem de corrente → Transformações de coordenadas → Regulação de corrente PI → Processamento do ângulo do rotor → Cálculo da tensão → Geração de PWM
e repetir este circuito de controlo milhares de vezes por segundo.
A medição da corrente também se torna mais importante. O tempo de resposta do ADC, o desvio do amplificador, a largura de banda do sensor de corrente, a compensação do tempo morto, a precisão do ângulo do rotor e o ajuste do circuito de controlo podem todos afetar o desempenho.
Um controlador FOC mal implementado pode, na verdade, ter um desempenho pior do que um controlador de Seis Passos bem concebido.
Este é um dos pontos mais negligenciados quando se comparam os dois métodos.
O FOC oferece um limite máximo de desempenho mais elevado, mas também exige uma melhor engenharia.
O custo é mais do que o preço do MCU
Os microcontroladores modernos reduziram consideravelmente a diferença de custos de hardware.
Os processadores capazes de realizar transformações de Clarke/Park, controlo PI, SVPWM e estimativa do rotor estão agora amplamente disponíveis.
Mas o custo de desenvolvimento continua a ser importante.
O FOC pode exigir mais tempo de engenharia para:
- identificação dos parâmetros do motor
- ajuste do circuito de corrente
- ajuste do laço de velocidade
- calibração de sensores
- otimização do arranque
- desenvolvimento de estimadores sem sensores
- teste de falhas
- Otimização de EMI
Se um fabricante produzir centenas de milhares de ventiladores de baixo custo, pode ser difícil justificar o esforço de desenvolvimento ou os custos com componentes eletrónicos desnecessários.
No caso de um atuador robótico de alto valor, o oposto é verdadeiro. Um melhor controlo do binário e um movimento suave podem facilmente justificar um controlador mais sofisticado.
O funcionamento sem sensores altera a comparação
Tanto o Six-Step como o FOC podem funcionar sem sensores mecânicos de posição do rotor.
O Six-Step sem sensores utiliza normalmente a informação da força contra-eletromotriz (EMF) da fase desligada para determinar o tempo de comutação.
O conceito é relativamente simples e funciona bem assim que o motor atinge velocidade suficiente.
O FOC sem sensores estima a posição do rotor de forma contínua, utilizando o comportamento elétrico medido e um observador ou estimador matemático.
Isto pode proporcionar um excelente desempenho, mas a implementação torna-se significativamente mais exigente — particularmente durante o arranque e a operação a velocidades muito baixas.
Para aplicações que passam a maior parte do seu tempo a velocidades moderadas ou elevadas, o Six-Step sem sensores pode, por isso, proporcionar um equilíbrio muito atraente entre custo e desempenho.
Para aplicações que exigem uma aceleração suave, uma ampla gama de velocidades, binário controlado e uma resposta dinâmica refinada, o FOC sem sensores pode justificar o trabalho de desenvolvimento adicional.
Seleção com base na aplicação
| Aplicação | Abordagem recomendada | Motivo principal |
| Ventilador de arrefecimento de baixo custo | Seis etapas | Custo e simplicidade |
| Bomba industrial básica | Seis etapas / FOC | Depende da meta de eficiência |
| Ventilador de AVAC | FOC | Ruído e eficiência energética |
| Ferramenta elétrica | Seis etapas / FOC | Depende dos requisitos de controlo de binário |
| Articulação do robô | FOC | Binário suave a baixa velocidade |
| Servoatuador | FOC | Controlo preciso do binário e da posição |
| Acionamento de AGV | FOC | Controlo a baixa velocidade e eficiência |
| Bicicleta elétrica | Ambas as opções são possíveis | Custo vs. sofisticação |
| Motor de tração de um veículo elétrico | FOC | Ampla gama de velocidades e controlo de binário |
| Sistema de movimento médico | FOC | Baixo ruído e movimento suave |
Não existe uma linha divisória universal.
Uma bomba de gama alta pode beneficiar do FOC, enquanto uma bomba básica que funcione continuamente perto de um ponto de funcionamento pode funcionar perfeitamente bem com o Six-Step.
Quando o Six-Step é a melhor escolha de engenharia
O Six-Step não deve ser considerado uma tecnologia ultrapassada.
É frequentemente a melhor solução quando:
- O custo do produto é altamente sensível
- A velocidade do motor for, na sua maioria, moderada ou elevada
- Uma pequena oscilação de binário é aceitável
- Não for necessário um controlo preciso do binário
- O ruído acústico não for crítico
- O tempo de desenvolvimento deve ser curto
- O motor já está otimizado para comutação trapezoidal
Nestas condições, a transição para o FOC pode aumentar a complexidade sem criar valor suficiente para o produto final.
Um algoritmo de controlo deve resolver um problema da aplicação, não apenas tornar a ficha técnica mais sofisticada.
Quando o FOC compensa a complexidade adicional
O FOC torna-se muito mais fácil de justificar quando o sistema requer várias características de desempenho em simultâneo.
Por exemplo, um motor pode precisar de funcionar silenciosamente a 200 rpm, acelerar rapidamente até vários mil rpm, manter um binário preciso sob cargas variáveis, funcionar eficientemente durante longos períodos e proporcionar uma desaceleração controlada.
O Six-Step permite que o motor gire em toda essa gama de funcionamento.
O FOC permite que o motor se comporte de forma previsível em toda essa gama.
Essa distinção é importante em sistemas de movimento de alto desempenho.
O FOC é particularmente valioso quando a aplicação exige:
- um funcionamento suave a baixa velocidade
- baixa ondulação de binário
- regulação precisa do binário
- funcionamento silencioso
- resposta dinâmica rápida
- elevada eficiência em cargas variáveis
- ampla gama de velocidades
- enfraquecimento de campo
- controlo preciso da posição ou da velocidade
Qual é o melhor método?
O FOC é tecnicamente mais avançado, mas o Six-Step pode ainda assim ser a melhor escolha em termos de produto.
Se a aplicação for um simples ventilador, bomba, soprador ou outro acionamento sensível ao custo que passa a maior parte da sua vida útil a uma velocidade relativamente estável, o Six-Step pode fornecer tudo o que a máquina necessita com menos hardware, software e esforço de desenvolvimento.
Se a aplicação exigir um funcionamento suave a baixa velocidade, baixo ruído, controlo preciso do binário, ampla gama de velocidades ou forte desempenho dinâmico, o FOC geralmente compensa a complexidade adicional.
A forma mais útil de os comparar é, portanto:
O Six-Step otimiza a simplicidade. O FOC otimiza a qualidade do controlo.
Nenhum dos dois deve ser selecionado apenas com base na placa de identificação do motor.
A forma da força contra-eletromotriz (FCE) do motor, a gama de velocidades, o perfil de carga, a suavidade de binário necessária, os limites acústicos, a arquitetura de deteção de corrente, a capacidade do controlador e o custo de produção devem ser considerados em conjunto.
Num sistema BLDC bem concebido, o melhor método de controlo não é necessariamente o mais avançado.
É aquele que proporciona o comportamento exigido do motor sem acrescentar complexidade desnecessária à aplicação.
