
El bajo efecto de cogging hace que un motor BLDC de rotor interno sin ranuras sea adecuado para la dosificación a baja velocidad cuando se ajustan la regulación del variador, la hidráulica de la bomba y la capacidad térmica. Un par motor más suave puede reducir las perturbaciones rotacionales.
No puede garantizar la precisión de la dosificación. El volumen real suministrado depende del desplazamiento, las fugas, la complacencia del fluido, la variación de presión, el comportamiento en el arranque y la calibración. También es necesario confirmar la construcción del motor y sus características eléctricas.
¿Cómo mejora un motor BLDC de rotor interno sin ranuras la suavidad del par a baja velocidad?
Un motor BLDC de rotor interno sin ranuras puede reducir una fuente importante de perturbaciones rotacionales, especialmente cuando una bomba dosificadora funciona a baja velocidad o suministra pequeñas cantidades a través de ciclos repetidos.
Gian Transmission ofrece motores BLDC de rotor interno personalizables, incluyendo configuraciones con y sin ranuras. Es necesario confirmar la construcción real y las características de funcionamiento de cualquier modelo seleccionado.
Diseño del estator sin ranuras y par de cogging reducido
En un motor BLDC de rotor interno, el conjunto magnético giratorio se sitúa dentro del estator fijo. En los diseños convencionales con ranuras, los dientes y las ranuras del estator influyen en la interacción magnética a medida que gira el rotor.
El par de cogging se genera a partir de los cambios en la reluctancia magnética a medida que los imanes del rotor se mueven con respecto a los dientes del estator. Esta interacción puede crear una resistencia a la rotación dependiente de la posición, incluso sin corriente aplicada al devanado.
La construcción sin ranuras elimina la geometría convencional de dientes y ranuras, lo que reduce sustancialmente esta fuente de par de cogging. Esta ventaja cobra especial relevancia cuando pequeñas perturbaciones en el par pueden afectar al movimiento a baja velocidad.
Sin embargo, la reducción del par de cogging no significa que el par electromagnético se mantenga perfectamente constante. La distribución del bobinado, la sincronización de la conmutación, la ondulación de la corriente y la estimación de la posición del rotor pueden seguir introduciendo variaciones.
Par suave del motor frente a rotación estable de la bomba
Las perturbaciones del par pueden producir fluctuaciones de velocidad cuando la inercia combinada del motor y la bomba no es suficiente para suavizarlas. Su efecto depende de la velocidad de funcionamiento y de las características de la carga.
En una bomba dosificadora, una rotación más suave del eje puede reducir las perturbaciones del caudal inducidas por el motor. La mejora real depende de la geometría de la bomba, el comportamiento del fluido y la duración de cada ciclo de dosificación.
Deben tenerse en cuenta por separado tres características diferentes:
- Par de cogging: par magnético dependiente de la posición asociado a la geometría del estator y del rotor.
- Ondulación del par electromagnético: variación del par causada por la excitación eléctrica, la conmutación y las características del devanado.
- Variación del caudal suministrado: cambios en el caudal real del fluido causados por el movimiento mecánico y las condiciones hidráulicas.
Aunque están relacionadas, cada una describe un aspecto distinto del comportamiento del sistema. Un motor puede girar con suavidad mientras que las fugas de la bomba, el gas atrapado o el comportamiento de las válvulas siguen provocando un caudal irregular.
¿Qué características eléctricas determinan la idoneidad del motor de una bomba dosificadora?
La selección del motor requiere algo más que comparar la potencia nominal y la velocidad nominal. Las constantes eléctricas determinan si el motor puede generar el par necesario dentro de los límites disponibles de alimentación y del controlador.
Las configuraciones de motores de corriente continua sin escobillas que ofrece Gian Transmission proporcionan un punto de partida para analizar las opciones de bobinado, los requisitos de tensión y la integración mecánica.
Constante de par y requisitos de carga de la bomba
La constante de par describe la relación entre el par electromagnético y la corriente que lo produce, según una convención de medición definida. Una constante más alta suele proporcionar más par para la misma corriente.
En el caso de una bomba dosificadora, el par requerido en el eje depende del desplazamiento, la presión diferencial, la fricción y las pérdidas mecánicas. Las condiciones de arranque pueden diferir sustancialmente de las de la rotación en régimen estable.
Con un mecanismo de desplazamiento positivo ideal, el par teórico relacionado con la presión aumenta con el desplazamiento y la presión diferencial. La demanda real del eje también incluye la fricción y las pérdidas específicas del diseño.
El motor debe suministrar un par suficiente a la velocidad de funcionamiento más baja sin superar su corriente admisible ni sus límites térmicos. La capacidad máxima por sí sola no puede determinar la idoneidad para el funcionamiento continuo.
Fuerza electromotriz inversa y rango de velocidades de funcionamiento
La fuerza electromotriz inversa aumenta con la velocidad del rotor. El controlador debe proporcionar la tensión suficiente para superar la fuerza electromotriz inversa y las caídas de tensión eléctrica asociadas a la corriente del devanado.
Si la tensión disponible resulta insuficiente, el controlador de corriente puede perder su capacidad para mantener el par solicitado. Esto limita el rendimiento incluso cuando el motor tiene la capacidad mecánica adecuada.
La constante de par y la constante de fuerza electromotriz inversa están relacionadas físicamente. Su relación numérica depende de la coherencia en las unidades y definiciones, incluidas las magnitudes de fase, las convenciones de forma de onda y los valores de pico frente a los valores eficaces.
Por lo tanto, los datos del motor deben identificar la convención de medición. Comparar constantes de diferentes especificaciones sin comprobar sus definiciones puede dar lugar a elecciones incorrectas de bobinado o de controlador.
Resistencia del bobinado, inductancia y pérdidas eléctricas
La resistencia del bobinado determina parte del calentamiento eléctrico generado por la corriente del motor. La resistencia también varía con la temperatura, lo que afecta a la demanda de tensión y a las pérdidas de funcionamiento durante un bombeo prolongado.
La inductancia influye en la rapidez con la que varía la corriente del devanado. Muchos diseños sin ranuras tienen una inductancia relativamente baja, aunque el valor real depende de la geometría del devanado y de la construcción magnética.
Una inductancia baja permite una respuesta rápida de la corriente, pero también puede aumentar la ondulación de la corriente bajo excitación PWM. Su comportamiento eléctrico combinado es más importante que cualquiera de estas características consideradas por separado.
| Características del motor | Efecto sobre el funcionamiento de la bomba | Consideraciones de selección técnica |
| Par constante | Determina los requisitos de corriente necesarios para generar par | Comprobar las exigencias de arranque y de carga continua |
| Constante de fuerza electromotriz contraria | Influye en la demanda de tensión en todo el rango de velocidades | Verifica el margen de tensión de alimentación y del controlador |
| Resistencia del devanado | Contribuye a las pérdidas en el cobre y al calentamiento | Comprueba la corriente y la temperatura de funcionamiento |
| Inductancia del devanado | Influye en la ondulación de corriente y en la respuesta eléctrica | Adapta el funcionamiento PWM y la regulación de corriente |
| Par de cogging | Puede perturbar el movimiento rotatorio a baja velocidad | Evalúa su importancia en relación con la carga de la bomba |
¿Por qué un motor BLDC sin ranuras requiere una adaptación cuidadosa del controlador?
La reducción del par de cogging aborda una fuente magnética de perturbación del movimiento. No elimina los retos eléctricos que conlleva la generación de un par controlado a través de un controlador de motor con conmutación.
Baja inductancia y ondulación de corriente PWM
Un controlador de motor suele regular la tensión del devanado mediante modulación por ancho de pulso (PWM). Durante los intervalos de conmutación, la corriente del devanado aumenta o disminuye en función de la tensión aplicada y la impedancia eléctrica.
Con una inductancia relativamente baja, la corriente puede variar rápidamente durante cada ciclo de conmutación. Una ondulación excesiva puede provocar un calentamiento adicional del devanado y variaciones periódicas en el par electromagnético.
El efecto depende de la tensión de alimentación, la frecuencia de conmutación, las características del devanado, la corriente de funcionamiento y la estrategia de control. No se debe dar por sentado automáticamente que un motor sin ranuras sea eléctricamente más suave que una alternativa con ranuras.
La compatibilidad del controlador debe comprobarse utilizando datos reales del bobinado y mediciones representativas de la corriente. Un motor que gira suavemente sin carga puede comportarse de forma diferente bajo un par de bomba dependiente de la presión.
Precisión de la detección de corriente y ancho de banda de control
La detección de corriente proporciona al controlador la información necesaria para regular el par electromagnético. El ruido de medición, la resolución, el retardo de muestreo y las interferencias de conmutación pueden afectar a la calidad de esta retroalimentación.
El ancho de banda del bucle de corriente determina la rapidez con la que el controlador puede responder a las perturbaciones. Un ancho de banda insuficiente puede dar lugar a errores de corriente sustanciales, mientras que un ancho de banda excesivo o mal ajustado puede provocar inestabilidad.
El ancho de banda adecuado también depende de la frecuencia de conmutación, las constantes de tiempo eléctricas, los retrasos de procesamiento y el algoritmo de control seleccionado. Un control más rápido no es automáticamente mejor sin unos márgenes de estabilidad adecuados.
Los ingenieros deben inspeccionar las formas de onda de corriente durante el funcionamiento en régimen estable, la aceleración y los cambios de presión. Las mediciones deben identificar si las fluctuaciones observadas se originan en el controlador, el motor o la carga mecánica.
Frecuencia de PWM y límites eléctricos del controlador
Aumentar la frecuencia PWM puede reducir la ondulación de corriente relacionada con la conmutación en condiciones por lo demás comparables. Incrementar la frecuencia de conmutación puede reducir la ondulación de corriente, pero también aumenta las pérdidas por conmutación y las exigencias de funcionamiento del controlador.
La frecuencia seleccionada debe ser compatible con las características eléctricas del motor y el diseño térmico del controlador. La sincronización del muestreo de corriente y la configuración del bucle de control también requieren un ajuste coordinado.
Deben revisarse las especificaciones del controlador en relación con varios límites de funcionamiento:
- Tensión de alimentación: tensión disponible en todo el rango de velocidad y carga requerido.
- Corriente continua: capacidad de corriente durante el bombeo sostenido sin un calentamiento inaceptable.
- Corriente máxima: corriente transitoria permitida durante el arranque y los cambios de carga.
- Medición de corriente: resolución, rango y comportamiento de muestreo adecuados.
- Funciones de protección: respuestas adecuadas ante corrientes excesivas, bloqueos y fallos térmicos.
No existe una frecuencia PWM ni un ajuste del controlador únicos que sean adecuados para todos los motores sin ranuras. Los ajustes deben establecerse mediante análisis eléctricos y mediciones de la combinación prevista de motor y controlador.
¿Cómo afectan la retroalimentación de posición y el control de arranque a la medición de precisión?
Las aplicaciones de medición suelen requerir un funcionamiento fiable a baja velocidad o desde parado. La información sobre la posición del rotor cobra importancia, ya que una conmutación incorrecta puede provocar un par inestable o fallos en el arranque.
Control con sensores para funcionamiento a baja velocidad
Los sensores Hall identifican las posiciones magnéticas del rotor y facilitan la conmutación electrónica. Los codificadores pueden proporcionar información de posición más precisa, dependiendo de su resolución, disposición de montaje y método de procesamiento de la señal.
En el caso de ciclos de dosificación cortos y repetidos, una retroalimentación de posición adecuada puede ayudar a establecer un comportamiento de arranque predecible. También puede facilitar un recuento preciso de las revoluciones del eje cuando el controlador utiliza esa información correctamente.
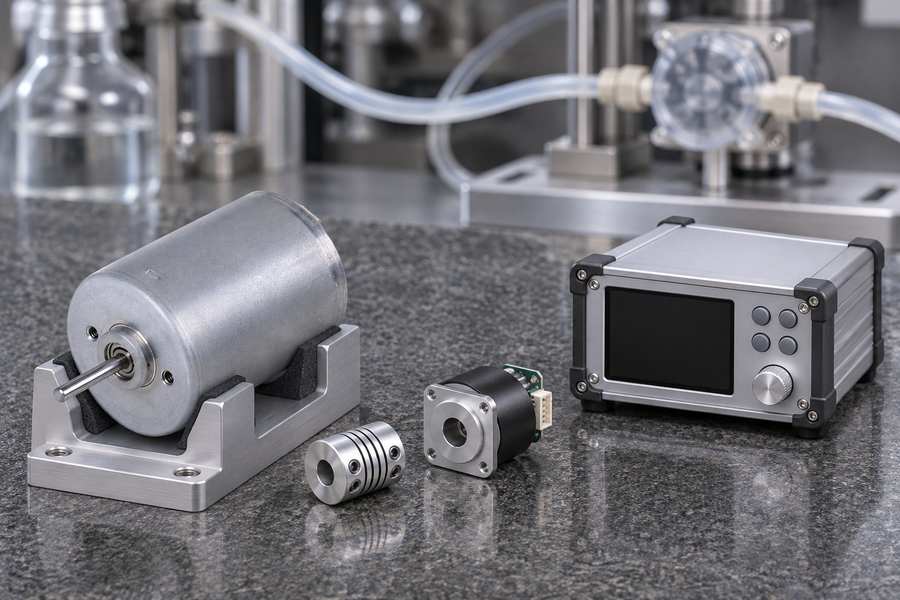
La retroalimentación básica de conmutación de Hall no debe confundirse con la medición de posición de alta resolución. La retroalimentación necesaria depende de si el sistema regula la velocidad aproximada, el movimiento angular preciso o el volumen suministrado.
Control sin sensores y limitaciones a baja velocidad
El control convencional de motores BLDC sin sensores puede estimar la posición del rotor a partir de la fuerza electromotriz (FEM) inversa. Dado que la FEM inversa disminuye con la velocidad, este enfoque resulta complicado cuando el motor está casi parado.
Se puede utilizar un arranque en bucle abierto antes de que se disponga de suficiente información eléctrica. Sin embargo, el arranque de una bomba contra presión puede requerir un par que la secuencia de conmutación inicial no proporciona de forma fiable.
Los estimadores sin sensores más avanzados pueden mejorar el rendimiento a baja velocidad, pero su idoneidad depende de las características del motor y de la implementación del controlador. Sus capacidades deben demostrarse en las condiciones de carga previstas.
Par de arranque, aceleración y protección contra el bloqueo
Una bomba dosificadora puede comenzar a funcionar mientras sigue habiendo presión en su línea de descarga. La fricción estática, la resistencia de las válvulas y la carga de fluido pueden generar un requisito de par diferente al del funcionamiento en régimen estable.
Una aceleración controlada debería evitar un consumo excesivo de corriente, al tiempo que mantiene un par suficiente para un movimiento fiable. El comportamiento de desaceleración y parada también puede afectar a la cantidad final suministrada.
La validación debe incluir arranques con carga, paradas repetidas, ciclos interrumpidos y recuperación ante fallos. El controlador debe distinguir entre una dosificación correcta y un movimiento bloqueado o una secuencia de dosificación incompleta.
Si se interrumpe un ciclo, el sistema debe conservar suficiente información para determinar si, al reiniciarse, se repetiría parte de la dosis ordenada. Esa decisión requiere una lógica de control específica para cada aplicación.
¿Cómo afecta el sistema hidráulico de la bomba a la precisión real de la dosificación?
La bomba convierte el movimiento del eje en movimiento del fluido. Esta conversión introduce efectos hidráulicos que no pueden eliminarse simplemente seleccionando un motor con un par de cogging bajo.
Cilindrada de la bomba y volumen teórico suministrado
En el caso de una bomba de desplazamiento positivo aplicable, el caudal teórico está relacionado con el desplazamiento por revolución y el número de revoluciones del eje. El caudal real puede diferir debido a fugas y otros efectos.
Cálculo ilustrativo: supongamos que una bomba hipotética tiene un desplazamiento teórico de 0,10 ml por revolución. Cincuenta revoluciones completas corresponderían a un desplazamiento teórico de 5,0 ml.
Este cálculo no determina el caudal real en la salida. Las fugas internas, el gas atrapado, la compresión del fluido, el comportamiento de las válvulas y los cambios de presión pueden alterar el volumen medido.
Para una bomba seleccionada, los ingenieros deben establecer sus características de cilindrada y los límites de funcionamiento pertinentes antes de decidir cómo se convertirán las revoluciones del motor en órdenes de dosificación.
Fugas internas, deslizamiento y contrapresión
Las fugas internas permiten que parte del fluido desplazado se desplace por vías internas no deseadas en lugar de llegar a la salida. La cantidad depende del diseño de la bomba y de las condiciones de funcionamiento.
El aumento de la presión diferencial puede incrementar las fugas en los mecanismos de las bombas susceptibles a ellas. La viscosidad del fluido, las holguras de los componentes, el desgaste y la temperatura también pueden influir en la eficiencia volumétrica resultante.
La contrapresión puede aumentar simultáneamente la demanda de par del eje. El motor y el variador deben responder a esa carga, mientras que la calibración tiene en cuenta cualquier cambio en el caudal real.
Por lo tanto, mantener una velocidad de rotación constante no garantiza un caudal constante. Un motor puede seguir con precisión su comando de velocidad, mientras que las pérdidas hidráulicas producen diferencias de dosificación cuantificables.
Compliance del fluido, gas arrastrado y pulsaciones del caudal
Los sistemas de fluidos contienen elementos que pueden almacenar y liberar energía bajo presión. Los tubos flexibles, los componentes elásticos de la bomba y el gas atrapado pueden retrasar la relación entre el movimiento del eje y el caudal de salida.
El gas arrastrado es especialmente importante porque la compresión puede absorber parte del desplazamiento de la bomba antes de que el fluido llegue al punto de dosificación. El efecto puede variar de un ciclo a otro.
La pulsación del caudal también puede tener su origen en la geometría de la cámara de la bomba, la conmutación de válvulas y el desplazamiento periódico. La reducción del efecto de cogging del motor no puede eliminar estas fuentes hidráulicas de variación.
Los ingenieros deben examinar el recorrido completo del fluido, incluidas las restricciones de entrada, los tubos de descarga, las válvulas y las boquillas de dosificación. Realizar pruebas únicamente en el motor no permite caracterizar estas influencias.
Precisión del movimiento del motor frente a precisión de la dosis suministrada
La precisión de posicionamiento del motor describe en qué medida el movimiento real del eje sigue el movimiento ordenado. La precisión de la dosis suministrada describe la diferencia entre la cantidad de fluido prevista y la medida.
Estas mediciones responden a cuestiones diferentes. Una rotación precisa del eje puede favorecer un desplazamiento teórico repetible, pero son las condiciones hidráulicas las que determinan la cantidad de fluido que realmente llega al punto de medición especificado.
La calibración debe comparar los comandos del motor con las cantidades suministradas en condiciones definidas. Dependiendo de la aplicación, los métodos de medición adecuados pueden incluir la medición gravimétrica o un sensor de caudal debidamente validado.
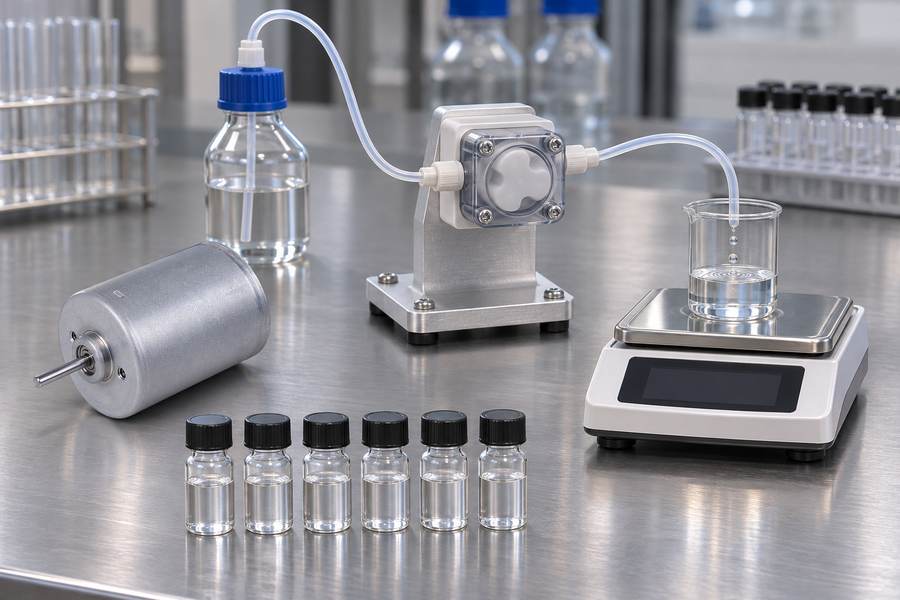
El método elegido debe tener en cuenta la incertidumbre de la medición, las propiedades del fluido y los procedimientos de recogida. Una orden del motor repetible no es prueba suficiente de una dosificación precisa.
¿Qué condiciones térmicas y mecánicas debe cumplir un motor de rotor interno sin ranuras?
La idoneidad eléctrica no determina si un motor puede funcionar durante todo el ciclo de trabajo requerido. También deben evaluarse el calentamiento, las condiciones de acoplamiento y las restricciones de instalación.
Par continuo, generación de calor y ciclo de trabajo
La corriente en los devanados produce pérdidas resistivas que aumentan la temperatura del motor. Las pérdidas adicionales dependen de la construcción del motor, la velocidad de funcionamiento, el comportamiento magnético y el método de control seleccionado.
Una bomba que funciona de forma continua puede alcanzar unas condiciones térmicas diferentes a las de una que suministra dosis cortas de forma intermitente. Las corrientes de arranque repetidas también pueden contribuir al calentamiento.
Los ingenieros deben comparar las demandas de par continuas y transitorias con los límites de funcionamiento verificados del motor. Una capacidad de par de corta duración no debe considerarse como una capacidad continua.
Refrigeración del motor y entorno de instalación
La transferencia de calor depende de la construcción de la carcasa, el flujo de aire circundante, el contacto de montaje y la temperatura ambiente. Un conjunto de bomba cerrado puede presentar un comportamiento térmico diferente al de un motor expuesto.
Las construcciones sin ranuras y de rotor interno no garantizan por sí solas una refrigeración superior. El rendimiento térmico debe determinarse en función de la geometría real del motor, la configuración del bobinado y la instalación.
Las pruebas representativas deben supervisar las temperaturas accesibles del motor y utilizar un método homologado para evaluar la temperatura del bobinado cuando sea necesario. Los resultados deben compararse con los límites térmicos documentados.
Alineación del eje, acoplamiento e integración mecánica
El eje del motor debe conectarse a la bomba sin introducir una desalineación excesiva ni cargas no deseadas en los cojinetes. La selección del acoplamiento debe tener en cuenta la geometría real y el par transmitido.
La desalineación puede aumentar la vibración, la fricción y el desgaste mecánico. Estos efectos también pueden modificar el par necesario para mantener el movimiento a bajas velocidades de funcionamiento.
El montaje del motor y el sellado de la bomba requieren comprobaciones independientes. Una carcasa de motor adecuada no garantiza la compatibilidad con los fluidos ni evita que las fugas afecten a los componentes eléctricos sensibles.
Los planos homologados deben definir la geometría del eje, las dimensiones de acoplamiento, los puntos de referencia de montaje y las cargas admisibles. Verifique el ajuste y la alineación de la instalación comparándolos con el plano homologado, ya que las dimensiones de las piezas individuales no garantizan la precisión del montaje.
¿Qué opciones de personalización deben confirmarse con Gian Transmission?
Gian Transmission describe las opciones de personalización para los motores de rotor interno, incluidas las dimensiones, las disposiciones del eje, los devanados y la tensión. La idoneidad para el proyecto sigue requiriendo un acuerdo sobre la construcción y las especificaciones concretas del motor.
Configuración eléctrica y especificaciones del motor
La selección del bobinado debe reflejar la tensión de alimentación disponible, el rango de velocidad requerido y la demanda de par prevista. Se deben revisar conjuntamente la resistencia, la inductancia, la constante de par y la fuerza contraelectromotriz.
Solicite los datos eléctricos en condiciones de medición claramente especificadas. Se deben identificar la temperatura, la conexión de fases y las definiciones de los parámetros siempre que afecten a las comparaciones de ingeniería.
El controlador seleccionado debe ser compatible con las características reales del bobinado. La personalización no debe considerarse completa hasta que la combinación motor-controlador cumpla los requisitos de funcionamiento especificados.
Interfaces mecánicas y requisitos de retroalimentación
El diámetro del motor, la longitud del cuerpo, las dimensiones del eje y las disposiciones de montaje deben compararse con el plano de montaje de la bomba. Deben tenerse en cuenta las consideraciones relativas al acoplamiento y a la carga de los cojinetes.
Los requisitos de retroalimentación deben indicar si son necesarios sensores Hall, un codificador o un funcionamiento sin sensores validado. La selección debe ajustarse al comportamiento requerido en la puesta en marcha y la dosificación.
Las características de personalización solicitadas deben confirmarse individualmente. Las categorías de personalización publicadas no garantizan automáticamente la disponibilidad de todas las configuraciones mecánicas, eléctricas o ambientales.
Confirmación de la construcción real del motor
Un motor de rotor interno no es necesariamente sin ranuras. La disposición del rotor y la construcción de las ranuras del estator describen características de diseño diferentes, por lo que ambas deben identificarse por separado.
Por ejemplo, el modelo BLDC4266 se identifica como un modelo de rotor interno, pero no debe darse por sentado que su construcción es sin ranuras sin una confirmación específica por parte de Gian Transmission.
Antes de aprobar un motor candidato, solicite documentación que identifique la topología de su estator, las características del bobinado, la disposición de la retroalimentación y los límites de funcionamiento. Las afirmaciones no verificadas sobre la eficiencia o la precisión no deben influir en la aceptación.
¿Cómo debe validarse el rendimiento del motor y de la bomba antes de su selección?
La validación debe determinar si el sistema completo de bombeo accionado por motor produce la cantidad de fluido requerida. Las mediciones del motor por sí solas no pueden demostrar la precisión ni la repetibilidad de la dosificación.
Definir el rendimiento de dosificación requerido
Los requisitos de aceptación deben identificar la dosis prevista, el rango de caudal de funcionamiento, las condiciones de presión, las propiedades del fluido y las temperaturas ambientales pertinentes. Identifique la ubicación exacta de recogida o medición del fluido.
Establezca criterios de aceptación separados para la desviación respecto a la dosis objetivo y la variación entre dosis repetidas. La precisión se refiere a la desviación respecto a la dosis requerida, mientras que la repetibilidad se refiere a la variación entre mediciones repetidas en condiciones definidas.
El plan de ensayo debe indicar el número de ciclos, el método de medición y la variación aceptable. Estos valores deben derivarse de los requisitos de la aplicación, y no de la capacidad supuesta del motor.
Prueba de estabilidad a baja velocidad y arranque con carga
En las pruebas a baja velocidad se debe observar el movimiento real del eje mientras se registra el comportamiento eléctrico pertinente. Siempre que sea posible, las mediciones de corriente pueden ayudar a identificar perturbaciones de par inducidas por el accionamiento.
Las pruebas de arranque deben incluir condiciones representativas de contrapresión y fricción. Una rotación sin carga satisfactoria no es prueba suficiente de que la bomba vaya a arrancar de forma fiable durante el funcionamiento normal.
Se deben examinar los arranques y paradas repetidos para detectar movimientos omitidos, movimientos inversos no deseados, corriente excesiva y ciclos incompletos. Las respuestas ante fallos deben preservar el recuento correcto de las dosis.
Calibrar el volumen suministrado en todas las condiciones de funcionamiento
La calibración debe comparar las revoluciones solicitadas o el tiempo de funcionamiento con el caudal de salida medido. El procedimiento debe identificar la temperatura del fluido, las condiciones de presión y el método de medición.
Evaluar el rendimiento en todas las condiciones de velocidad y carga especificadas, incluidos los límites de funcionamiento pertinentes. Las fugas dependientes de la presión o los cambios en la viscosidad del fluido pueden dar lugar a un comportamiento de calibración diferente.
Cuando la calibración varíe significativamente según las condiciones, el sistema de control puede requerir una compensación o una retroalimentación directa del fluido. Cualquier corrección debe validarse independientemente de los datos utilizados para establecerla.
Verificación del rendimiento térmico y la repetibilidad de la dosificación
Los ensayos térmicos deben reproducir el ciclo de funcionamiento previsto, incluidos los eventos de arranque pertinentes y los períodos de bombeo en régimen estable. Las mediciones de temperatura deben evaluarse en relación con los límites aprobados del motor.
Los ensayos de volumen suministrado deben realizarse mediante ciclos repetidos en condiciones representativas. Los resultados deben distinguir el error sistemático de dosificación de la variación de un ciclo a otro, en lugar de combinarlos en una única cifra de rendimiento.
| Elemento de validación | Método de medición | Objetivo técnico principal |
| Estabilidad a baja velocidad | Medición de la velocidad o la posición del eje con observación de la corriente | Identificar movimientos irregulares y perturbaciones eléctricas |
| Arranque con carga | Registro de la respuesta de arranque en condiciones de presión definidas | Confirmar un movimiento fiable desde la parada |
| Variación de la contrapresión | Medir el volumen suministrado en puntos de presión representativos | Identificar cambios en la dosificación en función de la presión |
| Calibración del volumen suministrado | Comparar el volumen suministrado medido con el movimiento programado | Establecer la relación de calibración operativa |
| Dosificación repetida | Medir varias dosis consecutivas en condiciones controladas | Evaluar la repetibilidad de la dosis |
| Carga térmica | Supervisar la temperatura del motor durante un funcionamiento representativo | Verificar la idoneidad para un funcionamiento prolongado |
¿Cuándo es un motor BLDC de rotor interno sin ranuras la opción adecuada para una bomba dosificadora de precisión?
Aplicaciones que pueden beneficiarse de la reducción del efecto de cogging
Merece la pena considerar la construcción sin ranuras cuando el efecto de cogging contribuye de forma significativa a las perturbaciones en el movimiento a baja velocidad. Su valor es mayor cuando la reducción de esas perturbaciones mejora un requisito medible del sistema.
El motor seleccionado debe seguir generando un par suficiente, arrancar de forma fiable y funcionar dentro de los límites eléctricos y térmicos. El controlador debe regular la corriente de forma eficaz a pesar de la inductancia potencialmente baja del devanado.
La decisión debe basarse en pruebas representativas de la bomba, no únicamente en la topología del motor. Un motor más suave puede ofrecer una mejora limitada en la dosificación cuando la variación hidráulica es el factor principal del error.
Cuándo puede ser más adecuado un motor BLDC convencional con ranuras
Un motor con ranuras puede ser adecuado cuando sus características de par, propiedades de bobinado, dimensiones y capacidades térmicas se adaptan mejor a la aplicación. El tipo de construcción por sí solo no determina la superioridad.
El coste del sistema y la compatibilidad del controlador también son importantes. Un motor que requiera una regulación de corriente más exigente puede suponer un trabajo de diseño adicional sin una mejora correspondiente en el caudal medido.
Compare los motores candidatos utilizando la misma bomba, el mismo fluido, el mismo rango de presión, el mismo ciclo de trabajo y el mismo método de aceptación. Las diferencias observadas en condiciones de funcionamiento no relacionadas no pueden constituir una comparación técnica equivalente.
Criterios clave para la selección final y la aceptación del motor
Antes de aprobar el motor, los equipos de ingeniería y compras deben elaborar un registro común de los requisitos de diseño, las especificaciones verificadas, los resultados de la inspección y las pruebas de aceptación a nivel del sistema.
- Construcción del motor: Registre la topología confirmada del estator, la identificación del modelo, la configuración del bobinado y la revisión aprobada del plano.
- Capacidad de par: Documentar el par de arranque y el par continuo requeridos, las velocidades de funcionamiento y la corriente admisible del motor.
- Compatibilidad del controlador: Registre las condiciones de alimentación, los ajustes de PWM, la configuración de detección de corriente, el ajuste del controlador y el comportamiento eléctrico observado.
- Retroalimentación de posición: Identificar el método de retroalimentación y conservar pruebas de un arranque, una parada y un funcionamiento a baja velocidad fiables.
- Condiciones hidráulicas: Registrar el caudal de la bomba, el fluido de prueba, la presión diferencial, la temperatura y la disposición de los tubos o válvulas pertinentes.
- Rendimiento térmico: Conservar mediciones representativas de la temperatura, la duración del funcionamiento y los límites de aceptación aplicables.
- Calibración de la dosis: Conserva los datos de calibración que relacionan el movimiento ordenado con el volumen suministrado medido en todo el rango de funcionamiento requerido.
- Resultados de aceptación: Registre los errores de dosis reales, los resultados de repetibilidad, la incertidumbre de medición y cualquier desviación que requiera corrección.
Cada registro de aceptación debe identificar la configuración del equipo, las condiciones de ensayo, los instrumentos de medición y el revisor responsable. Tras una modificación del motor, el controlador o la bomba, documente qué procedimientos de validación deben repetirse.
Autorice el conjunto motor-bomba para su aplicación prevista únicamente después de que se hayan cumplido los criterios de aceptación documentados en materia eléctrica, mecánica, térmica y de volumen suministrado.
