
コギングが小さいため、スロットレス・インランナー型BLDCモーターは、駆動制御、ポンプの流体特性、および熱容量が適切に調整されている場合、低速での計量に適しています。モーターのトルクが滑らかになることで、回転の乱れを低減できます。
ただし、投与精度を保証するものではありません。実際に供給される量は、排気量、漏れ、流体のコンプライアンス、圧力変動、起動時の挙動、および校正によって異なります。また、モーターの構造や電気的特性についても確認が必要です。
スロットレス・インランナー型BLDCモーターは、どのようにして低速時のトルクの滑らかさを向上させるのでしょうか?
スロットレス・インランナーモーターは、特に計量ポンプが低速で動作する場合や、繰り返しのサイクルを通じて少量を吐出する場合に、回転乱れの重要な原因の一つを低減することができます。
Gian Transmission社は、スロットレスおよびスロット付き構成を含む、カスタマイズ可能なインランナー型ブラシレスDCモーターを提供しています。選択したモデルの実際の構造および動作特性については、確認が必要です。
スロットレス固定子設計とコギングトルクの低減
インランナー型BLDCモーターは、回転する磁気アセンブリを静止したステーターの内部に配置しています。従来のスロット付き設計では、ローターが回転する際にステーターの歯とスロットが磁気相互作用に影響を与えます。
コギングトルクは、ローターの磁石がステーターの歯に対して相対的に移動する際に生じる磁気リラクタンスの変化から発生します。この相互作用により、巻線電流が印加されていない状態でも、位置に依存した回転抵抗が生じることがあります。
スロットレス構造では、従来の歯とスロットの形状が排除されるため、このコギングの原因が大幅に低減されます。 この利点は、わずかなトルクの乱れが低速動作に影響を及ぼす可能性がある場合に特に重要になります。
ただし、コギングが低減されたからといって、電磁トルクが完全に一定に保たれるわけではありません。巻線の分布、整流タイミング、電流リップル、およびローター位置の推定によって、依然として変動が生じる可能性があります。
滑らかなモータトルクと安定したポンプ回転
トルクの変動は、モーターとポンプの合計慣性では十分に平滑化できない場合、速度の変動を引き起こす可能性があります。その影響は、運転速度や負荷特性によって異なります。
計量ポンプでは、シャフトの回転が滑らかになることで、モーターに起因する流量の乱れを低減できる可能性があります。実際の改善効果は、ポンプの形状、流体の挙動、および各吐出サイクルの持続時間に依存します。
以下の3つの異なる特性を個別に考慮する必要があります:
- コギングトルク:ステーターおよびローターの形状に起因する、位置依存性の磁気トルク。
- 電磁トルクリップル:電気的励磁、整流、および巻線特性によって引き起こされるトルクの変動。
- 吐出流量の変動:機械的な動きや水力学的条件によって引き起こされる実際の流体吐出量の変化。
これらは関連しているものの、それぞれがシステム挙動の異なる側面を表しています。モーターが滑らかに回転していても、ポンプの漏れ、閉じ込められたガス、またはバルブの挙動によって、吐出量が不安定になる場合があります。
計量ポンプ用モーターの適性を決定する電気的特性とは?
モーターの選定には、定格出力や公称回転数の比較以上の検討が必要です。電気的定数によって、利用可能な電源および駆動装置の制限範囲内で、モーターが必要なトルクを発生できるかどうかが決まります。
Gian Transmissionが提供するブラシレスDCモーターの構成は、巻線オプション、電圧要件、および機械的統合について検討するための出発点となります。
トルク定数とポンプの負荷要件
トルク定数は、定義された測定基準の下で、電磁トルクとトルクを発生させる電流との関係を表します。一般的に、定数が大きいほど、同じ電流でより大きなトルクが得られます。
計量ポンプの場合、必要な軸トルクは、吐出量、差圧、摩擦、および機械的損失によって決まります。始動時の条件は、定常回転時とは大きく異なる場合があります。
理想的な容積式機構では、理論上の圧力関連トルクは排気量と差圧の増加に伴い増加します。実際の軸への要求には、摩擦や設計に起因する損失も含まれます。
モーターは、許容電流や熱的限界を超えずに、最低運転速度でも十分なトルクを供給できなければなりません。ピーク性能だけでは、連続運転の適性を判断することはできません。
逆起電力と運転速度範囲
逆起電力は回転子の速度とともに増加します。駆動装置は、逆起電力および巻線電流に伴う電気的電圧降下を克服するのに十分な電圧を供給しなければなりません。
利用可能な電圧が不十分になると、電流制御装置は指令トルクを維持する能力を失う可能性があります。これにより、モーターに十分な機械的能力がある場合でも、性能が制限されます。
トルク定数と逆起電力定数は物理的に関連しています。それらの数値的な関係は、位相量、波形表記法、ピーク値対実効値(RMS)など、一貫した単位と定義に依存します。
したがって、モーターのデータには測定基準を明記する必要があります。定義を確認せずに異なる仕様書の定数を比較すると、巻線やドライバーの選択を誤る原因となります。
巻線抵抗、インダクタンス、および電気損失
巻線抵抗は、モーター電流によって発生する電気発熱の一部を決定します。また、抵抗は温度とともに変化するため、長時間のポンプ運転中の電圧要求や動作損失に影響を与えます。
インダクタンスは、巻線電流の変化速度に影響を与えます。多くのスロットレス設計ではインダクタンスが比較的低くなっていますが、実際の値は巻線の形状や磁気構造によって異なります。
インダクタンスが低いと電流応答が速くなりますが、PWM励磁下では電流リップルが増加する可能性もあります。これらの電気的挙動を総合的に考慮することが、個々の特性を単独で検討するよりも重要です。
| モーターの特性 | ポンプの運転への影響 | 設計上の選定基準 |
| トルク定数 | トルクを発生させるために必要な電流を決定する | 始動時および連続負荷時の要求を確認する |
| 逆起電力定数 | 全回転数範囲における電圧要件に影響を与える | 電源およびドライバ電圧のマージンを確認する |
| 巻線抵抗 | 銅損および発熱の原因となる | 電流および動作温度を確認する |
| 巻線インダクタンス | 電流リップルおよび電気的応答に影響を与える | PWM動作と電流制御を整合させる |
| コギングトルク | 低速回転運動を乱す可能性がある | ポンプの負荷に対するその重要性を評価する |
なぜスロットレスBLDCモーターには、ドライバーとの慎重なマッチングが必要なのか?
コギングトルクを低減することで、動作の乱れを引き起こす磁気的な要因に対処できます。しかし、スイッチング式モータードライバを通じて制御されたトルクを生成する際に生じる電気的な課題を解消するものではありません。
低インダクタンスとPWM電流リップル
モータードライバは通常、パルス幅変調(PWM)を用いて巻線電圧を制御します。スイッチング間隔中、巻線電流は印加電圧と電気インピーダンスに応じて上昇または下降します。
インダクタンスが比較的低い場合、各スイッチングサイクル中に電流が急激に変化する可能性があります。過度のリップルは、巻線の過度な発熱や電磁トルクの周期的な変動を引き起こす恐れがあります。
この影響は、供給電圧、スイッチング周波数、巻線特性、動作電流、および制御戦略によって異なります。 スロットレスモーターは、スロット付きモーターに比べて電気的に滑らかであると自動的に見なすべきではありません。
ドライバとの互換性は、実際の巻線データと代表的な電流測定値を用いて確認する必要があります。無負荷時に滑らかに回転するモーターでも、圧力に依存するポンプトルク下では異なる挙動を示す可能性があります。
電流検出精度と制御帯域幅
電流検出は、電磁トルクを制御するために必要な情報をコントローラに提供します。測定ノイズ、分解能、サンプリング遅延、およびスイッチング干渉は、すべてこのフィードバックの品質に影響を与える可能性があります。
電流ループの帯域幅は、コントローラが外乱にどれだけ迅速に対応できるかを決定します。 帯域幅が不十分だと、大きな電流誤差が生じる可能性があり、一方、帯域幅が過大であったり、調整が不適切であったりすると、不安定性が生じる恐れがあります。
適切な帯域幅は、スイッチング周波数、電気的時定数、処理遅延、および選択された制御アルゴリズムにも依存します。十分な安定性マージンが確保されていない限り、制御が速いからといって必ずしも良いとは限りません。
エンジニアは、定常運転中、加速時、および圧力変化時の電流波形を点検する必要があります。測定により、観測された変動がドライバ、モーター、あるいは機械的負荷のいずれに起因するかを特定する必要があります。
PWM周波数とドライバの電気的限界
PWM周波数を高めることで、その他の条件が同等であれば、スイッチングに起因する電流リップルを低減できます。スイッチングレートを上げると電流リップルは低減されますが、同時にスイッチング損失やドライバへの動作負荷も増加します。
選択した周波数は、モーターの電気的特性およびドライバの熱設計と互換性がある必要があります。また、電流サンプリングのタイミングや制御ループの構成についても、これらに合わせて調整する必要があります。
ドライバの仕様については、以下の動作限界について確認する必要があります:
- 供給電圧:必要な速度および負荷範囲全体で利用可能な電圧。
- 連続電流:許容できない発熱を伴わずに持続的な送液を行う際の電流容量。
- ピーク電流:起動時および負荷変動時に許容される過渡電流。
- 電流測定:適切な検出分解能、測定範囲、およびサンプリング特性。
- 保護機能:過電流、ストール、および過熱故障に対する適切な応答。
すべてのスロットレスモーターに、単一の PWM 周波数やコントローラ設定が適しているわけではありません。設定は、対象とするモーターとドライバの組み合わせに対する電気的解析および測定を通じて決定する必要があります。
位置フィードバックと起動制御は、精密計量にどのような影響を与えるか?
計測用途では、低速時や静止状態からの信頼性の高い動作が頻繁に求められます。不適切な整流はトルクの不安定化や始動失敗を引き起こす可能性があるため、ロータ位置情報は重要になります。
低速運転のためのセンサー制御
ホールセンサーはロータの磁気位置を検出し、電子整流をサポートします。エンコーダは、その分解能、取り付け配置、および信号処理方法に応じて、より詳細な位置情報を提供できます。
繰り返される短いディスペンシングサイクルにおいて、適切な位置フィードバックは、予測可能な起動挙動の確立に役立ちます。また、コントローラがその情報を正しく利用すれば、正確な軸回転数のカウントもサポートできます。
基本的なホール式整流フィードバックを、高分解能の位置測定と混同してはならない。必要なフィードバックは、システムが近似速度、精密な角運動、あるいは吐出量を制御するかどうかに依存する。
センサーレス制御と低速時の制限
従来のセンサーレスBLDC制御では、逆起電力を用いてロータ位置を推定します。逆起電力は速度とともに減少するため、この手法は停止状態に近い場合では困難になります。
十分な電気的情報が得られるようになるまでは、開ループ起動が用いられることがあります。しかし、圧力に逆らって起動するポンプの場合、初期の整流シーケンスでは確実に供給できないトルクが必要となる場合があります。
より高度なセンサレス推定アルゴリズムは低速性能を向上させる可能性がありますが、その適性はモーターの特性やコントローラの実装に依存します。その性能は、想定される負荷条件下で実証されなければなりません。
始動トルク、加速、およびストール保護
計量ポンプは、吐出ラインに圧力が残っている状態で運転を開始する場合があります。静摩擦、バルブの抵抗、および流体の負荷により、定常運転とは異なるトルク要件が生じる可能性があります。
制御された加速により、信頼性の高い動作に必要な十分なトルクを維持しつつ、過大な電流を防止する必要があります。減速および停止時の挙動も、最終的に供給される量に影響を与える可能性があります。
検証には、負荷がかかった状態での始動、繰り返しの停止、サイクルの中断、および障害からの回復を含める必要があります。コントローラは、正常な投与と、ストール状態や不完全な吐出シーケンスとを区別できなければなりません。
サイクルが中断された場合、システムは、再起動によって指令された投与量の一部が繰り返されるかどうかを判断するのに十分な情報を保持している必要があります。その判断には、用途に特化した制御ロジックが必要です。
ポンプの油圧特性は、実際の計量精度にどのような影響を与えるか?
ポンプは、シャフトの動きを流体の動きに変換します。この変換により油圧的な影響が生じますが、これは単にコギングトルクの低いモーターを選択するだけでは除去できません。
ポンプの排気量と理論吐出量
該当する容積式ポンプの場合、理論上の吐出量は1回転あたりの排気量とシャフトの回転数に関係します。実際の吐出量は、漏れやその他の影響により異なる場合があります。
計算例:ある架空のポンプの理論上の排気量が1回転あたり0.10 mLであると仮定します。50回転分では、理論上の排気量は5.0 mLに相当します。
この計算は、実際の吐出量を決定するものではありません。内部漏れ、閉じ込められたガス、流体の圧縮、バルブの挙動、および圧力変化により、測定される体積は変動する可能性があります。
選定したポンプについては、エンジニアは、モーターの回転数をどのように投与指令に変換するかを決定する前に、その排気量特性および関連する動作限界を確立する必要があります。
内部漏れ、スリップ、および背圧
内部漏れにより、吐出された流体の一部が吐出口に到達することなく、意図しない内部経路を通って移動することがあります。その量は、ポンプの設計や運転条件によって異なります。
差圧が高まると、漏れが発生しやすいポンプ機構では漏れ量が増加する可能性があります。流体の粘度、部品のクリアランス、摩耗、および温度も、結果として得られる容積効率に影響を与える可能性があります。
背圧は、同時にシャフトにかかるトルク負荷を増加させる可能性があります。モーターとドライバーはその負荷に対応する必要がありますが、その一方で、キャリブレーションでは実際の吐出量の変化が考慮されなければなりません。
したがって、回転速度を一定に維持しても、流量が一定であるとは限りません。モーターが速度指令を正確に追従していても、油圧損失によって測定可能な投与量の差異が生じる場合があります。
流体のコンプライアンス、混入ガス、および流量脈動
流体システムには、圧力下でエネルギーを蓄積・放出する要素が含まれています。柔軟なチューブ、弾性のあるポンプ部品、および閉じ込められたガスは、シャフトの動きと吐出流量との間の関係を遅延させることがあります。
混入ガスは特に重要であり、流体が吐出点に到達する前に、圧縮によってポンプの排気量の一部が吸収される可能性があるためです。この影響はサイクルごとに異なる場合があります。
流量脈動は、ポンプチャンバーの形状、バルブの切り替え、および周期的な排気量にも起因する可能性があります。モーターのコギングを低減しても、これらの油圧的な変動要因を排除することはできません。
エンジニアは、吸込部の絞り、吐出配管、バルブ、吐出ノズルを含む流路全体を検証する必要があります。モーターのみを試験しても、これらの影響を特定することはできません。
モーターの動作精度と吐出量の精度
モーターの位置決め精度は、実際のシャフトの動きが指令された動きにどれだけ忠実に追従するかを表します。吐出量の精度は、意図された流体量と測定された流体量との差を表します。
これらの測定値は、それぞれ異なる疑問に答えるものです。シャフトの回転が正確であっても、理論上の吐出量は再現可能であっても、実際に指定された測定点に到達する流体量は、流体条件によって決まります。
校正では、定義された条件下で、モーターの指令と供給量を比較する必要があります。用途に応じて、適切な測定方法としては、重量測定法や適切にバリデーションされた流量センサーなどが挙げられます。
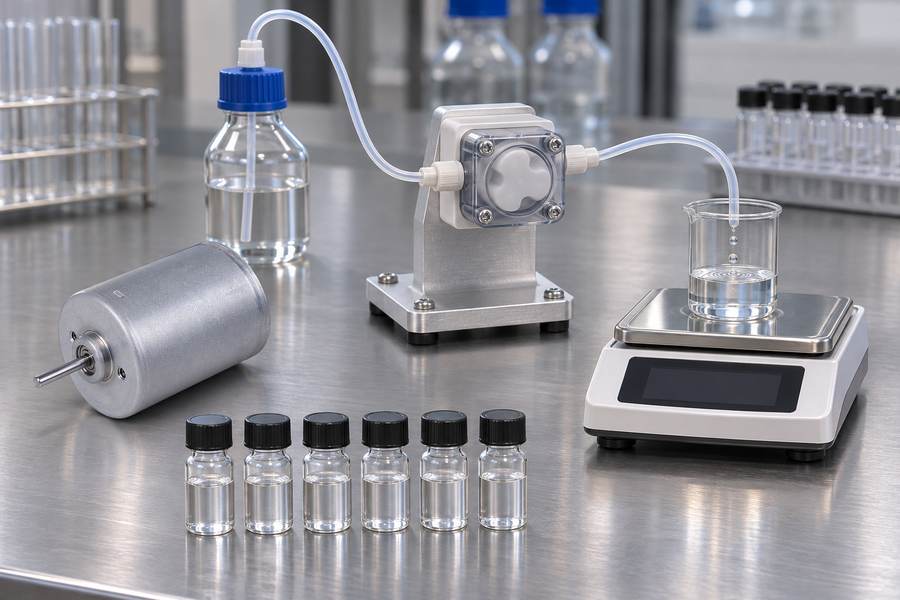
選択した方法では、測定の不確かさ、流体の特性、および採取手順を考慮する必要があります。再現性のあるモーター指令だけでは、正確な投与の十分な証拠とはなりません。
スロットレス・インランナーモーターは、どのような熱的および機械的条件を満たす必要があるか?
電気的な適合性だけでは、モーターが要求されるデューティサイクル全体を通じて動作できるかどうかは判断できません。発熱、カップリング条件、および設置上の制約についても評価する必要があります。
連続トルク、発熱、およびデューティサイクル
巻線電流は抵抗損失を発生させ、モーターの温度を上昇させます。その他の損失は、モーターの構造、運転速度、磁気特性、および選択された制御方法によって異なります。
連続運転するポンプは、短時間の吐出を断続的に行うポンプとは異なる熱状態に達する可能性があります。繰り返し発生する始動電流も発熱の一因となります。
技術者は、連続および過渡的なトルク要求を、モーターの検証済みの動作限界と比較する必要があります。短時間のトルク定格を、連続運転能力として扱ってはなりません。
モーターの冷却および設置環境
熱伝達は、筐体の構造、周囲の気流、取り付け面との接触状態、および周囲温度に依存します。密閉型のポンプアセンブリは、露出しているモーターとは異なる熱的挙動を示す場合があります。
スロットレス構造やインランナー構造であっても、それだけで優れた冷却性能が保証されるわけではありません。実際のモーターの形状、巻線構成、および設置条件に基づいて、熱性能を確立する必要があります。
代表的な試験では、測定可能なモーターの温度を監視し、必要に応じて承認された方法を用いて巻線温度を評価する必要があります。その結果は、文書化された熱限界値と比較する必要があります。
軸の整列、カップリング、および機械的統合
モーターシャフトは、過度な位置ずれや意図しない軸受荷重を生じさせることなく、ポンプに接続されなければなりません。カップリングの選定にあたっては、実際の形状および伝達トルクを考慮する必要があります。
位置ずれは、振動、摩擦、および機械的摩耗を増加させる可能性があります。これらの影響により、低運転速度での動作を維持するために必要なトルクが変化する場合もあります。
モーターの取付けおよびポンプのシールについては、それぞれ個別に確認する必要があります。適切なモーターハウジングであっても、流体との適合性が保証されるわけではなく、また、漏れによる感電の恐れがある電気部品への浸入を防ぐものでもありません。
承認済みの図面には、シャフトの形状、嵌合寸法、取付け基準点、および許容荷重が明記されている必要があります。個々の部品の寸法だけでは組立精度を保証できないため、承認済みの図面に基づいて、取り付け時の嵌合状態およびアライメントを確認してください。
Gian Transmission社と確認すべきカスタマイズオプションとは?
Gian Transmission社は、インランナーモーターのカスタマイズオプション(寸法、シャフト配置、巻線、電圧など)について説明しています。プロジェクトへの適合性を確保するには、具体的なモーターの構造および仕様について合意する必要があります。
電気的構成とモーターの仕様
巻線の選定は、利用可能な供給電圧、必要な回転数範囲、および予想されるトルク需要を反映したものでなければなりません。抵抗、インダクタンス、トルク定数、および逆起電力を併せて検討する必要があります。
測定条件を明確に明記した上で、電気的データを要求してください。温度、相接続、およびパラメータの定義は、技術的な比較に影響を与える場合はすべて特定する必要があります。
選定されたドライバは、実際の巻線特性をサポートできるものでなければなりません。モーターとドライバの組み合わせが指定された動作要件を満たすまで、カスタマイズは完了したとはみなされません。
機械的インターフェースおよびフィードバック要件
モーターの直径、本体長さ、軸寸法、および取付配置は、ポンプ組立図と照合する必要があります。カップリングおよび軸受荷重に関する考慮事項も必ず含める必要があります。
フィードバック要件においては、ホールセンサー、エンコーダ、または検証済みのセンサーレス動作のいずれが必要かを特定する必要があります。選定は、要求される起動および投与動作に従う必要があります。
要求されたカスタマイズ機能は、個別に確認する必要があります。公表されているカスタマイズカテゴリは、すべての機械的、電気的、または環境的な構成が自動的に利用可能であることを保証するものではありません。
実際のモーター構造の確認
インランナーモーターは必ずしもスロットレスであるとは限りません。ローターの配置とステータのスロット構造は異なる設計特性を示すため、両者を個別に特定する必要があります。
例えば、BLDC4266はインランナーモデルとして識別されていますが、Gian Transmissionからの具体的な確認がない限り、そのスロットレス構造を前提とすべきではありません。
候補となるモーターを承認する前に、そのステータのトポロジー、巻線特性、フィードバック構成、および動作限界を明記した文書を要求してください。検証されていない効率や精度に関する主張は、承認の判断に影響を与えてはなりません。
選定前にモーターとポンプの性能をどのように検証すべきか?
検証では、モーター駆動のポンプシステム全体が要求される流体量を供給できるかどうかを確認する必要があります。モーターの測定値だけでは、投与精度や再現性を実証することはできません。
必要な投与性能の定義
受入要件には、目標投与量、運転流量範囲、圧力条件、流体の特性、および関連する周囲温度を明記する必要があります。流体の採取または測定位置を正確に特定してください。
目標投与量からの偏差および反復投与間のばらつきについて、個別の受入基準を設定する。精度は要求される投与量からの偏差に関するものであり、再現性は定義された条件下での反復測定間のばらつきに関するものである。
試験計画書には、サイクル数、測定方法、および許容ばらつきを明記すべきである。これらの値は、想定されるモーターの性能ではなく、用途要件に基づいて決定されなければならない。
低速安定性および負荷付き起動の試験
低速試験では、関連する電気的挙動を記録しつつ、実際のシャフトの動きを観察する必要があります。実用的な場合は、電流測定を行うことで、駆動装置に起因するトルクの乱れを特定するのに役立ちます。
始動試験には、代表的な背圧および摩擦条件を含める必要があります。無負荷での回転に成功しただけでは、ポンプが通常運転中に確実に始動するという十分な証拠とはなりません。
繰り返し行われる始動および停止については、動作の欠落、意図しない逆回転、過大な電流、および不完全なサイクルがないかを確認する必要があります。故障時の応答においても、正確な投与量の計算が維持されなければなりません。
運転条件全体にわたる吐出量の校正
校正では、指令回転数または運転時間を、測定された吐出量と比較する必要があります。この手順では、流体の温度、圧力条件、および測定方法を明確に特定しなければなりません。
指定された回転数および負荷条件全体(関連する運転限界を含む)にわたって性能を評価する。圧力に依存する漏れや流体粘度の変化により、校正挙動が異なる場合がある。
条件によって校正値が著しく変化する場合、制御システムには補正または直接的な流体フィードバックが必要となる可能性がある。いかなる補正も、その設定に使用されたデータとは独立して検証されなければならない。
熱負荷および投与量の再現性の検証
熱試験では、関連する起動イベントや定常ポンプ運転期間を含め、意図された運転サイクルを再現する必要があります。温度測定値は、承認されたモーターの限界値に対して評価されなければなりません。
吐出量試験では、代表的な条件下で繰り返しサイクルを行う必要があります。結果については、系統的な吐出量誤差とサイクル間のばらつきを区別して評価し、これらを単一の性能値に統合してはなりません。
| 検証項目 | 測定方法 | 主な技術的目的に |
| 低速安定性 | 電流の観測を伴う軸速度または位置の測定 | 不規則な動きや電気的妨害の特定 |
| 負荷付き起動 | 所定の圧力条件下での起動応答の記録 | 静止状態からの確実な動作の確認 |
| 背圧の変動 | 代表的な圧力ポイントにおける吐出量を測定する | 圧力に依存する投与量の変化を特定する |
| 吐出量の校正 | 測定された吐出量を指令動作と比較する | 動作校正関係を確立する |
| 反復投与 | 制御された条件下での連続投与の測定 | 投与量の再現性を評価する |
| 熱負荷試験 | 代表的な運転中のモーター温度を監視する | 持続的な動作の適合性を検証する |
精密計量ポンプにスロットレス・インランナー型BLDCモーターが適しているのはどのような場合か?
コギング低減のメリットが得られる用途
コギングが低速動作時の振動に著しく寄与している場合は、スロットレス構造の採用を検討する価値があります。その価値は、その振動を低減することで測定可能なシステム要件が改善される場合に最も高まります。
選定したモーターは、依然として十分なトルクを発生させ、確実に始動し、電気的および熱的な制限範囲内で動作する必要があります。ドライバーは、巻線のインダクタンスが低くなる可能性があるにもかかわらず、電流を効果的に制御しなければなりません。
決定は、モーターのトポロジーのみではなく、代表的なポンプ試験に基づいて行うべきです。油圧の変動が誤差の主な要因である場合、より滑らかなモーターであっても、投与精度の改善効果は限定的となる可能性があります。
従来のスロット付きBLDCモーターがより適している場合
スロット付きモーターは、そのトルク特性、巻線の特性、寸法、および熱的性能が用途により適している場合に適切である可能性があります。構造タイプのみでは優位性を決定づけることはできません。
システムコストやコントローラとの互換性も重要です。より厳格な電流制御を必要とするモーターは、測定された吐出量に見合う改善がないにもかかわらず、追加の設計作業を招く可能性があります。
候補となるモーターを比較する際は、同じポンプ、流体、圧力範囲、デューティサイクル、および受入試験方法を使用してください。無関係な動作条件下で観察された差異は、同等の技術的比較の根拠とはなりません。
モーターの最終選定および受入検査における主要基準
モーターを承認する前に、エンジニアリングチームと購買チームは、設計要件、検証済みの仕様、検査結果、およびシステムレベルの受入証拠に関する共通の記録を作成する必要があります。
- モーターの構造:確認済みのステータトポロジー、モデル識別番号、巻線構成、および承認済みの図面改訂版を記録する。
- トルク性能:必要な始動トルクおよび連続トルク、運転速度、および許容モーター電流を文書化する。
- ドライバの互換性:電源条件、PWM設定、電流検出構成、コントローラのチューニング、および観測された電気的挙動を記録する。
- 位置フィードバック:フィードバック方式を特定し、信頼性の高い起動、停止、および低速運転の証拠を保持する。
- 油圧条件:ポンプの排気量、試験用流体、差圧、温度、および関連する配管やバルブの配置を記録する。
- 熱性能:代表的な温度測定値、稼働時間、および適用される許容限界を保存してください。
- 投与量の校正:必要な動作範囲全体において、指令された動作と測定された投与量とを関連付ける校正データを保存する。
- 受入試験結果:実際の投与量誤差、再現性試験結果、測定不確かさ、および是正を要する逸脱を記録する。
各受入記録には、装置の構成、試験条件、測定機器、および責任ある審査担当者を明記する必要があります。モーター、ドライバー、またはポンプの改造後は、どのバリデーション手順を繰り返し実施する必要があるかを文書化してください。
文書化された電気的、機械的、熱的、および吐出量の受入基準がすべて満たされた後にのみ、所定の用途向けにモーター・ポンプアセンブリをリリースしてください。
