
O baixo efeito de cogging torna um motor BLDC de rotação interna sem ranhuras adequado para medição a baixa velocidade, desde que a regulação do variador, a hidráulica da bomba e a capacidade térmica estejam adequadamente ajustadas. Um binário mais suave do motor pode reduzir as perturbações rotacionais.
Não é possível garantir a precisão da dosagem. O volume efetivamente fornecido depende do deslocamento, das fugas, da complacência do fluido, da variação de pressão, do comportamento no arranque e da calibração. A construção do motor e as características elétricas também requerem confirmação.
Como é que um motor BLDC de rotor interno sem ranhuras melhora a suavidade do binário a baixa velocidade?
Um motor BLDC de tipo «inrunner» sem ranhuras pode reduzir uma importante fonte de perturbação rotacional, particularmente quando uma bomba de dosagem funciona lentamente ou fornece pequenas quantidades através de ciclos repetidos.
A Gian Transmission oferece motores BLDC de tipo inrunner personalizáveis, incluindo configurações com e sem ranhuras. A construção real e as características operacionais de qualquer modelo selecionado requerem confirmação.
Conceção do estator sem ranhuras e torque de cogging reduzido
Um motor BLDC de rotor interno coloca o conjunto magnético rotativo no interior do estator fixo. Nos projetos convencionais com ranhuras, os dentes e as ranhuras do estator influenciam a interação magnética à medida que o rotor gira.
O binário de cogging resulta de alterações na relutância magnética à medida que os ímanes do rotor se movem em relação aos dentes do estator. Esta interação pode criar uma resistência à rotação dependente da posição, mesmo sem corrente aplicada nos enrolamentos.
A construção sem ranhuras elimina a geometria convencional de dentes e ranhuras, reduzindo substancialmente esta fonte de cogging. Esta vantagem torna-se particularmente relevante quando pequenas perturbações no binário podem afetar o movimento a baixa velocidade.
No entanto, a redução do binário de cogging não significa que o binário eletromagnético permaneça perfeitamente constante. A distribuição do enrolamento, o tempo de comutação, a ondulação de corrente e a estimativa da posição do rotor podem ainda introduzir variações.
Binário suave do motor versus rotação estável da bomba
As perturbações de binário podem produzir flutuações de velocidade quando a inércia combinada do motor e da bomba não consegue suavizá-las suficientemente. O seu efeito depende da velocidade de funcionamento e das características da carga.
Numa bomba dosadora, uma rotação mais suave do eixo pode reduzir as perturbações de caudal induzidas pelo motor. A melhoria efetiva depende da geometria da bomba, do comportamento do fluido e da duração de cada ciclo de dosagem.
Três características diferentes devem ser consideradas separadamente:
- Binário de cogging: binário magnético dependente da posição, associado à geometria do estator e do rotor.
- Ondulação do binário eletromagnético: Variação do binário causada pela excitação elétrica, comutação e características dos enrolamentos.
- Variação do caudal fornecido: Alterações no caudal real do fluido causadas pelo movimento mecânico e pelas condições hidráulicas.
Embora estejam relacionadas, cada uma descreve um aspeto distinto do comportamento do sistema. Um motor pode rodar suavemente, enquanto fugas na bomba, gás retido ou o comportamento das válvulas continuam a causar um débito inconsistente.
Que características elétricas determinam a adequação do motor de uma bomba dosadora?
A seleção do motor requer mais do que a simples comparação da potência nominal e da velocidade nominal. As constantes elétricas determinam se o motor pode gerar o binário necessário dentro dos limites de alimentação e do controlador disponíveis.
As configurações de motores CC sem escovas oferecidas pela Gian Transmission constituem um ponto de partida para discutir opções de enrolamento, requisitos de tensão e integração mecânica.
Constante de binário e requisitos de carga da bomba
A constante de binário descreve a relação entre o binário eletromagnético e a corrente que o produz, de acordo com uma convenção de medição definida. Uma constante mais elevada proporciona, geralmente, mais binário para a mesma corrente.
No caso de uma bomba dosadora, o binário necessário no eixo depende do deslocamento, da pressão diferencial, do atrito e das perdas mecânicas. As condições de arranque podem diferir substancialmente da rotação em regime estacionário.
Com um mecanismo de deslocamento positivo ideal, o binário teórico relacionado com a pressão aumenta com o deslocamento e o diferencial de pressão. A exigência real no eixo inclui também o atrito e as perdas específicas do projeto.
O motor deve fornecer binário suficiente à velocidade de funcionamento mais baixa, sem exceder a sua corrente admissível ou os limites térmicos. A capacidade de pico, por si só, não é suficiente para determinar a adequação ao funcionamento contínuo.
Força eletromotriz inversa (FEM) e gama de velocidades de funcionamento
A força eletromotriz contrária aumenta com a velocidade do rotor. O controlador deve fornecer tensão suficiente para superar a força eletromotriz contrária e as quedas de tensão elétrica associadas à corrente do enrolamento.
Se a tensão disponível se tornar insuficiente, o controlador de corrente pode perder a capacidade de manter o binário comandado. Isto limita o desempenho, mesmo quando o motor possui capacidade mecânica adequada.
A constante de binário e a constante de força eletromotriz inversa estão fisicamente relacionadas. A sua relação numérica depende de unidades e definições consistentes, incluindo grandezas de fase, convenções de forma de onda e valores de pico versus valores eficazes.
Os dados do motor devem, portanto, identificar a convenção de medição. Comparar constantes de especificações diferentes sem verificar as suas definições pode levar a escolhas incorretas de enrolamento ou de controlador.
Resistência do enrolamento, indutância e perdas elétricas
A resistência do enrolamento determina parte do aquecimento elétrico gerado pela corrente do motor. A resistência também varia com a temperatura, afetando a demanda de tensão e as perdas operacionais durante o bombeamento prolongado.
A indutância influencia a rapidez com que a corrente do enrolamento varia. Muitos projetos sem ranhuras apresentam uma indutância relativamente baixa, embora o valor real dependa da geometria do enrolamento e da construção magnética.
Uma indutância baixa permite uma resposta rápida da corrente, mas também pode aumentar a ondulação da corrente sob excitação PWM. O seu comportamento elétrico combinado é mais importante do que qualquer uma das características considerada isoladamente.
| Características do motor | Efeito no funcionamento da bomba | Considerações de seleção técnica |
| Constante de binário | Determina os requisitos de corrente necessários para produzir binário | Verificar as exigências de arranque e de carga contínua |
| Constante da força contra-eletromotriz | Influencia a procura de tensão em toda a gama de velocidades | Verifique a margem de tensão da fonte de alimentação e do controlador |
| Resistência do enrolamento | Contribui para as perdas no cobre e para o aquecimento | Verifique a corrente e a temperatura de funcionamento |
| Indutância do enrolamento | Influencia a ondulação de corrente e a resposta elétrica | Ajustar o funcionamento PWM e a regulação da corrente |
| Binário de cogging | Pode perturbar o movimento rotativo a baixa velocidade | Avalie a sua importância em relação à carga da bomba |
Por que razão um motor BLDC sem ranhuras requer uma correspondência cuidadosa do controlador?
A redução do torque de cogging resolve uma fonte magnética de perturbação do movimento. Não elimina, porém, os desafios elétricos envolvidos na produção de torque controlado através de um controlador de motor de comutação.
Baixa indutância e ondulação de corrente PWM
Um controlador de motor regula normalmente a tensão do enrolamento utilizando modulação por largura de pulso (PWM). Durante os intervalos de comutação, a corrente do enrolamento aumenta ou diminui de acordo com a tensão aplicada e a impedância elétrica.
Com uma indutância relativamente baixa, a corrente pode variar rapidamente durante cada ciclo de comutação. Uma ondulação excessiva pode provocar um aquecimento adicional do enrolamento e variações periódicas no binário eletromagnético.
O efeito depende da tensão de alimentação, da frequência de comutação, das características do enrolamento, da corrente de funcionamento e da estratégia de controlo. Um motor sem ranhuras não deve ser automaticamente considerado eletricamente mais suave do que uma alternativa com ranhuras.
A compatibilidade do controlador deve ser verificada utilizando dados reais do enrolamento e medições de corrente representativas. Um motor que gira suavemente sem carga pode comportar-se de forma diferente sob um binário de bomba dependente da pressão.
Precisão da deteção de corrente e largura de banda de controlo
A deteção de corrente fornece ao controlador as informações necessárias para regular o binário eletromagnético. O ruído de medição, a resolução, o atraso de amostragem e a interferência de comutação podem afetar a qualidade deste feedback.
A largura de banda do circuito de corrente determina a rapidez com que o controlador pode responder a perturbações. Uma largura de banda insuficiente pode permitir erros de corrente substanciais, enquanto uma largura de banda excessiva ou mal ajustada pode introduzir instabilidade.
A largura de banda adequada depende também da frequência de comutação, das constantes de tempo elétricas, dos atrasos de processamento e do algoritmo de controlo selecionado. Um controlo mais rápido não é automaticamente melhor sem margens de estabilidade adequadas.
Os engenheiros devem inspecionar as formas de onda de corrente durante o funcionamento estável, a aceleração e as variações de pressão. As medições devem identificar se as flutuações observadas têm origem no controlador, no motor ou na carga mecânica.
Frequência de PWM e limites elétricos do controlador
O aumento da frequência de PWM pode reduzir a ondulação de corrente relacionada com a comutação em condições, de resto, comparáveis. Aumentar a taxa de comutação pode reduzir a ondulação de corrente, mas também aumenta as perdas de comutação e as exigências de funcionamento do controlador.
A frequência selecionada deve ser compatível com as características elétricas do motor e com o projeto térmico do controlador. O tempo de amostragem da corrente e a configuração do circuito de controlo também requerem um ajuste coordenado.
As especificações do controlador devem ser analisadas em relação a vários limites operacionais:
- Tensão de alimentação: tensão disponível em toda a gama de velocidades e cargas exigidas.
- Corrente contínua: Capacidade de corrente durante o bombeamento sustentado sem aquecimento inaceitável.
- Corrente de pico: corrente transitória permitida durante o arranque e as variações de carga.
- Medição de corrente: resolução, intervalo e comportamento de amostragem adequados.
- Funções de proteção: respostas adequadas a corrente excessiva, bloqueios e falhas térmicas.
Não existe uma única frequência PWM ou configuração do controlador que seja adequada para todos os motores sem ranhuras. As configurações devem ser estabelecidas através de análises elétricas e medições na combinação pretendida de motor e controlador.
Como é que o feedback de posição e o controlo de arranque afetam a medição de precisão?
As aplicações de medição requerem frequentemente um funcionamento fiável a baixa velocidade ou a partir da paragem total. A informação sobre a posição do rotor torna-se importante porque uma comutação incorreta pode produzir um binário instável ou falhas no arranque.
Controlo com sensores para funcionamento a baixa velocidade
Os sensores Hall identificam as posições magnéticas do rotor e suportam a comutação eletrónica. Os codificadores podem fornecer informações de posição mais precisas, dependendo da sua resolução, disposição de montagem e método de processamento de sinal.
Para ciclos de dosagem curtos e repetidos, um feedback de posição adequado pode ajudar a estabelecer um comportamento de arranque previsível. Pode também apoiar a contagem precisa das rotações do eixo quando o controlador utiliza essa informação corretamente.
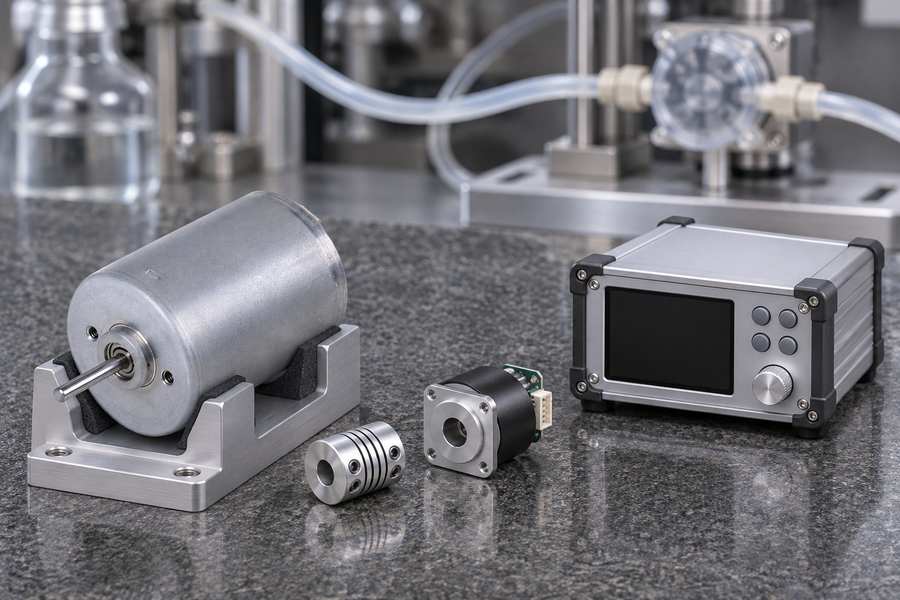
O feedback básico de comutação de Hall não deve ser confundido com a medição de posição de alta resolução. O feedback necessário depende do facto de o sistema regular a velocidade aproximada, o movimento angular preciso ou o volume fornecido.
Controlo sem sensores e limitações a baixa velocidade
O controlo BLDC sem sensores convencional pode estimar a posição do rotor a partir da força contra-eletromotriz (FCE). Como a FCE diminui com a velocidade, esta abordagem torna-se difícil perto da paragem total.
A partida em malha aberta pode ser utilizada antes de estar disponível informação elétrica suficiente. No entanto, uma bomba que arranca contra pressão pode requerer um binário que a sequência de comutação inicial não fornece de forma fiável.
Estimadores sem sensores mais avançados podem melhorar o desempenho a baixa velocidade, mas a sua adequação depende das características do motor e da implementação do controlador. As suas capacidades devem ser demonstradas nas condições de carga pretendidas.
Binário de arranque, aceleração e proteção contra bloqueio
Uma bomba dosadora pode começar a funcionar enquanto ainda existe pressão na sua linha de descarga. O atrito estático, a resistência das válvulas e o carregamento de fluido podem criar uma necessidade de binário diferente da do funcionamento em regime estacionário.
A aceleração controlada deve evitar corrente excessiva, mantendo simultaneamente binário suficiente para um movimento fiável. O comportamento de desaceleração e paragem também pode afetar a quantidade final fornecida.
A validação deve incluir arranques com carga, paragens repetidas, ciclos interrompidos e recuperação de falhas. O controlador deve distinguir uma dosagem bem-sucedida de um movimento em bloqueio ou de uma sequência de distribuição incompleta.
Se um ciclo for interrompido, o sistema deve reter informação suficiente para determinar se o reinício repetiria parte da dose comandada. Essa decisão requer uma lógica de controlo específica para a aplicação.
De que forma a hidráulica da bomba afeta a precisão real da medição?
A bomba converte o movimento do eixo em movimento do fluido. Esta conversão introduz efeitos hidráulicos que não podem ser eliminados simplesmente através da seleção de um motor com baixo binário de cogging.
Cilindrada da bomba e volume teórico fornecido
Para uma bomba de deslocamento positivo aplicável, o volume teórico fornecido está relacionado com o deslocamento por revolução e o número de revoluções do eixo. O volume real pode diferir devido a fugas e outros efeitos.
Cálculo ilustrativo: Suponha que uma bomba hipotética tenha um deslocamento teórico de 0,10 mL por rotação. Cinquenta rotações completas corresponderiam a 5,0 mL de deslocamento teórico.
Este cálculo não determina o caudal real na saída. Fugas internas, gás retido, compressão do fluido, comportamento das válvulas e variações de pressão podem alterar o volume medido.
Para uma bomba selecionada, os engenheiros devem determinar as suas características de cilindrada e os limites operacionais relevantes antes de decidirem como as rotações do motor serão convertidas em comandos de dosagem.
Fugas internas, deslizamento e contrapressão
O fugo interno permite que parte do fluido deslocado se desloque por percursos internos indesejados, em vez de chegar à saída. A quantidade depende do projeto da bomba e das condições de funcionamento.
O aumento da pressão diferencial pode aumentar o fugo em mecanismos de bomba suscetíveis. A viscosidade do fluido, as folgas dos componentes, o desgaste e a temperatura também podem influenciar a eficiência volumétrica resultante.
A contrapressão pode, simultaneamente, aumentar a exigência de binário no eixo. O motor e o controlador devem responder a essa carga, enquanto a calibração tem em conta qualquer alteração no caudal real.
Manter uma velocidade de rotação constante não garante, portanto, um caudal constante. Um motor pode seguir com precisão o seu comando de velocidade, enquanto as perdas hidráulicas produzem diferenças mensuráveis na dosagem.
Conformidade do fluido, gás arrastado e pulsação do caudal
Os sistemas de fluidos contêm elementos que podem armazenar e libertar energia sob pressão. Tubagem flexível, componentes elásticos da bomba e gás retido podem atrasar a relação entre o movimento do eixo e o caudal de saída.
O gás arrastado é particularmente importante porque a compressão pode absorver parte do deslocamento da bomba antes de o fluido atingir o ponto de distribuição. O efeito pode variar entre ciclos.
A pulsação do caudal também pode ter origem na geometria da câmara da bomba, na comutação das válvulas e no deslocamento periódico. A redução do cogging do motor não consegue eliminar estas fontes hidráulicas de variação.
Os engenheiros devem examinar todo o percurso do fluido, incluindo restrições na entrada, tubagem de descarga, válvulas e bicos de distribuição. Testar apenas o motor não permite caracterizar estas influências.
Precisão do movimento do motor versus precisão da dose administrada
A precisão de posicionamento do motor descreve em que medida o movimento real do eixo segue um movimento comandado. A precisão da dose administrada descreve a diferença entre a quantidade de fluido pretendida e a medida.
Estas medições respondem a questões diferentes. A rotação precisa do eixo pode permitir um deslocamento teórico repetível, mas são as condições hidráulicas que determinam a quantidade de fluido que chega efetivamente ao ponto de medição especificado.
A calibração deve comparar os comandos do motor com as quantidades administradas em condições definidas. Dependendo da aplicação, os métodos de medição adequados podem incluir a medição gravimétrica ou um sensor de caudal devidamente validado.
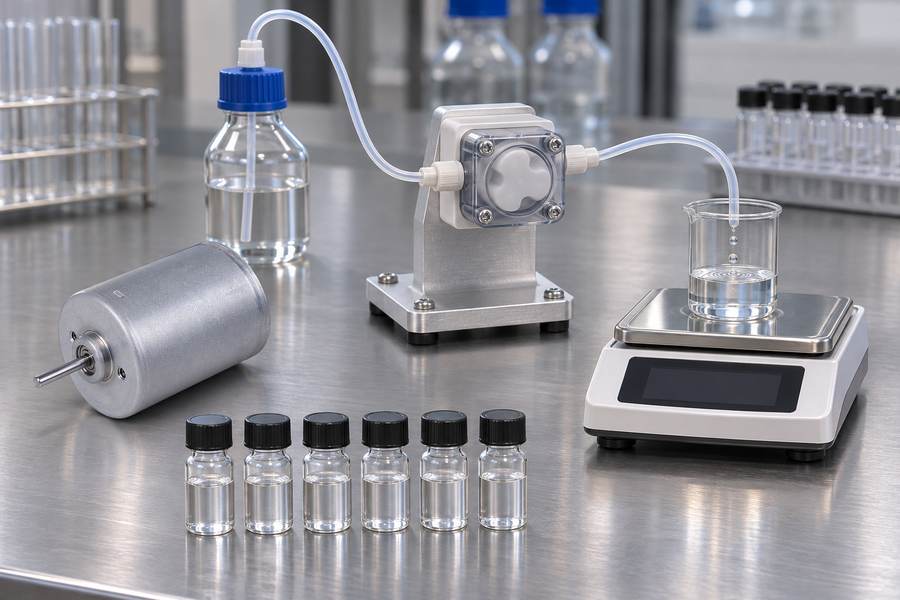
O método escolhido deve ter em conta a incerteza de medição, as propriedades do fluido e os procedimentos de recolha. Um comando repetível do motor não é prova suficiente de uma dosagem precisa.
Que condições térmicas e mecânicas deve um motor inrunner sem ranhuras cumprir?
A adequação elétrica não determina se um motor pode funcionar durante todo o ciclo de trabalho exigido. O aquecimento, as condições de acoplamento e as restrições de instalação também devem ser avaliados.
Binário contínuo, geração de calor e ciclo de trabalho
A corrente nos enrolamentos produz perdas resistivas que aumentam a temperatura do motor. As perdas adicionais dependem da construção do motor, da velocidade de funcionamento, do comportamento magnético e do método de controlo selecionado.
Uma bomba a funcionar continuamente pode atingir uma condição térmica diferente daquela que fornece doses curtas de forma intermitente. As correntes de arranque repetidas também podem contribuir para o aquecimento.
Os engenheiros devem comparar as exigências de binário contínuo e transitório com os limites de funcionamento verificados do motor. Uma classificação de binário de curta duração não deve ser considerada como capacidade contínua.
Arrefecimento do motor e ambiente de instalação
A transferência de calor depende da construção da carcaça, do fluxo de ar circundante, do contacto de montagem e da temperatura ambiente. Um conjunto de bomba fechado pode apresentar um comportamento térmico diferente do de um motor exposto.
As construções sem ranhuras e com rotor interno não garantem, por si só, um arrefecimento superior. O desempenho térmico deve ser determinado com base na geometria real do motor, na configuração do enrolamento e na instalação.
Os ensaios representativos devem monitorizar as temperaturas acessíveis do motor e utilizar um método aprovado para avaliar a temperatura do enrolamento, quando necessário. Os resultados devem ser comparados com os limites térmicos documentados.
Alinhamento do eixo, acoplamento e integração mecânica
O eixo do motor deve ligar-se à bomba sem introduzir desalinhamento excessivo ou cargas indesejadas nos rolamentos. A seleção do acoplamento deve ter em conta a geometria real e o binário transmitido.
O desalinhamento pode aumentar a vibração, o atrito e o desgaste mecânico. Estes efeitos também podem alterar o binário necessário para manter o movimento a baixas velocidades de funcionamento.
A montagem do motor e a vedação da bomba requerem verificações separadas. Uma carcaça de motor adequada não garante a compatibilidade com o fluido nem impede que fugas atinjam componentes elétricos sensíveis.
Os desenhos aprovados devem definir a geometria do eixo, as dimensões de encaixe, os pontos de referência de montagem e as cargas admissíveis. Verifique o ajuste e o alinhamento da instalação em relação ao desenho aprovado, uma vez que as dimensões individuais das peças não garantem a precisão da montagem.
Que opções de personalização devem ser confirmadas com a Gian Transmission?
A Gian Transmission descreve as opções de personalização para motores de rotor interno, incluindo dimensões, disposições do eixo, enrolamentos e tensão. A adequação ao projeto continua a exigir um acordo sobre a construção e as especificações específicas do motor.
Configuração elétrica e especificações do motor
A seleção dos enrolamentos deve refletir a tensão de alimentação disponível, a gama de velocidades necessária e a procura de binário esperada. A resistência, a indutância, a constante de binário e a força contra-eletromotriz devem ser analisadas em conjunto.
Solicite os dados elétricos sob condições de medição claramente definidas. A temperatura, a ligação de fases e as definições dos parâmetros devem ser identificadas sempre que afetarem as comparações de engenharia.
O controlador selecionado deve ser compatível com as características reais dos enrolamentos. A personalização não deve ser considerada concluída até que a combinação motor-controlador cumpra os requisitos operacionais especificados.
Interfaces mecânicas e requisitos de retroalimentação
O diâmetro do motor, o comprimento do corpo, as dimensões do eixo e as disposições de montagem devem ser comparados com o desenho de montagem da bomba. Devem ser incluídas considerações relativas ao acoplamento e à carga dos rolamentos.
Os requisitos de feedback devem identificar se são necessários sensores Hall, um codificador ou um funcionamento sem sensores validado. A seleção deve seguir o comportamento exigido em termos de arranque e dosagem.
As funcionalidades de personalização solicitadas devem ser confirmadas individualmente. As categorias de personalização publicadas não garantem automaticamente a disponibilidade de todas as configurações mecânicas, elétricas ou ambientais.
Confirmação da construção real do motor
Um motor inrunner não é necessariamente sem ranhuras. A disposição do rotor e a construção das ranhuras do estator descrevem características de projeto diferentes, pelo que ambas devem ser identificadas separadamente.
Por exemplo, o BLDC4266 é identificado como um modelo inrunner, mas a sua construção sem ranhuras não deve ser assumida sem confirmação específica da Gian Transmission.
Antes de aprovar um motor candidato, solicite documentação que identifique a topologia do estator, as características do enrolamento, a disposição do sistema de retroalimentação e os limites operacionais. Afirmações não verificadas relativas à eficiência ou precisão não devem influenciar a aceitação.
Como deve ser validado o desempenho do motor e da bomba antes da seleção?
A validação deve determinar se o sistema completo de bombagem acionado por motor produz a quantidade de fluido necessária. As medições do motor, por si só, não podem demonstrar a precisão ou a repetibilidade da dosagem.
Defina o desempenho de dosagem necessário
Os requisitos de aceitação devem identificar a dose pretendida, a gama de caudais de funcionamento, as condições de pressão, as propriedades do fluido e as temperaturas ambientais relevantes. Identifique o local exato de recolha ou medição do fluido.
Estabeleça critérios de aceitação separados para o desvio em relação à dose alvo e para a variação entre doses repetidas. A precisão diz respeito ao desvio em relação à dose necessária, enquanto a repetibilidade diz respeito à variação entre medições repetidas em condições definidas.
O plano de ensaio deve indicar o número de ciclos, o método de medição e a variação aceitável. Estes valores devem basear-se nos requisitos da aplicação e não na capacidade presumida do motor.
Testar a estabilidade a baixa velocidade e o arranque sob carga
Os ensaios a baixa velocidade devem observar o movimento real do eixo, registando simultaneamente o comportamento elétrico relevante. Sempre que possível, as medições de corrente podem ajudar a identificar perturbações de binário induzidas pelo acionamento.
Os ensaios de arranque devem incluir condições representativas de contrapressão e atrito. Uma rotação bem-sucedida sem carga não é prova suficiente de que a bomba irá arrancar de forma fiável durante o funcionamento normal.
Os arranques e paragens repetidos devem ser analisados quanto a movimentos ausentes, movimentos inversos indesejados, corrente excessiva e ciclos incompletos. As respostas a falhas devem preservar a contabilização correta da dose.
Calibrar o volume fornecido em todas as condições de funcionamento
A calibração deve comparar as rotações comandadas ou o tempo de funcionamento com o caudal medido na saída. O procedimento deve identificar a temperatura do fluido, as condições de pressão e o método de medição.
Avaliar o desempenho em todas as condições de velocidade e carga especificadas, incluindo os limites operacionais relevantes. Fugas dependentes da pressão ou alterações na viscosidade do fluido podem criar um comportamento de calibração diferente.
Quando a calibração varia significativamente entre condições, o sistema de controlo pode necessitar de compensação ou de feedback direto do fluido. Qualquer correção deve ser validada independentemente dos dados utilizados para a estabelecer.
Verificar a resistência térmica e a repetibilidade da dosagem
Os ensaios térmicos devem reproduzir o ciclo de funcionamento pretendido, incluindo eventos de arranque relevantes e períodos de bombagem estáveis. As medições de temperatura devem ser avaliadas em relação aos limites aprovados do motor.
Os ensaios de volume fornecido devem utilizar ciclos repetidos em condições representativas. Os resultados devem distinguir o erro sistemático de dosagem da variação de ciclo para ciclo, em vez de os combinar num único valor de desempenho.
| Item de validação | Método de medição | Objetivo de engenharia principal |
| Estabilidade a baixa velocidade | Medição da velocidade ou posição do eixo com observação da corrente | Identificar movimentos irregulares e perturbações elétricas |
| Arranque sob carga | Registar a resposta ao arranque em condições de pressão definidas | Confirmar um movimento fiável a partir da paragem |
| Variação da contrapressão | Medir o volume fornecido em pontos de pressão representativos | Identificar alterações na dosagem dependentes da pressão |
| Calibração do volume fornecido | Comparar a dosagem medida com o movimento comandado | Estabelecer a relação de calibração operacional |
| Dosagem repetida | Medir várias doses consecutivas em condições controladas | Avaliar a repetibilidade da dose |
| Carga térmica | Monitorizar a temperatura do motor durante o funcionamento representativo | Verifique a adequação ao funcionamento prolongado |
Quando é que um motor BLDC de rotação interna sem ranhuras é a escolha certa para uma bomba dosadora de precisão?
Aplicações que podem beneficiar da redução do efeito de cogging
A construção sem ranhuras deve ser considerada quando o efeito de cogging contribui significativamente para perturbações no movimento a baixa velocidade. O seu valor é máximo quando a redução dessa perturbação melhora um requisito mensurável do sistema.
O motor selecionado deve, ainda assim, produzir binário suficiente, arrancar de forma fiável e funcionar dentro dos limites elétricos e térmicos. O controlador deve regular a corrente de forma eficaz, apesar da indutância potencialmente baixa do enrolamento.
A decisão deve basear-se em ensaios representativos da bomba, e não apenas na topologia do motor. Um motor mais suave pode oferecer uma melhoria limitada na dosagem quando a variação hidráulica domina o erro.
Quando um motor BLDC convencional com ranhuras pode ser mais adequado
Um motor com ranhuras pode ser adequado quando as suas características de binário, propriedades do enrolamento, dimensões e capacidades térmicas se adequam melhor à aplicação. O tipo de construção, por si só, não determina a superioridade.
O custo do sistema e a compatibilidade do controlador também são importantes. Um motor que exija uma regulação de corrente mais exigente pode implicar trabalho de conceção adicional sem uma melhoria correspondente no débito medido.
Compare os motores candidatos utilizando a mesma bomba, fluido, gama de pressão, ciclo de trabalho e método de aceitação. As diferenças observadas em condições de funcionamento não relacionadas não podem constituir uma comparação técnica equivalente.
Critérios-chave para a seleção final e aceitação do motor
Antes de aprovar o motor, as equipas de engenharia e de compras devem estabelecer um registo comum dos requisitos de projeto, especificações verificadas, resultados de inspeção e provas de aceitação ao nível do sistema.
- Construção do motor: Registe a topologia confirmada do estator, a identificação do modelo, a configuração do enrolamento e a revisão aprovada do desenho.
- Capacidade de binário: Documentar o binário de arranque e contínuo necessário, as velocidades de funcionamento e a corrente admissível do motor.
- Compatibilidade do controlador: Registe as condições de alimentação, as definições de PWM, a configuração de deteção de corrente, o ajuste do controlador e o comportamento elétrico observado.
- Feedback de posição: Identifique o método de feedback e guarde provas de um arranque, paragem e funcionamento a baixa velocidade fiáveis.
- Condições hidráulicas: Registe a cilindrada da bomba, o fluido de ensaio, a pressão diferencial, a temperatura e as disposições relevantes de tubagem ou válvulas.
- Desempenho térmico: Conservar medições de temperatura representativas, duração de funcionamento e limites de aceitação aplicáveis.
- Calibração da dose: Conserve os dados de calibração que relacionam o movimento comandado com o volume administrado medido em toda a gama de funcionamento exigida.
- Resultados de aceitação: Registe os erros de dose reais, os resultados de repetibilidade, a incerteza de medição e quaisquer desvios que requeiram correção.
Cada registo de aceitação deve identificar a configuração do equipamento, as condições de ensaio, os instrumentos de medição e o revisor responsável. Após uma modificação no motor, no controlador ou na bomba, documente quais os procedimentos de validação que precisam de ser repetidos.
Apenas liberte o conjunto motor-bomba para a sua aplicação pretendida após terem sido cumpridos os critérios de aceitação documentados relativos aos aspetos elétricos, mecânicos, térmicos e ao volume fornecido.
