
Dos motores BLDC pueden proporcionar la misma potencia en el eje a diferentes velocidades y pares. Por lo tanto, una comparación útil entre 12 V y 24 V debe partir de un punto de funcionamiento claramente definido.
Los diseños de bobinado adaptados modifican las constantes del motor y los requisitos de corriente de fase. La aplicación de una tensión de bus de CC más alta a un bobinado sin modificar es un caso aparte, que requiere controles térmicos y de controlador distintos.
¿Qué significa «misma potencia en el eje» para los motores BLDC de 12 V y 24 V?
Potencia en el eje, velocidad y par
La potencia de salida mecánica depende del par suministrado por el eje giratorio y de su velocidad angular. La tensión de alimentación por sí sola no determina ninguna de estas magnitudes.
Para un eje giratorio, la relación es P_eje = T × omega, donde P_eje es la potencia en vatios, T es el par en N·m y omega es la velocidad angular en rad/s.
Para convertir la velocidad de rotación en revoluciones por minuto a velocidad angular, utilice omega = 2 × pi × rpm / 60. Esta conversión permite comparar de forma coherente los requisitos de par y velocidad.
Consideremos, a modo de ejemplo, una carga en el eje de 60 W. A 3.000 rpm, el par necesario es de aproximadamente 0,191 N·m. A 1.500 rpm, aumenta hasta aproximadamente 0,382 N·m.
Ambos puntos de funcionamiento proporcionan la misma potencia mecánica, pero imponen diferentes exigencias de par y corriente. Por lo tanto, una potencia en el eje igual no implica una carga electromagnética equivalente.
Al comparar las opciones de tensión de bobinado, los ingenieros deben determinar si solo la potencia de salida permanece constante o si la velocidad del eje y el par también deben permanecer inalterados.
Establecer una comparación equitativa
Una comparación controlada debe utilizar, siempre que sea posible, una velocidad objetivo, un par, un ciclo de trabajo, una geometría del motor y unas condiciones de refrigeración idénticos. Estos requisitos ayudan a aislar las diferencias relacionadas con el bobinado.
El ámbito de medición mecánica también es importante. La potencia en el eje del motor y la potencia de salida de la caja de cambios son magnitudes diferentes cuando se producen pérdidas de transmisión entre ambos puntos.
La potencia eléctrica de entrada requiere un análisis por separado, ya que los motores con una potencia de salida del eje idéntica pueden tener rendimientos diferentes. Las pérdidas adicionales en el devanado o en el controlador aumentan la potencia de entrada necesaria.
Los ingenieros también deben distinguir entre la tensión nominal del motor y la tensión real del bus de CC. Un sistema nominal de 24 V puede experimentar variaciones en el suministro durante el arranque, la aceleración y el funcionamiento regenerativo.
Para las comparaciones de bobinados, la referencia más útil es un punto de funcionamiento mecánico especificado, respaldado por un rango de suministro eléctrico definido y un entorno térmico concreto.
¿Cómo se comparan la corriente del bus de CC y la corriente de fase a 12 V y 24 V?
Potencia de entrada de CC y corriente de alimentación
Con una potencia eléctrica de entrada fija, al aumentar la tensión de alimentación de CC se reduce la corriente media necesaria procedente de una fuente de tensión casi constante. Esta relación afecta a la distribución externa de la potencia.
Para una tensión de barramento aproximadamente constante y unas condiciones de funcionamiento estables, la potencia de entrada puede estimarse utilizando P_in = V_bus × I_bus, siendo la tensión en voltios y la corriente en amperios.
Sin embargo, cuando la tensión y la corriente del bus fluctúan, la potencia de entrada media real es la media temporal de su producto instantáneo, v_bus(t) × i_bus(t).
Con muestras sincronizadas y espaciadas uniformemente, la potencia de entrada media puede aproximarse mediante P_in = suma(v_k × i_k) / N a lo largo del intervalo de medición seleccionado.
Multiplicar por separado la tensión y la corriente promediadas no suele dar el resultado correcto cuando sus fluctuaciones están correlacionadas. Por lo tanto, el ancho de banda de medición y la alineación del muestreo son importantes.
Consideremos un accionamiento ilustrativo que suministra 60 W de potencia en el eje con una eficiencia supuesta del 80 % desde la entrada de CC del controlador hasta el eje. La potencia de entrada de CC necesaria es de 75 W.
Con una alimentación constante de 12 V, la corriente de entrada calculada es de 6,25 A. Con una alimentación constante de 24 V, pasa a ser de 3,125 A.
Estos valores suponen una eficiencia igual y condiciones de funcionamiento estables. Ilustran la relación eléctrica más que especificar el rendimiento de un motor concreto.
Una corriente de alimentación de CC más baja puede reducir el calentamiento de los cables y la caída de tensión. Sin embargo, la mejora depende de la resistencia de los conductores, de las formas de onda reales de la corriente y de la instalación.
Cómo se relaciona la corriente de fase con el par del motor
Un controlador de motor BLDC utiliza conmutación electrónica para regular las corrientes suministradas a las fases del motor desde el bus de CC. La corriente que fluye a través del devanado de un motor no suele ser igual a la corriente media que entra en el controlador.
La conmutación PWM crea intervalos de tensión aplicada y recirculación de corriente. Como resultado, las corrientes de fase pueden seguir siendo considerables incluso cuando la corriente de alimentación de CC instantánea es relativamente baja.
Los requisitos de corriente de fase dependen principalmente de la constante de par del motor y del par electromagnético requerido. La tensión del bus influye en la capacidad del controlador para establecer y regular dichas corrientes.
En el caso de un devanado sin modificaciones y correctamente controlado, duplicar la tensión del bus no reduce automáticamente a la mitad la corriente de fase necesaria para producir el mismo par en el eje.
Un rediseño del bobinado adaptado puede reducir la corriente de fase necesaria, ya que cambia su constante de par. Este efecto debe distinguirse de la reducción de la corriente de entrada de CC.
Los ingenieros deben determinar si las especificaciones del controlador se refieren a la corriente eficaz de fase, la corriente de pico de fase, la corriente continua o la corriente de alimentación de CC. Estas magnitudes no son intercambiables.
Requisitos de medición para comparaciones fiables
Las mediciones de potencia de CC deben registrar simultáneamente la tensión y la corriente en un límite eléctrico definido. El intervalo de medición debe representar la condición de funcionamiento prevista.
La corriente de fase requiere un método de medición y un ancho de banda adecuados, con valores eficaces calculados a lo largo de ciclos eléctricos representativos. Los valores máximos deben registrarse por separado cuando sea pertinente.
Las definiciones de corriente también dependen de la conexión del motor y del método de control. La conmutación sinusoidal y la conmutación de seis pasos pueden producir diferentes formas de onda de corriente bajo cargas comparables.
| Parámetro | Ubicación de la medición | Importancia técnica |
| Tensión del bus de CC | Terminales de entrada de CC del controlador definidas | Determina la tensión de alimentación real disponible y su variación. |
| Corriente media de entrada de CC | Conexión de la alimentación de CC | Muestra la demanda media de alimentación; utilice la corriente RMS verdadera y los transitorios al comprobar el calentamiento de los conductores y la protección. |
| Potencia eléctrica de entrada media | Mediciones sincronizadas de tensión y corriente del bus | Permite realizar cálculos de eficiencia utilizando la potencia instantánea media. |
| Corriente RMS por fase | Conductores de fase del motor especificados | Permite realizar cálculos del calentamiento de los devanados y una evaluación continua de la corriente del controlador. |
| Corriente de fase máxima | Conductores de fase del motor | Permite la verificación del par transitorio y del límite de corriente. |
| Potencia en el eje del motor | Eje de salida del motor | Establece la potencia mecánica de salida para comparaciones de eficiencia y de carga equivalente. |
¿En qué se diferencia un devanado adaptado de 24 V de uno de 12 V?
Espiras del bobinado, fuerza electromotriz contraria y constante de velocidad
El rediseño de un bobinado adaptado modifica la relación electromagnética entre la tensión aplicada, la velocidad del eje y la corriente de fase, al tiempo que mantiene el punto de funcionamiento mecánico previsto.
Al aumentar el número efectivo de espiras en serie, se eleva la fuerza electromotriz contraria generada a una velocidad determinada, siempre que la geometría magnética y las condiciones de flujo sigan siendo comparables.
Por lo tanto, la constante de fuerza electromotriz inversa (Ke) aumenta aproximadamente con el número de espiras del devanado en condiciones ideales. La constante de velocidad (Kv), expresada según una convención de tensión coherente, varía de forma inversa.
A modo de ejemplo, un devanado de 24 V puede utilizar aproximadamente el doble de espiras en serie que su homólogo de 12 V. En una escala ideal, Ke se duplica, mientras que Kv se reduce aproximadamente a la mitad.
Esta disposición permite que el motor rediseñado alcance la misma velocidad con aproximadamente el doble de tensión requerida. Esto no implica que todos los diseños prácticos sigan un escalado proporcional exacto.
Las configuraciones reales del bobinado dependen de la geometría de las ranuras, el flujo magnético, las disposiciones de conexión, la colocación de los conductores y la envolvente de velocidad-par requerida.
Constante de par y corriente de fase requerida
La constante de par Kt relaciona la producción de par electromagnético con la corriente según una convención de medición especificada. En condiciones magnéticas comparables, Kt aumenta aproximadamente con el número efectivo de espiras en serie.
En un escalado ideal de bobinado adaptado, al duplicar las espiras del bobinado se duplica Kt. La corriente necesaria para un par electromagnético dado se reduce entonces aproximadamente a la mitad.
A modo de ejemplo, supongamos que un bobinado original requiere 4 A de corriente eficaz de fase a un par concreto, utilizando una convención de control sinusoidal definida.
Un rediseño adaptado con el doble de la constante de par podría, en teoría, producir el mismo par electromagnético con aproximadamente 2 A, suponiendo condiciones magnéticas y definiciones de control equivalentes.
El par real del eje también depende de las pérdidas mecánicas, la forma de onda de la corriente, la saturación magnética y la temperatura. Estas influencias deben tenerse en cuenta antes de trasladar las relaciones ideales al hardware.
Al especificar configuraciones personalizadas de motores BLDC de Gian Transmission, los ingenieros deben identificar las constantes de bobinado requeridas junto con la velocidad, el par y las condiciones de control previstas.
Resistencia del bobinado, inductancia y llenado de cobre
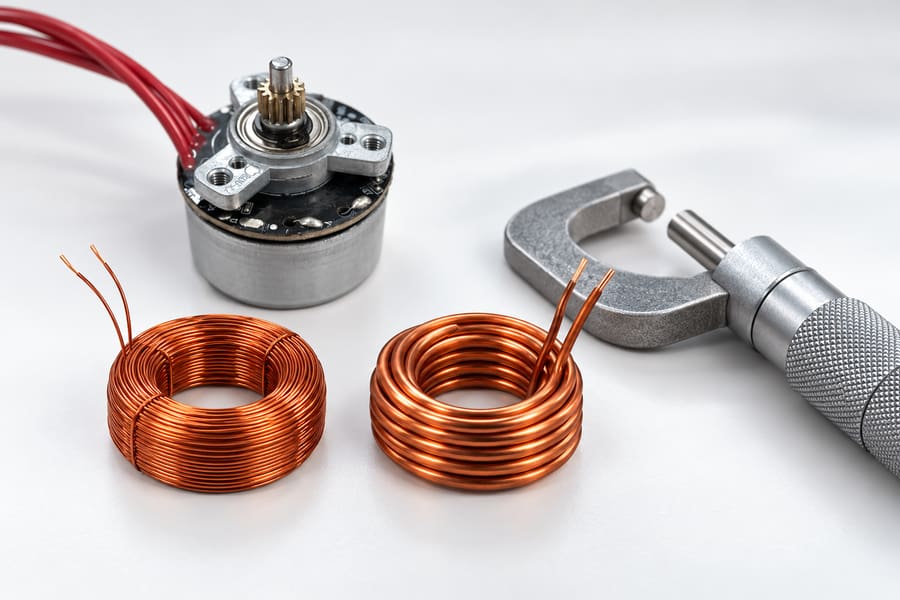
Las bobinas separadas ilustran la relación entre el número de espiras y el tamaño del cable. No representan bobinados internos medidos ni una conversión de tensión verificada del motor representado.
Aumentar el número de espiras del bobinado requiere una mayor longitud de conductor. Dentro de un área de ranura fija, acomodar más espiras suele requerir reducir la sección transversal de cada conductor o cambiar la disposición del bobinado.
Bajo el supuesto ideal de un relleno de cobre uniforme, duplicar el número de espiras duplica aproximadamente la longitud del conductor, al tiempo que reduce a la mitad su sección transversal. Bajo estos supuestos ideales de bobinado, la resistencia eléctrica resultante es aproximadamente cuatro veces su valor original.
La resistencia del bobinado puede estimarse utilizando la fórmula R = ρ × L / A, donde ρ representa la resistividad del conductor, L la longitud del conductor y A la sección transversal del conductor.
Este modelo supone una longitud media de espira comparable, el mismo material del conductor, la misma temperatura del bobinado y una utilización efectiva del cobre similar. Las diferencias prácticas en el espesor del aislamiento y la geometría de los extremos de las espiras alteran el resultado.
La inductancia del bobinado también varía. Si la geometría magnética no cambia y las condiciones magnéticas son aproximadamente lineales, la inductancia suele variar proporcionalmente al cuadrado del número efectivo de espiras.
Por lo tanto, duplicar el número de espiras puede producir aproximadamente cuatro veces más inductancia. La saturación, el flujo de fuga, la distribución del devanado y el acoplamiento mutuo pueden hacer que los valores reales difieran.
La resistencia influye en la caída de tensión en régimen estacionario y en el calentamiento del cobre. La inductancia influye en la ondulación de la corriente y en la velocidad a la que la corriente puede variar bajo una tensión aplicada.
Los ingenieros deben especificar si los valores de resistencia e inductancia se refieren a fases individuales o a terminales de línea a línea. La temperatura de medición, la frecuencia y la posición del rotor también pueden ser factores importantes.
Estimación de las pérdidas en el cobre en un rebobinado idealmente adaptado
El calentamiento resistivo en los devanados del motor viene determinado por su resistencia eléctrica y la corriente eficaz que circula por ellos. Para tres fases idénticas, la pérdida total en el cobre es P_cu = 3 × I_fase_rms² × R_fase.
Esta expresión supone que R_fase representa cada bobinado de fase completo a su temperatura de funcionamiento, mientras que I_fase_rms representa la corriente eficaz real en ese bobinado.
Consideremos, a modo de ejemplo, un motor trifásico conectado en estrella con una resistencia de fase de 0,20 ohmios y una corriente eficaz de fase de 4 A.
Su pérdida por cobre calculada es 3 × 4² × 0,20 = 9,6 W. Estos valores hipotéticos describen un ejemplo de cálculo, no una especificación del producto.
Si un devanado equivalente duplica su número de espiras, la resistencia ideal pasa a ser de 0,80 ohmios, mientras que la corriente eficaz de fase necesaria desciende a 2 A.
La pérdida correspondiente es de 3 × 2² × 0,80 = 9,6 W. Por lo tanto, el escalado ideal de la tensión no reduce de por sí las pérdidas en el cobre del devanado.
Los resultados prácticos pueden diferir, ya que la resistencia del devanado varía con la temperatura, y es posible que la disposición de los conductores, la ondulación de la corriente, el relleno de cobre y la carga magnética no se mantengan equivalentes.
¿Qué ocurre cuando un devanado BLDC de 12 V ya existente funciona a 24 V?
Los parámetros eléctricos permanecen inalterados
Conectar un devanado existente a un bus de CC de mayor tensión no modifica su número de espiras, su geometría magnética ni sus constantes fundamentales de devanado.
Su Kv, Kt, resistencia e inductancia permanecen prácticamente inalterados a temperaturas y condiciones magnéticas comparables. Sin embargo, aumenta el margen de tensión eléctrica disponible.
A velocidades de rotación más altas, aumenta la fuerza contraelectromotriz (FCE) del motor. Una tensión de barramento adicional puede permitir que el controlador mantenga la regulación de la corriente de fase en situaciones en las que una alimentación de menor tensión resultaría limitante.
Esto puede ampliar el rango de velocidades alcanzables bajo un control adecuado, pero no garantiza que el motor esté homologado mecánica o térmicamente para un funcionamiento a velocidades más altas.
Un variador sin control o configurado incorrectamente puede exponer al motor a velocidades o corrientes excesivas. Por lo tanto, la compatibilidad de tensión debe incluir los límites de funcionamiento y el comportamiento de las protecciones.
Regulación de la corriente y límites de funcionamiento
Un controlador de motor adecuado puede regular la corriente de fase mediante PWM, lo que permite que un devanado sin modificaciones funcione a su velocidad y par originales a pesar de un bus de CC más alto.
Para un mismo par electromagnético y un Kt sin cambios, el nivel de corriente de fase requerido permanece aproximadamente igual. Una tensión de bus más alta no reduce automáticamente el calentamiento del devanado.
Los valores nominales de tensión del controlador, los componentes de la etapa de potencia, la detección de corriente, el aislamiento y los umbrales de protección deben ser compatibles con las condiciones reales de alimentación, incluidos los transitorios y la regeneración.
Una tensión de bus más alta también puede afectar a la ondulación de corriente, las pérdidas de conmutación y las interferencias electromagnéticas. Es posible que sea necesario evaluar los ajustes del controlador, adecuados para 12 V, antes de pasar a un funcionamiento a 24 V.
La tensión disponible en un devanado debe superar la fuerza electromotriz (FEM) contraria, la caída resistiva y la demanda de tensión inductiva. La capacidad de modulación del inversor limita aún más la tensión utilizable.
Estos factores determinan la rapidez con la que puede aumentar la corriente durante la aceleración o ante perturbaciones de carga. Un margen de tensión adicional puede mejorar la respuesta dinámica cuando el controlador lo permita.
Los ingenieros no deben dar por sentado que un motor etiquetado para funcionar a 12 V pueda utilizar con seguridad un bus de 24 V sin una compatibilidad documentada y pruebas representativas.
¿En qué se diferencia esto de un rebobinado adaptado?
Un rebobinado adaptado a 24 V modifica el número de espiras del bobinado, la constante de par, la constante de fuerza electromotriz inversa, la resistencia de fase y la inductancia para adaptarse a una configuración eléctrica de funcionamiento diferente.
Un bobinado sin modificar que funciona a 24 V conserva su relación original entre corriente y par. En cambio, el controlador gestiona el aumento de tensión disponible mediante su estrategia de control.
Ambas configuraciones pueden proporcionar la misma potencia en el eje, pero sus demandas de corriente de fase, pérdidas eléctricas, márgenes de tensión y requisitos del controlador no tienen por qué coincidir.
¿Cómo afectan los bobinados de 12 V y 24 V a las pérdidas, la temperatura y los requisitos del controlador?
Pérdidas del motor y comportamiento térmico
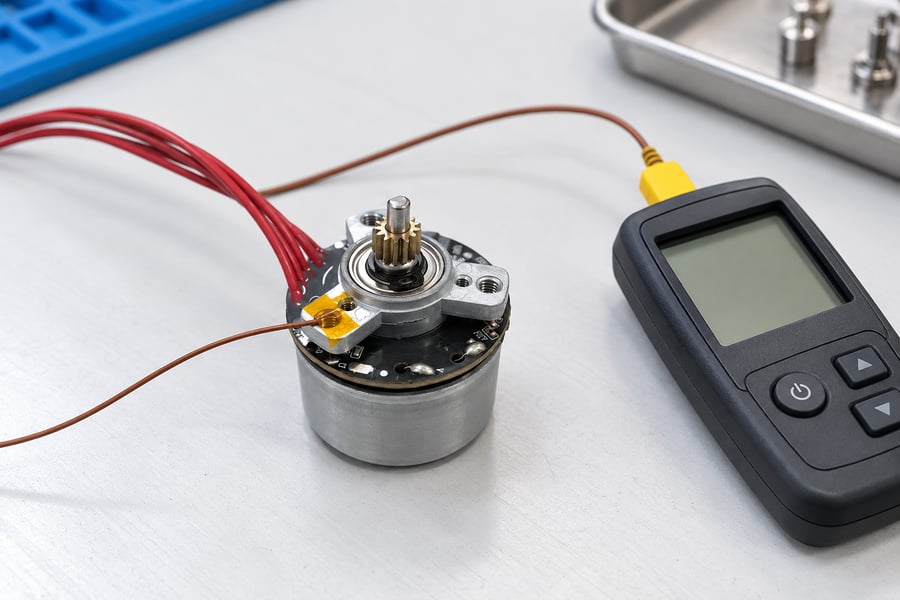
Esta ilustración muestra una comprobación de la temperatura en un punto de montaje estacionario. Dicha lectura constituye una referencia térmica; la temperatura del punto caliente del devanado requiere una medición validada o una correlación.
Los cálculos ideales de bobinados emparejados predicen que las pérdidas en el cobre se mantienen prácticamente inalteradas con un par electromagnético igual. La eficiencia real del motor también depende de efectos magnéticos, mecánicos y relacionados con la conmutación.
Las pérdidas en el núcleo se ven influidas por la velocidad de rotación, la variación del flujo magnético y las características del material. Sus valores no pueden determinarse únicamente a partir de la tensión nominal del bobinado.
La ondulación de corriente inducida por PWM puede aumentar la corriente eficaz e introducir pérdidas adicionales dependientes de la frecuencia. La disposición de los conductores y los ajustes de control influyen en estos efectos.
La temperatura del devanado afecta a la resistencia, ya que la resistividad del cobre aumenta a medida que sube la temperatura. Por lo tanto, las comparaciones deben distinguir entre las mediciones eléctricas en frío y las realizadas en condiciones de funcionamiento estabilizadas.
El rendimiento térmico también depende de la conducción de la carcasa, el flujo de aire, las interfaces de montaje y la duración del funcionamiento. Dos devanados eléctricamente similares pueden alcanzar temperaturas diferentes en instalaciones distintas.
Las pruebas de carga continua deben registrar mediciones de temperatura del devanado o correlacionadas adecuadamente, junto con el par del eje, la velocidad y la corriente. Los límites de aceptación deben reflejar los requisitos aprobados de aislamiento y de la aplicación.
Requisitos de tensión y corriente del controlador
La selección del controlador del motor debe tener en cuenta tanto la tensión disponible del bus de CC como la corriente de fase requerida por el motor. Estos valores nominales describen diferentes tensiones eléctricas dentro del sistema.
Para un devanado adaptado a 24 V, una menor demanda de corriente de fase puede permitir diferentes opciones de detección de corriente y de etapa de potencia. Sin embargo, una tensión más alta impone los requisitos correspondientes a los componentes de conmutación.
El controlador debe tolerar todo el rango de tensión del bus, incluyendo la tolerancia de la alimentación, las perturbaciones de arranque y los picos de tensión causados por la energía regenerativa.
La frecuencia de PWM, el ajuste del bucle de corriente y la resolución de la detección de corriente deben evaluarse en función de la resistencia y la inductancia del devanado. La modificación de las constantes del devanado puede requerir parámetros de control diferentes.
Una tensión de bus más alta puede mejorar el margen de respuesta de corriente disponible, pero también puede aumentar el estrés de conmutación o la ondulación de corriente en determinadas condiciones de funcionamiento.
Los ingenieros que analicen las opciones de controladores para motores BLDC de Gian Transmission deben confirmar la compatibilidad eléctrica con el devanado seleccionado y el método de control previsto.
Control con sensores Hall y sin sensores
El funcionamiento con sensores Hall utiliza señales de posición del rotor para facilitar la conmutación. La alimentación del sensor, los niveles de señal, la disposición del cableado y los requisitos de aislamiento eléctrico deben ser compatibles con el controlador.
El control sin sensores se basa habitualmente en mediciones eléctricas e información del modelo del motor. Las características de la fuerza contraelectromotriz (FCE), los parámetros del bobinado, la velocidad y la carga pueden influir en el rendimiento de la estimación.
A bajas velocidades, una FCE limitada puede dificultar la estimación de la posición del rotor. Por lo tanto, se debe verificar el comportamiento de arranque en las condiciones de carga y alimentación requeridas.
Un rediseño del bobinado puede modificar los parámetros eléctricos utilizados por un algoritmo sin sensores. La puesta en marcha del controlador debe tener en cuenta dichos cambios, en lugar de reutilizar los ajustes sin verificarlos.
Cableado y distribución de potencia
Una corriente de alimentación de CC más baja puede reducir las pérdidas resistivas en el cableado externo. Para una misma resistencia del conductor, reducir la corriente a la mitad reduce el calentamiento I²R a aproximadamente una cuarta parte.
Esta ventaja se aplica a la ruta de distribución de CC correspondiente, no automáticamente a los conductores de fase del motor. El calentamiento de los cables de fase depende de sus corrientes RMS y resistencias reales.
La longitud del cable, la resistencia de los conectores, la tolerancia de la alimentación y la caída de tensión admisible deben analizarse conjuntamente. Una arquitectura de mayor tensión puede mejorar la eficiencia de la distribución sin alterar la eficiencia del motor.
Los dispositivos de protección y el aislamiento también deben ser adecuados para el sistema completo. Una corriente más baja por sí sola no garantiza la compatibilidad con una tensión de funcionamiento más alta.
¿Cómo deben los ingenieros seleccionar y validar los bobinados de motores BLDC de 12 V o 24 V?
Adaptar el devanado a la aplicación
La selección debe partir de los límites mecánicos de funcionamiento requeridos. Los ingenieros necesitan información sobre el par continuo, el par máximo, la velocidad del eje, la aceleración y el ciclo de trabajo, y no solo sobre la potencia.
Un sistema que funcione principalmente a una velocidad constante puede requerir una optimización del bobinado diferente a la de una aplicación que requiera aceleraciones frecuentes y un amplio rango de velocidades.
La tensión de alimentación de CC disponible también es importante. El bobinado seleccionado debe funcionar dentro del rango de bus permitido, manteniendo al mismo tiempo un margen de tensión adecuado en combinaciones exigentes de velocidad y par.
Las dimensiones del motor, el espacio para el devanado, las disposiciones de montaje y las condiciones de refrigeración limitan el diseño. Una tensión nominal más alta no elimina estas consideraciones mecánicas y térmicas.
La comparación debe incluir los requisitos del controlador, las pérdidas en los cables, los conectores y los componentes de protección. Una configuración de menor corriente puede reducir las pérdidas de distribución, aunque conlleva otros costes de integración.
Verificar el rendimiento en puntos de funcionamiento equivalentes
Las pruebas deben reproducir los mismos puntos de funcionamiento mecánicos para ambas opciones de bobinado. El par y la velocidad del eje deben medirse, en lugar de deducirse únicamente a partir de la entrada eléctrica.
La tensión y la corriente continuas deben registrarse de forma sincronizada, de modo que pueda calcularse la potencia eléctrica instantánea media durante el mismo intervalo de funcionamiento.
Durante el funcionamiento transitorio, los cambios en la energía mecánica y eléctrica almacenada pueden afectar a la relación entrada-salida medida. La eficiencia en estado estacionario no debe deducirse a partir de un intervalo de aceleración no emparejado.
Cuando se produzca regeneración, la energía devuelta debe identificarse utilizando una convención de signo de potencia coherente. La energía positiva del motor y la energía recuperada pueden requerir un informe por separado.
Se deben supervisar la corriente eficaz por fase, la corriente máxima, la temperatura del devanado y la temperatura del controlador en puntos de funcionamiento representativos. Estas mediciones revelan límites ocultos por las comparaciones de tensión nominal.
Se deben incluir el arranque, las perturbaciones de carga, la aceleración, la desaceleración y el funcionamiento continuo cuando sea pertinente. Las pruebas deben mantenerse dentro de los límites eléctricos y mecánicos aprobados por el proveedor.
| Requisito técnico | Medición o prueba | Criterios de aceptación |
| Potencia mecánica | Velocidad del eje, par y potencia calculada | Puntos de funcionamiento requeridos alcanzados dentro de las tolerancias definidas por la aplicación |
| Entrada eléctrica | Registros sincronizados de tensión y corriente del bus de CC | Potencia de entrada y eficiencia evaluadas en intervalos de funcionamiento correspondientes |
| Características del devanado | Resistencia, inductancia, Ke y Kt en condiciones documentadas | Conformidad con el diseño aprobado del devanado y las convenciones de medición |
| Capacidad de corriente | Mediciones de la corriente eficaz y de pico por fase | Cumplimiento de los límites de funcionamiento aprobados para el motor y el controlador |
| Rendimiento térmico | Registros de temperatura del motor y del controlador en condiciones de funcionamiento representativas | Mantenimiento de los límites de temperatura definidos para cada aplicación |
| Funcionamiento dinámico | Registros de arranque, aceleración, cambio de carga y desaceleración | Respuesta requerida conseguida sin limitación de corriente inaceptable ni pérdida de control |
| Compatibilidad de tensión | Pruebas en todo el rango de funcionamiento especificado del bus de corriente continua | Funcionamiento estable y comportamiento adecuado de la protección en todo el rango homologado |
| Compatibilidad de control | Registros de funcionamiento con sensores Hall o sin sensores | Rendimiento requerido de arranque, conmutación y control de velocidad verificado |
¿Qué información deben facilitar los ingenieros a Gian Transmission?
Una solicitud de personalización útil debe definir el rango previsto de velocidad y par del eje, el ciclo de trabajo, el rango de tensión de alimentación disponible y las condiciones de funcionamiento continuas y transitorias requeridas.
La especificación también debe identificar las dimensiones del motor, las interfaces de montaje, los requisitos del eje, los sistemas de refrigeración y cualquier restricción relativa al espacio para el bobinado o al cableado externo.
La información sobre el controlador debe incluir la corriente de fase admisible, el rango de funcionamiento del bus de CC, el método de conmutación, los requisitos de control de corriente y la configuración preferida: con sensores Hall o sin sensores.
Los datos eléctricos solicitados deben identificar la resistencia del devanado, la inductancia, la constante de fuerza electromotriz inversa, la constante de par y sus condiciones de medición. Las convenciones de fase y de línea a línea deben quedar explícitas.
Los requisitos de aceptación deben distinguir entre el rendimiento con bobinado adaptado y la compatibilidad con tensiones más altas sin modificar el bobinado. Cada caso requiere límites eléctricos, condiciones de funcionamiento y procedimientos de verificación adecuados.
La aprobación técnica definitiva debe estar respaldada por planos controlados del bobinado, registros de parámetros eléctricos, ajustes aprobados del controlador, rendimiento medido de velocidad y par, datos de potencia sincronizada, resultados de pruebas térmicas y decisiones de aceptación documentadas.
