
2つのBLDCモーターは、異なる回転数やトルクで同等の軸出力を発生させることができます。したがって、12Vと24Vを比較する際には、まず明確に定義された動作点を設定することが重要です。
巻線設計を最適化することで、モーターの定数や相電流要件が変化します。巻線を変更せずにDCバス電圧を高く設定する場合は別のケースとなり、異なるコントローラおよび熱設計の検証が必要となります。
12Vおよび24VのBLDCモーターにおいて、「等しい軸出力」とは何を意味するのか?
軸出力、回転数、およびトルク
機械的出力は、回転軸が提供するトルクとその角速度に依存します。供給電圧だけでは、これらのいずれの量も決定されません。
回転軸の場合、その関係式は P_shaft = T × omega となります。ここで、P_shaft はワット単位の出力、T は N·m 単位のトルク、omega は rad/s 単位の角速度です。
1分あたりの回転数(rpm)を角速度に変換するには、ω = 2 × π × rpm / 60 を使用します。この変換により、トルクと回転数の要件を一貫して比較することが可能になります。
例として、60 Wの軸負荷を考えてみましょう。3,000 rpmでは、必要なトルクは約0.191 N・mです。1,500 rpmでは、これは約0.382 N・mに増加します。
どちらの動作点も同等の機械的出力を発生しますが、必要なトルクと電流の要求は異なります。したがって、軸出力が等しいからといって、電磁負荷が同等であるとは限りません。
巻線電圧の選択肢を比較する際、設計者は出力電力のみが一定であるのか、それとも軸速度とトルクも変化しない必要があるのかを明確にすべきです。
公平な比較を行う
体系的な比較を行う際には、可能な限り、目標回転数、トルク、デューティサイクル、モーターの形状、および冷却条件を同一にする必要があります。これらの要件は、巻線に関連する差異を特定するのに役立ちます。
機械的測定の境界も重要です。モーター軸出力とギアボックス出力は、両者の間に伝達損失が生じる場合、異なる量となります。
電気的入力電力については別途検討が必要です。なぜなら、同一の軸出力を有するモーターであっても、効率が異なる場合があるためです。巻線やコントローラによる追加の損失は、必要な入力電力を増加させます。
また、エンジニアは、モーターの公称電圧と実際のDCバス電圧を区別する必要があります。公称24Vのシステムであっても、起動時、加速時、回生運転時には電源電圧の変動が生じる可能性があります。
巻線の比較において最も有用な基準となるのは、定義された電源電圧範囲および熱環境によって裏付けられた、特定の機械的動作点です。
12Vと24VにおけるDCバス電流と相電流はどのように異なるか?
DC入力電力と供給電流
電気的入力電力が一定の場合、DC供給電圧を上げると、ほぼ定電圧の電源から必要とされる平均電流は減少します。この関係は、外部の電力分配に影響を与えます。
バス電圧がほぼ一定で動作状態が安定している場合、入力電力は P_in = V_bus × I_bus(電圧はボルト、電流はアンペア)を用いて推定できます。
ただし、バス電圧と電流が変動する場合、真の平均入力電力は、それらの瞬時積 v_bus(t) × i_bus(t) の時間平均となります。
同期した等間隔のサンプリングデータを用いれば、選択された測定区間における平均入力電力は P_in = sum(v_k × i_k) / N で近似できます。
電圧と電流の変動に相関がある場合、それぞれを個別に平均して乗算しても、一般に正しい結果は得られません。 したがって、測定帯域幅とサンプリングの整合性が重要となります。
例として、コントローラのDC入力からシャフトまで、仮定の80%の効率で60 Wのシャフト出力を供給するドライブを考えます。必要なDC入力電力は75 Wです。
定電圧12Vの電源の場合、算出される入力電流は6.25 Aとなります。定電圧24Vの電源の場合、3.125 Aとなります。
これらの値は、効率が等しく、定常運転条件であることを前提としています。これらは、特定のモーターの性能を規定するものではなく、電気的な関係性を示すものです。
直流電源電流を低く抑えることで、ケーブルの発熱や電圧降下を低減できます。ただし、その改善効果は、導体の抵抗、実際の電流波形、および設置状況によって異なります。
相電流とモータトルクの関係
BLDCモータードライバーは、電子スイッチングを用いて、DCバスからモーターの各相に供給される電流を制御します。モーターの巻線に流れる電流は、一般的にドライバーに入力される平均電流とは一致しません。
PWMスイッチングにより、電圧が印加される間隔と電流が再循環する間隔が生じます。その結果、瞬時直流供給電流が比較的低い場合でも、相電流はかなりの大きさのままとなる可能性があります。
相電流の要件は、主にモータのトルク定数と要求される電磁トルクに依存します。バス電圧は、ドライバがこれらの電流を確立し、制御する能力に影響を与えます。
適切に制御された、変更されていない巻線の場合、バス電圧を2倍にしても、同じ軸トルクを発生させるために必要な相電流が自動的に半分になるわけではありません。
最適化された巻線の再設計により、トルク定数が変化するため、必要な相電流を低減できる。この効果は、直流入力電流の低減とは区別しなければならない。
設計者は、ドライバの仕様が相実効値電流、相ピーク電流、連続電流、あるいは直流供給電流のいずれを指しているかを確認する必要がある。これらの測定値は互換性がない。
信頼性の高い比較のための測定要件
直流電力の測定では、定義された電気的境界において電圧と電流を同時に計測する必要があります。測定間隔は、想定される動作条件を反映したものでなければなりません。
相電流の測定には、適切な測定方法と帯域幅が必要であり、RMS値は代表的な電気サイクルに基づいて算出される。ピーク値は、該当する場合、別途記録すべきである。
電流の定義は、モーターの接続方式や制御方法にも依存する。正弦波整流と6ステップ整流では、同等の負荷条件下でも異なる電流波形が生じることがある。
| パラメータ | 測定位置 | 技術的意義 |
| DCバス電圧 | コントローラのDC入力端子で定義される | 実際に利用可能な供給電圧とその変動を把握します。 |
| 平均DC入力電流 | DC電源の接続 | 平均的な電源需要を示します。導体の発熱や保護を確認する際は、実効値(True RMS)電流および過渡現象を使用してください。 |
| 平均電気入力電力 | 同期化されたバス電圧および電流の測定 | 平均瞬時電力を用いた効率計算に対応しています。 |
| 相RMS電流 | 指定されたモーターの相導体 | 巻線発熱の計算および連続駆動電流の評価に対応しています。 |
| 相ピーク電流 | モータの相導体 | 過渡トルクおよび電流制限の検証に対応しています。 |
| モータ軸出力 | モーター出力軸 | 効率および等負荷比較のための機械的出力を確立します。 |
マッチングされた24V巻線と12V巻線では何が異なるのか?
巻線巻数、逆起電力、および速度定数
マッチングされた巻線の再設計は、意図された機械的動作点を維持しつつ、印加電圧、軸速度、および相電流間の電磁的関係を変化させます。
磁気幾何学的形状および磁束条件が同等である限り、直列巻線の有効巻数を増やすと、所定の速度で発生する逆起電力が上昇します。
したがって、理想的な条件下では、逆起電力定数Keは巻線ターン数に比例して増加します。一貫した電圧表記法を用いて表される速度定数Kvは、これと逆の割合で変化します。
例として、24Vの巻線は、12Vの巻線に比べて約2倍の直列ターン数を使用する場合があります。理想的なスケーリングの下では、Keは2倍になり、Kvは約半分になります。
この構成により、再設計されたモーターは、約2倍の電圧要求で同じ回転数を目標とすることが可能になります。ただし、これはすべての実用的な設計が正確に比例したスケーリングに従うことを意味するものではありません。
実際の巻線構成は、スロットの形状、磁束、接続配置、導体の配置、および要求される回転数・トルクのエンベロープによって異なります。
トルク定数と必要な相電流
トルク定数 Kt は、特定の測定基準の下で、電磁トルクの発生と電流との関係を表します。同等の磁気条件下では、Kt は有効直列巻数に比例して増加します。
理想的な巻線のスケーリングが一致している場合、巻数を 2 倍にすると Kt も 2 倍になります。その結果、所定の電磁トルクを得るために必要な電流は、およそ半分に減少します。
例として、定義された正弦波制御の基準に基づき、特定のトルクにおいて元の巻線が4 Aの相RMS電流を必要とする場合を想定します。
磁気条件および制御定義が同等であると仮定すれば、トルク定数を2倍にした適合設計により、理論上は約2 Aで同じ電磁トルクを発生させることができます。
実際の軸トルクは、機械的損失、電流波形、磁気飽和、および温度にも依存します。これらの影響は、理想的な比率をハードウェアに適用する前に考慮する必要があります。
Gian TransmissionにカスタムBLDCモーターの構成を指定する際、エンジニアは、目標とする速度、トルク、および制御条件とともに、必要な巻線定数を特定する必要があります。
巻線抵抗、インダクタンス、および銅充填率
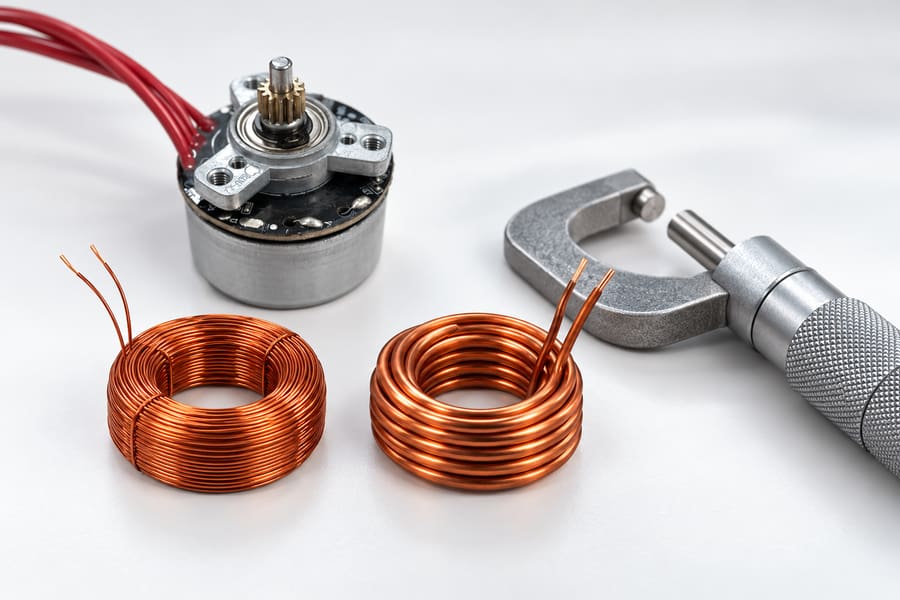
個別のコイルは、巻数と線径のトレードオフを示しています。これらは、測定された内部巻線や、図示されたモーターの検証済みの電圧変換を表すものではありません。
巻数を増やすには、導体の長さを追加する必要があります。スロット面積が固定されている場合、より多くの巻数を収容するには、一般的に個々の導体の断面積を縮小するか、巻線配置を変更する必要があります。
銅充填率が等しいという理想的な仮定の下では、巻数を2倍にすると導体長さは約2倍になり、導体の断面積は半分になります。この理想的な巻線条件の下では、結果として生じる電気抵抗は元の値の約4倍になります。
巻線抵抗は、R = ρ × L / A の式を用いて推定できます。ここで、ρは導体の抵抗率、Lは導体の長さ、Aは導体の断面積を表します。
このモデルは、平均巻数長、導体材料、巻線温度、および有効銅利用率が同等であることを前提としています。絶縁体の厚さや巻線端部の形状における実際の差異は、結果に影響を与えます。
巻線インダクタンスも変化します。磁気形状が変化せず、磁気条件がほぼ線形である場合、インダクタンスは一般的に有効巻数数の二乗に比例します。
したがって、巻数を2倍にすると、インダクタンスは約4倍になります。飽和、漏れ磁束、巻線の分布、および相互結合により、実際の値は異なる場合があります。
抵抗は定常状態の電圧降下と銅の加熱に影響を与えます。インダクタンスは電流のリップルおよび印加電圧下での電流の変化率に影響を与えます。
技術者は、抵抗およびインダクタンスの値が個々の相を指すのか、それとも相間端子間を指すのかを明記する必要があります。測定温度、周波数、および回転子の位置も重要となる場合があります。
理想的に整合された巻き直しにおける銅損の推定
モーター巻線における抵抗発熱は、その電気抵抗と、巻線を流れる実効値電流によって決定されます。3つの同一相の場合、総銅損は P_cu = 3 × I_phase_rms² × R_phase となります。
この式では、R_phase が動作温度における各相の巻線全体を表し、I_phase_rms がその巻線における真の実効値電流を表すと仮定しています。
例として、相抵抗が 0.20 Ω、相の実効値電流が 4 A の星形接続の三相モーターを考えます。
その計算上の銅損は、3 × 4² × 0.20 = 9.6 W となります。これらの仮定値は計算例を示すものであり、製品仕様ではありません。
もし、同等の巻線の巻数が2倍になれば、理想的な抵抗は0.80オームとなり、必要な相RMS電流は2 Aに低下します。
これに対応する損失は 3 × 2² × 0.80 = 9.6 W となります。したがって、理想的な電圧スケーリングを行っても、それ自体では巻線の銅損は減少しません。
巻線抵抗は温度によって変化し、導体の配置、電流リップル、銅充填率、および磁気負荷が同等とは限らないため、実際の結果は異なる場合があります。
既存の12V BLDC巻線を24Vで動作させるとどうなるか?
電気的パラメータは変化しない
既存の巻線をより高電圧のDCバスに接続しても、巻数、磁気形状、および基本的な巻線定数は変化しません。
同等の温度および磁気条件下では、Kv、Kt、抵抗、およびインダクタンスはほぼ変化しません。ただし、利用可能な電気的電圧の余裕は増加します。
回転速度が高くなると、モーターの逆起電力が上昇します。バス電圧が増加することで、低電圧電源では制限要因となっていた場合でも、ドライバが位相電流の制御を維持できるようになる可能性があります。
これにより、適切な制御下で達成可能な回転速度範囲を広げることができますが、モーターが高速運転に対して機械的または熱的に承認されていることを保証するものではありません。
制御されていない、または誤って構成されたドライブは、モーターを過度の回転速度や電流にさらす可能性があります。したがって、電圧の互換性には、動作限界および保護動作を含める必要があります。
電流制御と動作限界
適切なモータードライバは、PWMを用いて相電流を制御できるため、巻線を変更することなく、より高いDCバス電圧下でも元の速度とトルクで動作させることができます。
同じ電磁トルクおよびKtが変化しない場合、必要な相電流レベルはほぼ同じままです。バス電圧が高くなっても、巻線の発熱が自動的に減少するわけではありません。
コントローラの定格電圧、パワーステージの部品、電流検出、絶縁、および保護閾値は、過渡現象や回生を含む実際の供給条件に対応できるものでなければなりません。
バス電圧の上昇は、電流リップル、スイッチング損失、および電磁干渉にも影響を及ぼす可能性があります。12Vで適切だったコントローラの設定も、24Vでの動作前に評価が必要になる場合があります。
巻線に印加可能な電圧は、逆起電力、抵抗降下、および誘導電圧要求を克服できるものでなければなりません。インバータの変調能力により、使用可能な電圧はさらに制限されます。
これらの要因によって、加速時や負荷変動時に電流がどれだけの速さで上昇できるかが決まります。コントローラが許容する場合、電圧の余裕を持たせることで動的応答が向上する可能性があります。
エンジニアは、互換性の文書化や代表的な試験が行われていない限り、12V動作用と表示されたモーターが24Vバスを安全に使用できると想定すべきではありません。
これは、適合した巻き直しとどう異なるのか?
24V対応の巻き直しでは、異なる電気的動作構成に対応するために、巻線の巻数、トルク定数、逆起電力定数、相抵抗、およびインダクタンスが変更されます。
24Vで動作させるものの巻線を変更しない場合、元の電流とトルクの関係は維持されます。その代わりに、ドライバが制御戦略を通じて、利用可能な電圧の上昇を管理します。
どちらの構成も同一の軸出力を供給する可能性がありますが、相電流の要求値、電気的損失、電圧マージン、およびコントローラの要件が一致するとは限りません。
12Vおよび24Vの巻線は、損失、温度、およびドライバの要件にどのような影響を与えるか?
モーターの損失と熱的挙動
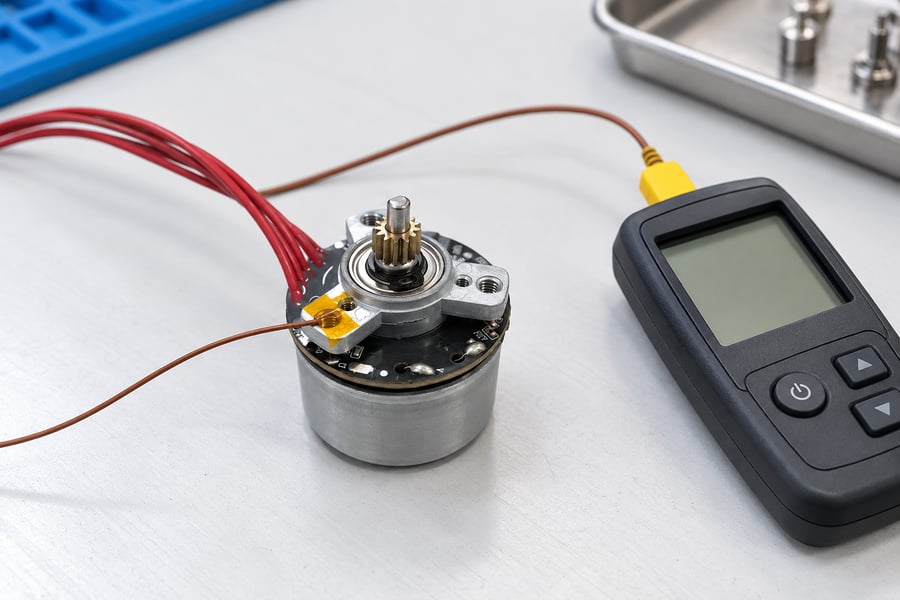
この図は、静止状態における取り付け点の温度測定を示しています。このような測定値は熱的な基準となりますが、巻線のホットスポット温度については、検証済みの測定値または相関関係が必要です。
理想的なマッチング巻線の計算では、等しい電磁トルクにおいて銅損はほぼ変化しないと予測されます。実際のモーター効率は、磁気的、機械的、およびスイッチングに関連する影響にも左右されます。
コア損失は、回転速度、磁束変動、および材料特性の影響を受けます。その値は、公称巻線電圧のみから決定することはできません。
PWMによって誘発される電流リップルは、RMS電流を増加させ、周波数に依存する追加の損失をもたらす可能性があります。導体の配置や制御設定は、これらの影響に作用します。
巻線温度は抵抗に影響を与えます。これは、温度が上昇するにつれて銅の抵抗率が上昇するためです。したがって、比較を行う際には、冷間時の電気的測定値と、安定した動作条件下の測定値を区別する必要があります。
熱性能は、筐体の熱伝導率、気流、取り付けインターフェース、および稼働時間にも依存します。電気的に類似した2つの巻線であっても、設置環境が異なれば異なる温度になる可能性があります。
連続負荷試験では、軸トルク、回転速度、電流とともに、巻線温度または適切に相関した温度測定値を記録する必要があります。許容限界は、承認された絶縁仕様および用途要件を反映したものでなければなりません。
駆動装置の電圧および電流要件
モータードライバーの選定にあたっては、利用可能なDCバス電圧と必要なモーター相電流の両方を考慮する必要があります。これらの定格は、システム内の異なる電気的ストレスを表しています。
24Vの適合巻線の場合、相電流の要求値が低くなれば、電流検出器やパワーステージの選択肢が変わる可能性があります。ただし、電圧が高くなると、スイッチング部品に対してもそれに応じた要件が課されます。
コントローラは、電源の許容誤差、起動時の乱れ、および回生エネルギーによる電圧上昇を含め、バス電圧の全範囲に耐えられなければなりません。
PWM周波数、電流ループのチューニング、および電流検出の分解能は、巻線抵抗およびインダクタンスに基づいて評価する必要があります。巻線定数が変化すると、異なる制御パラメータが必要になる場合があります。
バス電圧が高いほど、利用可能な電流応答のヘッドルームは向上する可能性があるが、特定の動作条件下では、スイッチングストレスや電流リップルが増加する可能性もある。
Gian Transmission社のBLDCモータードライバーの選択肢を検討するエンジニアは、選択した巻線および想定される制御方式との電気的互換性を確認する必要がある。
ホールセンサー式およびセンサーレス制御
ホールセンサー式制御では、ローター位置信号を利用して整流を行います。センサーの電源、信号レベル、配線構成、および電気的絶縁要件は、コントローラと互換性を保つ必要があります。
センサーレス制御は、一般的に電気的測定値とモーターモデル情報に依存します。逆起電力特性、巻線パラメータ、回転速度、および負荷は、推定性能に影響を与える可能性があります。
低速時には、逆起電力が限られているため、ローター位置の推定がより困難になる場合があります。したがって、起動時の挙動は、必要な負荷および電源条件下で検証する必要があります。
巻線の再設計により、センサーレスアルゴリズムで使用される電気的パラメータが変更される可能性があります。コントローラの試運転では、検証なしに設定を再利用するのではなく、これらの変更を考慮に入れる必要があります。
配線と電力分配
直流電源電流を低く抑えることで、外部配線における抵抗損失を低減できます。導体抵抗が同じ場合、電流を半分にすると、I²R発熱は約4分の1に減少します。
この利点は、関連する直流配電経路に適用されるものであり、必ずしもモーターの相導体に自動的に適用されるわけではありません。相導線の発熱は、実際のRMS電流と抵抗に依存します。
ケーブル長、コネクタ抵抗、電源の許容誤差、および許容電圧降下は、総合的に検討する必要があります。高電圧アーキテクチャを採用することで、モーターの効率を変えることなく配電効率を向上させることができます。
保護装置や絶縁も、システム全体に適したものでなければなりません。電流を低くするだけでは、より高い動作電圧との互換性が確保されるわけではありません。
エンジニアは12Vまたは24VのBLDC巻線をどのように選定し、検証すべきか?
用途に合わせた巻線の選定
選定は、要求される機械的動作範囲から始める必要があります。エンジニアは、出力だけでなく、連続トルク、ピークトルク、軸速度、加速度、およびデューティサイクルに関する情報も把握する必要があります。
主に1つの定速で動作するシステムでは、頻繁な加速や広い速度範囲を必要とする用途とは異なる巻線の最適化が適している場合があります。
利用可能なDC供給電圧も重要です。選定された巻線は、許容バス範囲内で動作すると同時に、過酷な速度・トルク組み合わせにおいても十分な電圧マージンを維持できなければなりません。
モーターの寸法、巻線スペース、取付配置、および冷却条件が設計上の制約となります。公称電圧を高くしても、これらの機械的および熱的な考慮事項がなくなるわけではありません。
比較検討には、ドライバの要件、ケーブル損失、コネクタ、および保護部品を含める必要があります。低電流構成は配電損失を低減できる一方で、他の統合コストを伴う可能性があります。
等価動作点における性能の検証
試験では、両方の巻線オプションについて、同一の機械的動作点を再現する必要があります。軸トルクと回転数は、電気的入力のみから推測するのではなく、実際に測定しなければなりません。
直流電圧と電流は同期して記録し、同一の動作間隔における平均瞬時電気出力を算出できるようにする必要があります。
過渡運転中、蓄積された機械的および電気的エネルギーの変化が、測定された入出力関係に影響を与える可能性があります。定常状態の効率は、不一致な加速区間から推測してはなりません。
回生が発生する場合、返還されるエネルギーは、一貫した電力の符号規則を用いて特定する必要があります。正の駆動エネルギーと回収エネルギーについては、別々に報告する必要がある場合があります。
代表的な動作点において、相RMS電流、ピーク電流、巻線温度、およびドライバ温度を監視する必要があります。これらの測定値は、公称電圧の比較では明らかにならない限界を明らかにします。
起動、負荷変動、加速、減速、および連続運転は、該当する場合に含める必要があります。試験は、サプライヤーが承認した電気的および機械的限界の範囲内で行わなければなりません。
| 技術要件 | 測定または証拠 | 受入基準 |
| 機械的出力 | 測定された軸回転数、トルク、および算出された出力 | 用途で定義された許容範囲内で、要求される動作点が達成されていること |
| 電気入力 | 同期されたDCバス電圧および電流の記録 | 対応する運転区間における入力電力および効率の評価 |
| 巻線特性 | 文書化された条件下における抵抗、インダクタンス、Ke、およびKt | 承認済みの巻線設計および測定規約との整合性 |
| 電流容量 | 相のRMSおよびピーク電流の測定 | 承認済みのモーターおよびドライバーの動作限界への準拠 |
| 熱性能 | 代表的な負荷条件下におけるモーターおよびドライバーの温度記録 | アプリケーションで定義された温度制限の維持 |
| 動的動作 | 起動、加速、負荷変化、および減速の記録 | 許容できない電流制限や制御喪失を招くことなく、要求される応答が達成される |
| 電圧互換性 | 指定された DC バス動作範囲全体での試験 | 承認された範囲全体での安定した動作と適切な保護動作 |
| 制御互換性 | ホールセンサー式またはセンサーレス式の動作実績 | 必要な起動、整流、および速度制御性能の検証済み |
エンジニアはGian Transmissionにどのような情報を提供すべきか?
有効なカスタマイズ依頼には、想定される軸の速度・トルク範囲、デューティサイクル、利用可能な電源電圧範囲、および要求される連続および過渡動作条件を明記する必要があります。
また、仕様書には、モーターの寸法、取り付けインターフェース、軸の要件、冷却方式、および巻線スペースや外部配線に関する制限事項も明記する必要があります。
ドライバ情報には、許容相電流、DCバス動作範囲、整流方式、電流制御要件、および希望するホールセンサー式またはセンサーレス式の構成を含める必要があります。
要求される電気的データには、巻線抵抗、インダクタンス、逆起電力定数、トルク定数、およびそれらの測定条件を明記する必要があります。 相および線間表記の規則を明確に規定する必要があります。
受入要件では、巻線調整済み時の性能と、巻線を変更せずに高電圧に対応する場合の互換性を区別する必要があります。それぞれのケースについて、適切な電気的限界値、動作条件、および検証手順を定める必要があります。
最終的な技術承認には、管理された巻線図面、電気的パラメータの記録、承認済みのドライバ設定、測定された速度・トルク特性、同期電力データ、熱試験結果、および文書化された受入決定を裏付けとして提示する必要があります。
