
Zwei BLDC-Motoren können bei unterschiedlichen Drehzahlen und Drehmomenten die gleiche Wellenleistung liefern. Ein aussagekräftiger Vergleich zwischen 12 V und 24 V beginnt daher mit einem klar definierten Betriebspunkt.
Aufeinander abgestimmte Wicklungskonstruktionen verändern die Motorkonstanten und die Anforderungen an den Phasenstrom. Die Anlegung einer höheren Gleichstrom-Busspannung an eine unveränderte Wicklung ist ein Sonderfall, der andere Steuerungs- und thermische Überprüfungen erfordert.
Was bedeutet gleiche Wellenleistung für 12-V- und 24-V-BLDC-Motoren?
Wellenleistung, Drehzahl und Drehmoment
Die mechanische Ausgangsleistung hängt vom Drehmoment der rotierenden Welle und ihrer Winkelgeschwindigkeit ab. Die Versorgungsspannung allein bestimmt keine dieser Größen.
Für eine rotierende Welle gilt die Beziehung P_shaft = T × omega, wobei P_shaft die Leistung in Watt, T das Drehmoment in N·m und omega die Winkelgeschwindigkeit in rad/s ist.
Um die Drehzahl in Umdrehungen pro Minute in die Winkelgeschwindigkeit umzurechnen, verwenden Sie ω = 2 × π × U/min / 60. Diese Umrechnung ermöglicht einen einheitlichen Vergleich der Anforderungen an Drehmoment und Drehzahl.
Betrachten wir als Beispiel eine Wellenlast von 60 W. Bei 3.000 U/min beträgt das erforderliche Drehmoment etwa 0,191 N·m. Bei 1.500 U/min steigt es auf etwa 0,382 N·m an.
Beide Betriebspunkte liefern die gleiche mechanische Leistung, stellen jedoch unterschiedliche Anforderungen an Drehmoment und Strom. Eine gleiche Wellenleistung bedeutet daher nicht zwangsläufig eine gleichwertige elektromagnetische Belastung.
Beim Vergleich verschiedener Wicklungsspannungsoptionen sollten Ingenieure klären, ob nur die Ausgangsleistung konstant bleibt oder ob auch die Wellendrehzahl und das Drehmoment unverändert bleiben müssen.
Einen fairen Vergleich erstellen
Ein kontrollierter Vergleich sollte nach Möglichkeit identische Zieldrehzahl, Drehmoment, Einschaltdauer, Motorgeometrie und Kühlbedingungen verwenden. Diese Anforderungen helfen dabei, wicklungsbedingte Unterschiede zu isolieren.
Auch die mechanische Messgrenze spielt eine Rolle. Die Motorwellenleistung und die Getriebeausgangsleistung sind unterschiedliche Größen, wenn zwischen den beiden Stellen Übertragungsverluste auftreten.
Die elektrische Eingangsleistung muss gesondert betrachtet werden, da Motoren mit identischer Wellenleistung unterschiedliche Wirkungsgrade aufweisen können. Zusätzliche Verluste in der Wicklung oder der Steuerung erhöhen die erforderliche Eingangsleistung.
Ingenieure sollten zudem zwischen der Nennspannung des Motors und der tatsächlichen Gleichstrom-Sammelschienenspannung unterscheiden. Bei einem System mit einer Nennspannung von 24 V können während des Anlaufs, der Beschleunigung und des regenerativen Betriebs Schwankungen in der Versorgungsspannung auftreten.
Für Wicklungsvergleiche ist ein spezifizierter mechanischer Betriebspunkt, der durch einen definierten elektrischen Versorgungsbereich und eine definierte thermische Umgebung gestützt wird, die nützlichste Referenz.
Wie verhalten sich Gleichstrom-Sammelschienenstrom und Phasenstrom bei 12 V und 24 V im Vergleich?
Gleichstrom-Eingangsleistung und Versorgungsstrom
Bei einer festen elektrischen Eingangsleistung verringert eine Erhöhung der Gleichstromversorgungsspannung den durchschnittlichen Strombedarf aus einer Quelle mit nahezu konstanter Spannung. Dieser Zusammenhang wirkt sich auf die externe Stromverteilung aus.
Bei einer annähernd konstanten Sammelschienenspannung und stabilen Betriebsbedingungen lässt sich die Eingangsleistung mit P_in = V_bus × I_bus abschätzen, wobei die Spannung in Volt und der Strom in Ampere angegeben werden.
Schwanken jedoch Bus-Spannung und -Strom, entspricht die tatsächliche durchschnittliche Eingangsleistung dem zeitlichen Mittelwert ihres momentanen Produkts v_bus(t) × i_bus(t).
Bei synchronisierten, gleichmäßig verteilten Messwerten lässt sich die durchschnittliche Eingangsleistung über das gewählte Messintervall durch P_in = Summe(v_k × i_k) / N näherungsweise bestimmen.
Das separate Multiplizieren von gemittelten Spannungs- und Stromwerten führt im Allgemeinen nicht zum korrekten Ergebnis, wenn deren Schwankungen miteinander korrelieren. Daher sind die Messbandbreite und die Abtastausrichtung von Bedeutung.
Betrachten wir als Beispiel einen Antrieb, der bei einem angenommenen Wirkungsgrad von 80 % vom Gleichstromeingang des Reglers bis zur Welle eine Wellenleistung von 60 W liefert. Die erforderliche Gleichstrom-Eingangsleistung beträgt 75 W.
Bei einer konstanten Versorgungsspannung von 12 V beträgt der berechnete Eingangsstrom 6,25 A. Bei einer konstanten Versorgungsspannung von 24 V beträgt er 3,125 A.
Diese Werte gehen von gleichem Wirkungsgrad und stationären Betriebsbedingungen aus. Sie veranschaulichen eher die elektrischen Zusammenhänge, als dass sie die Leistung eines bestimmten Motors spezifizieren.
Ein niedrigerer Gleichstrom-Eingangsstrom kann die Erwärmung der Kabel und den Spannungsabfall verringern. Die Verbesserung hängt jedoch vom Leiterwiderstand, den tatsächlichen Stromverläufen und der Installation ab.
Zusammenhang zwischen Phasenstrom und Motordrehmoment
Ein BLDC-Motortreiber nutzt elektronische Schaltung, um die von der Gleichstrombusleitung an die Motorphasen gelieferten Ströme zu regeln. Der durch eine Motorwicklung fließende Strom entspricht im Allgemeinen nicht dem Durchschnittsstrom, der in den Treiber eintritt.
Durch PWM-Schaltung entstehen Intervalle mit angelegter Spannung und Stromrückführung. Infolgedessen können die Phasenströme auch dann noch beträchtlich sein, wenn der momentane Gleichstromversorgungsstrom relativ gering ist.
Die Anforderungen an den Phasenstrom hängen in erster Linie von der Drehmomentkonstante des Motors und dem erforderlichen elektromagnetischen Drehmoment ab. Die Sammelschienen-Spannung beeinflusst die Fähigkeit des Treibers, diese Ströme aufzubauen und zu regeln.
Bei einer ordnungsgemäß geregelten, unveränderten Wicklung führt eine Verdopplung der Sammelschienen-Spannung nicht automatisch zu einer Halbierung des Phasenstroms, der zur Erzeugung des gleichen Wellendrehmoments erforderlich ist.
Eine angepasste Neukonstruktion der Wicklung kann den erforderlichen Phasenstrom reduzieren, da sich deren Drehmomentkonstante ändert. Dieser Effekt muss von der Verringerung des Gleichstrom-Eingangsstroms unterschieden werden.
Ingenieure sollten klären, ob sich die Spezifikationen des Treibers auf den Phasen-Effektivstrom, den Phasen-Spitzenstrom, den Dauerstrom oder den Gleichstrom-Versorgungsstrom beziehen. Diese Messgrößen sind nicht austauschbar.
Messanforderungen für zuverlässige Vergleiche
Bei Gleichstrom-Leistungsmessungen sollten Spannung und Strom gleichzeitig an einer definierten elektrischen Grenze erfasst werden. Das Messintervall sollte den vorgesehenen Betriebszustand widerspiegeln.
Für den Phasenstrom sind eine geeignete Messmethode und Bandbreite erforderlich, wobei die Effektivwerte über repräsentative elektrische Zyklen berechnet werden. Spitzenwerte sollten, sofern relevant, separat erfasst werden.
Die Definitionen der Stromgrößen hängen zudem von der Motoranschlussart und der Steuerungsmethode ab. Sinusförmige Kommutierung und Sechs-Schritt-Kommutierung können unter vergleichbaren Lasten unterschiedliche Stromwellenformen erzeugen.
| Parameter | Messort | Technische Bedeutung |
| Gleichstrom-Sammelschienenspannung | Definierte Gleichstrom-Eingangsanschlüsse des Reglers | Ermittelt die tatsächlich verfügbare Versorgungsspannung und deren Schwankungen. |
| Durchschnittlicher Gleichstrom-Eingangsstrom | Gleichstromversorgungsanschluss | Zeigt den durchschnittlichen Versorgungsbedarf an; verwenden Sie den effektiven Effektivwert des Stroms und Transienten, wenn Sie die Erwärmung der Leiter und den Schutz prüfen. |
| Durchschnittliche elektrische Eingangsleistung | Synchronisierte Messungen von Bus-Spannung und -Strom | Unterstützt Wirkungsgradberechnungen unter Verwendung der durchschnittlichen Momentanleistung. |
| Phasen-Effektivstrom | Vorggebene Motorphasenleiter | Unterstützt Berechnungen der Wicklungserwärmung und die kontinuierliche Auswertung des Treiber-Stroms. |
| Phasen-Spitzenstrom | Motorphasenleiter | Unterstützt die Überprüfung von transienten Drehmomenten und Strombegrenzungen. |
| Motorwellenleistung | Motor-Abtriebswelle | Legt die mechanische Leistung für Effizienz- und Lastvergleiche fest. |
Wie unterscheidet sich eine angepasste 24-V-Wicklung von einer 12-V-Wicklung?
Wicklungswindungen, Gegen-EMK und Drehzahlkonstante
Eine Neugestaltung der angepassten Wicklung verändert das elektromagnetische Verhältnis zwischen angelegter Spannung, Wellendrehzahl und Phasenstrom, wobei der beabsichtigte mechanische Betriebspunkt beibehalten wird.
Eine Erhöhung der effektiven Anzahl der Reihenschliffe erhöht die bei einer gegebenen Drehzahl erzeugte Gegen-EMK, vorausgesetzt, die magnetische Geometrie und die Flussbedingungen bleiben vergleichbar.
Die Gegen-EMK-Konstante Ke steigt daher unter idealen Bedingungen in etwa mit der Anzahl der Wicklungswindungen an. Die Drehzahlkonstante Kv, ausgedrückt unter Verwendung einer einheitlichen Spannungskonvention, ändert sich umgekehrt.
Eine beispielhafte 24-V-Wicklung kann etwa doppelt so viele Reihenschaltungen aufweisen wie ihr 12-V-Pendant. Bei idealer Skalierung verdoppelt sich Ke, während Kv sich auf etwa die Hälfte verringert.
Diese Anordnung ermöglicht es dem neu konstruierten Motor, bei etwa doppelt so hohem Spannungsbedarf die gleiche Drehzahl anzustreben. Dies bedeutet jedoch nicht, dass jede praktische Konstruktion einer exakt proportionalen Skalierung folgt.
Die tatsächlichen Wicklungskonfigurationen hängen von der Schlitzgeometrie, dem Magnetfluss, den Anschlussanordnungen, der Leiteranordnung und dem erforderlichen Drehzahl-Drehmoment-Bereich ab.
Drehmomentkonstante und erforderlicher Phasenstrom
Die Drehmomentkonstante Kt setzt die Erzeugung des elektromagnetischen Drehmoments in Beziehung zum Strom unter einer festgelegten Messkonvention. Bei vergleichbaren magnetischen Bedingungen steigt Kt in etwa mit der Anzahl der effektiven Reihenspulenwindungen.
Bei einer ideal abgestimmten Skalierung der Wicklung verdoppelt sich Kt bei Verdopplung der Wicklungswindungen. Der für ein gegebenes elektromagnetisches Drehmoment erforderliche Strom sinkt dann auf etwa die Hälfte.
Zur Veranschaulichung: Nehmen wir an, eine ursprüngliche Wicklung benötigt bei einem bestimmten Drehmoment 4 A Phasen-Effektivstrom unter Verwendung einer definierten sinusförmigen Regelungskonvention.
Eine angepasste Neukonstruktion mit doppelter Drehmomentkonstante könnte theoretisch das gleiche elektromagnetische Drehmoment bei etwa 2 A erzeugen, vorausgesetzt, die magnetischen Bedingungen und Regelungsdefinitionen sind gleichwertig.
Das tatsächliche Wellendrehmoment hängt zudem von mechanischen Verlusten, der Stromwellenform, der magnetischen Sättigung und der Temperatur ab. Diese Einflüsse müssen berücksichtigt werden, bevor ideale Verhältnisse auf die Hardware übertragen werden.
Bei der Spezifizierung kundenspezifischer BLDC-Motorkonfigurationen von Gian Transmission sollten Ingenieure neben der vorgesehenen Drehzahl, dem Drehmoment und den Steuerungsbedingungen auch die erforderlichen Wicklungskonstanten angeben.
Wicklungswiderstand, Induktivität und Kupferausfüllung
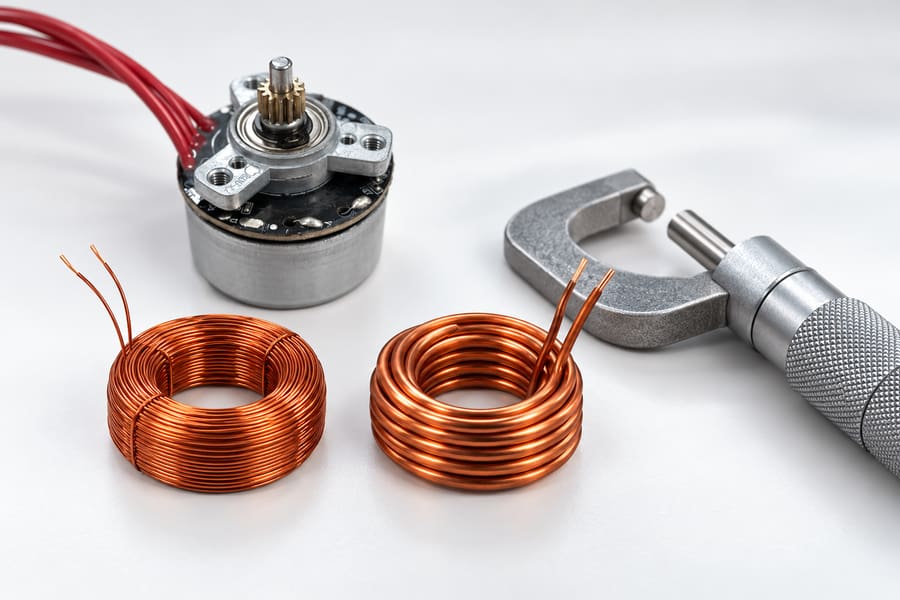
Die einzelnen Spulen veranschaulichen den Kompromiss zwischen Windungszahl und Drahtstärke. Sie stellen weder gemessene interne Wicklungen noch eine verifizierte Spannungsumrechnung des abgebildeten Motors dar.
Eine Erhöhung der Windungszahl erfordert zusätzliche Leiterlänge. Bei einer festen Schlitzfläche erfordert die Unterbringung weiterer Windungen in der Regel eine Verringerung des Querschnitts der einzelnen Leiter oder eine Änderung der Wicklungsanordnung.
Unter der idealen Annahme eines gleichmäßigen Kupferfüllgrads verdoppelt sich bei einer Verdopplung der Windungszahl die Leiterlänge in etwa, während sich der Leiterquerschnitt halbiert. Unter diesen idealen Wicklungsannahmen beträgt der resultierende elektrische Widerstand etwa das Vierfache seines ursprünglichen Werts.
Der Wicklungswiderstand lässt sich anhand der Formel R = ρ × L / A abschätzen, wobei ρ den spezifischen Widerstand des Leiters, L die Leiterlänge und A den Leiterquerschnitt darstellt.
Dieses Modell geht von vergleichbarer mittlerer Windungslänge, Leitermaterial, Wicklungstemperatur und effektiver Kupferausnutzung aus. Praktische Unterschiede in der Isolationsdicke und der Geometrie der Endwindungen verändern das Ergebnis.
Auch die Wicklungsinduktivität ändert sich. Bei unveränderter magnetischer Geometrie und annähernd linearen magnetischen Bedingungen skaliert die Induktivität im Allgemeinen mit dem Quadrat der effektiven Windungszahl.
Eine Verdopplung der Windungszahl kann daher zu einer etwa vierfachen Induktivität führen. Sättigung, Streufluss, Wicklungsverteilung und gegenseitige Kopplung können dazu führen, dass die tatsächlichen Werte davon abweichen.
Der Widerstand beeinflusst den stationären Spannungsabfall und die Erwärmung des Kupfers. Die Induktivität beeinflusst die Stromwelligkeit und die Geschwindigkeit, mit der sich der Strom unter einer angelegten Spannung ändern kann.
Ingenieure sollten angeben, ob sich die Werte für Widerstand und Induktivität auf einzelne Phasen oder auf die Phasenanschlüsse beziehen. Auch die Messtemperatur, die Frequenz und die Rotorposition können eine Rolle spielen.
Schätzung der Kupferverluste bei einer ideal angepassten Neuwicklung
Die ohmsche Erwärmung in Motorwicklungen wird durch deren elektrischen Widerstand und den durch sie fließenden Effektivstrom bestimmt. Bei drei identischen Phasen beträgt der gesamte Kupferverlust P_cu = 3 × I_phase_rms² × R_phase.
Diese Formel geht davon aus, dass R_phase jede vollständige Phasenwicklung bei ihrer Betriebstemperatur darstellt, während I_phase_rms den tatsächlichen Effektivstrom in dieser Wicklung angibt.
Betrachten wir als Beispiel einen dreiphasigen, sterngeschalteten Motor mit einem Phasenwiderstand von 0,20 Ohm und einem Phasen-Effektivstrom von 4 A.
Sein berechneter Kupferverlust beträgt 3 × 4² × 0,20 = 9,6 W. Diese angenommenen Werte dienen als Berechnungsbeispiel und stellen keine Produktspezifikation dar.
Wenn eine angepasste Wicklung ihre Windungszahl verdoppelt, beträgt der ideale Widerstand 0,80 Ohm, während der erforderliche Phasen-Effektivstrom auf 2 A sinkt.
Der entsprechende Verlust beträgt 3 × 2² × 0,80 = 9,6 W. Somit führt eine ideale Spannungsskalierung nicht zwangsläufig zu einer Verringerung der Kupferverluste in der Wicklung.
Die praktischen Ergebnisse können abweichen, da sich der Wicklungswiderstand mit der Temperatur ändert und die Leiteranordnung, die Stromwelligkeit, der Kupferfüllgrad sowie die magnetische Belastung möglicherweise nicht gleichbleibend sind.
Was passiert, wenn eine vorhandene 12-V-BLDC-Wicklung mit 24 V betrieben wird?
Elektrische Parameter bleiben unverändert
Der Anschluss einer bestehenden Wicklung an einen Gleichstrom-Bus mit höherer Spannung verändert weder ihre Windungszahl noch ihre magnetische Geometrie oder ihre grundlegenden Wicklungskonstanten.
Ihr Kv, Kt, Widerstand und ihre Induktivität bleiben bei vergleichbaren Temperaturen und magnetischen Bedingungen annähernd unverändert. Der verfügbare elektrische Spannungsspielraum nimmt jedoch zu.
Bei höheren Drehzahlen steigt die Gegen-EMK des Motors. Durch die zusätzliche Bus-Spannung kann der Treiber möglicherweise die Phasenstromregelung aufrechterhalten, wo eine Versorgung mit niedrigerer Spannung bereits an ihre Grenzen stoßen würde.
Dies kann unter geeigneter Steuerung den erreichbaren Drehzahlbereich erweitern, bedeutet jedoch nicht, dass der Motor mechanisch oder thermisch für den Betrieb bei höheren Drehzahlen zugelassen ist.
Ein ungeregelter oder falsch konfigurierter Antrieb kann den Motor übermäßigen Drehzahlen oder Strömen aussetzen. Die Spannungskompatibilität muss daher Betriebsgrenzen und das Schutzverhalten berücksichtigen.
Stromregelung und Betriebsgrenzen
Ein geeigneter Motortreiber kann den Phasenstrom mittels PWM regeln, wodurch eine unveränderte Wicklung trotz eines höheren Gleichstrom-Busses mit ihrer ursprünglichen Drehzahl und ihrem ursprünglichen Drehmoment betrieben werden kann.
Bei gleichem elektromagnetischem Drehmoment und unverändertem Kt bleibt der erforderliche Phasenstromwert in etwa gleich. Die höhere Busspannung führt nicht automatisch zu einer Verringerung der Wicklungserwärmung.
Die Nennspannungen des Reglers, die Komponenten der Leistungsstufe, die Strommessung, die Isolation und die Schutzschwellen müssen den tatsächlichen Versorgungsbedingungen, einschließlich Transienten und Rückspeisung, gerecht werden.
Eine höhere Bus-Spannung kann sich auch auf Stromwelligkeit, Schaltverluste und elektromagnetische Störungen auswirken. Reglereinstellungen, die bei 12 V angemessen sind, müssen vor dem Betrieb mit 24 V möglicherweise überprüft werden.
Die an einer Wicklung verfügbare Spannung muss die Gegen-EMK, den ohmschen Spannungsabfall und den induktiven Spannungsbedarf überwinden. Die Modulationsfähigkeit des Wechselrichters schränkt die nutzbare Spannung zusätzlich ein.
Diese Faktoren bestimmen, wie schnell der Strom während der Beschleunigung oder bei Laststörungen ansteigen kann. Zusätzlicher Spannungsspielraum kann das dynamische Ansprechverhalten verbessern, sofern der Regler dies zulässt.
Ingenieure sollten nicht davon ausgehen, dass ein für den 12-V-Betrieb ausgelegter Motor einen 24-V-Bus sicher nutzen kann, ohne dass die Kompatibilität dokumentiert und repräsentative Tests durchgeführt wurden.
Inwiefern unterscheidet sich dies von einer angepassten Neuwicklung?
Bei einer angepassten 24-V-Neuwicklung werden die Windungszahl, die Drehmomentkonstante, die Gegen-EMK-Konstante, der Phasenwiderstand und die Induktivität geändert, um eine andere elektrische Betriebskonfiguration zu unterstützen.
Eine unveränderte, mit 24 V betriebene Wicklung behält ihr ursprüngliches Verhältnis von Strom zu Drehmoment bei. Der Treiber regelt stattdessen die erhöhte verfügbare Spannung über seine Regelungsstrategie.
Beide Konfigurationen liefern zwar möglicherweise die gleiche Wellenleistung, doch ihre Phasenstrombedarfe, elektrischen Verluste, Spannungsreserven und Anforderungen an den Regler müssen nicht übereinstimmen.
Wie wirken sich 12-V- und 24-V-Wicklungen auf Verluste, Temperatur und Anforderungen an den Treiber aus?
Motorverluste und thermisches Verhalten
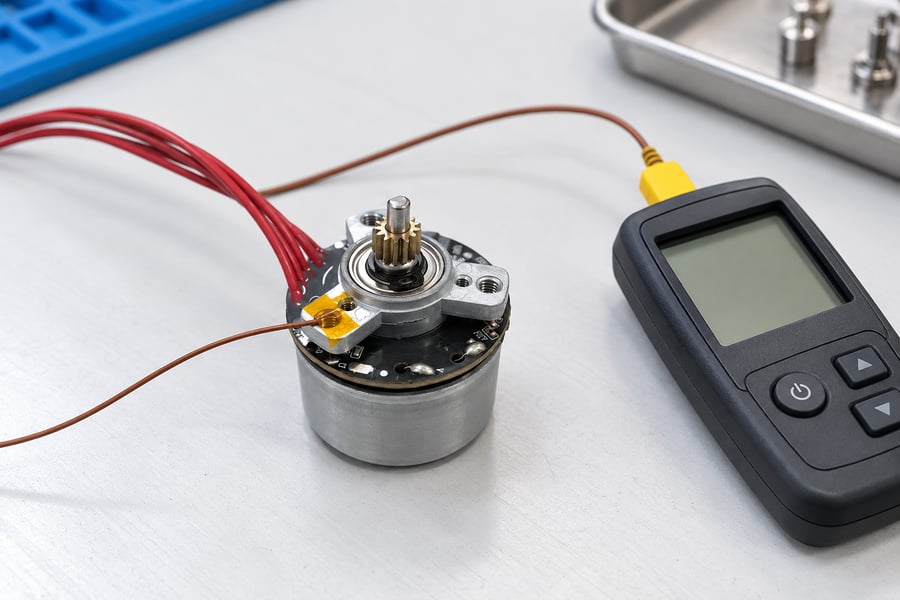
Diese Abbildung zeigt eine Temperaturmessung an einem stationären Befestigungspunkt. Ein solcher Messwert dient als thermische Referenz; die Temperatur an den Hotspots der Wicklung erfordert eine validierte Messung oder Korrelation.
Berechnungen mit ideal angepassten Wicklungen sagen bei gleichem elektromagnetischem Drehmoment nahezu unveränderte Kupferverluste voraus. Der tatsächliche Wirkungsgrad des Motors hängt zudem von magnetischen, mechanischen und schaltbezogenen Effekten ab.
Kernverluste werden durch Drehzahl, Magnetflussschwankungen und Materialeigenschaften beeinflusst. Ihre Werte lassen sich nicht allein anhand der Nennspannung der Wicklung bestimmen.
Durch PWM verursachte Stromwelligkeit kann den Effektivstrom erhöhen und zusätzliche frequenzabhängige Verluste verursachen. Die Anordnung der Leiter und die Reglereinstellungen beeinflussen diese Effekte.
Die Wicklungstemperatur wirkt sich auf den Widerstand aus, da der spezifische Widerstand von Kupfer mit steigender Temperatur zunimmt. Bei Vergleichen sollte daher zwischen elektrischen Messungen im kalten Zustand und stabilisierten Betriebsbedingungen unterschieden werden.
Die thermische Leistung hängt zudem von der Wärmeleitung des Gehäuses, dem Luftstrom, den Befestigungsstellen und der Betriebsdauer ab. Zwei elektrisch ähnliche Wicklungen können in unterschiedlichen Installationen unterschiedliche Temperaturen entwickeln.
Bei Dauerlasttests sollten neben dem Drehmoment, der Drehzahl und dem Strom auch Wicklungs- oder entsprechend korrelierte Temperaturmessungen aufgezeichnet werden. Die Abnahmegrenzwerte müssen die zugelassenen Isolations- und Anwendungsanforderungen widerspiegeln.
Anforderungen an Spannung und Strom des Antriebs
Bei der Auswahl des Motorantriebs müssen sowohl die verfügbare Gleichstrom-Sammelschienenspannung als auch der erforderliche Motorphasenstrom berücksichtigt werden. Diese Nennwerte beschreiben unterschiedliche elektrische Belastungen innerhalb des Systems.
Bei einer angepassten 24-V-Wicklung kann ein reduzierter Phasenstrombedarf andere Optionen bei der Strommessung und der Leistungsstufe ermöglichen. Eine höhere Spannung stellt jedoch entsprechende Anforderungen an die Schaltkomponenten.
Der Regler muss den gesamten Sammelschienen-Spannungsbereich tolerieren, einschließlich Versorgungstoleranz, Anlaufstörungen und durch regenerative Energie verursachter Spannungsanstiege.
PWM-Frequenz, Stromregelkreisabstimmung und Auflösung der Strommessung sollten im Hinblick auf Wicklungswiderstand und Induktivität bewertet werden. Geänderte Wicklungskonstanten können andere Regelparameter erfordern.
Eine höhere Bus-Spannung kann den verfügbaren Spielraum für das Stromverhalten verbessern, unter bestimmten Betriebsbedingungen jedoch auch die Schaltbeanspruchung oder die Stromwelligkeit erhöhen.
Ingenieure, die Optionen für BLDC-Motortreiber von Gian Transmission prüfen, sollten die elektrische Kompatibilität mit der ausgewählten Wicklung und dem vorgesehenen Regelungsverfahren sicherstellen.
Hall-sensorbasierte und sensorlose Steuerung
Beim hall-sensorbasierten Betrieb werden Rotorpositionssignale zur Unterstützung der Kommutierung verwendet. Die Sensorversorgung, die Signalpegel, die Verdrahtung und die Anforderungen an die elektrische Isolation müssen mit dem Regler kompatibel sein.
Die sensorlose Steuerung stützt sich in der Regel auf elektrische Messungen und Informationen zum Motormodell. Gegen-EMK-Charakteristiken, Wicklungsparameter, Drehzahl und Belastung können die Schätzleistung beeinflussen.
Bei niedrigen Drehzahlen kann eine begrenzte Gegen-EMK die Schätzung der Rotorposition erschweren. Das Anlaufverhalten sollte daher unter den erforderlichen Last- und Versorgungsbedingungen überprüft werden.
Eine Neugestaltung der Wicklung kann die von einem sensorlosen Algorithmus verwendeten elektrischen Parameter verändern. Bei der Inbetriebnahme des Reglers sollten diese Änderungen berücksichtigt werden, anstatt Einstellungen ohne Überprüfung wiederzuverwenden.
Verkabelung und Stromverteilung
Ein niedrigerer Gleichstromversorgungsstrom kann die ohmschen Verluste in der externen Verkabelung reduzieren. Bei gleichem Leiterwiderstand halbiert eine Halbierung des Stroms die I²R-Erwärmung auf etwa ein Viertel.
Dieser Vorteil gilt für den jeweiligen Gleichstromverteilungspfad, nicht automatisch für die Motorphasenleiter. Die Erwärmung der Phasenleiter hängt von ihren tatsächlichen Effektivströmen und Widerständen ab.
Kabellänge, Steckverbinderwiderstand, Versorgungstoleranz und zulässiger Spannungsabfall sollten gemeinsam überprüft werden. Eine Architektur mit höherer Spannung kann die Verteilungseffizienz verbessern, ohne den Wirkungsgrad des Motors zu verändern.
Auch Schutzvorrichtungen und Isolierung müssen für das gesamte System geeignet sein. Ein niedrigerer Strom allein gewährleistet noch keine Kompatibilität mit einer höheren Betriebsspannung.
Wie sollten Ingenieure 12-V- oder 24-V-BLDC-Wicklungen auswählen und validieren?
Anpassung der Wicklung an die Anwendung
Die Auswahl sollte mit den erforderlichen mechanischen Betriebsgrenzen beginnen. Ingenieure benötigen Informationen zu Dauerdrehmoment, Spitzendrehmoment, Wellendrehzahl, Beschleunigung und Einschaltdauer und nicht nur zur Leistung.
Ein System, das hauptsächlich mit einer konstanten Drehzahl betrieben wird, erfordert möglicherweise eine andere Optimierung der Wicklung als eine Anwendung, die häufige Beschleunigungen und einen breiten Drehzahlbereich erfordert.
Auch die verfügbare Gleichstromversorgungsspannung spielt eine Rolle. Die ausgewählte Wicklung muss über den zulässigen Busbereich hinweg betrieben werden können und dabei bei anspruchsvollen Drehzahl-Drehmoment-Kombinationen eine ausreichende Spannungsreserve aufweisen.
Motordimensionen, Wicklungsraum, Befestigungsmöglichkeiten und Kühlbedingungen schränken die Auslegung ein. Eine höhere Nennspannung beseitigt diese mechanischen und thermischen Überlegungen nicht.
Der Vergleich sollte die Anforderungen an den Antrieb, Kabelverluste, Steckverbinder und Schutzkomponenten berücksichtigen. Eine Konfiguration mit niedrigerem Strom kann zwar Verteilungsverluste reduzieren, führt jedoch zu anderen Integrationskosten.
Leistung an äquivalenten Betriebspunkten überprüfen
Bei den Tests sollten für beide Wicklungsoptionen dieselben mechanischen Betriebspunkte reproduziert werden. Das Wellendrehmoment und die Drehzahl müssen gemessen und dürfen nicht ausschließlich aus den elektrischen Eingangsgrößen abgeleitet werden.
Gleichspannung und -strom sollten synchron aufgezeichnet werden, damit die durchschnittliche elektrische Momentanleistung über dasselbe Betriebsintervall berechnet werden kann.
Während des transienten Betriebs können Änderungen der gespeicherten mechanischen und elektrischen Energie das gemessene Eingangs-Ausgangs-Verhältnis beeinflussen. Der Wirkungsgrad im stationären Betrieb sollte nicht aus einem nicht übereinstimmenden Beschleunigungsintervall abgeleitet werden.
Wenn eine Energierückgewinnung stattfindet, sollte die zurückgeführte Energie unter Verwendung einer einheitlichen Vorzeichenkonvention für die Leistung identifiziert werden. Positive Antriebsenergie und zurückgewonnene Energie müssen möglicherweise separat ausgewiesen werden.
Der Phasen-Effektivstrom, der Spitzenstrom, die Wicklungstemperatur und die Temperatur des Antriebs sollten an repräsentativen Betriebspunkten überwacht werden. Diese Messungen decken Grenzen auf, die bei Vergleichen mit Nennspannungen verborgen bleiben.
Anlauf, Laststörungen, Beschleunigung, Verzögerung und Dauerbetrieb sollten, sofern relevant, einbezogen werden. Die Prüfungen müssen innerhalb der vom Lieferanten genehmigten elektrischen und mechanischen Grenzwerte bleiben.
| Technische Anforderung | Messung oder Nachweis | Abnahmekriterien |
| Mechanische Leistung | Gemessene Wellendrehzahl, Drehmoment und berechnete Leistung | Erforderliche Betriebspunkte innerhalb der anwendungsspezifischen Toleranzen erreicht |
| Elektrische Eingangsgrößen | Synchronisierte Aufzeichnungen von Gleichstrom-Sammelschienen-Spannung und -Strom | Eingangsleistung und Wirkungsgrad, bewertet über entsprechende Betriebsintervalle |
| Wicklungseigenschaften | Widerstand, Induktivität, Ke und Kt unter dokumentierten Bedingungen | Übereinstimmung mit der genehmigten Wicklungsauslegung und den Messkonventionen |
| Strombelastbarkeit | Messungen des phasenbezogenen Effektivwerts und des Spitzenstroms | Einhaltung der genehmigten Betriebsgrenzen für Motor und Treiber |
| Thermisches Verhalten | Temperaturprotokolle von Motor und Treiber unter repräsentativen Betriebsbedingungen | Einhaltung anwendungsspezifischer Temperaturgrenzwerte |
| Dynamischer Betrieb | Aufzeichnungen zu Anlauf, Beschleunigung, Lastwechsel und Verzögerung | Erforderliches Ansprechverhalten ohne unzulässige Strombegrenzung oder Kontrollverlust erreicht |
| Spannungskompatibilität | Prüfung über den gesamten spezifizierten Gleichstrom-Sammelschienen-Betriebsbereich | Stabiler Betrieb und angemessenes Schutzverhalten über den gesamten zugelassenen Bereich |
| Steuerungskompatibilität | Betriebsdaten mit Hall-Sensoren oder sensorlos | Überprüfung der erforderlichen Leistung bei Anlauf, Kommutierung und Drehzahlregelung |
Welche Informationen sollten Ingenieure Gian Transmission zur Verfügung stellen?
Eine aussagekräftige Anpassungsanfrage sollte den vorgesehenen Drehzahl-Drehmoment-Bereich, den Einschaltzyklus, den verfügbaren Versorgungsspannungsbereich sowie die erforderlichen Dauer- und Transientenbetriebsbedingungen definieren.
Die Spezifikation sollte außerdem die Motorabmessungen, Befestigungsschnittstellen, Anforderungen an die Welle, Kühlungsmaßnahmen sowie etwaige Einschränkungen hinsichtlich des Wicklungsraums oder der externen Verkabelung enthalten.
Die Angaben zum Antrieb sollten den zulässigen Phasenstrom, den Betriebsbereich des Gleichstrombusses, das Kommutierungsverfahren, die Anforderungen an die Stromregelung sowie die bevorzugte Ausführung (mit Hall-Sensoren oder sensorlos) umfassen.
Die angeforderten elektrischen Daten sollten den Wicklungswiderstand, die Induktivität, die Gegen-EMK-Konstante, die Drehmomentkonstante und deren Messbedingungen angeben. Phasen- und Leitungs-zu-Leitungs-Konventionen müssen eindeutig festgelegt sein.
Die Abnahmeanforderungen sollten zwischen der Leistung bei angepasster Wicklung und der Kompatibilität mit höheren Spannungen bei unveränderter Wicklung unterscheiden. Für jeden Fall sind geeignete elektrische Grenzwerte, Betriebsbedingungen und Überprüfungsverfahren erforderlich.
Die endgültige technische Freigabe sollte durch kontrollierte Wicklungszeichnungen, Aufzeichnungen der elektrischen Parameter, genehmigte Treiber-Einstellungen, gemessene Drehzahl-Drehmoment-Kennlinien, synchronisierte Leistungsdaten, thermische Testergebnisse und dokumentierte Abnahmeentscheidungen untermauert werden.
