
Dois motores BLDC podem fornecer a mesma potência no eixo a velocidades e binários diferentes. Uma comparação útil entre 12 V e 24 V começa, portanto, com um ponto de funcionamento claramente definido.
Os projetos de enrolamento adaptados alteram as constantes do motor e os requisitos de corrente de fase. A aplicação de uma tensão de barramento CC mais elevada a um enrolamento inalterado constitui um caso à parte, exigindo controladores e verificações térmicas diferentes.
O que significa «potência no eixo igual» para motores BLDC de 12 V e 24 V?
Potência no eixo, velocidade e binário
A potência de saída mecânica depende do binário fornecido pelo eixo rotativo e da sua velocidade angular. A tensão de alimentação, por si só, não determina nenhuma destas grandezas.
Para um eixo rotativo, a relação é P_eixo = T × ω, em que P_eixo é a potência em watts, T é o binário em N·m e ω é a velocidade angular em rad/s.
Para converter a velocidade de rotação em rotações por minuto em velocidade angular, utilize ω = 2 × π × rpm / 60. Esta conversão permite comparar de forma consistente os requisitos de binário e velocidade.
Considere uma carga no eixo ilustrativa de 60 W. A 3 000 rpm, o binário necessário é de aproximadamente 0,191 N·m. A 1 500 rpm, aumenta para aproximadamente 0,382 N·m.
Ambos os pontos de funcionamento fornecem a mesma potência mecânica, mas impõem exigências diferentes em termos de binário e corrente. Uma potência no eixo igual não implica, portanto, uma carga eletromagnética equivalente.
Ao comparar opções de tensão de enrolamento, os engenheiros devem determinar se apenas a potência de saída permanece constante ou se a velocidade do eixo e o binário também devem permanecer inalterados.
Estabelecer uma comparação justa
Uma comparação controlada deve utilizar, sempre que possível, velocidade alvo, binário, ciclo de trabalho, geometria do motor e condições de arrefecimento idênticos. Estes requisitos ajudam a isolar as diferenças relacionadas com o enrolamento.
O âmbito da medição mecânica também é importante. A potência no eixo do motor e a potência de saída da caixa de velocidades são grandezas diferentes quando ocorrem perdas de transmissão entre os dois locais.
A potência de entrada elétrica requer uma análise separada, uma vez que motores com potência de saída no eixo idêntica podem apresentar eficiências diferentes. Perdas adicionais no enrolamento ou no controlador aumentam a potência de entrada necessária.
Os engenheiros devem também distinguir a tensão nominal do motor da tensão real do barramento de corrente contínua. Um sistema nominal de 24 V pode sofrer variações na alimentação durante o arranque, a aceleração e o funcionamento regenerativo.
Para comparações de enrolamentos, a referência mais útil é um ponto de funcionamento mecânico especificado, apoiado por uma gama definida de alimentação elétrica e um ambiente térmico.
Como se comparam a corrente do barramento de corrente contínua e a corrente de fase a 12 V e 24 V?
Potência de entrada CC e corrente de alimentação
Com uma potência de entrada elétrica fixa, o aumento da tensão de alimentação CC reduz a corrente média necessária de uma fonte de tensão quase constante. Esta relação afeta a distribuição de energia externa.
Para uma tensão do barramento aproximadamente constante e condições de funcionamento estáveis, a potência de entrada pode ser estimada utilizando P_in = V_bus × I_bus, sendo a tensão expressa em volts e a corrente em amperes.
No entanto, quando a tensão e a corrente do barramento flutuam, a potência de entrada média real é a média temporal do seu produto instantâneo, v_bus(t) × i_bus(t).
Com amostras sincronizadas e uniformemente espaçadas, a potência de entrada média pode ser aproximada por P_in = soma(v_k × i_k) / N ao longo do intervalo de medição selecionado.
A multiplicação separada das médias da tensão e da corrente não produz, geralmente, o resultado correto quando as suas flutuações estão correlacionadas. A largura de banda de medição e o alinhamento da amostragem são, portanto, importantes.
Considere um acionamento ilustrativo que fornece 60 W de potência no eixo, com uma eficiência assumida de 80% desde a entrada de corrente contínua do controlador até ao eixo. A potência de entrada de corrente contínua necessária é de 75 W.
Com uma alimentação constante de 12 V, a corrente de entrada calculada é de 6,25 A. Com uma alimentação constante de 24 V, passa a ser de 3,125 A.
Estes valores pressupõem uma eficiência igual e condições de funcionamento estáveis. Ilustram a relação elétrica, em vez de especificarem o desempenho de um motor específico.
Uma corrente de alimentação de corrente contínua mais baixa pode reduzir o aquecimento dos cabos e a queda de tensão. No entanto, a melhoria depende da resistência dos condutores, das formas de onda reais da corrente e da instalação.
Como a corrente de fase se relaciona com o binário do motor
Um controlador de motor BLDC utiliza comutação eletrónica para regular as correntes fornecidas às fases do motor a partir do barramento de corrente contínua. A corrente que flui através de um enrolamento do motor não é, geralmente, igual à corrente média que entra no controlador.
A comutação PWM cria intervalos de tensão aplicada e recirculação de corrente. Como resultado, as correntes de fase podem permanecer substanciais mesmo quando a corrente de alimentação CC instantânea é relativamente baixa.
Os requisitos de corrente de fase dependem principalmente da constante de binário do motor e do binário eletromagnético exigido. A tensão do barramento influencia a capacidade do controlador de estabelecer e regular essas correntes.
Para um enrolamento inalterado e devidamente controlado, duplicar a tensão do barramento não reduz automaticamente para metade a corrente de fase necessária para produzir o mesmo binário no eixo.
Uma reformulação do enrolamento, adequadamente adaptada, pode reduzir a corrente de fase necessária, uma vez que a sua constante de binário se altera. Esse efeito deve ser distinguido da redução da corrente de entrada de corrente contínua.
Os engenheiros devem identificar se as especificações do controlador se referem à corrente RMS de fase, à corrente de pico de fase, à corrente contínua ou à corrente de alimentação de corrente contínua. Estas medições não são intercambiáveis.
Requisitos de medição para comparações fiáveis
As medições de potência de corrente contínua devem capturar a tensão e a corrente simultaneamente num limite elétrico definido. O intervalo de medição deve representar a condição de funcionamento pretendida.
A corrente de fase requer um método de medição e uma largura de banda adequados, com valores RMS calculados ao longo de ciclos elétricos representativos. Os valores de pico devem ser registados separadamente, quando relevante.
As definições de corrente também dependem da ligação do motor e do método de controlo. A comutação sinusoidal e a comutação em seis passos podem produzir formas de onda de corrente diferentes sob cargas comparáveis.
| Parâmetro | Local de medição | Significado técnico |
| Tensão do barramento CC | Terminais de entrada de CC do controlador definidos | Determina a tensão de alimentação efetivamente disponível e a sua variação. |
| Corrente média de entrada CC | Ligação da alimentação CC | Indica a procura média de alimentação; utilize a corrente RMS verdadeira e os transientes ao verificar o aquecimento dos condutores e a proteção. |
| Potência elétrica média de entrada | Medições sincronizadas de tensão e corrente do barramento | Permite cálculos de eficiência utilizando a potência instantânea média. |
| Corrente RMS por fase | Condutores de fase do motor especificados | Permite cálculos de aquecimento dos enrolamentos e avaliação contínua da corrente do controlador. |
| Corrente de pico de fase | Condutores de fase do motor | Permite a verificação do binário transitório e do limite de corrente. |
| Potência no eixo do motor | Eixo de saída do motor | Determina a potência mecânica de saída para comparações de eficiência e de cargas iguais. |
Em que difere um enrolamento de 24 V adaptado de um enrolamento de 12 V?
Espiras do enrolamento, força contra-eletromotriz e constante de velocidade
A reformulação de um enrolamento adaptado altera a relação eletromagnética entre a tensão aplicada, a velocidade do eixo e a corrente de fase, mantendo simultaneamente o ponto de funcionamento mecânico pretendido.
O aumento do número efetivo de espiras em série eleva a força eletromotriz contrária gerada a uma determinada velocidade, desde que a geometria magnética e as condições de fluxo permaneçam comparáveis.
A constante de força eletromotriz contrária (Ke) aumenta, portanto, aproximadamente com o número de espiras do enrolamento em condições ideais. A constante de velocidade (Kv), expressa utilizando uma convenção de tensão consistente, varia inversamente.
Um enrolamento ilustrativo de 24 V pode utilizar aproximadamente o dobro das espiras em série da sua contraparte de 12 V. Numa escala ideal, Ke duplica, enquanto Kv fica aproximadamente reduzida para metade.
Esta disposição permite que o motor redesenhado atinja a mesma velocidade com aproximadamente o dobro da tensão necessária. Isto não implica que todos os projetos práticos sigam uma escala proporcional exata.
As configurações reais do enrolamento dependem da geometria das ranhuras, do fluxo magnético, das disposições de ligação, da colocação dos condutores e do envelope de velocidade-binário necessário.
Constante de binário e corrente de fase necessária
A constante de binário Kt relaciona a produção de binário eletromagnético com a corrente, de acordo com uma convenção de medição especificada. Para condições magnéticas comparáveis, Kt aumenta aproximadamente com o número efetivo de espiras em série.
Num escalonamento ideal de enrolamentos correspondentes, duplicar o número de espiras do enrolamento duplica Kt. A corrente necessária para um determinado binário eletromagnético diminui então para aproximadamente metade.
A título de ilustração, suponha que um enrolamento original requeira 4 A de corrente RMS de fase a um determinado binário, utilizando uma convenção de controlo sinusoidal definida.
Uma reformulação adaptada com o dobro da constante de binário poderia, teoricamente, produzir o mesmo binário eletromagnético com aproximadamente 2 A, assumindo condições magnéticas e definições de controlo equivalentes.
O binário real no eixo depende também de perdas mecânicas, da forma de onda da corrente, da saturação magnética e da temperatura. Estas influências devem ser consideradas antes de transferir as relações ideais para o hardware.
Ao especificar configurações personalizadas de motores BLDC da Gian Transmission, os engenheiros devem identificar as constantes de enrolamento necessárias, juntamente com a velocidade, o binário e as condições de controlo pretendidas.
Resistência do enrolamento, indutância e preenchimento de cobre
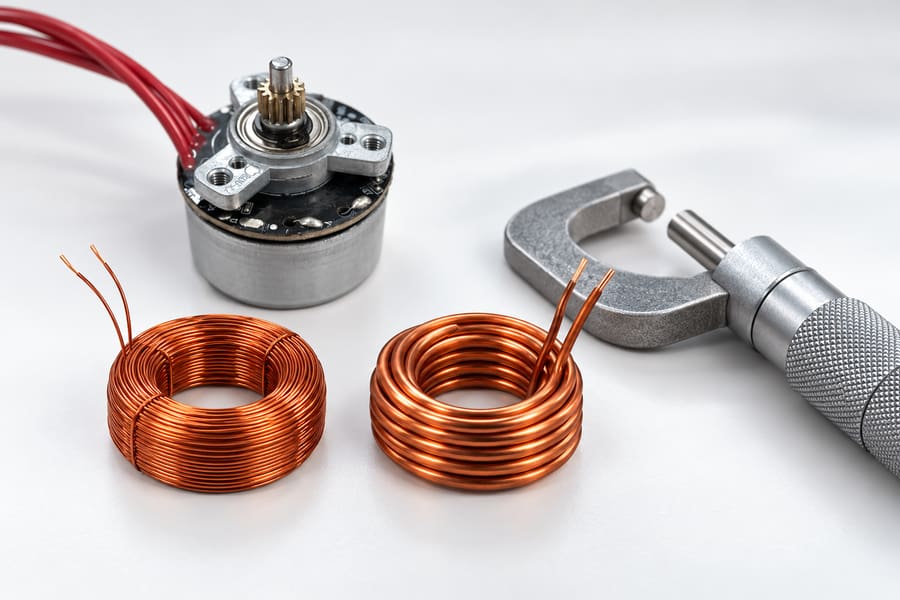
As bobinas separadas ilustram o compromisso entre o número de espiras e a secção do fio. Não representam enrolamentos internos medidos nem uma conversão de tensão verificada do motor ilustrado.
Aumentar o número de espiras do enrolamento requer comprimento adicional do condutor. Dentro de uma área de ranhura fixa, acomodar mais espiras requer geralmente a redução da secção transversal individual do condutor ou a alteração da disposição do enrolamento.
Partindo do pressuposto ideal de preenchimento igual de cobre, duplicar o número de espiras duplica aproximadamente o comprimento do condutor, ao mesmo tempo que reduz para metade a área da secção transversal do condutor. Sob estes pressupostos ideais de enrolamento, a resistência elétrica resultante é aproximadamente quatro vezes superior ao seu valor original.
A resistência do enrolamento pode ser estimada utilizando R = rho × L / A, em que rho representa a resistividade do condutor, L representa o comprimento do condutor e A representa a área da secção transversal do condutor.
Este modelo pressupõe comprimento médio das espiras, material do condutor, temperatura do enrolamento e utilização efetiva do cobre comparáveis. Diferenças práticas na espessura do isolamento e na geometria das extremidades das espiras alteram o resultado.
A indutância do enrolamento também se altera. Com a geometria magnética inalterada e condições magnéticas aproximadamente lineares, a indutância varia geralmente proporcionalmente ao quadrado do número efetivo de espiras.
Duplicar o número de espiras pode, portanto, produzir aproximadamente quatro vezes a indutância. A saturação, o fluxo de fuga, a distribuição do enrolamento e o acoplamento mútuo podem fazer com que os valores reais sejam diferentes.
A resistência influencia a queda de tensão em estado estacionário e o aquecimento do cobre. A indutância influencia a ondulação da corrente e a taxa na qual a corrente pode variar sob uma tensão aplicada.
Os engenheiros devem especificar se os valores de resistência e indutância se referem a fases individuais ou a terminais linha a linha. A temperatura de medição, a frequência e a posição do rotor também podem ser importantes.
Estimativa das perdas no cobre num rebobinagem idealmente adaptada
O aquecimento resistivo nos enrolamentos do motor é determinado pela sua resistência elétrica e pela corrente RMS que os atravessa. Para três fases idênticas, a perda total de cobre é P_cu = 3 × I_fase_rms² × R_fase.
Esta expressão pressupõe que R_fase representa cada enrolamento de fase completo à sua temperatura de funcionamento, enquanto I_fase_rms representa a corrente RMS real nesse enrolamento.
Considere um motor trifásico ilustrativo, ligado em estrela, com uma resistência de fase de 0,20 ohm e uma corrente RMS de fase de 4 A.
A sua perda de cobre calculada é 3 × 4² × 0,20 = 9,6 W. Estes valores assumidos descrevem um exemplo de cálculo, não uma especificação do produto.
Se um enrolamento correspondente duplicar o seu número de espiras, a resistência ideal passa a ser de 0,80 ohm, enquanto a corrente RMS de fase necessária desce para 2 A.
A perda correspondente é de 3 × 2² × 0,80 = 9,6 W. Assim, o escalonamento ideal da tensão não reduz, por si só, a perda de cobre no enrolamento.
Os resultados práticos podem diferir, uma vez que a resistência do enrolamento varia com a temperatura e a disposição dos condutores, a ondulação da corrente, o preenchimento de cobre e a carga magnética podem não permanecer equivalentes.
O que acontece quando um enrolamento BLDC de 12 V existente é operado a 24 V?
Os parâmetros elétricos permanecem inalterados
Ligar um enrolamento existente a um barramento de corrente contínua de tensão mais elevada não altera o seu número de espiras, a geometria magnética nem as constantes fundamentais do enrolamento.
Os seus valores de Kv, Kt, resistência e indutância permanecem aproximadamente inalterados a temperaturas e condições magnéticas comparáveis. No entanto, a margem de tensão elétrica disponível aumenta.
A velocidades de rotação mais elevadas, a força contra-elétrica (EMF) do motor aumenta. A tensão adicional do barramento pode permitir que o controlador mantenha a regulação da corrente de fase, onde uma alimentação de tensão mais baixa se tornaria limitante.
Isto pode alargar a gama de velocidades atingíveis sob controlo adequado, mas não garante que o motor esteja mecanicamente ou termicamente aprovado para funcionamento a velocidades mais elevadas.
Um inversor não controlado ou mal configurado pode expor o motor a velocidades ou correntes excessivas. A compatibilidade de tensão deve, por isso, incluir limites de funcionamento e comportamentos de proteção.
Regulação da corrente e limites operacionais
Um controlador de motor adequado pode regular a corrente de fase utilizando PWM, permitindo que um enrolamento inalterado funcione à sua velocidade e binário originais, apesar de um barramento CC mais elevado.
Para o mesmo binário eletromagnético e um Kt inalterado, o nível de corrente de fase necessário permanece aproximadamente o mesmo. A tensão de barramento mais elevada não reduz automaticamente o aquecimento do enrolamento.
As tensões nominais do controlador, os componentes do estágio de potência, a deteção de corrente, o isolamento e os limiares de proteção devem suportar as condições reais de alimentação, incluindo transientes e regeneração.
Uma tensão de barramento mais elevada também pode afetar a ondulação de corrente, as perdas de comutação e a interferência eletromagnética. As configurações do controlador adequadas para 12 V podem necessitar de avaliação antes da operação a 24 V.
A tensão disponível nos terminais de um enrolamento deve superar a força contra-eletromotriz (FEM), a queda resistiva e a demanda de tensão indutiva. A capacidade de modulação do inversor limita ainda mais a tensão utilizável.
Estes fatores determinam a rapidez com que a corrente pode aumentar durante a aceleração ou perturbações de carga. Uma margem de tensão adicional pode melhorar a resposta dinâmica quando o controlador o permitir.
Os engenheiros não devem partir do princípio de que um motor classificado para funcionamento a 12 V pode utilizar com segurança um barramento de 24 V sem compatibilidade documentada e ensaios representativos.
Em que é que isto difere de um rebobinagem adaptada?
Um rebobinagem adaptada a 24 V altera o número de espiras do enrolamento, a constante de binário, a constante de força eletromotriz inversa, a resistência de fase e a indutância para suportar uma configuração elétrica de funcionamento diferente.
Um enrolamento inalterado operado a 24 V mantém a sua relação original entre corrente e binário. Em vez disso, o controlador gere o aumento da tensão disponível através da sua estratégia de controlo.
Ambas as configurações podem fornecer a mesma potência no eixo, mas as suas exigências de corrente de fase, perdas elétricas, margens de tensão e requisitos do controlador não têm necessariamente de coincidir.
Como é que os enrolamentos de 12 V e 24 V afetam as perdas, a temperatura e os requisitos do controlador?
Perdas do motor e comportamento térmico
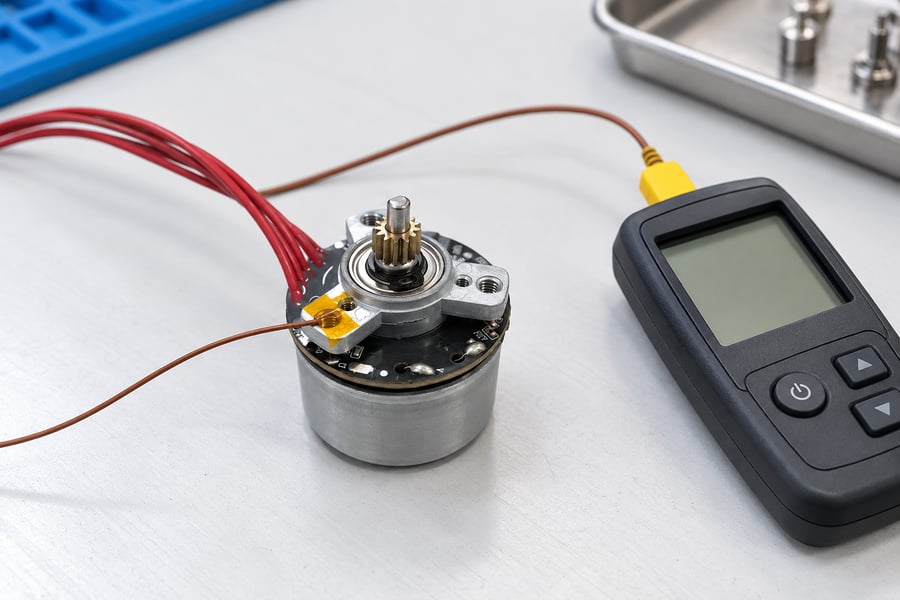
Esta ilustração mostra uma verificação da temperatura no ponto de montagem em repouso. Tal leitura constitui uma referência térmica; a temperatura do ponto quente do enrolamento requer uma medição ou correlação validada.
Os cálculos ideais para enrolamentos combinados prevêem perdas no cobre praticamente inalteradas para um binário eletromagnético igual. A eficiência real do motor depende também de efeitos magnéticos, mecânicos e relacionados com a comutação.
As perdas no núcleo são influenciadas pela velocidade de rotação, pela variação do fluxo magnético e pelas características do material. Os seus valores não podem ser determinados apenas a partir da tensão nominal do enrolamento.
A ondulação de corrente induzida por PWM pode aumentar a corrente RMS e introduzir perdas adicionais dependentes da frequência. A disposição dos condutores e as configurações de controlo influenciam estes efeitos.
A temperatura do enrolamento afeta a resistência, uma vez que a resistividade do cobre aumenta à medida que a temperatura sobe. As comparações devem, por isso, distinguir as medições elétricas a frio das condições de funcionamento estabilizadas.
O desempenho térmico depende também da condução do invólucro, do fluxo de ar, das interfaces de montagem e da duração do funcionamento. Dois enrolamentos eletricamente semelhantes podem atingir temperaturas diferentes em instalações diferentes.
Os ensaios de carga contínua devem registar medições de temperatura do enrolamento ou devidamente correlacionadas, juntamente com o binário do eixo, a velocidade e a corrente. Os limites de aceitação devem refletir os requisitos aprovados de isolamento e de aplicação.
Requisitos de tensão e corrente do controlador
A seleção do controlador do motor deve ter em conta tanto a tensão disponível no barramento de corrente contínua como a corrente de fase necessária do motor. Estas características descrevem diferentes solicitações elétricas no sistema.
Para um enrolamento compatível de 24 V, uma menor demanda de corrente de fase pode permitir diferentes opções de deteção de corrente e de estágios de potência. No entanto, uma tensão mais elevada impõe requisitos correspondentes aos componentes de comutação.
O controlador deve tolerar toda a gama de tensão do barramento, incluindo a tolerância de alimentação, perturbações de arranque e aumentos de tensão causados pela energia regenerativa.
A frequência PWM, o ajuste do circuito de corrente e a resolução da deteção de corrente devem ser avaliados em função da resistência e da indutância do enrolamento. Constantes de enrolamento alteradas podem exigir parâmetros de controlo diferentes.
Uma tensão de barramento mais elevada pode melhorar a margem de resposta de corrente disponível, mas também pode aumentar o esforço de comutação ou a ondulação de corrente em determinadas condições de funcionamento.
Os engenheiros que analisem as opções de controladores para motores BLDC da Gian Transmission devem confirmar a compatibilidade elétrica com o enrolamento selecionado e o método de controlo pretendido.
Controlo com e sem sensores Hall
O funcionamento com sensores Hall utiliza sinais de posição do rotor para apoiar a comutação. A alimentação do sensor, os níveis de sinal, a disposição da cablagem e os requisitos de isolamento elétrico devem permanecer compatíveis com o controlador.
O controlo sem sensores baseia-se normalmente em medições elétricas e em informações sobre o modelo do motor. As características da força contra-eletromotriz (FCE), os parâmetros do enrolamento, a velocidade e a carga podem influenciar o desempenho da estimativa.
A baixas velocidades, uma FCE limitada pode tornar a estimativa da posição do rotor mais complexa. O comportamento de arranque deve, por isso, ser verificado nas condições de carga e alimentação exigidas.
Uma reformulação do enrolamento pode alterar os parâmetros elétricos utilizados por um algoritmo sem sensores. O comissionamento do controlador deve ter em conta essas alterações, em vez de reutilizar configurações sem verificação.
Cablagem e distribuição de energia
Uma corrente de alimentação CC mais baixa pode reduzir as perdas resistivas na cablagem externa. Para a mesma resistência do condutor, reduzir a corrente para metade diminui o aquecimento I²R para aproximadamente um quarto.
Este benefício aplica-se ao percurso de distribuição CC relevante, não automaticamente aos condutores de fase do motor. O aquecimento dos fios de fase depende das suas correntes RMS e resistências reais.
O comprimento do cabo, a resistência do conector, a tolerância da alimentação e a queda de tensão admissível devem ser analisados em conjunto. Uma arquitetura de tensão mais elevada pode melhorar a eficiência da distribuição sem alterar a eficiência do motor.
Os dispositivos de proteção e o isolamento também devem ser adequados para todo o sistema. Uma corrente mais baixa, por si só, não garante a compatibilidade com uma tensão de funcionamento mais elevada.
Como devem os engenheiros selecionar e validar os enrolamentos BLDC de 12 V ou 24 V?
Adaptar o enrolamento à aplicação
A seleção deve começar com o envelope de funcionamento mecânico exigido. Os engenheiros precisam de informações sobre o binário contínuo, o binário de pico, a velocidade do eixo, a aceleração e o ciclo de trabalho, em vez de apenas a potência.
Um sistema que funcione principalmente a uma velocidade constante pode favorecer uma otimização do enrolamento diferente daquela necessária para uma aplicação que exija acelerações frequentes e uma ampla gama de velocidades.
A tensão de alimentação CC disponível também é importante. O enrolamento selecionado deve funcionar dentro da gama de barramento permitida, mantendo simultaneamente uma margem de tensão adequada em combinações exigentes de velocidade e binário.
As dimensões do motor, o espaço para o enrolamento, as disposições de montagem e as condições de arrefecimento limitam o projeto. Uma tensão nominal mais elevada não elimina estas considerações mecânicas e térmicas.
A comparação deve incluir os requisitos do controlador, as perdas nos cabos, os conectores e os componentes de proteção. Uma configuração com corrente mais baixa pode reduzir as perdas de distribuição, embora introduza outros custos de integração.
Verificar o desempenho em pontos de funcionamento equivalentes
Os testes devem reproduzir os mesmos pontos de funcionamento mecânicos para ambas as opções de enrolamento. O binário e a velocidade do eixo devem ser medidos, em vez de serem inferidos exclusivamente a partir da entrada elétrica.
A tensão e a corrente contínuas devem ser registadas de forma síncrona, para que a potência elétrica instantânea média possa ser calculada ao longo do mesmo intervalo de funcionamento.
Durante o funcionamento transitório, as variações na energia mecânica e elétrica armazenada podem afetar a relação entrada-saída medida. A eficiência em estado estacionário não deve ser inferida a partir de um intervalo de aceleração não correspondente.
Nos casos em que ocorre regeneração, a energia devolvida deve ser identificada utilizando uma convenção de sinal de potência consistente. A energia positiva do motor e a energia recuperada podem exigir relatórios separados.
A corrente RMS de fase, a corrente de pico, a temperatura do enrolamento e a temperatura do controlador devem ser monitorizadas em pontos de funcionamento representativos. Estas medições revelam limites ocultos pelas comparações de tensão nominal.
O arranque, as perturbações de carga, a aceleração, a desaceleração e o funcionamento contínuo devem ser incluídos sempre que relevante. Os ensaios devem permanecer dentro dos limites elétricos e mecânicos aprovados pelo fornecedor.
| Requisito de engenharia | Medição ou Prova | Base de aceitação |
| Saída mecânica | Velocidade do eixo, binário medidos e potência calculada | Pontos de funcionamento exigidos alcançados dentro das tolerâncias definidas pela aplicação |
| Entrada elétrica | Registos sincronizados de tensão e corrente do barramento CC | Potência de entrada e eficiência avaliadas ao longo de intervalos de funcionamento correspondentes |
| Características do enrolamento | Resistência, indutância, Ke e Kt em condições documentadas | Conformidade com o projeto aprovado do enrolamento e com as convenções de medição |
| Capacidade de corrente | Medições da corrente RMS e de pico por fase | Conformidade com os limites de funcionamento aprovados do motor e do controlador |
| Desempenho térmico | Registos de temperatura do motor e do controlador em condições de funcionamento representativas | Limites de temperatura definidos pela aplicação mantidos |
| Funcionamento dinâmico | Registos de arranque, aceleração, variação de carga e desaceleração | Resposta exigida alcançada sem limitação de corrente inaceitável ou perda de controlo |
| Compatibilidade de tensão | Testes em toda a gama de funcionamento especificada do barramento de corrente contínua | Funcionamento estável e comportamento de proteção adequado em toda a gama aprovada |
| Compatibilidade de controlo | Registos de funcionamento com sensores Hall ou sem sensores | Desempenho exigido em arranque, comutação e controlo de velocidade verificado |
Que informações devem os engenheiros fornecer à Gian Transmission?
Um pedido de personalização útil deve definir o envelope de velocidade-binário pretendido para o eixo, o ciclo de trabalho, a gama de tensão de alimentação disponível e as condições de funcionamento contínuas e transitórias necessárias.
A especificação deve também identificar as dimensões do motor, as interfaces de montagem, os requisitos do eixo, os sistemas de arrefecimento e quaisquer restrições relativas ao espaço do enrolamento ou à cablagem externa.
As informações relativas ao controlador devem incluir a corrente de fase admissível, a gama de funcionamento do barramento CC, o método de comutação, os requisitos de controlo de corrente e a configuração preferida com sensores Hall ou sem sensores.
Os dados elétricos solicitados devem identificar a resistência do enrolamento, a indutância, a constante de força contra-eletromotriz, a constante de binário e as respetivas condições de medição. As convenções de fase e linha a linha devem ser explícitas.
Os requisitos de aceitação devem distinguir o desempenho com enrolamento adaptado da compatibilidade com tensões mais elevadas sem alteração do enrolamento. Cada caso requer limites elétricos, condições de funcionamento e procedimentos de verificação adequados.
A aprovação final de engenharia deve ser apoiada por desenhos controlados dos enrolamentos, registos de parâmetros elétricos, configurações aprovadas do controlador, desempenho de velocidade-binário medido, dados de potência sincronizada, resultados de ensaios térmicos e decisões de aceitação documentadas.
