
Deux moteurs BLDC peuvent fournir la même puissance à l’arbre à des vitesses et des couples différents. Une comparaison pertinente entre 12 V et 24 V doit donc partir d’un point de fonctionnement clairement défini.
Des conceptions d’enroulements adaptées modifient les constantes du moteur et les exigences en matière de courant de phase. L’application d’une tension de bus CC plus élevée à un enroulement inchangé constitue un cas à part, nécessitant des contrôles différents au niveau du contrôleur et de la gestion thermique.
Que signifie « puissance à l’arbre égale » pour les moteurs BLDC de 12 V et 24 V ?
Puissance à l’arbre, vitesse et couple
La puissance mécanique de sortie dépend du couple délivré par l’arbre rotatif et de sa vitesse angulaire. La tension d’alimentation à elle seule ne détermine aucune de ces deux grandeurs.
Pour un arbre en rotation, la relation est P_arbre = T × oméga, où P_arbre est la puissance en watts, T est le couple en N·m et oméga est la vitesse angulaire en rad/s.
Pour convertir la vitesse de rotation en tours par minute en vitesse angulaire, utilisez la formule : omega = 2 × pi × tr/min / 60. Cette conversion permet de comparer de manière cohérente les exigences en matière de couple et de vitesse.
Prenons l’exemple d’une charge d’arbre de 60 W. À 3 000 tr/min, le couple requis est d’environ 0,191 N·m. À 1 500 tr/min, il passe à environ 0,382 N·m.
Ces deux points de fonctionnement fournissent la même puissance mécanique, mais imposent des exigences différentes en termes de couple et de courant. Une puissance à l’arbre égale n’implique donc pas une charge électromagnétique équivalente.
Lorsqu’ils comparent les différentes options de tension d’enroulement, les ingénieurs doivent déterminer si seule la puissance de sortie reste constante ou si la vitesse de l’arbre et le couple doivent également rester inchangés.
Établir une comparaison équitable
Une comparaison contrôlée doit, dans la mesure du possible, utiliser une vitesse cible, un couple, un cycle de service, une géométrie du moteur et des conditions de refroidissement identiques. Ces exigences permettent d’isoler les différences liées aux enroulements.
La limite de mesure mécanique a également son importance. La puissance à l’arbre du moteur et la puissance de sortie du réducteur sont des grandeurs différentes lorsque des pertes de transmission se produisent entre les deux emplacements.
La puissance d’entrée électrique doit faire l’objet d’une analyse distincte, car des moteurs présentant une puissance de sortie à l’arbre identique peuvent avoir des rendements différents. Des pertes supplémentaires au niveau de l’enroulement ou du variateur augmentent la puissance d’entrée requise.
Les ingénieurs doivent également distinguer la tension nominale du moteur de la tension réelle du bus CC. Un système nominal de 24 V peut subir des variations d’alimentation lors du démarrage, de l’accélération et du fonctionnement en régénération.
Pour les comparaisons d’enroulements, la référence la plus utile est un point de fonctionnement mécanique spécifié, soutenu par une plage d’alimentation électrique et un environnement thermique définis.
Comment se comparent le courant du bus CC et le courant de phase à 12 V et 24 V ?
Puissance d’entrée CC et courant d’alimentation
À une puissance d’entrée électrique fixe, l’augmentation de la tension d’alimentation en courant continu réduit le courant moyen requis par une source à tension quasi constante. Cette relation influe sur la distribution électrique externe.
Pour une tension de bus approximativement constante et des conditions de fonctionnement stables, la puissance d’entrée peut être estimée à l’aide de la formule P_in = V_bus × I_bus, la tension étant exprimée en volts et le courant en ampères.
Cependant, lorsque la tension et le courant du bus fluctuent, la puissance d’entrée moyenne réelle correspond à la moyenne temporelle de leur produit instantané, v_bus(t) × i_bus(t).
Avec des échantillons synchronisés et espacés de manière uniforme, la puissance d’entrée moyenne peut être estimée par P_in = somme(v_k × i_k) / N sur l’intervalle de mesure sélectionné.
La multiplication séparée des moyennes de tension et de courant ne donne généralement pas le résultat correct lorsque leurs fluctuations sont corrélées. La bande passante de mesure et l’alignement des échantillons ont donc leur importance.
Prenons l’exemple d’un variateur délivrant une puissance à l’arbre de 60 W avec un rendement supposé de 80 % entre l’entrée CC du variateur et l’arbre. La puissance d’entrée CC requise est de 75 W.
Avec une alimentation constante de 12 V, le courant d’entrée calculé est de 6,25 A. Avec une alimentation constante de 24 V, il passe à 3,125 A.
Ces valeurs supposent un rendement identique et des conditions de fonctionnement stables. Elles illustrent la relation électrique plutôt que de spécifier les performances d’un moteur particulier.
Un courant d’alimentation en courant continu plus faible peut réduire l’échauffement des câbles et la chute de tension. Cependant, l’amélioration dépend de la résistance des conducteurs, des formes d’onde réelles du courant et de l’installation.
Relation entre le courant de phase et le couple du moteur
Un variateur de moteur BLDC utilise une commutation électronique pour réguler les courants fournis aux phases du moteur à partir du bus CC. Le courant circulant dans un enroulement de moteur n’est généralement pas égal au courant moyen entrant dans le variateur.
La commutation PWM crée des intervalles de tension appliquée et de recirculation du courant. Par conséquent, les courants de phase peuvent rester importants même lorsque le courant d’alimentation CC instantané est relativement faible.
Les exigences en matière de courant de phase dépendent principalement de la constante de couple du moteur et du couple électromagnétique requis. La tension du bus influence la capacité du variateur à établir et à réguler ces courants.
Pour un enroulement correctement contrôlé et inchangé, le fait de doubler la tension du bus ne réduit pas automatiquement de moitié le courant de phase nécessaire pour produire le même couple d’arbre.
Une refonte de l’enroulement adaptée peut réduire le courant de phase requis, car sa constante de couple change. Cet effet doit être distingué de la réduction du courant d’entrée en courant continu.
Les ingénieurs doivent vérifier si les spécifications du variateur font référence au courant efficace de phase, au courant de crête de phase, au courant continu ou au courant d’alimentation en courant continu. Ces grandeurs ne sont pas interchangeables.
Exigences de mesure pour des comparaisons fiables
Les mesures de puissance en courant continu doivent enregistrer simultanément la tension et le courant à une limite électrique définie. L’intervalle de mesure doit refléter les conditions de fonctionnement prévues.
Le courant de phase nécessite une méthode de mesure et une bande passante appropriées, les valeurs efficaces étant calculées sur des cycles électriques représentatifs. Les valeurs de crête doivent être enregistrées séparément le cas échéant.
Les définitions du courant dépendent également du branchement du moteur et de la méthode de commande. La commutation sinusoïdale et la commutation à six pas peuvent produire des formes d’onde de courant différentes sous des charges comparables.
| Paramètre | Emplacement de mesure | Importance technique |
| Tension du bus CC | Bornes d’entrée CC du variateur | Détermine la tension d’alimentation réelle disponible et ses variations. |
| Courant d’entrée CC moyen | Raccordement de l’alimentation CC | Indique la demande moyenne d’alimentation ; utilisez le courant efficace vrai et les transitoires pour vérifier l’échauffement des conducteurs et la protection. |
| Puissance électrique d’entrée moyenne | Mesures synchronisées de la tension et du courant du bus | Permet de calculer le rendement à partir de la puissance instantanée moyenne. |
| Courant efficace par phase | Conducteurs de phase du moteur spécifiés | Permet de calculer l’échauffement des enroulements et d’évaluer en continu le courant du variateur. |
| Courant de phase de crête | Conducteurs de phase du moteur | Prend en charge la vérification du couple transitoire et de la limite de courant. |
| Puissance à l’arbre du moteur | Arbre de sortie du moteur | Détermine la puissance mécanique de sortie pour les comparaisons de rendement et de charge équivalente. |
En quoi un enroulement 24 V adapté diffère-t-il d’un enroulement 12 V ?
Nombre de spires, force contre-électromotrice et constante de vitesse
La refonte d’un enroulement adapté modifie la relation électromagnétique entre la tension appliquée, la vitesse de l’arbre et le courant de phase, tout en conservant le point de fonctionnement mécanique prévu.
L’augmentation du nombre effectif de spires en série augmente la force contre-électromotrice générée à une vitesse donnée, à condition que la géométrie magnétique et les conditions de flux restent comparables.
La constante de force contre-électromotrice Ke augmente donc approximativement avec le nombre de spires de l’enroulement dans des conditions idéales. La constante de vitesse Kv, exprimée selon une convention de tension cohérente, varie inversement.
À titre d’exemple, un enroulement de 24 V peut utiliser environ deux fois plus de spires en série que son équivalent de 12 V. Dans le cadre d’une mise à l’échelle idéale, Ke double tandis que Kv est divisée par deux environ.
Cette configuration permet au moteur redessiné d’atteindre la même vitesse avec une tension requise environ deux fois supérieure. Cela ne signifie pas pour autant que toutes les conceptions pratiques suivent une mise à l’échelle proportionnelle exacte.
Les configurations réelles des enroulements dépendent de la géométrie des fentes, du flux magnétique, des schémas de connexion, du placement des conducteurs et de l’enveloppe vitesse-couple requise.
Constante de couple et courant de phase requis
La constante de couple Kt relie la production de couple électromagnétique au courant selon une convention de mesure spécifiée. À conditions magnétiques comparables, Kt augmente approximativement avec le nombre effectif de spires en série.
Dans le cadre d’une mise à l’échelle idéale des enroulements appariés, doubler le nombre de spires double Kt. Le courant requis pour un couple électromagnétique donné tombe alors à environ la moitié.
À titre d’illustration, supposons qu’un enroulement d’origine nécessite un courant de phase efficace de 4 A pour un couple donné, selon une convention de commande sinusoïdale définie.
Une nouvelle conception adaptée, avec une constante de couple deux fois plus élevée, pourrait théoriquement produire le même couple électromagnétique avec environ 2 A, en supposant des conditions magnétiques et des définitions de commande équivalentes.
Le couple réel sur l’arbre dépend également des pertes mécaniques, de la forme d’onde du courant, de la saturation magnétique et de la température. Ces facteurs doivent être pris en compte avant de transposer les rapports idéaux au matériel.
Lorsqu’ils spécifient des configurations de moteurs BLDC sur mesure auprès de Gian Transmission, les ingénieurs doivent indiquer les constantes d’enroulement requises ainsi que la vitesse, le couple et les conditions de commande prévus.
Résistance d’enroulement, inductance et taux de remplissage en cuivre
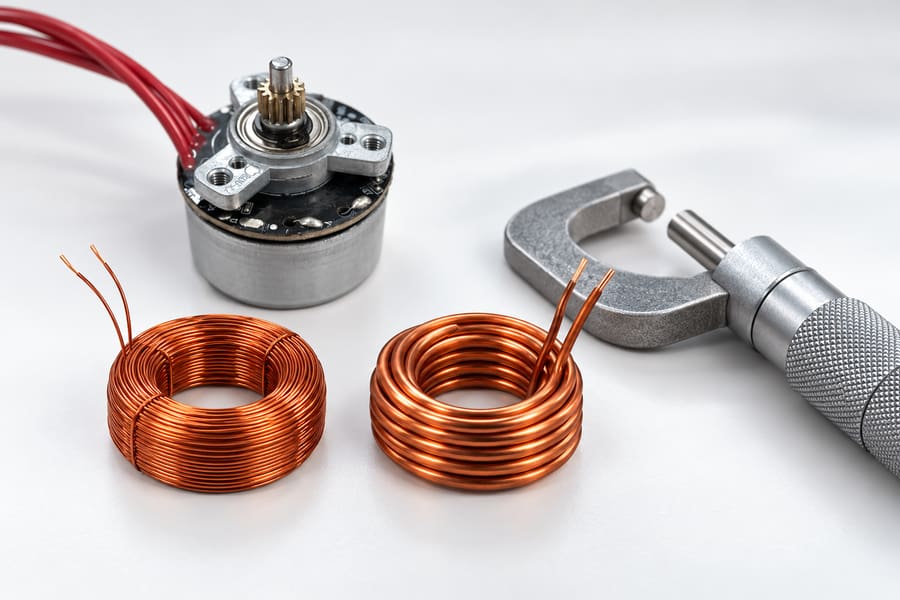
Les bobines séparées illustrent le compromis entre le nombre de spires et la section du fil. Elles ne représentent pas les enroulements internes mesurés ni une conversion de tension vérifiée du moteur représenté.
L’augmentation du nombre de spires nécessite une longueur de conducteur supplémentaire. Dans une surface de fente fixe, l’intégration d’un plus grand nombre de spires nécessite généralement de réduire la section transversale de chaque conducteur ou de modifier la disposition de l’enroulement.
Dans l’hypothèse idéale d’un remplissage en cuivre constant, doubler le nombre de spires double approximativement la longueur du conducteur tout en divisant par deux la section transversale du conducteur. Dans ces conditions idéales d’enroulement, la résistance électrique résultante est environ quatre fois supérieure à sa valeur initiale.
La résistance de l’enroulement peut être estimée à l’aide de la formule R = ρ × L / A, où ρ représente la résistivité du conducteur, L la longueur du conducteur et A la section transversale du conducteur.
Ce modèle suppose une longueur moyenne de spire comparable, un matériau de conducteur identique, une température d’enroulement identique et une utilisation effective du cuivre comparable. Les différences pratiques au niveau de l’épaisseur de l’isolation et de la géométrie des extrémités de spire modifient le résultat.
L’inductance de l’enroulement varie également. À géométrie magnétique inchangée et dans des conditions magnétiques approximativement linéaires, l’inductance est généralement proportionnelle au carré du nombre effectif de spires.
Doubler le nombre de spires peut donc produire une inductance environ quatre fois supérieure. La saturation, le flux de fuite, la répartition de l’enroulement et le couplage mutuel peuvent entraîner des valeurs réelles différentes.
La résistance influence la chute de tension en régime permanent et l’échauffement du cuivre. L’inductance influence l’ondulation du courant et la vitesse à laquelle le courant peut varier sous une tension appliquée.
Les ingénieurs doivent préciser si les valeurs de résistance et d’inductance se rapportent à des phases individuelles ou aux bornes entre phases. La température de mesure, la fréquence et la position du rotor peuvent également avoir une incidence.
Estimation des pertes dans le cuivre d’un rebobinage idéalement adapté
L’échauffement résistif dans les enroulements d’un moteur est déterminé par leur résistance électrique et le courant efficace qui les traverse. Pour trois phases identiques, la perte au cuivre totale est P_cu = 3 × I_phase_rms² × R_phase.
Cette expression suppose que R_phase représente chaque enroulement de phase complet à sa température de fonctionnement, tandis que I_phase_rms représente le courant efficace réel dans cet enroulement.
Prenons l’exemple d’un moteur triphasé connecté en étoile avec une résistance de phase de 0,20 ohm et un courant efficace de phase de 4 A.
Ses pertes dans le cuivre calculées sont de 3 × 4² × 0,20 = 9,6 W. Ces valeurs hypothétiques constituent un exemple de calcul et non une spécification du produit.
Si un enroulement adapté double son nombre de spires, la résistance idéale devient 0,80 ohm tandis que le courant efficace par phase requis chute à 2 A.
La perte correspondante est de 3 × 2² × 0,80 = 9,6 W. Ainsi, la mise à l’échelle idéale de la tension ne réduit pas intrinsèquement les pertes dans le cuivre de l’enroulement.
Les résultats pratiques peuvent différer car la résistance de l’enroulement varie en fonction de la température, et la disposition des conducteurs, l’ondulation du courant, le taux de remplissage en cuivre et la charge magnétique peuvent ne pas rester équivalents.
Que se passe-t-il lorsqu’un enroulement BLDC 12 V existant est alimenté en 24 V ?
Les paramètres électriques restent inchangés
Le raccordement d’un enroulement existant à un bus CC de tension supérieure ne modifie ni son nombre de spires, ni sa géométrie magnétique, ni ses constantes fondamentales d’enroulement.
Ses valeurs Kv, Kt, sa résistance et son inductance restent approximativement inchangées à des températures et des conditions magnétiques comparables. La marge de tension électrique disponible augmente toutefois.
À des vitesses de rotation plus élevées, la force contre-électromotrice (FCE) du moteur augmente. Une tension de bus supplémentaire peut permettre au variateur de maintenir la régulation du courant de phase là où une alimentation à tension inférieure deviendrait limitante.
Cela peut élargir la plage de vitesses atteignables sous un contrôle approprié, mais cela ne garantit pas que le moteur soit homologué, sur le plan mécanique ou thermique, pour un fonctionnement à vitesse plus élevée.
Un variateur non contrôlé ou mal configuré peut exposer le moteur à une vitesse ou à un courant excessifs. La compatibilité de tension doit donc inclure les limites de fonctionnement et le comportement des protections.
Régulation du courant et limites de fonctionnement
Un variateur de moteur adapté peut réguler le courant de phase à l’aide de la modulation d’impulsions en largeur (PWM), ce qui permet à un enroulement inchangé de fonctionner à sa vitesse et à son couple d’origine malgré un bus CC plus élevé.
Pour un couple électromagnétique identique et un Kt inchangé, le niveau de courant de phase requis reste approximativement le même. Une tension de bus plus élevée ne réduit pas automatiquement l’échauffement de l’enroulement.
Les tensions nominales du contrôleur, les composants de l’étage de puissance, la détection de courant, l’isolation et les seuils de protection doivent être adaptés aux conditions réelles d’alimentation, y compris les transitoires et la régénération.
Une tension de bus plus élevée peut également affecter l’ondulation du courant, les pertes de commutation et les interférences électromagnétiques. Les réglages du contrôleur adaptés à 12 V peuvent nécessiter une évaluation avant un fonctionnement à 24 V.
La tension disponible aux bornes d’un enroulement doit surmonter la force contre-électromotrice, la chute de tension résistive et la demande de tension inductive. La capacité de modulation du variateur limite encore davantage la tension utilisable.
Ces facteurs déterminent la vitesse à laquelle le courant peut augmenter lors d’une accélération ou de perturbations de charge. Une marge de tension supplémentaire peut améliorer la réponse dynamique lorsque le variateur le permet.
Les ingénieurs ne doivent pas partir du principe qu’un moteur prévu pour fonctionner à 12 V peut utiliser en toute sécurité un bus de 24 V sans compatibilité documentée ni essais représentatifs.
En quoi cela diffère-t-il d’un rebobinage adapté ?
Un rebobinage adapté à 24 V modifie le nombre de spires, la constante de couple, la constante de force contre-électromotrice, la résistance de phase et l’inductance afin de prendre en charge une configuration électrique de fonctionnement différente.
Un enroulement inchangé fonctionnant sous 24 V conserve sa relation courant-couple d’origine. Le variateur gère alors la tension disponible accrue grâce à sa stratégie de commande.
Les deux configurations peuvent fournir une puissance à l’arbre identique, mais leurs exigences en matière de courant de phase, de pertes électriques, de marges de tension et de contrôleur ne correspondent pas nécessairement.
Comment les enroulements 12 V et 24 V influencent-ils les pertes, la température et les exigences du variateur ?
Pertes du moteur et comportement thermique
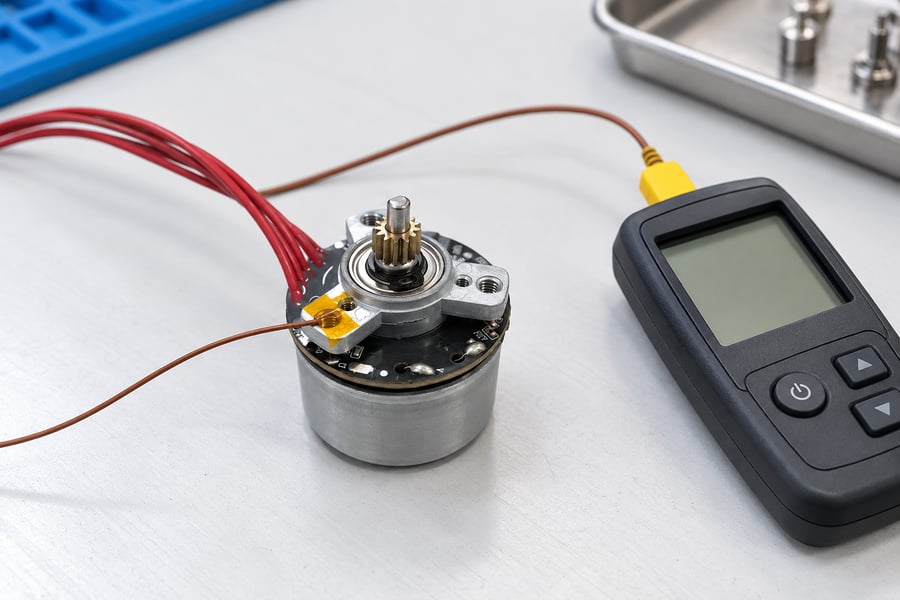
Cette illustration montre une vérification de la température au point de montage à l’arrêt. Une telle lecture constitue une référence thermique ; la température des points chauds de l’enroulement nécessite une mesure validée ou une corrélation.
Les calculs idéaux pour des enroulements appariés prévoient des pertes dans le cuivre pratiquement inchangées à couple électromagnétique égal. Le rendement réel du moteur dépend également d’effets magnétiques, mécaniques et liés à la commutation.
Les pertes dans le noyau sont influencées par la vitesse de rotation, la variation du flux magnétique et les caractéristiques des matériaux. Leurs valeurs ne peuvent pas être déterminées à partir de la seule tension nominale des enroulements.
L’ondulation de courant induite par la modulation d’impulsions en largeur (PWM) peut augmenter le courant efficace et introduire des pertes supplémentaires dépendantes de la fréquence. La disposition des conducteurs et les paramètres de commande influencent ces effets.
La température des enroulements affecte la résistance, car la résistivité du cuivre augmente avec la température. Les comparaisons doivent donc distinguer les mesures électriques à froid des conditions de fonctionnement stabilisées.
Les performances thermiques dépendent également de la conduction du boîtier, de la circulation d’air, des interfaces de montage et de la durée de fonctionnement. Deux enroulements électriquement similaires peuvent atteindre des températures différentes selon les installations.
Les essais en charge continue doivent enregistrer les mesures de température des enroulements ou des éléments corrélés de manière appropriée, ainsi que le couple de l’arbre, la vitesse et le courant. Les limites d’acceptation doivent refléter les exigences approuvées en matière d’isolation et d’application.
Exigences en matière de tension et de courant du variateur
Le choix du variateur de vitesse doit tenir compte à la fois de la tension du bus CC disponible et du courant de phase requis par le moteur. Ces caractéristiques nominales décrivent différentes contraintes électriques au sein du système.
Pour un enroulement adapté de 24 V, une demande de courant de phase réduite peut permettre d’autres choix en matière de détection de courant et d’étages de puissance. Cependant, une tension plus élevée impose des exigences correspondantes aux composants de commutation.
Le contrôleur doit supporter toute la plage de tension du bus, y compris la tolérance d’alimentation, les perturbations au démarrage et les pics de tension causés par l’énergie de récupération.
La fréquence PWM, le réglage de la boucle de courant et la résolution de la détection de courant doivent être évalués en fonction de la résistance et de l’inductance de l’enroulement. La modification des constantes d’enroulement peut nécessiter des paramètres de contrôle différents.
Une tension de bus plus élevée peut améliorer la marge de réponse en courant disponible, mais elle peut également augmenter les contraintes de commutation ou l’ondulation de courant dans certaines conditions de fonctionnement.
Les ingénieurs qui examinent les options de pilotes de moteurs BLDC proposées par Gian Transmission doivent vérifier la compatibilité électrique avec l’enroulement sélectionné et la méthode de commande prévue.
Commande avec capteurs à effet Hall et sans capteurs
Le fonctionnement avec capteurs à effet Hall utilise des signaux de position du rotor pour faciliter la commutation. L’alimentation des capteurs, les niveaux de signal, le schéma de câblage et les exigences d’isolation électrique doivent rester compatibles avec le contrôleur.
La commande sans capteur s’appuie généralement sur des mesures électriques et des informations relatives au modèle du moteur. Les caractéristiques de la force contre-électromotrice (FCE), les paramètres d’enroulement, la vitesse et la charge peuvent influencer les performances d’estimation.
À basse vitesse, une FCE limitée peut rendre l’estimation de la position du rotor plus difficile. Le comportement au démarrage doit donc être vérifié dans les conditions de charge et d’alimentation requises.
Une refonte de l’enroulement peut modifier les paramètres électriques utilisés par un algorithme sans capteur. La mise en service du variateur doit tenir compte de ces changements plutôt que de réutiliser des réglages sans vérification.
Câblage et distribution de puissance
Un courant d’alimentation CC plus faible peut réduire les pertes résistives dans le câblage externe. Pour une même résistance de conducteur, diviser le courant par deux réduit l’échauffement I²R à environ un quart.
Cet avantage s’applique au chemin de distribution CC concerné, et non automatiquement aux conducteurs de phase du moteur. L’échauffement des fils de phase dépend de leurs courants efficaces et de leurs résistances réels.
La longueur des câbles, la résistance des connecteurs, la tolérance d’alimentation et la chute de tension admissible doivent être examinées conjointement. Une architecture à tension plus élevée peut améliorer l’efficacité de la distribution sans modifier le rendement du moteur.
Les dispositifs de protection et l’isolation doivent également être adaptés à l’ensemble du système. Une baisse du courant ne garantit pas à elle seule la compatibilité avec une tension de fonctionnement plus élevée.
Comment les ingénieurs doivent-ils sélectionner et valider les enroulements BLDC 12 V ou 24 V ?
Adapter le bobinage à l’application
La sélection doit commencer par l’enveloppe de fonctionnement mécanique requise. Les ingénieurs ont besoin d’informations sur le couple continu, le couple de pointe, la vitesse de l’arbre, l’accélération et le cycle de service, plutôt que sur la puissance seule.
Un système fonctionnant principalement à une vitesse constante peut nécessiter une optimisation de l’enroulement différente de celle d’une application exigeant des accélérations fréquentes et une large plage de vitesses.
La tension d’alimentation en courant continu disponible est également un facteur important. L’enroulement sélectionné doit fonctionner dans la plage de tension autorisée tout en conservant une marge de tension suffisante pour les combinaisons vitesse-couple exigeantes.
Les dimensions du moteur, l’espace disponible pour l’enroulement, les modalités de montage et les conditions de refroidissement imposent des contraintes à la conception. Une tension nominale plus élevée n’élimine pas ces considérations mécaniques et thermiques.
La comparaison doit inclure les exigences du variateur, les pertes dans les câbles, les connecteurs et les composants de protection. Une configuration à courant réduit peut diminuer les pertes de distribution tout en entraînant d’autres coûts d’intégration.
Vérifier les performances à des points de fonctionnement équivalents
Les essais doivent reproduire les mêmes points de fonctionnement mécaniques pour les deux options d’enroulement. Le couple et la vitesse de l’arbre doivent être mesurés plutôt que déduits uniquement à partir de l’entrée électrique.
La tension et le courant continus doivent être enregistrés de manière synchrone afin de pouvoir calculer la puissance électrique instantanée moyenne sur le même intervalle de fonctionnement.
Pendant le fonctionnement transitoire, les variations de l’énergie mécanique et électrique stockée peuvent affecter la relation entrée-sortie mesurée. Le rendement en régime permanent ne doit pas être déduit d’un intervalle d’accélération non adapté.
En cas de régénération, l’énergie restituée doit être identifiée à l’aide d’une convention de signe de puissance cohérente. L’énergie motrice positive et l’énergie récupérée peuvent nécessiter un rapport distinct.
Le courant efficace par phase, le courant de crête, la température des enroulements et la température du variateur doivent être surveillés à des points de fonctionnement représentatifs. Ces mesures révèlent des limites masquées par les comparaisons de tension nominale.
Le démarrage, les perturbations de charge, l’accélération, la décélération et le fonctionnement en continu doivent être pris en compte le cas échéant. Les essais doivent rester dans les limites électriques et mécaniques approuvées par le fournisseur.
| Exigence technique | Mesure ou preuve | Critères d’acceptation |
| Puissance mécanique | Vitesse mesurée de l’arbre, couple et puissance calculée | Points de fonctionnement requis atteints dans les tolérances définies par l’application |
| Entrée électrique | Enregistrements synchronisés de la tension et du courant du bus CC | Puissance d’entrée et rendement évalués sur des intervalles de fonctionnement correspondants |
| Caractéristiques des enroulements | Résistance, inductance, Ke et Kt dans des conditions documentées | Conformité à la conception approuvée des enroulements et aux conventions de mesure |
| Capacité de courant | Mesures du courant efficace et du courant de crête par phase | Conformité aux limites de fonctionnement approuvées du moteur et du variateur |
| Performances thermiques | Enregistrement des températures du moteur et du variateur dans des conditions de fonctionnement représentatives | Respect des limites de température définies par l’application |
| Fonctionnement dynamique | Enregistrements relatifs au démarrage, à l’accélération, aux variations de charge et à la décélération | Réponse requise obtenue sans limitation de courant inacceptable ni perte de contrôle |
| Compatibilité de tension | Essais sur toute la plage de fonctionnement spécifiée du bus CC | Fonctionnement stable et comportement de protection approprié sur toute la plage homologuée |
| Compatibilité de commande | Historique de fonctionnement avec ou sans capteurs à effet Hall | Vérification des performances requises en matière de démarrage, de commutation et de régulation de vitesse |
Quelles informations les ingénieurs doivent-ils fournir à Gian Transmission ?
Une demande de personnalisation pertinente doit définir l’enveloppe vitesse-couple prévue pour l’arbre, le cycle de service, la plage de tension d’alimentation disponible, ainsi que les conditions de fonctionnement en régime continu et transitoire requises.
Le cahier des charges doit également préciser les dimensions du moteur, les interfaces de montage, les exigences relatives à l’arbre, les dispositifs de refroidissement, ainsi que toute contrainte concernant l’espace réservé au bobinage ou le câblage externe.
Les informations relatives au variateur doivent inclure le courant de phase admissible, la plage de fonctionnement du bus CC, la méthode de commutation, les exigences en matière de contrôle du courant, ainsi que la configuration préférée (avec capteurs à effet Hall ou sans capteurs).
Les données électriques demandées doivent préciser la résistance et l’inductance des enroulements, la constante de force contre-électromotrice, la constante de couple, ainsi que leurs conditions de mesure. Les conventions relatives aux phases et aux tensions entre phases doivent être explicitement précisées.
Les critères d’acceptation doivent distinguer les performances des enroulements adaptés de la compatibilité à haute tension des enroulements non modifiés. Chaque cas nécessite des limites électriques, des conditions de fonctionnement et des procédures de vérification appropriées.
L’homologation technique finale doit s’appuyer sur des plans de bobinage contrôlés, des registres de paramètres électriques, des réglages approuvés du variateur, les performances vitesse-couple mesurées, les données de puissance synchronisées, les résultats des essais thermiques et les décisions d’acceptation documentées.
