
Un motor de rotor interno sin sensores debe volver a poner en marcha una bomba en funcionamiento detectando el movimiento real del rotor, identificando la dirección y la fase eléctrica cuando sea posible, y sincronizando a continuación la salida del inversor antes de aplicar un par limitado.
A diferencia de un arranque en reposo, este proceso debe tener en cuenta la fuerza contraelectromotriz débil, el reflujo hidráulico, los transitorios de presión, la energía regenerada del bus de CC y la recuperación de potencia. La capacidad de arranque en marcha requiere el soporte del controlador y la validación de la aplicación.
¿Por qué el reinicio de una bomba en marcha es diferente del arranque desde parado?
Una bomba no deja necesariamente de girar cuando se desactiva el accionamiento de su motor. El rotor, el impulsor y el líquido en movimiento pueden conservar suficiente energía para mantener la rotación una vez que desaparece el par eléctrico.
¿Qué ocurre cuando una bomba sigue girando tras la parada?
Durante una desaceleración normal, la fricción mecánica y la resistencia hidráulica reducen gradualmente la velocidad de rotación. Sin embargo, las diferencias de presión a través de la bomba pueden seguir impulsando el impulsor o invertir su dirección.
Por lo tanto, el controlador del motor puede encontrarse con un rotor que se mueve a una velocidad y un ángulo eléctrico desconocidos. Su comando de velocidad anterior no puede determinar la posición real del rotor tras una interrupción.
Aplicar la salida del variador sin tener en cuenta la rotación existente puede producir transitorios de corriente sustanciales. Dependiendo de la relación de fase, el motor puede acelerar, frenar o generar energía de forma inesperada durante un breve instante.
¿En qué se diferencia el arranque en marcha del arranque desde parado?
Un arranque convencional sin sensores puede utilizar la alineación del rotor seguida de una aceleración controlada en bucle abierto. Este enfoque asume que el rotor está parado o que su movimiento inicial se gestiona de otra forma.
El arranque en marcha, también denominado «arranque sobre la marcha», intenta, por el contrario, identificar el movimiento existente y sincronizar el variador antes de establecer el par de funcionamiento normal.
Los impulsos de alineación en reposo no deben aplicarse a ciegas mientras la bomba está girando. Pueden producir un par opuesto, alterar el flujo hidráulico o generar una corriente eléctrica excesiva.
Es importante destacar que el funcionamiento sin sensores no implica automáticamente la capacidad de arranque en marcha. El controlador debe admitir específicamente la detección del rotor en movimiento, la sincronización y la recuperación adecuada cuando falle la detección.
¿Cómo puede un variador sin sensores detectar el movimiento del rotor antes de reiniciarse?
Un variador sin sensores estima la posición del rotor sin depender de un sensor de posición mecánico específico. En aplicaciones de reinicio con rotor girando, la calidad de esta estimación determina si el par se puede aplicar de forma predecible.
¿Cómo revela la fuerza contraelectromotriz (FCE) la dirección y la velocidad del rotor?
A medida que gira el rotor de imanes permanentes, el flujo magnético cambiante induce una fuerza electromotriz contraria en los devanados fijos del estator mediante la inducción electromagnética dentro del motor. Sus características eléctricas contienen información sobre la velocidad del rotor y su posición magnética.
Con el hardware de medición adecuado, un controlador puede observar las relaciones entre fase y tensión o utilizar un estimador para deducir la dirección, la velocidad eléctrica y la fase eléctrica del rotor.
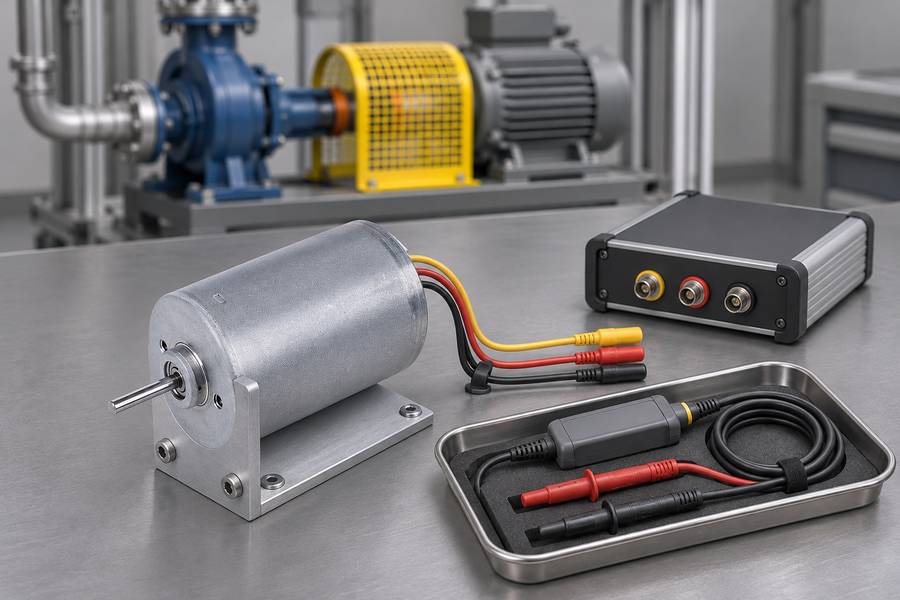
La velocidad mecánica y la frecuencia eléctrica están relacionadas a través del número de pares de polos del rotor. El estimador debe utilizar la configuración correcta del motor para interpretar el movimiento eléctrico medido.
Una detección fiable también depende de la configuración de medición del inversor. Las tensiones en los terminales, los estados de conmutación, el filtrado y los intervalos de observación disponibles influyen en la información que el controlador puede obtener.
¿Por qué resulta difícil la detección del rotor a baja velocidad?
La amplitud de la fuerza contraelectromotriz (FCE) suele disminuir a medida que baja la velocidad de rotación. A velocidades suficientemente bajas, la señal útil puede resultar difícil de distinguir del ruido de medición y de los errores de estimación.
La resistencia eléctrica, la inductancia, la temperatura y el filtrado pueden influir en la precisión de la estimación. Estos efectos cobran especial importancia cuando la señal disponible es débil o cambia rápidamente.
Una estimación de velocidad poco fiable no debe interpretarse como una parada confirmada. Una bomba que gira lentamente puede seguir teniendo suficiente movimiento mecánico como para que la alineación en reposo resulte inadecuada.
No existe una velocidad mínima universal a partir de la cual el arranque en marcha sin sensores sea fiable. El rango de detección utilizable depende del motor, el inversor, el algoritmo y las condiciones de funcionamiento.
¿En qué se diferencian los controladores sin sensores de seis pasos y los de control orientado al campo (FOC)?
Tanto la conmutación de seis pasos como el control orientado al campo requieren información del rotor, pero utilizan esa información de forma diferente durante la sincronización y la posterior generación de par.
- Conmutación de seis pasos: el controlador debe identificar un sector de conmutación, una dirección y una sincronización adecuados antes de establecer el par controlado. Las técnicas de cruce por cero de la fuerza contraelectromotriz (FCE) requieren condiciones de observación eléctrica adecuadas.
- Control orientado al campo: el controlador necesita una estimación del ángulo eléctrico suficientemente precisa para alinear su sistema de referencia de control de corriente con el campo magnético giratorio.
- Inicialización del observador: Los métodos de estimación deben establecer un estado del rotor utilizable antes de que pueda reanudarse el control normal en bucle cerrado. Su comportamiento depende del algoritmo implementado.
- Capacidad de captura: Ni el funcionamiento de seis pasos ni el FOC garantizan la compatibilidad con el arranque en marcha sin una estrategia de control adecuada y un hardware validado.
La categoría más amplia de motores de corriente continua sin escobillas incluye diferentes configuraciones de motor y controlador. Por lo tanto, los ingenieros deben verificar la arquitectura de conmutación real en lugar de dar por sentado un comportamiento de reinicio idéntico.
¿Cuál es la secuencia correcta de arranque en marcha para una bomba en rotación?
Una secuencia de reinicio adecuada separa las comprobaciones de permiso, la detección del estado del rotor, la sincronización eléctrica y la recuperación del par. Combinar estas acciones sin condiciones definidas hace que sea más difícil evitar un comportamiento inesperado del motor.
Paso 1: Confirmar el permiso de reinicio y la disponibilidad del variador
Antes de intentar la captura del rotor, el controlador debe determinar que la alimentación eléctrica, las condiciones de protección y el proceso hidráulico permiten el reinicio.
Se deben comprobar la tensión del bus de CC, la disponibilidad del inversor, la detección de corriente y los fallos relevantes del variador. La presión hidráulica y el estado de las válvulas también pueden determinar si el reinicio es aceptable.
El restablecimiento de la alimentación por sí solo no debe generar una orden de par automática. La lógica de reinicio debe distinguir entre una solicitud autorizada del proceso y la recuperación tras una parada de protección.
Paso 2: Determinar el estado real del rotor
Cuando se permita el reinicio, el controlador debe determinar si el rotor se mueve hacia delante, hacia atrás o a una velocidad en la que no sea posible una detección fiable.
Para la captura basada en la fuerza contraelectromotriz (FCE), el variador obtiene información sobre la dirección, la velocidad eléctrica y la fase cuando la señal es suficientemente observable. Las estimaciones deben mantenerse coherentes antes de que prosiga la sincronización.
El controlador no debe sustituir el movimiento medido o estimado por la última velocidad ordenada. El reflujo hidráulico puede generar una dirección del rotor totalmente diferente a la de la orden anterior.
Si no se puede establecer con certeza la dirección o la fase eléctrica, la captación de par no debe continuar a través de un estado de arranque en marcha supuesto. El controlador necesita un plan de contingencia definido.
Paso 3: Sincronizar el variador con el motor en marcha
Una vez conocido el movimiento del rotor, el inversor debe establecer un estado de salida eléctrica compatible con la rotación actual del motor antes de generar un par significativo.
La sincronización implica coordinar la frecuencia eléctrica, la fase y la tensión efectiva aplicada en relación con la fuerza electromotriz (FEM) de retorno. La implementación precisa depende de la arquitectura del controlador.
En el funcionamiento FOC, una estimación incorrecta del ángulo puede desviar la corriente entre los componentes que generan par y el resto. En el funcionamiento de seis pasos, una sincronización incorrecta de la conmutación puede provocar perturbaciones similares.
Por lo tanto, la sincronización debe verificarse mediante una retroalimentación eléctrica adecuada. Una estimación de la velocidad por sí sola no demuestra que el inversor esté listo para la generación controlada de par.
Paso 4: aplicar un par con límite de corriente y recuperar la velocidad
Tras la sincronización, el controlador puede aplicar par dentro de unos límites de corriente definidos. La transición debe evitar aceleraciones o frenadas bruscas mientras el sistema hidráulico permanezca activo.
La inercia de la bomba influye en la rapidez con la que puede variar la velocidad con el par disponible. Las condiciones de presión y caudal hidráulicos pueden imponer restricciones adicionales más allá de la capacidad eléctrica del motor.
La orden de par debe transicionar hacia el punto de funcionamiento requerido solo mientras la estimación de la corriente, la tensión y el rotor se mantenga dentro de los límites aceptables. Un límite de corriente por sí solo no puede garantizar la seguridad hidráulica.
Paso 5 – Verificar el funcionamiento estable
Una captura satisfactoria requiere algo más que un aumento temporal de la velocidad de rotación. El controlador debe mantener una conmutación adecuada o una estimación del ángulo eléctrico mientras la bomba se aproxima a su condición de funcionamiento solicitada.
Supervise la corriente medida del motor, la tensión del bus de CC, la velocidad estimada y las señales hidráulicas pertinentes. Las oscilaciones inesperadas de corriente, la estimación inestable de la velocidad o los cambios anómalos de presión requieren una investigación.
Cuando se pierde la sincronización, el variador debe activar una respuesta de protección validada. La respuesta seleccionada debe tener en cuenta si el funcionamiento en inercia, la eliminación del par o la desaceleración controlada son hidráulicamente aceptables.
¿Qué debe ocurrir si no se puede detectar de forma fiable el estado del rotor?
Una fuerza contraelectromotriz (FCE) débil plantea un punto crítico de decisión durante el arranque en marcha. El variador puede saber que se ha solicitado un reinicio sin disponer de información suficiente para sincronizarse de forma segura.
Reconocimiento de una retroalimentación de velocidad débil o poco fiable
Cerca de la parada, las mediciones de tensión pueden proporcionar información insuficiente para una estimación fiable del ángulo eléctrico. Los cambios rápidos de velocidad o las interferencias eléctricas también pueden reducir la fiabilidad de la estimación.
El controlador debe distinguir entre una condición de parada confirmada y un estado desconocido del rotor. Estas condiciones requieren decisiones de arranque diferentes, incluso cuando la fuerza contraelectromotriz medida parezca pequeña.
Deben establecerse criterios de aceptación para la calidad de la señal y la estabilidad de la estimación para el variador y el motor concretos. Un umbral universal de tensión o de velocidad de rotación resultaría engañoso.
Selección de un método de reinicio de emergencia seguro
Cuando no se dispone de la detección de giro, el controlador puede seguir observando el movimiento del rotor, permitir la desaceleración por inercia o utilizar otro método de detección validado que sea compatible con su hardware.
Un arranque en reposo convencional solo resulta adecuado cuando se han establecido las condiciones de parada requeridas y el sistema hidráulico permite dicha secuencia de arranque.
Esperar un periodo fijo no demuestra necesariamente que la bomba se haya detenido. El reflujo impulsado por la presión puede mantener la rotación o provocar una inversión del sentido de giro tras un intervalo de inercia aparentemente normal.
| Estado del rotor | Posible respuesta al reinicio | Preocupación principal |
| Rotación hacia delante con estimación fiable | Sincronizar y aplicar un par limitado | Transitorios de corriente y par |
| Rotación a baja velocidad con estimación incierta | Continuar la observación o utilizar un plan de contingencia validado | Fase eléctrica poco fiable |
| Parada confirmada | Utilizar el arranque estacionario aprobado | Carga de arranque y condiciones hidráulicas |
| Rotación inversa | Evaluar el estado hidráulico antes de la recuperación | Par opuesto y perturbaciones de presión |
| Dirección desconocida o estimación inestable | Inhibir el par hasta que se resuelva la situación | Respuesta incontrolada del motor |
| Pérdida de sincronización durante el reinicio | Ejecutar una respuesta de protección validada | Frenado inesperado o corriente excesiva |
Estas respuestas representan opciones de ingeniería más que un algoritmo de control universal. Cada transición requiere condiciones de permiso definidas y una verificación en función de la instalación real.
¿Cómo afectan el flujo inverso y las condiciones hidráulicas al reinicio de una bomba en rotación?
La sincronización eléctrica no puede evaluarse independientemente del estado hidráulico de la bomba. Un motor puede ser capaz, desde el punto de vista eléctrico, de generar par, mientras que el sistema de fluidos conectado hace que esa acción no sea adecuada.
¿Por qué puede girar una bomba al revés tras una parada?
Cuando la presión en el lado de descarga supera la resistencia hidráulica opuesta, el fluido puede fluir hacia atrás a través de la bomba e impulsar su impulsor en sentido inverso.
Las válvulas de retención pueden influir en este comportamiento, pero deben tenerse en cuenta sus características reales de cierre y su instalación. La presencia de una válvula no garantiza que la rotación inversa sea imposible.
La disposición de las tuberías, la altura estática, la presión atrapada y los equipos situados aguas abajo afectan a la dirección y la duración del movimiento hidráulico. Estas condiciones pueden variar entre los distintos estados de funcionamiento.
¿Cómo afectan la inercia de la bomba y las condiciones de presión a la recuperación del par?
La inercia del rotor y del impulsor determina parte del par necesario para cambiar la velocidad. El líquido en movimiento añade efectos hidráulicos que dependen de la resistencia al flujo y de la configuración del sistema.
Un cambio brusco de velocidad puede generar transitorios de presión, especialmente cuando las válvulas o las restricciones de flujo limitan la rapidez con la que el líquido puede responder.
La presión de succión, las condiciones de cebado y el suministro de líquido disponible también influyen en un funcionamiento aceptable. El reinicio en condiciones inadecuadas puede provocar cavitación o un caudal insuficiente.
Los ingenieros deben evaluar el perfil de aceleración propuesto para el motor en relación con el rango de funcionamiento de la bomba. Un reinicio eléctricamente suave no es necesariamente un reinicio hidráulicamente aceptable.
¿Qué debe hacer el variador cuando se detecta una rotación inversa?
La rotación inversa requiere una respuesta expresamente aprobada. La aplicación inmediata de un par de avance crea una oposición entre el par electromagnético del motor y el movimiento hidráulico existente.
Esta interacción puede producir tensiones mecánicas y perturbaciones de presión. El frenado eléctrico también puede devolver energía al bus de CC, lo que introduce una limitación adicional.
- Desaceleración por inercia: Permitir que la rotación decaiga únicamente cuando el sistema hidráulico pueda adaptarse de forma segura al comportamiento resultante del caudal y la presión.
- Intervención hidráulica: coordinar las operaciones aprobadas de válvulas o aislamiento cuando la instalación cuente con el equipo y la lógica de control adecuados.
- Desaceleración controlada: Considerar el frenado activo solo tras evaluar el par, los transitorios de presión y la vía de energía regenerativa disponible.
- Inhibición del reinicio: Evitar la aceleración hacia delante cuando la condición detectada no pueda gestionarse mediante una secuencia de recuperación validada.
La rotación inversa nunca debe tratarse como un simple error de comando de dirección. La fuente hidráulica de rotación puede seguir actuando incluso después de que el controlador intente contrarrestarla.
¿Cómo afectan la energía regenerativa y las interrupciones de alimentación a la seguridad del reinicio?
Un motor de imanes permanentes en rotación puede generar energía eléctrica independientemente del estado de funcionamiento ordenado. La configuración del inversor y del bus de CC determina cómo interactúa esa energía con el variador.
¿Por qué un motor en rotación puede devolver energía al bus de CC?
Cuando el par electromagnético se opone al movimiento del rotor, la energía mecánica puede convertirse en energía eléctrica. La desaceleración controlada y la rotación impulsada externamente son situaciones habituales que requieren evaluación.
La energía regenerada puede elevar la tensión del bus de CC si el sistema conectado no puede absorberla, devolverla o disiparla adecuadamente. Una tensión excesiva en el bus puede provocar paradas de protección o dañar equipos que no cuenten con la protección adecuada.
Un motor en rotación no carga necesariamente el bus de CC en todas las condiciones. La trayectoria real de la energía depende de la magnitud de la fuerza contraelectromotriz (FCE), la tensión del bus, la topología del inversor y el estado de conmutación.
Los ingenieros deben distinguir entre el frenado regenerativo deliberado y el flujo de energía no intencionado durante la sincronización. Ambos requieren atención, pero sus mecanismos de control y condiciones de funcionamiento pueden diferir.
¿Qué ocurre cuando se pierde y se restablece la alimentación del variador?
Una bomba puede seguir girando mientras la salida de su inversor está desactivada o su electrónica de control no está disponible. El estado del rotor en el momento del restablecimiento de la alimentación puede diferir sustancialmente de su estado anterior.
La desactivación de la salida del motor, la interrupción de la alimentación de control y la pérdida total de suministro no son eventos equivalentes. Cada uno de ellos puede dejar disponibles diferentes funciones de medición, protección y reinicio.
Dependiendo del hardware del inversor y de las condiciones eléctricas, un motor en rotación puede influir en el bus de CC a través de las rutas de circuito existentes, incluso cuando no haya comandos de conmutación normales.
Una vez restablecida la alimentación, el controlador debe restablecer la validez de las mediciones, los permisos de funcionamiento y la información sobre el estado del rotor. No es adecuado mantener una estimación anterior del ángulo del rotor sin verificarla.
¿Cómo deben gestionarse los límites de regeneración y del bus de CC?
El diseño eléctrico debe establecer cómo se gestiona la energía regenerada durante la desaceleración, la recuperación tras un giro inverso y las condiciones de accionamiento hidráulico inesperadas.
No todos los variadores pueden devolver energía a su fuente de alimentación o disipar una potencia regenerativa considerable. Dichas funciones deben verificarse, en lugar de darse por sentadas en función del tipo de motor.
- Supervisión de la tensión del bus: Confirme que la tensión se mantenga dentro del rango de funcionamiento aprobado durante toda la captura y la recuperación del par.
- Limitación de corriente: aplique las restricciones de corriente adecuadas para el motor y el variador durante la sincronización y el funcionamiento regenerativo.
- Gestión de la energía: Verifique cualquier equipo de disipación o de retorno de energía necesario en función de las condiciones de funcionamiento previstas.
- Respuesta ante fallos: Defina el comportamiento de protección ante tensión excesiva en el bus, tensión de alimentación insuficiente y sincronización eléctrica inestable.
El frenado forzado no debe introducirse únicamente para simplificar la detección del rotor. Su viabilidad depende de la trayectoria de la energía eléctrica y de la respuesta hidráulica de la bomba.
¿Qué enclavamientos y funciones de protección son necesarios para un reinicio seguro?
La autorización de reinicio debe combinar la disponibilidad eléctrica con las condiciones del proceso y cualquier permiso relacionado con la seguridad que sea necesario. Una estimación válida del rotor no anula una condición de protección activa.
Condiciones de protección eléctrica y del motor
La disponibilidad del variador incluye una tensión aceptable en el bus de CC, mediciones de corriente válidas, condiciones de temperatura adecuadas y la ausencia de fallos que impidan la generación de par.
Los límites de velocidad y dirección también deben corresponder a la instalación real. Estos límites pueden variar entre el bombeo normal, la desaceleración libre permitida y las operaciones de recuperación aprobadas.
La pérdida de sincronización requiere una respuesta definida, que incluya las condiciones para la inhibición del par y la posterior autorización de reinicio. No debe darse por sentado que los intentos automáticos repetidos sean aceptables.
Enclavamientos hidráulicos y de proceso
Las comprobaciones de proceso pertinentes pueden incluir la presión de aspiración, la presión de descarga, la posición de las válvulas, el estado de cebado y la disponibilidad de líquido. Las señales requeridas dependen de la bomba y de la instalación.
Un controlador no debe acelerar el motor simplemente porque su estado eléctrico sea aceptable. El proceso hidráulico también debe permitir el cambio de dirección y velocidad previsto.
Los sensores de proceso ordinarios no deben considerarse dispositivos de protección con clasificación de seguridad sin el diseño y la validación adecuados. Su uso para la supervisión del funcionamiento no garantiza la integridad de la seguridad.
Permisos de reinicio automático y recuperación ante fallos
Los permisos de recuperación automática deben distinguir entre interrupciones normales del funcionamiento y paradas de emergencia, desconexiones de protección y fallos que requieran inspección o una acción deliberada del operador.
El restablecimiento de una función de protección no debe provocar por sí mismo un arranque no deseado. Las órdenes de reinicio requieren una autorización independiente, coherente con la evaluación de riesgos del sistema.
La presión hidráulica acumulada, el fluido en movimiento, la inercia del rotor y la energía eléctrica deben incluirse en la evaluación de riesgos, ya que el movimiento peligroso puede continuar tras la eliminación del par.
¿Cómo debe validarse el reinicio de una bomba giratoria sin sensores?
La validación del arranque en marcha debe demostrar tanto una captura fiable del motor como un comportamiento hidráulico aceptable. Comprobar únicamente si el motor alcanza la velocidad ordenada pasa por alto transitorios potencialmente dañinos.
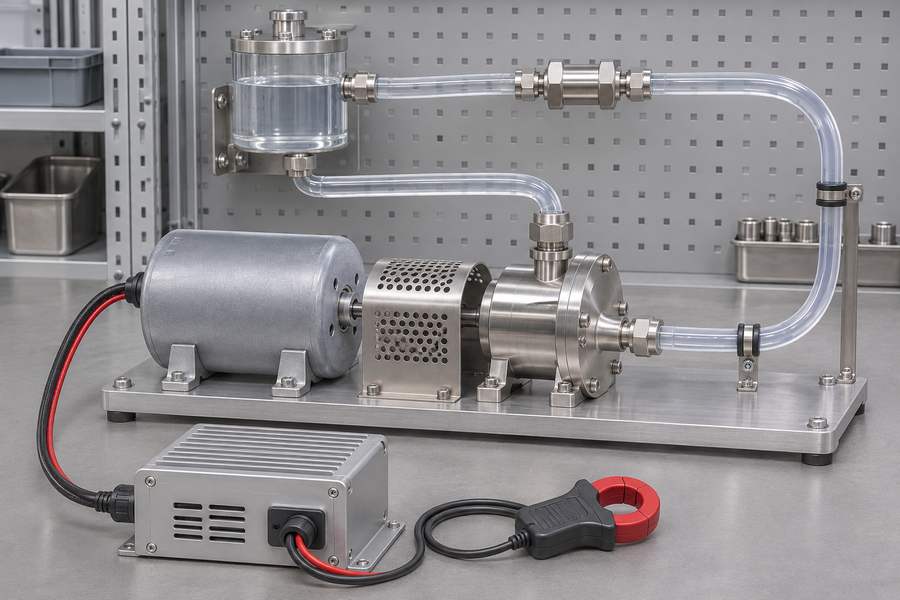
Pruebas en diferentes condiciones de rotación del rotor
Las pruebas deben abarcar la rotación representativa en sentido horario, la incertidumbre en velocidades cercanas a cero y la rotación en sentido antihorario cuando sea posible el reflujo. Las condiciones seleccionadas deben reflejar el rango de funcionamiento previsto de la instalación.
Siempre que sea posible, debe verificarse de forma independiente la detección fiable del rotor. Una referencia independiente de velocidad o posición durante el desarrollo puede poner de manifiesto errores ocultos por las propias estimaciones del controlador.
La captura no debe considerarse satisfactoria simplemente porque la bomba acelere. La sincronización eléctrica, el comportamiento de la corriente y la respuesta mecánica deben mantenerse dentro de unos límites aceptables durante toda la transición.
Evaluación del comportamiento eléctrico e hidráulico al reinicio
Registre la corriente del motor, la tensión del bus de CC, la velocidad estimada y los estados relevantes del controlador durante cada reinicio. Incluya mediciones adecuadas de presión y caudal para la evaluación hidráulica.
Compare el comportamiento transitorio con los límites de aceptación específicos de la aplicación. Los picos de corriente, las variaciones de tensión, las estimaciones inestables y los cambios inusuales de presión deben ser objeto de examen antes de aprobar la lógica de reinicio.
Cuando no se disponga de una medición directa del par del eje, la corriente eléctrica por sí sola no debe considerarse una prueba concluyente de la carga mecánica. Siguen siendo necesarias mediciones complementarias adecuadas y análisis de ingeniería.
Validación de las condiciones de pérdida de potencia y recuperación tras fallos
Las pruebas de interrupción de alimentación deben distinguir entre breves perturbaciones en el suministro y las interrupciones que reinician el controlador. Cada escenario puede requerir diferentes permisos de inicialización y reinicio.
La validación debe incluir la detección de fallos en el rotor, la pérdida de sincronización, los fallos de tensión y las secuencias de recuperación interrumpidas. La respuesta de protección es tan importante como la captura correcta.
| Condición de prueba | Observaciones clave | Enfoque de aceptación |
| Rotación en sentido horario a baja velocidad | FEM inversa, ángulo eléctrico estimado y velocidad | Detección fiable o solución alternativa segura |
| Rotación hacia delante a mayor velocidad | Corriente, sincronización, transición de par | Captura controlada sin transitorios inaceptables |
| Rotación inversa debida al reflujo | Estimación de la dirección, presión y respuesta del par | Gestión homologada del giro inverso |
| Incertidumbre de velocidad cercana a cero | Confianza del estimador, transición de reserva | Sin alineación estacionaria inadecuada |
| Interrupción breve del suministro | Recuperación del estado del rotor, tensión del bus de CC | Autorización correcta de reinicio |
| Interrupción prolongada de la alimentación | Reinicio del controlador, deceleración por inercia, recuperación del bus | Determinación del estado de arranque seguro |
| Condición hidráulica restrictiva | Respuesta de presión, caudal y aceleración | Respeto de los límites de funcionamiento hidráulicos |
| Fallo de sincronización | Corriente, tensión del bus, respuesta de protección | Gestión controlada de fallos |
La matriz de validación identifica las condiciones que requieren investigación, no criterios universales de aprobación. Los límites aceptables deben derivarse del motor, el controlador, la bomba y el diseño hidráulico seleccionados.
Repita las pruebas representativas en condiciones relevantes de temperatura, tensión de alimentación y carga. Una única captura satisfactoria no garantiza un funcionamiento fiable en todo el rango de aplicación previsto.
¿Qué deben verificar los ingenieros al seleccionar un motor de rotor interno sin sensores para una bomba?
La selección del motor debe partir de los requisitos mecánicos y eléctricos de la bomba. A continuación, debe evaluarse el comportamiento en arranque en marcha como una función independiente del sistema de accionamiento del motor.
Requisitos eléctricos y mecánicos del motor
Las características del devanado, la resistencia, la inductancia, el comportamiento de la fuerza contraelectromotriz y el número de pares de polos influyen en la compatibilidad con el controlador. El variador debe utilizar los datos adecuados del motor para el método de estimación elegido.
Los ingenieros también deben examinar la tensión de funcionamiento, la corriente admisible, el rango de velocidad, la temperatura y el ciclo de trabajo. Estos requisitos afectan tanto al funcionamiento normal como al margen de funcionamiento disponible para el reinicio.
Las comprobaciones mecánicas incluyen la configuración del eje, la geometría del acoplamiento, la carga de los rodamientos, la precisión de montaje y las restricciones de instalación. Las fuerzas generadas por la bomba pueden seguir presentes incluso cuando se desactiva el par del motor.
Gian Transmission ofrece opciones de personalización para motores de corriente continua sin escobillas de rotor interno, incluidas interfaces eléctricas y mecánicas específicas para cada aplicación. Estas opciones permiten la integración con conjuntos de bombas y variadores compatibles.
Sin embargo, las interfaces de motor personalizadas no garantizan el arranque en marcha para un modelo concreto. El rendimiento del reinicio depende del control eléctrico completo y de la disposición hidráulica.
Capacidades del controlador que deben verificarse por separado
El variador seleccionado debe admitir explícitamente el comportamiento de reinicio en marcha requerido. Una especificación que indique un control sin sensores no es prueba suficiente de la capacidad de arranque en marcha.
- Detección del rotor: Verifique la detección del movimiento hacia delante y hacia atrás en las condiciones de funcionamiento relevantes de la aplicación.
- Sincronización: Confirme que el método de seis pasos o FOC elegido pueda establecer un estado de conmutación adecuado antes de que se alcance el par.
- Control de corriente: compruebe la disponibilidad de la recuperación controlada del par y los límites de corriente aplicables.
- Régimen de emergencia a baja velocidad: Determina cómo gestiona el controlador la posición incierta del rotor sin iniciar a ciegas la alineación en reposo.
- Protección regenerativa: Verifique la supervisión del bus de CC y el sistema de gestión de energía disponible.
- Lógica de recuperación: Confirme la gestión de fallos, los permisos de restablecimiento de la alimentación y la compatibilidad con los enclavamientos requeridos.
Información sobre la aplicación necesaria antes de la integración del motor y el variador
Una evaluación significativa del reinicio requiere más que la velocidad y la tensión nominales del motor. El expediente técnico debe describir cómo se comporta la bomba cuando desaparece el par.
Anote el tipo de bomba, la inercia del rotor y del impulsor, el rango de funcionamiento previsto, el ciclo de trabajo y los componentes mecánicos acoplados relevantes. Incluya la información hidráulica de funcionamiento disponible.
Documente las condiciones de aspiración y descarga, el posible flujo inverso, el comportamiento de las válvulas de retención y los estados de reinicio permitidos. Determine si la presión externa puede seguir impulsando el impulsor.
La documentación eléctrica debe identificar la arquitectura del variador, los parámetros del motor, la configuración de la alimentación, los dispositivos de detección y las condiciones de interrupción previstas. Estos detalles establecen los límites para la evaluación del controlador.
Comprobaciones técnicas finales y registros de aceptación del reinicio
Antes de autorizar el arranque automático en marcha, el personal de ingeniería debe mantener un registro de aceptación controlado que relacione cada condición de reinicio requerida con su método de verificación.
- Identificación del motor: Registrar las especificaciones aprobadas del motor, los datos de los devanados, el número de pares de polos y los planos de la interfaz mecánica.
- Configuración del controlador: Registre el método de control seleccionado, las funciones de arranque en marcha verificadas, los límites de corriente y los ajustes de recuperación aprobados.
- Aceptación de la detección: Documentar las condiciones en las que se consideran fiables las estimaciones de la dirección del rotor, la velocidad y la fase eléctrica.
- Límites hidráulicos: Registre la presión admisible, el caudal, los estados de las válvulas, las condiciones de rotación inversa y las restricciones de aceleración.
- Protección eléctrica: Documentar los límites de funcionamiento del bus de CC, la capacidad disponible de gestión de la energía regenerativa y las respuestas asociadas a las averías.
- Permisos de reinicio: Identificar los enclavamientos necesarios, los eventos de recuperación automática permitidos y las averías que requieran la autorización deliberada del operador.
- Pruebas de validación: Conservar los registros de corriente medida, tensión del bus, estado del rotor y respuesta hidráulica en condiciones representativas de reinicio.
- Estado de aprobación: Identificar las condiciones sin resolver, las medidas correctivas, los revisores responsables y la configuración autorizada del motor, el variador y la bomba.
La aceptación solo debe concederse para la configuración documentada y el ámbito de funcionamiento verificado. Los cambios en los devanados del motor, el firmware del controlador, los componentes hidráulicos o la lógica de reinicio requieren una evaluación de su efecto sobre el comportamiento previamente aceptado.
