
Um motor inrunner sem sensores deve reiniciar uma bomba em rotação através da deteção do movimento real do rotor, identificando a direção e a fase elétrica, quando observáveis, e, em seguida, sincronizando a saída do inversor antes de aplicar um binário limitado.
Ao contrário de um arranque em repouso, este processo deve ter em conta a força contra-eletromotriz fraca, o refluxo hidráulico, os transientes de pressão, a energia regenerada do barramento de corrente contínua e a recuperação de potência. A capacidade de arranque em movimento requer o suporte do controlador e a validação da aplicação.
Por que razão o reinício de uma bomba em rotação é diferente do arranque a partir do repouso?
Uma bomba não pára necessariamente de rodar quando o acionamento do seu motor é desativado. O rotor, o impulsor e o líquido em movimento podem reter energia suficiente para manter a rotação após o desaparecimento do binário elétrico.
O que acontece quando uma bomba continua a girar após o desligamento?
Durante a desaceleração normal, o atrito mecânico e a resistência hidráulica reduzem gradualmente a velocidade de rotação. No entanto, as diferenças de pressão na bomba podem continuar a impulsionar o impulsor ou inverter a sua direção.
O controlador do motor pode, por isso, deparar-se com um rotor a mover-se a uma velocidade e a um ângulo elétrico desconhecidos. O seu comando de velocidade anterior não consegue determinar a posição real do rotor após uma interrupção.
A aplicação da saída do inversor sem ter em conta a rotação existente pode produzir transientes de corrente substanciais. Dependendo da relação de fases, o motor pode acelerar, travar ou gerar energia de forma inesperada durante um breve período.
Em que difere o arranque em marcha do arranque em paragem?
Uma partida convencional sem sensores pode utilizar o alinhamento do rotor, seguido de uma aceleração controlada em malha aberta. Esta abordagem pressupõe que o rotor está parado ou que o seu movimento inicial é gerido de outra forma.
A partida em movimento, também chamada de «catch-on-the-fly», tenta, em vez disso, identificar o movimento existente e sincronizar o inversor antes de estabelecer o binário normal de funcionamento.
Os impulsos de alinhamento em repouso não devem ser aplicados cegamente enquanto uma bomba estiver a girar. Podem produzir um binário oposto, perturbar o fluxo hidráulico ou criar corrente elétrica excessiva.
É importante referir que o funcionamento sem sensores não implica automaticamente a capacidade de arranque em marcha. O controlador deve suportar especificamente a deteção do rotor em rotação, a sincronização e a recuperação adequada quando a deteção falha.
Como é que um acionamento sem sensores consegue detetar o movimento do rotor antes do reinício?
Um variador sem sensores estima a posição do rotor sem depender de um sensor de posição mecânico dedicado. Para aplicações de reinício com rotor em rotação, a qualidade desta estimativa determina se o binário pode ser aplicado de forma previsível.
Como é que a força contra-eletromotriz revela a direção e a velocidade do rotor?
À medida que o rotor de íman permanente gira, a variação do fluxo magnético induz uma força eletromotriz contrária nos enrolamentos fixos do estator, através da indução eletromagnética no interior do motor. As suas características elétricas contêm informação sobre a velocidade do rotor e a posição magnética.
Com equipamento de medição adequado, um controlador pode observar as relações fase-tensão ou utilizar um estimador para inferir a direção, a velocidade elétrica e a fase elétrica do rotor.
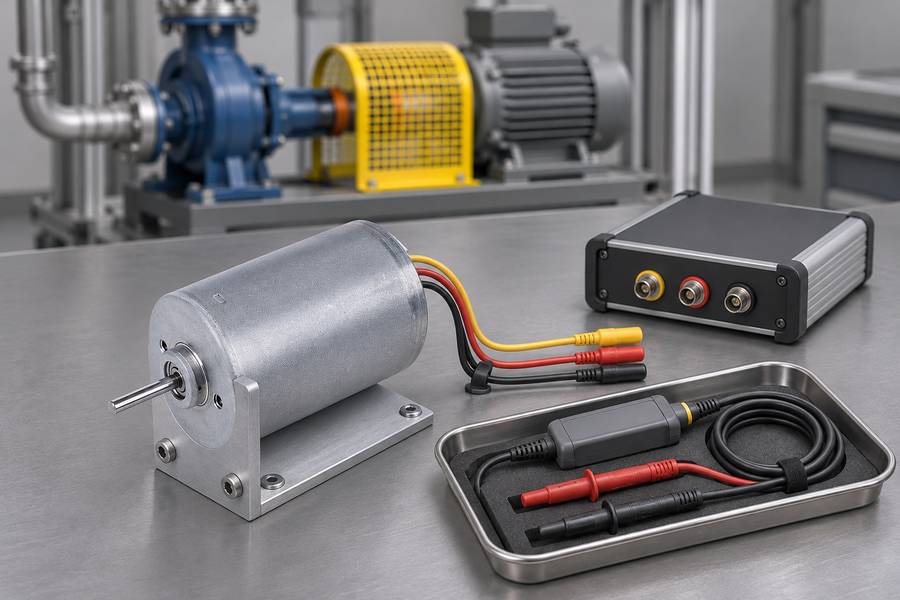
A velocidade mecânica e a frequência elétrica estão relacionadas através do número de pares de pólos do rotor. O estimador deve utilizar a configuração correta do motor para interpretar o movimento elétrico medido.
A deteção fiável depende também da configuração de medição do inversor. As tensões nos terminais, os estados de comutação, a filtragem e os intervalos de observação disponíveis afetam a informação que o controlador pode obter.
Por que razão a deteção do rotor é difícil a baixa velocidade?
A amplitude da força contra-eletromotriz (FCE) diminui geralmente à medida que a velocidade de rotação diminui. A velocidades suficientemente baixas, o sinal útil pode tornar-se difícil de distinguir do ruído de medição e dos erros de estimativa.
A resistência elétrica, a indutância, a temperatura e a filtragem podem influenciar a precisão da estimativa. Estes efeitos tornam-se especialmente importantes quando o sinal disponível é fraco ou está a mudar rapidamente.
Uma estimativa de velocidade não fiável não deve ser interpretada como uma paragem confirmada. Uma bomba a rodar lentamente pode ainda ter movimento mecânico suficiente para tornar o alinhamento estacionário inadequado.
Não existe uma velocidade mínima universal a partir da qual o arranque em marcha sem sensores se torne fiável. O intervalo de deteção utilizável depende do motor, do inversor, do algoritmo e das condições de funcionamento.
Em que diferem os controladores sem sensores de seis passos e FOC?
Tanto a comutação de seis passos como o controlo orientado pelo campo requerem informação do rotor, mas utilizam essa informação de forma diferente durante a sincronização e a subsequente produção de binário.
- Comutação de seis passos: O controlador deve identificar um setor de comutação, direção e temporização adequados antes de estabelecer o binário controlado. As técnicas de passagem por zero da força contra-elétrica (FCE) requerem condições de observação elétrica adequadas.
- Controlo orientado pelo campo: O controlador necessita de uma estimativa do ângulo elétrico suficientemente precisa para alinhar o seu referencial de controlo de corrente com o campo magnético rotativo.
- Inicialização do observador: Os métodos de estimativa devem estabelecer um estado utilizável do rotor antes de o controlo em malha fechada normal poder ser retomado. O seu comportamento depende do algoritmo implementado.
- Capacidade de captura: Nem o funcionamento em seis passos nem o FOC garantem o suporte ao arranque em marcha sem uma estratégia de controlador adequada e hardware validado.
A categoria mais ampla de motores de corrente contínua sem escovas inclui diferentes configurações de motores e controladores. Os engenheiros devem, por isso, verificar a arquitetura de comutação real, em vez de assumirem um comportamento de reinício idêntico.
Qual é a sequência correta de arranque em marcha para uma bomba em rotação?
Uma sequência de reinício adequada separa as verificações de autorização, a deteção do estado do rotor, a sincronização elétrica e a recuperação do binário. Combinar estas ações sem condições definidas torna mais difícil prevenir um comportamento inesperado do motor.
Passo 1 – Confirmar a autorização de reinício e a prontidão do acionamento
Antes de tentar a captura do rotor, o controlador deve verificar se a alimentação elétrica, as condições de proteção e o processo hidráulico permitem o reinício.
A tensão do barramento CC, a disponibilidade do inversor, a deteção de corrente e as falhas relevantes do acionamento devem ser verificadas. A pressão hidráulica e as condições das válvulas também podem determinar se o reinício é aceitável.
A restauração da alimentação, por si só, não deve gerar um comando automático de binário. A lógica de reinício deve distinguir um pedido autorizado do processo da recuperação após um desligamento de proteção.
Passo 2 – Determinar o estado real do rotor
Quando o reinício for permitido, o controlador deve determinar se o rotor se está a mover para a frente, para trás ou a uma velocidade em que não seja possível uma deteção fiável.
Para a captura baseada na força contra-eletromotriz (EMF), o acionamento obtém informações sobre a direção, a velocidade elétrica e a fase quando o sinal é suficientemente observável. As estimativas devem permanecer consistentes antes de a sincronização prosseguir.
O controlador não deve substituir o movimento medido ou estimado pela última velocidade comandada. O refluxo hidráulico pode criar uma direção do rotor totalmente diferente do comando anterior.
Se a direção ou a fase elétrica não puderem ser estabelecidas com segurança, a recuperação do binário não deve prosseguir através de um estado de arranque em voo presumido. O controlador necessita de um plano de contingência definido.
Passo 3 – Sincronizar o inversor com o motor em rotação
Assim que o movimento do rotor for conhecido, o inversor deve estabelecer um estado de saída elétrica compatível com a rotação existente do motor antes de desenvolver um binário significativo.
A sincronização envolve a coordenação da frequência elétrica, da fase e da tensão efetiva aplicada em relação à força contra-eletromotriz (EMF). A implementação precisa depende da arquitetura do controlador.
Na operação FOC, uma estimativa incorreta do ângulo pode desviar a corrente entre os componentes que produzem binário e os restantes. Na operação de seis passos, um tempo de comutação incorreto pode criar perturbações semelhantes.
A sincronização deve, portanto, ser verificada através de um feedback elétrico adequado. Uma estimativa da velocidade, por si só, não demonstra que o inversor esteja pronto para a produção controlada de binário.
Passo 4 – Aplicar binário com limitação de corrente e recuperar a velocidade
Após a sincronização, o controlador pode aplicar binário dentro de limites de corrente definidos. A transição deve evitar acelerações ou travagens bruscas enquanto o sistema hidráulico permanecer ativo.
A inércia da bomba afeta a rapidez com que a velocidade pode variar sob o binário disponível. As condições de pressão e caudal hidráulicos podem impor restrições adicionais para além da capacidade elétrica do motor.
O comando de binário deve fazer a transição para o ponto de funcionamento exigido apenas enquanto a estimativa de corrente, tensão e rotor se mantiverem aceitáveis. Um limite de corrente, por si só, não pode garantir a segurança hidráulica.
Passo 5 – Verificar o funcionamento estável
Uma captura bem-sucedida requer mais do que um aumento temporário da velocidade de rotação. O controlador deve manter uma comutação adequada ou uma estimativa do ângulo elétrico enquanto a bomba se aproxima da sua condição de funcionamento solicitada.
Monitorize a corrente medida do motor, a tensão do barramento CC, a velocidade estimada e os sinais hidráulicos relevantes. Oscilações inesperadas de corrente, estimativas de velocidade instáveis ou variações anormais de pressão requerem investigação.
Quando a sincronização é perdida, o variador deve ativar uma resposta de proteção validada. A resposta selecionada deve considerar se a marcha livre, a remoção do binário ou a desaceleração controlada são hidraulicamente aceitáveis.
O que deve acontecer se o estado do rotor não puder ser detetado de forma fiável?
Uma força contra-eletromotriz (FCE) fraca cria um ponto de decisão crítico durante o arranque em marcha. O variador pode saber que foi solicitado um reinício sem dispor de informação suficiente para sincronizar com segurança.
Reconhecer um feedback de velocidade fraco ou não fiável
Perto da paragem total, as medições de tensão podem fornecer informação insuficiente para uma estimativa fiável do ângulo elétrico. A variação rápida da velocidade ou a interferência elétrica também podem reduzir a confiança na estimativa.
O controlador deve distinguir uma condição de paragem confirmada de um estado desconhecido do rotor. Estas condições exigem decisões de arranque diferentes, mesmo quando a força contra-eletromotriz medida parece pequena.
Devem ser estabelecidos critérios de aceitação para a qualidade do sinal e a estabilidade da estimativa para o acionamento e o motor em questão. Um limiar universal de tensão ou de velocidade de rotação seria enganador.
Seleção de um método seguro de reinício de emergência
Quando a captura em rotação não estiver disponível, o controlador pode continuar a observar o movimento do rotor, permitir a desaceleração por inércia ou utilizar outro método de deteção validado e suportado pelo seu hardware.
Uma partida em estado estacionário convencional só se torna adequada quando as condições de paragem exigidas tiverem sido estabelecidas e o sistema hidráulico permitir essa sequência de partida.
A espera por um período fixo não prova necessariamente que a bomba tenha parado. O refluxo impulsionado pela pressão pode manter a rotação ou causar a inversão após um intervalo de desaceleração aparentemente normal.
| Condição do rotor | Possível resposta ao reinício | Preocupação principal |
| Rotação para a frente com estimativa fiável | Sincronizar e aplicar um binário limitado | Transientes de corrente e binário |
| Rotação a baixa velocidade com estimativa incerta | Continuar a observação ou utilizar um plano alternativo validado | Fase elétrica não fiável |
| Paragem confirmada | Utilizar arranque estacionário aprovado | Carga de arranque e condições hidráulicas |
| Rotação inversa | Avaliar o estado hidráulico antes da recuperação | Perturbações opostas de binário e pressão |
| Direção desconhecida ou estimativa instável | Inibir o binário até que a condição seja resolvida | Resposta descontrolada do motor |
| Perda de sincronização durante o reinício | Executar resposta de proteção validada | Travagem inesperada ou corrente excessiva |
Estas respostas representam opções de engenharia, em vez de um algoritmo de controlo universal. Cada transição requer condições de autorização definidas e verificação em relação à instalação real.
Como é que o fluxo inverso e as condições hidráulicas afetam o reinício de uma bomba em rotação?
A sincronização elétrica não pode ser avaliada independentemente das condições hidráulicas da bomba. Um motor pode ser eletricamente capaz de produzir binário, mas o sistema de fluidos ligado pode tornar essa ação inadequada.
Por que razão uma bomba pode rodar em sentido contrário após o desligamento?
Quando a pressão no lado de descarga excede a resistência hidráulica oposta, o fluido pode fluir para trás através da bomba e fazer com que o seu impulsor gire em sentido inverso.
As válvulas de retenção podem influenciar este comportamento, mas as suas características reais de fecho e a sua instalação devem ser tidas em conta. A presença de uma válvula não garante que a rotação inversa seja impossível.
A disposição da tubagem, a altura estática, a pressão retida e o equipamento a jusante afetam a direção e a duração do movimento hidráulico. Estas condições podem variar entre os diferentes estados de funcionamento.
Como é que a inércia da bomba e as condições de pressão afetam a recuperação do binário?
A inércia do rotor e do impulsor determina parte do binário necessário para alterar a velocidade. O líquido em movimento acrescenta efeitos hidráulicos que dependem da resistência ao fluxo e da configuração do sistema.
Uma alteração abrupta da velocidade pode gerar transientes de pressão, particularmente quando as válvulas ou restrições de fluxo limitam a rapidez com que o líquido pode responder.
A pressão de sucção, a condição de escorva e o abastecimento de líquido disponível também afetam o funcionamento aceitável. O reinício em condições inadequadas pode causar cavitação ou um caudal insuficiente.
Os engenheiros devem avaliar o perfil de aceleração proposto para o motor em relação ao envelope de funcionamento da bomba. Um reinício eletricamente suave não é necessariamente um reinício hidraulicamente aceitável.
O que deve o variador fazer quando é detetada rotação inversa?
A rotação inversa requer uma resposta explicitamente aprovada. A aplicação imediata de binário para a frente cria oposição entre o binário eletromagnético do motor e o movimento hidráulico existente.
Esta interação pode produzir tensão mecânica e perturbações de pressão. A travagem elétrica também pode devolver energia ao barramento de corrente contínua, introduzindo uma limitação adicional.
- Desaceleração por inércia: Permitir que a rotação diminua apenas quando o sistema hidráulico puder acomodar com segurança o comportamento resultante do caudal e da pressão.
- Intervenção hidráulica: Coordenar operações aprovadas de válvulas ou isolamento, sempre que a instalação disponha de equipamento e lógica de controlo adequados.
- Desaceleração controlada: Considere a travagem ativa apenas após avaliar o binário, os transientes de pressão e o percurso de energia regenerativa disponível.
- Inibição do reinício: Impedir a aceleração para a frente quando a condição detetada não puder ser gerida através de uma sequência de recuperação validada.
A rotação em marcha-atrás nunca deve ser tratada como um simples erro de comando de direção. A fonte hidráulica da rotação pode continuar a atuar mesmo depois de o controlador tentar opor-se a ela.
Como é que a energia regenerativa e as interrupções de alimentação afetam a segurança do reinício?
Um motor de íman permanente em rotação pode gerar energia elétrica independentemente de um estado de funcionamento comandado. A configuração do inversor e do barramento de corrente contínua determina como essa energia interage com o variador.
Por que razão um motor em rotação pode devolver energia ao barramento de corrente contínua?
Quando o binário eletromagnético se opõe ao movimento do rotor, a energia mecânica pode ser convertida em energia elétrica. A desaceleração controlada e a rotação acionada externamente são situações comuns que requerem avaliação.
A energia regenerada pode aumentar a tensão do barramento CC se o sistema ligado não conseguir absorvê-la, devolvê-la ou dissipá-la adequadamente. Uma tensão excessiva no barramento pode desencadear desligamentos de proteção ou danificar equipamento com proteção inadequada.
Um motor em rotação não carrega necessariamente o barramento de corrente contínua em todas as condições. O percurso real da energia depende da magnitude da força contra-eletromotriz (FCE), da tensão do barramento, da topologia do inversor e do estado de comutação.
Os engenheiros devem distinguir a travagem regenerativa deliberada do fluxo de energia não intencional durante a sincronização. Ambos requerem atenção, mas os seus mecanismos de controlo e condições de funcionamento podem diferir.
O que acontece quando a alimentação do variador é perdida e restabelecida?
Uma bomba pode continuar a rodar enquanto a saída do seu inversor estiver desativada ou os seus componentes eletrónicos de controlo estiverem indisponíveis. O estado do rotor no momento do restabelecimento da alimentação pode diferir substancialmente do seu estado anterior.
A desativação da saída do motor, a interrupção da alimentação de controlo e a perda total de alimentação não são eventos equivalentes. Cada um deles pode deixar disponíveis diferentes funções de medição, proteção e reinício.
Dependendo do hardware do inversor e das condições elétricas, um motor em rotação pode influenciar o barramento de corrente contínua através de percursos de circuito existentes, mesmo na ausência de comandos de comutação normais.
Após o restabelecimento da alimentação, o controlador deve restabelecer a validade das medições, as autorizações de funcionamento e as informações sobre o estado do rotor. Manter uma estimativa anterior do ângulo do rotor sem verificação é inadequado.
Como devem ser geridos os limites de energia regenerativa e do barramento de corrente contínua?
O projeto elétrico deve definir como a energia regenerada é tratada durante a desaceleração, a recuperação de rotação inversa e condições inesperadas de acionamento hidráulico.
Nem todos os acionamentos podem devolver energia à sua fonte de alimentação ou dissipar uma potência regenerativa substancial. Tais funções devem ser verificadas, em vez de serem presumidas com base no tipo de motor.
- Supervisão da tensão do barramento: Confirme se a tensão permanece dentro da faixa de funcionamento aprovada durante toda a captura e recuperação de binário.
- Limitação de corrente: Aplique restrições de corrente adequadas ao motor e ao inversor durante a sincronização e a operação regenerativa.
- Gestão de energia: Verifique se existe qualquer equipamento necessário de dissipação ou devolução de energia, tendo em conta as condições de funcionamento previstas.
- Resposta a falhas: Defina o comportamento de proteção em caso de tensão do barramento excessiva, tensão de alimentação insuficiente e sincronização elétrica instável.
A travagem forçada não deve ser introduzida apenas para simplificar a deteção do rotor. A sua aceitabilidade depende do percurso da energia elétrica e da resposta hidráulica da bomba.
Que interbloqueios e funções de proteção são necessários para um reinício seguro?
A autorização de reinício deve combinar a prontidão elétrica com as condições do processo e quaisquer autorizações relacionadas com a segurança que sejam necessárias. Uma estimativa válida do rotor não se sobrepõe a uma condição de proteção ativa.
Condições de proteção elétrica e do motor
A prontidão do acionamento inclui tensão aceitável no barramento CC, medições de corrente válidas, condições de temperatura adequadas e a ausência de falhas que impeçam a produção de binário.
Os limites de velocidade e direção também devem corresponder à instalação real. Estes limites podem diferir entre o bombeamento normal, a desaceleração livre permitida e as operações de recuperação aprovadas.
A perda de sincronização requer uma resposta definida, incluindo condições para a inibição do binário e a subsequente autorização de reinício. Não se deve partir do princípio de que tentativas automáticas repetidas são aceitáveis.
Interbloqueios hidráulicos e de processo
As verificações de processo relevantes podem incluir a pressão de sucção, a pressão de descarga, a posição da válvula, o estado de escorva e a disponibilidade de líquido. Os sinais necessários dependem da bomba e da instalação.
Um controlador não deve acelerar o motor simplesmente porque o seu estado elétrico é aceitável. O processo hidráulico também deve permitir a mudança de direção e velocidade pretendida.
Os sensores de processo comuns não devem ser tratados como dispositivos de proteção com classificação de segurança sem o projeto e a validação adequados. A sua utilização para monitorização da operação não garante a integridade da segurança.
Autorizações de reinício automático e recuperação de falhas
As autorizações de recuperação automática devem distinguir interrupções operacionais comuns de paragens de emergência, desligamentos de proteção e falhas que exijam inspeção ou ação deliberada do operador.
O reinício de uma função de proteção não deve, por si só, causar um arranque não pretendido. Os comandos de reinício requerem autorização separada, consistente com a avaliação de risco do sistema.
A pressão hidráulica armazenada, o fluido em movimento, a inércia do rotor e a energia elétrica devem ser incluídos na avaliação de risco, uma vez que o movimento perigoso pode continuar após a remoção do binário.
Como deve ser validado o reinício de uma bomba rotativa sem sensores?
A validação do arranque em marcha deve demonstrar tanto uma captura fiável do motor como um comportamento hidráulico aceitável. Testar apenas se o motor atinge a velocidade comandada ignora transientes potencialmente prejudiciais.
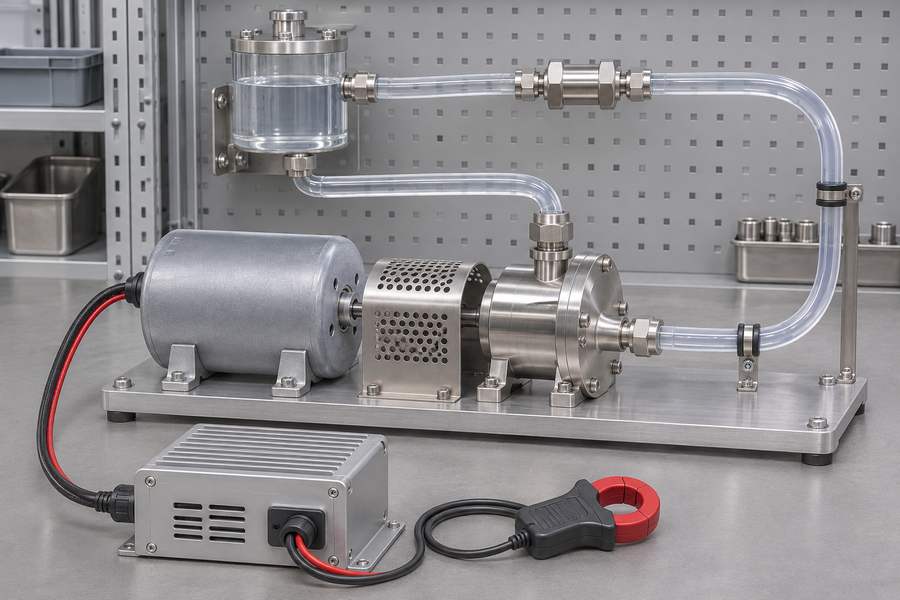
Testar diferentes condições de rotação do rotor
Os testes devem abranger a rotação para a frente representativa, a incerteza de velocidade próxima de zero e a rotação inversa quando for possível o refluxo. As condições selecionadas devem refletir o envelope operacional esperado da instalação.
A deteção fiável do rotor deve ser verificada de forma independente, sempre que possível. Uma referência independente de velocidade ou posição durante o desenvolvimento pode revelar erros ocultos pelas próprias estimativas do controlador.
A captura não deve ser considerada bem-sucedida apenas porque a bomba acelera. A sincronização elétrica, o comportamento da corrente e a resposta mecânica devem permanecer aceitáveis ao longo de toda a transição.
Avaliação do Comportamento Elétrico e Hidráulico no Reinício
Registe a corrente do motor, a tensão do barramento CC, a velocidade estimada e os estados relevantes do controlador durante cada reinício. Inclua medições adequadas de pressão e caudal para avaliação hidráulica.
Compare o comportamento transitório com os limites de aceitação específicos da aplicação. Picos de corrente, variações de tensão, estimativas instáveis e alterações invulgares de pressão justificam uma análise antes de aprovar a lógica de reinício.
Quando a medição direta do binário do eixo não estiver disponível, a corrente elétrica por si só não deve ser considerada como prova conclusiva da carga mecânica. Continuam a ser necessárias medições de apoio adequadas e análises de engenharia.
Validação de condições de perda de potência e recuperação de falhas
Os testes de interrupção de alimentação devem distinguir perturbações breves no fornecimento de energia de interrupções que reiniciam o controlador. Cada cenário pode exigir diferentes permissões de inicialização e reinício.
A validação deve incluir a deteção de falhas no rotor, perda de sincronização, falhas de tensão e sequências de recuperação interrompidas. A resposta de proteção é tão importante quanto a captura bem-sucedida.
| Condição de teste | Observações-chave | Foco na aceitação |
| Rotação para a frente a baixa velocidade | Força eletromotriz contrária, ângulo elétrico estimado e velocidade | Detecção fiável ou solução alternativa segura |
| Rotação para a frente a velocidade mais elevada | Corrente, sincronização, transição de binário | Captura controlada sem transientes inaceitáveis |
| Rotação inversa devido ao refluxo | Estimativa da direção, pressão, resposta de binário | Gestão aprovada da rotação inversa |
| Incerteza de velocidade próxima de zero | Confiança do estimador, transição de fallback | Sem alinhamento estacionário inadequado |
| Interrupção breve do fornecimento | Recuperação do estado do rotor, tensão do barramento CC | Autorização de reinício correta |
| Interrupção prolongada de energia | Reinicialização do controlador, desaceleração por inércia, recuperação do barramento | Determinação do estado de arranque seguro |
| Condição hidráulica restritiva | Resposta à pressão, caudal e aceleração | Limites de funcionamento hidráulicos respeitados |
| Falha de sincronização | Corrente, tensão do barramento, resposta de proteção | Tratamento controlado de falhas |
A matriz de validação identifica condições que requerem investigação, não critérios universais de aprovação. Os limites aceitáveis devem decorrer do motor, controlador, bomba e projeto hidráulico selecionados.
Repita testes representativos sob condições relevantes de temperatura, tensão de alimentação e carga. Uma única captura bem-sucedida não garante um funcionamento fiável em toda a gama de aplicações pretendida.
O que devem os engenheiros verificar ao selecionar um motor de rotação interna sem sensores para uma bomba?
A seleção do motor deve começar pelos requisitos mecânicos e elétricos da bomba. O comportamento de arranque em marcha deve, em seguida, ser avaliado como uma função separada do sistema de acionamento do motor.
Requisitos elétricos e mecânicos do motor
As características do enrolamento, a resistência, a indutância, o comportamento da força contra-eletromotriz e o número de pares de pólos influenciam a compatibilidade do controlador. O sistema de acionamento deve utilizar dados adequados do motor para o método de estimativa escolhido.
Os engenheiros devem também examinar a tensão de funcionamento, a corrente permitida, a gama de velocidades, a temperatura e o ciclo de trabalho. Estes requisitos afetam tanto o funcionamento normal como o envelope operacional de reinício disponível.
As verificações mecânicas incluem a configuração do eixo, a geometria do acoplamento, a carga nos rolamentos, a precisão de montagem e as restrições de instalação. As forças geradas pela bomba podem permanecer presentes mesmo quando o binário do motor está desativado.
A Gian Transmission oferece opções de personalização para motores CC sem escovas do tipo inrunner, incluindo interfaces elétricas e mecânicas específicas para cada aplicação. Estas opções podem suportar a integração com conjuntos de bombas e acionamentos compatíveis.
No entanto, as interfaces de motor personalizadas não garantem o arranque em marcha para um modelo específico. O desempenho de reinício depende do controlo elétrico completo e da disposição hidráulica.
Capacidades do controlador que devem ser verificadas separadamente
O inversor selecionado deve suportar explicitamente o comportamento de reinício em rotação exigido. Uma especificação que indique controlo sem sensores não constitui prova suficiente da capacidade de reinício em marcha.
- Detecção do rotor: Verifique a detecção do movimento para a frente e para trás nas condições de funcionamento relevantes da aplicação.
- Sincronização: Confirme se o método de seis passos ou FOC escolhido consegue estabelecer um estado de comutação adequado antes do aumento do binário.
- Controlo de corrente: Verifique a disponibilidade de recuperação controlada do binário e os limites de corrente aplicáveis.
- Modo de fallback a baixa velocidade: Determine como o controlador lida com a posição incerta do rotor sem iniciar cegamente o alinhamento em repouso.
- Proteção regenerativa: Verifique a supervisão do barramento CC e o esquema de gestão de energia disponível.
- Lógica de recuperação: Confirme o tratamento de falhas, as autorizações de restabelecimento de alimentação e a compatibilidade com os interbloqueios necessários.
Informações sobre a aplicação necessárias antes da integração do motor e do variador
Uma avaliação significativa do reinício requer mais do que a velocidade e a tensão nominais do motor. O registo de engenharia deve descrever como a bomba se comporta quando o binário desaparece.
Registe o tipo de bomba, a inércia do rotor e do impulsor, a gama de funcionamento prevista, o ciclo de trabalho e os componentes mecânicos acoplados relevantes. Inclua as informações de funcionamento hidráulico disponíveis.
Documente as condições de sucção e descarga, o possível fluxo inverso, o comportamento da válvula de retenção e os estados de reinício permitidos. Identifique se a pressão externa pode continuar a acionar o impulsor.
A documentação elétrica deve identificar a arquitetura do variador, os parâmetros do motor, a configuração de alimentação, os dispositivos de deteção e as condições de interrupção previstas. Estes detalhes estabelecem os limites para a avaliação do controlador.
Verificações Finais de Engenharia e Registos de Aceitação de Reinício
Antes de autorizar o arranque automático em marcha, o pessoal de engenharia deve manter um registo de aceitação controlado que relacione cada condição de reinício exigida com o seu método de verificação.
- Identificação do motor: Registe as especificações aprovadas do motor, os dados dos enrolamentos, o número de pares de pólos e os desenhos da interface mecânica.
- Configuração do controlador: Registe o método de controlo selecionado, as funções de arranque em marcha verificadas, os limites de corrente e as definições de recuperação aprovadas.
- Aceitação da deteção: Documentar as condições em que as estimativas da direção do rotor, da velocidade e da fase elétrica são consideradas fiáveis.
- Limites hidráulicos: Registe a pressão admissível, o caudal, os estados das válvulas, as condições de rotação inversa e as restrições de aceleração.
- Proteção elétrica: Documentar os limites operacionais do barramento de corrente contínua, a capacidade disponível de gestão de energia regenerativa e as respostas a falhas associadas.
- Autorizações de reinício: Identifique os interbloqueios necessários, os eventos de recuperação automática permitidos e as falhas que exigem autorização deliberada do operador.
- Evidência de validação: Conservar registos da corrente medida, da tensão do barramento, do estado do rotor e da resposta hidráulica em condições representativas de reinício.
- Estado de aprovação: Identificar condições por resolver, ações corretivas, revisores responsáveis e a configuração autorizada do motor-acionamento-bomba.
A aceitação só deve ser concedida para a configuração documentada e o envelope operacional verificado. Alterações nos enrolamentos do motor, no firmware do controlador, nos componentes hidráulicos ou na lógica de reinício requerem uma avaliação do seu efeito sobre o comportamento previamente aceite.
