
Un moteur à rotor interne sans capteur doit redémarrer une pompe en rotation en détectant le mouvement réel du rotor, en identifiant le sens de rotation et la phase électrique lorsqu’elles sont observables, puis en synchronisant la sortie du variateur avant d’appliquer un couple limité.
Contrairement à un démarrage à l’arrêt, ce processus doit tenir compte d’une force contre-électromotrice faible, d’un reflux hydraulique, de transitoires de pression, de l’énergie régénérée du bus CC et de la récupération d’énergie. La capacité de démarrage en marche nécessite la prise en charge par le contrôleur et la validation de l’application.
En quoi le redémarrage d’une pompe en rotation diffère-t-il d’un démarrage à l’arrêt ?
Une pompe ne cesse pas nécessairement de tourner lorsque l’alimentation de son moteur est coupée. Le rotor, la roue et le liquide en mouvement peuvent conserver suffisamment d’énergie pour maintenir la rotation après la disparition du couple électrique.
Que se passe-t-il lorsqu’une pompe continue de tourner après son arrêt ?
Lors d’un ralentissement normal, le frottement mécanique et la résistance hydraulique réduisent progressivement la vitesse de rotation. Cependant, les différences de pression au niveau de la pompe peuvent continuer à entraîner la roue ou inverser son sens de rotation.
Le variateur de vitesse peut donc se retrouver face à un rotor tournant à une vitesse et à un angle électrique inconnus. La consigne de vitesse précédente ne permet pas de déterminer la position réelle du rotor après une interruption.
L’application de la tension de sortie du variateur sans tenir compte de la rotation existante peut générer d’importants transitoires de courant. En fonction de la relation de phase, le moteur peut accélérer, freiner ou produire brièvement de l’énergie de manière inattendue.
En quoi le démarrage en vol diffère-t-il d’un démarrage à l’arrêt ?
Un démarrage sans capteur classique peut recourir à l’alignement du rotor suivi d’une accélération contrôlée en boucle ouverte. Cette approche suppose que le rotor est à l’arrêt ou que son mouvement initial est géré d’une autre manière.
Le démarrage à la volée, également appelé « catch-on-the-fly », tente au contraire d’identifier le mouvement existant et de synchroniser le variateur avant d’établir le couple de fonctionnement normal.
Les impulsions d’alignement à l’arrêt ne doivent pas être appliquées à l’aveuglette pendant qu’une pompe tourne. Elles peuvent produire un couple opposé, perturber le débit hydraulique ou générer un courant électrique excessif.
Il est important de noter que le fonctionnement sans capteur ne signifie pas automatiquement une capacité de démarrage à la volée. Le variateur doit prendre spécifiquement en charge la détection du rotor en rotation, la synchronisation et la récupération appropriée en cas d’échec de la détection.
Comment un variateur sans capteur peut-il détecter le mouvement du rotor avant le redémarrage ?
Un variateur sans capteur estime la position du rotor sans s’appuyer sur un capteur de position mécanique dédié. Pour les applications de redémarrage à rotor en rotation, la qualité de cette estimation détermine si le couple peut être appliqué de manière prévisible.
Comment la force contre-électromotrice (FCE) révèle-t-elle le sens de rotation et la vitesse du rotor ?
Lorsque le rotor à aimants permanents tourne, le flux magnétique variable induit une force contre-électromotrice dans les enroulements fixes du stator par induction électromagnétique au sein du moteur. Ses caractéristiques électriques contiennent des informations sur la vitesse du rotor et sa position magnétique.
À l’aide d’un matériel de mesure adapté, un contrôleur peut observer les relations entre les tensions de phase ou utiliser un estimateur pour déduire le sens de rotation, la vitesse électrique et la phase électrique du rotor.
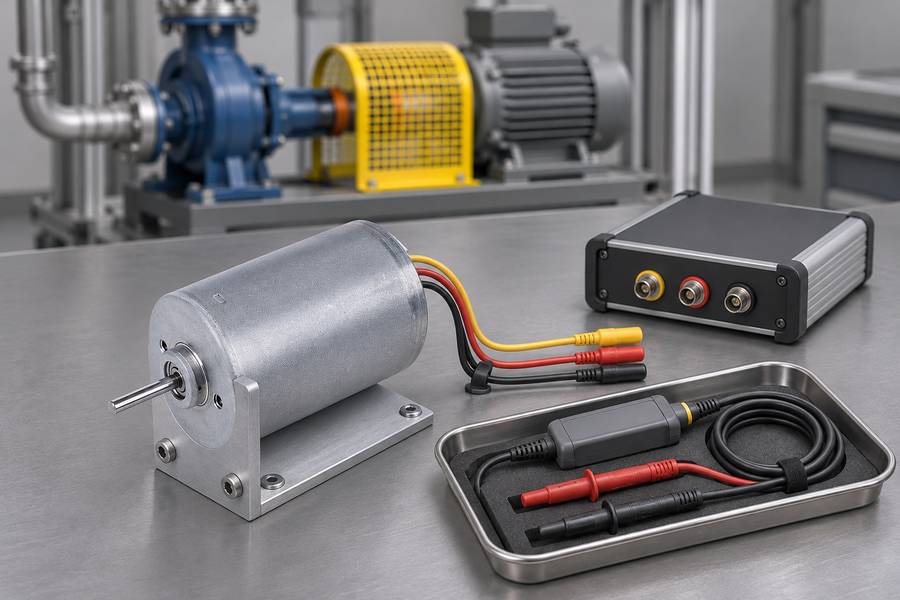
La vitesse mécanique et la fréquence électrique sont liées par le nombre de paires de pôles du rotor. L’estimateur doit utiliser la configuration correcte du moteur pour interpréter le mouvement électrique mesuré.
La fiabilité de la détection dépend également du dispositif de mesure du variateur. Les tensions aux bornes, les états de commutation, le filtrage et les intervalles d’observation disponibles influencent les informations que le contrôleur peut obtenir.
Pourquoi la détection du rotor est-elle difficile à basse vitesse ?
L’amplitude de la force contre-électromotrice diminue généralement à mesure que la vitesse de rotation baisse. À des vitesses suffisamment faibles, le signal utile peut devenir difficile à distinguer du bruit de mesure et des erreurs d’estimation.
La résistance électrique, l’inductance, la température et le filtrage peuvent influencer la précision de l’estimation. Ces effets prennent une importance particulière lorsque le signal disponible est faible ou varie rapidement.
Une estimation de vitesse peu fiable ne doit pas être interprétée comme un arrêt confirmé. Une pompe tournant lentement peut encore présenter un mouvement mécanique suffisant pour rendre l’alignement à l’arrêt inapproprié.
Il n’existe pas de vitesse minimale universelle à partir de laquelle le démarrage à la volée sans capteur devient fiable. La plage de détection utilisable dépend du moteur, du variateur, de l’algorithme et des conditions de fonctionnement.
En quoi les contrôleurs sans capteur à six étapes et FOC diffèrent-ils ?
La commutation à six étapes et la commande orientée champ nécessitent toutes deux des informations sur le rotor, mais elles utilisent ces informations différemment pendant la synchronisation et la production de couple qui s’ensuit.
- Commutation en six étapes : le contrôleur doit identifier un secteur de commutation, un sens et un timing appropriés avant d’établir le couple contrôlé. Les techniques de passage à zéro de la force contre-électromotrice (FCE) nécessitent des conditions d’observation électrique adéquates.
- Commande orientée champ : le contrôleur a besoin d’une estimation suffisamment précise de l’angle électrique pour aligner son référentiel de commande de courant sur le champ magnétique tournant.
- Initialisation de l’observateur : les méthodes d’estimation doivent établir un état du rotor exploitable avant que la commande en boucle fermée normale puisse reprendre. Leur comportement dépend de l’algorithme mis en œuvre.
- Capacité de capture : ni le fonctionnement en six étapes ni celui en FOC ne garantissent la prise en charge du démarrage à la volée sans une stratégie de contrôleur appropriée et un matériel validé.
La catégorie plus large des moteurs à courant continu sans balais comprend différentes configurations de moteurs et de contrôleurs. Les ingénieurs doivent donc vérifier l’architecture de commutation réelle plutôt que de supposer un comportement de redémarrage identique.
Quelle est la séquence de démarrage à la volée correcte pour une pompe en rotation ?
Une séquence de redémarrage adaptée distingue les vérifications d’autorisation, la détection de l’état du rotor, la synchronisation électrique et la récupération du couple. Combiner ces actions sans conditions définies rend plus difficile la prévention d’un comportement inattendu du moteur.
Étape 1 – Vérification de l’autorisation de redémarrage et de l’état de préparation de l’entraînement
Avant de tenter la capture du rotor, le variateur doit s’assurer que l’alimentation électrique, les conditions de protection et le processus hydraulique permettent un redémarrage.
La tension du bus CC, l’état de préparation du variateur, la détection du courant et les défauts pertinents du variateur doivent être vérifiés. La pression hydraulique et l’état des vannes peuvent également déterminer si le redémarrage est acceptable.
Le rétablissement de l’alimentation ne doit pas, à lui seul, générer une commande de couple automatique. La logique de redémarrage doit distinguer une demande de processus autorisée d’une reprise après un arrêt de protection.
Étape 2 – Déterminer l’état réel du rotor
Lorsque le redémarrage est autorisé, le contrôleur doit déterminer si le rotor tourne en avant, en arrière ou à une vitesse ne permettant pas une détection fiable.
Pour la détection basée sur la force contre-électromotrice, le variateur obtient des informations sur le sens de rotation, la vitesse électrique et la phase lorsque le signal est suffisamment observable. Les estimations doivent rester cohérentes avant que la synchronisation ne puisse se poursuivre.
Le contrôleur ne doit pas substituer la dernière vitesse commandée au mouvement mesuré ou estimé. Un reflux hydraulique peut créer une direction du rotor totalement différente de la commande précédente.
Si la direction ou la phase électrique ne peut être établie avec certitude, la reprise du couple ne doit pas se faire en passant par un état supposé de démarrage à la volée. Le contrôleur a besoin d’un plan de secours défini.
Étape 3 – Synchronisation du variateur avec le moteur en rotation
Une fois le mouvement du rotor connu, le variateur doit établir un état de sortie électrique compatible avec la rotation existante du moteur avant de développer un couple significatif.
La synchronisation implique la coordination de la fréquence électrique, de la phase et de la tension effective appliquée par rapport à la force contre-électromotrice. La mise en œuvre précise dépend de l’architecture du contrôleur.
En mode FOC, une estimation erronée de l’angle peut détourner le courant entre les composants générateurs de couple et les autres. En mode à six étapes, un mauvais timing de commutation peut créer des perturbations similaires.
La synchronisation doit donc être vérifiée à l’aide d’une rétroaction électrique appropriée. Une simple estimation de la vitesse ne suffit pas à démontrer que le variateur est prêt à produire un couple contrôlé.
Étape 4 – Application d’un couple à courant limité et rétablissement de la vitesse
Après la synchronisation, le contrôleur peut appliquer un couple dans les limites de courant définies. La transition doit éviter toute accélération ou tout freinage brusque tant que le système hydraulique reste actif.
L’inertie de la pompe influe sur la rapidité avec laquelle la vitesse peut varier en fonction du couple disponible. Les conditions de pression et de débit hydrauliques peuvent imposer des restrictions supplémentaires allant au-delà des capacités électriques du moteur.
La commande de couple ne doit évoluer vers le point de fonctionnement requis que tant que le courant, la tension et l’estimation du rotor restent acceptables. Une limite de courant à elle seule ne peut garantir la sécurité hydraulique.
Étape 5 – Vérification du fonctionnement stable
Une capture réussie nécessite plus qu’une simple augmentation temporaire de la vitesse de rotation. Le variateur doit maintenir une commutation appropriée ou une estimation correcte de l’angle électrique pendant que la pompe s’approche de son état de fonctionnement demandé.
Surveillez le courant mesuré du moteur, la tension du bus CC, la vitesse estimée et les signaux hydrauliques pertinents. Toute oscillation inattendue du courant, estimation instable de la vitesse ou variation anormale de la pression doit faire l’objet d’une analyse.
En cas de perte de synchronisation, le variateur doit déclencher une réponse de protection validée. La réponse sélectionnée doit tenir compte du fait que la marche en roue libre, la suppression du couple ou la décélération contrôlée sont hydrauliquement acceptables.
Que doit-il se passer si l’état du rotor ne peut pas être détecté de manière fiable ?
Une force contre-électromotrice faible constitue un point de décision critique lors d’un démarrage à la volée. Le variateur peut savoir qu’un redémarrage a été demandé sans disposer d’informations suffisantes pour se synchroniser en toute sécurité.
Reconnaître un retour de vitesse faible ou peu fiable
À l’arrêt quasi complet, les mesures de tension peuvent fournir des informations insuffisantes pour une estimation fiable de l’angle électrique. Une vitesse variant rapidement ou des interférences électriques peuvent également réduire la fiabilité de l’estimation.
Le contrôleur doit distinguer un état d’arrêt confirmé d’un état inconnu du rotor. Ces conditions nécessitent des décisions de démarrage différentes, même lorsque la force contre-électromotrice mesurée semble faible.
Des critères d’acceptation relatifs à la qualité du signal et à la stabilité de l’estimation doivent être établis pour le variateur et le moteur concernés. Un seuil universel de tension ou de vitesse de rotation serait trompeur.
Sélection d’une méthode de redémarrage de secours sûre
Lorsque la détection par rotation n’est pas disponible, le contrôleur peut continuer à surveiller le mouvement du rotor, autoriser la décélération par inertie ou utiliser une autre méthode de détection validée prise en charge par son matériel.
Un démarrage à l’arrêt classique n’est approprié que lorsque les conditions d’arrêt requises ont été établies et que le système hydraulique autorise cette séquence de démarrage.
Le fait d’attendre pendant une durée déterminée ne prouve pas nécessairement que la pompe s’est arrêtée. Un reflux induit par la pression peut maintenir la rotation ou provoquer une inversion de sens après un intervalle de décélération apparemment normal.
| État du rotor | Réponse possible au redémarrage | Principale préoccupation |
| Rotation avant avec estimation fiable | Synchroniser et appliquer un couple limité | Transitoires de courant et de couple |
| Rotation à basse vitesse avec estimation incertaine | Poursuivre l’observation ou utiliser une solution de secours validée | Phase électrique non fiable |
| Arrêt confirmé | Utiliser un démarrage à l’arrêt approuvé | Charge de démarrage et conditions hydrauliques |
| Rotation inverse | Évaluer l’état hydraulique avant la remise en service | Couple opposé et perturbations de pression |
| Direction inconnue ou estimation instable | Inhiber le couple jusqu’à ce que la situation soit résolue | Réponse incontrôlée du moteur |
| Perte de synchronisation lors du redémarrage | Exécuter une réponse de protection validée | Freinage inattendu ou courant excessif |
Ces réponses constituent des options techniques plutôt qu’un algorithme de commande universel. Chaque transition nécessite des conditions d’autorisation définies et une vérification par rapport à l’installation réelle.
Comment le reflux et les conditions hydrauliques affectent-ils le redémarrage d’une pompe en rotation ?
La synchronisation électrique ne peut pas être évaluée indépendamment de l’état hydraulique de la pompe. Un moteur peut être électriquement capable de produire un couple alors que le système hydraulique connecté rend cette action inappropriée.
Pourquoi une pompe peut-elle tourner à l’envers après un arrêt ?
Lorsque la pression côté refoulement dépasse la résistance hydraulique opposée, le fluide peut s’écouler à l’envers à travers la pompe et entraîner sa roue en sens inverse.
Les clapets anti-retour peuvent influencer ce comportement, mais leurs caractéristiques réelles de fermeture et leur installation doivent être prises en compte. La présence d’un clapet ne garantit pas que la rotation inverse soit impossible.
La configuration de la tuyauterie, la hauteur statique, la pression piégée et les équipements en aval influencent le sens et la durée du mouvement hydraulique. Ces conditions peuvent varier selon les états de fonctionnement.
Comment l’inertie de la pompe et les conditions de pression influencent-elles la récupération du couple ?
L’inertie du rotor et de la roue détermine une partie du couple nécessaire pour modifier la vitesse. Le liquide en mouvement ajoute des effets hydrauliques qui dépendent de la résistance à l’écoulement et de la configuration du système.
Un changement brusque de vitesse peut générer des transitoires de pression, en particulier lorsque des vannes ou des restrictions d’écoulement limitent la rapidité avec laquelle le liquide peut réagir.
La pression d’aspiration, les conditions d’amorçage et l’alimentation en liquide disponible influent également sur le bon fonctionnement. Un redémarrage dans des conditions inadaptées peut entraîner une cavitation ou un débit insuffisant.
Les ingénieurs doivent évaluer le profil d’accélération proposé pour le moteur par rapport à l’enveloppe de fonctionnement de la pompe. Un redémarrage électrique en douceur n’est pas nécessairement un redémarrage acceptable sur le plan hydraulique.
Que doit faire le variateur lorsqu’une rotation inverse est détectée ?
Une rotation inverse nécessite une réponse explicitement approuvée. L’application immédiate d’un couple dans le sens avant crée une opposition entre le couple électromagnétique du moteur et le mouvement hydraulique existant.
Cette interaction peut générer des contraintes mécaniques et des perturbations de pression. Le freinage électrique peut également renvoyer de l’énergie vers le bus CC, ce qui introduit une limitation supplémentaire.
- Ralentissement en roue libre : ne laissez la rotation s’amenuiser que lorsque le système hydraulique est en mesure de gérer en toute sécurité le comportement du débit et de la pression qui en résulte.
- Intervention hydraulique : coordonner les opérations approuvées de vanne ou d’isolation lorsque l’installation dispose d’un équipement et d’une logique de commande adaptés.
- Décélération contrôlée : n’envisager le freinage actif qu’après avoir évalué le couple, les transitoires de pression et le circuit de récupération d’énergie disponible.
- Inhibition du redémarrage : empêcher toute accélération vers l’avant lorsque la condition détectée ne peut pas être gérée par une séquence de récupération validée.
La rotation en sens inverse ne doit jamais être considérée comme une simple erreur de commande de direction. La source hydraulique de la rotation peut continuer à agir même après que le contrôleur a tenté de s’y opposer.
Comment l’énergie régénérative et les coupures d’alimentation affectent-elles la sécurité du redémarrage ?
Un moteur à aimants permanents en rotation peut générer de l’énergie électrique indépendamment de l’état de fonctionnement commandé. La configuration du variateur et du bus CC détermine la manière dont cette énergie interagit avec l’entraînement.
Pourquoi un moteur en rotation peut-il renvoyer de l’énergie vers le bus CC ?
Lorsque le couple électromagnétique s’oppose au mouvement du rotor, l’énergie mécanique peut être convertie en énergie électrique. La décélération contrôlée et la rotation entraînée de l’extérieur sont des situations courantes qui nécessitent une évaluation.
L’énergie régénérée peut augmenter la tension du bus CC si le système connecté ne peut pas l’absorber, la renvoyer ou la dissiper de manière appropriée. Une tension excessive sur le bus peut déclencher des arrêts de protection ou endommager des équipements insuffisamment protégés.
Un moteur en rotation ne charge pas nécessairement le bus CC dans toutes les conditions. Le chemin réel de l’énergie dépend de l’amplitude de la force contre-électromotrice, de la tension du bus, de la topologie du variateur et de l’état de commutation.
Les ingénieurs doivent distinguer le freinage par récupération délibéré du flux d’énergie involontaire lors de la synchronisation. Les deux nécessitent une attention particulière, mais leurs mécanismes de contrôle et leurs conditions de fonctionnement peuvent différer.
Que se passe-t-il en cas de coupure puis de rétablissement de l’alimentation du variateur ?
Une pompe peut continuer à tourner alors que la sortie de son onduleur est désactivée ou que ses composants électroniques de commande sont indisponibles. L’état du rotor au moment du rétablissement de l’alimentation peut différer considérablement de son état précédent.
La désactivation de la sortie du moteur, l’interruption de l’alimentation de commande et la perte totale d’alimentation ne sont pas des événements équivalents. Chacun d’entre eux peut laisser à disposition des fonctions de mesure, de protection et de redémarrage différentes.
En fonction du matériel du variateur et des conditions électriques, un moteur en rotation peut influencer le bus CC via les chemins de circuit existants, même en l’absence de commandes de commutation normales.
Après le rétablissement de l’alimentation, le contrôleur doit rétablir la validité des mesures, les autorisations de fonctionnement et les informations sur l’état du rotor. Il n’est pas approprié de conserver une estimation antérieure de l’angle du rotor sans vérification.
Comment gérer les limites de régénération et du bus CC ?
La conception électrique doit définir la manière dont l’énergie régénérée est gérée pendant la décélération, la récupération en rotation inverse et les conditions d’entraînement hydraulique imprévues.
Tous les variateurs ne sont pas capables de renvoyer de l’énergie vers leur alimentation ou de dissiper une puissance de régénération importante. Ces fonctions doivent être vérifiées plutôt que supposées en fonction du type de moteur.
- Surveillance de la tension du bus : vérifiez que la tension reste dans la plage de fonctionnement approuvée tout au long de la capture et de la récupération de couple.
- Limitation de courant : appliquez des restrictions de courant appropriées au moteur et au variateur pendant la synchronisation et le fonctionnement en régénération.
- Gestion de l’énergie : Vérifiez que les équipements de dissipation ou de renvoi d’énergie requis sont adaptés aux conditions de fonctionnement prévues.
- Réponse aux défauts : définissez le comportement de protection en cas de tension de bus excessive, de tension d’alimentation insuffisante et de synchronisation électrique instable.
Le freinage forcé ne doit pas être mis en œuvre uniquement pour simplifier la détection du rotor. Son acceptabilité dépend du circuit d’énergie électrique et de la réponse hydraulique de la pompe.
Quels verrouillages et fonctions de protection sont nécessaires pour un redémarrage en toute sécurité ?
L’autorisation de redémarrage doit combiner l’état de préparation électrique avec les conditions de process et toutes les autorisations de sécurité requises. Une estimation valide du rotor ne remplace pas une condition de protection active.
Conditions de protection électrique et du moteur
L’état de préparation de l’entraînement comprend une tension du bus CC acceptable, des mesures de courant valides, des conditions de température appropriées et l’absence de défauts empêchant la production de couple.
Les limites de vitesse et de sens de rotation doivent également correspondre à l’installation réelle. Ces limites peuvent varier entre le pompage normal, la décélération autorisée et les opérations de récupération approuvées.
Une perte de synchronisation nécessite une réponse définie, comprenant les conditions d’inhibition du couple et l’autorisation de redémarrage qui s’ensuit. Il ne faut pas considérer que des tentatives automatiques répétées sont acceptables.
Verrouillages hydrauliques et de processus
Les contrôles de processus pertinents peuvent inclure la pression d’aspiration, la pression de refoulement, la position des vannes, l’état d’amorçage et la disponibilité du liquide. Les signaux requis dépendent de la pompe et de l’installation.
Un contrôleur ne doit pas accélérer le moteur simplement parce que son état électrique est acceptable. Le processus hydraulique doit également permettre le changement de sens et de vitesse prévu.
Les capteurs de processus ordinaires ne doivent pas être considérés comme des dispositifs de protection de sécurité sans conception et validation appropriées. Leur utilisation pour la surveillance du fonctionnement ne garantit pas l’intégrité de la sécurité.
Autorisations de redémarrage automatique et reprise après défaut
Les autorisations de reprise automatique doivent distinguer les interruptions de fonctionnement ordinaires des arrêts d’urgence, des déclenchements de protection et des défauts nécessitant une inspection ou une intervention délibérée de l’opérateur.
La réinitialisation d’une fonction de protection ne doit pas entraîner en soi un démarrage involontaire. Les commandes de redémarrage nécessitent une autorisation distincte, conforme à l’évaluation des risques du système.
La pression hydraulique accumulée, le fluide en mouvement, l’inertie du rotor et l’énergie électrique doivent être pris en compte dans l’évaluation des risques, car un mouvement dangereux peut se poursuivre après la suppression du couple.
Comment valider le redémarrage d’une pompe en rotation sans capteur ?
La validation du redémarrage à la volée doit démontrer à la fois une capture fiable du moteur et un comportement hydraulique acceptable. Se contenter de vérifier si le moteur atteint la vitesse commandée revient à négliger des transitoires potentiellement dommageables.
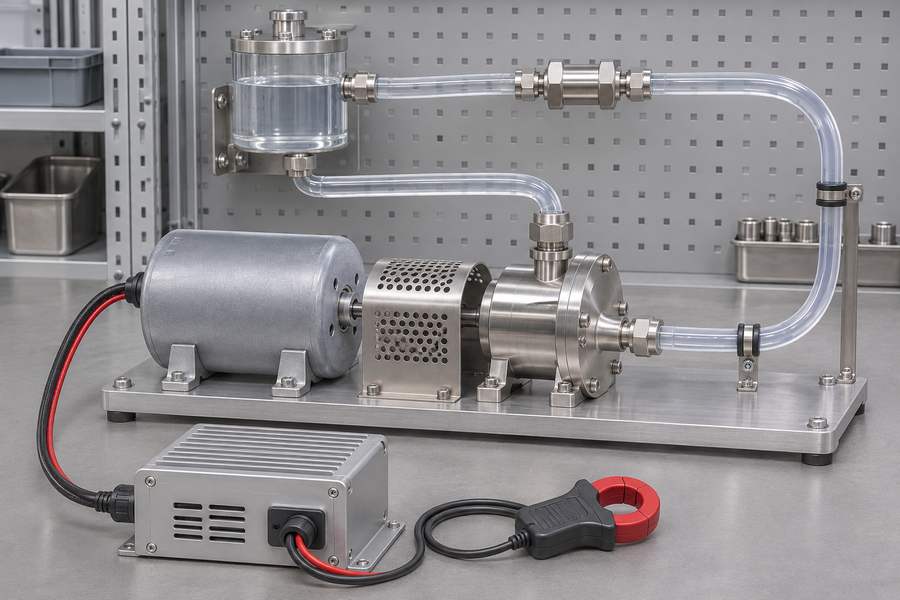
Tester différentes conditions de rotation du rotor
Les essais doivent couvrir une rotation avant représentative, une incertitude de vitesse proche de zéro et une rotation arrière lorsqu’un reflux est possible. Les conditions sélectionnées doivent refléter l’enveloppe de fonctionnement prévue de l’installation.
La fiabilité de la détection du rotor doit être vérifiée de manière indépendante lorsque cela est possible. Une référence indépendante de vitesse ou de position pendant le développement peut mettre en évidence des erreurs masquées par les estimations du contrôleur lui-même.
La capture ne doit pas être considérée comme réussie simplement parce que la pompe accélère. La synchronisation électrique, le comportement du courant et la réponse mécanique doivent rester acceptables tout au long de la transition.
Évaluation du comportement électrique et hydraulique au redémarrage
Enregistrer le courant du moteur, la tension du bus CC, la vitesse estimée et les états pertinents du variateur lors de chaque redémarrage. Inclure des mesures appropriées de pression et de débit pour l’évaluation hydraulique.
Comparer le comportement transitoire aux limites d’acceptation spécifiques à l’application. Les pics de courant, les excursions de tension, les estimations instables et les variations de pression inhabituelles justifient un examen avant de valider la logique de redémarrage.
Lorsque la mesure directe du couple d’arbre n’est pas disponible, le courant électrique seul ne doit pas être considéré comme une preuve suffisante de la charge mécanique. Des mesures complémentaires appropriées et une analyse technique restent nécessaires.
Validation des conditions de coupure d’alimentation et de reprise après défaut
Les essais de coupure d’alimentation doivent distinguer les brèves perturbations de l’alimentation des coupures qui provoquent la réinitialisation du variateur. Chaque scénario peut nécessiter des autorisations d’initialisation et de redémarrage différentes.
La validation doit inclure la détection d’un rotor défaillant, la perte de synchronisation, les défauts de tension et les séquences de rétablissement interrompues. La réponse de protection est aussi importante que la capture réussie.
| Condition d’essai | Observations clés | Critères d’acceptation |
| Rotation avant à basse vitesse | Force contre-électromotrice, angle électrique estimé et vitesse | Détection fiable ou solution de secours sûre |
| Rotation vers l’avant à vitesse plus élevée | Courant, synchronisation, transition de couple | Capture contrôlée sans transitoires inacceptables |
| Rotation inverse due à un reflux | Estimation du sens de rotation, pression, réponse du couple | Gestion approuvée de la rotation inverse |
| Incertitude à vitesse quasi nulle | Confiance de l’estimateur, transition de secours | Pas d’alignement stationnaire inapproprié |
| Courte interruption d’alimentation | Récupération de l’état du rotor, tension du bus CC | Autorisation de redémarrage correcte |
| Interruption prolongée de l’alimentation | Réinitialisation du contrôleur, décélération en roue libre, rétablissement du bus | Détermination de l’état de démarrage en toute sécurité |
| Condition hydraulique restrictive | Réponse en pression, débit et accélération | Limites de fonctionnement hydrauliques respectées |
| Échec de synchronisation | Courant, tension du bus, réponse des protections | Gestion contrôlée des défauts |
La matrice de validation identifie les conditions nécessitant une analyse, et non des critères de conformité universels. Les limites acceptables doivent être déterminées en fonction du moteur, du variateur, de la pompe et de la conception hydraulique sélectionnés.
Répétez les essais représentatifs dans des conditions pertinentes de température, de tension d’alimentation et de charge. Un seul essai réussi ne garantit pas un fonctionnement fiable sur toute la plage d’application prévue.
Que doivent vérifier les ingénieurs lors du choix d’un moteur à rotor interne sans capteur pour une pompe ?
Le choix du moteur doit commencer par l’analyse des exigences mécaniques et électriques de la pompe. Le comportement au démarrage à vide doit ensuite être évalué en tant que fonction distincte du système moteur-variateur.
Exigences électriques et mécaniques du moteur
Les caractéristiques d’enroulement, la résistance, l’inductance, le comportement de la force contre-électromotrice et le nombre de paires de pôles influencent la compatibilité avec le variateur. Le variateur doit utiliser les données du moteur appropriées pour la méthode d’estimation choisie.
Les ingénieurs doivent également examiner la tension de fonctionnement, le courant admissible, la plage de vitesse, la température et le cycle de service. Ces exigences affectent à la fois le fonctionnement normal et l’enveloppe de fonctionnement disponible pour le redémarrage.
Les vérifications mécaniques portent notamment sur la configuration de l’arbre, la géométrie de l’accouplement, la charge sur les roulements, la précision de montage et les contraintes d’installation. Les forces générées par la pompe peuvent persister même lorsque le couple du moteur est désactivé.
Gian Transmission propose des options de personnalisation pour les moteurs à courant continu sans balais à rotor interne, notamment des interfaces électriques et mécaniques spécifiques à l’application. Ces options permettent l’intégration avec des ensembles de pompes et des variateurs compatibles.
Toutefois, les interfaces de moteur personnalisées ne garantissent pas le démarrage à la volée pour un modèle donné. Les performances de redémarrage dépendent de l’ensemble du système de commande électrique et de l’agencement hydraulique.
Capacités du contrôleur devant être vérifiées séparément
Le variateur sélectionné doit explicitement prendre en charge le comportement de redémarrage en rotation requis. Une spécification indiquant une commande sans capteur ne constitue pas une preuve suffisante de la capacité de redémarrage à la volée.
- Détection du rotor : vérifiez la détection des mouvements avant et arrière dans les conditions de fonctionnement pertinentes de l’application.
- Synchronisation : confirmez que la méthode à six étapes ou FOC choisie permet d’établir un état de commutation approprié avant la montée en couple.
- Contrôle du courant : Vérifiez la disponibilité d’une récupération de couple contrôlée et des limites de courant applicables.
- Solution de secours à basse vitesse : Déterminez comment le variateur gère une position incertaine du rotor sans déclencher aveuglément un alignement à l’arrêt.
- Protection régénérative : vérifiez la supervision du bus CC et le dispositif de gestion de l’énergie disponible.
- Logique de reprise : Vérifiez la gestion des défauts, les autorisations de remise sous tension et la compatibilité avec les verrouillages requis.
Informations sur l’application requises avant l’intégration du moteur et du variateur
Une évaluation pertinente du redémarrage nécessite davantage que la vitesse et la tension nominales du moteur. Le dossier technique doit décrire le comportement de la pompe en cas de disparition du couple.
Noter le type de pompe, l’inertie du rotor et de la roue, la plage de fonctionnement prévue, le cycle de service et les composants mécaniques couplés pertinents. Inclure les informations disponibles sur le fonctionnement hydraulique.
Documenter les conditions d’aspiration et de refoulement, tout écoulement inverse éventuel, le comportement des clapets anti-retour et les états de redémarrage autorisés. Déterminer si une pression externe peut continuer à entraîner la roue.
La documentation électrique doit préciser l’architecture du variateur, les paramètres du moteur, le schéma d’alimentation, les dispositifs de détection et les conditions d’interruption prévues. Ces détails définissent les limites de l’évaluation du contrôleur.
Vérifications techniques finales et procès-verbaux d’acceptation du redémarrage
Avant d’autoriser un redémarrage automatique à la volée, le personnel d’ingénierie doit tenir à jour un registre de réception contrôlé établissant un lien entre chaque condition de redémarrage requise et sa méthode de vérification.
- Identification du moteur : consigner les spécifications approuvées du moteur, les données d’enroulement, le nombre de paires de pôles et les schémas d’interface mécanique.
- Configuration du variateur : consigner la méthode de commande sélectionnée, les fonctions de démarrage à la volée vérifiées, les limites de courant et les réglages de récupération approuvés.
- Acceptation de la détection : consigner les conditions dans lesquelles les estimations du sens de rotation du rotor, de sa vitesse et de la phase électrique sont considérées comme fiables.
- Limites hydrauliques : consigner la pression admissible, le débit, les états des vannes, les conditions de rotation inverse et les restrictions d’accélération.
- Protection électrique : documenter les limites de fonctionnement du bus CC, la gestion de l’énergie de régénération disponible et les réponses associées en cas de défaut.
- Autorisations de redémarrage : identifier les verrouillages requis, les événements de récupération automatique autorisés et les défauts nécessitant l’autorisation délibérée de l’opérateur.
- Preuves de validation : conserver les enregistrements des mesures de courant, de tension du bus, de l’état du rotor et de la réponse hydraulique issus de conditions de redémarrage représentatives.
- Statut d’homologation : identifier les conditions non résolues, les actions correctives, les réviseurs responsables et la configuration autorisée du moteur-variateur-pompe.
L’acceptation ne doit être accordée que pour la configuration documentée et l’enveloppe de fonctionnement vérifiée. Toute modification apportée aux enroulements du moteur, au micrologiciel du contrôleur, aux composants hydrauliques ou à la logique de redémarrage nécessite une évaluation de son impact sur le comportement précédemment accepté.
