
Para separar el par de cogging de la ondulación de potencia, hay que empezar por trazar una gráfica del par del eje sin alimentación en función del ángulo del rotor. Un motor BLDC sin ranuras ideal no presenta el par de cogging convencional relacionado con los dientes, por lo que es necesario investigar los patrones residuales.
A continuación, se miden simultáneamente el par de potencia, las corrientes de fase y el ángulo del rotor. Los ingenieros de los fabricantes de equipos originales (OEM) pueden utilizar comparaciones controladas para distinguir los efectos de retención magnética, la resistencia mecánica y las perturbaciones dependientes de la corriente antes de proponer cambios en el diseño.
¿Qué distingue el par de cogging de la ondulación del par de potencia en un motor BLDC sin ranuras?
Por qué un estator sin ranuras ideal no presenta par de cogging convencional
En un motor con ranuras, los imanes del rotor se encuentran con una reluctancia magnética variable al pasar por los dientes del estator. Esa interacción produce un par de cogging dependiente de la posición, incluso cuando no circula corriente de fase.
Un estator sin ranuras ideal elimina la geometría de dientes y ranuras responsable de este efecto convencional. No elimina los cojinetes, la asimetría magnética, la excentricidad ni todas las posibles fuentes de par periódico sin alimentación.
Denominemos «par de retención residual» a cualquier perturbación magnética repetible sin alimentación hasta que se determine su origen. Calificar cada sacudida a baja velocidad como «cogging» puede llevar a un equipo de fabricantes de equipos originales (OEM) a un rediseño innecesario del estator.
- Posibilidad magnética: la asimetría del rotor o de los imanes puede producir una perturbación de posición fija sin ranuras en el estator.
- Posibilidad mecánica: los cojinetes, los acoplamientos y la alineación de los elementos de fijación pueden producir una resistencia periódica o dependiente de la dirección.
- Precaución en la medición: una forma de onda con bloqueo angular por sí sola no puede demostrar que haya sido causada por fuerzas magnéticas.
¿Qué cambia cuando el motor está alimentado?
El par de accionamiento se produce por la interacción de las corrientes del devanado con el campo magnético del rotor. Su valor instantáneo puede variar en función de los armónicos de la fuerza contraelectromotriz, la distorsión de la corriente, el comportamiento de conmutación y la estimación de la posición.
Incluso una traza sin alimentación, prácticamente sin características distintivas, puede ir acompañada de una ondulación perceptible cuando está energizada. Por el contrario, un pequeño componente de retención sin alimentación puede seguir siendo visible dentro de una forma de onda más amplia dependiente de la corriente.
Para la decisión del fabricante de equipos originales (OEM), hay que separar las cuestiones: ¿qué se opone a la rotación del eje sin corriente comandada y qué variación de par aparece durante la condición de funcionamiento con alimentación especificada?
El par de retención residual está asociado a la energía potencial magnética y a la posición del rotor; la ondulación con alimentación describe las variaciones mientras se genera el par eléctrico. Los gráficos de aspecto similar no implican una física idéntica ni medidas correctivas iguales.
La categoría de motores de CC sin escobillas proporciona un contexto del producto, pero es necesario confirmar la construcción sin ranuras y los parámetros eléctricos para el diseño concreto que se esté evaluando.
¿Cómo se debe configurar una prueba fiable de medición del par?
Elige sensores que capten pequeñas variaciones de par
Adapta el rango del transductor de par a la carga media prevista y a la amplitud de las perturbaciones. Un rango excesivo puede ocultar pequeñas variaciones; una capacidad inadecuada puede sobrecargar el instrumento durante los arranques o los transitorios.
Registra por separado la precisión, la resolución, el rango calibrado, el ruido de fondo y el ancho de banda útil. Un sensor puede indicar el par medio con precisión, pero puede no ser capaz de resolver una característica estrecha relacionada con la conmutación.
Mida la posición del rotor con una referencia mecánica repetible. Si el rotor tiene p pares de polos, el ángulo eléctrico es igual a p × ángulo mecánico más un desplazamiento, expresándose todos los ángulos en la misma unidad angular.
Compruebe toda la cadena de adquisición, no solo la ficha técnica del sensor. El filtrado puede reducir un pico estrecho, y los retrasos de canal descoordinados pueden hacer que un evento de par parezca desconectado de su transición de corriente asociada.
- Sincronización: Utilice un reloj de adquisición compartido o una alineación verificada de marcas de tiempo para los canales de par, codificador y corriente.
- Ancho de banda: Captura el contenido armónico relevante sin aliasing, al tiempo que documentas los filtros analógicos y digitales.
- Calibración: Confirma el cero de par, la polaridad del transductor, la dirección del codificador y la polaridad del sensor de corriente antes de recopilar comparaciones.
Controle la resistencia, la flexibilidad y la temperatura del dispositivo de sujeción
Un motor con pocas perturbaciones puede parecer irregular si el dispositivo de accionamiento aporta pulsaciones de par. La excentricidad del acoplamiento, la precarga de los cojinetes, las fuerzas de los cables y la desalineación del eje merecen una comprobación de referencia.
Siempre que sea posible, caracterice el accionamiento externo y el acoplamiento sin el motor de prueba o con un conjunto de referencia adecuado. Anote lo que incluye la línea de base en lugar de dar por sentado que todos los efectos del dispositivo de sujeción pueden restarse.
Mantenga trazables la orientación de montaje, la pila del acoplamiento, la posición del sensor y la temperatura del devanado. La expansión térmica modifica la precarga; los cojinetes calientes y los fríos pueden no producir una resistencia idéntica.
En los ensayos con alimentación, el par medido en el eje puede incluir efectos de la inercia de la carga y la flexibilidad mecánica. Una resonancia puede amplificar una pequeña excitación, por lo que una señal de sensor elevada no tiene por qué significar una gran ondulación del par en el entrehierro.
| Canal de medición | Prueba sin alimentación | Prueba con alimentación | Comprobación principal |
| Par del eje | Par de reacción a baja velocidad | Par medio y ondulación | Calibración, ancho de banda, margen de sobrecarga |
| Codificador del rotor | Referencia angular mecánica | Ángulo y velocidad | Dirección, estabilidad del índice, sincronización |
| Corriente de fase | Confirmar que la excitación es insignificante | Forma de onda real de la corriente del devanado | Desviación, polaridad, alineación de muestreo |
| Temperatura | Condiciones iniciales y finales | Estado térmico de funcionamiento | Condiciones comparables del rodamiento y del devanado |
| Línea de referencia del dispositivo de sujeción | Artefactos de arrastre y periódicos | Artefactos dinámicos y dependientes de la carga | Repetibilidad tras el remontaje |
¿Cómo se mide el par residual sin excitación?
Paso 1: Eliminar la excitación y documentar las condiciones de los terminales
Desactive el variador del motor y compruebe que no quede corriente de fase comandada. Para una evaluación del retén magnético sin alimentación, generalmente es preferible que los terminales de los devanados estén en circuito abierto, en lugar de que haya fases cortocircuitadas involuntariamente.
Los devanados en cortocircuito pueden transportar corrientes inducidas cuando gira el rotor, creando un frenado electromagnético que depende de la velocidad. Los circuitos abiertos pueden seguir dejando pequeños efectos parásitos, por lo que hay que indicar la conexión de forma explícita.
Comprueba que el sistema de rotación externo no pueda retroalimentar al controlador a través de una ruta no deseada. Registre la conexión del devanado, el método de aislamiento del controlador, las condiciones ambientales y la temperatura inicial del motor.
El aislamiento eléctrico debe verificarse, en lugar de deducirse a partir de un comando desactivado. Un inversor conectado, una red de protección o una sonda de medición pueden dejar una vía de conducción que altere la línea de base durante la rotación externa.
- Seguridad: Utilice un procedimiento de aislamiento adecuado antes de cambiar las conexiones de los terminales o de hacer girar el eje externamente.
- Trazabilidad: Identifique el dispositivo de sujeción y el estado eléctrico exactos utilizados para cada forma de onda guardada.
Paso 2: Trazar el par en función del ángulo mecánico del rotor
Haga girar el eje lentamente durante varias revoluciones mecánicas completas a una velocidad aproximadamente constante. Si el par es extremadamente pequeño, un método cuasiestático de avance angular puede ayudar a separar los efectos dinámicos de los de posición.
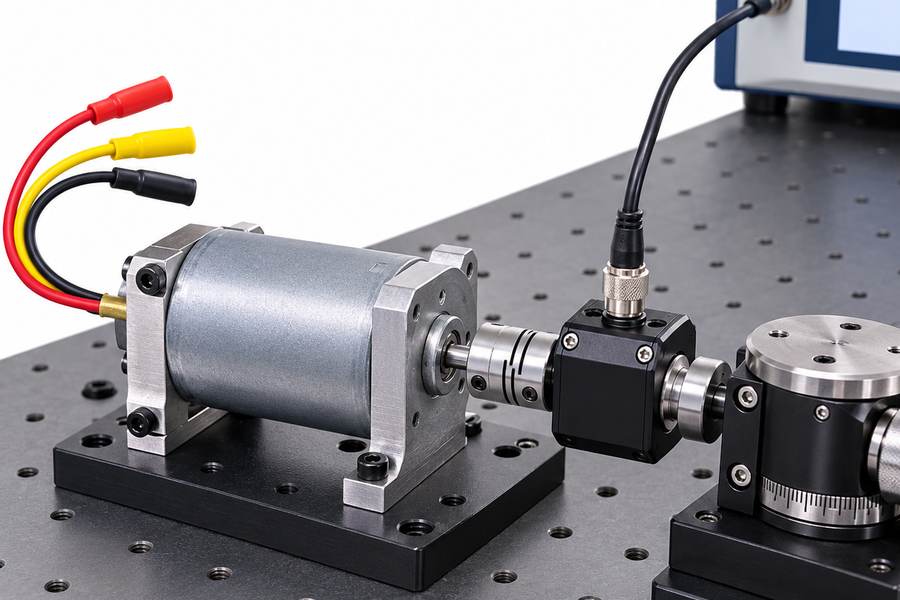
Disposición ilustrativa de la prueba externa; la imagen no identifica la construcción del estator de un motor específico.
Adquiera el par y el ángulo simultáneamente; a continuación, repita el proceso en sentido horario y antihorario. Utilice una convención de signos coherente para que la inversión no invierta accidentalmente el componente magnético aparente durante la comparación.
Descartar los intervalos de aceleración y parada al estimar los efectos de posición estacionaria. Un rotor en aceleración requiere un par inercial; esa contribución no es indicativa de par de cogging ni de par de retención.
Si la velocidad de accionamiento fluctúa, comprobar si los picos de par aparente coinciden con dichas fluctuaciones. Repetir el escaneo más lentamente o por incrementos angulares fijos ayuda a descartar una explicación relacionada con la inercia.
Ejemplo ilustrativo: aparece una característica estrecha cerca del mismo ángulo mecánico en revoluciones repetidas. Esa reproducibilidad justifica la investigación, pero aún no identifica si la generó el motor o el dispositivo de sujeción.
Paso 3: Comprobar si el patrón es magnético, por fricción o artificial
La fricción suele oponerse al movimiento, por lo que su contribución cambia de signo cuando se invierte la rotación. Un par magnético conservativo dependiente de la posición, expresado según una convención física de par, no se invierte simplemente porque cambie la dirección del desplazamiento.
Por lo tanto, comparar las trazas alineadas en sentido de avance y de retroceso puede ayudar a separar los componentes de dirección par e impar. Se trata solo de una estimación cuando la fricción presenta fenómenos de «stick-slip», histéresis o dependencia de la velocidad.
- Comparación de direcciones: busca desviaciones que sigan la dirección del movimiento en lugar de la posición absoluta del rotor.
- Comparación de velocidades: Repite la prueba a otra velocidad baja para detectar pérdidas viscosas, efectos de corrientes parásitas o artefactos dinámicos.
- Comparación de la fijación: Vuelve a comprobar la alineación o vuelve a montar el conjunto para ver si alguna característica periódica se desplaza o cambia.
- Atribución magnética: reserva esa etiqueta para un componente persistente dependiente de la posición y respaldado por comprobaciones independientes.
El resultado de esta etapa es un mapa de perturbaciones sin alimentación, no necesariamente una especificación medida del par de cogging. Conserva sus metadatos de dirección, velocidad, temperatura e incertidumbre.
¿Cómo se mide la ondulación del par con alimentación en condiciones controladas?
Paso 1: Elige los puntos de funcionamiento del ciclo de trabajo del fabricante original
Defina la velocidad prevista del eje, el par de carga, la tensión del bus, el modo de control y el estado térmico antes de encender el motor. Una sola prueba en vacío no puede representar un eje en movimiento con carga.
Incluya puntos a baja velocidad cuando sea importante un indexado suave o un posicionamiento estable, y puntos representativos con carga cuando las pulsaciones puedan excitar el sistema mecánico. Asegúrese de que cada condición de prueba sea reproducible.
Ejemplo ilustrativo: un eje presenta vibraciones únicamente mientras se mantiene una velocidad concreta bajo carga. Realice la prueba cerca de ese punto de funcionamiento, en lugar de considerar una forma de onda sin carga a alta velocidad como prueba decisiva.
Paso 2: Captura conjuntamente el par, el ángulo del rotor y las corrientes de fase reales
Recopile el par del eje, el ángulo del rotor, la velocidad y las corrientes de fase medidas en una base de tiempo sincronizada. Las órdenes de corriente por sí solas son insuficientes: las corrientes reales de los devanados pueden presentar retraso, distorsión o saturación.
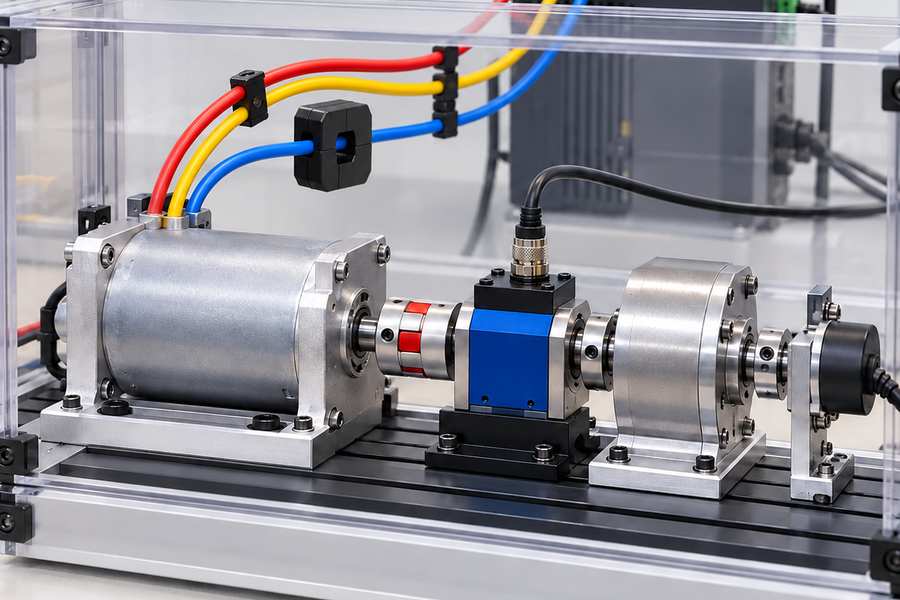
Disposición ilustrativa de una prueba externa; la imagen no identifica la construcción del estator de un motor específico.
Conserve varias revoluciones mecánicas estables y guarde las muestras sin procesar. Compruebe el retardo de sincronización, la interpolación del codificador, el desfase del canal de par y el filtrado antialiasing antes de calcular la magnitud de la ondulación.
El remuestreo por ángulo resulta útil para el análisis de orden, pero altera la representación del ruido y de los eventos no estacionarios. Conserve la serie temporal original para investigar transitorios de conmutación u oscilaciones del control de velocidad.
- Referencia eléctrica: Determina el número de pares de polos y el desplazamiento del ángulo eléctrico del rotor para el conjunto sometido a prueba.
- Referencia mecánica: Registre la posición del sensor de par con respecto a los acoplamientos, la inercia de la carga y los cojinetes de apoyo.
- Ventana de análisis: utilice un intervalo de funcionamiento estacionario en lugar de mezclar el arranque, la aceleración y el funcionamiento en régimen estable.
La información sobre el controlador del motor de corriente continua sin escobillas puede servir de base para formular preguntas de revisión relacionadas con el controlador; deben documentarse los ajustes reales de conmutación, detección y bucle de corriente para el accionamiento sometido a prueba.
Paso 3: Modificar deliberadamente una condición
Repita la prueba con los niveles especificados de corriente de carga, controlando la velocidad y la temperatura con la mayor precisión posible. A continuación, examine los cambios de velocidad, teniendo en cuenta que los efectos del ancho de banda y la resonancia también pueden variar.
Cuando el sistema de control lo permita, compare los ajustes bien documentados de control de corriente o de calibración de posición. Los cambios en la estructura del par tras un ajuste del controlador son pistas, no una prueba inmediata de causalidad.
Las pruebas con alimentación en marcha adelante y atrás pueden poner de manifiesto una fricción asimétrica o un comportamiento de control anómalo. No se deben comparar trazos sin procesar con signo sin normalizar primero las convenciones de par del eje y de ángulo.
¿Cómo se puede atribuir la variación de par medida a su origen?
Alinee las formas de onda referenciadas al ángulo antes de compararlas
Convierta las señales de par en el dominio del tiempo en coordenadas de ángulo mecánico utilizando los datos del codificador. Compare ángulos, direcciones y ventanas de funcionamiento estables similares; no alinee visualmente a mano picos que no estén relacionados.
Separe el par medio del eje de su componente fluctuante dentro de cada prueba con alimentación definida. Indique si la ondulación se expresa como par pico a pico, variación RMS o amplitud armónica especificada.
Un valor pico a pico equivale al par máximo medido menos el mínimo en la ventana de análisis indicada, en newton-metros (N·m). Dos trazas pueden compartir este valor aunque alcancen sus picos en posiciones diferentes del rotor o se deban a perturbaciones no relacionadas.
Ejemplo ilustrativo: una pequeña oscilación sin alimentación se repite en un ángulo del rotor, mientras que una oscilación más grande, provocada por la alimentación, varía en función de los ajustes de control de corriente. La comparación sugiere la existencia de dos mecanismos que requieren comprobaciones independientes.
Utilice el análisis de orden mecánico y eléctrico
El análisis de orden expresa el contenido periódico en ciclos por revolución mecánica. Una característica en un orden mecánico fijo puede tener su origen en el motor, el acoplamiento, la carga o el dispositivo de medición.
El ángulo eléctrico avanza un ciclo eléctrico por cada paso de par de polos, por lo que una fundamental eléctrica se produce a p ciclos por revolución mecánica en un motor con p pares de polos.
Los armónicos de corriente y de par pueden compartir posiciones de orden con perturbaciones mecánicas. Compare las características de par con la corriente y el ángulo medidos y, a continuación, confirme los resultados con cambios controlados.
- Bloqueo angular: la repetición en la misma posición del codificador establece la periodicidad, no el origen magnético.
- Correlación de corriente: una frecuencia u orden compartido justifica una investigación más profunda; por sí solo, no establece la causalidad del par.
- Comportamiento de fase: compara la fase de los armónicos en los distintos puntos de funcionamiento, teniendo en cuenta el cero del codificador y el retardo en el procesamiento de la señal.
No restes los valores pico a pico con y sin alimentación
La resta de valores pico a pico ignora el momento en que se produce cada perturbación. Dos formas de onda de amplitud idéntica pueden reforzarse en ángulos coincidentes o cancelarse parcialmente cuando sus relaciones de fase difieren.
El problema va más allá de la aritmética. La activación de un motor modifica las fuerzas magnéticas, las cargas de los cojinetes, el calentamiento inducido por la corriente y la dinámica de funcionamiento; es posible que su fricción y las respuestas de los soportes ya no coincidan con la línea de referencia.
La sustracción de formas de onda alineadas angularmente puede, en ocasiones, estimar un componente si las condiciones subyacentes y las vías de transferencia son comparables. Documente esa suposición y propague la incertidumbre de la medición antes de interpretar el residuo.
Por ejemplo, eliminar una traza sin alimentación de una traza con alimentación sin tener en cuenta la resistencia del dispositivo de sujeción dependiente de la velocidad puede crear un armónico electromagnético aparente que, en realidad, es un artefacto de la prueba.
Al calcular cualquier residuo, conserve las formas de onda con signo en lugar de restar magnitudes. Registre la referencia angular, el método de interpolación, el desajuste del punto de funcionamiento y la incertidumbre de cada medición que contribuya al resultado.
Confirme las causas sospechosas con cambios independientes
Asigne a cada característica inesperada una hipótesis y una prueba discriminatoria. La repetición sin modificar las condiciones establece la consistencia; rara vez permite determinar qué componente generó la perturbación.
| Patrón observado | Posible origen | Acción de verificación |
| Variación sin alimentación, con ángulo bloqueado | Par de retención residual o geometría del dispositivo de sujeción | Invertir la dirección y volver a comprobar el dispositivo de sujeción |
| Desviación sensible a la dirección | Fricción o histéresis | Compara los barridos en sentido directo e inverso |
| La ondulación varía con la corriente de carga | Par electromagnético o alteración de la carga mecánica | Comparar los armónicos de corriente y el estado térmico |
| Perturbaciones cerca de los eventos de conmutación | Distorsión de corriente o error de posición | Inspeccionar las corrientes sincronizadas y el ángulo del rotor |
| Cambios periódicos en las características tras el remontaje | Acoplamiento, alineación o artefacto del sensor | Repite las pruebas de referencia y con alimentación |
| La ondulación varía con la velocidad | Resonancia dinámica, resistencia o respuesta de control | Utilizar barridos de velocidad controlados y comprobaciones de ancho de banda |
Ejemplo ilustrativo: un armónico de par se atenúa tras la corrección del desfase del codificador, al tiempo que también disminuye la distorsión de corriente medida. Esto respalda una explicación relacionada con el control, a la espera de repetir las pruebas con la carga sin cambios.
¿Cómo deben los ingenieros de los fabricantes de equipos originales especificar y validar la suavidad del par?
Redactar requisitos separados para el modo sin alimentación y con alimentación
Especifique el par residual sin carga utilizando un rango angular definido, una dirección de rotación, una velocidad o un método cuasiestático, y una temperatura. Evite denominar a este valor «cogging convencional» sin pruebas de su mecanismo.
Defina la ondulación con carga a una velocidad, un par, una tensión, una temperatura y unos ajustes del controlador explícitos. Indicar la estadística y el ancho de banda utilizados para evaluar la aceptabilidad; los límites deben ajustarse a las necesidades de vibración y posicionamiento de la aplicación.
Un porcentaje relativo al par medio puede facilitar la comparación bajo carga, pero se vuelve inestable cuando el par medio se aproxima a cero. Utilizar un criterio absoluto en N·m cuando la normalización porcentual pueda inducir a error.
Solicite pruebas que puedan volver a analizarse
Una breve figura resumen no constituye un registro de calificación completo. Solicite datos brutos sincronizados, curvas procesadas con referencia angular, parámetros de análisis y contexto suficiente para reproducir cada resultado.
La repetibilidad debe incluir pruebas independientes y, cuando sea factible, la retirada y reinstalación del motor. Una prueba superada que dependa de una posición de acoplamiento ajustada con cuidado constituye una prueba débil para la aceptación en producción.
- Identificación del motor: Registre la revisión del modelo, la construcción verificada del estator, el número de pares de polos, la interfaz del eje y la configuración del bobinado.
- Condiciones de funcionamiento: Registre la tensión, la velocidad, la carga, la temperatura, el sentido de giro y la configuración del controlador para cada prueba.
- Cadena de medición: Registre la calibración de los sensores, la referencia del codificador, la frecuencia de muestreo, el filtrado, la alineación y la línea de base del dispositivo de sujeción.
- Resultados: Proporcione mapas sin alimentación, trazas con alimentación, espectros armónicos, pruebas repetidas y estimaciones de incertidumbre.
- Disposición: Identificar patrones no resueltos, proponer medidas correctivas y determinar la nueva prueba exacta necesaria para la aceptación.
Acordar un traspaso de ingeniería específico para cada modelo
Gian Transmission enumera opciones personalizadas de motores sin escobillas, incluida una opción de diseño sin ranuras y una categoría de tensión de 5 V. Dichas descripciones de categorías no establecen la construcción ni la potencia nominal de ningún modelo concreto que aparezca en las imágenes.
Para una revisión por parte del fabricante de equipo original (OEM), confirme los parámetros eléctricos y la interfaz mecánica del diseño seleccionado antes de establecer los límites de par. Mantenga fija la configuración del controlador mientras evalúa una revisión del motor; al probar un cambio en el control, utilice el mismo motor y repita la prueba de referencia.
Utilice la vía de contacto para transmitir un resumen de pruebas específico para cada modelo cuando sea necesaria la coordinación con el proveedor. El traspaso debe incluir puntos de funcionamiento aprobados, condiciones de los terminales, requisitos de medición sincronizada, definiciones de formas de onda, controles de los dispositivos de sujeción, criterios de aceptación y un responsable para cada anomalía sin resolver.
