
コギングトルクと通電時のリップルを区別するには、まず通電していない状態での軸トルクをロータ角に対してプロットすることから始めます。理想的なスロットレスBLDCモーターには、従来の歯に関連するコギングは存在しないため、残留パターンの調査が必要となります。
次に、駆動トルク、相電流、およびロータ角を同時に測定します。OEMのエンジニアは、制御された比較試験を行うことで、磁気デテント効果、機械的抵抗、および電流依存性の外乱を区別した上で、設計変更を提案することができます。
スロットレスBLDCモーターにおいて、コギングトルクと通電時のトルクリップルを区別する要因とは?
理想的なスロットレス固定子が従来のコギングトルクを持たない理由
スロット付きモーターでは、ローターの磁石がステータの歯を通過する際に、変化する磁気リラクタンスに遭遇します。この相互作用により、相電流が流れていない場合でも、位置に依存するコギングトルクが発生します。
理想的なスロットレスステータは、この従来の効果の原因となる歯とスロットの形状を排除します。 ただし、ベアリング、磁気的不対称性、偏心、あるいは無通電時の周期的なトルクのあらゆる発生源が排除されるわけではありません。
その原因が特定されるまでは、再現性のある無通電時の磁気的摂動を「残留デテントトルク」と呼ぶことにしましょう。低速時のあらゆる振動を「コギング」と呼ぶことは、OEMチームを不必要なステーターの再設計へと導く恐れがあります。
- 磁気的な可能性:ローターや磁石の非対称性により、ステータのスロットがなくても位置固定型の外乱が生じる可能性があります。
- 機械的な可能性:ベアリング、カップリング、および治具の位置合わせにより、周期的または方向依存性の抵抗が生じる可能性があります。
- 測定上の注意点:角度固定された波形だけでは、それが磁気力によって引き起こされたことを証明することはできません。
モーターに通電すると何が変化するか?
通電時のトルクは、巻線電流がロータの磁場と相互作用することで発生します。その瞬時値は、逆起電力の高調波、電流の歪み、整流挙動、および位置推定によって変動する可能性があります。
特徴がほとんどない無通電時の波形であっても、通電時には顕著なリップルが伴うことがあります。 逆に、電流に依存する大きな波形の中に、無通電時の微小なデテント成分が依然として確認できる場合もあります。
OEMが判断を下す際には、次の2つの問いを区別する必要があります。指令電流がない状態でシャフトの回転を妨げている要因は何か、そして、指定された通電動作条件下でどのようなトルクの変動が現れるか、ということです。
残留デテントトルクは、磁気ポテンシャルエネルギーとローター位置に関連しています。一方、通電時のリップルは、電気トルクが発生している間の変動を表します。見た目が似ているプロットであっても、物理的メカニズムや是正措置が同一であるとは限りません。
ブラシレスDCモーターというカテゴリーは製品の文脈を提供しますが、評価対象となる個々の設計については、スロットレス構造および電気的パラメータを確認する必要があります。
信頼性の高いトルク測定試験をどのように設定すべきか?
微小なトルク変動を捉えられるセンサーを選択する
トルクトランスデューサの測定範囲を、予想される平均負荷および外乱の振幅に合わせてください。測定範囲が広すぎると微小な変動が見逃される恐れがあり、測定能力が不十分だと、始動時や過渡現象の際に計測器に過負荷がかかる可能性があります。
精度、分解能、校正範囲、ノイズフロア、および使用可能な帯域幅を個別に記録してください。 センサーは平均トルクを正確に測定できても、整流に関連する微細な特徴を分解できない場合があります。
再現性のある機械的基準を用いてローターの位置を測定してください。ローターの極対数が p である場合、電気角は p × 機械角にオフセットを加えた値となり、すべての角は同一の角度単位で表されます。
センサーのデータシートだけでなく、取得チェーン全体を確認してください。フィルタリングによって狭いピークが低減されたり、チャネル間の遅延が一致していないと、トルクイベントが関連する電流の遷移から切り離されたように見えることがあります。
- タイミング:トルク、エンコーダ、電流の各チャネルに対して、共有の取得クロック、または検証済みのタイムスタンプの整合を使用してください。
- 帯域幅:エイリアシングが発生しない範囲で関連する高調波成分を捕捉するとともに、アナログおよびデジタルフィルタの設定を記録してください。
- 校正:比較データを収集する前に、トルクのゼロ点、トランスデューサの極性、エンコーダの方向、および電流センサーの極性を確認してください。
固定具の抵抗、コンプライアンス、および温度の制御
干渉の少ないモーターであっても、駆動治具がトルクの脈動を引き起こす場合、動作が荒く見えることがあります。カップリングの偏心、ベアリングの予圧、ケーブルの力、およびシャフトのずれについては、すべてベースラインチェックを行う必要があります。
実用的な場合は、テスト用モーターを使用せずに、または適切な基準アセンブリを使用して、外部駆動装置およびカップリングの特性を評価してください。 すべてのフィクスチャの影響を差し引けると仮定するのではなく、ベースラインに含まれる項目を記録してください。
取り付け方向、カップリングの積層構成、センサーの位置、および巻線の温度を追跡可能に保ってください。熱膨張によりプリロードが変化します。温まったベアリングと冷えたベアリングでは、同じドラッグが生じない場合があります。
動力試験の場合、シャフトで測定されるトルクには、負荷の慣性および機械的コンプライアンスの影響が含まれる可能性があります。共振により小さな励起が増幅される可能性があるため、センサー信号が大きいからといって、エアギャップのトルクリップルが大きいとは限りません。
| 測定チャネル | 無動力試験 | 通電試験 | 主な確認事項 |
| シャフトトルク | 低速時の反トルク | 平均トルクおよびリップル | 校正、帯域幅、過負荷余裕 |
| ロータエンコーダ | 機械角基準 | 角度および速度 | 回転方向、インデックス安定性、タイミング |
| 位相電流 | 励磁が無視できることを確認 | 実際の巻線電流波形 | オフセット、極性、サンプリング位置合わせ |
| 温度 | 初期および最終状態 | 動作時の熱状態 | 比較可能な軸受および巻線の状態 |
| 治具のベースライン | ドラッグおよび周期的なアーチファクト | 動的および負荷依存のアートファクト | 再取り付け後の再現性 |
残留無励磁トルクはどのように測定しますか?
手順 1:励磁を解除し、端子状態を記録する
モーター駆動を停止し、指令された相電流が残っていないことを確認します。無通電時の磁気デテントの評価においては、意図しない相短絡よりも、巻線端子を開放状態にしておく方が一般的に望ましいです。
巻線が短絡されていると、ロータが回転した際に誘導電流が流れ、速度に依存する電磁ブレーキが発生する可能性があります。開放回路であってもわずかな寄生効果が残る可能性があるため、接続状態を明確に記述してください。
外部の回転システムが、意図しない経路を通じてコントローラに逆給電しないことを確認してください。 巻線の接続状態、コントローラの絶縁方法、周囲条件、およびモーターの初期温度を記録してください。
電気的絶縁は、コマンドが無効化されていることから推測するのではなく、実際に確認する必要があります。接続されたインバータ、保護回路、または測定プローブが導通経路を残している場合、外部回転中にベースラインが変化する可能性があります。
- 安全性:端子接続を変更したり、シャフトを外部から回転させたりする前に、適切な絶縁手順を講じてください。
- トレーサビリティ:保存された各波形について、使用された正確な固定具および電気的状態を特定してください。
ステップ2:トルクと機械的ローター角度の対応関係をマッピングする
シャフトを、ほぼ一定の速度で数回の完全な機械的回転分、ゆっくりと駆動します。トルクが極めて小さい場合は、準静的な角度ステップ法を用いることで、動的要因と位置効果を分離できる場合があります。
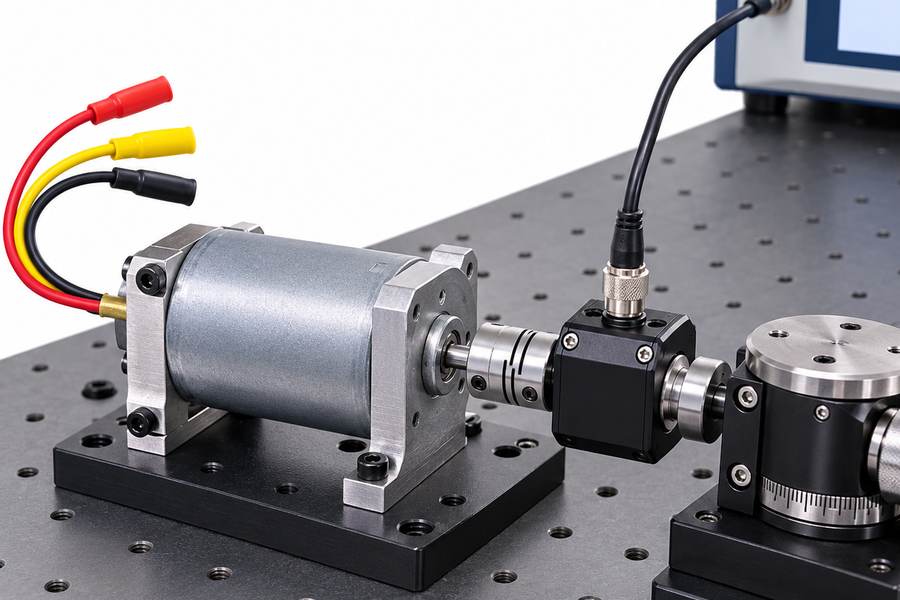
外部試験の構成例。この画像は、特定のモーターのステータ構造を示すものではありません。
トルクと角度を同時に取得し、その後、時計回りおよび反時計回りで繰り返します。比較の際に、逆転によって見かけの磁気成分が誤って反転しないよう、一貫した符号の取り決めを使用してください。
定常位置効果を推定する際は、加速および停止区間を除外する。加速中のロータには慣性トルクが必要であり、その寄与はコギングやデテントトルクの証拠とはならない。
駆動速度が変動する場合は、見かけのトルクのピークがそれらの変動と一致するかどうかを確認する。 スキャンをより低速で行うか、または固定された角度単位で繰り返すことで、慣性に関連する説明を検証しやすくなります。
具体例:繰り返しの回転において、ほぼ同じ機械角付近に狭い特徴が現れる場合。その再現性により調査の正当性は認められますが、それがモーターによるものか、あるいは固定具によるものかはまだ特定されていません。
ステップ3:パターンが磁気的、摩擦的、あるいは人為的なものかどうかを検証する
摩擦は一般的に運動に抵抗するため、回転方向が逆転するとその寄与の符号が変化します。ある物理的トルク表記法で表される、位置依存性の保守的な磁気トルクは、移動方向が変化しただけでは反転しません。
したがって、整列させた順回転と逆回転のトレースを比較することで、方向偶数成分と方向奇数成分を分離するのに役立ちます。ただし、摩擦にスティックスリップ、ヒステリシス、または速度依存性が認められる場合は、これはあくまで推定に過ぎません。
- 方向の比較:ローターの絶対位置ではなく、運動方向に従うオフセットを探します。
- 速度比較:別の低速で測定を繰り返して、粘性損失、渦電流の影響、または動的なアーチファクトを明らかにする。
- 固定具の比較:アライメントを再確認するか、アセンブリを再取り付けして、周期的な特徴が移動または変化するかを確認します。
- 磁気的帰属:独立した検証によって裏付けられた、位置に依存する持続的な成分に対してのみ、そのラベルを割り当てる。
この段階の結果は、無通電時の外乱マップであり、必ずしも測定されたコギングトルクの仕様値とは限りません。その方向、速度、温度、および不確実性に関するメタデータを保持してください。
制御された条件下で、通電時のトルクリップルをどのように測定するか?
ステップ1:OEMのデューティサイクルから動作点を選択する
モーターの電源を入れる前に、目標となる軸速度、負荷トルク、バス電圧、制御モード、および熱状態を定義します。単一の無負荷運転だけでは、負荷がかかった動作軸を再現することはできません。
スムーズなインデックス動作や安定した位置決めが重要な場合は低速の動作点を、脈動が機械系を励起する可能性がある場合は代表的な負荷状態の動作点を含めます。 各試験条件は再現性を確保してください。
具体例:ある軸では、特定の負荷速度を維持している間のみ振動が見られる場合があります。高速無負荷時の波形を決定的な証拠とみなすのではなく、その動作点付近で試験を行ってください。
ステップ2:トルク、ロータ角、および実際の相電流を同時に計測する
同期した時間軸上で、軸トルク、ロータ角、回転数、および測定された相電流を収集します。電流指令だけでは不十分です。実際の巻線電流は遅れ、歪み、または飽和する可能性があります。
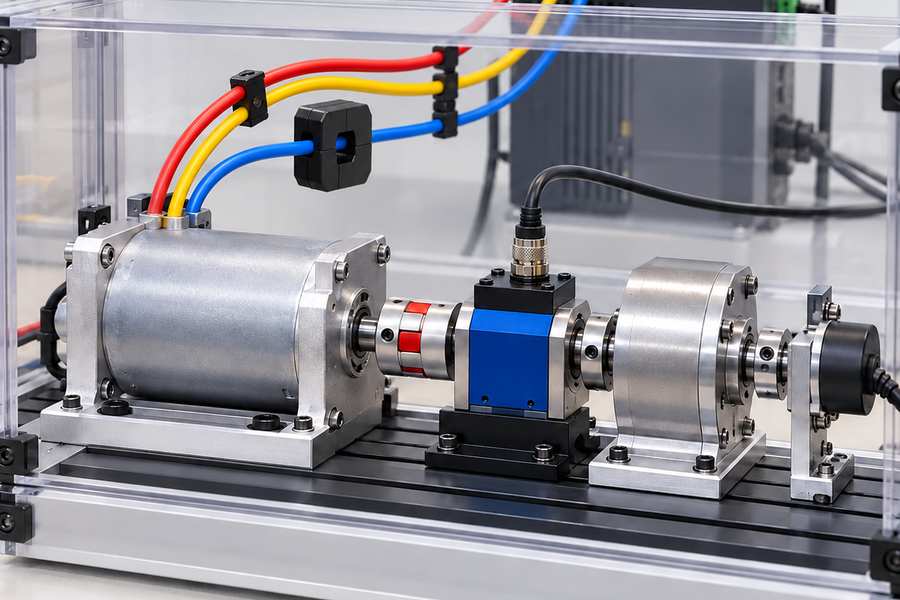
参考となる外部試験構成図。この画像は、特定のモーターの固定子構造を示すものではありません。
安定した機械的回転を数回転分記録し、生データを保持してください。リップルの大きさを計算する前に、同期遅延、エンコーダの補間、トルクチャネルの位相シフト、およびアンチエイリアスフィルタリングを確認してください。
角度によるリサンプリングは次数解析に有用ですが、ノイズや非定常事象の表現が変化します。スイッチング過渡現象や速度制御振動を調査するには、元の時系列データを保持してください。
- 電気的基準:試験対象のアセンブリについて、極対数およびロータの電気角オフセットを決定する。
- 機械的基準:トルクセンサーが、カップリング、負荷慣性、および支持軸受に対してどの位置にあるかを記録してください。
- 解析ウィンドウ:起動、加速、定常運転を混在させるのではなく、定常運転区間を使用してください。
ブラシレスDCモータードライバの情報は、コントローラ関連の確認事項の枠組みとなります。テスト対象のドライブについては、実際のスイッチング、整流、センシング、および電流ループの設定を文書化する必要があります。
ステップ3:1つの条件を意図的に変更する
速度と温度を実用的な範囲で可能な限り厳密に制御しながら、指定された負荷電流レベルで試験を繰り返します。その後、帯域幅や共振の影響も変化する可能性があることを認識した上で、速度の変化を検証します。
制御システムが許す場合は、十分に文書化された電流制御または位置キャリブレーションの設定を比較してください。 コントローラの調整後のトルク特性の変化は手がかりであり、因果関係の直接的な証拠ではありません。
正転および逆転の通電試験を行うことで、非対称な摩擦や制御挙動が明らかになる場合があります。シャフトトルクと角度の基準を事前に正規化せずに、符号付きの生データトレースを比較してはなりません。
測定されたトルクの変動をその原因にどのように帰属させればよいでしょうか?
比較する前に、角度を基準とした波形を揃える
エンコーダデータを使用して、時間領域のトルク信号を機械角座標に変換してください。同等の角度、方向、および安定した動作ウィンドウを比較し、無関係なピークを手作業で視覚的に合わせないでください。
定義された各動力試験内で、平均シャフトトルクと変動成分を分離してください。 リップルがピーク間トルク、RMS変動、または指定された高調波振幅のいずれとして報告されているかを明記してください。
ピーク間値は、指定された解析ウィンドウ内で測定された最大トルクから最小トルクを差し引いた値に等しく、単位はニュートンメートル(N·m)です。 2つのトレースは、ピークに達するローター位置が異なっていたり、無関係な外乱に起因していたりする場合でも、この数値を共有することがあります。
例:あるローター角度で繰り返し発生する小さな非通電特性と、電流制御設定に応じて変化する大きな通電特性があります。この比較から、別々に検証が必要な2つのメカニズムが示唆されます。
機械的および電気的次数の解析を使用する
次数解析は、機械的回転あたりのサイクル数として周期的な成分を表現します。固定された機械的次数にある成分は、モーター、カップリング、負荷、または測定治具に起因する可能性があります。
電気角は極対が1回通過するごとに1電気サイクル分進むため、p極対を持つモーターでは、機械的1回転あたりpサイクルの頻度で電気基本波が発生します。
電流高調波およびトルク高調波は、機械的妨害波と位相が一致する場合があります。トルクの特徴を測定された電流および角度と照合し、制御された変更によって結果を確認してください。
- 角度ロック:同じエンコーダ位置での繰り返しは周期性を示すものであり、磁気的な原因を示すものではない。
- 電流の相関:共通の周波数や次数が確認された場合は、さらなる調査の根拠となりますが、それだけではトルクの因果関係を立証するものではありません。
- 位相挙動:エンコーダのゼロ位置と信号処理の遅延を考慮した上で、動作点間で高調波の位相を比較する。
無通電時と通電時のピーク間値の差を算出してはならない
ピーク・トゥ・ピーク値の差し引きでは、各外乱が発生したタイミングが無視されます。振幅が同一の2つの波形は、位相関係が一致すれば互いに増幅し合い、位相関係が異なれば部分的に相殺される可能性があります。
この問題は単なる算術以上の深みがあります。モーターに通電すると、磁力、軸受荷重、電流による発熱、および動作ダイナミクスが変化します。その結果、摩擦や固定具の応答がベースラインと一致しなくなる可能性があります。
角度を合わせた波形の差し引きは、基礎となる条件と伝達経路が同等である場合に、特定の成分を推定できることがあります。 その仮定を文書化し、測定不確かさを伝播させてから、残差を解釈してください。
例えば、速度に依存する治具の抵抗を考慮せずに、通電中のトレースから非通電のトレースを除去すると、実際には試験によるアーチファクトであるにもかかわらず、一見して電磁高調波のように見えるものが生じる可能性があります。
残差を計算する際は、絶対値を差し引くのではなく、符号付き波形を保持してください。角度基準、補間法、動作点の不一致、および各寄与測定の不確かさを記録してください。
独立した変更により疑われる原因を確認する
予期せぬ特徴ごとに仮説と判別試験を設定する。条件を変更せずに繰り返し実験を行っても一貫性は確認できるが、どのコンポーネントが外乱を発生させたかを特定できることはめったにない。
| 観測されたパターン | 考えられる原因 | 検証手順 |
| 電源オフ時の角度固定による変動 | 残留保持トルクまたは治具の形状 | 方向を逆にして、治具を再確認する |
| 方向依存のオフセット | 摩擦またはヒステリシス | 正方向と逆方向のスイープを比較する |
| 負荷電流に伴うリップルの変化 | 電磁トルクまたは機械的負荷の変化 | 電流の高調波と熱状態の比較 |
| 整流イベント付近の外乱 | 電流の歪みまたは位置誤差 | 同期電流とロータ角を点検する |
| 再取り付け後の周期的な特性の変化 | カップリング、位置合わせ、またはセンサーによるアーチファクト | ベースライン試験および通電試験を繰り返し実施する |
| 速度に伴うリップルの変化 | 動的共振、抵抗、または制御応答 | 制御された速度掃引と帯域幅チェックを実施する |
具体例:エンコーダのオフセット補正後にトルクの高調波が弱まり、同時に測定された電流歪みも減少する。これは、負荷条件を変更せずに再試験を行うことを前提として、制御に関連する原因説を裏付けるものである。
OEMエンジニアはトルクの滑らかさをどのように仕様定義し、検証すべきか?
「無通電時」と「通電時」の要件を別々に記述する
定義された角度範囲、回転方向、速度または準静的法、および温度を用いて、無負荷時の残留トルクを規定する。そのメカニズムの証拠がない限り、この値を従来のコギングと呼ぶことは避ける。
明確な速度、トルク、電圧、温度、およびコントローラ設定において、負荷時のリップルを定義する。 合格判定に用いる統計量と帯域幅を明記すること。限界値は、用途の振動および位置決め要件に従うべきである。
負荷下での比較には、平均トルクに対するパーセンテージが役立つ場合があるが、平均トルクがゼロに近い場合は不安定になる。パーセンテージによる正規化が誤解を招く恐れがある場合は、絶対値(N·m)の基準を用いること。
再分析可能な証拠を要求する
簡潔な要約図だけでは、完全な認定記録とはなりません。各結果を再現するために、同期された生データ、角度基準で処理された曲線、解析設定、および十分な背景情報を要求してください。
再現性試験には、個別の試験実行を含めるべきであり、可能であれば、モーターの取り外しと再取り付けも実施すべきです。慎重に調整された1つのカップリング位置に依存して合格判定された場合は、量産受け入れの根拠として不十分です。
- モーターの識別情報:モデルリビジョン、検証済みのステーター構造、極対数、シャフトインターフェース、および巻線構成を記録すること。
- 運転条件:各運転について、電圧、回転数、負荷、温度、回転方向、およびコントローラの構成を記録してください。
- 測定チェーン:センサーの校正、エンコーダの基準、サンプリングレート、フィルタリング、アライメント、およびフィクスチャのベースラインを記録してください。
- 結果:無負荷時の特性マップ、負荷時のトレース、高調波スペクトル、繰り返し運転結果、および不確実性の推定値を提供する。
- 処置:未解決のパターンを特定し、是正措置案を提示するとともに、合格判定に必要な正確な再試験内容を明記する。
モデル固有の技術引き渡しについて合意する
Gian Transmission は、スロットレス設計オプションや 5V 電圧カテゴリなど、カスタムブラシレスモーターのオプションを掲載しています。これらのカテゴリの説明は、掲載されている個々のモデルの構造や定格を規定するものではありません。
OEMによるレビューでは、トルク制限を設定する前に、選択した設計の電気的パラメータおよび機械的インターフェースを確認してください。モーターの改訂を評価する際は、コントローラの設定を固定したままにしてください。制御変更をテストする際は、同じモーターを使用し、基準走行を繰り返してください。
サプライヤーとの調整が必要な場合は、連絡ルートを通じてモデル固有のテスト概要を送付してください。引き渡し資料には、承認済みの動作点、端子条件、同期測定要件、波形定義、治具制御、受入基準、および未解決の不具合ごとの責任者を記載する必要があります。
