
Las señales de Hall pueden parecer eléctricamente correctas en un conector del motor, mientras que el controlador sigue conmutando de forma incorrecta porque nunca se registraron las especificaciones de la interfaz.
Una ficha de interfaz eléctrica debe definir los límites medibles de los sensores, las referencias de los conectores, las convenciones de ángulo del rotor y el comportamiento temporal validado, lo que permite a los ingenieros distinguir los errores de cableado de los fallos reales de los sensores o del control.
Tensión de alimentación del sensor Hall y referencia a tierra
El primer requisito de interfaz es la alimentación del sensor Hall. Los ingenieros deben saber qué tensión admite el circuito del sensor y cómo se relaciona esa alimentación con el controlador.
Especificar los requisitos de tensión y corriente de alimentación
Registre la tensión nominal de alimentación del sensor Hall, el rango de funcionamiento admisible y la corriente máxima de alimentación. Estos valores deben describir el conjunto real del sensor, en lugar de una configuración estándar del sector supuesta.
El controlador debe mantener la alimentación requerida por el sensor durante todo el funcionamiento normal. Tenga en cuenta el arranque, la aceleración del motor, las perturbaciones en la alimentación y cualquier condición de funcionamiento que afecte a la tensión disponible.
La tensión nominal por sí sola es insuficiente, ya que el funcionamiento del sensor depende de la tensión que llega al conjunto. La resistencia del conector, las pérdidas en el cableado y la tolerancia de la alimentación pueden afectar a dicha tensión.
- Tensión nominal de alimentación: Identifique la fuente de alimentación prevista para el sensor y su referencia eléctrica.
- Rango de tensión de funcionamiento: Registre la tensión mínima y máxima permitida en los terminales de alimentación del sensor.
- Corriente de alimentación: Especifique los requisitos de alimentación previstos y máximos, incluidas las condiciones relevantes de carga de salida.
- Protección de la alimentación: Documente los requisitos aplicables de polaridad, transitorios y secuenciación de la alimentación sin dar por sentado que se han instalado componentes de protección.
Identificar las relaciones de retorno y puesta a tierra del sensor
Identifique el terminal de tierra del sensor Hall y explique su relación con la referencia de señal del controlador. La ruta de retorno de la corriente de alimentación del motor y la referencia de señal del circuito Hall pueden tener requisitos eléctricos diferentes y deben identificarse por separado.
Las corrientes de los devanados del motor pueden generar diferencias de tensión en los conductores compartidos. Estas diferencias pueden reducir los márgenes de ruido lógico cuando las señales de Hall utilizan la misma ruta de retorno.
Documente si el retorno del sensor y la puesta a tierra de la alimentación del motor están conectados internamente, externamente o mediante un sistema de puesta a tierra homologado. El esquema de interfaz debe identificar el límite de conexión previsto.
Cuando se requiera blindaje, distinga la terminación del blindaje del cable del retorno de la señal Hall. Sus conexiones deben seguir el diseño de puesta a tierra aprobado, en lugar de una convención de cableado arbitraria.
Defina también el comportamiento del sensor cuando falte la alimentación eléctrica mientras las entradas del controlador permanezcan activas. Se deben establecer para el circuito real cualquier retroalimentación de entrada permitida o los requisitos de protección.
Tipo de salida Hall, propiedad del pull-up y umbrales lógicos
Las salidas Hall deben ser eléctricamente compatibles con las entradas del controlador. Un conector compartido no garantiza la compatibilidad cuando las estructuras de salida, las configuraciones de pull-up y los umbrales lógicos son diferentes.
Identificación del circuito de salida Hall
La hoja de interfaz debe identificar cada salida Hall como de colector abierto, de drenaje abierto, push-pull u otro tipo de circuito documentado. Esto determina cómo la salida genera sus niveles lógicos.
Las salidas de colector abierto y de drenaje abierto suelen requerir una conexión pull-up adecuada para establecer un nivel alto. Las salidas push-pull controlan activamente sus estados alto y bajo permitidos.
En el caso de las salidas abiertas, identifique quién proporciona la resistencia de pull-up. Puede estar integrada en el conjunto del motor, instalada en el controlador o suministrada externamente.
Si no queda claro quién se encarga de la resistencia de pull-up, la salida puede quedar flotante o crearse una carga incompatible. Anote la tensión de pull-up permitida, el rango de resistencias y los límites de corriente para la interfaz seleccionada.
- Estructura de salida: Identifique el tipo de circuito y la polaridad de la señal activa para Hall A, Hall B y Hall C.
- Responsabilidad de la resistencia pull-up: Indique si el conjunto del motor, el controlador o un circuito externo suministra la resistencia necesaria.
- Carga de salida: Anote los límites de corriente de sumidero o de fuente aplicables y las condiciones utilizadas para establecer los niveles lógicos garantizados.
- Protección eléctrica: Identifica los límites de tensión de entrada o salida aplicables, especialmente cuando los circuitos conectados utilizan dominios de alimentación diferentes.
Separar las garantías de salida de los umbrales del receptor
Las especificaciones eléctricas del lado del motor deben indicar la tensión de salida baja garantizada (VOL) y la tensión de salida alta garantizada (VOH) en condiciones definidas de alimentación, temperatura y carga, cuando proceda.
Estas características de salida son diferentes de los umbrales del receptor del controlador. VIL identifica la tensión más alta garantizada que se reconoce como «baja», mientras que VIH identifica la más baja reconocida como «alta».
Una interfaz compatible requiere que el nivel bajo de salida en el peor de los casos se mantenga por debajo del umbral bajo permitido del receptor, con un margen suficiente para el ruido eléctrico y las diferencias de tensión.
Del mismo modo, el nivel alto de salida garantizado debe superar el umbral alto requerido por el receptor. Ambas comparaciones deben realizarse utilizando las condiciones de funcionamiento y de carga más desfavorables aplicables.
Por ejemplo, una salida que aumenta a través de una resistencia puede alcanzar un nivel alto estático adecuado, pero aún así requiere una evaluación de su carga eléctrica y del margen de ruido disponible.
No sustituya los límites garantizados por mediciones de tensión típicas. Una interfaz que funcione en un montaje de laboratorio podría fallar ante variaciones permitidas de los componentes o de funcionamiento.
Si los dominios de tensión son incompatibles, documente la conversión de nivel necesaria o los circuitos de interfaz. Los tiempos de subida dinámicos, los retrasos de propagación y el filtrado deben incluirse en la evaluación de la sincronización.
Disposición de los pines del conector, identificación de los contactos y orientación de visualización
La disposición de los pines de un conector debe identificar los contactos físicos sin que los técnicos tengan que interpretar los colores de los cables ni adivinar qué lado del esquema del conector están viendo.
Identifique todos los contactos del conector
Especifique la identificación del conector, el componente de acoplamiento, la numeración de los contactos y la disposición de las llaves. Distinga el conector del lado del motor del conector de acoplamiento del lado del controlador.
Asigne Hall A, Hall B, Hall C, la alimentación del sensor y el retorno de señal a contactos individuales. Documente por separado cualquier contacto de blindaje, drenaje, reservado o que esté intencionadamente sin conectar.
Un contacto que se muestre como no utilizado no debe conectarse automáticamente a tierra. Su tratamiento permitido debe seguir el diseño eléctrico aprobado y la documentación del conector.
Si existen varias versiones del mazo de cables, asigne a cada versión una revisión del esquema que permita identificarla. El aspecto del conector por sí solo no puede establecer la intercambiabilidad eléctrica entre diferentes conjuntos.
Indique la dirección de visión de la cara de acoplamiento
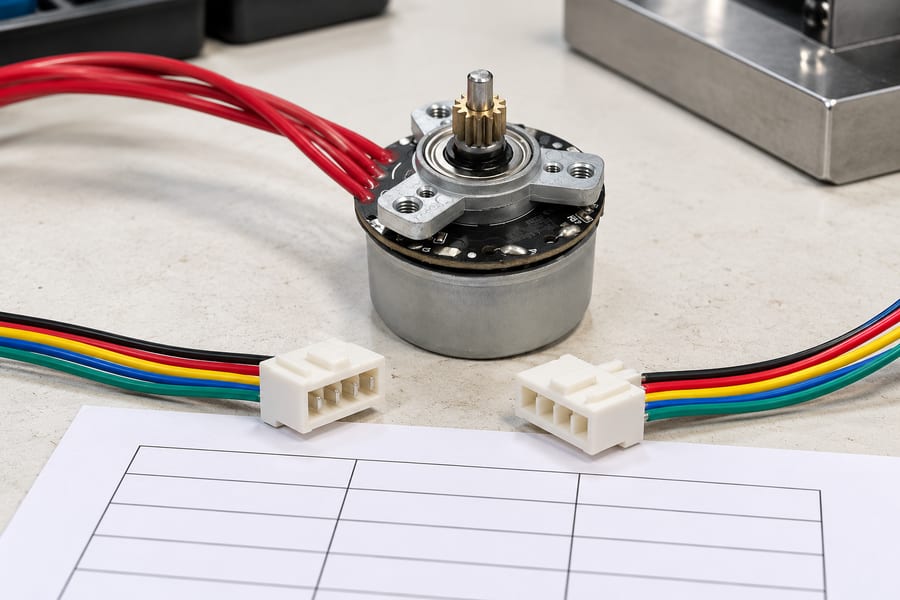
La disposición del conector es meramente ilustrativa. La numeración de los contactos, la orientación de la cara de acoplamiento y la asignación de los cables deben basarse en el plano aprobado del mazo de cables, y no en los colores que se muestran en la imagen.
Los planos de los conectores pueden interpretarse de forma diferente cuando se observan desde el lado de acoplamiento en comparación con el lado de entrada de los cables. Estas perspectivas invierten la disposición aparente de ciertos contactos.
Especifique la dirección de visión junto al diagrama de numeración de los contactos. Incluya la orientación de la ranura de fijación o del pestillo para que el plano resulte comprensible durante el montaje y la inspección.
Los colores de los cables pueden ayudar a identificar los conductores en un mazo controlado, pero no pueden sustituir a los números de contacto y las funciones eléctricas documentados. No existe una asignación universal de colores de cables para el efecto Hall.
La hoja de interfaz debe combinar la identificación del conector con los requisitos eléctricos esenciales, mientras que las dimensiones mecánicas detalladas siguen estando controladas por los planos aprobados del conector.
Tabla 1. Interfaz eléctrica del Hall para BLDC y documentación del conector
| Campo de interfaz | Información requerida | Pruebas de verificación |
| Alimentación del sensor | Tensión nominal, rango admisible y corriente máxima | Especificaciones eléctricas homologadas y alimentación medida |
| Referencia a tierra | Retorno del sensor, relación entre alimentación y tierra, y tratamiento del blindaje | Esquema de cableado y verificación de las conexiones |
| Salidas Hall | Asignaciones de Hall A/B/C, estructura de salida y polaridad | Descripción del circuito y estados de las señales registradas |
| Configuración de pull-up | Propiedad de las resistencias, tensión permitida y carga | Esquema del controlador y revisión de la interfaz |
| Compatibilidad lógica | VOL/VOH garantizados y VIL/VIH del receptor | Evaluación del margen de ruido en el peor de los casos |
| Contactos del conector | Número de contactos, nombres de las señales y contactos no utilizados | Inspección de la disposición de pines y de la continuidad |
| Orientación del conector | Perspectiva de la cara de acoplamiento, clave de orientación y revisión del mazo de cables | Plano controlado del conector |
Esta tabla establece la información que deben intercambiar los equipos de ingeniería. Los valores reales y las asignaciones de contactos deben proceder de la documentación del motor, el mazo de cables y el controlador seleccionados.
Secuencia de estados de Hall, relación de fases y sentido de giro
Tres canales digitales de Hall pueden identificar seis sectores de conmutación en una revolución eléctrica. Sin embargo, el orden de sus estados depende de la disposición de los sensores, las asignaciones de canales y la dirección de rotación.
Registrar el orden de los bits de Hall y las transiciones de estado direccionales
La hoja de interfaz debe definir el orden utilizado para representar los estados de Hall. Un valor de tres bits resulta ambiguo a menos que el lector sepa qué bit corresponde a cada sensor.
En el siguiente ejemplo ilustrativo, el orden de los bits es Hall A, Hall B, Hall C, de izquierda a derecha. La disposición es un esquema Hall de 120 grados eléctricos.
En este ejemplo, la rotación en el sentido de las agujas del reloj se define mirando directamente hacia el motor desde el extremo de su eje de salida. Esta convención corresponde al ejemplo, no a todos los motores.
Los seis estados que se muestran a continuación forman una secuencia eléctricamente coherente en la que un canal Hall cambia en cada transición. La dirección inversa sigue el orden de estados opuesto.
Tabla 2. Secuencia ilustrativa de estados Hall de 120 grados
| Sector ilustrativo | Estado de Hall A/B/C | Siguiente estado en el sentido de las agujas del reloj | Siguiente estado en sentido antihorario |
| S1 | 001 | 101 | 011 |
| S2 | 101 | 100 | 001 |
| S3 | 100 | 110 | 101 |
| S4 | 110 | 010 | 100 |
| S5 | 010 | 011 | 110 |
| S6 | 011 | 001 | 010 |
Las etiquetas de los sectores son identificadores ilustrativos, más que referencias absolutas del ángulo del rotor. La tabla no define la activación de fases, la polaridad de conmutación ni una secuencia universal en el sentido de las agujas del reloj.
En una disposición convencional de sensores Hall de 120 grados, los seis estados activos suelen excluir 000 y 111. Esta restricción se aplica a la disposición especificada de 120 grados y no debe darse por sentada en el caso de sensores Hall configurados con una separación eléctrica diferente.
Una disposición de sensores Hall de 60 grados eléctricos puede producir un conjunto válido diferente que incluya 000 o 111. Por lo tanto, la validez de los estados debe evaluarse en función del esquema de sensores especificado.
Definir la relación de fases del motor
Un estado de Hall no identifica por sí solo el comando correcto de accionamiento de fase del motor. El controlador también necesita conocer la relación establecida entre las transiciones del sensor y la posición eléctrica del devanado.
Documente los identificadores físicos de las fases del motor, normalmente U, V y W, y especifique la referencia utilizada para asociar las transiciones de Hall con dichas fases.
El comportamiento de conmutación del controlador también depende de su método de funcionamiento, las convenciones de salida y la secuencia de fases configurada. Una tabla de Hall no debe imponer de forma implícita un único patrón de accionamiento universal.
Durante la integración, verifique la relación de fases mediante mediciones controladas y la configuración aprobada del controlador. Una asignación incorrecta puede provocar vibraciones, rotación inversa, corriente excesiva o fallos en el arranque.
Establecer un punto de vista de rotación coherente
Las etiquetas de dirección se vuelven ambiguas cuando un ingeniero observa el motor desde el extremo del eje y otro utiliza el extremo opuesto de la carcasa como referencia.
Registre la posición de observación definida, la dirección de rotación positiva y la secuencia Hall observada correspondiente. Incluya cualquier diferencia específica de la aplicación entre la rotación del eje y el movimiento de la carga accionada.
La dirección del motor debe verificarse sin dar por sentado que al intercambiar dos cables de fase o invertir un ajuste de software se mantiene la relación documentada entre los sensores Hall y las fases.
Cualquier cambio en el cableado de las fases, en la asignación de los contactos Hall o en la interpretación de la dirección requiere una revisión de la configuración de conmutación afectada y de los registros de validación asociados.
Ángulo eléctrico, ángulo mecánico y número de pares polares del rotor
Las transiciones de Hall están vinculadas a la geometría del campo magnético del motor. Los ingenieros deben distinguir la posición eléctrica del rotor de la rotación física del eje al interpretar la retroalimentación.
Relacionar la rotación del eje con la posición eléctrica
El ángulo mecánico describe la rotación física del eje del motor. El ángulo eléctrico describe la posición del rotor con respecto a un ciclo repetitivo del campo magnético del motor.
En el caso de un rotor con varios pares de polos, una revolución mecánica contiene varias revoluciones eléctricas. Durante una revolución completa del eje, el campo magnético completa un ciclo eléctrico por cada par de polos del rotor.
La conversión básica es: ángulo eléctrico = ángulo mecánico × número de pares de polos. Ambos ángulos deben utilizar unidades angulares coherentes y la misma referencia de rotación definida.
A modo de ejemplo, en un rotor con cuatro pares de polos, 30 grados de rotación mecánica del eje corresponden a 120 grados de rotación eléctrica. Esto no constituye una especificación del producto.
La ficha de interfaz debe indicar explícitamente el número real de pares de polos. Sin esta información, los cálculos de velocidad del controlador y las conversiones de posición de eléctrica a mecánica podrían ser incorrectos.
Para seis transiciones de Hall espaciadas uniformemente por cada revolución eléctrica, el ángulo mecánico nominal entre transiciones adyacentes es de 360 grados dividido por seis veces el número de pares de polos.
Las posiciones reales de las transiciones pueden desviarse del espaciado nominal debido a la ubicación de los sensores, las características magnéticas y las condiciones de medición. Registre las tolerancias aplicables en lugar de suponer una alineación perfecta.
Definición de la alineación de Hall y las referencias de posición del rotor
Una transición del sensor Hall identifica una referencia de posición magnética, pero dicha referencia no se alinea automáticamente con un cruce por cero concreto de la fuerza contraelectromotriz (FCE) de una fase ni con el instante de conmutación del controlador.
Especifique la relación angular entre el sensor y la fase utilizando una referencia eléctrica claramente identificada. Distinga la posición física de montaje del sensor de la ubicación de la transición observada durante las pruebas.
Las desviaciones angulares deben registrarse con su convención de signo, referencia de dirección y condiciones de medición. De lo contrario, la misma desviación numérica podría interpretarse en direcciones opuestas.
Esta información es especialmente importante al revisar un motor BLDC personalizado, cuya disposición de bobinados, rotor y sensores debe ajustarse a la interfaz eléctrica prevista.
Los cálculos de velocidad también requieren una interpretación cuidadosa. La frecuencia de transición de Hall solo puede convertirse en velocidad mecánica cuando el recuento de transiciones y el número de pares de polos están correctamente definidos.
Para una configuración de seis transiciones por revolución eléctrica, la velocidad mecánica en rpm es igual a la frecuencia de transición en transiciones por segundo multiplicada por 60, dividida por seis veces el número de pares de polos.
Este cálculo supone que las transiciones se detectan correctamente y que se sigue el esquema de Hall especificado. La falta de flancos, los retrasos de filtrado o una interpretación incorrecta del estado pueden distorsionar la estimación de velocidad resultante.
Sincronización de la señal Hall, filtrado, comportamiento de arranque y trazas de validación
La compatibilidad eléctrica estática solo establece una parte de la interfaz. Las señales Hall también deben cambiar en las posiciones esperadas y seguir siendo interpretables durante el funcionamiento real del motor.
Especificar la sincronización y el filtrado dinámicos de la señal
Registre los tiempos de subida y bajada de salida relevantes, los retrasos de propagación y las tolerancias de sincronización en condiciones de funcionamiento definidas. Estas características determinan cuándo el controlador reconoce los cambios en la posición del rotor.
Las señales de drenaje abierto y colector abierto son especialmente sensibles a la resistencia de pull-up y a la capacitancia total de la línea. Sus flancos ascendentes pueden ralentizarse a medida que aumenta la carga del cable.
Los cables largos pueden introducir capacitancia adicional y exposición al ruido. La revisión de la interfaz debe tener en cuenta la construcción y el trazado reales del mazo de cables, en lugar de partir de la hipótesis de un cableado de laboratorio ideal.
El filtrado de la entrada del controlador puede rechazar perturbaciones breves, pero un filtrado excesivo puede retrasar el reconocimiento de las transiciones de Hall. Ese retraso altera la relación efectiva entre la posición del rotor y la conmutación.
Se deben definir el tiempo de rebote relevante, el método de muestreo, el comportamiento del filtro digital o los requisitos de calificación de la entrada. Estos parámetros deben evaluarse a la frecuencia de transición de Hall más alta prevista.
La tasa máxima de transición depende de la velocidad mecánica, del número de pares de polos y de las transiciones de Hall por revolución eléctrica. El muestreo y el procesamiento del controlador deben ser compatibles con la frecuencia de eventos resultante.
Para una configuración de seis transiciones, la frecuencia de transición es igual a la velocidad mecánica en rpm multiplicada por seis veces el número de pares de polos, dividida entre 60.
La aceptación de la sincronización debe tener en cuenta tanto el riesgo de transiciones perdidas como el error de posición de conmutación. Un filtro que produzca señales aparentemente limpias puede seguir introduciendo un retraso inaceptable durante una rotación rápida.
Documentación del comportamiento del sensor Hall en arranque y en reposo
En reposo, una disposición de sensores Hall en buen estado de funcionamiento suele indicar un estado correspondiente a la posición magnética estacionaria del rotor, siempre que el circuito del sensor esté correctamente alimentado.
Sin embargo, un estado estacionario plausible no garantiza que los canales realicen la transición correctamente una vez que el rotor se ponga en movimiento. La verificación estática no puede demostrar la sincronización dinámica de la conmutación.
La especificación de arranque debe distinguir el comportamiento del sensor al encenderse de la estrategia de arranque del motor del controlador. La validez de la salida durante la estabilización de la alimentación debe establecerse por separado.
Anote si el controlador requiere una lectura inicial estable del sensor Hall, cómo valida las transiciones posteriores y qué condiciones permiten o impiden la orden de arranque.
Durante el movimiento inicial, el controlador debe asociar los cambios observados con la rotación y la relación de fase configuradas. Una alineación incorrecta puede pasar desapercibida hasta que comience la aceleración.
El cambio de sentido requiere una atención similar. La secuencia de Hall esperada cambia de sentido, mientras que cualquier estimación del estado y filtrado del controlador debe mantenerse coherente con el movimiento real.
Definir las respuestas ante la pérdida de señal y los estados de fallo
Los fallos de Hall pueden tener su origen en sensores, conectores, mazos de cables, circuitos de alimentación o entradas del controlador. Una hoja de interfaz debe identificar los fallos observables sin dar por sentada una causa subyacente específica.
- Transiciones ausentes: Defina cómo reconoce el controlador los flancos ausentes cuando se ordena un movimiento o se confirma de forma independiente.
- Canales Hall atascados: Identifica el comportamiento de diagnóstico esperado cuando un canal permanece en nivel alto o bajo a pesar del movimiento relevante del rotor.
- Secuencias de estados inesperadas: Compare las transiciones observadas con el esquema de sensores Hall documentado y la dirección de rotación aprobada.
- Fallos en la alimentación de los sensores: Especificar cómo se identifican la subtensión, la alimentación desconectada o los niveles de señal no válidos, siempre que el diseño lo permita.
- Recuperación tras fallos: Registre la respuesta requerida del controlador, las condiciones de reinicio y las indicaciones pertinentes para el operador o el personal de supervisión.
La detección de fallos no puede basarse exclusivamente en una lista de estados binarios prohibidos. Algunas condiciones problemáticas mantienen estados individualmente plausibles, al tiempo que producen secuencias incorrectas o información de sincronización incompleta.
Por ejemplo, un rotor estacionario puede, legítimamente, no producir transiciones de Hall. Por lo tanto, un tiempo de espera por falta de flanco debe tener en cuenta si realmente se espera la rotación o si esta se ha verificado de forma independiente.
Del mismo modo, una entrada con ruido podría alternar entre estados que, por lo demás, serían válidos. La evaluación diagnóstica debe tener en cuenta el orden de las secuencias, la sincronización de las transiciones y el contexto operativo del controlador.
La detección ordinaria de fallos de Hall no debe describirse automáticamente como una función de seguridad del personal. Cualquier respuesta necesaria relacionada con la seguridad requiere una arquitectura de seguridad definida y validada por separado.
Validar la interfaz con trazas de formas de onda sincronizadas
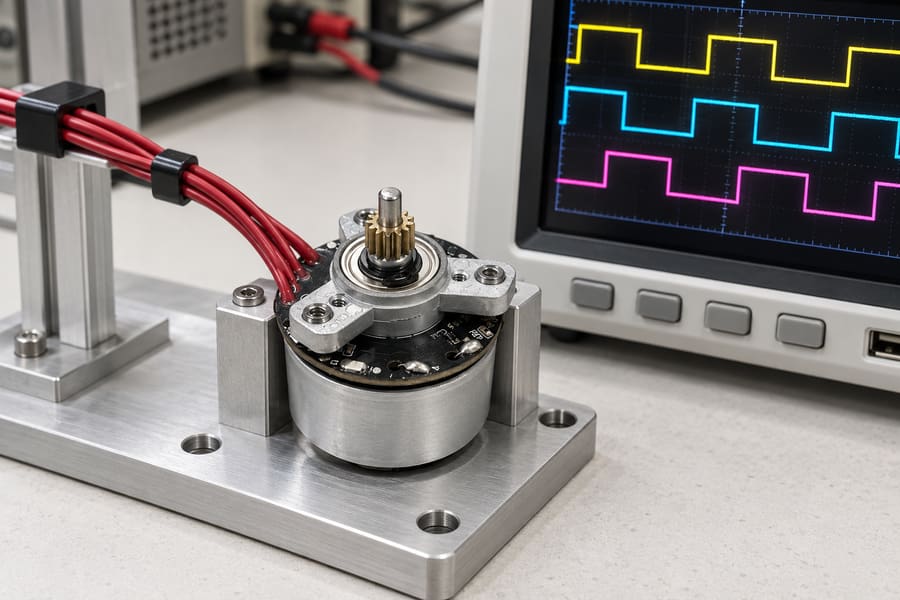
Las trazas ilustrativas muestran por qué los canales simultáneos ayudan a comparar las transiciones. No se trata de datos de producto medidos; la aceptación requiere señales registradas, una referencia de fase identificada y condiciones de funcionamiento documentadas.
La verificación práctica debe capturar Hall A, Hall B y Hall C simultáneamente. Las referencias temporales compartidas permiten a los ingenieros identificar el orden de las transiciones, las diferencias de sincronización y los cambios inesperados.
Cuando sea apropiado y se pueda medir de forma segura, capture referencias relevantes de tensión de fase, corriente de fase o fuerza electromotriz inversa junto con las señales Hall. Estas mediciones respaldan la verificación de la alineación eléctrica.
Indique la ubicación exacta de la medición de la forma de onda. Las señales registradas en el conector del motor pueden diferir de las recibidas en el controlador debido a la carga del mazo de cables o al acondicionamiento de la entrada.
Compruebe los niveles de señal comparándolos con las garantías de salida documentadas y los requisitos del receptor. Las observaciones con el osciloscopio deben incluir una resolución de tensión y de sincronización suficientes para los criterios de aceptación previstos.
El plan de validación debe abarcar condiciones representativas de alimentación, arranque, aceleración, rotación en régimen estable, desaceleración y cambios de dirección, siempre que estos comportamientos formen parte de la aplicación.
Las pruebas a una única velocidad conveniente no permiten establecer la envolvente de sincronización completa. Evalúe condiciones que pongan a prueba la frecuencia de transición, la calidad de la señal y la respuesta configurada del controlador.
Para cada prueba, registre la configuración relevante del motor, el número de pares de polos, el orden de bits de Hall, el punto de vista de la dirección, los identificadores de fase, los ajustes del controlador y las condiciones de medición.
Al revisar la interfaz prevista del controlador del motor BLDC, compruebe que sus requisitos de alimentación, entradas lógicas, mapeo de fases, muestreo y filtrado se ajusten a las características documentadas del motor.
Los criterios de aceptación deben establecerse antes de realizar las pruebas. Pueden referirse a los niveles de señal permitidos, el orden de transición, la desviación de temporización, los fallos detectados y el funcionamiento correcto bajo cargas representativas.
Cualquier modificación en el cableado de los sensores, el filtrado del controlador, el mapeo de fases o la alineación de Hall debe dar lugar a una revisión de los requisitos afectados. Es posible que las trazas aprobadas anteriormente ya no representen el conjunto revisado.
Preparar el informe final de interfaz eléctrica
El paquete de interfaz aprobado debe incluir una disposición controlada de los pines del conector, los límites eléctricos de los sensores, la responsabilidad sobre los pull-up, la evaluación de la compatibilidad de los receptores y las relaciones documentadas entre la alimentación y la tierra.
También debe contener la secuencia real de estados de Hall, el punto de vista de rotación, la referencia de fase del motor, el recuento de pares de polos, la información de alineación angular y los ajustes de temporización aplicables del controlador.
Adjunte capturas sincronizadas de las formas de onda de Hall y de referencia de fase, junto con las condiciones de prueba, las referencias de los instrumentos, las desviaciones observadas, los criterios de aceptación definidos por la aplicación y la aprobación del ingeniero responsable.
Los entregables finales son una ficha de interfaz eléctrica con control de revisiones, planos aprobados del mazo de cables y del mapeo de fases, una configuración validada del controlador y registros trazables de la puesta en marcha, la rotación y las pruebas de fallos.
