
Os sinais de Hall podem parecer eletricamente corretos num conector do motor, enquanto um controlador continua a comutar incorretamente porque as premissas da interface nunca foram registadas.
Uma ficha de interface elétrica deve definir os limites mensuráveis dos sensores, as referências dos conectores, as convenções relativas ao ângulo do rotor e o comportamento temporal validado, permitindo aos engenheiros distinguir erros de cablagem de falhas genuínas dos sensores ou do sistema de controlo.
Tensão de alimentação do sensor Hall e referência de terra
O primeiro requisito de interface é a alimentação do sensor Hall. Os engenheiros precisam de saber qual a tensão que o circuito do sensor aceita e como essa alimentação se relaciona com o controlador.
Especificar os requisitos de tensão e corrente de alimentação
Registe a tensão nominal de alimentação do sensor Hall, a faixa de funcionamento admissível e a corrente máxima de alimentação. Estes valores devem descrever o conjunto real do sensor, em vez de uma configuração padrão da indústria assumida.
O controlador deve manter a alimentação necessária do sensor durante todo o funcionamento normal. Considere o arranque, a aceleração do motor, perturbações na alimentação e quaisquer condições de funcionamento que afetem a tensão disponível.
A tensão nominal, por si só, é insuficiente, uma vez que o funcionamento do sensor depende da tensão que chega ao conjunto. A resistência do conector, as perdas nos cabos e a tolerância da alimentação podem afetar essa tensão.
- Tensão nominal de alimentação: Identifique a fonte de alimentação prevista para o sensor e a sua referência elétrica.
- Intervalo de tensão de funcionamento: Registe a tensão mínima e máxima permitida nos terminais de alimentação do sensor.
- Corrente de alimentação: Especifique os requisitos de alimentação esperados e máximos, incluindo as condições relevantes de carga de saída.
- Proteção da alimentação: Documente os requisitos aplicáveis de polaridade, transientes e sequência de alimentação, sem partir do princípio de que estão instalados componentes de proteção.
Identifique as relações de retorno e ligação à terra do sensor
Identifique o terminal de terra do sensor Hall e explique a sua relação com a referência de sinal do controlador. O caminho de retorno da corrente de alimentação do motor e a referência de sinal do circuito Hall podem ter requisitos elétricos diferentes e devem ser identificados separadamente.
As correntes nos enrolamentos do motor podem criar diferenças de tensão nos condutores partilhados. Estas diferenças podem reduzir as margens de ruído lógico quando os sinais Hall utilizam o mesmo caminho de retorno.
Documente se o retorno do sensor e o terra da alimentação do motor estão ligados internamente, externamente ou através de um esquema de ligação à terra aprovado. O desenho da interface deve identificar o limite de ligação pretendido.
Quando for necessária blindagem, distinga a terminação da blindagem do cabo do retorno do sinal de Hall. As suas ligações devem seguir o projeto de ligação à terra aprovado, em vez de uma convenção de cablagem arbitrária.
Defina também o comportamento do sensor quando a alimentação estiver ausente, enquanto as entradas do controlador permanecerem energizadas. Quaisquer requisitos permitidos de retroalimentação de entrada ou de proteção devem ser estabelecidos para o circuito real.
Tipo de saída Hall, responsabilidade pelo pull-up e limiares lógicos
As saídas Hall devem ser eletricamente compatíveis com as entradas do controlador. Um conector partilhado não garante a compatibilidade quando as estruturas de saída, as configurações de pull-up e os limiares lógicos são diferentes.
Identificar o circuito de saída Hall
A ficha de interface deve identificar cada saída Hall como coletor aberto, dreno aberto, push-pull ou outro tipo de circuito documentado. Isto determina a forma como a saída produz os seus níveis lógicos.
As saídas de coletor aberto e dreno aberto requerem geralmente uma ligação pull-up adequada para estabelecer um nível alto. As saídas push-pull acionam ativamente os seus estados alto e baixo permitidos.
Para saídas abertas, identifique quem fornece a resistência pull-up. Esta pode estar integrada no conjunto do motor, instalada no controlador ou fornecida externamente.
A falta de clareza quanto à responsabilidade pelo pull-up pode deixar uma saída flutuante ou criar uma carga incompatível. Registe a tensão de pull-up permitida, o intervalo de resistências e os limites de corrente para a interface selecionada.
- Estrutura da saída: Identifique o tipo de circuito e a polaridade do sinal ativo para Hall A, Hall B e Hall C.
- Responsabilidade pelo pull-up: Indique se é o conjunto do motor, o controlador ou um circuito externo que fornece a resistência necessária.
- Carga de saída: Registe os limites de corrente de dissipação ou de fonte aplicáveis e as condições utilizadas para estabelecer níveis lógicos garantidos.
- Proteção elétrica: Identifique os limites de tensão de entrada ou saída aplicáveis, especialmente quando os circuitos ligados utilizam domínios de alimentação diferentes.
Separar as garantias de saída dos limiares do recetor
A especificação elétrica do lado do motor deve indicar a tensão de saída baixa garantida, VOL, e a tensão de saída alta garantida, VOH, sob condições definidas de alimentação, temperatura e carga, quando aplicável.
Estas características de saída são diferentes dos limiares do recetor do controlador. VIL identifica a tensão mais elevada garantida a ser reconhecida como baixa, enquanto VIH identifica a mais baixa reconhecida como alta.
Uma interface compatível requer que o nível baixo de saída no pior dos casos permaneça abaixo do limiar baixo permitido do recetor, com margem suficiente para ruído elétrico e diferenças de tensão.
Da mesma forma, o nível alto de saída garantido deve exceder o limiar alto exigido pelo recetor. Ambas as comparações devem utilizar as condições de funcionamento e de carga mais desfavoráveis aplicáveis.
Por exemplo, uma saída que aumenta através de um resistor pode atingir um nível alto estático adequado, mas ainda assim requerer a avaliação da sua carga elétrica e da margem de ruído disponível.
Não substitua os limites garantidos por medições de tensão típicas. Uma interface que funcione numa montagem de laboratório pode falhar face a variações permitidas nos componentes ou no funcionamento.
Se os domínios de tensão forem incompatíveis, documente a conversão de nível necessária ou os circuitos de interface. Os tempos de subida dinâmicos, os atrasos de propagação e a filtragem devem ser incluídos na avaliação de temporização.
Disposição dos pinos do conector, identificação dos contactos e orientação de visualização
A disposição dos pinos de um conector deve identificar os contactos físicos sem que os técnicos tenham de interpretar as cores dos fios ou adivinhar qual o lado do desenho do conector que estão a visualizar.
Identifique todos os contactos do conector
Especifique a identificação do conector, o componente de acoplamento, a numeração dos contactos e a disposição das chaves. Distinga o conector do lado do motor do conector de acoplamento do lado do controlador.
Atribua Hall A, Hall B, Hall C, alimentação do sensor e retorno de sinal a contactos individuais. Documente separadamente quaisquer contactos de blindagem, drenagem, reservados ou intencionalmente não ligados.
Um contacto indicado como não utilizado não deve ser automaticamente ligado à terra. O seu tratamento permitido deve seguir o projeto elétrico aprovado e a documentação do conector.
Se existirem várias versões do chicote, atribua a cada versão uma revisão identificável do desenho. A aparência do conector, por si só, não pode estabelecer a intercambiabilidade elétrica entre diferentes conjuntos.
Indique a direção de visualização da face de acoplamento
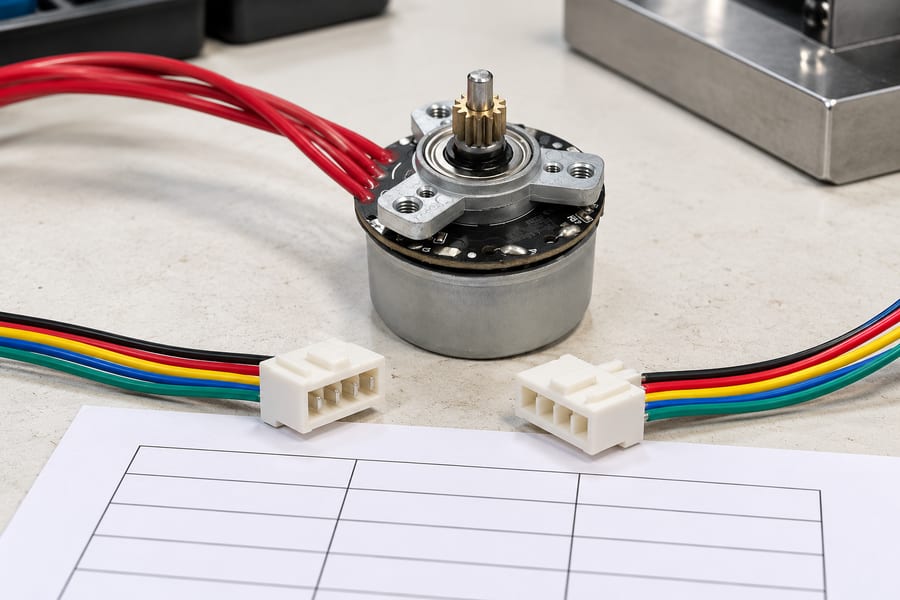
A disposição do conector é meramente ilustrativa. A numeração dos contactos, a orientação da face de acoplamento e as atribuições dos fios devem basear-se no desenho aprovado do chicote, e não nas cores apresentadas numa imagem.
Os desenhos dos conectores podem ser interpretados de forma diferente quando visualizados do lado do acoplamento em comparação com o lado de entrada dos fios. Estas perspetivas invertem a disposição aparente de determinados contactos.
Especifique a direção de visualização juntamente com o diagrama de numeração dos contactos. Inclua a orientação da ranhura ou do trinco para que o desenho se mantenha compreensível durante a montagem e a inspeção.
As cores dos fios podem ajudar a identificar condutores num chicote controlado, mas não podem substituir os números de contacto e as funções elétricas documentados. Não existe uma atribuição universal de cores de fios para o Hall.
A ficha de interface deve combinar a identificação do conector com os requisitos elétricos essenciais, enquanto as dimensões mecânicas detalhadas continuam a ser controladas pelos desenhos aprovados do conector.
Tabela 1. Interface elétrica do Hall BLDC e documentação do conector
| Campo de interface | Informações necessárias | Prova de verificação |
| Alimentação do sensor | Tensão nominal, intervalo admissível e corrente máxima | Especificações elétricas aprovadas e alimentação medida |
| Referência de terra | Retorno do sensor, relação alimentação-terra e tratamento da blindagem | Esquema de ligação e verificação das ligações |
| Saídas Hall | Atribuições dos sensores Hall A/B/C, estrutura de saída e polaridade | Descrição do circuito e estados dos sinais registados |
| Configuração de pull-up | Atribuição de resistências, tensão permitida e carga | Esquema do controlador e análise da interface |
| Compatibilidade lógica | VOL/VOH garantidos e VIL/VIH do recetor | Avaliação da margem de ruído no pior cenário |
| Contactos do conector | Número de contactos, nomes dos sinais e contactos não utilizados | Inspeção da disposição dos pinos aprovada e da continuidade |
| Orientação do conector | Perspetiva da face de acoplamento, chaveamento e revisão do chicote | Desenho controlado do conector |
Esta tabela estabelece o que as equipas de engenharia devem trocar. Os valores reais e as atribuições dos contactos devem provir da documentação do motor, do chicote e do controlador selecionados.
Sequência de estados de Hall, relação de fases e sentido de rotação
Três canais digitais de Hall podem identificar seis setores de comutação numa revolução elétrica. No entanto, a ordem dos seus estados depende da disposição dos sensores, das atribuições dos canais e da direção de rotação.
Registar a ordem dos bits de Hall e as transições de estado direcionais
A ficha de interface deve definir a ordem utilizada para representar os estados de Hall. Um valor de três bits é ambíguo, a menos que o leitor saiba qual o bit que corresponde a cada sensor.
Para o exemplo ilustrativo que se segue, a ordem dos bits é Hall A, Hall B, Hall C, da esquerda para a direita. A disposição corresponde a um esquema Hall de 120 graus elétricos.
Neste exemplo, a rotação no sentido horário é definida olhando diretamente para o motor a partir da extremidade do eixo de saída. Esta convenção aplica-se apenas a este exemplo, não a todos os motores.
Os seis estados abaixo formam uma sequência eletricamente consistente, na qual um canal Hall muda a cada transição. A direção inversa segue a ordem de estados oposta.
Tabela 2. Sequência ilustrativa de estados Hall de 120 graus
| Setor ilustrativo | Estado de Hall A/B/C | Próximo estado no sentido horário | Próximo estado no sentido anti-horário |
| S1 | 001 | 101 | 011 |
| S2 | 101 | 100 | 001 |
| S3 | 100 | 110 | 101 |
| S4 | 110 | 010 | 100 |
| S5 | 010 | 011 | 110 |
| S6 | 011 | 001 | 010 |
As designações dos setores são identificadores ilustrativos e não referências absolutas ao ângulo do rotor. A tabela não define a ativação de fases, a polaridade de comutação nem uma sequência universal no sentido horário.
Numa disposição convencional de sensores Hall a 120 graus, os seis estados ativos excluem geralmente 000 e 111. Esta restrição aplica-se à disposição especificada de 120 graus e não deve ser assumida para sensores Hall configurados com espaçamento elétrico diferente.
Uma disposição Hall de 60 graus elétricos pode produzir um conjunto válido diferente que inclua 000 ou 111. A validade dos estados deve, portanto, ser avaliada em função do esquema de sensores especificado.
Definir a relação entre as fases do motor
Um estado de Hall não identifica, por si só, o comando correto de acionamento de fase do motor. O controlador também necessita da relação estabelecida entre as transições do sensor e a posição elétrica do enrolamento.
Documente os identificadores físicos das fases do motor, normalmente U, V e W, e especifique a referência utilizada para associar as transições de Hall a essas fases.
O comportamento de comutação do controlador também depende do seu método de funcionamento, das convenções de saída e da sequência de fases configurada. Uma tabela de Hall não deve impor silenciosamente um padrão de acionamento universal.
Durante a integração, verifique a relação de fases utilizando medições controladas e a configuração aprovada do controlador. Um mapeamento incorreto pode causar vibração, rotação inversa, corrente excessiva ou falha no arranque.
Estabeleça um ponto de vista de rotação consistente
As etiquetas de direção tornam-se ambíguas quando um engenheiro observa o motor a partir da extremidade do eixo e outro utiliza a extremidade oposta da carcaça como referência.
Registe a posição de observação definida, a direção de rotação positiva e a sequência de Hall observada correspondente. Inclua quaisquer diferenças específicas da aplicação entre a rotação do eixo e o movimento da carga acionada.
A direção do motor deve ser verificada sem partir do princípio de que a troca de dois fios de fase ou a inversão de uma configuração de software preserva a relação documentada entre os sensores Hall e as fases.
Qualquer alteração na ligação das fases, nas atribuições dos contactos Hall ou na interpretação da direção requer a revisão da configuração de comutação afetada e dos registos de validação associados.
Ângulo elétrico, ângulo mecânico e número de pares de pólos do rotor
As transições de Hall estão ligadas à geometria do campo magnético do motor. Os engenheiros devem distinguir a posição elétrica do rotor da rotação física do eixo ao interpretar o feedback.
Relacionar a rotação do eixo com a posição elétrica
O ângulo mecânico descreve a rotação física do eixo do motor. O ângulo elétrico descreve a posição do rotor em relação a um ciclo repetitivo do campo magnético do motor.
Para um rotor com vários pares de pólos, uma revolução mecânica contém várias revoluções elétricas. Durante uma revolução completa do eixo, o campo magnético completa um ciclo elétrico para cada par de pólos do rotor.
A conversão básica é: ângulo elétrico = ângulo mecânico × número de pares de pólos. Ambos os ângulos devem utilizar unidades angulares consistentes e a mesma referência de rotação definida.
Para um rotor ilustrativo com quatro pares de pólos, 30 graus de rotação mecânica do eixo correspondem a 120 graus de rotação elétrica. Isto não constitui uma especificação do produto.
A ficha de interface deve indicar explicitamente o número real de pares de pólos. Sem essa informação, os cálculos de velocidade do controlador e as conversões de posição elétrica para mecânica podem estar incorretos.
Para seis transições de Hall uniformemente espaçadas por volta elétrica, o ângulo mecânico nominal entre transições adjacentes é de 360 graus dividido por seis vezes o número de pares de pólos.
As posições reais das transições podem desviar-se do espaçamento nominal devido à localização do sensor, às características magnéticas e às condições de medição. Registe as tolerâncias aplicáveis em vez de assumir um alinhamento perfeito.
Definir o alinhamento do sensor Hall e as referências de posição do rotor
Uma transição do sensor de Hall identifica uma referência de posição magnética, mas essa referência não está automaticamente alinhada com um determinado cruzamento por zero da força contra-elétrica (FCE) de fase ou com o instante de comutação do controlador.
Especifique a relação angular entre o sensor e a fase utilizando uma referência elétrica claramente identificada. Distinga a posição física de montagem do sensor da localização da transição observada durante os ensaios.
Os deslocamentos angulares devem ser registados com a sua convenção de sinal, referência de direção e condições de medição. Caso contrário, o mesmo deslocamento numérico pode ser interpretado em direções opostas.
Esta informação é particularmente importante ao analisar um motor BLDC personalizado cujos arranjos de enrolamento, rotor e sensor devem ser adaptados à interface elétrica pretendida.
Os cálculos de velocidade também requerem uma interpretação cuidadosa. A frequência de transição de Hall só pode ser convertida em velocidade mecânica quando a contagem de transições e a contagem de pares de pólos estiverem corretamente definidas.
Para uma configuração de seis transições por revolução elétrica, a velocidade mecânica em rpm é igual à frequência de transição em transições por segundo multiplicada por 60, dividida por seis vezes o número de pares de pólos.
Este cálculo pressupõe que as transições são detetadas corretamente e que o esquema de Hall especificado é respeitado. A ausência de flancos, atrasos de filtragem ou uma interpretação incorreta do estado podem distorcer a estimativa de velocidade resultante.
Sincronização do sinal Hall, filtragem, comportamento de arranque e traços de validação
A compatibilidade elétrica estática estabelece apenas uma parte da interface. Os sinais de Hall também devem variar nas posições esperadas e permanecer interpretáveis durante o funcionamento efetivo do motor.
Especificar o temporização e a filtragem dinâmicas do sinal
Registe os tempos de subida e descida relevantes da saída, os atrasos de propagação e as tolerâncias de temporização em condições de funcionamento definidas. Estas características determinam quando o controlador reconhece as mudanças nas posições do rotor.
Os sinais de dreno aberto e coletor aberto são particularmente sensíveis à resistência de pull-up e à capacitância total da linha. As suas frentes de subida podem tornar-se mais lentas à medida que a carga do cabo aumenta.
Cabos longos podem introduzir capacitância adicional e exposição a ruído. A análise da interface deve ter em conta a construção e o traçado reais do chicote de fios, em vez de partir do princípio de uma cablagem ideal de laboratório.
A filtragem de entrada do controlador pode rejeitar perturbações breves, mas uma filtragem excessiva pode atrasar as transições de Hall reconhecidas. Esse atraso altera a relação efetiva entre a posição do rotor e a comutação.
Defina o tempo de rebote relevante, o método de amostragem, o comportamento do filtro digital ou os requisitos de qualificação da entrada. Estes parâmetros devem ser avaliados à frequência de transição de Hall mais elevada prevista.
A taxa máxima de transição depende da velocidade mecânica, do número de pares de pólos e das transições de Hall por revolução elétrica. A amostragem e o processamento do controlador devem suportar a frequência de eventos resultante.
Para uma configuração de seis transições, a frequência de transição é igual à velocidade mecânica em rpm multiplicada por seis vezes o número de pares de pólos, dividida por 60.
A aceitação da temporização deve ter em conta tanto o risco de transições perdidas como o erro de posição de comutação. Um filtro que produza sinais aparentemente limpos pode ainda assim introduzir um atraso inaceitável durante a rotação rápida.
Documentar o comportamento do Hall no arranque e em estado estacionário
Em paragem, um sistema Hall em bom funcionamento normalmente indica um estado correspondente à posição magnética estacionária do rotor, desde que o circuito do sensor esteja corretamente alimentado.
No entanto, um estado estacionário plausível não garante que os canais efetuem a transição corretamente assim que o rotor se mover. A verificação estática não pode comprovar a temporização dinâmica da comutação.
A especificação de arranque deve distinguir o comportamento de ativação do sensor da estratégia de arranque do motor do controlador. A validade da saída durante a estabilização da alimentação deve ser estabelecida separadamente.
Registe se o controlador requer uma leitura inicial estável do sensor Hall, como valida as transições subsequentes e quais as condições que permitem ou impedem o comando de arranque.
Durante o movimento inicial, o controlador deve associar as alterações observadas à rotação e à relação de fase configuradas. Um alinhamento incorreto pode permanecer oculto até ao início da aceleração.
A inversão de direção requer atenção semelhante. A sequência de Hall esperada muda de direção, enquanto qualquer estimativa de estado e filtragem do controlador devem permanecer consistentes com o movimento real.
Definir respostas a sinais em falta e a estados de falha
As falhas de Hall podem ter origem em sensores, conectores, chicotes elétricos, circuitos de alimentação ou entradas do controlador. Uma ficha de interface deve identificar falhas observáveis sem pressupor uma causa subjacente específica.
- Transições em falta: Defina como o controlador reconhece flancos ausentes quando o movimento é comandado ou confirmado de forma independente.
- Canais Hall bloqueados: Identifique o comportamento de diagnóstico esperado quando um canal permanece no nível alto ou baixo, apesar do movimento relevante do rotor.
- Sequências de estado inesperadas: Compare as transições observadas com o esquema Hall documentado e a direção de rotação aprovada.
- Falhas na alimentação dos sensores: Especifique como a subtensão, a alimentação desligada ou os níveis de sinal inválidos são identificados, sempre que tal for suportado pelo projeto.
- Recuperação de falhas: Registe a resposta exigida do controlador, as condições de reinício e as indicações relevantes para o operador ou supervisor.
A deteção de falhas não pode basear-se inteiramente numa lista de estados binários proibidos. Algumas condições problemáticas mantêm estados individualmente plausíveis, ao mesmo tempo que produzem sequências incorretas ou informações de temporização em falta.
Por exemplo, um rotor estacionário pode, legitimamente, não produzir transições de Hall. Um tempo limite por falta de flanco deve, portanto, considerar se a rotação é realmente esperada ou verificada de forma independente.
Da mesma forma, uma entrada com ruído pode alternar entre estados que, de outra forma, seriam válidos. A avaliação de diagnóstico deve ter em conta a ordem da sequência, o tempo de transição e o contexto de funcionamento do controlador.
A deteção normal de falhas de Hall não deve ser automaticamente descrita como uma função de segurança do pessoal. Qualquer resposta necessária relacionada com a segurança requer uma arquitetura de segurança definida e validada separadamente.
Validar a interface com traços de formas de onda sincronizados
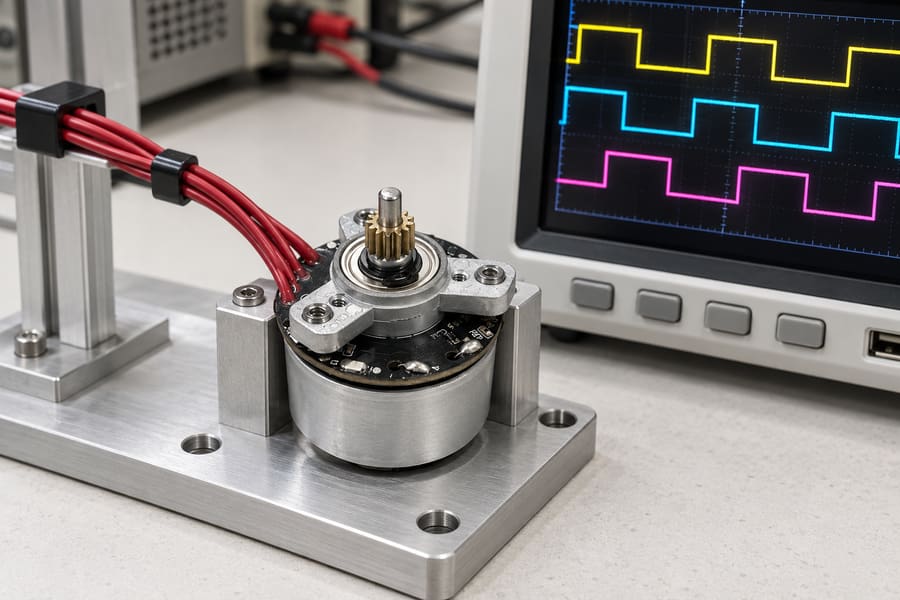
Os traços ilustrativos mostram por que razão os canais simultâneos ajudam a comparar transições. Não se trata de dados de medição do produto; a aceitação requer sinais gravados, uma referência de fase identificada e condições de funcionamento documentadas.
A verificação prática deve capturar os sinais Hall A, Hall B e Hall C simultaneamente. As referências temporais partilhadas permitem aos engenheiros identificar a ordem das transições, diferenças de temporização e alterações inesperadas.
Sempre que apropriado e medível com segurança, capture referências relevantes de tensão de fase, corrente de fase ou força contra-eletromotriz (FCE) juntamente com os sinais Hall. Estas medições apoiam a verificação do alinhamento elétrico.
Indique a localização exata da medição da forma de onda. Os sinais registados no conector do motor podem diferir dos recebidos no controlador devido à carga do chicote elétrico ou ao condicionamento da entrada.
Verifique os níveis de sinal em relação às garantias de saída documentadas e aos requisitos do recetor. As observações do osciloscópio devem incluir resolução de tensão e temporização suficientes para os critérios de aceitação pretendidos.
O plano de validação deve abranger condições representativas de alimentação, arranque, aceleração, rotação estável, desaceleração e mudanças de direção, sempre que estes comportamentos façam parte da aplicação.
Os ensaios a uma única velocidade conveniente não permitem estabelecer o envelope temporal completo. Avalie condições que ponham à prova a frequência de transição, a qualidade do sinal e a resposta configurada do controlador.
Para cada teste, registe a configuração relevante do motor, o número de pares de pólos, a ordem dos bits de Hall, o ponto de vista da direção, os identificadores de fase, as definições do controlador e as condições de medição.
Ao analisar a interface pretendida do controlador do motor BLDC, verifique se os seus requisitos de alimentação, entradas lógicas, mapeamento de fases, amostragem e filtragem correspondem às características documentadas do motor.
Os critérios de aceitação devem ser estabelecidos antes dos testes. Estes podem abranger os níveis de sinal permitidos, a ordem de transição, o desvio de temporização, as falhas reconhecidas e o funcionamento bem-sucedido sob cargas representativas.
Qualquer modificação na cablagem dos sensores, na filtragem do controlador, no mapeamento de fases ou no alinhamento de Hall deve desencadear uma revisão dos requisitos afetados. Os traçados previamente aprovados podem já não corresponder à montagem revista.
Preparar o Registo Final da Interface Elétrica
O pacote de interface aprovado deve incluir uma disposição controlada dos pinos do conector, os limites elétricos dos sensores, a responsabilidade pelo pull-up, a avaliação da compatibilidade do recetor e as relações documentadas entre alimentação e terra.
Deve também conter a sequência real do estado do Hall, o ponto de vista de rotação, a referência de fase do motor, a contagem de pares de pólos, as informações de alinhamento angular e as definições de temporização aplicáveis do controlador.
Anexe capturas sincronizadas das formas de onda do Hall e da referência de fase, juntamente com as condições de teste, as referências dos instrumentos, os desvios observados, os critérios de aceitação definidos pela aplicação e a aprovação do engenheiro responsável.
Os resultados finais consistem numa ficha de interface elétrica sujeita a controlo de revisões, desenhos aprovados do chicote elétrico e do mapeamento de fases, configuração validada do controlador e registos rastreáveis de arranque, rotação e testes de falhas.
