
Les signaux Hall peuvent sembler corrects sur le plan électrique au niveau d’un connecteur de moteur, alors que le variateur continue de commuter de manière incorrecte parce que les hypothèses relatives à l’interface n’ont jamais été consignées.
Une fiche d’interface électrique doit définir les limites mesurables des capteurs, les références des connecteurs, les conventions relatives à l’angle du rotor et le comportement temporel validé, afin de permettre aux ingénieurs de distinguer les erreurs de câblage des véritables défaillances des capteurs ou du système de commande.
Tension d’alimentation et référence de masse du capteur à effet Hall
La première exigence d’interface concerne l’alimentation du capteur à effet Hall. Les ingénieurs doivent connaître la tension acceptée par le circuit du capteur et la manière dont cette alimentation est reliée au contrôleur.
Spécifier les exigences en matière de tension et de courant d’alimentation
Consignez la tension d’alimentation nominale du capteur à effet Hall, la plage de fonctionnement admissible et le courant d’alimentation maximal. Ces valeurs doivent décrire l’ensemble capteur réel plutôt qu’une configuration standard supposée du secteur.
Le contrôleur doit maintenir l’alimentation requise du capteur tout au long du fonctionnement normal. Tenez compte du démarrage, de l’accélération du moteur, des perturbations de l’alimentation et de toutes les conditions de fonctionnement susceptibles d’affecter la tension disponible.
Une tension nominale seule est insuffisante, car le fonctionnement du capteur dépend de la tension qui parvient à l’ensemble. La résistance du connecteur, les pertes dans le câble et la tolérance de l’alimentation peuvent affecter cette tension.
- Tension d’alimentation nominale : identifiez l’alimentation électrique prévue pour le capteur et sa référence électrique.
- Plage de tension de fonctionnement : notez les tensions minimale et maximale autorisées aux bornes d’alimentation du capteur.
- Courant d’alimentation : Précisez les besoins d’alimentation prévus et maximaux, y compris les conditions de charge de sortie pertinentes.
- Protection de l’alimentation : consignez les exigences applicables en matière de polarité, de transitoires et de séquencement de mise sous tension, sans supposer que des composants de protection sont installés.
Identifier les relations de retour et de mise à la terre du capteur
Identifiez la borne de masse du capteur à effet Hall et expliquez sa relation avec la référence de signal du contrôleur. Le chemin de retour du courant d’alimentation du moteur et la référence de signal du circuit à effet Hall peuvent avoir des exigences électriques différentes et doivent être identifiés séparément.
Les courants d’enroulement du moteur peuvent créer des différences de tension sur des conducteurs partagés. Ces différences peuvent réduire les marges de bruit logique lorsque les signaux Hall utilisent le même chemin de retour.
Précisez si le retour du capteur et la mise à la terre de l’alimentation du moteur sont connectés en interne, en externe ou via un dispositif de mise à la terre homologué. Le schéma d’interface doit identifier la limite de connexion prévue.
Lorsqu’un blindage est nécessaire, distinguez la terminaison du blindage du câble du retour du signal à effet Hall. Leurs connexions doivent respecter la conception de mise à la terre approuvée plutôt qu’une convention de câblage arbitraire.
Définissez également le comportement du capteur en cas de coupure de l’alimentation alors que les entrées du contrôleur restent sous tension. Toute exigence autorisée en matière de retour d’alimentation ou de protection doit être établie pour le circuit réel.
Type de sortie Hall, gestion du pull-up et seuils logiques
Les sorties Hall doivent être électriquement compatibles avec les entrées du contrôleur. Un connecteur partagé ne garantit pas la compatibilité lorsque les structures de sortie, les configurations de pull-up et les seuils logiques sont différents.
Identification du circuit de sortie Hall
La fiche d’interface doit identifier chaque sortie Hall comme étant de type collecteur ouvert, drain ouvert, push-pull ou tout autre type de circuit documenté. Cela détermine la manière dont la sortie génère ses niveaux logiques.
Les sorties à collecteur ouvert et à drain ouvert nécessitent généralement une connexion de pull-up appropriée pour établir un niveau haut. Les sorties push-pull commandent activement leurs états haut et bas autorisés.
Pour les sorties ouvertes, identifiez qui fournit la résistance de pull-up. Elle peut être intégrée à l’ensemble moteur, installée dans le contrôleur ou fournie en externe.
Une incertitude quant à la provenance de la résistance de pull-up peut laisser une sortie flottante ou créer une charge incompatible. Notez la tension de pull-up autorisée, la plage de valeurs de résistance et les limites de courant pour l’interface sélectionnée.
- Structure de sortie : identifiez le type de circuit et la polarité du signal actif pour Hall A, Hall B et Hall C.
- Responsabilité de la résistance de pull-up : Précisez si c’est l’ensemble moteur, le contrôleur ou un circuit externe qui fournit la résistance requise.
- Charge de sortie : notez les limites de courant de source ou de puits applicables, ainsi que les conditions utilisées pour établir les niveaux logiques garantis.
- Protection électrique : identifiez les limites de tension d’entrée ou de sortie applicables, en particulier lorsque les circuits connectés utilisent des domaines d’alimentation différents.
Distinguer les garanties de sortie des seuils de réception
Les spécifications électriques côté moteur doivent indiquer la tension de sortie basse garantie (VOL) et la tension de sortie haute garantie (VOH) dans des conditions définies d’alimentation, de température et de charge, le cas échéant.
Ces caractéristiques de sortie sont différentes des seuils du récepteur du contrôleur. VIL désigne la tension la plus élevée garantie d’être reconnue comme « basse », tandis que VIH désigne la tension la plus basse reconnue comme « haute ».
Une interface compatible exige que le niveau de sortie « bas » dans le pire des cas reste inférieur au seuil « bas » autorisé du récepteur, en prévoyant une marge suffisante pour le bruit électrique et les différences de tension.
De même, le niveau haut de sortie garanti doit dépasser le seuil haut requis du récepteur. Ces deux comparaisons doivent être effectuées dans les conditions de fonctionnement et de charge les plus défavorables applicables.
Par exemple, une sortie dont le niveau augmente via une résistance peut atteindre un niveau haut statique approprié, mais nécessite tout de même une évaluation de sa charge électrique et de la marge de bruit disponible.
Ne remplacez pas les limites garanties par des mesures de tension typiques. Une interface qui fonctionne sur un montage de laboratoire peut présenter des défaillances en cas de variations autorisées des composants ou des conditions de fonctionnement.
Si les domaines de tension sont incompatibles, documentez la conversion de niveau ou les circuits d’interface requis. Les temps de montée dynamiques, les retards de propagation et le filtrage font partie de l’évaluation de la synchronisation.
Brochage du connecteur, identification des contacts et orientation de visualisation
Le brochage d’un connecteur doit identifier les contacts physiques sans obliger les techniciens à interpréter les couleurs des fils ou à deviner de quel côté du schéma du connecteur ils se trouvent.
Identifiez chaque contact du connecteur
Précisez l’identification du connecteur, le composant d’accouplement, la numérotation des contacts et la disposition des repères. Distinguez le connecteur côté moteur du connecteur d’accouplement côté contrôleur.
Attribuez les contacts Hall A, Hall B, Hall C, l’alimentation du capteur et le retour de signal à des contacts individuels. Documentez séparément tout contact de blindage, de drain, réservé ou intentionnellement non connecté.
Un contact indiqué comme inutilisé ne doit pas être automatiquement relié à la masse. Son traitement autorisé doit respecter la conception électrique approuvée et la documentation du connecteur.
S’il existe plusieurs versions de faisceaux, attribuez à chaque version un numéro de révision identifiable. L’aspect du connecteur ne suffit pas à lui seul à établir l’interchangeabilité électrique entre différents ensembles.
Indiquez le sens d’observation de la face d’accouplement
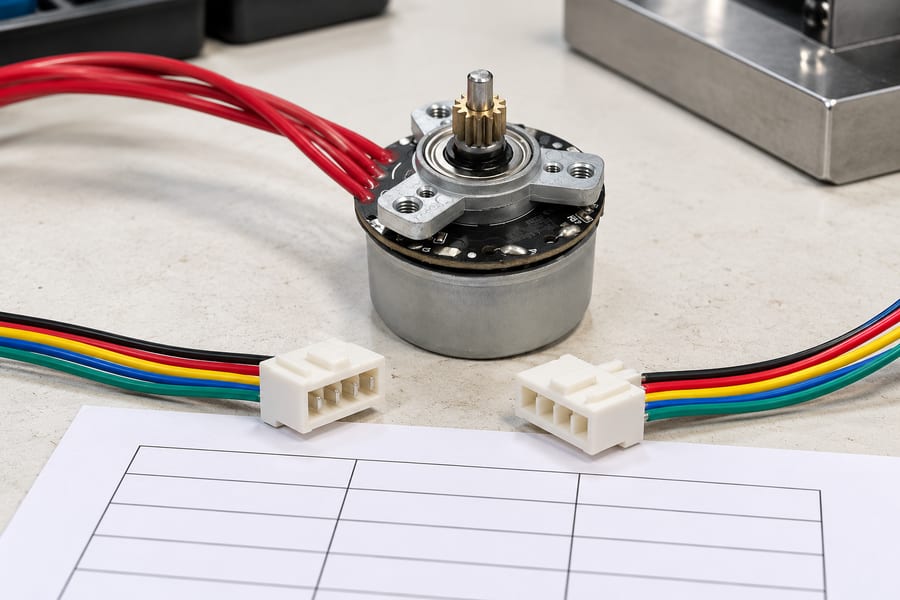
La disposition du connecteur est donnée à titre indicatif. La numérotation des contacts, l’orientation de la face d’accouplement et l’affectation des fils doivent provenir du dessin approuvé du faisceau plutôt que des couleurs représentées sur une image.
Les dessins de connecteurs peuvent être interprétés différemment selon qu’on les observe du côté de l’accouplement ou du côté de l’entrée des fils. Ces perspectives inversent la disposition apparente de certains contacts.
Précisez la direction d’observation à côté du schéma de numérotation des contacts. Indiquez l’orientation de la rainure de verrouillage ou du loquet afin que le schéma reste compréhensible pendant l’assemblage et l’inspection.
Les couleurs des fils peuvent aider à identifier les conducteurs dans un faisceau contrôlé, mais elles ne peuvent pas remplacer les numéros de contacts et les fonctions électriques documentés. Il n’existe pas d’affectation universelle des couleurs de fils pour les capteurs à effet Hall.
La fiche d’interface doit associer l’identification du connecteur aux exigences électriques essentielles, tandis que les cotes mécaniques détaillées restent régies par les schémas de connecteurs approuvés.
Tableau 1. Interface électrique Hall pour moteurs BLDC et documentation des connecteurs
| Champ d’interface | Informations requises | Preuve de vérification |
| Alimentation du capteur | Tension nominale, plage admissible et courant maximal | Spécifications électriques approuvées et alimentation mesurée |
| Référence de masse | Retour du capteur, relation alimentation-masse et traitement du blindage | Schéma de câblage et vérification des connexions |
| Sorties Hall | Affectation des capteurs Hall A/B/C, structure des sorties et polarité | Description du circuit et états des signaux enregistrés |
| Dispositif de pull-up | Propriété des résistances, tension admissible et charge | Schéma du contrôleur et examen de l’interface |
| Compatibilité logique | VOL/VOH garantis et VIL/VIH du récepteur | Évaluation de la marge de bruit dans le pire des cas |
| Contacts du connecteur | Nombre de contacts, noms des signaux et contacts inutilisés | Vérification du brochage approuvé et de la continuité |
| Orientation du connecteur | Point de vue de la face d’accouplement, repérage et révision du faisceau de câbles | Plan de connecteur validé |
Ce tableau définit les informations que les équipes d’ingénierie doivent échanger. Les valeurs réelles et l’affectation des contacts doivent provenir de la documentation relative au moteur, au faisceau de câbles et au contrôleur sélectionnés.
Séquence d’états Hall, relation entre les phases et sens de rotation
Trois canaux Hall numériques permettent d’identifier six secteurs de commutation au cours d’un tour électrique. Cependant, l’ordre de leurs états dépend de la disposition des capteurs, de l’affectation des canaux et du sens de rotation.
Enregistrement de l’ordre des bits Hall et des transitions d’état directionnelles
La fiche d’interface doit définir l’ordre utilisé pour représenter les états Hall. Une valeur à trois bits est ambiguë à moins que le lecteur ne sache quel bit correspond à chaque capteur.
Dans l’exemple illustratif suivant, l’ordre des bits est Hall A, Hall B, Hall C, de gauche à droite. La disposition correspond à un schéma Hall de 120 degrés électriques.
Dans cet exemple, la rotation dans le sens des aiguilles d’une montre est définie en regardant directement vers le moteur depuis l’extrémité de son arbre de sortie. Cette convention s’applique à l’exemple donné, et non à tous les moteurs.
Les six états ci-dessous forment une séquence électriquement cohérente dans laquelle un canal Hall change à chaque transition. Le sens inverse suit l’ordre des états inverse.
Tableau 2. Séquence d’états Hall illustrative à 120 degrés
| Secteur illustratif | États Hall A/B/C | État suivant dans le sens horaire | État suivant dans le sens antihoraire |
| S1 | 001 | 101 | 011 |
| S2 | 101 | 100 | 001 |
| S3 | 100 | 110 | 101 |
| S4 | 110 | 010 | 100 |
| S5 | 010 | 011 | 110 |
| S6 | 011 | 001 | 010 |
Les étiquettes de secteur sont des identifiants à titre indicatif plutôt que des références absolues d’angle du rotor. Le tableau ne définit pas l’excitation de phase, la polarité de commutation ni une séquence universelle dans le sens des aiguilles d’une montre.
Dans une configuration Hall classique à 120 degrés, les six états actifs excluent généralement 000 et 111. Cette restriction s’applique à la configuration spécifiée à 120 degrés et ne doit pas être supposée valable pour des capteurs à effet Hall configurés avec un espacement électrique différent.
Une configuration à effet Hall de 60 degrés électriques peut produire un ensemble valide différent incluant 000 ou 111. La validité des états doit donc être évaluée par rapport au schéma de capteur spécifié.
Définir la relation entre les phases du moteur
Un état Hall n’identifie pas à lui seul la commande de phase correcte du moteur. Le contrôleur a également besoin de connaître la relation établie entre les transitions du capteur et la position électrique des enroulements.
Documentez les identifiants physiques des phases du moteur, généralement U, V et W, et précisez la référence utilisée pour associer les transitions Hall à ces phases.
Le comportement de commutation du variateur dépend également de son mode de fonctionnement, de ses conventions de sortie et de la séquence de phases configurée. Un tableau Hall ne doit pas imposer tacitement un modèle d’entraînement universel.
Lors de l’intégration, vérifiez la relation de phase à l’aide de mesures contrôlées et de la configuration approuvée du variateur. Un mappage incorrect peut entraîner des vibrations, une rotation inverse, un courant excessif ou un échec au démarrage.
Établir un point de vue de rotation cohérent
Les indications de sens de rotation deviennent ambiguës lorsqu’un ingénieur observe le moteur depuis l’extrémité de l’arbre et qu’un autre utilise l’extrémité opposée du carter comme référence.
Consignez la position d’observation définie, le sens de rotation positif et la séquence Hall observée correspondante. Indiquez toute différence spécifique à l’application entre la rotation de l’arbre et le mouvement de la charge entraînée.
Le sens de rotation du moteur doit être vérifié sans partir du principe que l’inversion de deux fils de phase ou la modification d’un paramètre logiciel préserve la relation documentée entre les capteurs Hall et les phases.
Toute modification du câblage des phases, de l’affectation des contacts Hall ou de l’interprétation du sens de rotation nécessite une révision de la configuration de commutation concernée et des rapports de validation associés.
Angle électrique, angle mécanique et nombre de paires de pôles du rotor
Les transitions Hall sont liées à la géométrie du champ magnétique du moteur. Les ingénieurs doivent distinguer la position électrique du rotor de la rotation physique de l’arbre lors de l’interprétation du retour d’information.
Relier la rotation de l’arbre à la position électrique
L’angle mécanique décrit la rotation physique de l’arbre du moteur. L’angle électrique décrit la position du rotor par rapport à un cycle répétitif du champ magnétique du moteur.
Pour un rotor comportant plusieurs paires de pôles, un tour mécanique contient plusieurs tours électriques. Au cours d’un tour complet de l’arbre, le champ magnétique effectue un cycle électrique pour chaque paire de pôles du rotor.
La conversion de base est la suivante : angle électrique = angle mécanique × nombre de paires de pôles. Les deux angles doivent utiliser des unités angulaires cohérentes et la même référence de rotation définie.
À titre d’exemple, pour un rotor comportant quatre paires de pôles, une rotation mécanique de l’arbre de 30 degrés correspond à une rotation électrique de 120 degrés. Il ne s’agit pas d’une spécification du produit.
La fiche d’interface doit indiquer explicitement le nombre réel de paires de pôles. Sans cette information, les calculs de vitesse du variateur et les conversions de position électrique en position mécanique risquent d’être erronés.
Pour six transitions Hall espacées de manière régulière par tour électrique, l’angle mécanique nominal entre deux transitions adjacentes est égal à 360 degrés divisé par six fois le nombre de paires de pôles.
Les positions réelles des transitions peuvent s’écarter de l’espacement nominal en raison de l’emplacement des capteurs, des caractéristiques magnétiques et des conditions de mesure. Enregistrez les tolérances applicables plutôt que de supposer un alignement parfait.
Définir l’alignement des capteurs à effet Hall et les références de position du rotor
Une transition de capteur à effet Hall identifie une référence de position magnétique, mais cette référence n’est pas automatiquement alignée sur un passage à zéro particulier de la force contre-électromotrice (FCE) d’une phase ou sur l’instant de commutation du variateur.
Précisez la relation angulaire entre le capteur et la phase à l’aide d’une référence électrique clairement identifiée. Distinguez la position physique de montage du capteur de l’emplacement de la transition observé lors des essais.
Les décalages angulaires doivent être consignés avec leur convention de signe, leur référence de direction et leurs conditions de mesure. Sinon, un même décalage numérique pourrait être interprété dans des directions opposées.
Ces informations sont particulièrement importantes lors de l’examen d’un moteur BLDC sur mesure dont les dispositions des enroulements, du rotor et des capteurs doivent être adaptées à l’interface électrique prévue.
Les calculs de vitesse nécessitent également une interprétation minutieuse. La fréquence de transition de Hall ne peut être convertie en vitesse mécanique que lorsque le nombre de transitions et le nombre de paires de pôles sont correctement définis.
Pour une configuration à six transitions par tour électrique, la vitesse mécanique en tr/min est égale à la fréquence de transition en transitions par seconde multipliée par 60, puis divisée par six fois le nombre de paires de pôles.
Ce calcul suppose que les transitions sont correctement détectées et que le schéma de détection à effet Hall spécifié est respecté. Des fronts manquants, des retards de filtrage ou une interprétation erronée des états peuvent fausser l’estimation de la vitesse obtenue.
Synchronisation des signaux Hall, filtrage, comportement au démarrage et traces de validation
La compatibilité électrique statique ne définit qu’une partie de l’interface. Les signaux Hall doivent également changer aux positions attendues et rester interprétables pendant le fonctionnement réel du moteur.
Spécifier la synchronisation et le filtrage dynamiques des signaux
Enregistrez les temps de montée et de descente des signaux de sortie pertinents, les retards de propagation et les tolérances de synchronisation dans des conditions de fonctionnement définies. Ces caractéristiques déterminent à quel moment le variateur reconnaît les changements de position du rotor.
Les signaux à drain ouvert et à collecteur ouvert sont particulièrement sensibles à la résistance de pull-up et à la capacité totale de la ligne. Leurs fronts montants peuvent ralentir à mesure que la charge du câble augmente.
Les câbles longs peuvent introduire une capacité supplémentaire et une exposition accrue au bruit. L’étude de l’interface doit tenir compte de la construction et de l’acheminement réels du faisceau de câbles, plutôt que de se baser sur un câblage de laboratoire idéal.
Le filtrage des entrées du contrôleur peut rejeter les perturbations brèves, mais un filtrage excessif peut retarder la reconnaissance des transitions Hall. Ce retard modifie la relation effective entre la position du rotor et la commutation.
Définissez le temps de rebond pertinent, la méthode d’échantillonnage, le comportement du filtre numérique ou les exigences de qualification des entrées. Ces paramètres doivent être évalués à la fréquence de transition de Hall la plus élevée prévue.
La fréquence de transition maximale dépend de la vitesse mécanique, du nombre de paires de pôles et du nombre de transitions de Hall par tour électrique. L’échantillonnage et le traitement par le contrôleur doivent prendre en charge la fréquence d’événements qui en résulte.
Pour une configuration à six transitions, la fréquence de transition est égale à la vitesse mécanique en tr/min multipliée par six fois le nombre de paires de pôles, divisée par 60.
Les critères d’acceptation temporelle doivent tenir compte à la fois du risque de transition manquée et de l’erreur de position de commutation. Un filtre produisant des signaux d’apparence propre peut néanmoins introduire un retard inacceptable lors d’une rotation rapide.
Documentation sur le démarrage et le comportement statique du capteur à effet Hall
À l’arrêt, un système à capteurs Hall en bon état de fonctionnement indique normalement un état correspondant à la position magnétique stationnaire du rotor, à condition que le circuit du capteur soit correctement alimenté.
Cependant, un état stationnaire plausible ne garantit pas que les canaux effectueront correctement la transition une fois que le rotor sera en mouvement. Une vérification statique ne permet pas de prouver la synchronisation dynamique de la commutation.
La spécification de démarrage doit distinguer le comportement de mise sous tension des capteurs de la stratégie de démarrage du moteur par le variateur. La validité de la sortie pendant la stabilisation de l’alimentation doit être établie séparément.
Notez si le variateur nécessite une lecture Hall initiale stable, comment il valide les transitions suivantes, et quelles conditions autorisent ou empêchent la commande de démarrage.
Lors du mouvement initial, le contrôleur doit associer les changements observés à la rotation et à la relation de phase configurées. Un alignement incorrect peut rester masqué jusqu’au début de l’accélération.
L’inversion de sens nécessite une attention similaire. La séquence Hall attendue change de sens, tandis que toute estimation d’état et tout filtrage effectués par le contrôleur doivent rester cohérents avec le mouvement réel.
Définir les réponses en cas de signal manquant et d’état de défaut
Les défauts liés aux capteurs Hall peuvent provenir des capteurs, des connecteurs, des faisceaux de câbles, des circuits d’alimentation ou des entrées du contrôleur. Une fiche d’interface doit identifier les défauts observables sans supposer une cause sous-jacente spécifique.
- Transitions manquantes : définissez comment le contrôleur détecte les fronts absents lorsqu’un mouvement est commandé ou confirmé de manière indépendante.
- Canaux Hall bloqués : identifiez le comportement diagnostique attendu lorsqu’un canal reste à l’état haut ou bas malgré un mouvement pertinent du rotor.
- Séquences d’états inattendues : comparez les transitions observées avec le schéma Hall documenté et le sens de rotation approuvé.
- Défauts d’alimentation des capteurs : Précisez comment l’undersurtense, une alimentation déconnectée ou des niveaux de signal non valides sont identifiés lorsque la conception le permet.
- Récupération après défaut : consigner la réponse requise du contrôleur, les conditions de redémarrage et les indications pertinentes destinées à l’opérateur ou au personnel de supervision.
La détection des défauts ne peut pas reposer entièrement sur une liste d’états binaires interdits. Certaines conditions problématiques conservent des états plausibles pris isolément tout en produisant des séquences incorrectes ou des informations de synchronisation manquantes.
Par exemple, un rotor à l’arrêt peut légitimement ne produire aucune transition Hall. Un délai d’attente en cas de front manquant doit donc tenir compte du fait que la rotation est réellement attendue ou vérifiée de manière indépendante.
De même, une entrée bruyante peut alterner entre des états par ailleurs valides. L’évaluation diagnostique doit tenir compte de l’ordre des séquences, du timing des transitions et du contexte de fonctionnement du contrôleur.
La détection classique des défauts de capteurs à effet Hall ne doit pas être automatiquement considérée comme une fonction de sécurité des personnes. Toute réponse requise liée à la sécurité nécessite une architecture de sécurité définie et validée séparément.
Valider l’interface à l’aide de traces de formes d’onde synchronisées
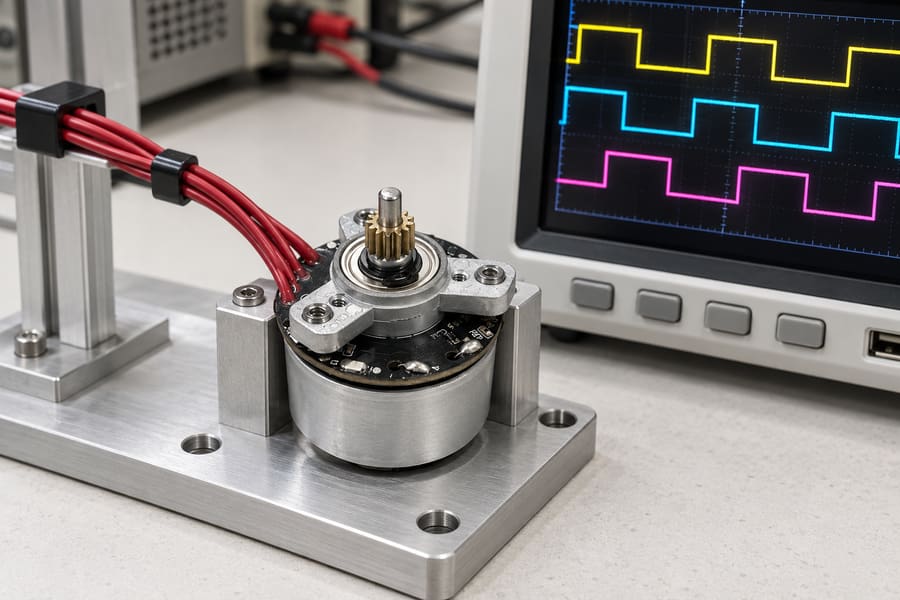
Les tracés illustratifs montrent pourquoi les canaux simultanés facilitent la comparaison des transitions. Il ne s’agit pas de données de produit mesurées ; l’acceptation nécessite des signaux enregistrés, une référence de phase identifiée et des conditions de fonctionnement documentées.
Une vérification pratique doit capturer simultanément les signaux Hall A, Hall B et Hall C. Des références temporelles communes permettent aux ingénieurs d’identifier l’ordre des transitions, les différences de synchronisation et les changements inattendus.
Lorsque cela est approprié et mesurable en toute sécurité, enregistrez les références pertinentes de tension de phase, de courant de phase ou de force contre-électromotrice (FCE) parallèlement aux signaux Hall. Ces mesures facilitent la vérification de l’alignement électrique.
Précisez l’emplacement exact de la mesure de la forme d’onde. Les signaux enregistrés au niveau du connecteur du moteur peuvent différer de ceux reçus au niveau du variateur en raison de la charge du faisceau de câbles ou du conditionnement des entrées.
Vérifiez les niveaux de signal par rapport aux garanties de sortie documentées et aux exigences du récepteur. Les observations à l’oscilloscope doivent inclure une résolution de tension et de synchronisation suffisante pour les critères d’acceptation prévus.
Le plan de validation doit couvrir des conditions d’alimentation représentatives, le démarrage, l’accélération, la rotation en régime constant, la décélération et les changements de sens de rotation lorsque ces comportements font partie de l’application.
Les essais effectués à une seule vitesse pratique ne permettent pas d’établir l’enveloppe temporelle complète. Évaluez les conditions qui mettent à l’épreuve la fréquence de transition, la qualité du signal et la réponse du variateur configuré.
Pour chaque essai, consignez la configuration du moteur concernée, le nombre de paires de pôles, l’ordre des bits Hall, le point de vue de direction, les identifiants de phase, les réglages du contrôleur et les conditions de mesure.
Lors de l’examen de l’interface prévue pour le variateur de moteur BLDC, vérifiez que ses exigences en matière d’alimentation, d’entrées logiques, de mappage de phase, d’échantillonnage et de filtrage correspondent aux caractéristiques documentées du moteur.
Les critères d’acceptation doivent être établis avant les essais. Ils peuvent porter sur les niveaux de signal autorisés, l’ordre des transitions, l’écart de synchronisation, les défauts détectés et le bon fonctionnement sous des charges représentatives.
Toute modification du câblage des capteurs, du filtrage du contrôleur, du mappage des phases ou de l’alignement des capteurs à effet Hall doit entraîner une révision des exigences concernées. Les tracés précédemment approuvés peuvent ne plus correspondre à l’ensemble révisé.
Préparer le rapport final d’interface électrique
Le dossier d’interface approuvé doit inclure un schéma de brochage contrôlé des connecteurs, les limites électriques des capteurs, la responsabilité des circuits de pull-up, l’évaluation de la compatibilité des récepteurs, ainsi que les relations documentées entre l’alimentation et la masse.
Il doit également contenir la séquence réelle des états des capteurs à effet Hall, le point de vue de rotation, la référence de phase du moteur, le nombre de paires de pôles, les informations d’alignement angulaire et les réglages de synchronisation applicables du contrôleur.
Joindre les enregistrements synchronisés des formes d’onde Hall et de référence de phase, accompagnés des conditions d’essai, des références des instruments, des écarts observés, des critères d’acceptation définis par l’application et de l’approbation de l’ingénieur responsable.
Les livrables finaux sont une fiche d’interface électrique soumise à un contrôle des révisions, des schémas approuvés du faisceau de câbles et de la cartographie des phases, une configuration validée du contrôleur, ainsi que des enregistrements traçables relatifs à la mise en service, à la rotation et aux tests de détection de défauts.
