
A separação do binário de cogging da ondulação induzida pela alimentação começa com a representação gráfica do binário do eixo sem alimentação em função do ângulo do rotor. Um motor BLDC sem ranhuras ideal não apresenta cogging convencional relacionado com os dentes, pelo que os padrões residuais requerem investigação.
Em seguida, medem-se simultaneamente o binário alimentado, as correntes de fase e o ângulo do rotor. Os engenheiros dos fabricantes de equipamento original (OEM) podem utilizar comparações controladas para distinguir efeitos de retenção magnética, arrasto mecânico e perturbações dependentes da corrente antes de proporem alterações ao projeto.
O que distingue o binário de cogging da ondulação do binário sob carga num motor BLDC sem ranhuras?
Por que razão um estator sem ranhuras ideal não apresenta torque de cogging convencional
Num motor com ranhuras, os ímanes do rotor encontram uma relutância magnética variável à medida que passam pelos dentes do estator. Essa interação produz um binário de cogging dependente da posição, mesmo quando não flui corrente de fase.
Um estator sem ranhuras ideal elimina a geometria de dentes e ranhuras responsável por este efeito convencional. Não elimina os rolamentos, a assimetria magnética, a excentricidade nem todas as fontes possíveis de binário periódico sem alimentação.
Chame a uma perturbação magnética repetível sem alimentação «binário de retenção residual» até que a sua origem seja determinada. Chamar a cada solavanco a baixa velocidade de «cogging» pode levar uma equipa de OEM a um redesenho desnecessário do estator.
- Possibilidade magnética: a assimetria do rotor ou do íman pode produzir uma perturbação de posição fixa, mesmo sem ranhuras no estator.
- Possibilidade mecânica: Os rolamentos, acoplamentos e o alinhamento das fixações podem produzir resistência periódica ou dependente da direção.
- Precaução na medição: uma forma de onda com bloqueio angular, por si só, não prova que tenha sido causada por forças magnéticas.
O que muda quando o motor é alimentado?
O binário de funcionamento é produzido pelas correntes dos enrolamentos que interagem com o campo magnético do rotor. O seu valor instantâneo pode variar com harmónicos da força contra-eletromotriz, distorção de corrente, comportamento de comutação e estimativa de posição.
Mesmo um traço sem alimentação, praticamente sem características, pode acompanhar uma ondulação percetível quando o motor está energizado. Por outro lado, uma pequena componente de retenção sem alimentação pode permanecer visível dentro de uma forma de onda maior dependente da corrente.
Para a decisão do OEM, separe as questões: o que resiste à rotação do eixo sem corrente comandada e que variação de binário surge durante a condição de funcionamento com alimentação especificada?
O binário de retenção residual está associado à energia potencial magnética e à posição do rotor; a ondulação sob alimentação descreve as variações enquanto o binário elétrico é gerado. Gráficos de aspeto semelhante não implicam física idêntica nem ações corretivas.
A categoria de motores CC sem escovas fornece o contexto do produto, mas a construção sem ranhuras e os parâmetros elétricos devem ser confirmados para o projeto específico que está a ser avaliado.
Como deve configurar um teste fiável de medição de binário?
Escolha sensores que captem pequenas variações de binário
Adapte a faixa do transdutor de binário à carga média esperada e à amplitude da perturbação. Uma faixa excessiva pode ocultar pequenas variações; uma capacidade inadequada pode sobrecarregar o instrumento durante arranques ou transientes.
Registe separadamente a precisão, a resolução, a faixa calibrada, o ruído de fundo e a largura de banda utilizável. Um sensor pode indicar o binário médio com precisão, mas não conseguir resolver uma característica estreita relacionada com a comutação.
Meça a posição do rotor com uma referência mecânica repetível. Se o rotor tiver p pares de pólos, o ângulo elétrico é igual a p × ângulo mecânico mais um desvio, com todos os ângulos expressos na mesma unidade angular.
Verifique toda a cadeia de aquisição, não apenas a ficha técnica do sensor. A filtragem pode reduzir um pico estreito, e atrasos de canal não sincronizados podem fazer com que um evento de binário pareça desligado da transição de corrente associada.
- Sincronização: Utilize um relógio de aquisição partilhado ou um alinhamento verificado de carimbos de data/hora para os canais de binário, codificador e corrente.
- Largura de banda: Capture o conteúdo harmónico relevante sem aliasing, documentando simultaneamente os filtros analógicos e digitais.
- Calibração: Confirme o zero de binário, a polaridade do transdutor, a direção do codificador e a polaridade do sensor de corrente antes de recolher comparações.
Controlo do arrasto, conformidade e temperatura do dispositivo de fixação
Um motor com baixo nível de perturbação pode parecer irregular se o dispositivo de acionamento contribuir com pulsações de binário. A excentricidade do acoplamento, a pré-carga dos rolamentos, as forças dos cabos e o desalinhamento do eixo merecem todos uma verificação de referência.
Sempre que possível, caracterize o acionamento externo e o acoplamento sem o motor de teste ou com um conjunto de referência adequado. Registe o que a linha de base inclui, em vez de assumir que todos os efeitos do dispositivo de fixação podem ser subtraídos.
Mantenha a orientação de montagem, a pilha do acoplamento, a posição do sensor e a temperatura do enrolamento rastreáveis. A expansão térmica altera a pré-carga; rolamentos quentes e rolamentos frios podem não produzir um arrasto idêntico.
Nos ensaios com alimentação, o binário medido no eixo pode incluir efeitos da inércia da carga e da conformidade mecânica. Uma ressonância pode amplificar uma pequena excitação, pelo que um sinal de sensor elevado não significa necessariamente uma grande ondulação do binário no entreferro.
| Canal de medição | Teste sem alimentação | Teste com alimentação | Verificação principal |
| Binário no eixo | Torque de reação a baixa velocidade | Binário médio e ondulação | Calibração, largura de banda, margem de sobrecarga |
| Codificador do rotor | Referência de ângulo mecânico | Ângulo e velocidade | Direção, estabilidade do índice, sincronização |
| Corrente de fase | Confirmar que a excitação é insignificante | Forma de onda real da corrente do enrolamento | Desvio, polaridade, alinhamento da amostragem |
| Temperatura | Condições inicial e final | Estado térmico de funcionamento | Condições comparáveis dos rolamentos e dos enrolamentos |
| Linha de referência do dispositivo de fixação | Artefactos de arrasto e periódicos | Artefactos dinâmicos e dependentes da carga | Repetibilidade após a remontagem |
Como se mede o binário residual sem alimentação?
Passo 1: Remover a excitação e documentar as condições dos terminais
Desative o controlador do motor e verifique se não permanece qualquer corrente de fase comandada. Para uma avaliação do retentor magnético sem alimentação, os terminais dos enrolamentos em circuito aberto são geralmente preferíveis a fases acidentalmente em curto-circuito.
Os enrolamentos em curto-circuito podem transportar correntes induzidas quando o rotor gira, criando uma travagem eletromagnética que depende da velocidade. Os circuitos abertos podem ainda deixar pequenos efeitos parasíticos, pelo que se deve indicar explicitamente a ligação.
Verifique se o sistema de rotação externo não pode alimentar o controlador através de um caminho não pretendido. Registe a ligação do enrolamento, o método de isolamento do controlador, as condições ambientais e a temperatura inicial do motor.
O isolamento elétrico deve ser verificado, em vez de ser inferido a partir de um comando desativado. Um inversor ligado, uma rede de proteção ou uma sonda de medição podem deixar um caminho de condução que altere a linha de base durante a rotação externa.
- Segurança: Utilize um procedimento de isolamento adequado antes de alterar as ligações dos terminais ou de rodar o eixo externamente.
- Rastreabilidade: Identifique o dispositivo de fixação exato e o estado elétrico utilizados para cada forma de onda guardada.
Passo 2: Mapeie o binário em função do ângulo mecânico do rotor
Acerte o eixo lentamente através de várias rotações mecânicas completas a uma velocidade aproximadamente constante. Se o binário for extremamente pequeno, um método de avanço angular quase-estático pode ajudar a separar a dinâmica dos efeitos de posição.
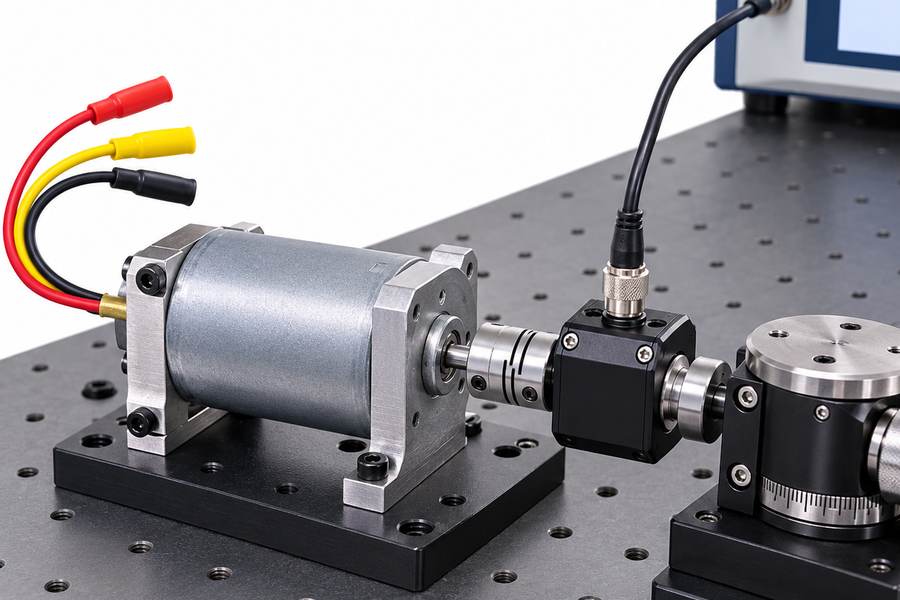
Disposição ilustrativa de um ensaio externo; a imagem não identifica a construção do estator de um motor específico.
Registe o binário e o ângulo em simultâneo e, em seguida, repita no sentido horário e anti-horário. Utilize uma convenção de sinal consistente para que a inversão não inverta acidentalmente a componente magnética aparente durante a comparação.
Desconsidere os intervalos de aceleração e paragem ao estimar os efeitos de posição estacionária. Um rotor em aceleração requer binário inercial; essa contribuição não constitui evidência de binário de cogging ou de retenção.
Se a velocidade de acionamento flutuar, verifique se os picos de binário aparente coincidem com essas flutuações. Repetir a varredura mais lentamente ou por incrementos angulares fixos ajuda a contestar uma explicação relacionada com a inércia.
Exemplo ilustrativo: Uma característica estreita surge perto do mesmo ângulo mecânico em rotações repetidas. Essa reprodutibilidade justifica a investigação, mas ainda não identifica se foi o motor ou o dispositivo de fixação que a gerou.
Passo 3: Verificar se o padrão é magnético, de atrito ou artificial
O atrito opõe-se geralmente ao movimento, pelo que a sua contribuição muda de sinal quando a rotação se inverte. Um binário magnético conservativo dependente da posição, expresso de acordo com uma convenção física de binário, não se inverte simplesmente porque a direção do deslocamento muda.
Comparar traços alinhados em sentido de avanço e de retrocesso pode, portanto, ajudar a separar os componentes de direção par e ímpar. Trata-se apenas de uma estimativa quando o atrito apresenta stick-slip, histerese ou dependência da velocidade.
- Comparação de direção: procure desvios que sigam a direção do movimento, em vez da posição absoluta do rotor.
- Comparação de velocidade: Repita a operação a outra velocidade baixa para revelar perdas viscosas, efeitos de correntes parasitas ou artefactos dinâmicos.
- Comparação da fixação: Verifique novamente o alinhamento ou remonte o conjunto para ver se uma característica periódica se move ou se altera.
- Atribuição magnética: Reserve essa designação para um componente persistente dependente da posição, comprovado por verificações independentes.
O resultado desta fase é um mapa de perturbações sem alimentação, não necessariamente uma especificação medida do binário de cogging. Preserve os metadados relativos à direção, velocidade, temperatura e incerteza.
Como se mede a ondulação do binário sob condições controladas?
Passo 1: Escolha os pontos de funcionamento a partir do ciclo de trabalho do fabricante
Defina a velocidade pretendida do eixo, o binário de carga, a tensão do barramento, o modo de controlo e o estado térmico antes de ligar o motor. Um único funcionamento sem carga não pode representar um eixo de movimento sob carga.
Inclua pontos de baixa velocidade quando for importante um indexamento suave ou um posicionamento estável, e pontos representativos sob carga quando a pulsação possa excitar o sistema mecânico. Mantenha cada condição de teste reproduzível.
Exemplo ilustrativo: um eixo apresenta vibração apenas enquanto mantém uma determinada velocidade sob carga. Realize o teste próximo desse ponto de funcionamento, em vez de considerar uma forma de onda sem carga a alta velocidade como prova decisiva.
Passo 2: Registe em simultâneo o binário, o ângulo do rotor e as correntes de fase reais
Recolha o binário do eixo, o ângulo do rotor, a velocidade e as correntes de fase medidas numa base temporal sincronizada. Os comandos de corrente, por si só, são insuficientes: as correntes reais dos enrolamentos podem apresentar atrasos, distorções ou saturação.
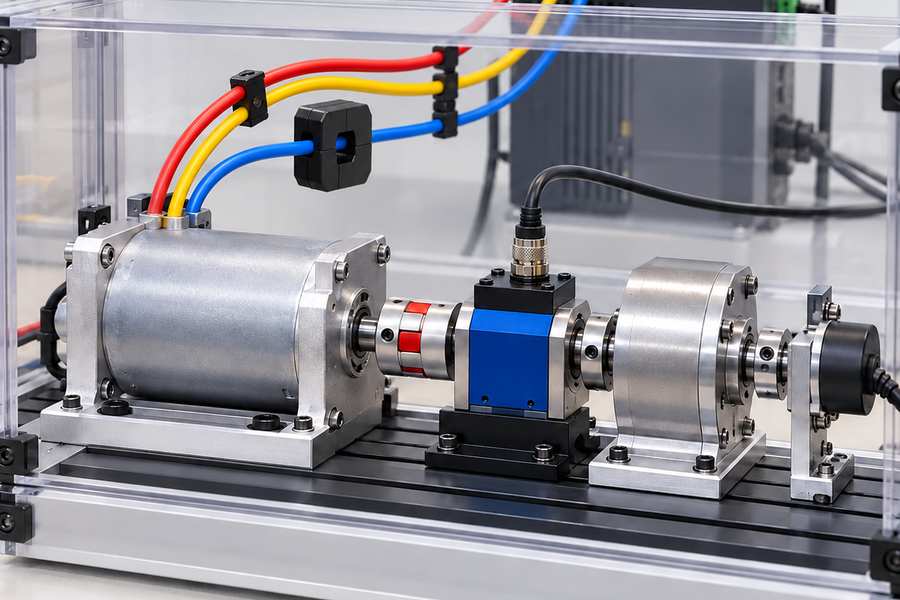
Disposição ilustrativa de um teste externo; a imagem não identifica a construção do estator de um motor específico.
Mantenha várias rotações mecânicas estáveis e guarde as amostras brutas. Inspecione o atraso de sincronização, a interpolação do codificador, o desfasamento do canal de binário e a filtragem anti-aliasing antes de calcular a magnitude da ondulação.
A reamostragem por ângulo é útil para a análise de ordem, mas altera a representação do ruído e dos eventos não estacionários. Conserve a série temporal original para investigar transientes de comutação ou oscilações de controlo de velocidade.
- Referência elétrica: Determine o número de pares de pólos e o desvio do ângulo elétrico do rotor para o conjunto testado.
- Referência mecânica: Registe a localização do sensor de binário em relação aos acoplamentos, à inércia da carga e aos rolamentos de suporte.
- Janela de análise: Utilize um intervalo de funcionamento estacionário, em vez de misturar o arranque, a aceleração e o funcionamento em regime estacionário.
A informação relativa ao controlador do motor de corrente contínua sem escovas pode servir de base para questões de revisão relacionadas com o controlador; as definições reais de comutação, detecção e circuito de corrente devem ser documentadas para o acionamento testado.
Passo 3: Altere deliberadamente uma condição
Repita o teste em níveis especificados de corrente de carga, controlando a velocidade e a temperatura com a maior precisão possível. Em seguida, examine as variações de velocidade, tendo em conta que a largura de banda e os efeitos de ressonância também podem variar.
Quando o sistema de controlo o permitir, compare definições bem documentadas de controlo de corrente ou calibração de posição. As alterações na estrutura do binário após um ajuste do controlador são pistas, não provas imediatas de causalidade.
Os testes com alimentação em marcha à frente e à retrocorrida podem revelar atrito assimétrico ou comportamentos de controlo. Não compare traços brutos com sinal sem primeiro normalizar as convenções de binário do eixo e de ângulo.
Como pode atribuir a variação de binário medida à sua origem?
Alinhe as formas de onda referenciadas ao ângulo antes de as comparar
Converta os sinais de binário no domínio do tempo em coordenadas de ângulo mecânico utilizando dados do codificador. Compare ângulos, direções e janelas de funcionamento estáveis semelhantes; não alinhe visualmente picos não relacionados manualmente.
Separe o binário médio do eixo da sua componente flutuante dentro de cada teste com alimentação definido. Indique se a ondulação é relatada como binário pico a pico, variação RMS ou amplitude harmónica especificada.
Um valor pico a pico é igual ao binário máximo medido menos o mínimo ao longo da janela de análise indicada, em newton-metros (N·m). Dois traços podem partilhar este valor, mesmo que atinjam os seus picos em posições diferentes do rotor ou resultem de perturbações não relacionadas.
Exemplo ilustrativo: Uma pequena característica não alimentada repete-se num determinado ângulo do rotor, enquanto uma característica maior, alimentada, varia consoante as definições de controlo de corrente. A comparação sugere dois mecanismos que requerem verificações separadas.
Utilizar a análise de ordem mecânica e elétrica
A análise de ordem expressa o conteúdo periódico em ciclos por revolução mecânica. Uma característica numa ordem mecânica fixa pode ter origem no motor, no acoplamento, na carga ou no dispositivo de medição.
O ângulo elétrico avança um ciclo elétrico por cada passagem de um par de pólos, pelo que uma fundamental elétrica ocorre a p ciclos por revolução mecânica num motor com p pares de pólos.
Os harmónicos de corrente e de binário podem partilhar localizações de ordem com perturbações mecânicas. Compare as características de binário com a corrente e o ângulo medidos e, em seguida, confirme as conclusões com alterações controladas.
- Bloqueio angular: a repetição na mesma posição do codificador estabelece a periodicidade, não a origem magnética.
- Correlação de corrente: Uma frequência ou ordem partilhada justifica uma investigação mais aprofundada; por si só, não estabelece a causalidade do binário.
- Comportamento de fase: Compare a fase harmónica entre pontos de funcionamento, preservando o zero do codificador e o atraso no processamento do sinal.
Não subtraia os valores pico a pico com e sem alimentação
A subtração pico a pico ignora o momento em que cada perturbação ocorre. Duas formas de onda de amplitude idêntica podem reforçar-se em ângulos correspondentes ou anular-se parcialmente quando as suas relações de fase diferem.
O problema vai além da aritmética. A ativação de um motor altera as forças magnéticas, as cargas nos rolamentos, o aquecimento induzido pela corrente e a dinâmica de funcionamento; o seu atrito e as respostas dos dispositivos de fixação podem já não corresponder à linha de base.
A subtração de formas de onda alinhadas angularmente pode, por vezes, estimar uma componente se as condições subjacentes e os caminhos de transferência forem comparáveis. Documente essa suposição e propague a incerteza da medição antes de interpretar o resíduo.
Por exemplo, remover um traço sem alimentação de um traço com alimentação sem ter em conta o arrasto do dispositivo de fixação dependente da velocidade pode criar uma harmónica eletromagnética aparente que é, na verdade, um artefacto do teste.
Ao calcular qualquer resíduo, preserve as formas de onda com sinal, em vez de subtrair as magnitudes. Registe a referência angular, o método de interpolação, o desfasamento do ponto de funcionamento e a incerteza de cada medição que contribui para o resultado.
Confirme as causas suspeitas com alterações independentes
Atribua a cada característica inesperada uma hipótese e um teste discriminatório. A repetição sem alterar as condições estabelece consistência; raramente determina qual o componente que gerou a perturbação.
| Padrão observado | Possível fonte | Ação de verificação |
| Variação sem alimentação, com ângulo bloqueado | Torque residual de retenção ou geometria do dispositivo de fixação | Inverta a direção e verifique novamente o dispositivo de fixação |
| Desvio sensível à direção | Atrito ou histerese | Comparar varreduras correspondentes em sentido direto e inverso |
| A ondulação varia com a corrente de carga | Binário eletromagnético ou alteração da carga mecânica | Comparar harmónicas de corrente e estado térmico |
| Perturbações próximas de eventos de comutação | Distorção de corrente ou erro de posição | Inspecione as correntes sincronizadas e o ângulo do rotor |
| Alterações periódicas nas características após a remontagem | Acoplamento, alinhamento ou artefacto do sensor | Repita os testes de referência e com alimentação |
| A ondulação varia com a velocidade | Ressonância dinâmica, arrasto ou resposta de controlo | Utilize varreduras de velocidade controladas e verificações de largura de banda |
Exemplo ilustrativo: Uma harmónica de binário enfraquece após a correção do desvio do codificador, enquanto a distorção de corrente medida também diminui. Isso corrobora uma explicação relacionada com o controlo, ficando pendente a repetição dos testes sob carga inalterada.
Como devem os engenheiros dos fabricantes de equipamento original (OEM) especificar e validar a suavidade do binário?
Definir requisitos separados para condições sem alimentação e com alimentação
Especifique o binário residual sem alimentação utilizando um intervalo angular definido, sentido de rotação, velocidade ou método quase-estático e temperatura. Evite designar este valor como «cogging» convencional sem provas do seu mecanismo.
Defina a ondulação com alimentação a velocidades, binários, tensões, temperaturas e configurações do controlador explícitas. Indique a estatística e a largura de banda utilizadas para avaliar a aceitabilidade; os limites devem seguir as necessidades de vibração e posicionamento da aplicação.
Uma percentagem relativa ao binário médio pode ajudar na comparação sob carga, mas torna-se instável quando o binário médio é próximo de zero. Utilize um critério absoluto em N·m nos casos em que a normalização percentual possa induzir em erro.
Solicite Evidências que possam ser reanalisadas
Uma figura resumida não constitui um registo de qualificação completo. Solicite dados brutos sincronizados, curvas processadas com referência angular, parâmetros de análise e contexto suficiente para reproduzir cada resultado.
A repetibilidade deve incluir ensaios separados e, quando viável, a remoção e reinstalação do motor. Uma aprovação que dependa de uma única posição de acoplamento cuidadosamente ajustada constitui uma evidência fraca para a aceitação em produção.
- Identificação do motor: Registe a revisão do modelo, a construção verificada do estator, o número de pares de pólos, a interface do eixo e a configuração do enrolamento.
- Condições de funcionamento: Registe a tensão, a velocidade, a carga, a temperatura, o sentido de rotação e a configuração do controlador para cada execução.
- Cadeia de medição: Registe a calibração dos sensores, a referência do codificador, a taxa de amostragem, a filtragem, o alinhamento e a linha de base do dispositivo de fixação.
- Resultados: Forneça mapas sem alimentação, traçados com alimentação, espectros harmónicos, ensaios repetidos e estimativas de incerteza.
- Disposição: Identifique padrões não resolvidos, proponha ações corretivas e indique o reteste exato necessário para a aceitação.
Chegar a acordo sobre uma transferência de engenharia específica para o modelo
A Gian Transmission apresenta opções personalizadas de motores sem escovas, incluindo uma opção de design sem ranhuras e uma categoria de tensão de 5 V. Essas descrições de categoria não definem a construção nem a classificação de qualquer modelo individual ilustrado.
Para uma revisão por parte do OEM, confirme os parâmetros elétricos e a interface mecânica do projeto selecionado antes de definir os limites de binário. Mantenha a configuração do controlador fixa enquanto avalia uma revisão do motor; ao testar uma alteração no controlo, mantenha o mesmo motor e repita a execução de referência.
Utilize a via de contacto para transmitir um resumo de teste específico do modelo quando for necessária a coordenação com o fornecedor. A transferência deve conter pontos de funcionamento aprovados, condições dos terminais, requisitos de medição sincronizada, definições de formas de onda, controlos de fixação, critérios de aceitação e um responsável por cada perturbação não resolvida.
