
Antes de seleccionar el variador adecuado, los compradores necesitan disponer de los datos de inductancia del motor BLDC de rotor interno, definidos en función de la conexión del bobinado, el método de medición, la posición del rotor, la corriente y la temperatura. Un único valor nominal no puede describir todas las condiciones de funcionamiento ni garantizar la compatibilidad.
Gian Transmission ofrece opciones personalizadas de bobinado, tensión e interfaz; no obstante, la selección del variador sigue requiriendo datos eléctricos específicos de la aplicación y una verificación previa.
Confirmar la conexión del bobinado y la convención de inductancia
Los compradores que revisen configuraciones personalizadas de motores BLDC de rotor interno también deben definir los requisitos generales de diseño de los motores de corriente continua sin escobillas. La información del producto proporciona contexto, pero no sustituye a un registro de inductancia específico del motor.
Inductancia de fase frente a inductancia línea a línea
La inductancia de fase describe una fase en unas condiciones eléctricas y magnéticas definidas. La inductancia línea a línea se mide entre dos terminales del motor y refleja la red de bobinados conectada.
Los valores no son automáticamente intercambiables. Una medición en los terminales puede incluir más de una fase y el acoplamiento magnético entre ellas.
Los compradores deben determinar qué terminales estaban conectados, si los terminales no utilizados estaban abiertos o conectados, y si el motor conservaba su conexión interna normal. El circuito de prueba determina qué representa el valor mostrado.
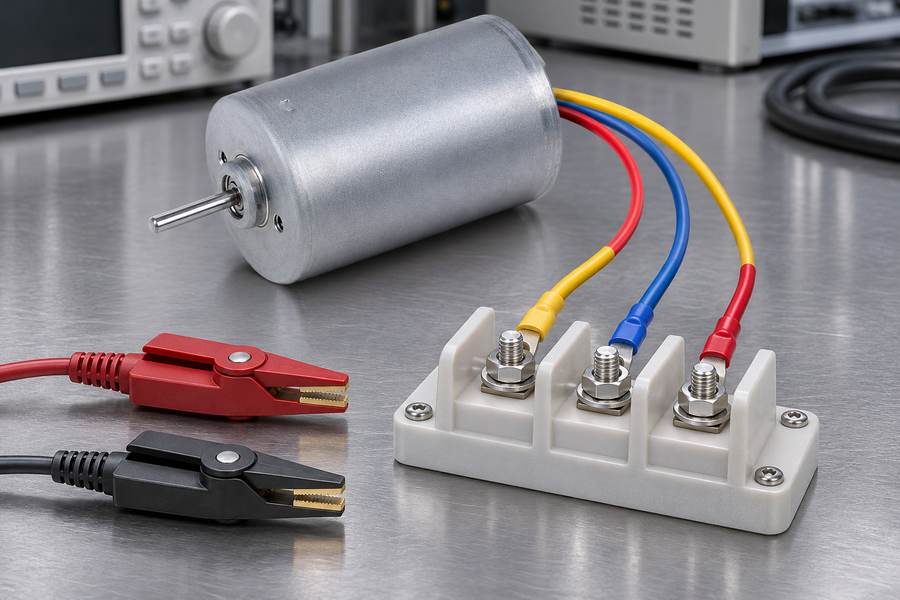
Se puede medir directamente un valor de fase cuando el devanado permite el acceso a la fase y al punto de referencia pertinentes.
Si no se puede acceder al neutro, el valor de fase indicado puede derivarse de una medición en los terminales y debe incluir las hipótesis del modelo en las que se basa.
Configuración de bobinado en estrella (Y) frente a en triángulo (Δ)
En un devanado conectado en estrella, cada fase se une en un punto neutro común. En un devanado conectado en triángulo, los devanados de fase forman un bucle cerrado.
La misma conexión del instrumento no representa necesariamente el mismo circuito de fase en ambas configuraciones. No debe aplicarse automáticamente a un devanado en triángulo una conversión basada en un devanado en estrella equilibrado.
La conversión también depende de la definición de la inductancia de fase, la polaridad del devanado, el acoplamiento mutuo y el estado de los terminales no utilizados. Sin estos detalles, un valor calculado puede describir una magnitud eléctrica errónea.
Solicite el esquema del devanado, no solo una etiqueta que indique «trifásico» o «conectado internamente». En él deben identificarse los terminales, los puntos de conexión, las rutas paralelas y cualquier neutro accesible.
Autoinductancia, inductancia mutua y documentación del devanado
La autoinductancia describe el enlace de flujo en un devanado causado por la corriente en ese mismo devanado. La inductancia mutua describe el enlace de flujo inducido en un devanado por la corriente en otro.
La respuesta de los terminales multifásicos incluye ambos efectos. El signo y la contribución de los términos mutuos dependen de las direcciones de referencia de los devanados y de la convención de corriente utilizada en el modelo.
Por lo tanto, el valor de fase de un proveedor, la medición en los terminales de un comprador y el parámetro equivalente de un variador pueden diferir sin que ello indique un defecto. Pueden representar diferentes definiciones o condiciones de conexión.
| Elemento | Qué describe | Lo que deben confirmar los compradores |
| Inductancia de fase | Inductancia asignada a una fase | Acceso a la fase de referencia y al neutro |
| Inductancia entre fases | Respuesta de los terminales entre dos fases | Terminales de prueba y estado de los terminales no utilizados |
| Autoinductancia | Enlace de flujo provocado por la corriente en el mismo devanado | Referencia de devanado y corriente |
| Inductancia mutua | Acoplamiento entre devanados de diferentes fases | Polaridad y convención de signos |
| Inductancia equivalente | Valor modelo para un circuito definido | Supuestos sobre la topología y la conversión |
No aceptes una conversión sin sus supuestos. Pregunta si la cifra se ha medido directamente, se ha calculado a partir de otra magnitud o se ha extraído de un modelo de motor.
- Conexión: Anota la topología en estrella o en triángulo e identifica todos los terminales del motor.
- Ruta de medición: Indique los terminales del instrumento y el estado de cada terminal no utilizado.
- Disposición de los devanados: Registra las rutas paralelas y las conexiones neutras accesibles.
- Definición de inductancia: Identifique el resultado como inductancia de fase, entre líneas, propia, mutua o equivalente.
Verifica el método de medición de la inductancia, la frecuencia y la amplitud
Medidor LCR y medición basada en la impedancia
Un medidor LCR aplica una pequeña señal de prueba alterna y evalúa la relación tensión-corriente resultante. Su lectura de inductancia se deriva de la impedancia según el modelo de instrumento seleccionado.
El modo de circuito equivalente es importante. Las lecturas equivalentes en serie y en paralelo pueden diferir, especialmente cuando la resistencia del devanado y las pérdidas son significativas en relación con la reactancia medida.
Los cables largos, las pinzas sueltas, la resistencia de contacto y los soportes no compensados pueden distorsionar las mediciones de baja inductancia. Mantenga los ajustes del instrumento y la configuración del soporte al registrar el resultado.
Aclare si el motor se desconectó del variador y se probó directamente en sus terminales. Las mediciones realizadas a través de cables, filtros o dispositivos electrónicos conectados pueden incluir elementos ajenos al devanado del motor.
Por qué la frecuencia de medición modifica el valor indicado
Es posible que una medición práctica del motor no arroje un único valor de inductancia independiente de la frecuencia. Las pérdidas en el núcleo, los efectos de corrientes parásitas, los efectos de proximidad del devanado, la capacitancia parásita y el modelo del instrumento pueden influir en el resultado.
Por lo tanto, la inductancia equivalente indicada puede variar con la frecuencia de prueba. La dirección y la magnitud dependen de la construcción y del rango de prueba; los compradores no deben dar por sentada una corrección universal.
Las mediciones realizadas a diferentes frecuencias no deben compararse a menos que se especifiquen la frecuencia de prueba y la convención de medición.
No sustituya automáticamente la frecuencia PWM del variador por la frecuencia de prueba LCR. Las formas de onda de conmutación, la polarización de corriente, la fuerza electromotriz inversa y el movimiento del rotor no se reproducen en una simple prueba de pequeña señal.
Especifique la amplitud de la prueba de CA
Registre la amplitud de prueba de CA como un nivel de tensión o de corriente, junto con el modo de prueba del instrumento. Esto define la magnitud de la señal de sondeo.
Una señal de CA pequeña suele caracterizar la respuesta local en torno al punto de funcionamiento magnético existente. Sin polarización de CC, no muestra cómo cambia la inductancia bajo una corriente sustancial del motor.
No se debe confundir la amplitud de la prueba de CA con la corriente de polarización de CC. La señal de CA es la perturbación de la medición; la polarización de CC establece el punto de funcionamiento magnético en torno al cual se evalúa dicha perturbación.
Un registro reproducible incluye el tipo de instrumento, el modo en serie o en paralelo, la frecuencia, la amplitud de CA, la polarización de CC si se utiliza, la compensación del dispositivo de sujeción y la conexión de los terminales.
Una lectura LCR sigue siendo un resultado definido de pequeña señal, no un mapa completo de la velocidad, el par, la corriente y la posición del rotor.
Identificación de la posición del rotor y la inductancia de los ejes d/q
Por qué la posición del rotor influye en la inductancia
El rotor modifica el camino magnético que percibe el estator a medida que gira. Cuando el rotor presenta saliencia magnética, la reluctancia varía a lo largo de los ejes del rotor y la inductancia medida puede variar en función de la posición angular.
Una única lectura con el rotor bloqueado puede describir solo una posición. No debe presentarse como independiente de la posición, a menos que el diseño y los datos de medición respalden esa interpretación.
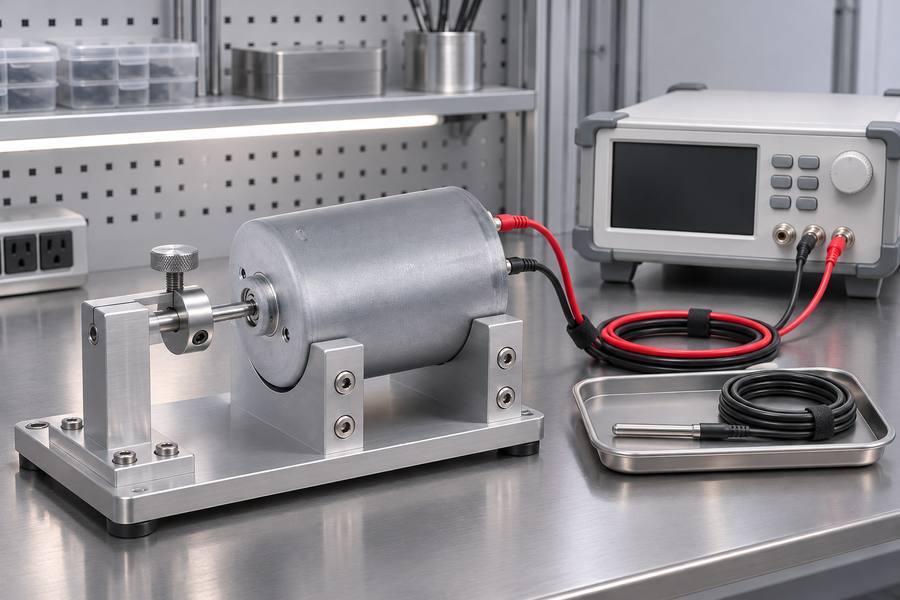
La referencia angular debe ser explícita. El ángulo mecánico describe la rotación física; el ángulo eléctrico tiene en cuenta el número de pares de polos y se repite a lo largo de cada ciclo eléctrico.
En un motor con múltiples pares de polos, un movimiento mecánico determinado se corresponde con un mayor cambio de ángulo eléctrico. Anote el número de pares de polos y la referencia cero elegida.
Comprender la inductancia de los ejes d y q
En un modelo orientado al rotor, el eje d se alinea con la referencia de flujo del imán permanente. El eje q está desplazado 90 grados eléctricos con respecto al eje d.
La inductancia del eje directo, Ld, y la inductancia del eje de cuadratura, Lq, describen la respuesta del devanado a lo largo de estos ejes. Se trata de parámetros del modelo, no de etiquetas para mediciones realizadas en posiciones mecánicas arbitrarias.
En un motor con saliencia apreciable, Ld y Lq pueden diferir. En un diseño con poca saliencia, pueden estar más próximos, pero los compradores deben utilizar datos documentados en lugar de dar por sentada su igualdad.
Esta distinción es importante cuando un variador utiliza un control de corriente orientado al rotor. Un único valor escalar puede ser adecuado para un modelo simplificado, pero no puede representar el comportamiento dependiente del eje cuando esa diferencia afecta a los cálculos de control.
Identifique cómo se obtuvieron Ld y Lq. Las pruebas de rotor bloqueado, la caracterización del enlace de flujo y la identificación de parámetros pueden producir resultados que no son directamente comparables sin convenciones coherentes.
¿Qué información sobre la posición del rotor deben solicitar los compradores?
- Referencia angular: Identifique la posición cero eléctrica y su relación con el rotor.
- Número de pares polares: Indique el número utilizado para convertir el ángulo mecánico en ángulo eléctrico.
- Posiciones de ensayo: Registre las posiciones cubiertas y si el rotor estaba bloqueado.
- Convención de ejes: definir la orientación de los ejes d y q, así como la convención de signos.
- Parámetros comunicados: Identificar si los resultados son inductancia en los terminales o valores separados de Ld y Lq.
Si la inductancia varía con el ángulo del rotor, solicita una cobertura de posiciones suficiente para mostrar la variación relevante para el modelo previsto. No conviertas una sola lectura en un mapa angular completo basándote en suposiciones.
Evalúa el sesgo de corriente, la saturación magnética y el tipo de inductancia
Cómo influye el sesgo de corriente en la inductancia del motor
La corriente del estator establece un punto de funcionamiento magnético. A medida que aumenta la corriente, algunas partes del circuito magnético pueden acercarse a la saturación, lo que modifica la relación entre la corriente adicional y el enlace de flujo.
Por lo tanto, la inductancia medida sin polarización de CC puede diferir del valor en torno a un punto de funcionamiento con carga. La diferencia depende del diseño magnético, la dirección de la corriente, la posición del rotor y la definición de inductancia.
Una caracterización útil separa la pequeña perturbación de CA de la polarización de CC. La polarización establece el punto de funcionamiento; la señal de CA mide la respuesta local en torno a él.
Un resultado LCR con polarización cero es una referencia, no un valor garantizado a la corriente nominal o de pico. Solicite datos de corriente de funcionamiento cuando el modelo del variador dependa de la saturación.
Inductancia incremental frente a inductancia aparente
La inductancia incremental describe la pendiente local del enlace de flujo en función de la corriente en torno a un punto de funcionamiento especificado. En una descripción simplificada de un solo eje, es la derivada del enlace de flujo con respecto a un pequeño cambio de corriente.
La inductancia aparente, o secante, describe una relación del enlace de flujo con respecto a una referencia establecida. La referencia es importante porque los imanes permanentes aportan enlace de flujo incluso cuando la corriente del estator es cero.
Dividir el enlace de flujo total entre la corriente sin tener en cuenta el desplazamiento de flujo de los imanes permanentes puede dar lugar a un resultado engañoso. El proveedor debe indicar cómo se tratan el flujo relacionado con los imanes y la condición de referencia.
Las dos definiciones pueden diferir cuando el circuito magnético es no lineal. Ninguna de ellas debe indicarse simplemente como «inductancia del motor» sin una etiqueta, una condición de corriente y una convención de cálculo.
La definición requerida depende del modelo del motor y del método de control. Especifique la magnitud utilizada por el modelo previsto en lugar de exigir una única etiqueta de inductancia universal.
Inductancia dependiente de la corriente y saturación cruzada
En un modelo orientado al rotor, las corrientes de los ejes d y q pueden influir conjuntamente en el estado magnético. Un cambio en un componente de corriente puede alterar la respuesta incremental asociada al otro eje.
Esta interacción se denomina saturación cruzada. Cuando sea relevante, es posible que los valores fijos de Ld y Lq no representen toda la región de funcionamiento.
Pregunte si los datos se miden con polarización cero, en puntos de corriente seleccionados o a lo largo de un mapa dependiente de la corriente. Identifique si los valores son incrementales o aparentes y si se incluyen términos de acoplamiento cruzado.
Un mapa dependiente de la corriente es relevante cuando el rango de funcionamiento previsto alcanza condiciones en las que la saturación o la interacción entre ejes afecta a la precisión del control. Solicite el nivel de detalle que requiere el modelo real del motor.
Compruebe las condiciones de temperatura, las tolerancias de inductancia y la variación de producción
Comprenda la influencia de la temperatura en la inductancia
La temperatura afecta a varios aspectos del comportamiento eléctrico y magnético del motor. La resistencia del devanado varía con la temperatura del conductor, mientras que los materiales magnéticos y los imanes permanentes también pueden responder a la temperatura.
Un cambio medido en la impedancia no significa automáticamente que la inductancia haya variado en la misma proporción. La resistencia, las propiedades magnéticas y el modelado del instrumento pueden influir en el resultado mostrado.
Registre la temperatura del devanado y, cuando sea pertinente, la temperatura del rotor o de los componentes magnéticos. Es posible que la temperatura ambiente por sí sola no describa el estado del motor tras el funcionamiento o la estabilización térmica.
Los datos a temperatura ambiente son útiles para la comparación inicial, pero no deben presentarse como parámetros en condiciones de calor. Si el modelo del variador necesita valores de temperatura de funcionamiento, defina cómo se medirán o establecerán.
Evalúe las tolerancias de inductancia y la variación de fabricación
La inductancia puede variar entre motores debido a que la disposición de los devanados, la geometría de las bobinas, el entrehierro, las propiedades de los materiales magnéticos y las dimensiones de montaje varían en la producción.
El grado en que la disposición de los devanados, la geometría de las bobinas, las dimensiones del entrehierro, las propiedades de los materiales magnéticos y las tolerancias de montaje afectan a la inductancia medida varía en función del circuito magnético y la construcción del motor.
Distinga entre el valor nominal, el rango de producción permitido y la incertidumbre de medición. Responden a cuestiones diferentes y no deben combinarse en una única tolerancia sin explicar.
La incertidumbre de medición describe el grado de confianza en un resultado según el procedimiento establecido. La variación de producción describe las diferencias entre motores físicos medidos correctamente utilizando ese mismo procedimiento.
El resultado de un prototipo no establece la distribución de la producción. Para pedidos repetidos, hay que acordar el muestreo, los límites de aceptación y el tratamiento de los resultados cercanos a dichos límites.
Evite inventar una tolerancia de inductancia universal. Establezca el rango aceptable basándose en el diseño del motor, la sensibilidad del variador, los requisitos de la aplicación y la capacidad de fabricación demostrada.
Establecer condiciones repetibles para las pruebas de inductancia
La repetibilidad no depende únicamente del instrumento. El contacto de los terminales, la disposición de los soportes, el ángulo del rotor, la frecuencia, la amplitud de la señal, la polarización de CC y la temperatura deben mantenerse constantes.
Si las mediciones no coinciden, compare primero las definiciones y las configuraciones. Repetir una prueba sin corregir una conexión de terminal diferente o una referencia del rotor puede reproducir la discrepancia en lugar de identificar su causa.
Conserve la identificación del motor y el lote de producción con cada resultado. Esto permite distinguir una desviación específica de una unidad de un cambio en el proceso de prueba o de una tendencia de fabricación más amplia.
- Configuración de la prueba: conserve los diagramas de conexión, los ajustes de los instrumentos y los registros de compensación de los soportes.
- Estado del motor: Registre la temperatura del devanado, la posición del rotor y las conexiones eléctricas externas.
- Trazabilidad: Vincule cada lectura a un identificador de motor o de lote y a la fecha de la prueba.
- Criterios de aceptación: Compare los resultados con un rango acordado utilizando la misma convención.
Aplicación de los datos de inductancia al PWM, al control de corriente y a la adaptación del variador
Comprender la relación entre la inductancia y la ondulación de corriente en PWM
La inductancia se opone a los cambios rápidos en la corriente del devanado. Para una tensión neta dada a través del elemento inductivo, una mayor inductancia aplicable produce un menor cambio de corriente en el mismo intervalo.
La siguiente relación es ilustrativa:
Δi ≈ (VL × Δt) / L
Aquí, Δi es la variación de corriente, VL es la tensión neta aproximadamente constante que actúa a través del elemento inductivo, Δt es el intervalo y L es la inductancia en ese punto de funcionamiento.
Esta aproximación supone que la tensión y la inductancia permanecen prácticamente constantes durante el intervalo. En un modelo de fase de motor, VL es la tensión neta tras tener en cuenta la caída resistiva y la fuerza electromotriz inversa (FEMi), no necesariamente la tensión total del bus de CC.
La ondulación real del PWM depende del estado de conmutación, la tensión del bus de CC, la modulación, el intervalo de ciclo de trabajo, la FEMi, la corriente, la posición del rotor y la conexión del devanado. Si la inductancia varía con la corriente, el valor incremental correspondiente puede resultar más útil que una lectura nominal con sesgo cero.
Esto no constituye una predicción completa de la ondulación ni una regla universal para la frecuencia de conmutación; la estimación requiere conocer los estados reales de tensión del variador y las condiciones de funcionamiento del motor.
Relación entre la inductancia y la configuración del bucle de corriente y la identificación de parámetros
La inductancia y la resistencia influyen en la rapidez con la que la corriente del devanado responde a la tensión aplicada. En un circuito RL en serie simplificado, la constante de tiempo es τ = L/R, siempre que L y R se refieran al mismo circuito equivalente y a la misma condición.
Esa expresión es una referencia de primer orden, no un modelo completo de control del motor. Un motor accionado también implica una fuerza electromotriz contraria (FEM), la posición del rotor, los límites de tensión del inversor, los retrasos de muestreo y cálculo, y la estructura de control seleccionada.
El ajuste del bucle de corriente no puede seleccionarse basándose únicamente en la inductancia. El modelo necesita definiciones coherentes de resistencia e inductancia, además del rango de tensión, el rango de corriente y las restricciones temporales relevantes para la aplicación.
La identificación de parámetros también puede utilizar el enlace de flujo, el recuento de pares de polos y los valores de Ld/Lq orientados al rotor. Estos parámetros requieren convenciones de ejes, condiciones de temperatura y definiciones de corriente compatibles; mezclar datos de línea a línea con un modelo basado en fases puede invalidar el resultado.
Distinga los parámetros del motor medidos de los valores estimados por un controlador durante el funcionamiento. Una estimación depende de su procedimiento de identificación y del punto de funcionamiento, por lo que no debe sustituir sin más los datos acordados con el proveedor.
Preparar los datos de inductancia del motor necesarios antes de la adaptación del variador
El registro de adquisición debe indicar la magnitud eléctrica, las condiciones de ensayo, la convención de conexión y la identidad trazable del motor.
| Categoría de datos | Información que se debe solicitar |
| Configuración del devanado | En estrella o en triángulo, terminales de fase, vías paralelas |
| Definición de inductancia | Fásica, línea a línea, propia, mutua, Ld o Lq |
| Método de medición | Método del instrumento y convención en serie o en paralelo |
| Condiciones de ensayo | Frecuencia, amplitud de CA, compensación del dispositivo de sujeción |
| Posición del rotor | Referencia angular, número de pares de polos, posiciones de ensayo |
| Condiciones de corriente | Polarización de CC, puntos de corriente de funcionamiento, datos de saturación |
| Tipo de inductancia | Incremental o aparente, con convención de cálculo |
| Temperatura | Temperaturas de los devanados y de los componentes magnéticos relevantes |
| Variación de producción | Valor nominal, rango acordado, variación de la muestra |
| Requisitos del variador | Rango del bus de CC, rango de corriente, método de control, condiciones de PWM |
Antes de la aprobación, compare el registro del motor con los campos de parámetros requeridos por el modelo de variador previsto. Confirme que las magnitudes de fase y línea a línea, las referencias de los ejes y las definiciones de inductancia sean coherentes.
Si un valor requerido no está disponible, márquelo como «sin verificar» en lugar de derivarlo de una medición no relacionada. Solicite una aclaración o un método de caracterización acordado antes de utilizarlo para la configuración del controlador.
Para la aceptación, acuerde de antemano la conexión, la convención de instrumentación, la frecuencia, la amplitud, la posición del rotor, la temperatura y cualquier polarización de CC. Defina el valor nominal y el rango permitido tras considerar la sensibilidad del variador y la capacidad de producción demostrada.
Conserve juntas las lecturas originales, los valores calculados, los supuestos de conversión y la revisión de la aprobación. Cualquier cambio en la conexión del devanado, la construcción del rotor o el método de ensayo acordado debe dar lugar a una revisión antes de que se aprueben los ajustes del variador.
