
Vor der Auswahl eines passenden Antriebs benötigen Käufer Daten zur Induktivität des Inrunner-BLDC-Motors, die durch Wicklungsanschluss, Messverfahren, Rotorposition, Stromstärke und Temperatur definiert sind. Ein einziger Nennwert kann nicht alle Betriebsbedingungen abdecken oder die Kompatibilität gewährleisten.
Gian Transmission bietet maßgeschneiderte Optionen für Wicklung, Spannung und Schnittstellen an; die Auswahl des Antriebs erfordert jedoch weiterhin anwendungsspezifische elektrische Daten und eine Überprüfung.
Überprüfen Sie die Wicklungsanschlüsse und die Induktivitätskonvention
Käufer, die kundenspezifische Konfigurationen von Inrunner-BLDC-Motoren prüfen, sollten auch die allgemeinen Konstruktionsanforderungen für bürstenlose Gleichstrommotoren definieren. Produktinformationen liefern zwar Hintergrundinformationen, ersetzen jedoch keine motorspezifischen Induktivitätsdaten.
Phaseninduktivität vs. Leitungsinduktivität
Die Phaseninduktivität beschreibt eine Phase unter definierten elektrischen und magnetischen Bedingungen. Die Leitungsinduktivität wird zwischen zwei Motoranschlüssen gemessen und spiegelt das angeschlossene Wicklungsnetzwerk wider.
Die Werte sind nicht automatisch austauschbar. Eine Messung an den Anschlüssen kann mehr als eine Phase und die magnetische Kopplung zwischen diesen umfassen.
Käufer sollten feststellen, welche Anschlüsse verbunden waren, ob ungenutzte Anschlüsse offen oder verbunden waren und ob der Motor seine normale interne Verdrahtung beibehalten hat. Die Prüfschaltung bestimmt, wofür der angezeigte Wert steht.
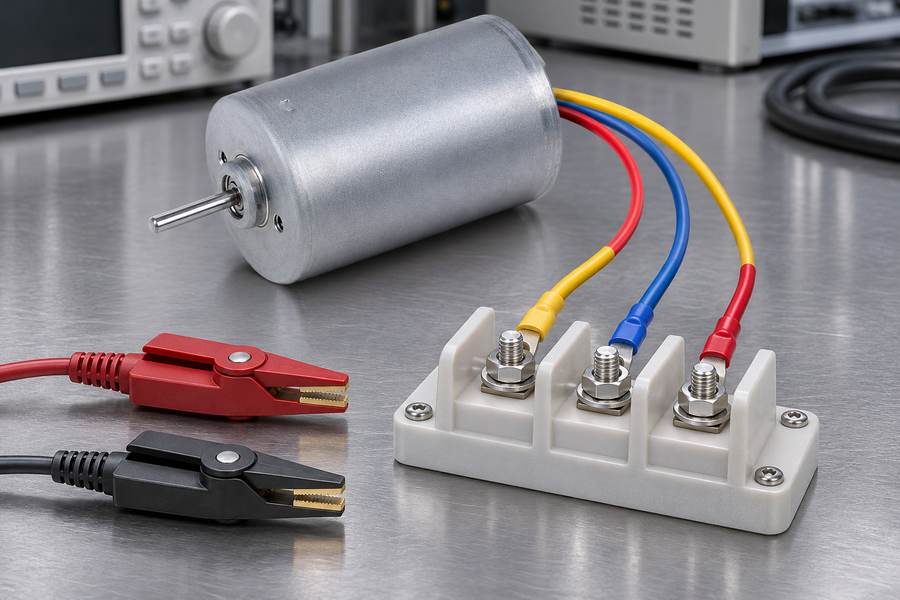
Ein Phasenwert kann direkt gemessen werden, wenn die Wicklung Zugang zur entsprechenden Phase und zum Bezugspunkt bietet.
Ist der Sternpunkt nicht zugänglich, kann ein angegebener Phasenwert aus einer Klemmenmessung abgeleitet werden und muss die zugrunde liegenden Modellannahmen enthalten.
Stern- (Wye-) vs. Dreieck-Wicklungskonfiguration
Bei einer Sternschaltung laufen alle Phasen an einem gemeinsamen Sternpunkt zusammen. Bei einer Dreieckschaltung bilden die Phasenwicklungen einen geschlossenen Stromkreis.
Derselbe Messanschluss entspricht nicht zwangsläufig demselben Phasenstromkreis in beiden Schaltungsarten. Eine Umrechnung auf der Grundlage einer symmetrischen Sternschaltung darf nicht automatisch auf eine Dreieckschaltung angewendet werden.
Die Umrechnung hängt zudem von der Definition der Phaseninduktivität, der Wicklungspolarität, der gegenseitigen Kopplung und dem Zustand nicht verwendeter Anschlüsse ab. Ohne diese Angaben beschreibt ein berechneter Wert möglicherweise die falsche elektrische Größe.
Fordern Sie das Wicklungsschema an, nicht nur eine Bezeichnung wie „dreiphasig“ oder „intern verbunden“. Darin sollten Anschlüsse, Verbindungspunkte, Parallelpfade und jeder zugängliche Sternpunkt gekennzeichnet sein.
Selbstinduktivität, Gegeninduktivität und Wicklungsdokumentation
Die Selbstinduktivität beschreibt die in einer Wicklung durch den Strom in derselben Wicklung verursachte Magnetflussbindung. Die Gegeninduktivität beschreibt die in einer Wicklung durch den Strom in einer anderen Wicklung induzierte Magnetflussbindung.
Eine mehrphasige Klemmenantwort umfasst beide Effekte. Das Vorzeichen und der Beitrag der Wechselinduktionsterme hängen von den Referenzrichtungen der Wicklungen und der im Modell verwendeten Stromkonvention ab.
Der Phasenwert eines Lieferanten, die Klemmenmessung eines Abnehmers und der Ersatzparameter eines Antriebs können daher voneinander abweichen, ohne dass dies auf einen Defekt hindeutet. Sie können unterschiedliche Definitionen oder Anschlussbedingungen widerspiegeln.
| Punkt | Was damit beschrieben wird | Was Abnehmer überprüfen sollten |
| Phaseninduktivität | Einer Phase zugewiesene Induktivität | Phasen- und Neutralleiteranschluss |
| Leiter-Leiter-Induktivität | Anschlussverhalten zwischen zwei Phasen | Prüfanschlüsse und Zustand ungenutzter Anschlüsse |
| Selbstinduktivität | Durch den Strom in derselben Wicklung verursachte magnetische Kopplung | Wicklungs- und Stromreferenz |
| Gegenseitige Induktivität | Kopplung zwischen Wicklungen verschiedener Phasen | Polarität und Vorzeichenkonvention |
| Äquivalente Induktivität | Modellwert für einen definierten Schaltkreis | Topologie und Annahmen zur Umrechnung |
Akzeptieren Sie keine Umrechnung ohne die dazugehörigen Annahmen. Fragen Sie nach, ob der Wert direkt gemessen, aus einer anderen Größe berechnet oder aus einem Motormodell abgeleitet wurde.
- Anschluss: Erfassen Sie die Stern- oder Dreieck-Topologie und identifizieren Sie alle Motoranschlüsse.
- Messpfad: Geben Sie die Messgerätanschlüsse und den Zustand jedes nicht verwendeten Anschlusses an.
- Wicklungsanordnung: Erfassen Sie parallele Pfade und zugängliche Neutralleiteranschlüsse.
- Definition der Induktivität: Kennzeichnen Sie das Ergebnis als Phasen-, Leitungs-, Eigen-, Wechsel- oder äquivalente Induktivität.
Überprüfen Sie die Induktivitätsmessmethode, die Frequenz und die Amplitude
LCR-Messgerät und impedanzbasierte Messung
Ein LCR-Messgerät legt ein kleines Wechsel-Prüfsignal an und wertet das daraus resultierende Spannungs-Strom-Verhältnis aus. Der Induktivitätsmesswert wird anhand der Impedanz gemäß dem ausgewählten Messgerätemodell abgeleitet.
Der Ersatzschaltbildmodus ist von Bedeutung. Messwerte im Serien- und Parallel-Ersatzschaltkreis können voneinander abweichen, insbesondere wenn Wicklungswiderstand und Verluste im Verhältnis zur gemessenen Reaktanz erheblich sind.
Lange Messleitungen, lockere Klemmen, Kontaktwiderstand und nicht kompensierte Halterungen können Messungen bei niedriger Induktivität verfälschen. Behalten Sie die Geräteeinstellungen und die Halterungskonfiguration bei, wenn Sie das Ergebnis aufzeichnen.
Stellen Sie fest, ob der Motor vom Antrieb getrennt und direkt an seinen Anschlüssen geprüft wurde. Messungen durch Kabel, Filter oder angeschlossene Elektronik hindurch können Elemente außerhalb der Motorwicklung einbeziehen.
Warum die Messfrequenz den gemeldeten Wert beeinflusst
Eine praktische Motormessung liefert möglicherweise keinen einzigen frequenzunabhängigen Induktivitätswert. Kernverluste, Wirbelstromeffekte, Proximity-Effekte in der Wicklung, parasitäre Kapazität und das Messgerätemodell können das Ergebnis beeinflussen.
Die angegebene äquivalente Induktivität kann sich daher mit der Testfrequenz ändern. Richtung und Ausmaß hängen von der Bauart und dem Messbereich ab; Käufer sollten nicht von einer universellen Korrektur ausgehen.
Messungen, die bei unterschiedlichen Frequenzen durchgeführt wurden, sollten nicht miteinander verglichen werden, es sei denn, die Testfrequenz und die Messkonvention sind angegeben.
Ersetzen Sie die LCR-Prüffrequenz nicht automatisch durch die PWM-Frequenz des Antriebs. Schaltwellenformen, Stromvorspannung, Gegen-EMK und Rotorbewegung lassen sich durch eine einfache Kleinsignalprüfung nicht reproduzieren.
Geben Sie die Wechselstrom-Prüfamplitude an
Halten Sie die Wechselstrom-Prüfamplitude als Spannungs- oder Strompegel zusammen mit dem Prüfmodus des Messgeräts fest. Sie definiert die Größe des Prüfsignals.
Ein kleines Wechselstromsignal charakterisiert im Allgemeinen das lokale Ansprechverhalten um den bestehenden magnetischen Arbeitspunkt herum. Ohne Gleichstromvorspannung zeigt es nicht, wie sich die Induktivität unter erheblichem Motorstrom verändert.
Verwechseln Sie die Wechselstrom-Prüfamplitude nicht mit dem Gleichstrom-Vorspannungsstrom. Das Wechselstromsignal ist die Messstörung; die Gleichstrom-Vorspannung legt den magnetischen Arbeitspunkt fest, um den herum diese Störung ausgewertet wird.
Ein reproduzierbarer Messbericht enthält den Gerätetyp, den Serien- oder Parallelbetrieb, die Frequenz, die Wechselstromamplitude, die Gleichstrom-Vorspannung (falls verwendet), die Halterungskompensation und den Anschluss an die Klemmen.
Ein LCR-Messwert bleibt ein definiertes Kleinsignalergebnis und stellt keine vollständige Kennlinie über Drehzahl, Drehmoment, Strom und Rotorposition dar.
Bestimmung der Rotorposition und der Induktivität der d/q-Achse
Warum die Rotorposition die Induktivität beeinflusst
Der Rotor verändert während seiner Drehung den vom Stator wahrgenommenen Magnetweg. Wenn der Rotor magnetische Salienz aufweist, unterscheidet sich die Reluktanz entlang der Rotorachsen, und die gemessene Induktivität kann je nach Winkelposition variieren.
Ein einzelner Messwert bei blockiertem Rotor beschreibt möglicherweise nur eine Position. Er sollte nicht als positionsunabhängig dargestellt werden, es sei denn, die Konstruktions- und Messdaten stützen diese Interpretation.
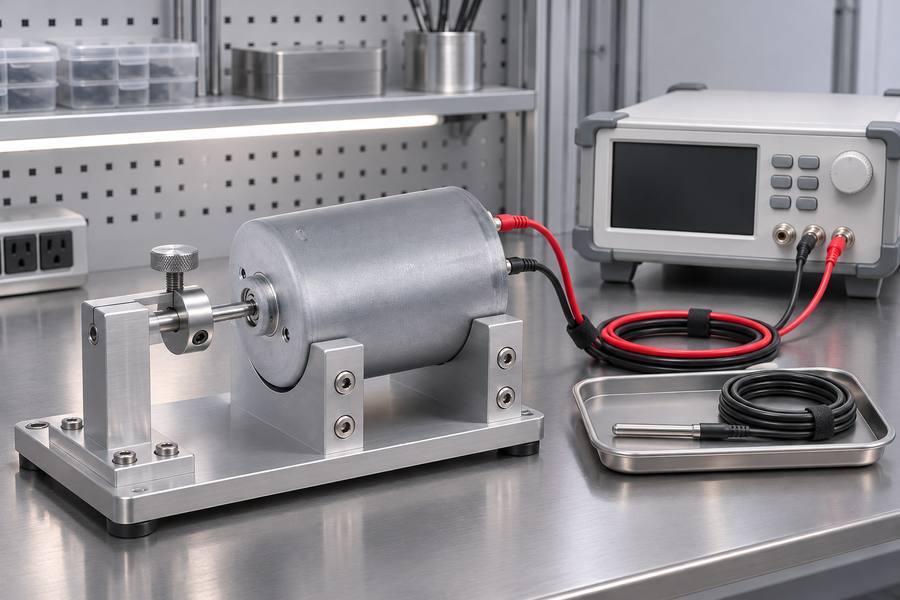
Die Winkelreferenz muss explizit angegeben werden. Der mechanische Winkel beschreibt die physikalische Drehung; der elektrische Winkel berücksichtigt die Anzahl der Polpaare und wiederholt sich über jeden elektrischen Zyklus.
Bei einem Motor mit mehreren Polpaaren entspricht eine bestimmte mechanische Bewegung einer größeren Änderung des elektrischen Winkels. Notieren Sie die Anzahl der Polpaare und die gewählte Nullreferenz.
Induktanz der d-Achse und der q-Achse verstehen
In einem rotororientierten Modell ist die d-Achse auf die Referenz des Permanentmagnetflusses ausgerichtet. Die q-Achse ist um 90 elektrische Grad gegenüber der d-Achse versetzt.
Die d-Achsen-Induktivität Ld und die q-Achsen-Induktivität Lq beschreiben das Ansprechen der Wicklungen entlang dieser Achsen. Es handelt sich dabei um Modellparameter und nicht um Bezeichnungen für Messungen an beliebigen mechanischen Positionen.
Bei einem Motor mit nennenswerter Salienz können Ld und Lq voneinander abweichen. Bei einer Konstruktion mit geringer Salienz liegen sie möglicherweise näher beieinander, doch sollten Käufer dokumentierte Daten heranziehen, anstatt von Gleichheit auszugehen.
Die Unterscheidung ist von Bedeutung, wenn ein Antrieb eine rotororientierte Stromregelung verwendet. Ein einzelner Skalarwert mag für ein vereinfachtes Modell geeignet sein, kann jedoch das achsenabhängige Verhalten nicht abbilden, wenn dieser Unterschied die Regelungsberechnungen beeinflusst.
Stellen Sie fest, wie Ld und Lq ermittelt wurden. Tests mit blockiertem Rotor, die Charakterisierung der Flussverknüpfung und die Parameteridentifikation können zu Ergebnissen führen, die ohne einheitliche Konventionen nicht direkt vergleichbar sind.
Welche Informationen zur Rotorposition sollten Käufer anfordern?
- Winkelreferenz: Geben Sie die elektrische Nullposition und deren Beziehung zum Rotor an.
- Anzahl der Polpaare: Geben Sie die Anzahl an, die zur Umrechnung des mechanischen Winkels in den elektrischen Winkel verwendet wird.
- Testpositionen: Erfassen Sie die abgedeckten Positionen und geben Sie an, ob der Rotor blockiert war.
- Achsenkonvention: Definieren Sie die Ausrichtung der d-Achse und der q-Achse sowie die Vorzeichenkonvention.
- Gemeldete Parameter: Geben Sie an, ob es sich bei den Ergebnissen um die Anschlussinduktivität oder um separate Ld- und Lq-Werte handelt.
Falls sich die Induktivität mit dem Rotorwinkel ändert, fordern Sie eine ausreichende Positionsabdeckung an, um die für das beabsichtigte Modell relevanten Schwankungen darzustellen. Leiten Sie aus einem einzelnen Messwert nicht durch Annahmen eine vollständige Winkelkarte ab.
Bewertung von Stromvorspannung, magnetischer Sättigung und Induktivitätstyp
Wie die Stromvorspannung die Motorinduktivität beeinflusst
Der Statorstrom legt einen magnetischen Arbeitspunkt fest. Mit steigendem Strom können Teile des Magnetkreises sich der Sättigung nähern, wodurch sich das Verhältnis zwischen zusätzlichem Strom und Flussbindung ändert.
Die ohne Gleichstromvorspannung gemessene Induktivität kann daher von dem Wert um einen belasteten Betriebspunkt abweichen. Die Abweichung hängt von der magnetischen Auslegung, der Stromrichtung, der Rotorposition und der Definition der Induktivität ab.
Eine sinnvolle Charakterisierung trennt die kleine Wechselstromstörung von der Gleichstromvorspannung. Die Vorspannung legt den Betriebspunkt fest; das Wechselstromsignal misst die lokale Reaktion um diesen herum.
Ein LCR-Ergebnis bei Null-Vorspannung dient als Referenz, nicht als garantierter Wert bei Nenn- oder Spitzenstrom. Fordern Sie Betriebsstromdaten an, wenn das Antriebsmodell von der Sättigung abhängt.
Inkrementelle Induktivität vs. scheinbare Induktivität
Die inkrementelle Induktivität beschreibt die lokale Steigung der Flussverknüpfung in Abhängigkeit vom Strom um einen bestimmten Betriebspunkt herum. In einer vereinfachten einachsigen Beschreibung ist sie die Ableitung der Flussverknüpfung nach einer kleinen Stromänderung.
Die scheinbare oder Sekanteninduktivität beschreibt eine Beziehung der Flussverknüpfung relativ zu einer festgelegten Referenz. Die Referenz ist von Bedeutung, da Permanentmagnete auch dann zur Flussverknüpfung beitragen, wenn der Statorstrom null ist.
Die Division der gesamten Flussverknüpfung durch den Strom ohne Berücksichtigung des Fluss-Offsets der Permanentmagnete kann zu einem irreführenden Ergebnis führen. Der Lieferant sollte angeben, wie der magnetbedingte Fluss und die Referenzbedingung behandelt werden.
Die beiden Definitionen können sich unterscheiden, wenn der Magnetkreis nichtlinear ist. Keine der beiden sollte einfach als Motorinduktivität ohne Angabe, Stromzustand und Berechnungskonvention ausgewiesen werden.
Die erforderliche Definition hängt vom Motormodell und der Regelungsmethode ab. Geben Sie die vom vorgesehenen Modell verwendete Größe an, anstatt eine universelle Induktivitätsbezeichnung zu verlangen.
Stromabhängige Induktivität und Quersättigung
In einem rotororientierten Modell können d-Achsen- und q-Achsen-Ströme den magnetischen Zustand gemeinsam beeinflussen. Eine Änderung einer Stromkomponente kann die mit der anderen Achse verbundene inkrementelle Reaktion verändern.
Diese Wechselwirkung wird als Kreuzsättigung bezeichnet. Wo dies von Bedeutung ist, decken feste Ld- und Lq-Werte möglicherweise nicht den gesamten Betriebsbereich ab.
Fragen Sie nach, ob die Daten bei Null-Vorspannung, an ausgewählten Strompunkten oder über eine stromabhängige Kennlinie gemessen wurden. Stellen Sie fest, ob es sich um inkrementelle oder scheinbare Werte handelt und ob Kreuzkopplungsterme enthalten sind.
Eine stromabhängige Karte ist relevant, wenn der vorgesehene Betriebsbereich Bedingungen erreicht, bei denen Sättigung oder Achsenwechselwirkung die Regelgenauigkeit beeinträchtigen. Erfragen Sie den Detaillierungsgrad, der für das tatsächliche Motormodell erforderlich ist.
Überprüfen Sie die Temperaturbedingungen, Induktivitätstoleranzen und Fertigungstoleranzen
Verstehen Sie den Einfluss der Temperatur auf die Induktivität
Die Temperatur beeinflusst verschiedene Aspekte des elektrischen und magnetischen Verhaltens eines Motors. Der Wicklungswiderstand ändert sich mit der Leitertemperatur, während auch magnetische Werkstoffe und Permanentmagnete auf Temperaturänderungen reagieren können.
Eine gemessene Impedanzänderung bedeutet nicht automatisch, dass sich die Induktivität im gleichen Verhältnis geändert hat. Widerstand, magnetische Eigenschaften und die Modellierung der Messgeräte können das angezeigte Ergebnis beeinflussen.
Erfassen Sie die Wicklungstemperatur und, sofern relevant, die Temperatur des Rotors oder der magnetischen Komponenten. Die Umgebungstemperatur allein beschreibt den Motor nach dem Betrieb oder der thermischen Stabilisierung möglicherweise nicht ausreichend.
Daten bei Raumtemperatur sind für einen anfänglichen Vergleich nützlich, sollten jedoch nicht als Parameter im Heißzustand dargestellt werden. Wenn das Antriebsmodell Werte bei Betriebstemperatur benötigt, legen Sie fest, wie diese gemessen oder ermittelt werden sollen.
Bewertung von Induktivitätstoleranzen und Fertigungstoleranzen
Die Induktivität kann von Motor zu Motor variieren, da sich die Anordnung der Wicklungen, die Spulengeometrie, der Luftspalt, die Eigenschaften des Magnetmaterials und die Baumaße bei der Fertigung unterscheiden.
Inwieweit die Anordnung der Wicklungen, die Spulengeometrie, die Abmessungen des Luftspalts, die Eigenschaften des Magnetmaterials und die Fertigungstoleranzen die gemessene Induktivität beeinflussen, hängt vom Magnetkreis und der Bauweise des Motors ab.
Unterscheiden Sie zwischen Nennwert, zulässigem Produktionsbereich und Messunsicherheit. Diese Begriffe beantworten unterschiedliche Fragen und sollten nicht zu einer einzigen, nicht näher erläuterten Toleranz zusammengefasst werden.
Die Messunsicherheit beschreibt die Zuverlässigkeit eines Ergebnisses unter dem angegebenen Verfahren. Die Fertigungstoleranz beschreibt Unterschiede zwischen physischen Motoren, die unter Verwendung desselben Verfahrens korrekt gemessen wurden.
Ein Prototypenergebnis sagt nichts über die Produktionsverteilung aus. Vereinbaren Sie bei Nachbestellungen die Stichprobenentnahme, die Abnahmegrenzen und den Umgang mit Ergebnissen, die nahe an diesen Grenzen liegen.
Vermeiden Sie es, eine universelle Induktivitätstoleranz festzulegen. Legen Sie den zulässigen Bereich anhand der Motorkonstruktion, der Empfindlichkeit des Antriebs, der Anwendungsanforderungen und der nachgewiesenen Fertigungsfähigkeit fest.
Festlegung wiederholbarer Prüfbedingungen für die Induktivität
Die Wiederholbarkeit hängt nicht nur vom Messgerät ab. Anschlusskontakt, Anordnung der Halterung, Rotorwinkel, Frequenz, Signalamplitude, Gleichstromvorspannung und Temperatur sollten konstant bleiben.
Wenn Messwerte voneinander abweichen, vergleichen Sie zunächst die Definitionen und Einstellungen. Die Wiederholung einer Prüfung ohne Korrektur einer abweichenden Anschlussverbindung oder Rotorreferenz kann die Abweichung reproduzieren, anstatt deren Ursache zu identifizieren.
Halten Sie bei jedem Ergebnis die Motorkennzeichnung und die Produktionscharge fest. Dadurch lässt sich eine gerätespezifische Abweichung von einer Änderung des Prüfprozesses oder einem allgemeinen Fertigungstrend unterscheiden.
- Testaufbau: Bewahren Sie Anschlusspläne, Messgeräteeinstellungen und Aufzeichnungen zur Vorrichtungs-Kompensation auf.
- Motorzustand: Erfassen Sie die Wicklungstemperatur, die Rotorposition und die externen elektrischen Anschlüsse.
- Rückverfolgbarkeit: Verknüpfen Sie jeden Messwert mit einer Motor- oder Chargenkennung sowie dem Testdatum.
- Abnahmekriterien: Vergleichen Sie die Ergebnisse unter Verwendung derselben Konvention mit einem vereinbarten Bereich.
Anwendung von Induktivitätsdaten auf PWM, Stromregelung und Antriebsanpassung
Verstehen Sie den Zusammenhang zwischen Induktivität und PWM-Stromwelligkeit
Die Induktivität wirkt schnellen Änderungen des Wicklungsstroms entgegen. Bei einer gegebenen Nettospannung über dem induktiven Element führt eine größere Induktivität zu einer geringeren Stromänderung im gleichen Zeitintervall.
Die folgende Beziehung veranschaulicht dies:
Δi ≈ (VL × Δt) / L
Dabei ist Δi die Stromänderung, VL die annähernd konstante Netto-Spannung, die über dem induktiven Element anliegt, Δt das Zeitintervall und L die Induktivität an diesem Betriebspunkt.
Diese Näherung geht davon aus, dass Spannung und Induktivität während des Zeitintervalls nahezu konstant bleiben. In einem Motorphasenmodell ist VL die Netzspannung nach Berücksichtigung des ohmschen Spannungsabfalls und der Gegen-EMK, nicht automatisch die volle Gleichstrom-Sammelschienenspannung.
Die tatsächliche PWM-Welligkeit hängt vom Schaltzustand, der Gleichstrom-Sammelschienenspannung, der Modulation, dem Tastverhältnis, der Gegen-EMK, dem Strom, der Rotorposition und der Wicklungsanordnung ab. Wenn sich die Induktivität mit dem Strom ändert, kann der entsprechende inkrementelle Wert aussagekräftiger sein als ein Nennwert ohne Vorspannung.
Dies ist keine vollständige Welligkeitsvorhersage oder allgemeingültige Regel für die Schaltfrequenz; die Abschätzung erfordert die tatsächlichen Spannungszustände des Antriebs und die Betriebsbedingungen des Motors.
Zusammenhang zwischen Induktivität, Stromregelkreis-Konfiguration und Parameteridentifizierung
Induktivität und Widerstand beeinflussen, wie schnell der Wicklungsstrom auf die angelegte Spannung anspricht. In einem vereinfachten RL-Reihenschaltkreis beträgt die Zeitkonstante τ = L/R, vorausgesetzt, L und R beziehen sich auf denselben Ersatzschaltkreis und denselben Zustand.
Dieser Ausdruck dient als Anhaltspunkt erster Ordnung, stellt jedoch kein vollständiges Motorsteuerungsmodell dar. Bei einem angetriebenen Motor spielen außerdem Gegen-EMK, Rotorposition, Spannungsgrenzen des Wechselrichters, Abtast- und Rechenverzögerungen sowie die gewählte Regelungsstruktur eine Rolle.
Die Abstimmung des Stromregelkreises kann nicht allein anhand der Induktivität erfolgen. Das Modell benötigt konsistente Definitionen für Widerstand und Induktivität sowie den Spannungsbereich, den Strombereich und die für die Anwendung relevanten zeitlichen Einschränkungen.
Bei der Parameteridentifizierung können auch die Flussverknüpfung, die Anzahl der Polpaare und die rotororientierten Ld/Lq-Werte herangezogen werden. Diese Parameter erfordern kompatible Achsenkonventionen, Temperaturbedingungen und Stromdefinitionen; die Vermischung von Leitungs-zu-Leitungs-Daten mit einem phasenbasierten Modell kann das Ergebnis ungültig machen.
Unterscheiden Sie gemessene Motorparameter von Werten, die von einem Regler während des Betriebs geschätzt werden. Eine Schätzung hängt vom Identifizierungsverfahren und vom Betriebspunkt ab und sollte daher vereinbarte Lieferantendaten nicht stillschweigend ersetzen.
Bereiten Sie die erforderlichen Motorinduktivitätsdaten vor der Antriebsanpassung vor
Die Beschaffungsunterlagen müssen die elektrische Größe, die Prüfbedingungen, die Anschlusskonvention und die rückverfolgbare Motorkennung angeben.
| Datenkategorie | Anzufordernde Informationen |
| Wicklungskonfiguration | Stern oder Dreieck, Phasenanschlüsse, parallele Pfade |
| Definition der Induktivität | Phase, Leitung-zu-Leitung, Eigeninduktivität, Gegeninduktivität, Ld oder Lq |
| Messverfahren | Messgerätverfahren und Reihen- oder Parallelkonvention |
| Prüfbedingungen | Frequenz, Wechselstromamplitude, Kompensation der Prüfvorrichtung |
| Rotorposition | Winkelreferenz, Polpaare, Prüfpositionen |
| Strombedingungen | Gleichstromvorspannung, Betriebsstrompunkte, Sättigungsdaten |
| Induktivitätstyp | Inkremental oder scheinbar, mit Berechnungskonvention |
| Temperatur | Temperatur der Wicklung und der relevanten magnetischen Komponenten |
| Fertigungstoleranzen | Nennwert, vereinbarter Bereich, Abweichung der Probe |
| Antriebsanforderungen | Gleichstrom-Busbereich, Strombereich, Regelverfahren, PWM-Bedingungen |
Vergleichen Sie vor der Freigabe die Motordaten mit den vom vorgesehenen Antriebsmodell geforderten Parameterfeldern. Vergewissern Sie sich, dass Phasen- und Phasen-zu-Phasen-Größen, Achsenreferenzen und Induktivitätsdefinitionen übereinstimmen.
Wenn ein erforderlicher Wert nicht verfügbar ist, kennzeichnen Sie ihn als „nicht verifiziert“, anstatt ihn aus einer nicht relevanten Messung abzuleiten. Bitten Sie um Klärung oder eine vereinbarte Charakterisierungsmethode, bevor Sie den Wert für die Reglerkonfiguration verwenden.
Vereinbaren Sie für die Abnahme im Voraus Anschlussart, Messkonvention, Frequenz, Amplitude, Rotorposition, Temperatur und etwaige Gleichstromvorspannung. Legen Sie den Nennwert und den zulässigen Bereich fest, nachdem Sie die Empfindlichkeit des Antriebs und die nachgewiesene Produktionsfähigkeit berücksichtigt haben.
Bewahren Sie Originalmesswerte, berechnete Werte, Umrechnungsannahmen und die Genehmigungsversion gemeinsam auf. Jede Änderung am Wicklungsanschluss, am Rotoraufbau oder an der vereinbarten Prüfmethode sollte eine Überprüfung auslösen, bevor die Antriebseinstellungen freigegeben werden.
