
ドライブのマッチングを行う前に、購入者は、巻線接続、測定方法、ローター位置、電流、および温度によって定義されるインランナー型BLDCモーターのインダクタンスデータが必要となります。単一の公称値だけでは、あらゆる動作条件を網羅したり、互換性を証明したりすることはできません。
Gian Transmissionでは、カスタマイズされた巻線、電圧、およびインターフェースのオプションを提供していますが、ドライブの選定には依然として、用途に応じた電気的データと検証が必要となります。
巻線接続およびインダクタンスの表記規則を確認する
カスタムインランナーBLDCモーターの構成を検討する購入者は、より広範なブラシレスDCモーターの設計要件も定義する必要があります。製品情報は背景情報を提供しますが、モーター固有のインダクタンス記録に代わるものではありません。
相インダクタンスと線間インダクタンス
相インダクタンスは、定義された電気的および磁気的条件下における1つの相を表します。線間インダクタンスは、モーターの2つの端子間で測定され、接続された巻線ネットワークを反映します。
これらの値は自動的に互換性があるわけではありません。端子での測定値には、複数の相およびそれらの間の磁気結合が含まれる場合があります。
購入者は、どの端子が接続されていたか、未使用の端子が開放状態か接続状態か、およびモーターが通常の内部接続を維持していたかを確認する必要があります。表示される数値が何を表すかは、試験回路によって決まります。
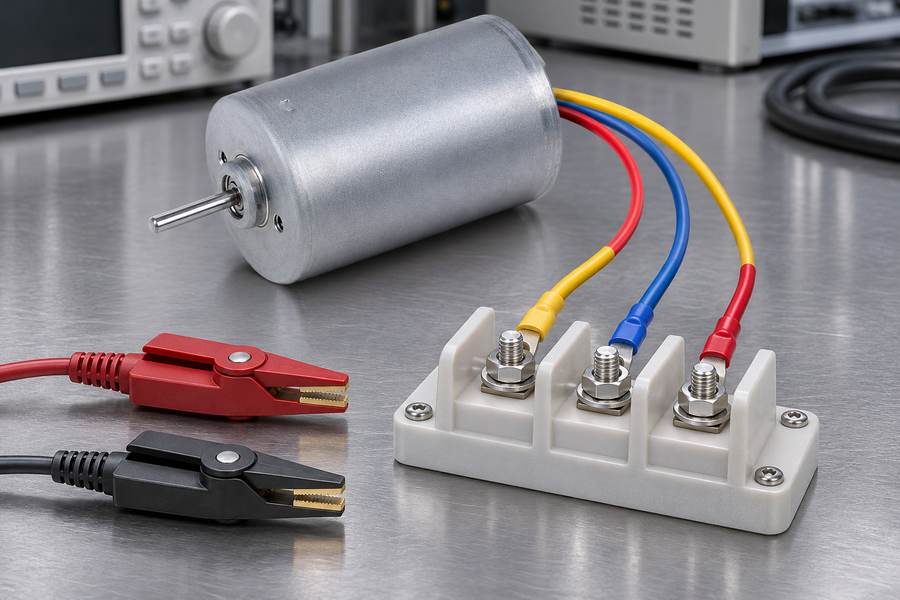
巻線から該当する相および基準点にアクセスできる場合、相値は直接測定できます。
中性点にアクセスできない場合、報告される相値は端子測定値から導出される可能性があり、その際にはモデル上の仮定を含める必要があります。
スター(Y)接続とデルタ接続の比較
スター接続の巻線では、各相が共通の中性点で合流します。デルタ接続の巻線では、相巻線が閉ループを形成します。
同じ計測器の接続方法が、両方の配置において必ずしも同じ相回路を表すとは限りません。平衡スター巻線に基づく換算値を、デルタ巻線に自動的に適用してはなりません。
換算は、相インダクタンスの定義、巻線の極性、相互結合、および未使用端子の状態にも依存します。これらの詳細がなければ、算出された値は誤った電気量を表す可能性があります。
単に「三相」や「内部接続」といったラベルだけでなく、巻線図の提出を依頼してください。その図には、端子、接続点、並列経路、およびアクセス可能な中性点が明記されている必要があります。
自己インダクタンス、相互インダクタンス、および巻線に関する文書
自己インダクタンスとは、同一の巻線内の電流によって生じる、その巻線内の磁束結合を表します。相互インダクタンスとは、ある巻線内の電流によって別の巻線に誘導される磁束結合を表します。
多相端子応答には、この両方の影響が含まれます。相互項の符号と寄与度は、巻線の基準方向およびモデルで使用される電流の定義規則によって異なります。
したがって、供給側の相値、購入側の端子測定値、および駆動装置の等価パラメータが異なっていても、必ずしも欠陥があるわけではありません。これらは、異なる定義や接続条件を表している可能性があります。
| 項目 | 説明内容 | 購入者が確認すべき事項 |
| 相インダクタンス | 1つの相に割り当てられたインダクタンス | 相基準および中性点への接続 |
| 線間インダクタンス | 2相間の端子応答 | 試験端子および未使用端子の状態 |
| 自己インダクタンス | 同一巻線内の電流による磁束連関 | 巻線および電流の基準 |
| 相互インダクタンス | 異なる相の巻線間の結合 | 極性と符号の取り決め |
| 等価インダクタンス | 定義された回路のモデル値 | トポロジーと変換の仮定 |
仮定が示されていない変換値は受け入れないでください。その数値が直接測定されたものか、別の量から計算されたものか、あるいはモーターモデルから導出されたものかを尋ねてください。
- 接続:スター接続またはデルタ接続を記録し、すべてのモーター端子を特定すること。
- 測定経路:計測器の端子および未使用の各端子の状態を明記すること。
- 巻線配置:並列経路およびアクセス可能な中性点接続を記録する。
- インダクタンスの定義:結果を「相間インダクタンス」、「線間インダクタンス」、「自己インダクタンス」、「相互インダクタンス」、または「等価インダクタンス」として明記すること。
インダクタンスの測定方法、周波数、および振幅を確認する
LCRメーターおよびインピーダンスに基づく測定
LCRメーターは、微小な交流試験信号を印加し、その結果生じる電圧-電流関係を評価します。そのインダクタンスの測定値は、選択された計測器モデルにおけるインピーダンスから導き出されます。
等価回路モードは重要です。 直列等価および並列等価の測定値は、特に巻線抵抗や損失が測定されたリアクタンスに比べて大きい場合、異なる可能性があります。
長いリード線、緩んだクリップ、接触抵抗、および補償されていない固定具は、低インダクタンスの測定値を歪める可能性があります。結果を記録する際は、計測器の設定と固定具の構成を維持してください。
モーターがドライブから切り離され、端子で直接試験されたかどうかを確認してください。ケーブル、フィルタ、または接続された電子機器を介した測定には、モーター巻線以外の要素が含まれる可能性があります。
測定周波数が報告値に影響を与える理由
実際のモーター測定では、周波数に依存しない単一のインダクタンス値が得られない場合があります。コア損失、渦電流の影響、巻線の近接効果、寄生容量、および測定器の機種が結果に影響を与える可能性があります。
したがって、報告される等価インダクタンスは試験周波数によって変化する可能性があります。その変化の方向や大きさは、構造や試験範囲によって異なります。購入者は、普遍的な補正値があると想定すべきではありません。
試験周波数および測定基準が明記されていない限り、異なる周波数で実施された測定値を比較してはなりません。
LCR試験周波数として、駆動装置のPWM周波数を自動的に代用しないでください。スイッチング波形、電流バイアス、逆起電力、およびロータの動きは、単純な小信号試験では再現されません。
AC試験振幅を指定する
AC試験振幅を、電圧または電流レベルとして、計測器の試験モードとともに記録してください。これにより、プローブ信号の大きさが定義されます。
小さなAC信号は、一般的に既存の磁気動作点周辺の局所的な応答を特徴づけます。DCバイアスがない場合、大きなモーター電流下でインダクタンスがどのように変化するかは示されません。
AC試験振幅とDCバイアス電流を混同しないでください。AC信号は測定における外乱であり、DCバイアスはその外乱が評価される磁気動作点を確立するものです。
再現性のある記録には、計測器の機種、直列または並列モード、周波数、AC振幅、使用された場合のDCバイアス、フィクスチャによる補正、および端子接続が含まれます。
LCR測定値は、あくまで定義された小信号の結果であり、速度、トルク、電流、およびロータ位置にわたる完全なマップではありません。
ローター位置とd/q軸インダクタンスの特定
ローター位置がインダクタンスに影響を与える理由
ロータは回転するにつれて、ステータから見て磁気経路を変化させます。ロータに磁気サレンシーがある場合、リラクタンスはロータ軸に沿って異なり、測定されるインダクタンスは角度位置によって変化する可能性があります。
ロックロータ時の単一の測定値は、1つの位置のみを表す可能性があります。設計および測定結果がその解釈を裏付けていない限り、位置に依存しないものとして提示すべきではありません。
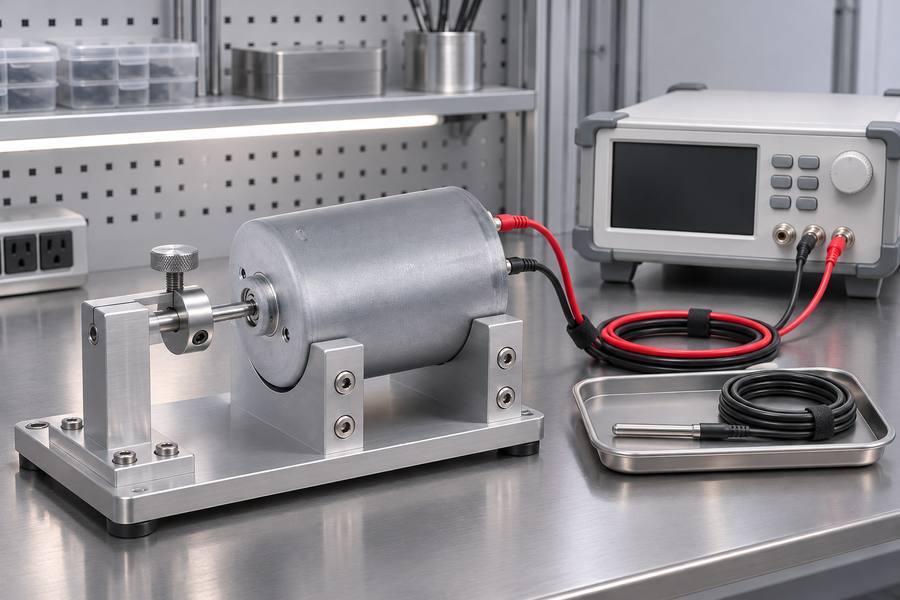
角度の基準は明確に定義されなければなりません。機械角は物理的な回転を表しますが、電気角は極対数を考慮し、各電気サイクルごとに繰り返されます。
極対数が複数のモーターの場合、特定の機械的な動きは、より大きな電気角の変化に対応します。極対数と選択したゼロ基準を記録してください。
d軸およびq軸のインダクタンスを理解する
回転子指向モデルにおいて、d軸は永久磁石の磁束基準と一致する。q軸はd軸から90電気度ずれている。
直交軸インダクタンス Ld および直交軸インダクタンス Lq は、これらの軸に沿った巻線の応答を表します。これらはモデルパラメータであり、任意の機械的位置で測定された値を示すラベルではありません。
顕著なサレンシーを持つモーターでは、LdとLqが異なる場合があります。サレンシーがほとんどない設計では、両者の値は近い場合がありますが、購入者は等しいと仮定するのではなく、文書化されたデータを使用する必要があります。
この区別は、ドライブがロータ指向電流制御を使用する場合に重要になります。 単一のスカラー値は単純化されたモデルには適しているかもしれませんが、その差異が制御計算に影響を与える場合、軸に依存する挙動を表現することはできません。
LdとLqがどのように算出されたかを確認してください。ロックロータ試験、磁束連関の特性評価、およびパラメータ同定によって得られる結果は、一貫した規約がなければ直接比較することができません。
購入者はどのようなロータ位置情報を要求すべきか?
- 角度基準:電気的なゼロ位置と、それとローターとの関係を特定すること。
- 極対数:機械角を電気角に変換するために使用される極対数を明記する。
- 試験位置:対象とした位置と、ローターがロックされていたかどうかを記録する。
- 軸の定義:d軸およびq軸の向きと符号の定義を明確にする。
- 報告されるパラメータ:結果が端子インダクタンスであるか、あるいはLdとLqの個別の値であるかを特定する。
インダクタンスがロータ角に応じて変化する場合は、対象モデルに関連する変動を示すのに十分な位置範囲をカバーするよう依頼すること。仮定に基づいて、1つの測定値から完全な角度マップを作成してはならない。
電流バイアス、磁気飽和、およびインダクタンスの種類の評価
電流バイアスがモーターのインダクタンスに与える影響
固定子電流は磁気動作点を決定します。電流が増加すると、磁気回路の一部が飽和に近づき、追加電流と磁束結合の関係が変化する可能性があります。
したがって、直流バイアスなしで測定されたインダクタンスは、負荷がかかった動作点付近の値とは異なる場合があります。その差は、磁気設計、電流の方向、ロータの位置、およびインダクタンスの定義によって異なります。
有用な特性評価では、微小な交流摂動と直流バイアスを分離します。バイアスは動作点を決定し、交流信号はその周辺の局所的な応答を測定します。
ゼロバイアス時のLCR測定結果は基準値であり、定格電流やピーク電流における保証値ではありません。駆動モデルの性能が飽和に依存する場合は、動作電流データを要求してください。
増分インダクタンスと見かけのインダクタンス
増分インダクタンスは、特定の動作点周辺における磁束連関と電流の局所的な勾配を表します。単純化された単軸の記述では、これは微小な電流変化に対する磁束連関の微分値です。
見かけのインダクタンス(セカントインダクタンス)は、指定された基準に対する磁束連関の関係を表します。 この基準が重要なのは、固定子電流がゼロの場合でも永久磁石が磁束連鎖に寄与するためです。
永久磁石による磁束オフセットを考慮せずに、総磁束連鎖を電流で割ると、誤解を招く結果となる可能性があります。サプライヤーは、磁石に関連する磁束および基準条件がどのように扱われているかを明記する必要があります。
磁気回路が非線形の場合、これら2つの定義は異なることがあります。いずれの値も、ラベル、電流条件、および計算規則を明記せずに、単に「モーターインダクタンス」として報告すべきではありません。
必要な定義は、モーターのモデルや制御方法によって異なります。1つの普遍的なインダクタンスラベルを要求するのではなく、対象となるモデルで使用される量を指定してください。
電流依存インダクタンスとクロス飽和
回転子指向型モデルでは、d軸電流とq軸電流が共同で磁気状態に影響を与える可能性があります。一方の電流成分の変化は、もう一方の軸に関連する増分応答を変化させる場合があります。
この相互作用は「クロス飽和」と呼ばれます。これが重要な場合、固定された Ld および Lq 値では、動作領域全体を適切に表現できない可能性があります。
データがゼロバイアス時、特定の電流点、あるいは電流依存マップ全体にわたって測定されたものかを確認してください。また、値が増分値か見かけ値か、および相互結合項が含まれているかどうかも特定してください。
電流依存マップは、想定される動作範囲が、飽和や軸間の相互作用が制御精度に影響を与える条件に達する場合に重要となります。実際のモーターモデルに必要な詳細レベルを要求してください。
温度条件、インダクタンスの許容差、および製造ばらつきを確認する
温度がインダクタンスに及ぼす影響を理解する
温度は、モーターの電気的および磁気的挙動のいくつかの部分に影響を与えます。巻線抵抗は導体の温度とともに変化し、磁性材料や永久磁石も温度に反応する可能性があります。
測定されたインピーダンスの変化は、必ずしもインダクタンスが同じ割合で変化したことを意味するわけではありません。抵抗、磁気特性、および計測機器のモデリングが、表示される結果に影響を与える可能性があります。
巻線の温度、および該当する場合はロータや磁気部品の温度を記録してください。周囲温度だけでは、運転後や熱的安定化後のモーターの状態を正確に表せない場合があります。
室温データは初期状態との比較には有用ですが、高温状態のパラメータとして扱ってはなりません。ドライブモデルに動作温度値が必要な場合は、その測定方法または決定方法を定義してください。
インダクタンスの許容差と製造ばらつきの評価
巻線の配置、コイルの形状、エアギャップ、磁性材料の特性、および組立寸法は製造過程で異なるため、モーターごとにインダクタンスにばらつきが生じることがあります。
巻線の配置、コイルの形状、エアギャップの寸法、磁性材料の特性、および組立公差が、測定されたインダクタンスにどの程度影響するかは、モーターの磁気回路や構造によって異なります。
公称値、許容生産範囲、および測定不確かさを区別してください。これらはそれぞれ異なる質問に対する答えであり、説明のない単一の許容差として統合すべきではありません。
測定不確かさは、規定された手順の下での結果に対する信頼度を表します。生産ばらつきは、その同じ手順を用いて正しく測定された実際のモーター間の差異を表します。
試作機の結果だけでは、量産時の分布を確定することはできません。リピート注文の場合は、サンプリング方法、合格基準、およびそれらの基準に近い結果の取り扱いについて合意しておく必要があります。
汎用的なインダクタンス許容差を勝手に設定することは避けてください。モーターの設計、駆動装置の感度、用途要件、および実証済みの製造能力に基づいて、許容範囲を設定してください。
再現性のあるインダクタンス試験条件の確立
再現性は、測定器だけによるものではありません。端子の接触状態、治具の配置、ローターの角度、周波数、信号振幅、直流バイアス、および温度は、一貫性を保つ必要があります。
測定値に不一致がある場合は、まず定義と設定を比較してください。端子の接続やロータの基準を修正せずに試験を繰り返すと、原因を特定するどころか、不一致が再現される可能性があります。
すべての測定結果に、モーターの識別情報と生産ロット番号を記録してください。これにより、個々のユニットに固有の偏差と、試験プロセスの変更やより広範な製造上の傾向とを区別できます。
- 試験設定:接続図、計測器の設定、および治具補正の記録を保存してください。
- モーターの状態:巻線温度、ローター位置、および外部電気接続を記録してください。
- トレーサビリティ:各測定値をモーターまたはロット識別子、および試験日と関連付けます。
- 合格基準:同じ基準を用いて、結果を合意された範囲と比較してください。
インダクタンスデータをPWM、電流制御、およびドライブのマッチングに適用する
インダクタンスとPWM電流リップルの関係を理解する
インダクタンスは、巻線電流の急激な変化に抵抗します。誘導素子両端の所定の正味電圧において、適用されるインダクタンスが大きいほど、同じ時間間隔における電流の変化は小さくなります。
以下の関係式がこれを示しています:
Δi ≈ (VL × Δt) / L
ここで、Δi は電流の変化量、VL は誘導素子に印加されるほぼ一定の正味電圧、Δt はその間隔、L はその動作点におけるインダクタンスである。
この近似式は、その間隔中に電圧とインダクタンスがほぼ一定であることを前提としている。 モータの相モデルにおいて、VLは抵抗降下および逆起電力を考慮した後の正味電圧であり、必ずしも直流バス電圧の全値とは限りません。
実際のPWMリップルは、スイッチング状態、直流バス電圧、変調率、デューティ間隔、逆起電力、電流、ロータ位置、および巻線接続に依存します。 インダクタンスが電流に応じて変化する場合、ゼロバイアスの公称値よりも、関連する増分値の方が有用である可能性があります。
これは完全なリップル予測でも、普遍的なスイッチング周波数の規則でもありません。推定には、実際の駆動電圧状態とモーターの動作条件が必要です。
インダクタンスと電流ループ構成およびパラメータ同定の関係
インダクタンスと抵抗は、印加電圧に対して巻線電流がどれほど速く応答するかに影響を与えます。単純化された直列RL回路では、LとRが同じ等価回路および条件を指す場合、時定数はτ = L/Rとなります。
この式は一次近似であり、完全なモーター制御モデルではありません。駆動されるモーターには、逆起電力、ロータ位置、インバータ電圧制限、サンプリングおよび演算遅延、ならびに選択された制御構造も関与します。
電流ループのチューニングは、インダクタンスのみに基づいて選択することはできません。モデルには、一貫した抵抗およびインダクタンスの定義に加え、アプリケーションに関連する電圧範囲、電流範囲、およびタイミング制約が必要です。
パラメータ同定には、磁束連関、極対数、および回転子座標系における Ld/Lq 値も使用される場合があります。 これらのパラメータには、互換性のある軸の定義、温度条件、および電流の定義が必要です。線間データを位相ベースのモデルと混在させると、結果が無効になる可能性があります。
測定されたモーターパラメータと、動作中にコントローラによって推定された値とを区別してください。推定値はその同定手順と動作点に依存するため、合意済みのサプライヤデータと無断で置き換えてはなりません。
ドライブマッチングに必要なモーターインダクタンスデータの準備
調達記録には、電気量、試験条件、接続規約、およびトレーサブルなモーター識別情報を明記する必要があります。
| データカテゴリ | 要求すべき情報 |
| 巻線構成 | スターまたはデルタ、相端子、並列経路 |
| インダクタンスの定義 | 相、線間、自己、相互、Ld、または Lq |
| 測定方法 | 計測器による方法および直列・並列の表記規則 |
| 試験条件 | 周波数、交流振幅、フィクスチャの補償 |
| ロータ位置 | 角度基準、極対数、試験位置 |
| 電流条件 | DCバイアス、動作電流点、飽和データ |
| インダクタンスタイプ | インクリメンタルまたは見かけの値、計算規則付き |
| 温度 | 巻線および関連する磁気部品の温度 |
| 製造ばらつき | 公称値、合意範囲、サンプルのばらつき |
| 駆動要件 | DCバス範囲、電流範囲、制御方式、PWM条件 |
承認前に、モーターの記録を、対象とするドライブモデルで要求されるパラメータ項目と比較してください。相および線間量、軸基準、インダクタンスの定義が一致していることを確認してください。
必要な値が得られない場合は、無関係な測定値から導き出すのではなく、「未確認」と明記してください。 コントローラの設定に使用する前に、明確化または合意された特性評価方法を依頼してください。
受入検査にあたっては、接続、計測規約、周波数、振幅、ロータ位置、温度、および直流バイアスについて事前に合意してください。ドライブの感度と実証済みの生産能力を考慮した上で、公称値と許容範囲を定義してください。
元の測定値、算出値、換算の前提条件、および承認改訂版をまとめて保管してください。巻線の接続、ロータの構造、または合意された試験方法に変更があった場合は、ドライブ設定をリリースする前に再検討を行う必要があります。
