
Un motor de corriente continua sin núcleo y un controlador PWM deben combinarse en función de su comportamiento de corriente, y no solo en función de la tensión y la intensidad máxima. Una baja inductancia del devanado puede provocar una ondulación de corriente considerable durante cada ciclo de conmutación. Por lo tanto, una validación adecuada mide la forma de onda, comprueba el calentamiento en las condiciones de funcionamiento previstas y confirma que el controlador puede regular el motor elegido.
Este artículo se centra en un motor de corriente continua sin núcleo con escobillas, accionado a través de sus dos terminales. Un motor sin escobillas con bobinado sin núcleo utiliza una disposición de conmutación diferente, por lo que la evaluación de su corriente de fase debe ajustarse a la topología del inversor correspondiente.
¿Por qué dos tensiones nominales compatibles pueden seguir produciendo una mala adaptación?
La tensión nominal de alimentación describe solo una parte de la combinación eléctrica. Durante el funcionamiento en PWM, el devanado está sometido a una tensión conmutada, mientras que su resistencia, inductancia y fuerza electromotriz inversa influyen en cómo varía la corriente. Por lo tanto, dos motores conectados a la misma tensión nominal de alimentación pueden producir formas de onda de corriente diferentes.
La información de Gian sobre motores de CC sin núcleo constituye un punto de partida para identificar la construcción y el rendimiento previsto. Solicita la resistencia y la inductancia del devanado, junto con las condiciones en las que se midieron. Un valor de inductancia sin su contexto de medición puede resultar difícil de comparar entre distintos proveedores.
Confirme también qué es lo que regula el controlador. Un puente en modo de tensión que varía el ciclo de trabajo no es equivalente a un controlador con bucle de corriente cerrado. La limitación de corriente, la regulación de corriente y la indicación de la corriente media de alimentación son funciones independientes que pueden tener tiempos de respuesta diferentes.
La distinción más amplia entre un controlador de motor y un regulador de motor ayuda a asignar estas responsabilidades. Para la validación de la ondulación, identifique la etapa de potencia real y su comportamiento, en lugar de basarse en el nombre impreso en la placa.
¿Qué detalles del controlador influyen en la ondulación?
La frecuencia de conmutación es importante, pero no es la única variable. La tensión de alimentación, el ciclo de trabajo, la inductancia del devanado y la estrategia de recirculación del puente afectan a la tensión en el devanado durante un periodo de conmutación. El comportamiento durante el tiempo de desconexión puede variar entre los distintos diseños de controladores.
Una frecuencia de PWM más alta puede reducir el rizado en una configuración concreta, aunque también puede afectar a las pérdidas de conmutación y al comportamiento de control disponible. No se dé por sentado que seleccionar el valor más alto del menú sea siempre el mejor punto de funcionamiento. Siga el rango admitido por el controlador y verifique la temperatura y la forma de onda resultantes.
Algunos controladores especifican una inductancia mínima de carga o recomiendan un estrangulador en serie adicional para determinados motores. Pregunte al proveedor del controlador cómo se define ese requisito y si el motor propuesto lo cumple. Un estrangulador añadido modifica el sistema eléctrico y debe evaluarse en cuanto a intensidad nominal, saturación, pérdidas y compatibilidad con el bucle de control.
Compare la interfaz eléctrica con la familia de motores prevista. Un motor de CC sin escobillas necesita un controlador de conmutación en lugar de la configuración con escobillas de dos terminales descrita aquí. A la hora de comparar productos para su compra, no se deben agrupar estos productos simplemente porque ambos se describan como motores de CC.
¿Qué se debe medir en el motor?
Mida la corriente en un único conductor del motor utilizando una sonda de corriente adecuada o una medición en derivación correctamente implementada. Una pinza colocada alrededor de los conductores de salida y de retorno anulará en gran medida la señal magnética. Confirme la orientación de la sonda, el rango, el ajuste a cero y el ancho de banda antes de basarse en la traza.
Observe suficientes ciclos de conmutación para identificar la forma de la ondulación y, a continuación, utilice un periodo de captura más largo para examinar el arranque y los cambios de carga. Una sola captura de pantalla del osciloscopio no puede mostrar todas las escalas de tiempo. Guarde los ajustes de adquisición junto con la forma de onda para que una segunda prueba pueda reproducir la medición.
Registre la tensión en los terminales del motor cuando sea necesario para interpretar el comportamiento de la corriente. Utilice equipos de medición y conexiones adecuados para la tensión del circuito y el entorno de conmutación. La propia configuración de la prueba no debe crear una ruta de tierra no deseada ni alterar de forma significativa el circuito que se está evaluando.
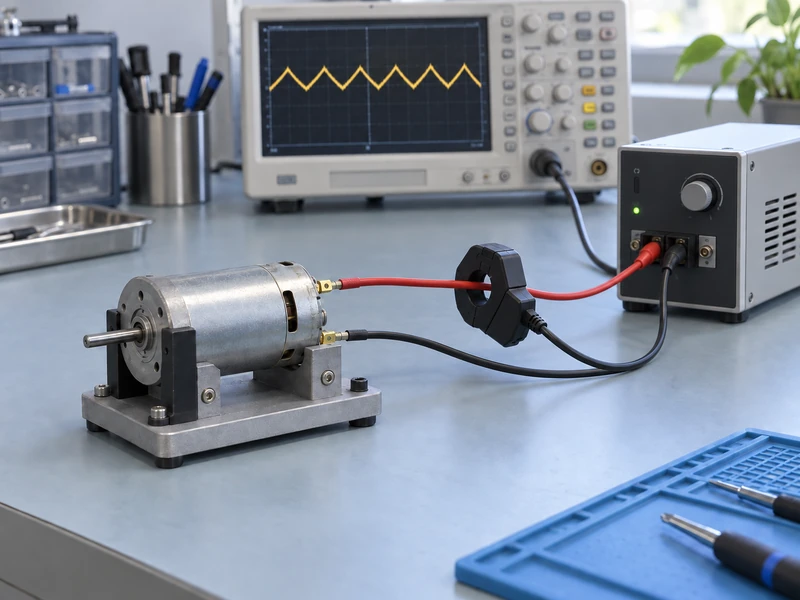
La explicación del NIST sobre la trazabilidad metrológica hace hincapié en la conexión documentada entre un resultado de medición y su referencia. Para esta prueba, conserve la información de calibración y la incertidumbre de medición relevantes para el resultado actual, en lugar de considerar la etiqueta del instrumento como el único conjunto de pruebas.
La corriente que indica una fuente de alimentación de banco no es necesariamente la corriente del devanado del motor. La conmutación y la recirculación de energía pueden hacer que ambas difieran. Utilice la pantalla de la fuente de alimentación para el fin previsto y mida directamente la corriente del devanado cuando ese sea el criterio de aceptación.
¿Cómo deben utilizarse la corriente media, la corriente máxima y la corriente eficaz?
La corriente media, la corriente de pico y la corriente eficaz responden a preguntas diferentes. Una forma de onda con una media moderada puede presentar picos elevados y un valor eficaz superior al de una corriente casi uniforme con la misma media. Cada límite debe compararse con la magnitud correspondiente.
En el caso de una forma de onda ilustrativa sencilla, compuesta por un nivel de CC más una ondulación triangular simétrica, la corriente eficaz depende tanto de la componente de CC como de la amplitud de la ondulación. Esto explica por qué una lectura media baja por sí sola no basta para determinar el calentamiento del cobre. Las formas de onda reales deben evaluarse a partir de una medición adecuada, en lugar de forzarlas a encajar en un modelo ideal.
Revise los límites de corriente por separado para el devanado, la etapa de potencia y cualquier bobina de choque en serie. Haga coincidir cada especificación con la magnitud medida y su duración permitida. La tolerancia transitoria del devanado no puede utilizarse para aprobar un pico que supere la especificación del puente o de la bobina de choque.
No convierta una observación de la forma de onda en una afirmación sobre la vida útil del motor sin pruebas que la respalden. El comportamiento de las escobillas, las condiciones térmicas y el programa de funcionamiento real pueden ser importantes en un conjunto con escobillas. El objetivo de la prueba de ondulación es establecer la compatibilidad en condiciones definidas, no deducir un intervalo de servicio sin fundamento.
¿Qué puntos de funcionamiento deben incluirse en la prueba?
Seleccione puntos de funcionamiento de la aplicación prevista, incluyendo el arranque, el funcionamiento a baja velocidad, un movimiento representativo con carga y los extremos relevantes de la alimentación. Es posible que la ondulación mayor o la temperatura más alta no se produzcan a la velocidad nominal. Incluya las transiciones que el controlador final ordenará realmente.
| Condiciones de la prueba | Datos que deben conservarse |
| Puesta en marcha bajo una carga representativa | Corriente máxima, comportamiento del límite de corriente y aceleración satisfactoria |
| Funcionamiento a baja velocidad | Forma de onda de ondulación, estabilidad de la regulación y tendencia de la temperatura |
| Punto de funcionamiento normal | Corriente media y eficaz con la carga de salida requerida |
| Variación de la tensión de alimentación | Comportamiento en los límites de tensión homologados |
| Ciclo de trabajo repetido | Resultado térmico tras la secuencia de funcionamiento definida |
Mantenga constantes la carga mecánica y la disposición de montaje al comparar los controladores. Un motor fijado a un soporte metálico de gran tamaño puede disipar el calor de forma diferente a uno instalado en el interior de un producto compacto. Registre las condiciones de montaje y de la carcasa junto con los ajustes eléctricos.
Defina la duración de cada condición y cómo se evalúa la estabilización térmica. Una breve demostración puede confirmar el funcionamiento básico, pero puede pasar por alto el aumento de temperatura durante el funcionamiento repetido. Evite indicar una potencia nominal continua basada en una prueba que nunca haya representado un funcionamiento continuo.
¿Cómo se puede aislar un problema de forma eficaz?
En primer lugar, compruebe la configuración de medición: confirme qué conductor pasa por la sonda y si los ajustes de adquisición conservan la forma de onda de conmutación. Identifique si la magnitud registrada procede de un cable del motor o de la conexión de alimentación aguas arriba. Un segundo método de detección adecuado puede ayudar a resolver una traza dudosa.
Una vez que la medición sea fiable, varíe un único parámetro del variador, manteniendo el mismo motor, la misma alimentación y la misma carga mecánica. Un ajuste de la frecuencia PWM dentro de los límites permitidos es una posible prueba. Registre cada configuración junto con su traza, de modo que la diferencia observada pueda asociarse a ese ajuste concreto.
La guía de selección de motores sin núcleo de Gian abarca los requisitos generales de los motores. Utilice esos requisitos para evaluar si un ajuste eléctrico propuesto sigue proporcionando la velocidad, el par y el ciclo de trabajo requeridos, en lugar de optimizar la forma de onda de forma aislada.
Si se propone un estrangulador o un controlador diferente, repita las pruebas eléctricas y térmicas pertinentes. Documente la revisión del nuevo componente y los ajustes de control. El resultado aprobado corresponde a esa combinación concreta, no a todos los controladores con una intensidad nominal similar.
¿Qué debe contener el informe de compatibilidad del proveedor?
Envíe a Gian los puntos de funcionamiento del motor, la etapa de potencia seleccionada, el rango de alimentación, el modo PWM y las trazas de corriente capturadas. Incluya el método de medición, las condiciones de las pruebas térmicas y los límites de aceptación utilizados. Esto proporciona a la discusión técnica un conjunto común de datos medidos.
Mantenga explícita la distinción entre construcción y control; la comparación de Gian entre motores sin escobillas con núcleo y sin núcleo aporta un contexto adicional sobre la construcción. La versión final debe identificar la configuración exacta del motor y el controlador sometida a prueba.
Una decisión de compatibilidad útil indica qué rango de funcionamiento ha superado la prueba, qué ajustes deben permanecer fijos y qué cambios requieren una nueva revisión. Ese informe es más útil que limitarse a decir que el motor funciona con la tensión disponible, ya que aborda la forma de onda y el calor que el motor experimenta realmente.
