
Um motor de corrente contínua sem núcleo e um controlador PWM devem ser compatíveis em termos do seu comportamento de corrente, e não apenas em termos de tensão e amperagem máxima. Uma baixa indutância do enrolamento pode permitir uma ondulação de corrente substancial durante cada ciclo de comutação. A validação adequada mede, portanto, a forma de onda, verifica o aquecimento nas condições de funcionamento previstas e confirma que o controlador consegue regular o motor escolhido.
Este artigo centra-se num motor CC sem núcleo com escovas, acionado através dos seus dois terminais. Um motor sem escovas com enrolamento sem núcleo utiliza um esquema de comutação diferente, pelo que a avaliação da corrente de fase deve seguir a topologia do inversor relevante.
Por que razão duas tensões nominais compatíveis podem, ainda assim, resultar numa combinação inadequada?
A tensão nominal de alimentação descreve apenas parte da combinação elétrica. Durante o funcionamento em PWM, o enrolamento é submetido a tensão comutada, enquanto a sua resistência, indutância e força eletromotriz contrária influenciam a forma como a corrente varia. Dois motores ligados à mesma tensão nominal de alimentação podem, por isso, produzir formas de onda de corrente diferentes.
A informação de Gian sobre motores de corrente contínua sem núcleo constitui um ponto de partida para identificar a construção e o desempenho pretendido. Solicite a resistência e a indutância do enrolamento, juntamente com as condições utilizadas para as medir. Um valor de indutância sem o seu contexto de medição pode ser difícil de comparar entre fornecedores.
Confirme também o que o controlador regula. Uma ponte em modo de tensão que varia o ciclo de trabalho não é equivalente a um controlador com um circuito de corrente fechado. A limitação de corrente, a regulação de corrente e a comunicação da corrente média de alimentação são funções distintas que podem ter tempos de resposta diferentes.
A distinção mais ampla entre um controlador de motor e um regulador de motor ajuda a atribuir estas responsabilidades. Para a validação da ondulação, identifique o estágio de potência real e o seu comportamento, em vez de se basear no nome impresso na placa.
Que detalhes do controlador influenciam a ondulação?
A frequência de comutação é importante, mas não é a única variável. A tensão de alimentação, o ciclo de trabalho, a indutância do enrolamento e a estratégia de recirculação da ponte afetam, todos, a tensão no enrolamento durante um período de comutação. O comportamento durante o tempo de desligamento pode variar entre os diferentes projetos de controladores.
Uma frequência de PWM mais elevada pode reduzir a ondulação numa configuração específica, mas também pode afetar as perdas de comutação e o comportamento de controlo disponível. Não se deve partir do princípio de que selecionar o valor mais elevado do menu é sempre o melhor ponto de funcionamento. Siga a gama suportada pelo controlador e verifique a temperatura e a forma de onda resultantes.
Alguns controladores especificam uma indutância mínima de carga ou recomendam um indutor em série adicional para determinados motores. Pergunte ao fornecedor do controlador como esse requisito é definido e se o motor proposto o cumpre. Um indutor adicional altera o sistema elétrico e deve ser avaliado quanto à corrente nominal, saturação, perdas e compatibilidade com o circuito de controlo.
Compare a interface elétrica com a família de motores pretendida. Um motor de corrente contínua sem escovas necessita de um inversor de comutação, em vez da configuração com escovas de dois terminais aqui descrita. Uma comparação de compras não deve agrupar estes produtos simplesmente porque ambos são descritos como motores de corrente contínua.
O que deve ser medido no motor?
Meça a corrente num único condutor do motor utilizando uma sonda de corrente adequada ou uma medição em derivação corretamente implementada. Uma pinça colocada em torno dos condutores de saída e de retorno anulará em grande parte o sinal magnético. Confirme a orientação da sonda, a faixa de medição, a calibração do zero e a largura de banda antes de confiar no traçado.
Observe ciclos de comutação suficientes para identificar a forma da ondulação e, em seguida, utilize um registo mais longo para examinar o arranque e as variações de carga. Uma única captura de ecrã do osciloscópio não consegue mostrar todas as escalas temporais. Guarde as definições de aquisição juntamente com a forma de onda, para que um segundo teste possa reproduzir a medição.
Registe a tensão nos terminais do motor sempre que for necessário para interpretar o comportamento da corrente. Utilize equipamento de medição e ligações adequados à tensão do circuito e ao ambiente de comutação. A própria configuração de teste não deve criar um caminho de terra indesejado nem alterar significativamente o circuito que está a ser avaliado.
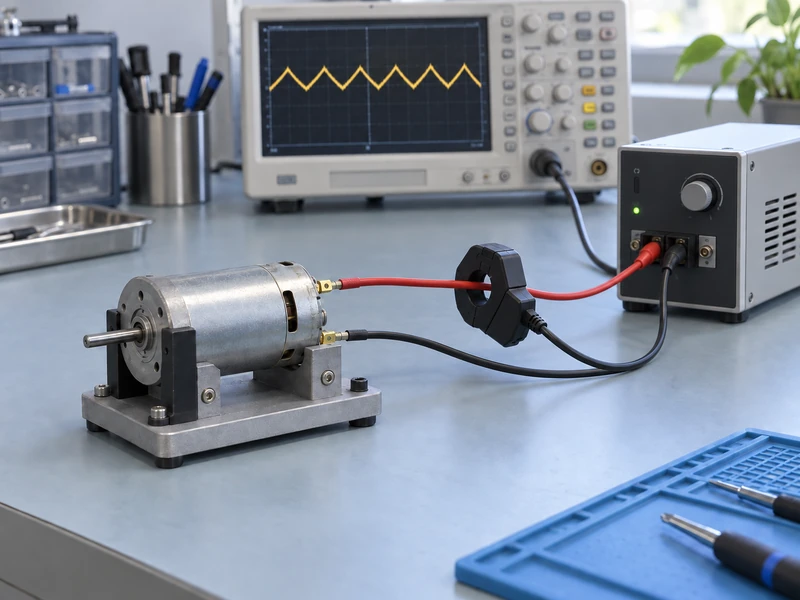
A explicação do NIST sobre a rastreabilidade metrológica enfatiza a ligação documentada entre um resultado de medição e a sua referência. Para este teste, guarde as informações de calibração e a incerteza de medição relevantes para o resultado atual, em vez de considerar a etiqueta do instrumento como o conjunto completo de provas.
A corrente indicada por uma fonte de alimentação de bancada não é necessariamente a corrente do enrolamento do motor. A comutação e a recirculação de energia podem fazer com que as duas sejam diferentes. Utilize o visor da fonte de alimentação para o fim a que se destina e meça diretamente a corrente do enrolamento quando esse for o critério de aceitação.
Como devem ser utilizadas a corrente média, a corrente de pico e a corrente RMS?
A corrente média, a corrente de pico e a corrente RMS respondem a questões diferentes. Uma forma de onda com uma média moderada pode ainda assim apresentar picos elevados e um valor RMS superior ao de uma corrente quase uniforme com a mesma média. Cada limite deve ser comparado com a grandeza correspondente.
Para uma forma de onda ilustrativa simples, constituída por um nível de corrente contínua (CC) mais uma ondulação triangular simétrica, a corrente RMS depende tanto da componente CC como da amplitude da ondulação. Isto explica por que razão uma leitura média baixa, por si só, não permite determinar o aquecimento do cobre. As formas de onda reais devem ser avaliadas a partir de uma medição adequada, em vez de serem forçadas a encaixar num modelo ideal.
Analise os limites de corrente separadamente para o enrolamento, o estágio de potência e qualquer indutor em série. Compare cada especificação com a grandeza medida e a sua duração permitida. A margem de transientes do enrolamento não pode ser utilizada para aprovar um pico que exceda a especificação da ponte ou do indutor.
Não converta uma observação da forma de onda numa afirmação sobre a vida útil do motor sem provas de apoio. O comportamento das escovas, as condições térmicas e o horário de funcionamento real podem ser importantes num conjunto com escovas. O objetivo do teste de ondulação é estabelecer a compatibilidade em condições definidas, não inferir um intervalo de manutenção sem fundamento.
Que pontos de funcionamento devem ser incluídos no ensaio?
Escolha pontos de funcionamento da aplicação pretendida, incluindo arranque, funcionamento a baixa velocidade, movimento representativo sob carga e condições extremas de alimentação relevantes. A maior ondulação ou a temperatura mais elevada podem não ocorrer à velocidade nominal. Inclua transições que o controlador final irá efetivamente comandar.
| Condições do ensaio | Dados a reter |
| Arranque sob carga representativa | Corrente de pico, comportamento do limite de corrente e aceleração bem-sucedida |
| Funcionamento a baixa velocidade | Forma de onda de ondulação, estabilidade da regulação e tendência de temperatura |
| Ponto de funcionamento normal | Corrente média e RMS com a carga de saída necessária |
| Variação da tensão de alimentação | Comportamento nos limites de tensão aprovados |
| Ciclo de trabalho repetido | Resultado térmico após a sequência de funcionamento definida |
Mantenha a carga mecânica e a disposição de montagem consistentes ao comparar controladores. Um motor fixado a um suporte metálico de grandes dimensões pode dissipar calor de forma diferente de um instalado no interior de um produto compacto. Registe as condições de montagem e do invólucro juntamente com as configurações elétricas.
Defina a duração de cada condição e como é avaliada a estabilização térmica. Uma breve demonstração pode confirmar o funcionamento básico, mas pode não detetar o aumento de temperatura durante o funcionamento repetido. Evite indicar uma potência nominal contínua com base num teste que nunca representou um funcionamento contínuo.
Como se pode isolar um problema de forma eficiente?
Primeiro, verifique a configuração de medição: confirme qual o condutor que passa pela sonda e se as definições de aquisição preservam a forma de onda de comutação. Identifique se a grandeza registada provém de um fio do motor ou da ligação de alimentação a montante. Um segundo método de deteção adequado pode ajudar a resolver um traço duvidoso.
Assim que a medição for fiável, altere um único parâmetro suportado do variador, mantendo o mesmo motor, fonte de alimentação e carga mecânica. Um ajuste permitido da frequência PWM é uma possibilidade a experimentar. Registe cada configuração em relação ao seu traço, para que a diferença observada possa ser associada a esse ajuste específico.
O guia de seleção de motores sem núcleo de Gian abrange os requisitos mais gerais dos motores. Utilize esses requisitos para avaliar se um ajuste elétrico proposto continua a proporcionar a velocidade, o binário e o ciclo de trabalho necessários, em vez de otimizar a forma de onda isoladamente.
Se for proposto um estrangulador ou um controlador diferente, repita os ensaios elétricos e térmicos relevantes. Documente a nova revisão do componente e as definições de controlo. O resultado aprovado aplica-se a essa combinação específica, e não a todos os controladores com uma corrente nominal semelhante.
O que deve conter o registo de compatibilidade do fornecedor?
Envie ao Gian os pontos de funcionamento do motor, o estágio de potência selecionado, a gama de alimentação, o modo PWM e os traços de corrente capturados. Inclua o método de sondagem, as condições de teste térmico e os limites de aceitação utilizados. Isto proporciona à discussão de engenharia um conjunto comum de factos medidos.
Mantenha explícita a distinção entre construção e controlo; a comparação de Gian entre motores sem-escovas com e sem núcleo fornece um contexto adicional sobre a construção. A versão final deve identificar a configuração exata do motor e do controlador testada.
Uma decisão de compatibilidade útil indica qual o envelope de funcionamento que foi aprovado, quais as configurações que devem permanecer fixas e quais as alterações que requerem uma nova revisão. Esse registo é mais prático do que afirmar que o motor funciona com a tensão disponível, porque aborda a forma de onda e o calor a que o motor está efetivamente sujeito.
