
En las especificaciones de un motor BLDC de fabricante original (OEM), la velocidad nominal debe ser el valor principal cuando sea importante el rendimiento continuo a un par definido. La velocidad en vacío describe el funcionamiento sin carga externa en el eje y no permite determinar el rendimiento bajo carga.
Los ingenieros deben indicar la tensión, los ajustes del controlador, la temperatura, el ciclo de trabajo y el método de medición en los que se basa cada valor de velocidad antes de aprobar un plano del motor o unas especificaciones de compra.
Las RPM nominales y las RPM sin carga describen condiciones de funcionamiento diferentes
Ambos valores se expresan en revoluciones por minuto (RPM), pero responden a cuestiones de ingeniería distintas. Una ficha técnica útil identifica las condiciones de funcionamiento en lugar de presentar cualquiera de los dos valores como una capacidad aislada.
La velocidad nominal define un punto de funcionamiento específico
La velocidad nominal es la velocidad del eje asociada a un punto de funcionamiento declarado, que suele incluir el par, la tensión y las condiciones de servicio. Para un funcionamiento continuo, el punto declarado también debe cumplir los límites térmicos aplicables.
Un motor descrito como si funcionara a unas RPM nominales concretas no es necesariamente capaz de mantener esas RPM con cualquier par. El valor nominal solo tiene sentido junto con su carga y condiciones correspondientes.
El término «nominal» también debe vincularse a una base definida por el proveedor. Algunos documentos lo utilizan para referirse a un punto de rendimiento nominal; otros se refieren a un límite de funcionamiento continuo. Confirme la definición antes de redactar un requisito de compra.
A modo de ejemplo, un eje que transmite 0,08 N·m a 3.000 RPM produce una potencia mecánica de aproximadamente 25,1 W. La ecuación es P = 2πnT/60, donde P son los vatios, n son las RPM y T son los N·m. Se trata de valores hipotéticos, no de especificaciones del producto.
La velocidad en vacío describe el funcionamiento sin carga externa en el eje
La velocidad en vacío se mide sin que exista una demanda de par externo prevista en el eje. El motor sigue suministrando suficiente par para superar la fricción de los cojinetes, la resistencia aerodinámica y otras pérdidas mecánicas internas.
Dado que no hay carga externa, las RPM en vacío pueden resultar útiles para identificar un comportamiento inusual del motor o para comparar muestras controladas. No permite verificar la velocidad bajo el par de trabajo de la aplicación.
Un resultado en vacío debe indicar si el controlador estaba ordenando la velocidad máxima disponible o regulándola a un valor objetivo inferior. De lo contrario, dos motores idénticos podrían indicar valores de RPM diferentes simplemente debido a los ajustes del controlador.
¿En qué se diferencian estos valores de la velocidad máxima?
La velocidad máxima admisible es un límite operativo, no un sinónimo de velocidad sin carga. Puede reflejar la integridad del rotor, los cojinetes, la capacidad de conmutación, la vibración u otras limitaciones de diseño.
Un controlador puede limitar las RPM sin carga por debajo de ese límite. Por el contrario, el accionamiento externo de un motor puede crear condiciones de sobrevelocidad que su prueba normal sin carga nunca alcanza.
| Parámetro | Significado | Condición que se debe documentar | Uso del fabricante original |
| Velocidad nominal | RPM a un par declarado y en un punto de funcionamiento determinado | Par, tensión, ciclo de trabajo, temperatura, refrigeración | Requisitos de rendimiento en carga |
| Velocidad en vacío | RPM sin la carga prevista en el eje externo | Tensión, modo de funcionamiento, temperatura | Caracterización e inspección de referencia |
| Velocidad máxima admisible | Límite superior de funcionamiento | Fundamento del límite y duración permitida | Protección contra sobrevelocidad y límites de funcionamiento |
¿Qué valor de velocidad del motor BLDC deben especificar los ingenieros de los fabricantes de equipos originales?
Utilice la velocidad nominal para el funcionamiento continuo bajo carga
Si el equipo debe funcionar de forma estable bajo un par determinado, especifique las revoluciones por minuto (RPM) requeridas para ese par. Tenga en cuenta la tensión de alimentación, las condiciones ambientales, el montaje, la refrigeración y la duración durante la cual debe mantenerse ese valor.
No confunda la velocidad nominal que figura en el catálogo con un mínimo garantizado en todas las condiciones. Una especificación de adquisición requiere un rango aceptable explícito y un procedimiento de verificación adecuado.
Considere esta prueba de aceptación hipotética: aplique 0,08 N·m, deje que el conjunto alcance el estado térmico acordado y compruebe que la velocidad se mantenga en 2.800 RPM o por encima de este valor con la alimentación especificada. Las cifras definen un punto de aceptación hipotético, no una clasificación de Gian Transmission.
Cuando la aplicación alterne entre cargas, defina qué condición es continua y cuál es intermitente. Un punto de funcionamiento breve aceptable puede no ser térmicamente sostenible a lo largo de un turno de producción prolongado.
Utiliza la velocidad en vacío como referencia secundaria
Merece la pena registrar las RPM sin carga cuando la inspección de entrada requiere una referencia rápida y repetible, especialmente junto con la corriente sin carga. Estas comprobaciones pueden revelar cambios, pero no diagnostican todos los fallos.
Diferentes configuraciones de bobinado pueden producir velocidades sin carga similares, aunque se comporten de forma diferente bajo par. Ni siquiera una medición en vacío muy precisa puede determinar la capacidad de par continuo, la temperatura del devanado o la potencia en el eje.
Especifique las condiciones de ensayo en vacío por separado de los requisitos de aceptación con carga. Si se utiliza la velocidad en vacío como límite de selección, documente qué ocurre cuando una muestra se sale de ese rango.
Especifique múltiples puntos de funcionamiento cuando la carga varíe
Un único punto nominal resulta insuficiente cuando un mecanismo exige un par de arranque elevado, un par de funcionamiento variable o una velocidad mínima con una tensión de alimentación reducida. En su lugar, defina el ámbito de aplicación.
- Punto continuo: Indique el par de trabajo, las RPM mínimas, el rango de tensión, la duración del ciclo de trabajo y las condiciones de refrigeración.
- Punto intermitente: defina el par, la velocidad mínima, la duración permitida y las condiciones de recuperación o reposo.
- Condición de arranque: Identifique el par de arranque necesario y la aceleración o el tiempo de arranque aceptables.
- Regulación de la velocidad: Indique la variación admisible cuando la carga cambie dentro del rango requerido.
Una curva de par-velocidad ayuda a comparar los motores candidatos dentro de este perfil. Pregunte si la curva representa un funcionamiento estable, pruebas de corta duración o un rendimiento modelado antes de utilizarla para la selección.
En el caso de una carga similar a la de un ventilador, el par necesario puede aumentar con la velocidad; en el caso de un mecanismo de posicionamiento, el par máximo puede producirse durante la aceleración. Utilice el perfil de carga real en lugar de elegir un motor por las RPM máximas anunciadas.
¿Por qué pueden diferir la velocidad nominal y la velocidad sin carga?
Demanda de par, fuerza electromotriz inversa y tensión disponible
A medida que aumenta la velocidad del rotor, aumenta la fuerza electromotriz contraria. El controlador debe proporcionar una tensión aplicada suficiente para superar la fuerza electromotriz contraria y las caídas de tensión resistivas y de otro tipo, al tiempo que genera el par necesario.
En una región de funcionamiento simplificada, un mayor par suele requerir más corriente. La resistencia del devanado consume entonces más margen de tensión, por lo que la velocidad disponible puede disminuir ante una mayor carga cuando los límites de alimentación y control permanecen fijos.
Esa tendencia no es una fórmula universal de caída de velocidad. Las características del devanado, la estrategia de conmutación, la regulación de corriente y los límites de tensión influyen en la relación par-velocidad observada.
Configuración del controlador del motor y del control de velocidad
Un controlador con regulación de velocidad puede aumentar la corriente solicitada a medida que aumenta la carga, manteniendo el eje cerca de sus RPM objetivo hasta que se alcance un límite. Un sistema controlado por tensión sin una regulación equivalente puede mostrar una reducción de velocidad más evidente.
La limitación de corriente, la estrategia PWM, la sincronización de la conmutación, la retroalimentación de velocidad y las RPM máximas solicitadas pueden modificar ambos valores medidos. Anote el controlador del motor BLDC seleccionado y sus ajustes programados junto con cada medición de velocidad.
Comparar dos motores probados con modos de control diferentes puede llevar a confundir el comportamiento del controlador con la capacidad del motor. Establezca los ajustes del controlador antes de interpretar qué diseño ofrece un mejor rendimiento con la carga requerida.
Anote también si la fuente de prueba puede soportar la corriente de entrada requerida. Una fuente de alimentación de banco que entre en limitación de corriente puede reducir la velocidad incluso cuando el motor y su fuente de alimentación prevista para la producción se comportarían de forma diferente.
Condiciones de temperatura y carga mecánica
La resistencia del devanado de cobre aumenta con la temperatura. A medida que el motor se calienta, su punto de funcionamiento eléctrico puede desplazarse, especialmente cuando el controlador tiene un margen limitado de tensión o corriente.
Los acoplamientos, la precarga de los rodamientos, las juntas y las pérdidas en la caja de cambios también modifican la demanda mecánica. Por lo tanto, una prueba de banco realizada únicamente con el motor puede diferir de una medición realizada tras su integración en el equipo.
En el caso de un conjunto con reductor, especifique el punto de medición. A modo de ejemplo, una reducción de 30:1 convierte las 3.600 RPM del motor en aproximadamente 120 RPM de salida según la relación cinemática; la eficiencia del reductor afecta a la potencia y al par de salida disponibles, no a esa relación ideal en sí misma.
¿Cómo deben medirse la velocidad nominal y la velocidad en vacío?
Establecer condiciones de ensayo coherentes
Comience con una configuración acordada: alimentación medida en un punto eléctrico definido, ajustes del controlador identificados, sentido de giro del motor, conexión del eje y un medidor de RPM adecuado para el rango de velocidad objetivo.
Registre la temperatura ambiente y, cuando sea relevante, la temperatura del devanado o de la carcasa. Defina si las lecturas se registran tras un breve periodo de estabilización o una vez que las temperaturas alcancen un estado estable especificado.
Los tacómetros ópticos, los codificadores y la retroalimentación basada en el efecto Hall pueden proporcionar las RPM, pero cada uno requiere un escalado correcto. Al convertir los ciclos eléctricos medidos en RPM mecánicas, hay que tener en cuenta el número de pares de polos del motor y la señal que se está midiendo.
Para una frecuencia fundamental eléctrica f en hercios y p pares de polos, la velocidad mecánica n = 60f/p en RPM. Los flancos de Hall sin procesar o los eventos de conmutación no equivalen automáticamente a un ciclo eléctrico.
Fije el intervalo de promediado y la resolución del instrumento de modo que una variación en la pantalla no se confunda con un funcionamiento inestable del motor. Repita las mediciones o incluya la incertidumbre de medición cuando la tolerancia sea estrecha.
Cuando la velocidad oscile debido al ajuste del bucle de control, registre tanto la fluctuación como el valor medio. Un valor medio de RPM dentro de la tolerancia puede ocultar variaciones inaceptables para un mecanismo que requiera precisión.
Medir la velocidad en vacío sin carga externa en el eje
Desconecte el mecanismo accionado previsto sin retirar los componentes normales que forman parte del conjunto del motor sometido a prueba. Asegúrese de que el eje libre pueda girar con seguridad y de que el sensor no introduzca una resistencia significativa.
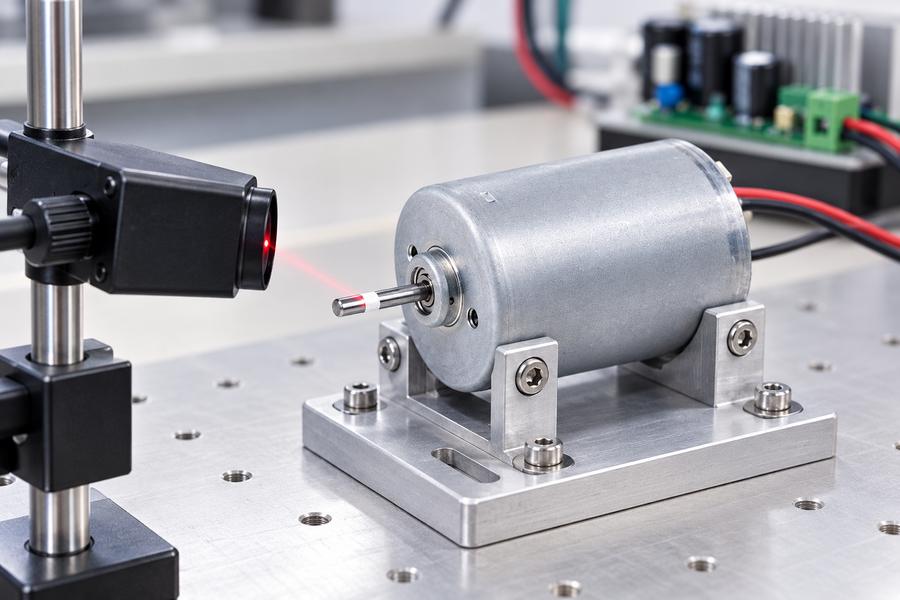
Esquema ilustrativo de la disposición para la medición de la velocidad sin carga.
Aplique la tensión especificada y la configuración del controlador, deje que la lectura de RPM se estabilice y, a continuación, registre la velocidad y la corriente sin carga. Indique si el controlador tiene la velocidad limitada o si funciona bajo otro comando definido.
Una corriente en vacío baja con las RPM esperadas puede ser una referencia útil, pero no demuestra que el rotor vaya a cumplir con sus requisitos de par. Del mismo modo, una lectura en vacío diferente merece ser investigada en lugar de dar lugar a un diagnóstico automático de fallo.
Medir la velocidad nominal al par especificado
Utilice un dinamómetro calibrado u otro método de carga controlada para aplicar el par de eje requerido. Mida el par y la velocidad en el mismo punto del eje o tenga en cuenta explícitamente las pérdidas de transmisión intermedias.
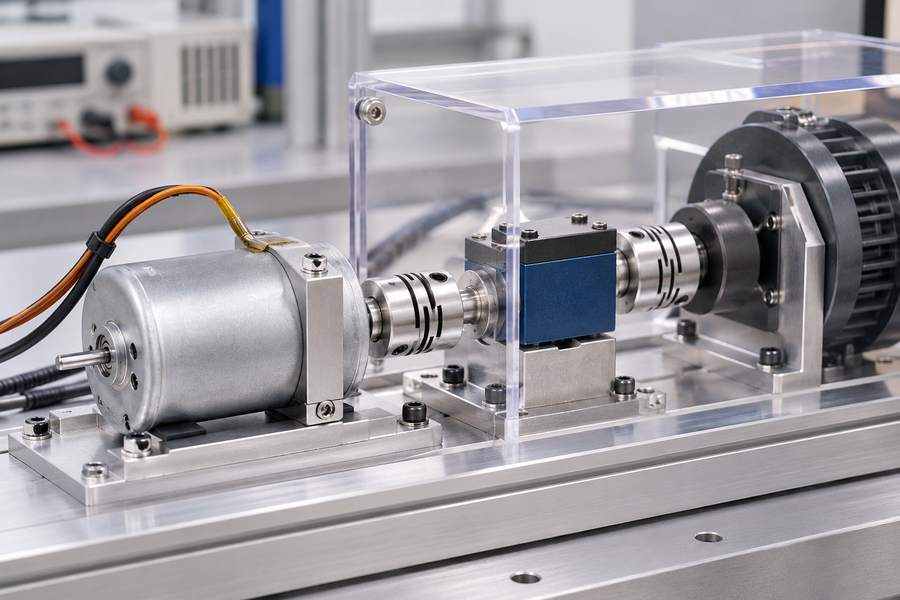
Esquema ilustrativo de una prueba de velocidad a carga nominal.
Registre simultáneamente las RPM, el par, la tensión y la corriente. Cuando se indique la potencia eléctrica de entrada, especifique cómo se ha medido; la potencia mecánica de salida del motor es el par del eje multiplicado por la velocidad angular.
Verifique los criterios de duración de servicio y temperatura asociados al punto nominal declarado. Una velocidad registrada poco después del arranque no puede, por sí sola, establecer la capacidad térmica continua.
Cuando se especifique un rango de velocidades, realice la prueba en los extremos de funcionamiento pertinentes, en lugar de solo a la tensión nominal. Nunca fuerce al motor más allá de sus límites eléctricos, térmicos o mecánicos acordados para completar una prueba.
Compare los resultados con el punto de funcionamiento requerido
Presente las dos mediciones por separado, indicando las condiciones asociadas a cada una. Para aplicaciones de carga variable, añada varios puntos con carga para mostrar cómo responde el sistema en todo el rango de funcionamiento previsto.
Una diferencia, como las RPM sin carga menos las RPM con carga, es descriptiva, pero no constituye una medida universal de la calidad del motor. El valor depende del punto de ensayo y del funcionamiento del controlador.
| Elemento de prueba | Prueba sin carga | Prueba en el punto nominal | Criterio de aceptación |
| Estado mecánico | Sin carga externa prevista en el eje | Par de giro del eje definido | ¿Se aplica la carga en la ubicación acordada? |
| Condiciones eléctricas | Tensión y ajustes del controlador especificados | Tensión y ajustes del controlador especificados | ¿Se registran los límites y el modo de control? |
| Mediciones | RPM, corriente, tensión | RPM, par, corriente, tensión | ¿Se definen los instrumentos y la sincronización? |
| Condiciones térmicas | Temperatura de ensayo documentada | Condiciones de funcionamiento y estado térmico requeridos | ¿El resultado respalda la duración declarada? |
| Decisión | Comparar con el rango de referencia | Comparar con el requisito de velocidad bajo carga | ¿Está documentada la regla de «aprobado/suspendido»? |
¿Cómo deben redactar los compradores de fabricantes de equipos originales (OEM) una especificación verificable de la velocidad de un motor BLDC?
Definir los requisitos eléctricos y mecánicos
Comience por los requisitos de funcionamiento de la máquina, en lugar de por las revoluciones por minuto (RPM) nominales de un motor disponible. Defina el eje en el que la velocidad es importante, la carga correspondiente y las condiciones de tensión previstas durante el servicio.
Analice las opciones de motores sin escobillas a medida en función de todas las condiciones de la aplicación. Gian Transmission enumera categorías de diseño y tensión, pero una lista de categorías no establece la potencia eléctrica ni la construcción del estator de ningún modelo concreto de los que aparecen en las imágenes.
- Requisito de velocidad: Indique las RPM mínimas, objetivo o aceptables en cada punto de par requerido.
- Alimentación eléctrica: Identifique la tensión nominal, la variación permitida y el punto en el que se mide la tensión.
- Controlador: Especifique el modo de control, los límites de corriente, los ajustes del firmware cuando sea pertinente y el comando de velocidad.
- Ciclo de trabajo y entorno: Defina la duración de funcionamiento, las condiciones ambientales, el montaje y el sistema de refrigeración.
- Interfaz mecánica: Defina el eje, el acoplamiento, el engranaje, la ubicación de la salida y las pérdidas de transmisión aceptables.
Establecer tolerancias y criterios de aceptación
Un plano en el que solo figure «velocidad nominal: 3.000 rpm» obliga al proveedor y al comprador a adivinar la desviación permitida. Utilice un rango explícito o un valor mínimo e incluya el par correspondiente y las condiciones de ensayo.
Elija las tolerancias en función de las necesidades funcionales del equipo y de la capacidad de medición, no a partir de un porcentaje universal supuesto. Incluya la calibración de los instrumentos, los criterios de estabilización y el número de observaciones repetidas cuando sea necesario.
Separe los objetivos de diseño del prototipo de los requisitos de aceptación de la producción. Defina qué ocurre si una muestra falla: volver a comprobar la configuración, inspeccionar el motor o aplicar un procedimiento de disposición acordado.
Si se prevé un muestreo de producción, acuerde la definición del lote, el método de selección, el número de unidades y las normas de disposición. Una prueba satisfactoria del prototipo no define por sí sola un plan adecuado de control de calidad de la producción.
A modo de ejemplo de declaración de aceptación: «Con el par del eje definido, la tensión de alimentación especificada y las condiciones térmicas indicadas, la velocidad del eje medida deberá mantenerse dentro del rango de RPM aprobado». Introduzca los valores específicos del proyecto únicamente tras la validación.
Coordinar muestras, planos y registros de entrega
Antes de la entrega, confirme que el conjunto probado se ajusta a la configuración de bobinado prevista, la disposición del eje, los ajustes del controlador y la instalación térmica. Un resultado satisfactorio obtenido con una configuración diferente no constituye una prueba intercambiable.
Si tiene preguntas sobre las configuraciones personalizadas propuestas, utilice la página de contacto de Gian Transmission para intercambiar los requisitos del punto de funcionamiento y solicitar la documentación técnica pertinente; no considere una lista de categorías generales como una ficha técnica específica del modelo.
Identifique la revisión de cada documento controlado y vincule los resultados de las pruebas a las muestras reales. Incluya la identificación del instrumento, el estado de calibración, la temperatura ambiente y del motor, la configuración eléctrica, el par aplicado, las revoluciones por minuto (RPM) medidas y las desviaciones.
El traspaso de ingeniería debe contener una tabla de puntos de funcionamiento aprobada, un procedimiento de ensayo controlado, los resultados registrados de las muestras y los criterios de aceptación por escrito para las comprobaciones de la velocidad nominal y de la referencia en vacío.
