
OEM向けBLDCモーターの仕様において、所定のトルクでの連続性能が重要となる場合、定格回転数が最も重要な値となります。無負荷回転数は、外部からの軸負荷がない状態での動作を表すものであり、負荷がかかった状態での性能を判断する基準とはなりません。
エンジニアは、モーターの図面や購入仕様書を承認する前に、各回転数値の根拠となる電圧、コントローラの設定、温度、デューティサイクル、および測定方法を明記する必要があります。
定格回転数(RPM)と無負荷回転数(RPM)は異なる動作条件を表す
両値とも1分あたりの回転数(RPM)で表されますが、それらが示す技術的な意味合いは異なります。有用なデータシートでは、いずれかの数値を単独の性能として提示するのではなく、動作条件を明確に示しています。
定格回転数は、特定の動作点を定義する
定格回転数は、宣言された動作点に関連付けられた軸回転数であり、通常、トルク、電圧、およびデューティ条件が含まれます。連続運転の場合、宣言された動作点は、適用される熱的限界も満たす必要があります。
特定の定格RPMで動作すると記述されたモーターであっても、必ずしもあらゆるトルクにおいてそのRPMを維持できるとは限りません。 定格値は、対応する負荷および条件と併せて初めて意味を持ちます。
「定格」という言葉は、サプライヤーが定義した基準と結びつけて考える必要があります。文書によっては、これを公称性能点として用いるものもあれば、連続運転の限界値として意図するものもあります。購入要件を作成する前に、その定義を確認してください。
計算例として、3,000 RPMで0.08 N·mを発生するシャフトは、約25.1 Wの機械的出力を生み出します。計算式は P = 2πnT/60 であり、ここで P はワット、n は RPM、T は N·m です。 これらは仮定値であり、製品仕様ではありません。
無負荷回転数:外部からの軸負荷がない状態での動作を表す
無負荷回転数は、シャフトに意図的な外部トルク負荷がかかっていない状態で測定されます。このとき、モーターはベアリングの摩擦、風損、およびその他の内部機械的損失を克服するのに十分なトルクを供給し続けます。
外部負荷がないため、無負荷回転数は、モーターの異常な挙動を特定したり、管理されたサンプルを比較したりするのに役立ちます。 ただし、実際の使用トルク下での回転数を検証することはできません。
無負荷時の測定結果からは、ドライバがモーターの最大許容回転数を指令していたのか、それともより低い目標値に制御していたのかを判別する必要があります。そうしないと、まったく同じモーターであっても、単にコントローラの設定の違いだけで異なる回転数(RPM)値が報告される可能性があります。
これらの値は最高速度とどのように異なるのか?
最大許容回転数は動作限界であり、無負荷回転数の別名ではありません。これは、ロータの健全性、ベアリング、整流能力、振動、またはその他の設計上の制約を反映している場合があります。
コントローラは、無負荷回転数をその制限値以下に制限する場合があります。逆に、モーターを外部から駆動すると、通常の無負荷試験では決して到達しない過速度状態が生じる可能性があります。
| パラメータ | 意味 | 記録すべき条件 | OEMでの使用 |
| 定格回転数 | 規定のトルクおよび動作点における回転数(RPM) | トルク、電圧、負荷率、温度、冷却 | 負荷時の性能要件 |
| 無負荷回転数 | 想定される外部軸負荷がない状態での回転数 | 電圧、駆動モード、温度 | 特性評価および基準検査 |
| 最大許容回転数 | 動作上限 | 制限の根拠および許容持続時間 | 過速度保護および動作限界 |
OEMエンジニアはどのBLDCモーターの回転数値を指定すべきか?
連続負荷運転には定格回転数を使用する
機器がトルク下で安定して動作する必要がある場合は、そのトルクにおける要求回転数(RPM)を指定してください。さらに、供給電圧、周囲条件、取り付け方法、冷却条件、およびその状態を維持しなければならない持続時間を明記してください。
カタログに記載されている公称定格回転数を、あらゆる条件下での保証最低値と誤解しないでください。 調達仕様書には、明確な許容範囲と、それに合致する検証手順を記載する必要があります。
次のような仮想的な受入試験を想定してください。0.08 N·mのトルクを加え、アセンブリが合意された熱状態に達するのを待ち、指定された電源条件下で回転数が2,800 RPM以上を維持していることを確認します。 これらの数値は、仮定の受入基準点を定義するものであり、ジャン・トランスミッションの定格値ではありません。
負荷が周期的に変化する用途では、どの条件が連続的であり、どの条件が間欠的であるかを定義してください。許容される短時間の動作点であっても、長い生産シフトを通じて熱的に維持できない場合があります。
無負荷回転数を二次的な基準として使用する
入荷検査において、迅速かつ再現性のある基準値が必要な場合、特に無負荷電流と併せて、無負荷回転数を記録しておく価値があります。このようなチェックにより変化を把握することはできますが、すべての故障を診断できるわけではありません。
巻線構成が異なっても、無負荷時の回転数は類似している一方で、トルクがかかった際の挙動は異なる場合があります。 たとえ厳密に整合された無負荷測定値であっても、連続トルク能力、巻線温度、または軸出力を確定することはできません。
無負荷試験条件は、負荷時の受入要件とは別に指定してください。無負荷回転数をスクリーニングの限界値として使用する場合は、サンプルがその範囲外となった場合の対応を文書化してください。
負荷が変動する場合の複数の動作点の指定
機構に高い始動トルク、変動する運転トルク、または供給電圧低下時の最低回転数が求められる場合、単一の定格点では不十分です。代わりに、適用範囲を定義してください。
- 連続運転点:作動トルク、最低回転数(RPM)、電圧範囲、稼働時間、および冷却条件を明記する。
- 間欠動作点:トルク、最低回転数、許容動作時間、および回復または休止条件を定義します。
- 起動条件:必要な離脱トルクと、許容される加速度または起動時間を特定します。
- 速度制御:負荷が要求範囲内で変化する場合の許容変動幅を明記してください。
トルク-回転数特性曲線は、この動作範囲内で候補となるモーターを比較するのに役立ちます。選定に用いる前に、その曲線が定常運転、短時間の試験、あるいはモデル化された性能のいずれを表しているかを確認してください。
ファンなどの負荷の場合、必要なトルクは回転数とともに増加する可能性があります。一方、位置決め機構の場合、最大トルクは加速時に発生することがあります。公称最高回転数だけでモーターを選定するのではなく、実際の負荷プロファイルに基づいて選定してください。
定格回転数と無負荷回転数が異なるのはなぜですか?
トルク要求、逆起電力、および利用可能な電圧
ロータ速度が上昇すると、逆起電力が大きくなります。駆動装置は、必要なトルクを発生させながら、逆起電力や抵抗による電圧降下、その他の電気的電圧降下を克服するのに十分な印加電圧を供給しなければなりません。
単純化された動作領域では、一般的にトルクが大きくなるほど、より多くの電流が必要となります。 その結果、巻線抵抗により電圧の余裕分がより多く消費されるため、供給および制御の制限が固定されている場合、負荷が増加すると利用可能な回転数が低下する可能性があります。
この傾向は、普遍的な回転数低下の公式というわけではありません。巻線特性、整流戦略、電流制御、および電圧制限のすべてが、実際に観察されるトルク-回転数関係に影響を与えます。
モータードライバと速度制御の設定
速度制御機能を備えたドライバは、負荷の増加に伴い指令電流を増加させ、制限値に達するまでシャフトを目標回転数付近に維持することができます。これと同等の制御機能を持たない電圧駆動システムでは、より顕著な速度低下が見られる場合があります。
電流制限、PWM戦略、整流タイミング、速度フィードバック、および最大指令回転数は、測定値の両方に影響を与える可能性があります。 各速度測定値とともに、選択したBLDCモータードライバーとそのプログラム設定を記録してください。
異なる制御モードでテストされた2つのモーターを比較すると、コントローラの挙動とモーターの性能を混同してしまう可能性があります。必要な負荷条件下でどの設計がより優れた性能を発揮するかを解釈する前に、ドライバーの設定を確定させてください。
また、試験用電源が要求される入力電流を維持できるかどうかも記録してください。ベンチ用電源が電流制限状態に入ると、モーターや実際の生産用電源では異なる挙動を示す場合でも、回転数が低下する可能性があります。
温度および機械的負荷条件
銅巻線の抵抗は温度の上昇とともに増加します。モーターが温まるにつれて、特にコントローラの電圧または電流の余裕が限られている場合、その電気的動作点がシフトする可能性があります。
カップリング、ベアリングの予圧、シール、およびギアボックスの損失も、機械的負荷を変化させます。したがって、モーター単体のベンチテスト結果は、機器に組み込んだ後の測定結果とは異なる場合があります。
減速機付きアセンブリの場合は、測定位置を指定してください。例として、30:1の減速比の場合、運動学的な比率により、モーターの3,600 RPMは出力側で約120 RPMに変換されます。ただし、減速機の効率は、この理想的な比率そのものではなく、利用可能な出力電力とトルクに影響を与えます。
定格回転数と無負荷回転数はどのように測定すべきか?
一貫した試験条件を確立する
まず、合意された設定から始めます。具体的には、定義された電気的測定点での電源供給、特定されたドライバ設定、モーターの回転方向、シャフト接続、および対象回転数範囲に適した回転数計です。
周囲温度を記録し、必要に応じて巻線温度や筐体温度も記録します。測定値の取得は、短時間の安定化期間を経た後に行うか、あるいは温度が所定の定常状態に達してから行うかを定義します。
光学式タコメーター、エンコーダー、およびホール効果に基づくフィードバックは回転数(RPM)を提供できますが、それぞれに正しいスケーリングが必要です。測定された電気サイクルを機械的な回転数(RPM)に変換する際は、モーターの極対数と測定対象の信号を考慮してください。
電気的な基本周波数 f(ヘルツ)および極対数 p について、機械的速度 n は 60f/p(RPM)となります。生のホールエッジや整流イベントは、必ずしも 1 電気サイクルに相当するわけではありません。
表示値の変動がモーターの不安定な動作と誤認されないよう、平均化間隔と計測器の分解能を固定してください。 許容範囲が狭い場合は、測定を繰り返すか、測定不確かさを考慮に入れてください。
制御ループのチューニングにより速度が変動する場合は、平均値だけでなくその変動も記録してください。許容範囲内の平均RPMであっても、高精度が求められる機構にとっては許容できない変動が隠れている可能性があります。
外部シャフト荷重をかけずに無負荷回転数を測定する
被測定モーターアセンブリに属する通常の構成部品を取り外すことなく、対象となる駆動機構を切り離してください。フリーシャフトが安全に回転できること、およびセンサーが著しい抵抗を与えないことを確認してください。
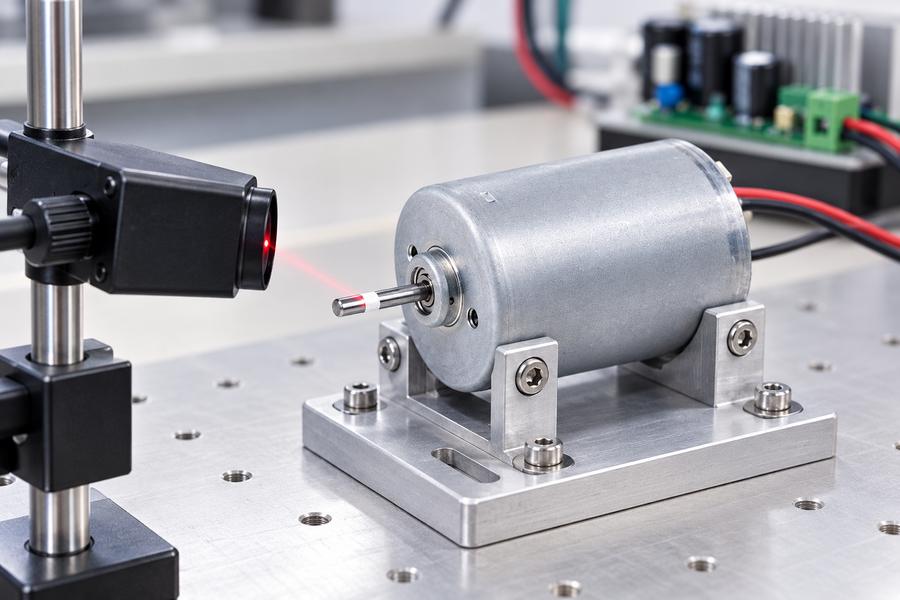
無負荷回転数の測定構成例。
指定された電圧とドライバ設定を適用し、回転数(RPM)の測定値が安定するのを待ってから、回転数と無負荷電流を記録します。ドライバが速度制限されているか、あるいは他の定義された指令の下で動作しているかを明記してください。
予想される回転数(RPM)における低い無負荷電流は有用な参考値となりますが、それだけではローターがトルク要件を満たすことを証明するものではありません。同様に、通常とは異なる無負荷測定値が得られた場合は、自動的に故障と診断するのではなく、調査を行う必要があります。
指定トルクにおける定格回転数の測定
校正済みの動力計またはその他の制御された負荷方法を使用して、必要な軸トルクを印加します。トルクと回転数は同じ軸位置で測定するか、あるいはその間に生じる伝達損失を明確に考慮に入れてください。
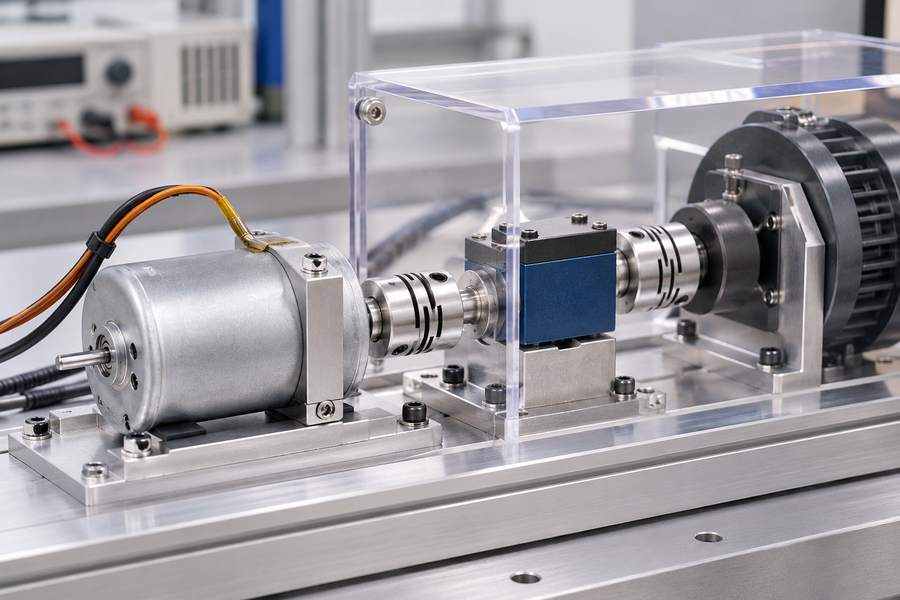
定格負荷回転数試験の構成例。
回転数(RPM)、トルク、電圧、電流を同時に記録する。電気入力電力が報告される場合は、その測定方法を明記すること。モーターの機械的出力電力は、軸トルクに角速度を乗じた値である。
公称定格点に関連する稼働時間および温度基準を確認する。 起動直後に記録された回転数だけでは、それ単体で連続熱容量を立証することはできません。
回転数範囲が指定されている場合は、公称電圧時だけでなく、該当する動作極限条件でも試験を行ってください。試験を完了させるために、モーターを合意された電気的、熱的、または機械的限界を超えて運転させてはなりません。
結果を要求される動作点と比較する
2つの測定値を、それぞれの条件を付記して個別に提示してください。可変負荷用途の場合は、意図された動作範囲全体でシステムがどのように応答するかを示すために、負荷をかけた状態の測定点をいくつか追加してください。
無負荷回転数から負荷回転数を差し引いたような差は、参考情報であり、モーターの品質を普遍的に評価する指標ではありません。その差の大きさは、試験点やコントローラの動作によって異なります。
| 試験項目 | 無負荷試験 | 定格点試験 | 合格判定基準 |
| 機械的状態 | 外部シャフトへの意図的な荷重なし | 規定された軸トルク | 負荷は合意された位置に加わっていますか? |
| 電気的条件 | 指定された電圧およびドライバ設定 | 指定された電圧およびドライバ設定負荷と制御モードの記録 | リミット値および制御モードは記録されていますか? |
| 測定値 | 回転数(RPM)、電流、電圧 | 回転数(RPM)、トルク、電流、電圧 | 計測器とタイミングは定義されていますか? |
| 熱条件 | 文書化された試験温度 | 要求されるデューティおよび熱状態 | 結果は、主張されている持続時間を裏付けていますか? |
| 判定 | 基準範囲との比較 | 負荷時の速度要件との比較 | 合格/不合格の判定基準は文書化されているか? |
OEMのバイヤーは、検証可能なBLDCモーターの回転数仕様をどのように作成すべきか?
電気的および機械的要件の定義
入手可能なモーターの公称回転数(RPM)ではなく、機械の動作要件から検討を始める。速度が重要な軸、それに対応する負荷、および使用時に予想される電圧条件を定義する。
アプリケーションの全範囲に照らして、カスタムブラシレスモーターの選択肢を検討する。Gian Transmission社は設計および電圧カテゴリを記載しているが、カテゴリの記載だけでは、図示された特定のモデルの電気的定格やステーター構造は確定しない。
- 回転数要件:各必要トルクポイントにおける最低回転数、目標回転数、または許容回転数を明記してください。
- 電源:公称電圧、許容変動範囲、および電圧の測定箇所を特定してください。
- コントローラ:制御モード、電流制限、該当する場合はファームウェア設定、および速度指令を指定してください。
- 稼働率および環境:稼働時間、周囲条件、取り付け方法、および冷却方式を定義してください。
- 機械的インターフェース:シャフト、カップリング、ギアリング、出力位置、および許容される伝達損失を定義してください。
許容差および受入基準の確立
単に「定格回転数:3,000 RPM」と記載された図面では、許容偏差について供給者と購入者が推測せざるを得なくなります。明確な範囲または最小値を明記し、対応するトルクおよび試験条件を添付してください。
許容差は、汎用的なパーセンテージを想定するのではなく、機器の機能要件と測定能力に基づいて選定してください。必要に応じて、計測器の校正、安定化基準、および観測の繰り返し回数を明記してください。
試作設計目標と量産時の受入要件を区別してください。 サンプルが不合格となった場合の対応を定義してください:セットアップの再確認、モーターの検査、または合意された処分手順の適用などです。
量産時のサンプリングが計画されている場合は、ロットの定義、選定方法、単位数、および処分ルールについて合意してください。プロトタイプの試験に合格したからといって、それだけで適切な量産品質管理計画が確立されたとは限りません。
受入基準の例:「定義された軸トルク、指定された供給電圧、および規定された熱条件下において、測定された軸回転数は承認されたRPM範囲内に収まっていなければならない。」プロジェクト固有の値は、検証完了後にのみ挿入すること。
サンプル、図面、および引き渡し記録の整合
出荷前に、試験済みのアセンブリが、意図された巻線構成、シャフト配置、コントローラ設定、および熱的設置条件と一致していることを確認してください。異なる構成での合格結果は、互換性を証明する証拠とはなりません。
提案されたカスタム構成に関する質問については、Gian Transmissionの問い合わせページを利用して、動作点要件を交換し、関連する技術文書を請求してください。一般的なカテゴリ一覧をモデル固有のデータシートとして扱わないでください。
各管理文書の改訂版を特定し、試験結果を実際のサンプルと関連付けてください。 計測器の識別情報、校正状況、周囲温度およびモーター温度、電気的設定、印加トルク、測定回転数(RPM)、および偏差を記載してください。
技術引継ぎ資料には、承認済みの動作点表、管理された試験手順、記録されたサンプル結果、および定格速度および無負荷基準チェックに関する書面による受入基準を含める必要があります。
