
Los imanes cercanos pueden alterar la retroalimentación de Hall en un motor BLDC de rotor externo al añadir flujo parásito al campo del rotor en movimiento. Los flancos de conmutación pueden desplazarse, las duraciones de los estados pueden volverse desiguales o las transiciones esperadas pueden desaparecer.
En el caso de los conjuntos de Gian Transmission, el diagnóstico de estos efectos requiere mediciones independientes del ángulo del rotor, formas de onda de Hall sincronizadas y condiciones magnéticas, eléctricas y de temperatura representativas.
¿Cómo modifican los imanes cercanos el campo magnético en los sensores Hall?
Superposición del campo magnético y orientación del sensor
En un motor BLDC de rotor externo, los imanes permanentes están montados en la campana exterior giratoria, mientras que el estator y sus sensores Hall asociados permanecen fijos.
A medida que gira el rotor, el flujo magnético cambia en cada sensor Hall. El sensor detecta este campo cambiante y proporciona información de posición al controlador del motor.
Cuando se instala otro imán permanente en las proximidades, su campo magnético se combina con el campo del rotor. Esta interacción se rige por la superposición de campos magnéticos, en lugar de la simple suma de las magnitudes de los campos.
El elemento Hall responde a la componente del campo magnético combinado a lo largo de su eje sensible. Las componentes del campo perpendiculares a ese eje no contribuyen directamente a la señal de detección ideal.
Una expresión simplificada es B_detectada(θ) = [B_rotor(θ) + B_externa] · n, donde n representa la dirección del eje sensible del Hall y θ representa el ángulo del rotor.
Para un imán externo fijo, B_external puede permanecer aproximadamente constante en las coordenadas del estator. Sin embargo, su efecto sobre la conmutación depende del ángulo, ya que B_rotor cambia a medida que gira el rotor.
En consecuencia, un sesgo magnético constante no produce necesariamente desplazamientos angulares idénticos en cada flanco de conmutación. El desplazamiento depende de la pendiente del campo local y de la dirección de conmutación.
La orientación del imán externo es especialmente importante. Invertir su polaridad o girar su posición puede determinar si el campo proyectado refuerza o se opone al campo del rotor.
Umbrales, histéresis y margen de funcionamiento magnético de los sensores Hall
Los sensores Hall digitales cambian de estado de salida cuando el campo magnético alcanza unos umbrales de conmutación especificados. Estos umbrales deben consultarse en la documentación del sensor en cuestión.
El umbral de activación, Bop, identifica la condición del campo que desencadena una transición de salida. El umbral de desactivación, Brp, identifica la condición necesaria para la transición opuesta.
La diferencia entre estos umbrales establece la histéresis magnética, lo que ayuda a evitar una conmutación inestable cuando el campo detectado fluctúa cerca de una transición.
No todos los dispositivos Hall responden de la misma manera. Los dispositivos de enclavamiento y otros dispositivos de conmutación pueden utilizar diferentes polaridades de umbral, direcciones de detección y comportamientos de salida.
En el caso de un dispositivo de enclavamiento Hall concreto, tanto la orientación del eje sensible como los valores especificados de Bop y Brp determinan cómo influye un campo magnético externo en su conmutación.
Por lo tanto, un diseño aceptable necesita un margen magnético suficiente para superar ambos umbrales requeridos en sus condiciones de funcionamiento especificadas, incluidas las variaciones de fabricación y de temperatura.
Los siguientes factores deben tenerse en cuenta de forma conjunta, en lugar de evaluarse únicamente en función de la distancia al imán:
- Orientación del imán: determina la cantidad de flujo magnético externo que se proyecta a lo largo del eje sensible del sensor de Hall.
- Distancia de separación: influye en la intensidad del campo en el sensor, aunque la relación depende de la geometría magnética y de los materiales circundantes.
- Tolerancia del sensor: varía los umbrales de conmutación reales entre dispositivos y unidades de producción.
- Temperatura: puede afectar a los umbrales del sensor, al flujo magnético del rotor y a las propiedades magnéticas de los componentes cercanos.
- Margen del campo del rotor: determina si la señal magnética útil sigue pudiendo superar los umbrales de conmutación requeridos.
Una distancia de separación entre imanes que proporcione una retroalimentación de Hall aceptable en un conjunto puede no ofrecer el mismo rendimiento en una configuración de motor diferente. La intensidad de los imanes, la disposición de los polos, la orientación del sensor y los materiales magnéticos cercanos pueden variar.
¿Qué problemas de retroalimentación de Hall pueden causar los imanes cercanos?
Ángulos de conmutación desplazados y estados de Hall desiguales
La conmutación de Hall debería producirse en ángulos eléctricos predecibles del rotor para una disposición específica del motor y del sensor. Los campos magnéticos cercanos pueden alterar esas posiciones angulares.
Cuando el flujo externo refuerza el campo del rotor cerca del cruce de un umbral, el sensor puede conmutar antes de lo previsto. Un flujo opuesto puede retrasar el cruce o impedirlo.
El efecto puede variar entre las transiciones ascendentes y descendentes, ya que el campo del rotor presenta pendientes diferentes y el dispositivo Hall utiliza umbrales de conmutación distintos.
Por ejemplo, una salida Hall puede permanecer alta durante un intervalo angular mayor, mientras que su intervalo bajo se acorta, a pesar de que la velocidad mecánica del rotor no haya variado.
La forma de onda resultante puede parecer asimétrica. Esto no indica necesariamente un error de sincronización eléctrica, ya que la perturbación subyacente puede ser magnética.
Las duraciones desiguales de los estados también pueden producirse de forma natural debido a errores en la colocación del sensor o a la geometría magnética. La comparación con la línea de referencia establecida ayuda a aislar las interferencias externas.
Para el diagnóstico, exprese cada posición de flanco en grados eléctricos y compare las transiciones correspondientes en posiciones equivalentes del rotor, en lugar de comparar únicamente las anchuras de los pulsos.
Transiciones ausentes y salidas Hall bloqueadas
Un campo externo más intenso puede desplazar la señal magnética combinada lo suficiente como para que nunca supere el umbral de conmutación requerido durante parte de la rotación.
Si el campo no alcanza Bop o Brp, una salida de Hall puede permanecer bloqueada en su estado anterior en lugar de cambiar como se esperaba.
Esto da lugar a una transición magnética que realmente falta, no simplemente a un flanco retrasado o a un breve fallo eléctrico en el cableado de la señal.
El controlador puede entonces recibir una secuencia incompleta de la posición del rotor. Dependiendo de su comportamiento configurado, esto puede afectar al arranque, a la sincronización de la conmutación, a la generación de par o a la detección de fallos.
La ausencia de un flanco puede ser especialmente importante durante el funcionamiento a baja velocidad, ya que la retroalimentación de Hall puede proporcionar al controlador la información principal sobre la posición del rotor.
A velocidades más altas, una sincronización incorrecta de la transición puede seguir influyendo en la conmutación. La consecuencia práctica depende del algoritmo del controlador y de la gravedad de la distorsión.
No se debe dar por sentado que aumentar el filtrado de entrada resolverá el problema. El filtrado puede suprimir el ruido eléctrico, pero no puede recrear un cruce de umbral físicamente ausente.
Interpretación de la retroalimentación de Hall a 60° y 120°
La retroalimentación de Hall debe evaluarse en función de la disposición de sensores aprobada y la convención del controlador. Diferentes configuraciones de 60° y 120° pueden producir secuencias de estados diferentes.
Estas descripciones angulares suelen referirse al espaciado eléctrico o a las relaciones entre señales, no necesariamente al espaciado mecánico físico medido alrededor de la carcasa del motor.
El ángulo eléctrico depende del número de pares de polos magnéticos. La relación básica es: ángulo eléctrico = ángulo mecánico × número de pares de polos.
Para un motor ilustrativo con siete pares de polos, 10 grados mecánicos corresponden a 70 grados eléctricos. Se trata de un ejemplo, no de una especificación de los motores de Gian Transmission.
Por lo tanto, al comparar transiciones de Hall, debe incluirse el número de pares de polos. Las mediciones mecánicas del ángulo del eje no pueden interpretarse directamente como intervalos de ángulo eléctrico.
Un sistema Hall correctamente configurado debe seguir su secuencia de conmutación aprobada de seis estados. Los patrones de bits esperados dependen de la disposición de los sensores, el orden del cableado, la polaridad y la interpretación.
Según las convenciones habituales de Hall de 120°, los patrones 000 y 111 no forman parte de la secuencia normal de seis estados. Sin embargo, estos patrones pueden ser válidos según determinadas convenciones de 60°.
Ninguno de los dos patrones debe clasificarse de forma generalizada como inválido sin comprobar la correspondencia aprobada entre el motor y el controlador. La corrección de la secuencia y la sincronización de las transiciones deben evaluarse conjuntamente.
| Síntoma observado en el efecto Hall | Posible mecanismo magnético | Pruebas de diagnóstico necesarias |
| El flanco de conmutación se produce antes de lo previsto | El campo externo provoca un cruce del umbral más temprano | Comparar el ángulo del flanco con el de referencia utilizando una referencia de rotor independiente |
| El flanco de conmutación se produce tarde | El campo externo retrasa el cruce del umbral requerido | Mide el desplazamiento angular con y sin la fuente magnética |
| Duraciones desiguales del estado de Hall | Las transiciones ascendentes y descendentes se desplazan en cantidades diferentes | Compara las formas de onda completas del ciclo eléctrico en condiciones de funcionamiento equivalentes |
| La salida de Hall permanece alta o baja | El campo combinado no supera el umbral requerido de Bop o Brp | Comprueba la posición de la fuente magnética y la ausencia de transición a lo largo de los ángulos del rotor |
| Estado inesperado 000 o 111 | Posible interferencia, asignación incorrecta o estado válido dependiente de la convención | Verifica la secuencia aprobada de estados de Hall de 60° o 120° antes de clasificar la condición |
| Pulsos aislados irregulares | Puede haber interferencias eléctricas o problemas de conexión de la señal | Compruebe la integridad de la señal, la estabilidad de la alimentación y la sincronización con el ángulo del rotor |
¿Cómo se puede distinguir la interferencia magnética de otros fallos de retroalimentación de Hall?
Interferencias magnéticas procedentes de componentes cercanos
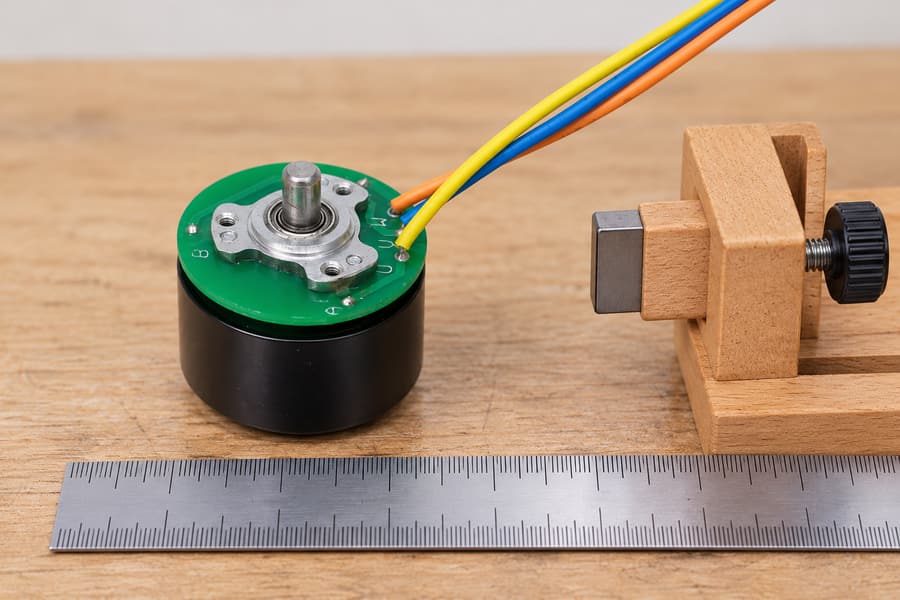
Documente la posición y la orientación del imán con respecto a los sensores Hall. Esta disposición sin alimentación ilustra únicamente el posicionamiento; el espacio representado no es una distancia recomendada ni una prueba de inmunidad magnética.
La comparación de diagnóstico más útil consiste en aislar la fuente magnética externa, manteniendo sin cambios el motor, el cableado de los sensores, el equipo de medición y la referencia del ángulo del rotor.
En primer lugar, registre un valor de referencia tras retirar los componentes magnéticos cercanos o reubicarlos, siempre que el diseño mecánico y los procedimientos aprobados lo permitan.
A continuación, repita la medición con cada imán instalado en su ubicación prevista. Observe si los cambios en el ángulo de conmutación siguen la posición o la polaridad del imán.
Una causa magnética resulta más plausible cuando el mismo desplazamiento angular aparece repetidamente tras volver a instalar la fuente con la misma orientación.
Sin embargo, al retirar un imán no debe alterarse involuntariamente la alineación de los sensores, el tendido de los cables, la carga mecánica o la geometría de medición. Dichos cambios debilitarían la comparación.
Los componentes magnéticos móviles requieren una atención especial. Un imán actuador puede exponer a los sensores Hall a campos diferentes a lo largo de todo su recorrido operativo.
Si hay electroimanes cercanos implicados, también deben reproducirse sus estados de funcionamiento dependientes de la corriente, ya que el campo externo puede cambiar durante el funcionamiento normal de la máquina.
Interferencias eléctricas y problemas de cableado
La señal de retroalimentación de Hall también puede verse distorsionada por perturbaciones eléctricas. La conmutación PWM, una mala puesta a tierra, una alimentación inestable de los sensores y conexiones dañadas pueden provocar un comportamiento inesperado de la señal.
El ruido eléctrico suele generar pulsos adicionales, niveles de tensión inestables o fallos de conmutación que no se corresponden de forma consistente con la posición física del ángulo del rotor.
Mida la alimentación del sensor Hall, las salidas de señal y la tierra de referencia con instrumentos adecuados. La configuración de la medición debe evitar introducir errores adicionales de puesta a tierra o de sonda.
Inspeccione la sujeción de los conectores, el tendido de los cables, las rutas de retorno de la señal y los requisitos de entrada del controlador. Una transición magnética correcta puede seguir interpretándose erróneamente a nivel eléctrico.
El filtrado y la histéresis de entrada pueden mejorar la resistencia a las perturbaciones eléctricas pertinentes. Sus ajustes deben preservar las transiciones de Hall auténticas en todo el rango de velocidad de funcionamiento requerido.
Antes de cambiar la configuración de detección, se debe comprobar que el controlador de motor BLDC seleccionado sea compatible en cuanto a la interpretación del estado de Hall, las características de entrada y los ajustes de conmutación.
Si la señal magnética nunca supera el umbral del sensor, ningún filtrado eléctrico adicional podrá recuperar la información faltante sobre la posición del rotor. Se debe corregir la condición magnética.
Problemas mecánicos y con los imanes del rotor
No todas las anomalías en la forma de onda de Hall se deben a un imán externo. La excentricidad del rotor, una alineación incorrecta del sensor y los cambios en las propiedades magnéticas del rotor pueden producir síntomas similares.
La campana giratoria de un motor de rotor exterior debe mantener su geometría prevista con respecto al conjunto del sensor fijo. La excentricidad mecánica puede alterar el campo magnético local en los sensores.
Por lo tanto, se debe revisar el estado de los cojinetes, la alineación del rotor y los daños en el conjunto cuando persistan los cambios en la sincronización de Hall tras eliminar las fuentes magnéticas externas.
Los posibles daños en el imán del rotor requieren pruebas independientes. Las formas de onda de Hall por sí solas no pueden determinar una desmagnetización irreversible, ya que la posición del sensor, la temperatura y las condiciones eléctricas también influyen en la conmutación.
Comparar el comportamiento repetible relacionado con el ángulo del rotor antes y después de modificar la disposición magnética externa ayuda a distinguir un problema de instalación de una afección persistente del motor.
Cuando sea necesaria una inspección o una medición magnética, siga los límites de servicio aprobados para el motor. No debe darse por sentado que el desmontaje está permitido simplemente porque se sospeche de una interferencia.
¿Cómo se puede reducir la interferencia magnética en un conjunto de motor de rotor exterior?
Ajustar la colocación de los imanes y la geometría del sensor
A menudo merece la pena evaluar primero la separación física, ya que puede reducir la interferencia sin modificar la configuración del sensor Hall ni del controlador.
Sin embargo, la intensidad del campo magnético depende de la geometría de la fuente, la orientación, los materiales circundantes y la distancia. No se puede establecer una separación segura universal para todos los conjuntos.
Cambiar la orientación de un imán externo puede reducir su campo proyectado a lo largo del eje sensible del sensor, incluso cuando la separación disponible no varíe.
Una revisión práctica de la disposición debería identificar todos los componentes magnéticos cercanos, incluidos los imanes permanentes, las piezas estructurales magnetizadas y los dispositivos energizados que puedan producir campos locales.
Cualquier reubicación propuesta debe preservar la función mecánica prevista, los espacios libres disponibles, las tolerancias de montaje y los requisitos de acceso para la instalación y el mantenimiento.
El reposicionamiento del sensor Hall es otra opción de diseño posible, pero modifica la relación del sensor con el campo útil del rotor y puede requerir una verificación de la sincronización del controlador.
Revise la geometría de instalación con Gian Transmission al especificar un motor BLDC de rotor externo para equipos que contengan componentes magnéticos cercanos.
Tras cualquier modificación geométrica, mida los ángulos de conmutación reales y la secuencia de estados. Una disposición que parezca magnéticamente favorable debe seguir cumpliendo con el funcionamiento requerido del motor.
Evalúe los materiales y la geometría del blindaje magnético
Una carcasa metálica circundante no protege automáticamente a los sensores Hall de los imanes permanentes cercanos. El comportamiento del blindaje depende en gran medida del material y de las características del campo magnético.
El aluminio y el cobre no suelen ser barreras eficaces contra los campos magnéticos estáticos. Aunque estos materiales pueden atenuar ciertos campos electromagnéticos que varían en el tiempo, por lo general no proporcionan un blindaje eficaz contra los campos magnéticos estáticos.
Los materiales adecuados de alta permeabilidad pueden redirigir el flujo magnético en determinadas condiciones. Su eficacia depende de las propiedades del material, el espesor, la forma, la ubicación y la carga magnética.
La geometría del blindaje debe evaluarse cuidadosamente, ya que las esquinas, las aberturas y las trayectorias de flujo disponibles afectan a la distribución local del campo cerca de los sensores Hall.
La saturación magnética es otro factor a tener en cuenta. Un blindaje que se sature bajo un campo externo puede dejar de proporcionar la reducción esperada de las interferencias.
Un blindaje también puede influir en el campo magnético útil del rotor. La redirección de ese flujo puede modificar los ángulos de conmutación o reducir el margen magnético disponible para los sensores.
Por lo tanto, el blindaje magnético debe evaluarse como parte del conjunto completo del motor, en lugar de seleccionarse únicamente a partir de una descripción del material o de un cálculo simplificado de la distancia.
Cualquier modificación del blindaje requiere nuevas mediciones de las transiciones de Hall, el funcionamiento del motor, el juego mecánico y las condiciones de temperatura pertinentes. Ninguna disposición de blindaje garantiza una inmunidad universal.
Mejorar la integridad de la señal sin enmascarar los fallos magnéticos
Las buenas prácticas de cableado de los sensores Hall siguen siendo importantes incluso cuando la interferencia magnética es la principal preocupación. El ruido eléctrico y el sesgo magnético pueden coexistir dentro del mismo conjunto.
Siempre que sea posible, aleje el cableado de los sensores de los conductores de conmutación de alta corriente, manteniendo al mismo tiempo rutas de retorno de señal adecuadas y la disposición de conectores aprobada.
Revise el desacoplamiento de la alimentación, la puesta a tierra y el filtrado de la entrada del controlador de acuerdo con la interfaz eléctrica seleccionada. Evite dar por sentado que un filtrado más intenso siempre mejora la calidad de la retroalimentación.
Un filtrado excesivo puede retrasar transiciones válidas o suprimir pulsos cortos a velocidades más altas. Estos efectos deben evaluarse en función del comportamiento de conmutación requerido por el motor.
Si un campo magnético externo impide una transición física de Hall, la medida correctiva debe abordar la geometría del campo, el margen de detección u otro enfoque aprobado de retroalimentación de posición.
Las contramedidas eléctricas y magnéticas deben validarse por separado antes de probar su rendimiento combinado. Esta distinción facilita la evaluación de los cambios de diseño posteriores.
¿Cómo se debe validar la retroalimentación de Hall en el conjunto completo del motor?
Establecer una línea de referencia controlada
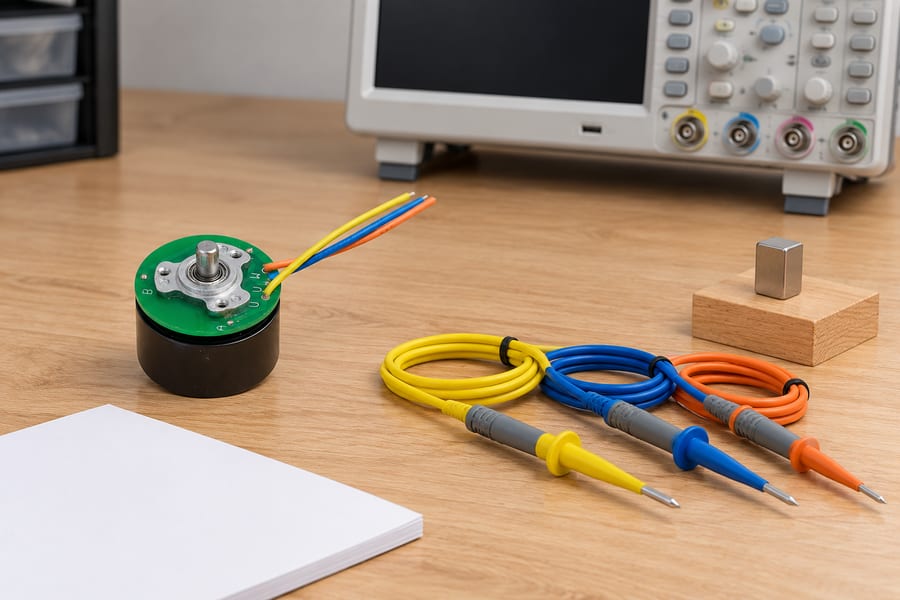
Prepare un registro sincronizado del canal Hall junto con una referencia independiente del ángulo del rotor. El equipo desconectado que se muestra ilustra la planificación, sin que ello implique la existencia de formas de onda medidas ni una conexión confirmada del sensor.
La validación del conjunto comienza con una línea de referencia repetible que vincula las transiciones de salida de Hall con el ángulo del rotor medido de forma independiente. Es posible que las estimaciones del controlador del motor por sí solas no proporcionen una referencia independiente.
Utilice un codificador adecuado, un sistema de medición angular o un dispositivo de referencia controlado capaz de resolver los cambios en el ángulo de conmutación relevantes para la aplicación.
Sincronice la referencia del ángulo del rotor y todos los canales Hall dentro del mismo sistema de medición o mediante una referencia de sincronización común verificada.
Registre el recuento real de pares de polos e identifique la posición de referencia mecánica. Convierta los ángulos mecánicos medidos en ángulos eléctricos antes de evaluar el espaciado entre sectores de conmutación.
Las mediciones de referencia deben abarcar ciclos eléctricos completos, no solo un flanco ascendente seleccionado. Cada canal Hall puede responder de forma diferente a un sesgo magnético externo.
Documente la secuencia de estados aprobada, las condiciones de alimentación de los sensores, el sentido de giro, la velocidad, la temperatura y la configuración del controlador, junto con las formas de onda capturadas.
Siempre que sea posible, establezca esta referencia sin las fuentes magnéticas externas instaladas. Si no pueden retirarse de forma segura, documente explícitamente la configuración magnética existente.
La referencia también debe incluir mediciones repetidas tras operaciones controladas de remontaje o posicionamiento, cuando dichas operaciones formen parte del montaje normal.
Reproducir las condiciones magnéticas reales de funcionamiento
Una prueba de interferencia útil reproduce los imanes tal y como estarán en el equipo terminado, incluyendo sus posiciones, polaridades, orientaciones y movimientos de funcionamiento.
Probar un imán suelto a una distancia arbitraria no permite determinar el comportamiento del conjunto instalado, ya que la geometría del campo resultante puede ser sustancialmente diferente.
En el caso de los componentes móviles, evalúe las posiciones relevantes a lo largo de todo su recorrido. La interferencia máxima puede producirse en una posición intermedia, en lugar de en cualquiera de los extremos mecánicos.
Tenga en cuenta los componentes magnéticos energizados durante el funcionamiento, incluidos los campos dependientes de la corriente. La corriente del estator y los dispositivos electromagnéticos circundantes pueden modificar el campo local durante la prueba.
Las condiciones de funcionamiento representativas deben incluir:
- Puesta en marcha: Verifique que los estados iniciales de Hall sean compatibles con la secuencia de arranque y conmutación aprobada.
- Rotación en régimen estable: Compare los ángulos de transición y las duraciones de los estados a las velocidades de funcionamiento pertinentes.
- Inversión: Compruebe el comportamiento de conmutación en ambas direcciones cuando se requiera la inversión del sentido de giro.
- Corrientes extremas: Evalúe la corriente de devanado pertinente y las condiciones de funcionamiento electromagnéticas cercanas.
- Temperaturas extremas: Repita las mediciones en las condiciones de funcionamiento en frío y en caliente especificadas.
- Variaciones de montaje: Incluye las tolerancias de colocación pertinentes y las condiciones de instalación repetibles.
Las pruebas deben realizarse dentro de los límites de funcionamiento eléctricos, térmicos y mecánicos aprobados. Los componentes giratorios requieren una protección adecuada y un acceso controlado durante la medición.
Los imanes externos solo deben reposicionarse mediante un procedimiento aprobado que evite el movimiento involuntario del rotor, el contacto con componentes giratorios o daños en el conjunto.
Las lecturas de la brújula de un smartphone no constituyen una prueba cuantitativa adecuada de la interferencia o la inmunidad del efecto Hall. No establecen el campo local requerido en el eje sensible ni los umbrales de conmutación.
Evaluar el rendimiento de la retroalimentación de Hall frente a los requisitos de aceptación
La validación debe comparar los eventos de conmutación correspondientes en posiciones equivalentes del rotor y condiciones de funcionamiento equivalentes. De lo contrario, las diferencias en la velocidad o en la referencia de medición pueden dar lugar a resultados engañosos.
Mida el desplazamiento angular de cada transición con respecto a la línea de base, incluyendo tanto los flancos ascendentes como los descendentes para cada canal Hall.
Compruebe la secuencia completa de estados de Hall e identifique las transiciones que falten, los estados repetidos inesperados y cualquier patrón de estado incompatible con la convención aprobada del controlador.
Evalúe las duraciones de los estados en grados eléctricos, especialmente al comparar diferentes velocidades. Las anchuras de pulso en el dominio del tiempo por sí solas no pueden separar la distorsión angular de los cambios en la velocidad de rotación.
Repita las mediciones en las condiciones de temperatura y corriente especificadas. Tenga en cuenta las variaciones en los umbrales de conmutación de los sensores Hall y la incertidumbre de los instrumentos de medición a la hora de evaluar la importancia de las diferencias entre los resultados de las pruebas.
El rendimiento de la conmutación también debe comprobarse en condiciones representativas de arranque, carga e inversión de marcha. Las formas de onda que parecen correctas no garantizan automáticamente un comportamiento aceptable del motor.
Los criterios de aceptación deben derivarse de los requisitos reales del motor y del controlador, así como de la aplicación prevista. No existe un límite universal de desplazamiento del flanco del sensor Hall ni un umbral de inmunidad magnética que se aplique a todos los diseños.
| Condiciones de ensayo | Mediciones requeridas | Método de comparación | Base de aceptación |
| Línea de referencia con entorno magnético controlado | Formas de onda de Hall, ángulo del rotor, velocidad y alimentación del sensor | Establecer referencias de ángulo de conmutación y secuencia de estados | Configuración aprobada del motor y del controlador |
| Imanes externos en sus posiciones de instalación | Ángulos de flanco de Hall y duraciones de los estados | Comparar las transiciones correspondientes con la línea de referencia | Variación de temporización admisible definida por la aplicación |
| Cambio en la polaridad u orientación de los imanes | Dirección y magnitud del desplazamiento del flanco | Correlacionar los cambios con la orientación del campo documentada | Configuraciones magnéticas especificadas para el conjunto |
| Puesta en marcha y funcionamiento a baja velocidad | Estados iniciales de Hall, orden de transición y respuesta del motor | Comparar con los requisitos de conmutación aprobados | Funcionalidad requerida de arranque y a baja velocidad |
| Inversión de marcha y carga representativa | Secuencias de Hall, cambios de temporización y respuesta de funcionamiento | Comparar ambos sentidos de rotación en condiciones equivalentes | Requisitos de inversión y carga definidos por la aplicación |
| Condiciones de funcionamiento en frío y en caliente | Posiciones de los bordes de Hall, transiciones ausentes y alimentación de los sensores | Comparación con mediciones de referencia específicas para cada temperatura | Rango de temperatura de funcionamiento homologado y límites de temporización |
| Modificación de la colocación o del blindaje | Formas de onda de Hall y mediciones del ángulo del rotor antes y después | Verificar la mejora en el comportamiento frente a las interferencias sin degradar la detección útil | Modificación aprobada y requisitos completos de montaje |
Elaboración del informe de validación final
El registro técnico final debe relacionar las decisiones sobre la disposición magnética con el comportamiento medido del sensor Hall. Una forma de onda sin detalles de instalación no puede servir de base fiable para una revisión posterior del diseño.
Documentar las ubicaciones físicas de los imanes externos, sus polaridades, las referencias de orientación pertinentes y las posiciones de funcionamiento utilizadas durante cada condición de validación.
Registrar la orientación de montaje del sensor Hall, el eje sensible especificado, los datos Bop y Brp aplicables, y las condiciones eléctricas de funcionamiento aprobadas del sensor.
Conservar las formas de onda Hall sincronizadas y las mediciones independientes del ángulo del rotor, incluida la conversión de pares de polos utilizada para expresar las posiciones de conmutación en grados eléctricos.
Cualquier modificación en la colocación, el blindaje o el cableado debe ir acompañada de mediciones identificables antes y después. Registre las condiciones de ensayo para que puedan reproducirse las mejoras aparentes.
El informe de aceptación debe identificar las desviaciones observadas en el ángulo de conmutación, el comportamiento de la secuencia de estados, la incertidumbre pertinente y los criterios específicos definidos por la aplicación que se hayan utilizado para la aprobación.
Los entregables finales de ingeniería deben incluir el plano de montaje aprobado, la documentación sobre la polaridad y la orientación de los imanes, la convención de estados de Hall, los requisitos de interfaz del sensor y del controlador, los límites de funcionamiento, los registros de mediciones sincronizadas y los resultados de validación firmados.
