
In der Nähe befindliche Magnete können die Hall-Rückkopplung in einem BLDC-Außenläufermotor stören, indem sie dem rotierenden Rotorfeld Streufluss zuführen. Schaltflanken können sich verschieben, Zustandsdauern können ungleich werden oder erwartete Übergänge können ausbleiben.
Bei Gian-Getriebebaugruppen erfordert die Diagnose dieser Effekte unabhängige Rotorwinkelmessungen, synchronisierte Hall-Wellenformen sowie repräsentative magnetische, elektrische und thermische Bedingungen.
Wie verändern Magnete in der Nähe das Magnetfeld an Hall-Sensoren?
Überlagerung von Magnetfeldern und Sensorausrichtung
In einem BLDC-Außenläufermotor sind Permanentmagnete an der rotierenden Außenhülse angebracht, während der Stator und die zugehörigen Hall-Sensoren stationär bleiben.
Wenn sich der Rotor dreht, ändert sich der Magnetfluss an jedem Hall-Sensor. Der Sensor erfasst dieses sich ändernde Feld und liefert Positionsinformationen an die Motorsteuerung.
Befindet sich ein weiterer Permanentmagnet in der Nähe, überlagert sich dessen Magnetfeld mit dem Rotorfeld. Diese Wechselwirkung folgt dem Prinzip der Magnetfeldüberlagerung und nicht der einfachen Addition der Feldstärken.
Das Hall-Element reagiert auf die Komponente des kombinierten Magnetfelds entlang seiner empfindlichen Achse. Feldkomponenten senkrecht zu dieser Achse tragen nicht direkt zum idealen Messsignal bei.
Ein vereinfachter Ausdruck lautet B_sensed(θ) = [B_rotor(θ) + B_external] · n, wobei n die Richtung der Hall-Empfindlichkeitsachse und θ den Rotorwinkel darstellt.
Bei einem festen externen Magneten kann B_external in den Stator-Koordinaten annähernd konstant bleiben. Seine Auswirkung auf das Schalten ist jedoch winkelabhängig, da sich B_rotor mit der Drehung des Rotors ändert.
Folglich führt eine konstante magnetische Vorspannung nicht zwangsläufig bei jeder Schaltflanke zu identischen Winkelverschiebungen. Die Verschiebung hängt von der lokalen Feldsteigung und der Schaltrichtung ab.
Die Ausrichtung des externen Magneten ist besonders wichtig. Eine Umkehrung seiner Polarität oder eine Drehung seiner Position kann dazu führen, dass das projizierte Feld das Rotorfeld entweder verstärkt oder ihm entgegenwirkt.
Schwellwerte, Hysterese und magnetische Betriebsreserve von Hall-Sensoren
Digitale Hall-Sensoren ändern ihren Ausgangszustand, wenn das Magnetfeld bestimmte Schaltschwellenwerte erreicht. Diese Schwellenwerte müssen der jeweiligen Sensordokumentation entnommen werden.
Die Einschaltschwelle (Bop) bezeichnet den Feldzustand, der einen Ausgangsübergang auslöst. Die Ausschaltschwelle (Brp) bezeichnet den Zustand, der für den entgegengesetzten Übergang erforderlich ist.
Die Differenz zwischen diesen Schwellenwerten bildet die magnetische Hysterese und trägt dazu bei, instabiles Schalten zu verhindern, wenn das erfasste Feld in der Nähe eines Übergangs schwankt.
Hall-Bauelemente reagieren nicht alle identisch. Verriegelungs- und andere Schaltbauelemente können unterschiedliche Schwellenpolaritäten, Erfassungsrichtungen und Ausgangsverhalten aufweisen.
Bei einem bestimmten Hall-Latch bestimmen sowohl die Ausrichtung der empfindlichen Achse als auch die spezifizierten Bop- und Brp-Werte, wie ein externes Magnetfeld dessen Schaltverhalten beeinflusst.
Ein akzeptables Design benötigt daher eine ausreichende magnetische Reserve, um beide erforderlichen Schwellenwerte unter den spezifizierten Betriebsbedingungen zu überschreiten, einschließlich Fertigungs- und Temperaturschwankungen.
Die folgenden Faktoren sollten gemeinsam berücksichtigt werden, anstatt sie allein anhand des Magnetabstands zu bewerten:
- Magnetausrichtung: Bestimmt, wie viel externer Magnetfluss entlang der empfindlichen Hall-Achse projiziert wird.
- Abstand: Beeinflusst die Feldstärke am Sensor, wobei der Zusammenhang von der magnetischen Geometrie und den umgebenden Materialien abhängt.
- Sensortoleranz: Verändert die tatsächlichen Schaltschwellen zwischen einzelnen Bauteilen und Produktionseinheiten.
- Temperatur: Kann die Sensorschwellenwerte, den Magnetfluss des Rotors und die magnetischen Eigenschaften benachbarter Komponenten beeinflussen.
- Rotorfeldreserve: Bestimmt, ob das nutzbare magnetische Signal die erforderlichen Schaltschwellen noch überschreiten kann.
Ein Magnetabstand, der in einer Baugruppe eine akzeptable Hall-Rückkopplung liefert, bietet möglicherweise in einer anderen Motorkonfiguration nicht die gleiche Leistung. Magnetstärke, Polanordnung, Sensorausrichtung und nahegelegene magnetische Materialien können variieren.
Welche Probleme bei der Hall-Rückkopplung können Magnete in der Nähe verursachen?
Verschobene Schaltwinkel und ungleiche Hall-Zustände
Die Hall-Umschaltung sollte bei einer bestimmten Motor- und Sensoranordnung bei vorhersehbaren elektrischen Rotorwinkeln erfolgen. Magnetfelder in der Nähe können diese Winkelpositionen verändern.
Wenn externer Fluss das Rotorfeld nahe einer Schwellenwertüberschreitung verstärkt, kann der Sensor früher umschalten. Ein entgegengesetzter Fluss kann die Überschreitung verzögern oder verhindern.
Der Effekt kann bei ansteigenden und abfallenden Übergängen unterschiedlich ausfallen, da das Rotorfeld unterschiedliche Steigungen aufweist und das Hall-Element unterschiedliche Schaltschwellen verwendet.
Beispielsweise kann ein Hall-Ausgang über ein größeres Winkelintervall hinweg auf „High“ bleiben, während sein „Low“-Intervall kürzer wird, obwohl die mechanische Rotordrehzahl unverändert bleibt.
Die resultierende Wellenform kann asymmetrisch erscheinen. Dies deutet nicht unbedingt auf einen elektrischen Zeitfehler hin, da die zugrunde liegende Störung magnetischer Natur sein kann.
Ungleiche Zustandsdauern können auch auf natürliche Weise durch Fehler bei der Sensorplatzierung oder durch die magnetische Geometrie entstehen. Ein Vergleich mit der festgelegten Basislinie hilft dabei, externe Störungen zu isolieren.
Zur Diagnose sollten Sie jede Flankenposition in elektrischen Grad angeben und die entsprechenden Übergänge an gleichwertigen Rotorpositionen vergleichen, anstatt lediglich die Impulsbreiten zu vergleichen.
Fehlende Übergänge und hängengebliebene Hall-Ausgänge
Ein stärkeres externes Feld kann das kombinierte magnetische Signal so weit verschieben, dass es während eines Teils der Umdrehung niemals eine erforderliche Schaltschwelle überschreitet.
Wenn das Feld Bop oder Brp nicht erreicht, kann ein Hall-Ausgang in seinem vorherigen Zustand verharren, anstatt sich wie erwartet zu ändern.
Dadurch entsteht ein tatsächlich fehlender magnetischer Übergang, nicht nur eine verzögerte Flanke oder eine kurze elektrische Störung in der Signalverkabelung.
Der Regler erhält dann möglicherweise eine unvollständige Rotorpositionssequenz. Je nach konfiguriertem Verhalten kann dies den Anlauf, das Kommutierungszeitpunkt, die Drehmomenterzeugung oder die Fehlererkennung beeinträchtigen.
Eine fehlende Flanke kann insbesondere im Niedrigdrehzahlbetrieb von Bedeutung sein, da die Hall-Rückmeldung möglicherweise die wichtigste Information für den Regler über die Rotorposition liefert.
Bei höheren Drehzahlen kann ein falscher Übergangszeitpunkt dennoch die Kommutierung beeinflussen. Die praktischen Auswirkungen hängen vom Treiberalgorithmus und dem Ausmaß der Verzerrung ab.
Gehen Sie nicht davon aus, dass eine verstärkte Eingangsfilterung das Problem löst. Eine Filterung kann zwar elektrisches Rauschen unterdrücken, aber sie kann einen physikalisch fehlenden Schwellenwertübergang nicht nachbilden.
Interpretation von 60°- und 120°-Hall-Rückmeldung
Die Hall-Rückmeldung muss im Hinblick auf die zugelassene Sensoranordnung und die Regelungskonvention bewertet werden. Unterschiedliche 60°- und 120°-Konfigurationen können zu unterschiedlichen Zustandsabläufen führen.
Diese Winkelangaben beziehen sich in der Regel auf elektrische Abstände oder Signalbeziehungen, nicht unbedingt auf den physikalisch-mechanischen Abstand, der um das Motorgehäuse herum gemessen wird.
Der elektrische Winkel hängt von der Anzahl der Magnetpolpaare ab. Die grundlegende Beziehung lautet: elektrischer Winkel = mechanischer Winkel × Anzahl der Polpaare.
Bei einem Beispielmotor mit sieben Polpaaren entsprechen 10 mechanische Grad 70 elektrischen Grad. Dies ist ein Beispiel und keine Spezifikation eines Motors von Gian Transmission.
Beim Vergleich von Hall-Übergängen muss daher die Anzahl der Polpaare berücksichtigt werden. Mechanische Wellenwinkelmessungen können nicht direkt als elektrische Winkelintervalle interpretiert werden.
Ein korrekt konfiguriertes Hall-System sollte seiner genehmigten Sechs-Zustands-Kommutierungssequenz folgen. Die erwarteten Bitmuster hängen von der Sensoranordnung, der Verdrahtungsreihenfolge, der Polarität und der Interpretation ab.
Nach gängigen 120°-Hall-Konventionen sind 000 und 111 nicht Teil der normalen Sechs-Zustände-Sequenz. Diese Muster können jedoch unter bestimmten 60°-Konventionen zulässig sein.
Keines der beiden Muster sollte pauschal als ungültig eingestuft werden, ohne die genehmigte Zuordnung zum Motortreiber zu überprüfen. Die Korrektheit der Sequenz und das Übergangs-Timing müssen gemeinsam bewertet werden.
| Beobachtetes Hall-Symptom | Möglicher magnetischer Mechanismus | Erforderliche diagnostische Nachweise |
| Schaltflanke tritt früh auf | Ein externes Feld bewirkt ein früheres Überschreiten der Schwelle | Vergleich des Flankenwinkels mit der Basislinie unter Verwendung einer unabhängigen Rotorreferenz |
| Die Umschaltflanke tritt spät auf | Das externe Feld verzögert das erforderliche Überschreiten der Schwelle | Messen Sie die Winkelverschiebung mit und ohne Magnetquelle |
| Ungleiche Hall-Zustandsdauern | Anstiegs- und Abfallflanken verschieben sich um unterschiedliche Beträge | Vergleichen Sie die Wellenformen eines vollständigen elektrischen Zyklus unter gleichen Betriebsbedingungen |
| Der Hall-Ausgang bleibt hoch oder niedrig | Das kombinierte Feld überschreitet den erforderlichen Bop- oder Brp-Schwellenwert nicht | Überprüfen Sie die Position der Magnetquelle und den fehlenden Übergang über die Rotorwinkel |
| Unerwarteter 000- oder 111-Zustand | Mögliche Störung, fehlerhafte Zuordnung oder gültiger, konventionsabhängiger Zustand | Überprüfen Sie die zugelassene 60°- oder 120°-Hall-Zustandssequenz, bevor Sie den Zustand klassifizieren |
| Unregelmäßige, vereinzelte Impulse | Möglicherweise liegen elektrische Störungen oder Probleme mit den Signalverbindungen vor | Überprüfen Sie die Signalintegrität, die Versorgungsstabilität und die Synchronisation mit dem Rotorwinkel |
Wie lassen sich magnetische Störungen von anderen Hall-Feedback-Fehlern unterscheiden?
Magnetische Störungen durch nahegelegene Bauteile
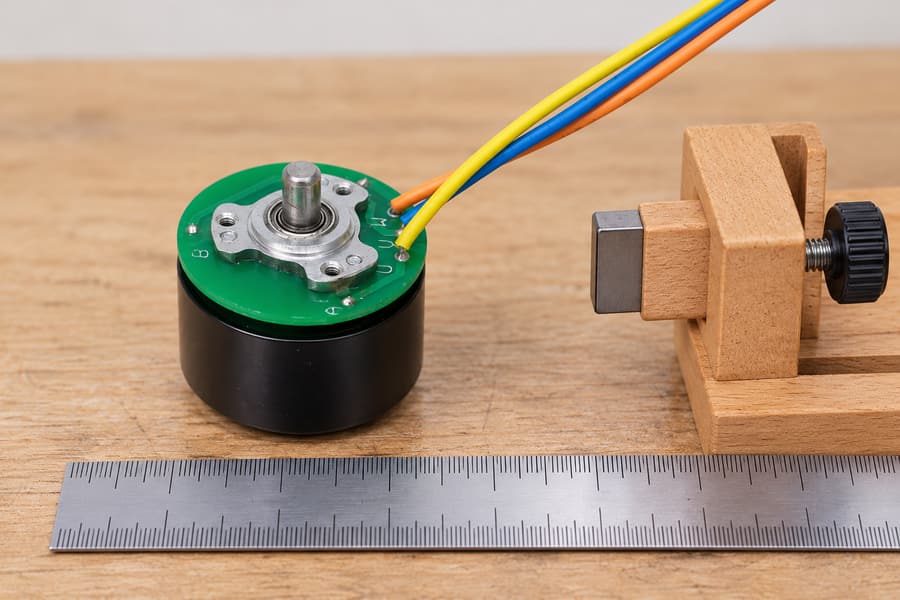
Dokumentieren Sie die Position und Ausrichtung des Magneten relativ zu den Hall-Sensoren. Diese Anordnung ohne Stromversorgung dient lediglich der Veranschaulichung der Positionierung; der dargestellte Spalt stellt weder einen empfohlenen Abstand noch einen Nachweis der magnetischen Störfestigkeit dar.
Der aussagekräftigste diagnostische Vergleich besteht darin, die externe magnetische Quelle zu isolieren, während Motor, Sensorverkabelung, Messgeräte und Rotorwinkelreferenz unverändert bleiben.
Erfassen Sie zunächst einen Referenzwert, nachdem nahegelegene magnetische Komponenten entfernt oder – soweit es die mechanische Konstruktion und die genehmigten Verfahren zulassen – neu positioniert wurden.
Wiederholen Sie anschließend die Messung, wobei jeder Magnet an seiner vorgesehenen Position installiert ist. Beobachten Sie, ob sich Änderungen des Schaltwinkels entsprechend der Position oder Polarität des Magneten ergeben.
Eine magnetische Ursache wird plausibler, wenn nach dem erneuten Einbau der Quelle in derselben Ausrichtung wiederholt dieselbe Winkelverschiebung auftritt.
Das Entfernen eines Magneten darf jedoch nicht unbeabsichtigt die Sensorausrichtung, die Kabelführung, die mechanische Belastung oder die Messgeometrie verändern. Solche Veränderungen würden den Vergleich beeinträchtigen.
Bewegliche magnetische Komponenten erfordern besondere Aufmerksamkeit. Ein Aktuator-Magnet kann die Hall-Sensoren über seinen gesamten Arbeitsweg hinweg unterschiedlichen Feldern aussetzen.
Sind nahegelegene Elektromagnete beteiligt, sollten deren stromabhängige Betriebszustände ebenfalls nachgestellt werden, da sich das externe Feld während des normalen Maschinenbetriebs ändern kann.
Elektrische Störungen und Verkabelungsprobleme
Auch durch elektrische Störungen kann die Hall-Rückmeldung verfälscht werden. PWM-Schaltungen, schlechte Erdung, instabile Sensorversorgungen und beschädigte Verbindungen können zu unerwartetem Signalverhalten führen.
Elektrisches Rauschen erzeugt häufig zusätzliche Impulse, instabile Spannungspegel oder Schaltstörungen, die nicht konsistent mit einer physikalischen Rotorwinkelposition übereinstimmen.
Messen Sie die Hall-Versorgung, die Signalausgänge und die Referenzmasse mit geeigneten Messgeräten. Die Messanordnung muss vermeiden, dass zusätzliche Erdungs- oder Messfehler eingeführt werden.
Überprüfen Sie den Sitz der Steckverbinder, die Kabelführung, die Signalrückwege und die Eingangsanforderungen des Controllers. Ein korrekter magnetischer Übergang kann elektrisch dennoch falsch interpretiert werden.
Filterung und Eingangs-Hysterese können die Unempfindlichkeit gegenüber entsprechenden elektrischen Störungen verbessern. Ihre Einstellungen müssen echte Hall-Übergänge über den erforderlichen Drehzahlbereich hinweg erhalten.
Der ausgewählte BLDC-Motortreiber sollte vor einer Änderung der Sensoranordnung auf kompatible Hall-Zustandsauswertung, Eingangscharakteristiken und Kommutierungseinstellungen überprüft werden.
Wenn das magnetische Signal die Sensorschwelle niemals überschreitet, kann eine zusätzliche elektrische Filterung die fehlenden Rotorpositionsdaten nicht wiederherstellen. Der magnetische Zustand muss korrigiert werden.
Probleme mit Rotormagneten und mechanische Probleme
Nicht jede Anomalie der Hall-Wellenform ist auf einen externen Magneten zurückzuführen. Rotorexzentrizität, falsche Sensorausrichtung und Veränderungen der magnetischen Eigenschaften des Rotors können ähnliche Symptome hervorrufen.
Die rotierende Glocke eines Außenläufers muss ihre vorgesehene Geometrie relativ zur stationären Sensorbaugruppe beibehalten. Mechanischer Rundlauf kann das lokale Magnetfeld an den Sensoren verändern.
Der Zustand der Lager, die Ausrichtung des Rotors und Schäden an der Baugruppe sollten daher überprüft werden, wenn sich die Hall-Timing-Veränderungen auch nach dem Entfernen externer Magnetquellen fortsetzen.
Mögliche Schäden am Rotormagneten erfordern gesonderte Nachweise. Hall-Wellenformen allein können keine irreversible Entmagnetisierung nachweisen, da auch die Sensorposition, die Temperatur und die elektrischen Bedingungen das Schaltverhalten beeinflussen.
Ein Vergleich des wiederholbaren, vom Rotorwinkel abhängigen Verhaltens vor und nach der Änderung der externen magnetischen Anordnung hilft dabei, ein Installationsproblem von einem anhaltenden Motorzustand zu unterscheiden.
Wenn eine Inspektion oder magnetische Messung erforderlich ist, befolgen Sie die genehmigten Wartungsgrenzen für den Motor. Eine Demontage sollte nicht allein aufgrund des Verdachts auf Störungen als zulässig angesehen werden.
Wie lassen sich magnetische Störungen in einer Außenläuferbaugruppe reduzieren?
Anpassung der Magnetplatzierung und der Sensor-Geometrie
Eine physikalische Trennung sollte oft als Erstes in Betracht gezogen werden, da sie Störungen reduzieren kann, ohne die Konfiguration des Hall-Sensors oder der Steuerung zu ändern.
Die Magnetfeldstärke hängt jedoch von der Geometrie der Quelle, ihrer Ausrichtung, den umgebenden Materialien und dem Abstand ab. Es lässt sich kein allgemein gültiger Sicherheitsabstand für jede Baugruppe festlegen.
Eine Änderung der Ausrichtung eines externen Magneten kann dessen projiziertes Feld entlang der empfindlichen Achse des Sensors verringern, selbst wenn der verfügbare Abstand unverändert bleibt.
Bei einer praktischen Überprüfung der Anordnung sollten alle nahegelegenen magnetischen Komponenten identifiziert werden, einschließlich Permanentmagneten, magnetisierten Bauteilen und unter Spannung stehenden Geräten, die lokale Felder erzeugen können.
Jede vorgeschlagene Verlagerung muss die beabsichtigte mechanische Funktion, die verfügbaren Abstände, die Baugruppentoleranzen sowie die Zugangsanforderungen für Installation und Wartung gewährleisten.
Die Neupositionierung des Hall-Sensors ist eine weitere mögliche Konstruktionsoption, verändert jedoch die Beziehung des Sensors zum nutzbaren Rotorfeld und erfordert möglicherweise eine Überprüfung der Steuerungszeitsteuerung.
Besprechen Sie die Einbaugeometrie mit Gian Transmission, wenn Sie einen Außenläufer-BLDC-Motor für Anlagen spezifizieren, die in der Nähe magnetische Komponenten enthalten.
Messen Sie nach jeder geometrischen Änderung die tatsächlichen Schaltwinkel und die Zustandssequenz. Ein Layout, das magnetisch günstig erscheint, muss dennoch die Anforderungen an den Motorbetrieb erfüllen.
Bewertung von magnetischen Abschirmmaterialien und -geometrien
Ein umgebendes Metallgehäuse schützt Hall-Sensoren nicht automatisch vor nahegelegenen Permanentmagneten. Das Abschirmungsverhalten hängt stark vom Material und den Magnetfeldeigenschaften ab.
Aluminium und Kupfer sind im Allgemeinen keine wirksamen Barrieren gegen statische Magnetfelder. Obwohl diese Materialien bestimmte zeitabhängige elektromagnetische Felder dämpfen können, bieten sie in der Regel keinen wirksamen Schutz vor statischen Magnetfeldern.
Geeignete Materialien mit hoher Permeabilität können den Magnetfluss unter bestimmten Bedingungen umlenken. Ihre Wirksamkeit hängt von den Materialeigenschaften, der Dicke, der Form, der Anordnung und der magnetischen Belastung ab.
Die Geometrie der Abschirmung muss sorgfältig bewertet werden, da Ecken, Öffnungen und verfügbare Flusswege die lokale Feldverteilung in der Nähe der Hall-Sensoren beeinflussen.
Die magnetische Sättigung ist ein weiterer zu berücksichtigender Faktor. Eine Abschirmung, die unter einem externen Feld gesättigt wird, bietet möglicherweise nicht mehr die erwartete Reduzierung der Störungen.
Eine Abschirmung kann auch das nutzbare Rotormagnetfeld beeinflussen. Die Umleitung dieses Flusses kann die Schaltwinkel verändern oder die für die Sensoren verfügbare magnetische Reserve verringern.
Die magnetische Abschirmung sollte daher als Teil der gesamten Motorbauweise bewertet werden und nicht allein anhand einer Materialbeschreibung oder einer vereinfachten Abstandsberechnung ausgewählt werden.
Jede Änderung an der Abschirmung erfordert erneute Messungen der Hall-Übergänge, des Motorbetriebs, des mechanischen Spiels und der relevanten Temperaturbedingungen. Keine Abschirmungsanordnung garantiert eine universelle Störfestigkeit.
Verbesserung der Signalintegrität ohne Verschleierung magnetischer Fehler
Gute Praktiken bei der Hall-Verkabelung bleiben auch dann wichtig, wenn magnetische Störungen das Hauptproblem darstellen. Elektrisches Rauschen und magnetische Vorspannungen können innerhalb derselben Baugruppe gleichzeitig auftreten.
Verlegen Sie die Sensorverkabelung nach Möglichkeit fern von hochstromführenden Schaltleitern und achten Sie dabei auf geeignete Signalrückwege sowie die zugelassene Steckverbinderanordnung.
Überprüfen Sie die Entkopplung der Stromversorgung, die Erdung und die Filterung der Reglereingänge entsprechend der gewählten elektrischen Schnittstelle. Gehen Sie nicht davon aus, dass eine stärkere Filterung immer die Rückmeldungsqualität verbessert.
Eine übermäßige Filterung kann gültige Übergänge verzögern oder kurze Impulse bei höheren Drehzahlen unterdrücken. Diese Auswirkungen sollten im Hinblick auf das erforderliche Kommutierungsverhalten des Motors bewertet werden.
Wenn ein externes Magnetfeld einen physikalischen Hall-Übergang verhindert, muss die Korrekturmaßnahme die Feldgeometrie, die Erfassungsreserve oder einen anderen zugelassenen Ansatz zur Positionsrückführung berücksichtigen.
Elektrische und magnetische Gegenmaßnahmen sollten separat validiert werden, bevor ihre kombinierte Leistung getestet wird. Diese Unterscheidung erleichtert die Bewertung nachfolgender Konstruktionsänderungen.
Wie sollten Sie die Hall-Rückmeldung in der kompletten Motorbaugruppe validieren?
Legen Sie eine kontrollierte Basislinie fest
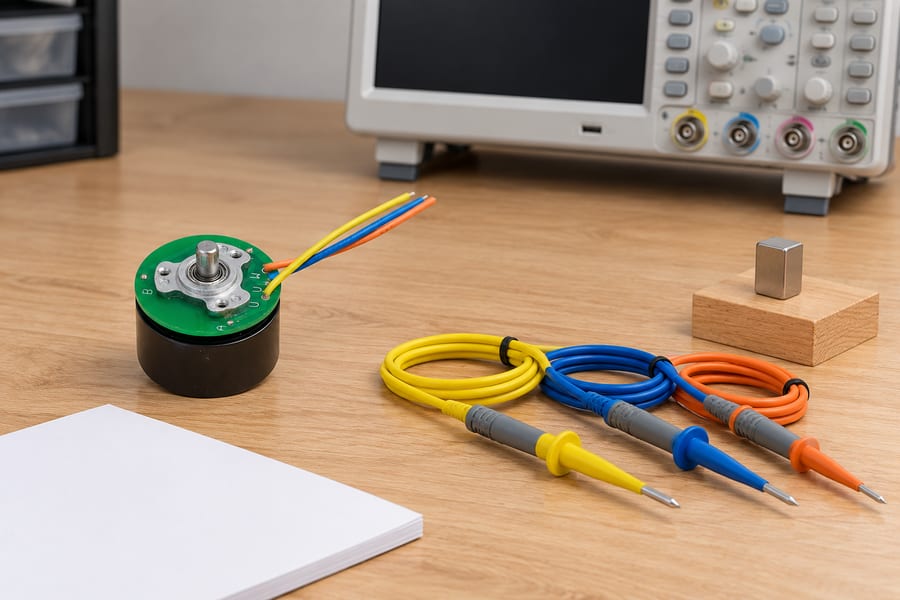
Bereiten Sie eine synchronisierte Aufzeichnung der Hall-Kanäle zusammen mit einer unabhängigen Rotorwinkelreferenz vor. Die abgebildete, nicht angeschlossene Ausrüstung dient der Veranschaulichung der Planung; sie impliziert weder gemessene Wellenformen noch einen bestätigten Sensoranschluss.
Die Validierung der Baugruppe beginnt mit einer wiederholbaren Basislinie, die die Übergänge des Hall-Ausgangs mit dem unabhängig gemessenen Rotorwinkel verknüpft. Schätzungen des Motorsteuergeräts allein bieten möglicherweise keine unabhängige Referenz.
Verwenden Sie einen geeigneten Encoder, ein Winkelmesssystem oder eine kontrollierte Referenzvorrichtung, die in der Lage ist, die für die Anwendung relevanten Änderungen des Schaltwinkels aufzulösen.
Synchronisieren Sie die Rotorwinkelreferenz und alle Hall-Kanäle innerhalb desselben Messsystems oder über eine verifizierte gemeinsame Zeitreferenz.
Erfassen Sie die tatsächliche Polpaaranzahl und identifizieren Sie die mechanische Referenzposition. Wandeln Sie gemessene mechanische Winkel in elektrische Winkel um, bevor Sie den Abstand der Kommutierungssektoren bewerten.
Die Basislinienmessungen sollten vollständige elektrische Zyklen abdecken und nicht nur eine ausgewählte steigende Flanke. Jeder Hall-Kanal kann unterschiedlich auf eine externe magnetische Vorspannung reagieren.
Dokumentieren Sie die genehmigte Zustandssequenz, die Versorgungsbedingungen der Sensoren, die Drehrichtung, die Drehzahl, die Temperatur und die Reglerkonfiguration zusammen mit den erfassten Wellenformen.
Soweit möglich, sollte diese Basislinie ohne installierte externe Magnetquellen ermittelt werden. Wenn diese nicht sicher entfernt werden können, ist die vorhandene magnetische Konfiguration ausdrücklich zu dokumentieren.
Die Basislinie sollte auch wiederholte Messungen nach kontrollierten Wiedereinbau- oder Positionierungsvorgängen umfassen, sofern solche Vorgänge Teil der normalen Montage sind.
Tatsächliche magnetische Betriebsbedingungen nachstellen
Ein aussagekräftiger Störungstest bildet die Magnete so nach, wie sie im fertigen Gerät vorliegen werden, einschließlich ihrer Positionen, Polaritäten, Ausrichtungen und Betriebsbewegungen.
Das Testen eines losen Magneten in beliebiger Entfernung kann das Verhalten der eingebauten Baugruppe nicht nachweisen, da die resultierende Feldgeometrie erheblich abweichen kann.
Bei beweglichen Komponenten sind die relevanten Positionen über den gesamten Verfahrweg hinweg zu bewerten. Die maximale Störung kann an einer Zwischenposition auftreten und nicht an einem der beiden mechanischen Endpunkte.
Berücksichtigen Sie magnetische Komponenten, die während des Betriebs unter Spannung stehen, einschließlich stromabhängiger Felder. Statorstrom und umgebende elektromagnetische Geräte können das lokale Feld während der Prüfung verändern.
Repräsentative Betriebsbedingungen sollten Folgendes umfassen:
- Anlauf: Stellen Sie sicher, dass die anfänglichen Hall-Zustände die genehmigte Start- und Kommutierungssequenz unterstützen.
- Stetige Drehung: Vergleichen Sie die Übergangswinkel und Zustandsdauern bei relevanten Betriebsdrehzahlen.
- Umkehr: Überprüfen Sie das Schaltverhalten in beiden Richtungen, sofern ein Umkehrbetrieb erforderlich ist.
- Stromextreme: Bewerten Sie relevante Wicklungsströme und elektromagnetische Betriebsbedingungen in der Umgebung.
- Temperaturextreme: Wiederholen Sie die Messungen unter den festgelegten Kalt- und Warmbetriebsbedingungen.
- Montageabweichungen: Berücksichtigen Sie relevante Positionierungstoleranzen und wiederholbare Einbaubedingungen.
Die Prüfungen sollten innerhalb der zugelassenen elektrischen, thermischen und mechanischen Betriebsgrenzen bleiben. Rotierende Bauteile erfordern während der Messung eine geeignete Absicherung und einen kontrollierten Zugang.
Externe Magnete sollten nur nach einem zugelassenen Verfahren neu positioniert werden, das unbeabsichtigte Rotorbewegungen, den Kontakt mit rotierenden Bauteilen oder Schäden an der Baugruppe verhindert.
Kompassanzeigen von Smartphones sind kein geeigneter quantitativer Nachweis für Hall-Störungen oder Störfestigkeit. Sie ermitteln nicht die erforderlichen lokalen Feldstärken an der empfindlichen Achse und Schaltschwellenwerte.
Bewertung der Hall-Rückkopplungsleistung anhand der Abnahmeanforderungen
Bei der Validierung sollten entsprechende Schaltvorgänge bei gleichwertigen Rotorpositionen und Betriebsbedingungen verglichen werden. Andernfalls können Unterschiede in der Drehzahl oder der Messreferenz zu irreführenden Ergebnissen führen.
Messen Sie die Winkelverschiebung jedes Übergangs relativ zur Basislinie, einschließlich der steigenden und fallenden Flanken für jeden Hall-Kanal.
Überprüfen Sie die gesamte Hall-Zustandssequenz und identifizieren Sie fehlende Übergänge, unerwartete wiederholte Zustände sowie alle Zustandsmuster, die nicht mit der genehmigten Steuerungskonvention übereinstimmen.
Bewerten Sie die Zustandsdauern in elektrischen Grad, insbesondere beim Vergleich unterschiedlicher Drehzahlen. Pulsbreiten im Zeitbereich allein können Winkelverzerrungen nicht von sich ändernden Drehzahlen unterscheiden.
Wiederholen Sie die Messungen unter den vorgegebenen Temperatur- und Strombedingungen. Berücksichtigen Sie bei der Beurteilung der Signifikanz von Unterschieden zwischen den Testergebnissen Schwankungen der Schaltschwellen der Hall-Sensoren sowie die Messunsicherheit der Messgeräte.
Die Kommutierungsleistung sollte zudem unter repräsentativen Start-, Last- und Umkehrbedingungen überprüft werden. Korrekt aussehende Wellenformen bedeuten nicht automatisch ein akzeptables Motorverhalten.
Die Abnahmekriterien müssen sich aus den tatsächlichen Anforderungen an den Motor-Treiber und der vorgesehenen Anwendung ergeben. Es gibt keine universelle Grenze für die Hall-Flankenverschiebung oder Schwelle für die magnetische Störfestigkeit, die für jedes Design gilt.
| Testbedingungen | Erforderliche Messungen | Vergleichsmethode | Abnahmegrundlage |
| Referenzmessung unter kontrollierten magnetischen Umgebungsbedingungen | Hall-Wellenformen, Rotorwinkel, Drehzahl und Sensorversorgung | Festlegung von Referenzwerten für Schaltwinkel und Zustandsablauf | Zugelassene Motor- und Reglerkonfiguration |
| Externe Magnete in ihren Einbaupositionen | Hall-Flankenwinkel und Zustandsdauern | Vergleich der entsprechenden Übergänge mit der Basislinie | Anwendungsspezifische zulässige zeitliche Abweichung |
| Geänderte Magnetpolarität oder -ausrichtung | Richtung und Größe der Flankenverschiebung | Korrelation der Änderungen mit der dokumentierten Feldausrichtung | Vorgeschriebene magnetische Konfigurationen der Baugruppe |
| Anlauf und Betrieb bei niedriger Drehzahl | Anfängliche Hall-Zustände, Übergangsreihenfolge und Motorverhalten | Vergleich mit den genehmigten Kommutierungsanforderungen | Erforderliche Start- und Niedrigdrehzahlfunktionalität |
| Umkehrbetrieb und repräsentative Belastung | Hall-Sequenzen, zeitliche Änderungen und Betriebsverhalten | Vergleich beider Drehrichtungen unter gleichwertigen Bedingungen | Anwendungsspezifische Anforderungen an die Umkehrung und die Belastung |
| Kalt- und Heißbetriebsbedingungen | Hall-Kantenpositionen, fehlende Übergänge und Sensorversorgung | Vergleich mit temperaturspezifischen Referenzmessungen | Zugelassener Betriebstemperaturbereich und zeitliche Grenzwerte |
| Anordnung oder Änderung der Abschirmung | Hall-Wellenformen und Rotorwinkelmessungen vor und nach der Änderung | Überprüfung des verbesserten Störverhaltens ohne Beeinträchtigung der Messgenauigkeit | Genehmigte Modifikationen und Anforderungen an die vollständige Baugruppe |
Erstellung des abschließenden Validierungsprotokolls
Das abschließende technische Protokoll sollte die Entscheidungen zum magnetischen Layout mit dem gemessenen Hall-Verhalten verknüpfen. Eine Wellenform ohne Angaben zur Installation kann eine spätere Konstruktionsprüfung nicht zuverlässig unterstützen.
Dokumentieren Sie die physikalischen Positionen der externen Magnete, deren Polaritäten, relevante Orientierungsreferenzen sowie die Betriebspositionen, die unter den jeweiligen Validierungsbedingungen verwendet wurden.
Erfassen Sie die Einbaulage des Hall-Sensors, die angegebene empfindliche Achse, die geltenden Bop- und Brp-Daten sowie die genehmigten elektrischen Betriebsbedingungen des Sensors.
Bewahren Sie synchronisierte Hall-Wellenformen und unabhängige Rotorwinkelmessungen auf, einschließlich der Polpaarumrechnung, die zur Darstellung der Schaltpositionen in elektrischen Grad verwendet wird.
Jede Änderung der Anordnung, Abschirmung oder Verkabelung sollte durch identifizierbare Vorher-Nachher-Messungen belegt werden. Halten Sie die Testbedingungen fest, damit offensichtliche Verbesserungen reproduziert werden können.
Das Abnahmeprotokoll sollte beobachtete Abweichungen des Schaltwinkels, das Verhalten der Zustandsabfolge, relevante Unsicherheiten sowie die spezifischen, anwendungsdefinierten Kriterien für die Freigabe enthalten.
Die endgültigen technischen Lieferergebnisse sollten die genehmigte Montagezeichnung, die Dokumentation der Magnetpolarität und -ausrichtung, die Hall-Zustandskonvention, die Anforderungen an die Sensor- und Treiber-Schnittstelle, die Betriebsgrenzen, die synchronisierten Messprotokolle sowie die freigegebenen Validierungsergebnisse umfassen.
