
La présence d’aimants à proximité peut perturber la rétroaction de Hall dans un moteur BLDC à rotor externe en introduisant un flux parasite dans le champ du rotor en rotation. Les fronts de commutation peuvent se décaler, les durées des états peuvent devenir inégales ou les transitions attendues peuvent disparaître.
Pour les ensembles Gian Transmission, le diagnostic de ces effets nécessite des mesures indépendantes de l’angle du rotor, des formes d’onde Hall synchronisées, ainsi que des conditions magnétiques, électriques et thermiques représentatives.
Comment les aimants situés à proximité modifient-ils le champ magnétique au niveau des capteurs à effet Hall ?
Superposition des champs magnétiques et orientation des capteurs
Dans un moteur BLDC à rotor externe, les aimants permanents sont montés sur la cloche externe en rotation, tandis que le stator et ses capteurs à effet Hall associés restent fixes.
À mesure que le rotor tourne, le flux magnétique varie au niveau de chaque capteur à effet Hall. Le capteur détecte ce champ variable et fournit des informations de position au contrôleur du moteur.
Lorsqu’un autre aimant permanent est installé à proximité, son champ magnétique se superpose à celui du rotor. Cette interaction obéit à la superposition des champs magnétiques plutôt qu’à une simple addition des amplitudes des champs.
L’élément de Hall réagit à la composante du champ magnétique combiné qui est parallèle à son axe de sensibilité. Les composantes du champ perpendiculaires à cet axe ne contribuent pas directement au signal de détection idéal.
Une expression simplifiée est B_détecté(θ) = [B_rotor(θ) + B_externe] · n, où n représente la direction de l’axe sensible de Hall et θ représente l’angle du rotor.
Pour un aimant externe fixe, B_external peut rester approximativement constant dans les coordonnées du stator. Cependant, son effet sur la commutation dépend de l’angle, car B_rotor varie au fur et à mesure que le rotor tourne.
Par conséquent, une polarisation magnétique constante ne produit pas nécessairement des décalages angulaires identiques à chaque front de commutation. Le décalage dépend de la pente locale du champ et du sens de commutation.
L’orientation de l’aimant externe est particulièrement importante. Inverser sa polarité ou faire pivoter sa position peut modifier le fait que le champ projeté renforce ou s’oppose au champ du rotor.
Seuils, hystérésis et marge de fonctionnement magnétique des capteurs à effet Hall
Les capteurs à effet Hall numériques changent d’état de sortie lorsque le champ magnétique atteint des seuils de commutation spécifiés. Ces seuils doivent être consultés dans la documentation du capteur concerné.
Le seuil d’activation, Bop, identifie la condition de champ qui déclenche une transition de sortie. Le seuil de désactivation, Brp, identifie la condition requise pour la transition inverse.
La différence entre ces seuils définit l’hystérésis magnétique, ce qui contribue à éviter une commutation instable lorsque le champ détecté fluctue à proximité d’une transition.
Les dispositifs à effet Hall ne réagissent pas tous de la même manière. Les dispositifs à verrouillage et autres dispositifs de commutation peuvent présenter des polarités de seuil, des directions de détection et des comportements de sortie différents.
Pour un verrou à effet Hall donné, l’orientation de l’axe sensible ainsi que les valeurs spécifiées de Bop et Brp déterminent la manière dont un champ magnétique externe influence sa commutation.
Une conception acceptable doit donc disposer d’une marge magnétique suffisante pour franchir les deux seuils requis dans ses conditions de fonctionnement spécifiées, y compris les variations liées à la fabrication et à la température.
Les facteurs suivants doivent être pris en compte conjointement plutôt que d’être évalués uniquement en fonction de la distance magnétique :
- Orientation de l’aimant : détermine la quantité de flux magnétique externe projetée le long de l’axe sensible de l’effet Hall.
- Distance de séparation : elle influence l’intensité du champ au niveau du capteur, bien que cette relation dépende de la géométrie magnétique et des matériaux environnants.
- Tolérance du capteur : elle modifie les seuils de commutation réels d’un dispositif à l’autre et d’une unité de production à l’autre.
- Température : peut affecter les seuils du capteur, le flux magnétique du rotor et les propriétés magnétiques des composants voisins.
- Marge du champ du rotor : elle détermine si le signal magnétique utile peut encore franchir les seuils de commutation requis.
Une distance de séparation des aimants qui offre un retour Hall acceptable dans un assemblage donné peut ne pas garantir les mêmes performances dans une configuration de moteur différente. L’intensité magnétique, la disposition des pôles, l’orientation du capteur et les matériaux magnétiques à proximité peuvent varier.
Quels problèmes de rétroaction Hall les aimants à proximité peuvent-ils causer ?
Décalage des angles de commutation et états de Hall inégaux
La commutation Hall devrait se produire à des angles électriques prévisibles du rotor pour une configuration donnée de moteur et de capteur. Les champs magnétiques à proximité peuvent modifier ces positions angulaires.
Lorsqu’un flux externe renforce le champ du rotor à proximité d’un franchissement de seuil, le capteur peut commuter plus tôt. Un flux opposé peut retarder le franchissement ou l’empêcher.
L’effet peut varier entre les transitions ascendantes et descendantes, car le champ du rotor présente des pentes différentes et le capteur à effet Hall utilise des seuils de commutation différents.
Par exemple, une sortie du capteur à effet Hall peut rester à l’état haut sur un intervalle angulaire plus long tandis que son intervalle à l’état bas devient plus court, malgré une vitesse mécanique du rotor inchangée.
La forme d’onde qui en résulte peut paraître asymétrique. Cela n’indique pas nécessairement une erreur de synchronisation électrique, car la perturbation sous-jacente peut être d’origine magnétique.
Des durées d’état inégales peuvent également se produire naturellement en raison d’erreurs de placement du capteur ou de la géométrie magnétique. Une comparaison avec la référence établie permet d’isoler les interférences externes.
Pour le diagnostic, exprimez chaque position de front en degrés électriques et comparez les transitions correspondantes à des positions équivalentes du rotor, plutôt que de comparer uniquement les largeurs d’impulsion.
Transitions manquantes et sorties Hall bloquées
Un champ externe plus intense peut décaler le signal magnétique combiné suffisamment loin pour qu’il ne franchisse jamais le seuil de commutation requis pendant une partie de la rotation.
Si le champ n’atteint pas Bop ou Brp, une sortie Hall peut rester verrouillée dans son état précédent au lieu de changer comme prévu.
Il s’agit alors d’une véritable transition magnétique manquante, et non simplement d’un front retardé ou d’un bref incident électrique dans le câblage du signal.
Le variateur peut alors recevoir une séquence incomplète de positions du rotor. Selon son comportement configuré, cela peut affecter le démarrage, le calage de la commutation, la production de couple ou la détection des défauts.
Un front manquant peut revêtir une importance particulière en fonctionnement à basse vitesse, car le retour d’information Hall peut constituer la principale source d’informations du contrôleur concernant la position du rotor.
À des vitesses plus élevées, un timing de transition incorrect peut tout de même influencer la commutation. La conséquence pratique dépend de l’algorithme du variateur et de la gravité de la distorsion.
Il ne faut pas supposer qu’un renforcement du filtrage d’entrée résoudra le problème. Le filtrage peut supprimer le bruit électrique, mais il ne peut pas recréer un franchissement de seuil physiquement absent.
Interprétation du retour d’information Hall à 60° et 120°
Le retour d’information Hall doit être évalué par rapport à la disposition des capteurs et aux conventions du variateur approuvées. Différentes configurations à 60° et 120° peuvent produire des séquences d’états différentes.
Ces descriptions angulaires font généralement référence à l’espacement électrique ou aux relations entre les signaux, et non nécessairement à l’espacement mécanique physique mesuré autour du carter du moteur.
L’angle électrique dépend du nombre de paires de pôles magnétiques. La relation de base est la suivante : angle électrique = angle mécanique × nombre de paires de pôles.
Prenons l’exemple d’un moteur à sept paires de pôles : 10 degrés mécaniques correspondent à 70 degrés électriques. Il s’agit d’un exemple et non d’une spécification d’un moteur Gian Transmission.
Lors de la comparaison des transitions Hall, le nombre de paires de pôles doit donc être pris en compte. Les mesures mécaniques de l’angle de l’arbre ne peuvent pas être interprétées directement comme des intervalles d’angle électrique.
Un système Hall correctement configuré doit suivre sa séquence de commutation à six états approuvée. Les configurations binaires attendues dépendent de la disposition des capteurs, de l’ordre de câblage, de la polarité et de l’interprétation.
Selon les conventions Hall courantes à 120°, les séquences 000 et 111 ne font pas partie de la séquence normale à six états. Cependant, ces séquences peuvent être valides selon certaines conventions à 60°.
Aucune de ces configurations ne doit être systématiquement considérée comme invalide sans vérifier la correspondance approuvée avec le variateur de moteur. L’exactitude de la séquence et le timing des transitions doivent être évalués conjointement.
| Symptôme Hall observé | Mécanisme magnétique possible | Preuves diagnostiques requises |
| Le front de commutation survient prématurément | Un champ externe provoque un franchissement précoce du seuil | Comparer l’angle de front avec la ligne de base à l’aide d’une référence de rotor indépendante |
| Le front de commutation survient tardivement | Le champ externe retarde le franchissement du seuil requis | Mesurer le déplacement angulaire avec et sans la source magnétique |
| Durées inégales de l’état de Hall | Les transitions montantes et descendantes présentent des décalages différents | Comparer les formes d’onde du cycle électrique complet dans des conditions de fonctionnement équivalentes |
| La sortie Hall reste haute ou basse | Le champ combiné ne franchit pas le seuil requis de Bop ou Brp | Vérifiez la position de la source magnétique et l’absence de transition sur les angles du rotor |
| État 000 ou 111 inattendu | Interférence possible, mappage incorrect ou état valide dépendant de la convention | Vérifiez la séquence approuvée d’états Hall à 60° ou 120° avant de classer la condition |
| Impulsions isolées irrégulières | Des interférences électriques ou des problèmes de connexion du signal peuvent être présents | Vérifiez l’intégrité du signal, la stabilité de l’alimentation et la synchronisation avec l’angle du rotor |
Comment distinguer les interférences magnétiques des autres défauts de rétroaction Hall ?
Interférences magnétiques provenant de composants voisins
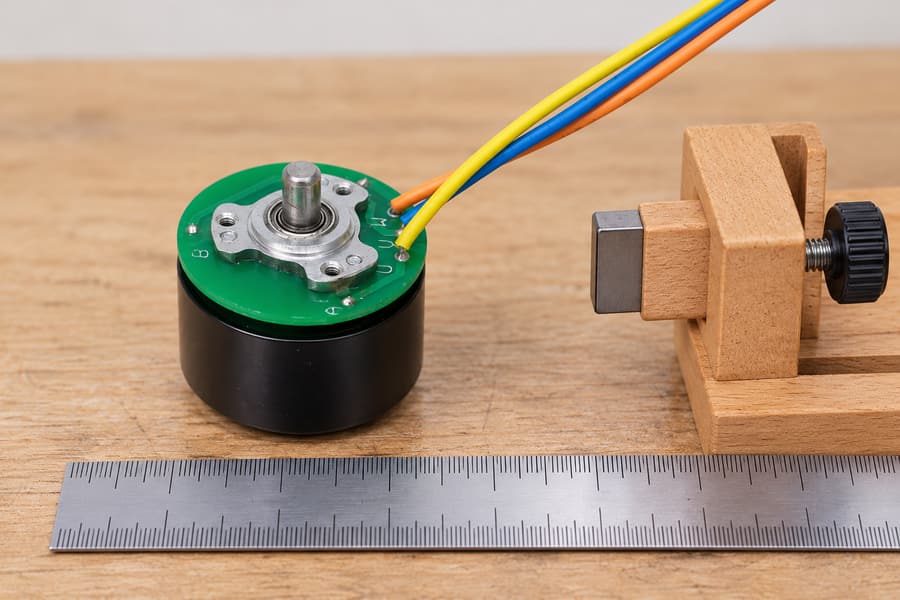
Notez la position et l’orientation de l’aimant par rapport aux capteurs à effet Hall. Ce schéma, sans alimentation, illustre uniquement le positionnement ; l’écart représenté ne correspond pas à un jeu recommandé ni à une preuve d’immunité magnétique.
La comparaison diagnostique la plus utile consiste à isoler la source magnétique externe tout en conservant inchangés le moteur, le câblage des capteurs, l’équipement de mesure et la référence d’angle du rotor.
Commencez par enregistrer une valeur de référence après avoir retiré ou repositionné les composants magnétiques à proximité, dans la mesure où la conception mécanique et les procédures approuvées le permettent.
Répétez ensuite la mesure avec chaque aimant installé à son emplacement prévu. Observez si les variations de l’angle de commutation suivent la position ou la polarité de l’aimant.
Une cause magnétique devient plus plausible lorsque le même déplacement angulaire apparaît de manière répétée après la réinstallation de la source dans la même orientation.
Cependant, le retrait d’un aimant ne doit pas modifier involontairement l’alignement des capteurs, le cheminement des câbles, la charge mécanique ou la géométrie de mesure. De tels changements affaibliraient la comparaison.
Les composants magnétiques mobiles nécessitent une attention particulière. Un aimant d’actionneur peut exposer les capteurs à effet Hall à des champs différents sur toute sa course de fonctionnement.
Si des électroaimants situés à proximité sont impliqués, leurs états de fonctionnement dépendants du courant doivent également être reproduits, car le champ externe peut varier pendant le fonctionnement normal de la machine.
Interférences électriques et problèmes de câblage
Le signal de rétroaction Hall peut également être faussé par des perturbations électriques. La commutation PWM, une mauvaise mise à la terre, des alimentations de capteurs instables et des connexions endommagées peuvent entraîner un comportement inattendu du signal.
Le bruit électrique génère souvent des impulsions supplémentaires, des niveaux de tension instables ou des perturbations de commutation qui ne correspondent pas de manière cohérente à la position physique de l’angle du rotor.
Mesurez l’alimentation du capteur à effet Hall, les sorties de signal et la masse de référence à l’aide d’instruments adaptés. Le dispositif de mesure doit éviter d’introduire des erreurs supplémentaires de mise à la terre ou de sondage.
Vérifiez la fixation des connecteurs, l’acheminement des câbles, les chemins de retour des signaux et les exigences d’entrée du contrôleur. Une transition magnétique correcte peut tout de même être mal interprétée sur le plan électrique.
Le filtrage et l’hystérésis d’entrée peuvent améliorer la résistance aux perturbations électriques appropriées. Leurs réglages doivent préserver les transitions Hall authentiques sur toute la plage de vitesse de fonctionnement requise.
Avant de modifier le dispositif de détection, il convient de vérifier que le variateur de moteur BLDC sélectionné est compatible en termes d’interprétation de l’état Hall, de caractéristiques d’entrée et de réglages de commutation.
Si le signal magnétique ne franchit jamais le seuil du capteur, aucun filtrage électrique supplémentaire ne pourra restaurer les informations manquantes sur la position du rotor. Le problème magnétique doit être corrigé.
Problèmes liés aux aimants du rotor et problèmes mécaniques
Toutes les anomalies de forme d’onde Hall ne proviennent pas nécessairement d’un aimant externe. L’excentricité du rotor, un mauvais alignement du capteur et des modifications des propriétés magnétiques du rotor peuvent produire des symptômes similaires.
La cloche rotative d’un moteur à rotor externe doit conserver sa géométrie prévue par rapport à l’ensemble capteur fixe. Un faux-rond mécanique peut modifier le champ magnétique local au niveau des capteurs.
L’état des roulements, l’alignement du rotor et les dommages au niveau de l’ensemble doivent donc être vérifiés lorsque les variations de synchronisation du capteur à effet Hall persistent après le retrait des sources magnétiques externes.
Un éventuel endommagement de l’aimant du rotor nécessite des preuves distinctes. Les formes d’onde du capteur à effet Hall ne suffisent pas à elles seules à établir une démagnétisation irréversible, car la position du capteur, la température et les conditions électriques influencent également la commutation.
La comparaison d’un comportement reproductible lié à l’angle du rotor, avant et après modification de la configuration magnétique externe, permet de distinguer un problème d’installation d’un dysfonctionnement persistant du moteur.
Lorsqu’une inspection ou une mesure magnétique s’avère nécessaire, respectez les limites d’intervention approuvées pour le moteur. Le démontage ne doit pas être considéré comme autorisé simplement parce qu’une interférence est suspectée.
Comment réduire les interférences magnétiques dans un ensemble à rotor externe ?
Ajuster le placement des aimants et la géométrie du capteur
Il est souvent utile d’évaluer en premier lieu la séparation physique, car elle peut réduire les interférences sans modifier la configuration du capteur à effet Hall ou du contrôleur.
Cependant, l’intensité du champ magnétique dépend de la géométrie de la source, de son orientation, des matériaux environnants et de la distance. Il n’est pas possible d’établir une distance de sécurité universelle valable pour tous les ensembles.
Modifier l’orientation d’un aimant externe peut réduire son champ projeté le long de l’axe sensible du capteur, même lorsque la distance de séparation disponible reste inchangée.
Une analyse pratique de la configuration doit identifier tous les composants magnétiques à proximité, y compris les aimants permanents, les pièces structurelles magnétisées et les dispositifs sous tension susceptibles de produire des champs locaux.
Tout déplacement proposé doit préserver la fonction mécanique prévue, les dégagements disponibles, les tolérances d’assemblage et les exigences d’accès pour l’installation et la maintenance.
Le repositionnement du capteur à effet Hall est une autre option de conception possible, mais il modifie la relation du capteur avec le champ utile du rotor et peut nécessiter une vérification de la synchronisation du contrôleur.
Vérifiez la géométrie d’installation avec Gian Transmission lors de la spécification d’un moteur BLDC à rotor externe pour un équipement contenant des composants magnétiques à proximité.
Après toute modification géométrique, mesurez les angles de commutation réels et la séquence d’états. Une disposition qui semble favorable sur le plan magnétique doit tout de même satisfaire aux exigences de fonctionnement du moteur.
Évaluation des matériaux et de la géométrie du blindage magnétique
Une enceinte métallique environnante ne protège pas automatiquement les capteurs à effet Hall des aimants permanents situés à proximité. L’efficacité du blindage dépend fortement du matériau et des caractéristiques du champ magnétique.
L’aluminium et le cuivre ne constituent généralement pas des barrières efficaces contre les champs magnétiques statiques. Bien que ces matériaux puissent atténuer certains champs électromagnétiques variables dans le temps, ils n’offrent généralement pas de blindage efficace contre les champs magnétiques statiques.
Des matériaux appropriés à haute perméabilité peuvent rediriger le flux magnétique dans certaines conditions. Leur efficacité dépend des propriétés du matériau, de son épaisseur, de sa forme, de son emplacement et de la charge magnétique.
La géométrie du blindage doit être évaluée avec soin, car les angles, les ouvertures et les chemins de flux disponibles affectent la distribution locale du champ à proximité des capteurs à effet Hall.
La saturation magnétique est un autre facteur à prendre en compte. Un blindage qui se sature sous l’effet d’un champ externe peut ne plus assurer la réduction attendue des interférences.
Un blindage peut également influencer le champ magnétique utile du rotor. La redirection de ce flux peut modifier les angles de commutation ou réduire la marge magnétique disponible pour les capteurs.
Le blindage magnétique doit donc être évalué dans le cadre de l’ensemble complet du moteur, plutôt que d’être choisi uniquement sur la base d’une description du matériau ou d’un calcul simplifié de la distance.
Toute modification du blindage nécessite de nouvelles mesures des transitions de Hall, du fonctionnement du moteur, du jeu mécanique et des conditions de température pertinentes. Aucune configuration de blindage ne garantit une immunité universelle.
Améliorer l’intégrité du signal sans masquer les défauts magnétiques
Les bonnes pratiques de câblage des capteurs à effet Hall restent importantes même lorsque les interférences magnétiques constituent la principale préoccupation. Le bruit électrique et la polarisation magnétique peuvent coexister au sein d’un même ensemble.
Dans la mesure du possible, éloignez le câblage des capteurs des conducteurs de commutation à courant élevé, tout en conservant des chemins de retour de signal appropriés et la disposition approuvée des connecteurs.
Vérifiez le découplage de l’alimentation, la mise à la terre et le filtrage des entrées du contrôleur en fonction de l’interface électrique choisie. Évitez de supposer qu’un filtrage plus important améliore toujours la qualité du retour d’information.
Un filtrage excessif peut retarder des transitions valides ou supprimer de courtes impulsions à vitesse élevée. Ces effets doivent être évalués au regard du comportement de commutation requis du moteur.
Si un champ magnétique externe empêche une transition physique de Hall, la mesure corrective doit porter sur la géométrie du champ, la marge de détection ou une autre approche approuvée de rétroaction de position.
Les contre-mesures électriques et magnétiques doivent être validées séparément avant de tester leurs performances combinées. Cette distinction facilite l’évaluation des modifications de conception ultérieures.
Comment valider le retour d’information Hall sur l’ensemble du moteur ?
Établir une base de référence contrôlée
Préparez un enregistrement synchronisé des canaux à effet Hall avec une référence indépendante de l’angle du rotor. L’équipement déconnecté illustré sert à la planification ; cela n’implique aucune forme d’onde mesurée ni aucune connexion de capteur confirmée.
La validation de l’ensemble commence par une référence de base reproductible qui relie les transitions de sortie des capteurs à effet Hall à l’angle du rotor mesuré de manière indépendante. Les estimations du contrôleur de moteur seules peuvent ne pas fournir une référence indépendante.
Utilisez un codeur, un système de mesure angulaire ou un dispositif de référence contrôlé approprié, capable de résoudre les variations d’angle de commutation pertinentes pour l’application.
Synchronisez la référence d’angle du rotor et tous les canaux à effet Hall au sein du même système de mesure ou via une référence de synchronisation commune vérifiée.
Enregistrez le nombre réel de paires de pôles et identifiez la position de référence mécanique. Convertissez les angles mécaniques mesurés en angles électriques avant d’évaluer l’espacement des secteurs de commutation.
Les mesures de référence doivent couvrir des cycles électriques complets, et non pas simplement un front montant sélectionné. Chaque canal à effet Hall peut réagir différemment à une polarisation magnétique externe.
Documentez la séquence d’états approuvée, les conditions d’alimentation des capteurs, le sens de rotation, la vitesse, la température et la configuration du contrôleur, en plus des formes d’onde enregistrées.
Dans la mesure du possible, établissez cette base de référence sans que les sources magnétiques externes soient installées. Si celles-ci ne peuvent pas être retirées en toute sécurité, documentez explicitement la configuration magnétique existante.
La base de référence doit également inclure des mesures répétées après des opérations contrôlées de remontage ou de positionnement, lorsque ces opérations font partie du processus d’assemblage normal.
Reproduire les conditions magnétiques réelles de fonctionnement
Un test d’interférence utile reproduit les aimants tels qu’ils se présenteront dans l’équipement fini, y compris leurs positions, polarités, orientations et mouvements de fonctionnement.
Tester un aimant isolé à une distance arbitraire ne permet pas de déterminer le comportement de l’ensemble installé, car la géométrie du champ résultant peut être sensiblement différente.
Pour les composants mobiles, évaluer les positions pertinentes tout au long de leur course. L’interférence maximale peut se produire à une position intermédiaire plutôt qu’à l’une ou l’autre des extrémités mécaniques.
Prendre en compte les composants magnétiques sous tension pendant le fonctionnement, y compris les champs dépendants du courant. Le courant du stator et les dispositifs électromagnétiques environnants peuvent modifier le champ local pendant les essais.
Les conditions de fonctionnement représentatives doivent inclure :
- Démarrage : vérifiez que les états initiaux des capteurs à effet Hall prennent en charge la séquence de démarrage et de commutation approuvée.
- Rotation en régime permanent : comparez les angles de transition et les durées d’état aux vitesses de fonctionnement pertinentes.
- Inversion : Vérifiez le comportement de commutation dans les deux sens lorsque le fonctionnement en inversion est requis.
- Courants extrêmes : Évaluez les courants d’enroulement pertinents et les conditions de fonctionnement électromagnétiques à proximité.
- Températures extrêmes : répétez les mesures dans les conditions de fonctionnement à froid et à chaud spécifiées.
- Variations d’assemblage : tenez compte des tolérances de placement pertinentes et des conditions d’installation reproductibles.
Les essais doivent rester dans les limites de fonctionnement électriques, thermiques et mécaniques approuvées. Les composants rotatifs nécessitent une protection appropriée et un accès contrôlé pendant la mesure.
Les aimants externes ne doivent être repositionnés que selon une procédure approuvée empêchant tout mouvement involontaire du rotor, tout contact avec des composants rotatifs ou tout endommagement de l’ensemble.
Les relevés de la boussole d’un smartphone ne constituent pas une preuve quantitative valable de l’interférence ou de l’immunité de Hall. Ils ne permettent pas d’établir le champ local requis au niveau de l’axe sensible ni les seuils de commutation.
Évaluer les performances du retour d’information Hall par rapport aux critères d’acceptation
La validation doit comparer les événements de commutation correspondants à des positions équivalentes du rotor et dans des conditions de fonctionnement équivalentes. Des différences de vitesse ou de référence de mesure peuvent sinon donner lieu à des résultats trompeurs.
Mesurer le déplacement angulaire de chaque transition par rapport à la ligne de base, en incluant à la fois les fronts montants et descendants pour chaque canal Hall.
Vérifier la séquence complète des états Hall et identifier les transitions manquantes, les états répétés de manière inattendue et tout schéma d’états incompatible avec la convention approuvée du contrôleur.
Évaluer les durées des états en degrés électriques, en particulier lors de la comparaison de vitesses différentes. Les largeurs d’impulsion dans le domaine temporel ne suffisent pas à elles seules à distinguer la distorsion angulaire de la variation de la vitesse de rotation.
Répétez les mesures dans les conditions de température et de courant spécifiées. Tenez compte des variations des seuils de commutation des capteurs à effet Hall et de l’incertitude des instruments de mesure lors de l’évaluation de la signification des différences entre les résultats d’essai.
Les performances de commutation doivent également être vérifiées dans des conditions représentatives de démarrage, de mise en charge et d’inversion de sens. Des formes d’onde d’apparence correcte ne garantissent pas automatiquement un comportement acceptable du moteur.
Les critères d’acceptation doivent découler des exigences réelles du moteur et du variateur, ainsi que de l’application prévue. Il n’existe pas de limite universelle de décalage de front Hall ni de seuil d’immunité magnétique applicable à toutes les conceptions.
| Conditions d’essai | Mesures requises | Méthode de comparaison | Base d’acceptation |
| Référence avec environnement magnétique contrôlé | Formes d’onde Hall, angle du rotor, vitesse et alimentation du capteur | Établir les références d’angle de commutation et de séquence d’états | Configuration approuvée du moteur et du variateur |
| Aimants externes en position de montage | Angles de front Hall et durées des états | Comparaison des transitions correspondantes par rapport à la référence | Variation de synchronisation admissible définie par l’application |
| Changement de polarité ou d’orientation des aimants | Direction et amplitude du déplacement des fronts | Mettre en corrélation les changements avec l’orientation du champ documentée | Configurations magnétiques spécifiées pour l’ensemble |
| Démarrage et fonctionnement à basse vitesse | États de Hall initiaux, ordre de transition et réponse du moteur | Comparaison avec les exigences de commutation approuvées | Fonctionnalités requises au démarrage et à basse vitesse |
| Inversion de sens de rotation et charge représentative | Séquences de Hall, variations de synchronisation et réponse en fonctionnement | Comparaison des deux sens de rotation dans des conditions équivalentes | Exigences de marche arrière et de charge définies par l’application |
| Conditions de fonctionnement à froid et à chaud | Positions des fronts Hall, transitions manquantes et alimentation des capteurs | Comparaison avec des mesures de référence spécifiques à la température | Plage de températures de fonctionnement homologuée et limites de synchronisation |
| Modification du placement ou du blindage | Formes d’onde Hall « avant » et « après » et mesures de l’angle du rotor | Vérification de l’amélioration du comportement face aux interférences sans dégradation de la détection utile | Modification approuvée et exigences d’assemblage complet |
Consolider le rapport de validation final
Le rapport technique final doit établir un lien entre les choix de disposition magnétique et le comportement mesuré du capteur à effet Hall. Une forme d’onde dépourvue de détails d’installation ne peut pas servir de base fiable pour une revue de conception ultérieure.
Documenter les emplacements physiques des aimants externes, leurs polarités, les références d’orientation pertinentes et les positions de fonctionnement utilisées lors de chaque condition de validation.
Consigner l’orientation de montage du capteur à effet Hall, l’axe sensible spécifié, les données Bop et Brp applicables, ainsi que les conditions de fonctionnement électriques approuvées du capteur.
Conserver les formes d’onde Hall synchronisées et les mesures indépendantes de l’angle du rotor, y compris la conversion en paires de pôles utilisée pour exprimer les positions de commutation en degrés électriques.
Toute modification de placement, de blindage ou de câblage doit s’accompagner de mesures identifiables avant et après. Enregistrez les conditions d’essai afin que les améliorations apparentes puissent être reproduites.
Le procès-verbal de réception doit identifier les écarts d’angle de commutation observés, le comportement de la séquence d’états, l’incertitude pertinente et les critères spécifiques définis par l’application et utilisés pour l’homologation.
Les livrables techniques finaux doivent inclure le plan d’assemblage approuvé, la documentation relative à la polarité et à l’orientation des aimants, la convention d’état de Hall, les exigences d’interface entre le capteur et le pilote, les limites de fonctionnement, les enregistrements de mesures synchronisées et les résultats de validation validés.
