
Um sistema de motor BLDC deve apresentar uma resposta definida quando a alimentação cai e, posteriormente, é restabelecida. O controlador de motor pode desativar as suas saídas, o controlador principal pode reiniciar e um comando de movimento armazenado pode permanecer ativo numa parte diferente do sistema. Os testes de recuperação após queda de tensão determinam como esses estados são reconciliados antes de o movimento ser retomado.
Especifique a política de reinício como parte da sequência de funcionamento da máquina. Um projeto pode permitir a retomada automática após verificações definidas, ou pode exigir que o operador emita um novo comando. Defina essa escolha antes de aprovar o controlador e o protótipo.
O que se considera uma queda de tensão neste sistema?
Defina a perturbação de tensão nos terminais do equipamento, incluindo a sua amplitude, duração e padrão de recuperação. Uma queda ligeira com duração de milissegundos pode produzir uma resposta diferente de um colapso lento ou de uma perda total de alimentação. A tensão nominal da fonte de alimentação não descreve estes eventos.
Identifique todos os domínios de alimentação relevantes. A alimentação do motor, a lógica do controlador, os sensores e as interfaces de comunicação podem utilizar reguladores ou fontes de alimentação separadas. Um domínio pode permanecer ativo enquanto outro é reiniciado, deixando o sistema numa condição de alimentação parcial.
Comece a discussão com o motor CC sem escovas escolhido e a carga real. Um motor de demonstração que gira livremente não representa um mecanismo que retém energia, suporta uma carga estática ou necessita de uma posição conhecida antes de voltar a mover-se.
Em seguida, documente o comportamento em caso de subtensão do controlador do motor BLDC. Solicite os limiares relevantes, a histerese, a indicação de falhas e as condições de reinicialização para a revisão exata. Essas características devem provir da documentação do controlador ou de dados de medição, e não de suposições baseadas noutro modelo.
Que Estados Podem Tornar-se Inconsistentes?
Considere um controlador que continua a enviar um comando de velocidade enquanto o estágio de potência do motor está desativado. Quando a alimentação for restabelecida, o controlador pode aceitar esse comando existente imediatamente, ou pode permanecer em estado de falha até ser reiniciado. Qualquer um desses comportamentos pode surpreender um integrador que tenha testado apenas o ciclo completo de alimentação.
Um caso diferente ocorre quando o controlador é reiniciado, mas o controlador do motor permanece ligado. Os pinos de saída podem alterar de estado durante o arranque, a comunicação pode ficar temporariamente indisponível e o controlador pode perder o seu contexto de funcionamento anterior. A sequência de arranque tem de ter em conta esse intervalo.
A informação de posição também merece um tratamento à parte. Uma contagem incremental pode perder-se quando o seu controlador é reiniciado, enquanto um eixo mecânico permanece numa localização arbitrária. O restabelecimento da alimentação elétrica, por si só, não restaura a validade da referência de posição da máquina.
O relato da NASA sobre as quedas de tensão de inverno do Ingenuity descreve a perda do estado a bordo, incluindo a reinicialização do relógio, após o esgotamento da energia. Trata-se de uma aplicação diferente, mas ilustra por que razão a recuperação deve abordar as informações retidas, bem como a restauração da tensão; não se trata de uma norma de qualificação para motores BLDC.
Como deve ser definida a sequência de recuperação pretendida?
Descreva a sequência necessária em termos de estados observáveis. Por exemplo, o sistema deteta uma falha de alimentação, inibe o movimento, comunica o evento, aguarda energia estável e aceita uma nova autorização apenas após as verificações necessárias. A sequência exata deve seguir os requisitos operacionais da máquina.
Separe a resolução da falha da autorização para se mover. O desaparecimento de uma falha de tensão pode indicar que a condição elétrica se recuperou, sem garantir que o comando anterior continue a ser adequado. O controlador deve ter uma regra definida para comandos obsoletos.
A comparação entre controlador e driver feita por Gian ajuda a distinguir onde estas decisões se enquadram. Especifique qual o componente que deteta a perturbação, qual o componente que mantém a falha e qual o componente que autoriza o movimento seguinte.
Defina também como um operador ou um sistema de supervisão visualiza o evento. Uma falha que desaparece demasiado depressa para ser observada pode não deixar qualquer explicação útil para um ciclo interrompido. A retenção de eventos e o comportamento de comunicação devem ser considerados parte da interface de recuperação.
Que perturbações deve o teste incluir?
Escolha um conjunto específico de perturbações com base no ambiente de alimentação pretendido e nos limiares documentados. Inclua condições ligeiramente acima e abaixo dos pontos de transição relevantes, juntamente com interrupções mais longas representativas. Não invente um perfil universal de queda de tensão e considere-o adequado para todas as máquinas.
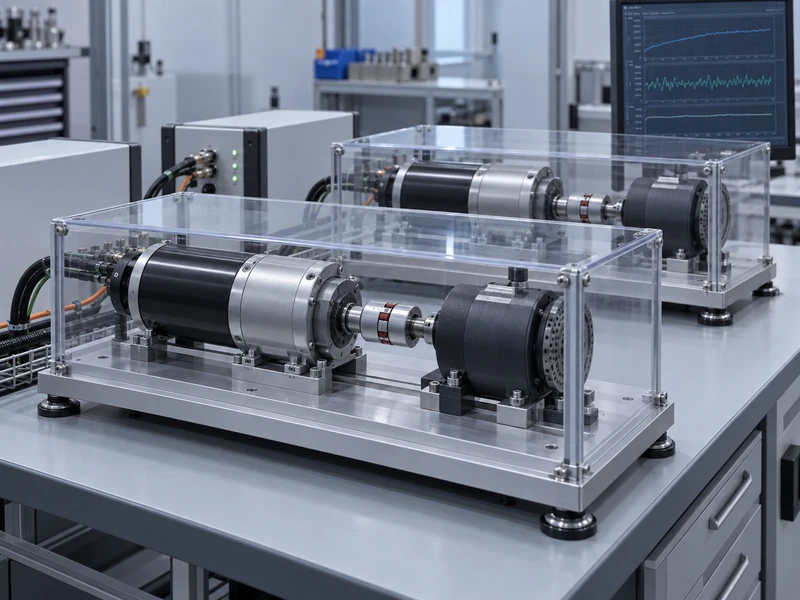
O equipamento de teste deve ser adequado para a variação controlada da alimentação e para a energia devolvida pelo sistema ligado. Uma alimentação que não consiga lidar com o comportamento do circuito pode distorcer o resultado ou criar uma falha diferente. Estabeleça um método de bancada revisto antes de aplicar perturbações a um eixo sob carga.
| Caso de perturbação | Comportamento a observar |
| Breve queda na alimentação do motor | Inibição do controlador, notificação de falha e retenção de comandos |
| Interrupção da alimentação lógica | Estado de arranque do controlador e comportamento da saída |
| Recuperação lenta da tensão | Ultrapassagens repetidas do limiar ou ativação instável |
| Quedas repetidas | Acumulação de falhas e consistência da recuperação |
| Recuperação durante um comando ativo | Se é necessário um novo comando antes do movimento |
Repita os casos relevantes em paragem e durante um movimento representativo. Uma carga em movimento pode reter energia mecânica após o desligamento do estágio de saída. Observe o que o mecanismo faz efetivamente, em vez de tratar um bit de falha elétrica como uma descrição completa do evento.
Inclua a carga permitida e as condições ambientais que possam afetar o resultado. Um teste com um motor sem carga à temperatura ambiente pode determinar o comportamento lógico básico, mas não abrange todas as condições de funcionamento da máquina. Indique claramente o âmbito das evidências.
O que deve ser registado durante cada evento?
Registe a tensão de alimentação nos terminais do controlador, a tensão lógica relevante, os sinais de ativação ou de comando, as saídas de falha e uma medida do movimento. Utilize registos sincronizados sempre que possível, para que a ordem dos eventos possa ser estabelecida. Capturas de ecrã separadas, sem uma referência temporal comum, podem tornar difícil a reconstrução de um evento breve.
Registe as definições da fonte de perturbação e a forma de onda efetivamente medida. A impedância do cabo e a capacitância local podem fazer com que a tensão no controlador difira do perfil da fonte programado. A forma de onda no terminal do equipamento é a descrição mais útil do que o sistema sofreu.
Registe o firmware, a configuração do controlador e os tempos de arranque. Uma revisão de software pode alterar o comportamento de recuperação, mesmo quando o hardware de alimentação permanece inalterado. Inclua as definições de tempo limite de comunicação e qualquer função de nova tentativa automática que participe na sequência.
O artigo de Gian sobre as causas de falha dos controladores BLDC fornece um contexto mais amplo para a resolução de problemas. Os testes de recuperação de quedas de tensão devem isolar suficientemente a perturbação na alimentação para distinguir uma resposta de proteção pretendida de um problema não relacionado com a cablagem ou térmico.
Como se podem evitar tentativas repetidas de reinício?
Um sistema pode oscilar entre o estado de ativação e a subtensão se o arranque da carga voltar a fazer descer a tensão de alimentação. As tentativas repetidas resultantes podem manifestar-se como espasmos, indicadores de falha intermitentes ou comunicação intermitente. Um único reinício bem-sucedido não exclui este comportamento próximo do limite de funcionamento.
Defina como o controlador responde a tentativas mal sucedidas. Dependendo da aplicação, pode ser necessário um erro retido, uma política de novas tentativas limitada ou a exigência de um novo comando. A regra escolhida deve constar no registo de testes e ser verificada sob a perturbação relevante.
Verifique a interação com a fonte de alimentação a montante. A limitação de corrente, a queda de tensão na cablagem e outras cargas num barramento partilhado podem todas influenciar a recuperação. Testar apenas o acionamento do motor pode fazer com que se ignore uma interação da alimentação ao nível do sistema.
Não confunda um evento de subtensão com um evento de sobretensão regenerativa. A análise de Gian sobre a sobretensão na travagem regenerativa de BLDC aborda a direção oposta da oscilação da tensão do barramento. Um projeto completo pode necessitar de ambas as avaliações, mas os seus gatilhos e soluções devem permanecer distintos.
Que evidências são necessárias antes do lançamento?
Para cada caso de teste, registe a resposta esperada, a resposta observada e o critério de aprovação. Critérios úteis descrevem a autorização de movimento, a visibilidade de falhas, o estado mantido e as condições necessárias para o reinício. Uma nota geral a indicar que o motor recuperou é demasiado ambígua para uma comparação posterior.
Conserve, pelo menos, as formas de onda relevantes, os registos de eventos e os identificadores de configuração. Se ocorrer um movimento inesperado, preserve a sequência antes de alterar as definições. O registo pode revelar uma interação que é difícil de reproduzir após a alteração conjunta de vários parâmetros.
Envie ao Gian a arquitetura de alimentação, o envelope de perturbações, a descrição da carga e a política de reinício exigida ao analisar uma combinação de motor e controlador. Isto permite que a discussão se concentre na interface real da máquina, em vez de se limitar apenas à tensão nominal do motor.
Reavalie a avaliação após alterações na alimentação, no firmware do controlador, na revisão do controlador ou na lógica de recuperação. O resultado divulgado deve indicar com precisão como a configuração testada se comporta quando a alimentação se torna inadequada e o que deve acontecer antes de a máquina poder voltar a mover-se.
