
No caso das especificações de um motor BLDC de fabricante original (OEM), a velocidade nominal deve ser o valor principal quando o desempenho contínuo a um binário definido é importante. A velocidade em vazio descreve o funcionamento sem carga externa no eixo e não permite determinar o desempenho sob carga.
Os engenheiros devem indicar a tensão, as configurações do controlador, a temperatura, o ciclo de trabalho e o método de medição subjacentes a cada valor de velocidade antes de aprovarem um desenho do motor ou uma especificação de compra.
As RPM nominais e as RPM sem carga descrevem condições de funcionamento diferentes
Ambos os valores são expressos em rotações por minuto (RPM), mas respondem a questões de engenharia diferentes. Uma ficha técnica útil identifica as condições de funcionamento, em vez de apresentar qualquer um dos números como uma capacidade isolada.
A velocidade nominal define um ponto de funcionamento especificado
A velocidade nominal é a velocidade do eixo associada a um ponto de funcionamento declarado, incluindo normalmente o binário, a tensão e as condições de funcionamento. Para funcionamento contínuo, o ponto declarado deve também satisfazer os limites térmicos aplicáveis.
Um motor descrito como funcionando a uma determinada RPM nominal não é necessariamente capaz de manter essa RPM em qualquer binário. O valor nominal só faz sentido quando considerado em conjunto com a carga e as condições correspondentes.
O termo «nominal» deve também estar associado a uma base definida pelo fornecedor. Alguns documentos utilizam-no para indicar um ponto de desempenho nominal; outros referem-se a um limite de funcionamento contínuo. Confirme a definição antes de redigir um requisito de aquisição.
A título de exemplo, um eixo que fornece 0,08 N·m a 3 000 RPM produz uma potência mecânica de aproximadamente 25,1 W. A equação é P = 2πnT/60, em que P representa os watts, n representa as RPM e T representa os N·m. Estes são valores hipotéticos, não especificações do produto.
A velocidade em vazio descreve o funcionamento sem carga externa no eixo
A velocidade em vazio é medida sem qualquer exigência de binário externo pretendida no eixo. O motor continua a fornecer binário suficiente para superar o atrito dos rolamentos, o atrito do ar e outras perdas mecânicas internas.
Como não existe carga externa, as RPM em vazio podem ser úteis para identificar comportamentos invulgares do motor ou para comparar amostras controladas. Não permite verificar a velocidade sob o binário de trabalho da aplicação.
Um resultado em vazio deve identificar se o controlador estava a comandar a velocidade máxima disponível ou a regular para um valor-alvo inferior. Caso contrário, dois motores idênticos poderiam apresentar valores de RPM diferentes simplesmente devido às configurações do controlador.
Em que medida estes valores diferem da velocidade máxima?
A velocidade máxima admissível é um limite de funcionamento, não um sinónimo de velocidade em vazio. Pode refletir a integridade do rotor, os rolamentos, a capacidade de comutação, a vibração ou outras restrições de conceção.
Um controlador pode limitar as RPM em vazio abaixo desse limite. Por outro lado, acionar um motor externamente pode criar condições de excesso de velocidade que o seu teste normal em vazio nunca atinge.
| Parâmetro | Significado | Condição a registar | Utilização pelo fabricante original (OEM) |
| Velocidade nominal | RPM a um binário declarado e num ponto de funcionamento | Binário, tensão, regime de funcionamento, temperatura, arrefecimento | Requisito de desempenho sob carga |
| Velocidade em vazio | RPM sem a carga prevista no eixo externo | Tensão, modo de funcionamento, temperatura | Caracterização e inspeção de referência |
| Velocidade máxima admissível | Limite superior de funcionamento | Base do limite e duração permitida | Proteção contra excesso de velocidade e limites operacionais |
Que valor de velocidade do motor BLDC devem os engenheiros OEM especificar?
Utilize a velocidade nominal para funcionamento contínuo sob carga
Se o equipamento tiver de funcionar de forma estável sob binário, especifique as RPM necessárias para esse binário. Considere a tensão de alimentação, as condições ambientais, a montagem, o arrefecimento e a duração durante a qual esse valor deve ser mantido.
Não confunda a velocidade nominal indicada no catálogo com um mínimo garantido em todas as condições. Uma especificação de aquisição necessita de um intervalo aceitável explícito e de um procedimento de verificação correspondente.
Considere este teste de aceitação hipotético: aplique 0,08 N·m, deixe que o conjunto atinja o estado térmico acordado e verifique se a velocidade se mantém igual ou superior a 2 800 RPM com a alimentação especificada. Os números definem um ponto de aceitação hipotético, não uma classificação da Gian Transmission.
Quando a aplicação alternar entre cargas, defina qual a condição que é contínua e qual a que é intermitente. Um ponto de funcionamento breve aceitável pode não ser termicamente sustentável ao longo de um longo turno de produção.
Utilize a velocidade em vazio como referência secundária
Vale a pena registar as RPM em vazio quando a inspeção de entrada necessita de uma referência rápida e repetível, particularmente em conjunto com a corrente em vazio. Tais verificações podem revelar alterações, mas não diagnosticam todas as avarias.
Diferentes configurações de enrolamento podem produzir velocidades em vazio semelhantes, embora se comportem de forma diferente sob binário. Mesmo uma medição em vazio rigorosamente comparada não consegue determinar a capacidade de binário contínuo, a temperatura do enrolamento ou a potência no eixo.
Especifique as condições de ensaio em vazio separadamente dos requisitos de aceitação sob carga. Se a velocidade em vazio for utilizada como limite de triagem, documente o que acontece quando uma amostra fica fora desse intervalo.
Especifique vários pontos de funcionamento quando a carga varia
Um único ponto nominal é insuficiente quando um mecanismo exige um binário de arranque elevado, um binário de funcionamento variável ou uma velocidade mínima com tensão de alimentação reduzida. Em vez disso, defina o envelope de aplicação.
- Ponto contínuo: Indique o binário de trabalho, as RPM mínimas, a gama de tensão, a duração do ciclo de trabalho e as condições de arrefecimento.
- Ponto intermitente: Defina o binário, a velocidade mínima, a duração permitida e as condições de recuperação ou repouso.
- Condição de arranque: Identifique o binário de arranque necessário e a aceleração ou tempo de arranque aceitáveis.
- Regulação da velocidade: Indique a variação admissível quando a carga varia dentro da gama exigida.
Uma curva de binário-velocidade ajuda a comparar os motores candidatos dentro deste envelope. Verifique se a curva representa um funcionamento estável, testes de curta duração ou desempenho modelado antes de a utilizar para a seleção.
Para uma carga do tipo ventilador, o binário necessário pode aumentar com a velocidade; para um mecanismo de posicionamento, o binário mais elevado pode ocorrer durante a aceleração. Utilize o perfil de carga real em vez de escolher um motor com base nas RPM mais elevadas anunciadas.
Por que razão a velocidade nominal e a velocidade sem carga podem diferir?
Demanda de binário, força eletromotriz contrária (FEM) e tensão disponível
À medida que a velocidade do rotor aumenta, a força eletromotriz contrária (FEMc) aumenta. O controlador deve fornecer tensão aplicada suficiente para superar a FEMc e as quedas de tensão resistivas e outras quedas elétricas, ao mesmo tempo que produz o binário necessário.
Numa região de funcionamento simplificada, um maior binário requer geralmente mais corrente. A resistência do enrolamento consome, então, mais margem de tensão, pelo que a velocidade disponível pode diminuir sob carga aumentada quando os limites de alimentação e controlo permanecem fixos.
Essa tendência não é uma fórmula universal de queda de velocidade. As características do enrolamento, a estratégia de comutação, a regulação de corrente e os limites de tensão afetam todos a relação torque-velocidade observada.
Configurações do controlador do motor e do controlo de velocidade
Um controlador com regulação de velocidade pode aumentar a corrente comandada à medida que a carga aumenta, mantendo o eixo próximo das RPM alvo até que seja atingido um limite. Um sistema acionado por tensão sem regulação equivalente pode apresentar uma redução de velocidade mais evidente.
A limitação de corrente, a estratégia PWM, o tempo de comutação, o feedback de velocidade e as RPM máximas comandadas podem alterar ambos os valores medidos. Registe o controlador do motor BLDC selecionado e as suas configurações programadas juntamente com cada medição de velocidade.
A comparação de dois motores testados com modos de controlo diferentes pode confundir o comportamento do controlador com a capacidade do motor. Defina as configurações do controlador antes de interpretar qual o projeto que apresenta melhor desempenho com a carga exigida.
Registe também se a fonte de teste consegue sustentar a corrente de entrada necessária. Uma fonte de alimentação de bancada que entre em limitação de corrente pode reduzir a velocidade, mesmo quando o motor e a sua fonte de alimentação de produção prevista se comportariam de forma diferente.
Condições de temperatura e carga mecânica
A resistência do enrolamento de cobre aumenta com a temperatura. À medida que o motor aquece, o seu ponto de funcionamento elétrico pode deslocar-se, especialmente quando o controlador tem uma margem limitada de tensão ou corrente.
Os acoplamentos, a pré-carga dos rolamentos, as vedações e as perdas na caixa de velocidades também alteram a exigência mecânica. Um teste de bancada apenas com o motor pode, portanto, diferir de uma medição efetuada após a integração no equipamento.
No caso de um conjunto com caixa de velocidades, especifique o local de medição. Uma redução ilustrativa de 30:1 converte 3 600 RPM do motor em aproximadamente 120 RPM de saída, de acordo com a relação cinemática; a eficiência da caixa de velocidades afeta a potência e o binário de saída disponíveis, e não essa relação ideal em si.
Como devem ser medidas a velocidade nominal e a velocidade em vazio?
Estabeleça condições de ensaio consistentes
Comece com uma configuração acordada: alimentação medida num ponto elétrico definido, parâmetros do controlador identificados, sentido de rotação do motor, ligação do eixo e um medidor de RPM adequado à gama de velocidades alvo.
Registe a temperatura ambiente e, quando relevante, a temperatura do enrolamento ou da caixa. Defina se as leituras são captadas após um breve período de estabilização ou assim que as temperaturas atinjam uma condição estável especificada.
Tacómetros óticos, codificadores e feedback baseado no efeito Hall podem fornecer as RPM, mas cada um requer um escalonamento correto. Ao converter ciclos elétricos medidos em RPM mecânicas, tenha em conta o número de pares de pólos do motor e o sinal que está a ser medido.
Para uma frequência fundamental elétrica f em hertz e p pares de pólos, a velocidade mecânica n = 60f/p em RPM. As bordas brutas de Hall ou os eventos de comutação não são automaticamente equivalentes a um ciclo elétrico.
Defina o intervalo de média e a resolução do instrumento de forma a que uma variação no visor não seja confundida com um funcionamento instável do motor. Repita as medições ou inclua a incerteza de medição quando a tolerância for estreita.
Nos casos em que a velocidade oscila devido ao ajuste do circuito de controlo, registe tanto a flutuação como a média. Uma RPM média dentro da tolerância pode ainda assim ocultar variações inaceitáveis para um mecanismo que exija precisão.
Medir a velocidade em vazio sem carga externa no eixo
Desligue o mecanismo acionado pretendido sem remover os componentes normais que pertencem ao conjunto do motor testado. Certifique-se de que o eixo livre pode rodar em segurança e que o sensor não introduz um arrasto significativo.
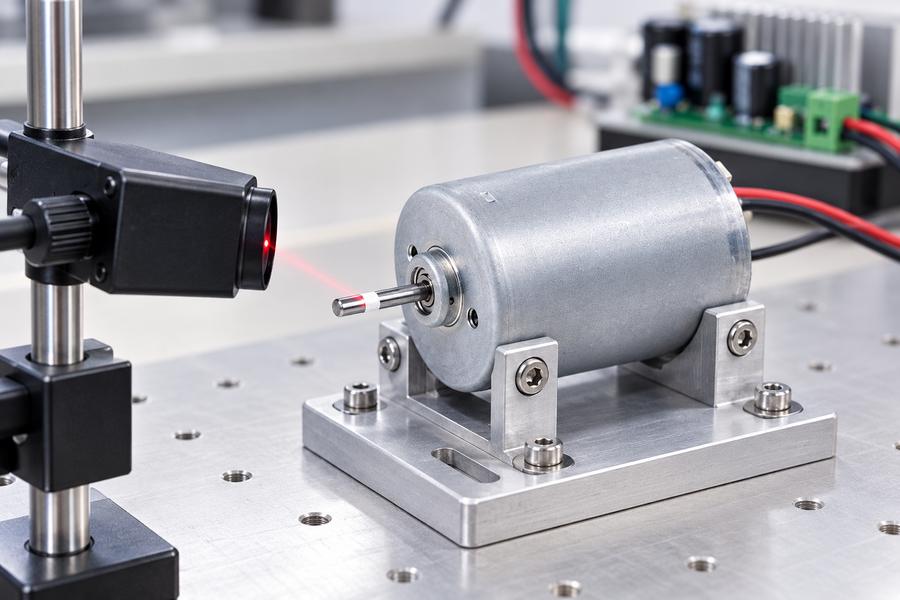
Esquema ilustrativo de medição da velocidade sem carga.
Aplique a tensão especificada e a configuração do controlador, deixe a leitura das RPM estabilizar e, em seguida, registe a velocidade e a corrente sem carga. Indique se o controlador está limitado em velocidade ou a funcionar sob outro comando definido.
Uma corrente sem carga baixa com as RPM esperadas pode ser uma referência útil, mas não prova que o rotor irá satisfazer os seus requisitos de binário. Da mesma forma, uma leitura sem carga diferente merece investigação, em vez de um diagnóstico automático de avaria.
Medir a velocidade nominal ao binário especificado
Utilize um dinamómetro calibrado ou outro método de carga controlada para aplicar o binário necessário no eixo. Meça o binário e a velocidade no mesmo ponto do eixo ou tenha explicitamente em conta as perdas de transmissão intermédias.
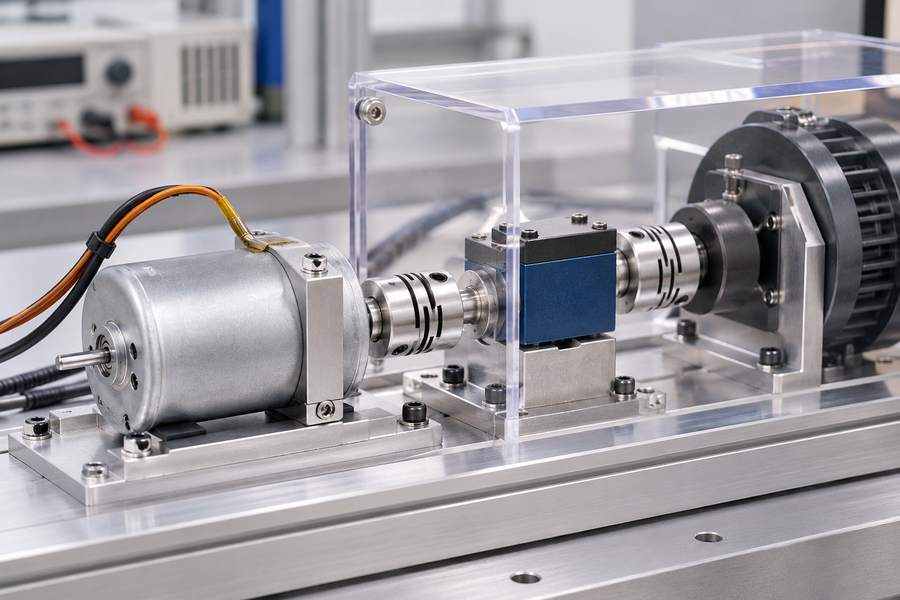
Esquema ilustrativo de um ensaio de velocidade com carga nominal.
Registe simultaneamente as RPM, o binário, a tensão e a corrente. Quando for indicada a potência elétrica de entrada, defina como foi medida; a potência mecânica de saída do motor é o binário do eixo multiplicado pela velocidade angular.
Verifique os critérios de duração de funcionamento e de temperatura associados ao ponto nominal declarado. Uma velocidade registada pouco depois do arranque não pode, por si só, determinar a capacidade térmica contínua.
Quando for especificada uma gama de velocidades, realize o teste nos extremos de funcionamento relevantes, em vez de apenas à tensão nominal. Nunca force o motor para além dos seus limites elétricos, térmicos ou mecânicos acordados para concluir um teste.
Compare os resultados com o ponto de funcionamento exigido
Apresente as duas medições separadamente, indicando as condições associadas a cada uma. Para aplicações de carga variável, inclua vários pontos sob carga para mostrar como o sistema responde ao longo do intervalo de funcionamento pretendido.
Uma diferença, como as RPM em vazio menos as RPM sob carga, é descritiva, não sendo uma medida universal da qualidade do motor. O valor depende do ponto de teste e do funcionamento do controlador.
| Elemento de teste | Teste sem carga | Teste no ponto nominal | Critério de aceitação |
| Condição mecânica | Sem carga externa prevista no eixo | Binário definido no eixo | A carga é aplicada no local acordado? |
| Condições elétricas | Tensão especificada e configurações do controlador | Tensão e configurações do controlador especificadas | Os limites e o modo de controlo estão registados? |
| Medidas | RPM, corrente, tensão | RPM, binário, corrente, tensão | Os instrumentos e a temporização estão definidos? |
| Condições térmicas | Temperatura de ensaio documentada | Condições de funcionamento e estado térmico exigidos | O resultado corrobora a duração declarada? |
| Decisão | Comparar com o intervalo de referência | Comparar com o requisito de velocidade sob carga | A regra de aprovação/reprovação está documentada? |
Como devem os compradores OEM redigir uma especificação verificável da velocidade de um motor BLDC?
Definir os requisitos elétricos e mecânicos
Comece pelos requisitos operacionais da máquina, em vez de se basear na rotação nominal (RPM) de um motor disponível. Defina o eixo em que a velocidade é importante, a carga correspondente e as condições de tensão esperadas em serviço.
Analise as opções de motores sem escovas personalizados em função do conjunto completo de parâmetros da aplicação. A Gian Transmission apresenta categorias de projeto e tensão, mas uma lista de categorias não determina a classificação elétrica nem a construção do estator de qualquer modelo específico apresentado.
- Requisito de velocidade: Indique as RPM mínimas, alvo ou aceitáveis em cada ponto de binário exigido.
- Alimentação elétrica: Identifique a tensão nominal, a variação permitida e o ponto onde a tensão é medida.
- Controlador: Especifique o modo de controlo, os limites de corrente, as definições de firmware, quando relevante, e o comando de velocidade.
- Ciclo de funcionamento e ambiente: Defina a duração de funcionamento, as condições ambientais, a montagem e o sistema de arrefecimento.
- Interface mecânica: Defina o eixo, o acoplamento, a engrenagem, a localização da saída e as perdas de transmissão aceitáveis.
Estabelecer tolerâncias e critérios de aceitação
Um desenho que indique apenas «velocidade nominal: 3 000 RPM» deixa o fornecedor e o comprador a adivinhar o desvio permitido. Utilize um intervalo explícito ou um valor mínimo e anexe o binário correspondente e as condições de ensaio.
Escolha as tolerâncias com base nas necessidades funcionais do equipamento e na capacidade de medição, e não a partir de uma percentagem universal presumida. Inclua a calibração dos instrumentos, os critérios de estabilização e o número de observações repetidas, quando necessário.
Separe os objetivos de conceção do protótipo dos requisitos de aceitação da produção. Defina o que acontece se uma amostra falhar: verifique novamente a configuração, inspecione o motor ou aplique um procedimento de disposição acordado.
Se estiver prevista a amostragem de produção, chegue a acordo sobre a definição do lote, o método de seleção, o número de unidades e as regras de disposição. Um teste de protótipo bem-sucedido não define, por si só, um plano adequado de controlo de qualidade da produção.
Para uma declaração de aceitação ilustrativa: «Ao binário do eixo definido, à tensão de alimentação especificada e à condição térmica indicada, a velocidade do eixo medida deve permanecer dentro da faixa de RPM aprovada.» Insira valores específicos do projeto apenas após a validação.
Alinhar amostras, desenhos e registos de entrega
Antes da libertação, confirme que o conjunto testado corresponde à configuração de enrolamento pretendida, à disposição do eixo, às definições do controlador e à instalação térmica. Um resultado positivo obtido com uma configuração diferente não constitui prova intercambiável.
Para questões sobre configurações personalizadas propostas, utilize a página de contacto da Gian Transmission para trocar os requisitos do ponto de funcionamento e solicitar a documentação técnica relevante; não considere uma lista de categorias gerais como uma ficha técnica específica do modelo.
Identifique a revisão de cada documento controlado e associe os resultados dos testes às amostras reais. Inclua a identificação do instrumento, o estado de calibração, a temperatura ambiente e do motor, a configuração elétrica, o binário aplicado, as RPM medidas e os desvios.
A entrega de engenharia deve conter uma tabela de pontos de funcionamento aprovada, um procedimento de teste controlado, resultados registados das amostras e critérios de aceitação por escrito para verificações da velocidade nominal e da referência em vazio.
