
Os ímanes nas proximidades podem perturbar a retroalimentação de Hall num motor BLDC de rotor externo, ao introduzirem fluxo parasítico no campo do rotor em rotação. As frentes de comutação podem deslocar-se, as durações dos estados podem tornar-se desiguais ou as transições esperadas podem desaparecer.
No caso dos conjuntos da Gian Transmission, o diagnóstico destes efeitos requer medições independentes do ângulo do rotor, formas de onda de Hall sincronizadas e condições magnéticas, elétricas e de temperatura representativas.
Como é que os ímanes próximos alteram o campo magnético nos sensores de Hall?
Superposição do campo magnético e orientação do sensor
Num motor BLDC de rotor externo, os ímanes permanentes estão montados na campânula exterior rotativa, enquanto o estator e os sensores de Hall associados permanecem fixos.
À medida que o rotor gira, o fluxo magnético altera-se em cada sensor de Hall. O sensor deteta este campo variável e fornece informações de posição ao controlador do motor.
Quando outro íman permanente é instalado nas proximidades, o seu campo magnético combina-se com o campo do rotor. Esta interação segue a superposição de campos magnéticos, em vez da simples soma das magnitudes dos campos.
O elemento de Hall responde à componente do campo magnético combinado ao longo do seu eixo sensível. As componentes do campo perpendiculares a esse eixo não contribuem diretamente para o sinal de deteção ideal.
Uma expressão simplificada é B_detetado(θ) = [B_rotor(θ) + B_externo] · n, em que n representa a direção do eixo sensível de Hall e θ representa o ângulo do rotor.
Para um íman externo fixo, B_external pode permanecer aproximadamente constante nas coordenadas do estator. No entanto, o seu efeito na comutação depende do ângulo, uma vez que B_rotor varia à medida que o rotor gira.
Consequentemente, uma polarização magnética constante não produz necessariamente deslocamentos angulares idênticos em cada flanco de comutação. O deslocamento depende da inclinação do campo local e da direção de comutação.
A orientação do íman externo é especialmente importante. Inverter a sua polaridade ou rodar a sua posição pode alterar se o campo projetado reforça ou se opõe ao campo do rotor.
Limiares do sensor de Hall, histerese e margem de funcionamento magnética
Os sensores Hall digitais alteram os estados de saída quando o campo magnético atinge limiares de comutação especificados. Estes limiares devem ser consultados na documentação do sensor em questão.
O limiar de ativação, Bop, identifica a condição do campo que desencadeia uma transição de saída. O limiar de desativação, Brp, identifica a condição necessária para a transição oposta.
A diferença entre estes limiares estabelece a histerese magnética, ajudando a evitar comutações instáveis quando o campo detetado oscila perto de uma transição.
Os dispositivos de Hall não respondem todos da mesma forma. Os dispositivos de bloqueio e outros dispositivos de comutação podem utilizar diferentes polaridades de limiar, direções de deteção e comportamentos de saída.
Para um determinado dispositivo de bloqueio de Hall, tanto a orientação do eixo sensível como os valores especificados de Bop e Brp determinam a forma como um campo magnético externo influencia a sua comutação.
Um projeto aceitável necessita, portanto, de uma margem magnética suficiente para ultrapassar ambos os limiares exigidos nas suas condições de funcionamento especificadas, incluindo variações de fabrico e de temperatura.
Os seguintes fatores devem ser considerados em conjunto, em vez de serem avaliados apenas com base na distância do íman:
- Orientação do íman: Determina a quantidade de fluxo magnético externo que se projeta ao longo do eixo sensível de Hall.
- Distância de separação: influencia a intensidade do campo no sensor, embora a relação dependa da geometria magnética e dos materiais circundantes.
- Tolerância do sensor: Altera os limiares de comutação reais entre dispositivos e unidades de produção.
- Temperatura: Pode afetar os limiares do sensor, o fluxo magnético do rotor e as propriedades magnéticas dos componentes próximos.
- Margem do campo do rotor: Determina se o sinal magnético útil ainda consegue ultrapassar os limiares de comutação exigidos.
Uma distância de separação entre ímanes que proporcione um feedback de Hall aceitável numa montagem pode não oferecer o mesmo desempenho numa configuração diferente do motor. A intensidade do íman, a disposição dos pólos, a orientação do sensor e os materiais magnéticos próximos podem diferir.
Que problemas de feedback de Hall podem os ímanes próximos causar?
Ângulos de comutação deslocados e estados de Hall desiguais
A comutação de Hall deve ocorrer em ângulos elétricos previsíveis do rotor para uma disposição específica do motor e do sensor. Os campos magnéticos próximos podem alterar essas posições angulares.
Quando o fluxo externo reforça o campo do rotor perto da passagem de um limiar, o sensor pode comutar mais cedo. Um fluxo oposto pode atrasar a passagem ou impedi-la.
O efeito pode diferir entre transições ascendentes e descendentes, uma vez que o campo do rotor apresenta inclinações diferentes e o dispositivo de Hall utiliza limiares de comutação distintos.
Por exemplo, uma saída de Hall pode permanecer alta durante um intervalo angular mais alargado, enquanto o seu intervalo baixo se torna mais curto, apesar de a velocidade mecânica do rotor se manter inalterada.
A forma de onda resultante pode parecer assimétrica. Isto não indica necessariamente um erro de sincronização elétrica, uma vez que a perturbação subjacente pode ser magnética.
Durações desiguais dos estados também podem ocorrer naturalmente devido a erros de posicionamento do sensor ou à geometria magnética. A comparação com a linha de base estabelecida ajuda a isolar a interferência externa.
Para o diagnóstico, expresse cada posição de flanco em graus elétricos e compare as transições correspondentes em posições equivalentes do rotor, em vez de comparar apenas as larguras dos impulsos.
Transições em falta e saídas Hall bloqueadas
Um campo externo mais forte pode deslocar o sinal magnético combinado o suficiente para que este nunca ultrapasse um limiar de comutação necessário durante parte da rotação.
Se o campo não atingir Bop ou Brp, uma saída de Hall pode permanecer bloqueada no seu estado anterior, em vez de mudar como esperado.
Isto cria uma transição magnética genuinamente ausente, não apenas uma flanco atrasada ou uma breve falha elétrica na cablagem do sinal.
O controlador pode então receber uma sequência incompleta da posição do rotor. Dependendo do seu comportamento configurado, isto pode afetar o arranque, o tempo de comutação, a produção de binário ou a deteção de falhas.
A ausência de uma flanco pode ser especialmente importante durante o funcionamento a baixa velocidade, uma vez que o feedback Hall pode fornecer ao controlador a principal informação sobre a posição do rotor.
A velocidades mais elevadas, um tempo de transição incorreto pode ainda influenciar a comutação. A consequência prática depende do algoritmo do controlador e da gravidade da distorção.
Não se deve partir do princípio de que aumentar a filtragem de entrada resolverá o problema. A filtragem pode suprimir o ruído elétrico, mas não consegue recriar uma transição de limiar fisicamente ausente.
Interpretação do feedback de Hall a 60° e 120°
O feedback de Hall deve ser avaliado em relação à disposição aprovada dos sensores e à convenção do controlador. Diferentes configurações de 60° e 120° podem produzir sequências de estados diferentes.
Estas descrições angulares referem-se normalmente ao espaçamento elétrico ou às relações entre sinais, não necessariamente ao espaçamento mecânico físico medido em torno da carcaça do motor.
O ângulo elétrico depende do número de pares de pólos magnéticos. A relação básica é: ângulo elétrico = ângulo mecânico × número de pares de pólos.
Para um motor ilustrativo com sete pares de pólos, 10 graus mecânicos correspondem a 70 graus elétricos. Trata-se de um exemplo, não de uma especificação de um motor da Gian Transmission.
Ao comparar transições de Hall, a contagem de pares de pólos deve, portanto, ser incluída. As medições mecânicas do ângulo do eixo não podem ser interpretadas diretamente como intervalos de ângulo elétrico.
Um sistema Hall corretamente configurado deve seguir a sua sequência de comutação de seis estados aprovada. Os padrões de bits esperados dependem da disposição dos sensores, da ordem da cablagem, da polaridade e da interpretação.
De acordo com as convenções comuns de Hall de 120°, os padrões 000 e 111 não fazem parte da sequência normal de seis estados. No entanto, estes padrões podem ser válidos em determinadas convenções de 60°.
Nenhum dos padrões deve ser universalmente classificado como inválido sem verificar o mapeamento aprovado do controlador do motor. A correção da sequência e o tempo de transição devem ser avaliados em conjunto.
| Sintoma de Hall observado | Possível mecanismo magnético | Evidência de diagnóstico necessária |
| A borda de comutação ocorre prematuramente | O campo externo provoca uma ultrapassagem antecipada do limiar | Comparar o ângulo da borda com o valor de referência utilizando uma referência de rotor independente |
| A flanco de comutação ocorre tarde | O campo externo atrasa a ultrapassagem do limiar necessária | Meça o deslocamento angular com e sem a fonte magnética |
| Durações desiguais do estado de Hall | As transições ascendentes e descendentes deslocam-se em quantidades diferentes | Compare as formas de onda completas do ciclo elétrico em condições de funcionamento equivalentes |
| A saída de Hall permanece alta ou baixa | O campo combinado não ultrapassa o limiar Bop ou Brp exigido | Verifique a posição da fonte magnética e a ausência de transição ao longo dos ângulos do rotor |
| Estado 000 ou 111 inesperado | Possível interferência, mapeamento incorreto ou estado válido dependente da convenção | Verifique a sequência aprovada de estados de Hall de 60° ou 120° antes de classificar a condição |
| Impulsos isolados irregulares | Podem existir interferências elétricas ou problemas de ligação do sinal | Inspecione a integridade do sinal, a estabilidade da alimentação e a sincronização com o ângulo do rotor |
Como distinguir a interferência magnética de outras falhas de feedback de Hall?
Interferência magnética proveniente de componentes próximos
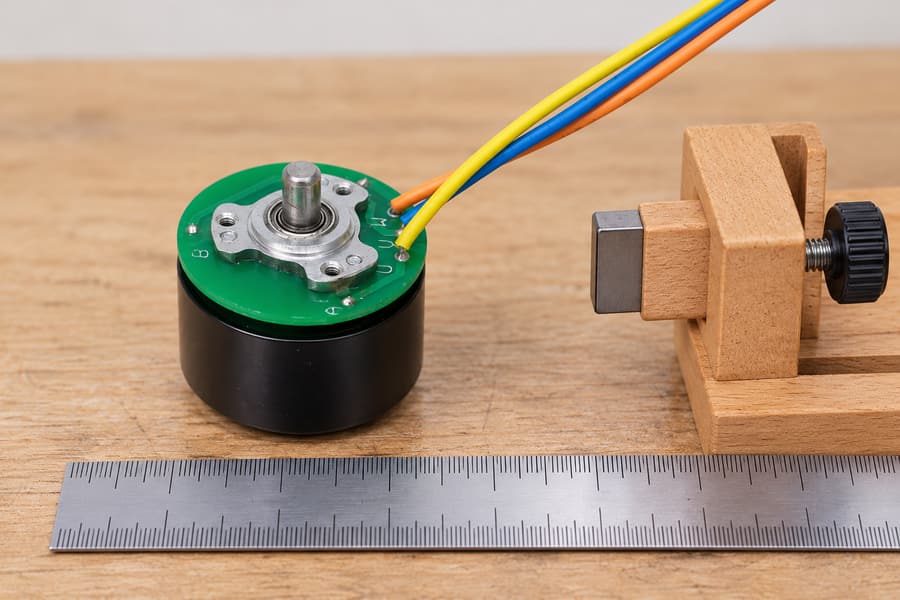
Registe a posição e a orientação do íman em relação aos sensores de Hall. Esta disposição sem alimentação ilustra apenas o posicionamento; o espaço representado não constitui uma distância recomendada nem prova de imunidade magnética.
A comparação de diagnóstico mais útil consiste em isolar a fonte magnética externa, mantendo inalterados o motor, a cablagem dos sensores, o equipamento de medição e a referência do ângulo do rotor.
Primeiro, registe um valor de referência com os componentes magnéticos próximos removidos ou reposicionados, sempre que o projeto mecânico e os procedimentos aprovados o permitam.
Em seguida, repita a medição com cada íman instalado na sua localização prevista. Observe se as alterações no ângulo de comutação acompanham a posição ou a polaridade do íman.
Uma causa magnética torna-se mais plausível quando o mesmo deslocamento angular aparece repetidamente após a reinstalação da fonte na mesma orientação.
No entanto, a remoção de um íman não deve alterar involuntariamente o alinhamento do sensor, o traçado dos cabos, a carga mecânica ou a geometria de medição. Essas alterações enfraqueceriam a comparação.
A movimentação de componentes magnéticos requer atenção adicional. Um íman atuador pode expor os sensores de Hall a campos diferentes ao longo de todo o seu curso de funcionamento.
Se estiverem envolvidos eletroímãs nas proximidades, os seus estados de funcionamento dependentes da corrente também devem ser reproduzidos, uma vez que o campo externo pode alterar-se durante o funcionamento normal da máquina.
Interferências elétricas e problemas de cablagem
O sinal de retroalimentação de Hall também pode ficar distorcido devido a perturbações elétricas. A comutação PWM, um mau aterramento, fontes de alimentação instáveis dos sensores e ligações danificadas podem produzir um comportamento inesperado do sinal.
O ruído elétrico cria frequentemente impulsos adicionais, níveis de tensão instáveis ou falhas de comutação que não correspondem de forma consistente a uma posição física do ângulo do rotor.
Meça a alimentação do sensor de Hall, as saídas de sinal e o terra de referência com instrumentos adequados. A configuração de medição deve evitar a introdução de erros adicionais de ligação à terra ou de sondagem.
Inspecione a fixação dos conectores, o traçado dos cabos, os percursos de retorno do sinal e os requisitos de entrada do controlador. Uma transição magnética correta pode ainda assim ser interpretada incorretamente do ponto de vista elétrico.
A filtragem e a histerese de entrada podem melhorar a resistência a perturbações elétricas adequadas. As respetivas configurações devem preservar as transições genuínas do sensor Hall ao longo da gama de velocidades de funcionamento exigida.
O controlador do motor BLDC selecionado deve ser analisado quanto à compatibilidade na interpretação do estado do sensor Hall, características de entrada e configurações de comutação antes de alterar a disposição dos sensores.
Se o sinal magnético nunca ultrapassar o limiar do sensor, a filtragem elétrica adicional não poderá restaurar a informação em falta sobre a posição do rotor. A condição magnética deve ser corrigida.
Problemas mecânicos e com os ímanes do rotor
Nem todas as anomalias na forma de onda de Hall têm origem num íman externo. A excentricidade do rotor, o alinhamento incorreto do sensor e alterações nas propriedades magnéticas do rotor podem produzir sintomas semelhantes.
A campânula rotativa de um motor outrunner deve manter a geometria pretendida em relação ao conjunto do sensor estacionário. O desvio mecânico pode alterar o campo magnético local ao nível dos sensores.
O estado dos rolamentos, o alinhamento do rotor e danos na montagem devem, portanto, ser verificados quando as alterações na sincronização do sensor de Hall persistirem após a remoção das fontes magnéticas externas.
Possíveis danos no íman do rotor requerem provas específicas. As formas de onda do sensor de Hall, por si só, não permitem determinar uma desmagnetização irreversível, uma vez que a posição do sensor, a temperatura e as condições elétricas também influenciam a comutação.
A comparação do comportamento repetível relacionado com o ângulo do rotor, antes e depois da alteração da disposição magnética externa, ajuda a distinguir um problema de instalação de uma condição persistente do motor.
Sempre que for necessária uma inspeção ou medição magnética, siga os limites de manutenção aprovados para o motor. A desmontagem não deve ser considerada admissível simplesmente por se suspeitar de interferência.
Como pode reduzir a interferência magnética num conjunto de rotor externo?
Ajustar a colocação dos ímanes e a geometria do sensor
A separação física é frequentemente a primeira opção a avaliar, uma vez que pode reduzir a interferência sem alterar a configuração do sensor de Hall ou do controlador.
No entanto, a intensidade do campo magnético depende da geometria da fonte, da orientação, dos materiais circundantes e da distância. Não é possível estabelecer uma separação segura universal para todos os conjuntos.
Alterar a orientação de um íman externo pode reduzir o seu campo projetado ao longo do eixo sensível do sensor, mesmo quando a separação disponível permanece inalterada.
Uma análise prática do layout deve identificar todos os componentes magnéticos próximos, incluindo ímanes permanentes, peças estruturais magnetizadas e dispositivos energizados que possam produzir campos locais.
Qualquer reposicionamento proposto deve preservar a função mecânica pretendida, as distâncias livres disponíveis, as tolerâncias de montagem e os requisitos de acesso para instalação e manutenção.
O reposicionamento do sensor Hall é outra opção de projeto possível, mas altera a relação do sensor com o campo útil do rotor e pode exigir a verificação da temporização do controlador.
Analise a geometria de instalação com a Gian Transmission ao especificar um motor BLDC de rotor externo para equipamentos que contenham componentes magnéticos nas proximidades.
Após qualquer modificação geométrica, meça os ângulos de comutação reais e a sequência de estados. Um layout que pareça magneticamente favorável deve, ainda assim, satisfazer o funcionamento exigido do motor.
Avaliar os materiais e a geometria da blindagem magnética
Um invólucro metálico circundante não protege automaticamente os sensores Hall de ímanes permanentes próximos. O comportamento da blindagem depende fortemente do material e das características do campo magnético.
O alumínio e o cobre não são, geralmente, barreiras eficazes contra campos magnéticos estáticos. Embora estes materiais possam atenuar certos campos eletromagnéticos variáveis no tempo, geralmente não proporcionam uma blindagem eficaz contra campos magnéticos estáticos.
Materiais adequados de alta permeabilidade podem redirecionar o fluxo magnético em determinadas condições. A sua eficácia depende das propriedades do material, espessura, forma, posicionamento e carga magnética.
A geometria da blindagem deve ser avaliada cuidadosamente, pois os cantos, as aberturas e os percursos de fluxo disponíveis afetam a distribuição local do campo na proximidade dos sensores de Hall.
A saturação magnética é outra consideração a ter em conta. Uma blindagem que fique saturada sob um campo externo pode deixar de proporcionar a redução esperada da interferência.
Uma blindagem também pode influenciar o campo magnético útil do rotor. O redirecionamento desse fluxo pode alterar os ângulos de comutação ou reduzir a margem magnética disponível para os sensores.
A blindagem magnética deve, portanto, ser avaliada como parte da montagem completa do motor, em vez de ser selecionada exclusivamente com base na descrição do material ou num cálculo simplificado da distância.
Qualquer modificação na blindagem requer novas medições das transições de Hall, do funcionamento do motor, da folga mecânica e das condições de temperatura relevantes. Nenhuma configuração de blindagem garante imunidade universal.
Melhorar a integridade do sinal sem mascarar falhas magnéticas
As boas práticas de cablagem Hall continuam a ser importantes, mesmo quando a interferência magnética é a principal preocupação. O ruído elétrico e a polarização magnética podem coexistir no mesmo conjunto.
Sempre que possível, encaminhe a cablagem dos sensores para longe de condutores de comutação de alta corrente, mantendo, ao mesmo tempo, percursos de retorno de sinal adequados e a disposição aprovada dos conectores.
Reveja o desacoplamento da alimentação, a ligação à terra e a filtragem de entrada do controlador de acordo com a interface elétrica selecionada. Evite partir do princípio de que uma filtragem mais forte melhora sempre a qualidade do feedback.
Uma filtragem excessiva pode atrasar transições válidas ou suprimir impulsos curtos a velocidades mais elevadas. Estes efeitos devem ser avaliados em função do comportamento de comutação exigido pelo motor.
Se um campo magnético externo impedir uma transição física de Hall, a ação corretiva deve abordar a geometria do campo, a margem de deteção ou outra abordagem aprovada de feedback de posição.
As contramedidas elétricas e magnéticas devem ser validadas separadamente antes de testar o seu desempenho combinado. Esta distinção facilita a avaliação de alterações de projeto subsequentes.
Como se deve validar o feedback de Hall no conjunto completo do motor?
Estabeleça uma linha de base controlada
Prepare um registo sincronizado do canal de Hall juntamente com uma referência independente do ângulo do rotor. O equipamento desligado apresentado ilustra o planeamento, sem que isso implique formas de onda medidas ou ligação confirmada do sensor.
A validação do conjunto começa com uma linha de base repetível que associa as transições de saída do Hall ao ângulo do rotor medido de forma independente. As estimativas do controlador do motor, por si só, podem não fornecer uma referência independente.
Utilize um codificador adequado, um sistema de medição angular ou um dispositivo de referência controlado capaz de resolver as alterações do ângulo de comutação relevantes para a aplicação.
Sincronize a referência do ângulo do rotor e todos os canais Hall no âmbito do mesmo sistema de medição ou através de uma referência de temporização comum verificada.
Registe a contagem real de pares de pólos e identifique a posição de referência mecânica. Converta os ângulos mecânicos medidos em ângulos elétricos antes de avaliar o espaçamento entre setores de comutação.
As medições de referência devem abranger ciclos elétricos completos, e não apenas uma frente de subida selecionada. Cada canal Hall pode responder de forma diferente a uma polarização magnética externa.
Documente a sequência de estados aprovada, as condições de alimentação dos sensores, o sentido de rotação, a velocidade, a temperatura e a configuração do controlador, juntamente com as formas de onda captadas.
Sempre que possível, estabeleça esta linha de base sem as fontes magnéticas externas instaladas. Se estas não puderem ser removidas com segurança, documente explicitamente a configuração magnética existente.
A linha de base deve também incluir medições repetidas após operações controladas de remontagem ou posicionamento, sempre que tais operações façam parte da montagem normal.
Reproduzir as condições reais de funcionamento magnético
Um teste de interferência útil reproduz os ímanes tal como existirão no equipamento acabado, incluindo as suas posições, polaridades, orientações e movimentos operacionais.
Testar um íman solto a uma distância arbitrária não permite determinar o comportamento do conjunto instalado, uma vez que a geometria do campo resultante pode ser substancialmente diferente.
No caso de componentes móveis, avalie as posições relevantes ao longo de todo o seu percurso. A interferência máxima pode ocorrer numa posição intermédia, em vez de em qualquer um dos pontos finais mecânicos.
Considere os componentes magnéticos energizados durante o funcionamento, incluindo campos dependentes da corrente. A corrente do estator e os dispositivos eletromagnéticos circundantes podem alterar o campo local durante os testes.
As condições de funcionamento representativas devem incluir:
- Arranque: Verifique se os estados iniciais de Hall suportam a sequência de arranque e comutação aprovada.
- Rotação estável: Compare os ângulos de transição e as durações dos estados às velocidades de funcionamento relevantes.
- Inversão: Verifique o comportamento de comutação em ambas as direções, sempre que for necessária uma operação de inversão.
- Correntes extremas: Avalie a corrente de enrolamento relevante e as condições de funcionamento eletromagnéticas nas proximidades.
- Temperaturas extremas: Repita as medições nas condições de funcionamento a frio e a quente especificadas.
- Variação de montagem: Incluir as tolerâncias de posicionamento relevantes e condições de instalação repetíveis.
Os ensaios devem permanecer dentro dos limites operacionais elétricos, térmicos e mecânicos aprovados. Os componentes rotativos requerem proteção adequada e acesso controlado durante a medição.
Os ímanes externos devem ser reposicionados apenas através de um procedimento aprovado que impeça o movimento involuntário do rotor, o contacto com componentes rotativos ou danos na montagem.
As leituras da bússola de um smartphone não constituem prova quantitativa adequada de interferência ou imunidade de Hall. Não estabelecem o campo local no eixo sensível nem os limiares de comutação exigidos.
Avaliar o desempenho do feedback de Hall em relação aos requisitos de aceitação
A validação deve comparar eventos de comutação correspondentes em posições equivalentes do rotor e condições de funcionamento. Caso contrário, diferenças na velocidade ou na referência de medição podem gerar resultados enganadores.
Meça o deslocamento angular de cada transição em relação à linha de base, incluindo as bordas ascendentes e descendentes para cada canal Hall.
Verifique a sequência completa de estados de Hall e identifique transições em falta, repetições inesperadas de estados e quaisquer padrões de estado inconsistentes com a convenção aprovada do controlador.
Avalie as durações dos estados em graus elétricos, particularmente ao comparar velocidades diferentes. As larguras de impulso no domínio do tempo, por si só, não permitem separar a distorção angular da variação da velocidade de rotação.
Repita as medições nas condições de temperatura e corrente especificadas. Tenha em conta as variações nos limiares de comutação do sensor Hall e a incerteza do instrumento de medição ao avaliar a significância das diferenças entre os resultados dos ensaios.
O desempenho da comutação também deve ser verificado em condições representativas de arranque, carga e inversão. Formas de onda aparentemente corretas não garantem automaticamente um comportamento aceitável do motor.
Os critérios de aceitação devem basear-se nos requisitos reais do motor e do controlador, bem como na aplicação pretendida. Não existe um limite universal de desvio da borda de Hall nem um limiar de imunidade magnética aplicável a todos os projetos.
| Condições de ensaio | Medições necessárias | Método de comparação | Base de aceitação |
| Linha de referência com ambiente magnético controlado | Formas de onda de Hall, ângulo do rotor, velocidade e alimentação do sensor | Estabelecer referências de ângulo de comutação e sequência de estados | Configuração aprovada do motor e do controlador |
| Ímanes externos nas posições de instalação | Ângulos de flanco de Hall e durações dos estados | Comparar as transições correspondentes com a linha de base | Variação de temporização admissível definida pela aplicação |
| Alteração da polaridade ou orientação dos ímanes | Direção e magnitude do deslocamento da borda | Correlacione as alterações com a orientação do campo documentada | Configurações magnéticas especificadas para a montagem |
| Arranque e funcionamento a baixa velocidade | Estados iniciais de Hall, ordem de transição e resposta do motor | Comparar com os requisitos de comutação aprovados | Funcionalidade necessária de arranque e a baixa velocidade |
| Inversão e carga representativa | Sequências de Hall, alterações de temporização e resposta operacional | Comparar ambos os sentidos de rotação em condições equivalentes | Requisitos de inversão e carga definidos pela aplicação |
| Condições de funcionamento a frio e a quente | Posições dos bordos de Hall, transições em falta e alimentação do sensor | Comparar com medições de referência específicas para cada temperatura | Intervalo de temperatura de funcionamento aprovado e limites de tempo |
| Modificação da colocação ou da blindagem | Formas de onda de Hall e medições do ângulo do rotor antes e depois | Verificar a melhoria do comportamento face a interferências sem comprometer a detecção útil | Modificação aprovada e requisitos completos de montagem |
Consolidar o Registo de Validação Final
O registo técnico final deve estabelecer a ligação entre as decisões relativas ao layout magnético e o comportamento medido do sensor Hall. Uma forma de onda sem detalhes de instalação não pode servir de base fiável para uma revisão posterior do projeto.
Documente as localizações físicas dos ímanes externos, as suas polaridades, as referências de orientação relevantes e as posições operacionais utilizadas durante cada condição de validação.
Registe a orientação de montagem do sensor de Hall, o eixo sensível especificado, os dados Bop e Brp aplicáveis e as condições de funcionamento elétrico aprovadas do sensor.
Conserve as formas de onda de Hall sincronizadas e as medições independentes do ângulo do rotor, incluindo a conversão de pares de pólos utilizada para expressar as posições de comutação em graus elétricos.
Qualquer modificação no posicionamento, blindagem ou cablagem deve ser acompanhada de medições identificáveis antes e depois. Registe as condições de teste para que as melhorias aparentes possam ser reproduzidas.
O registo de aceitação deve identificar os desvios observados no ângulo de comutação, o comportamento da sequência de estados, a incerteza relevante e os critérios específicos definidos pela aplicação utilizados para a aprovação.
Os resultados finais de engenharia devem incluir o desenho de montagem aprovado, a documentação relativa à polaridade e orientação dos ímanes, a convenção de estado de Hall, os requisitos de interface do sensor e do controlador, os limites operacionais, os registos de medição sincronizados e os resultados de validação aprovados.
