
Al reconectar grupos idénticos de bobinados trifásicos de estrella a triángulo, cambian las relaciones eléctricas entre los terminales de un motor BLDC de rotor externo, la resistencia medida y las constantes ideales de velocidad y par. Las bobinas, los imanes y la construcción mecánica permanecen inalterados.
Esas relaciones ideales requieren definiciones coherentes de la frecuencia fundamental y de la corriente en los terminales. La selección práctica también depende del comportamiento del controlador, del calentamiento real de los devanados, de la accesibilidad de los extremos de los devanados y de las pruebas aprobadas por el proveedor.
¿En qué se diferencian las conexiones de bobinado en estrella y en triángulo?
Las conexiones en estrella y en triángulo describen cómo se interconectan tres grupos de bobinados existentes. No identifican diferentes construcciones de motor ni requieren cambiar el número de espiras de los bobinados.
Disposición de bobinado en estrella (Y)
Una configuración en estrella (Y) une un extremo de los tres devanados, mientras que sus extremos restantes sirven como los tres terminales de fase externos. Los tres extremos restantes forman los terminales externos del motor.
Dado que cada terminal se conecta directamente a un devanado, la corriente de línea en el terminal es igual a la corriente de fase del devanado. Esta relación se aplica a la corriente que fluye a través de ese devanado concreto.
En condiciones fundamentales sinusoidales equilibradas, cada devanado conectado en estrella recibe una tensión de fase igual a la tensión entre líneas dividida por √3. La relación correspondiente es Vfase = Vlínea / √3.
La unión neutra suele ser interna y puede que no sea accesible desde el exterior. Es necesario confirmar su disposición física antes de plantearse cualquier cambio en la conexión.
Disposición de los devanados en triángulo (Δ)
En la disposición en triángulo, los tres grupos de devanados se conectan de extremo a extremo, creando un bucle eléctrico cerrado. Cada terminal externo se conecta a una unión entre dos devanados.
Por lo tanto, cada devanado está conectado entre dos terminales de línea. Su tensión de fase fundamental es igual a la tensión entre líneas correspondiente en condiciones equilibradas.
Para corrientes fundamentales sinusoidales equilibradas, la corriente de fase del devanado es igual a la corriente de línea del terminal dividida por √3. Esta relación depende de los componentes de corriente definidos.
El circuito en triángulo cerrado también puede admitir corrientes armónicas circulantes. En consecuencia, la corriente del terminal medida externamente no revela necesariamente todos los componentes de corriente que circulan por el interior de los devanados.
¿Qué permanece inalterado tras la reconexión?
Una reconexión auténtica conserva los grupos de devanados originales, las dimensiones de los conductores, las espiras, los imanes del rotor y la geometría del entrehierro. Solo cambian las conexiones eléctricas entre los extremos de los devanados.
La resistencia de cada devanado individual sigue siendo, en esencia, la misma a una temperatura equivalente. Sin embargo, la resistencia medida entre los terminales externos del motor cambia sustancialmente.
La construcción mecánica y el diseño magnético del motor permanecen inalterados. Cualquier mejora en el rendimiento debe deberse a las nuevas condiciones de funcionamiento eléctrico, y no a un supuesto aumento de la fuerza magnética.
¿Cómo varían la resistencia, Kv y Kt entre la conexión en estrella y la conexión en triángulo?
Varias constantes importantes del motor cambian cuando se reconectan grupos de bobinados idénticos. Estas relaciones deben interpretarse utilizando mediciones de terminales coherentes y convenciones eléctricas claramente definidas.
Resistencia entre terminales de línea a línea
Supongamos que Rcoil representa la resistencia de CC de un grupo de bobinados a una temperatura especificada. Cada uno de los tres grupos idénticos tiene esta misma resistencia.
Con la conexión en estrella, una medición de CC entre dos terminales del motor pasa a través de dos bobinados en serie. La resistencia terminal medida es 2 × Rcoil.
Con la conexión en triángulo, un devanado forma una ruta directa entre los terminales. La otra ruta contiene dos devanados en serie, lo que produce una resistencia equivalente de 2 × Rcoil / 3.
Por lo tanto, la resistencia terminal en estrella es tres veces mayor que la resistencia terminal en triángulo. Se trata de un efecto de la conexión, no de una prueba de que los conductores de cobre individuales hayan cambiado.
Utilice la misma temperatura de bobinado y métodos de medición de baja resistencia adecuados para la comparación. Desconecte el motor de su controlador para evitar que rutas de circuito ajenas afecten a los resultados.
Constante de velocidad (Kv)
Kv describe la velocidad de rotación mecánica en relación con una convención de tensión de fuerza contraelectromotriz (FCE) especificada. Su valor numérico depende de si la tensión se define en los terminales del devanado o en los externos.
Para grupos de bobinados idénticos, una fuerza electromotriz fundamental equilibrada y definiciones coherentes de la tensión entre terminales de línea a línea, la relación ideal es Kv_triángulo = √3 × Kv_estrella.
Esto significa que la configuración en triángulo tiene una constante de velocidad en los terminales ideal más alta. A la misma velocidad mecánica, su fuerza electromotriz fundamental entre fases es menor.
Esta relación no debe interpretarse como un aumento garantizado de la velocidad de funcionamiento real. La tensión aplicada, el par de carga, las limitaciones del controlador y las pérdidas determinan el punto de funcionamiento.
Constante de par (Kt)
Kt relaciona el par electromagnético generado con una cantidad de corriente definida. Las comparaciones requieren convenciones coherentes sobre la corriente de línea en los terminales, supuestos fundamentales sinusoidales y definiciones equivalentes de la forma de onda de la corriente.
En esas condiciones coincidentes, la relación ideal es Kt_star = √3 × Kt_delta. La configuración en estrella produce un mayor par electromagnético por cada corriente de línea en los terminales equivalente.
Sin embargo, la relación entre la corriente del devanado y el par también cambia. Comparar las constantes de par expresadas utilizando la corriente de fase del devanado con las constantes expresadas utilizando la corriente en los terminales da lugar a conclusiones erróneas.
Los imanes del rotor y los grupos de bobinados individuales conservan sus características subyacentes de generación de par. La reconexión modifica la forma en que la excitación del bobinado se manifiesta en los terminales eléctricos externos.
Por qué son importantes las convenciones de medición
Las fichas técnicas de los motores y los controladores pueden utilizar definiciones diferentes de tensión y corriente. El valor eficaz fundamental, la amplitud máxima, la corriente de fase y la corriente de línea en los terminales no son intercambiables.
Las conocidas relaciones √3 describen fundamentales sinusoidales equilibradas. No deben aplicarse directamente a lecturas RMS arbitrarias de PWM ni a mediciones de corriente de seis pasos sin una calificación de la forma de onda.
| Parámetro eléctrico | Estrella (Y) | Triángulo (Δ) |
| Disposición de los devanados | Tres grupos que comparten un punto neutro | Tres grupos que forman un circuito cerrado |
| Tensión fundamental del devanado | Vline / √3 | Vline |
| Corriente fundamental del devanado | Iline | Iline / √3 |
| Resistencia de CC en los terminales | 2 × Rcoil | 2 × Rbobina / 3 |
| Kv terminal ideal | Kv_star | √3 × Kv_star |
| Kt ideal basado en la corriente terminal | Kt_star | Kt_star / √3 |
| Resistencia individual del devanado | Rcoil | Rcoil |
Las relaciones entre tensión y corriente suponen componentes fundamentales sinusoidales equilibrados. Las comparaciones entre Kv y Kt también requieren convenciones de terminales coincidentes, mientras que las relaciones de resistencia suponen bobinados idénticos a temperaturas iguales.
¿Qué cambia en el rendimiento operativo real?
Las ecuaciones de conexión ideales describen el escalado eléctrico, pero el rendimiento operativo real depende de la interacción entre los devanados del motor, el comportamiento del controlador, la tensión de alimentación y la carga mecánica.
Aprovechamiento de la tensión y velocidad bajo carga
A una velocidad mecánica dada, la conexión en triángulo presenta una fuerza contraelectromotriz (FCE) fundamental entre fases menor que la conexión en estrella. Esto modifica la tensión necesaria para una condición de funcionamiento concreta.
En condiciones adecuadas, la conexión en triángulo puede permitir el funcionamiento a una velocidad eléctrica mayor antes de alcanzar una limitación de tensión del inversor. Sin embargo, el límite de velocidad mecánica sigue siendo aplicable por separado.
La velocidad real bajo carga también depende de la impedancia del devanado, el control de corriente, la estrategia de conmutación, la resistencia mecánica y la demanda de par. Un Kv más alto no garantiza un aumento de la velocidad.
El rango de velocidad previsto debe comprobarse teniendo en cuenta la integridad del rotor, el estado de los cojinetes, la frecuencia eléctrica del controlador y el rango de funcionamiento homologado para el conjunto completo.
Capacidad de par y límites de corriente
Para un par electromagnético equivalente en condiciones ideales de equilibrio, la conexión en triángulo requiere una corriente en los terminales diferente a la de la conexión en estrella. Esto se debe a la variación de la constante de par basada en la corriente en los terminales.
La corriente que circula por cada devanado sigue siendo la magnitud más relevante para evaluar el calentamiento de los conductores. La corriente en los terminales por sí sola no puede determinar el punto de funcionamiento térmico admisible.
Con una corriente de devanado y unas condiciones de funcionamiento magnético equivalentes, la reconexión no aumenta de por sí la capacidad de par electromagnético del motor. Los mismos grupos de devanados producen la excitación magnética.
No obstante, los límites de corriente del controlador pueden influir en qué conexión es capaz de proporcionar el par requerido. Deben evaluarse tanto la capacidad de corriente de línea del inversor como los límites térmicos de los devanados.
La reconversión tampoco genera automáticamente una capacidad de potencia adicional. Cualquier cambio de potencia que se pueda alcanzar requiere que las condiciones de funcionamiento en cuanto a tensión, corriente, velocidad, refrigeración y aspectos mecánicos sean adecuadas.
Pérdidas en el cobre y corriente circulante en triángulo
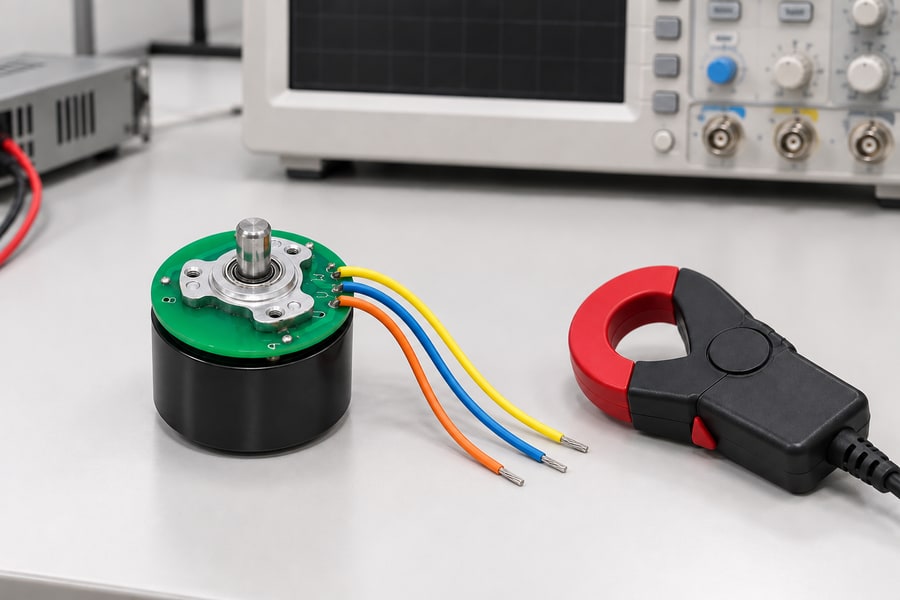
Planifique las mediciones de corriente en función de la cantidad requerida: la corriente en los terminales y la corriente en los devanados responden a preguntas diferentes. La disposición del equipo sin alimentación es meramente ilustrativa, sin que ello implique ningún rendimiento medido.
El calentamiento resistivo en los devanados viene determinado por su resistencia eléctrica y la corriente RMS real que circula por ellos. Para tres grupos de devanados idénticos, la pérdida total en el cobre es 3 × Iwinding_rms² × Rcoil.
Iwinding_rms debe representar la corriente eficaz real que atraviesa cada devanado, incluidos los componentes armónicos relevantes. Utilizar únicamente la corriente fundamental o una corriente medida externamente puede subestimar el calentamiento.
Las conexiones en estrella y en triángulo pueden presentar pérdidas por cobre fundamentales comparables en condiciones equivalentes de corriente de devanado. No obstante, sus pérdidas totales de funcionamiento pueden seguir difiriendo debido a que las formas de onda reales de la corriente varían.
Un circuito en triángulo cerrado puede admitir corrientes circulantes impulsadas por fuerzas electromotrices armónicas adecuadas. Dichas corrientes pueden aumentar el calentamiento de los devanados sin producir el par útil correspondiente.
Algunos componentes circulantes se anulan en los terminales externos. Por lo tanto, las mediciones de corriente en los terminales por sí solas pueden no detectar la corriente interna adicional en triángulo ni establecer con precisión la pérdida total por cobre.
PWM y efectos armónicos
Los controladores BLDC prácticos aplican formas de onda de tensión conmutadas en lugar de tensiones sinusoidales continuas ideales. El comportamiento de la PWM, la estrategia de modulación y la inductancia del devanado influyen en la corriente resultante.
La conmutación de seis pasos puede introducir componentes armónicos sustanciales, mientras que el control sinusoidal también presenta ondulaciones relacionadas con la conmutación. La corriente eficaz resultante en el devanado depende de las condiciones de funcionamiento.
La circulación en delta es especialmente relevante cuando los componentes armónicos de la fuerza contraelectromotriz (FCE) pueden impulsar la corriente alrededor del circuito cerrado del devanado. Su importancia depende del diseño real del motor y de la forma de onda.
Los ingenieros deben comparar las formas de onda de corriente medidas, la potencia eléctrica y la temperatura del devanado en condiciones de funcionamiento representativas. Las constantes ideales de los terminales por sí solas no pueden determinar la eficiencia ni la equivalencia térmica.
¿Se puede reconfigurar el mismo motor BLDC de rotor exterior?
Las conexiones en estrella y en triángulo son disposiciones eléctricas alternativas, pero no todos los motores montados admiten el cambio entre ellas. La reconfiguración requiere un acceso adecuado a los devanados y la aprobación explícita del proveedor.
Comprueba el acceso a todos los extremos de los devanados
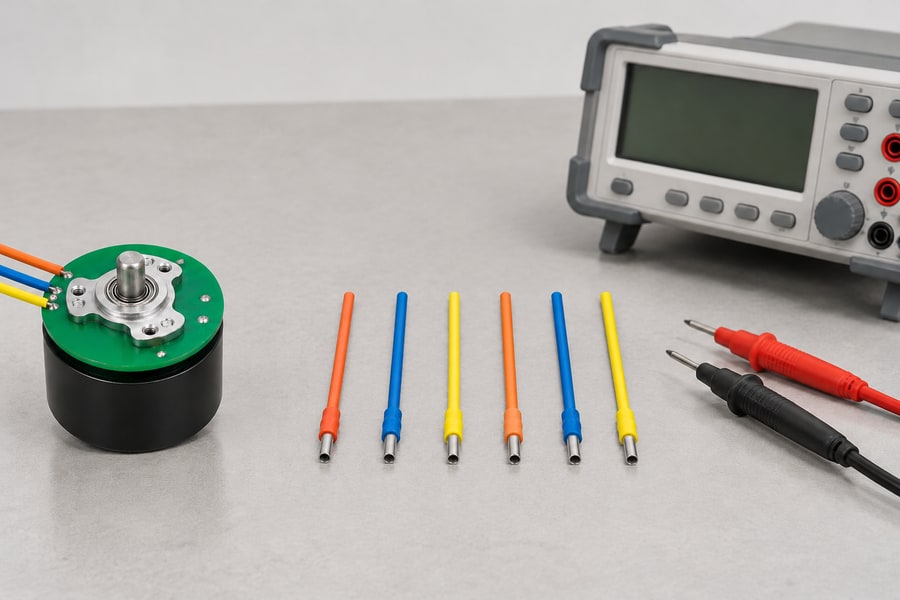
Las muestras de cables separadas ilustran la necesidad de identificar ambos extremos de cada grupo de bobinado. No indican que el motor de la imagen sea reconectable in situ; su esquema de terminación real determina la viabilidad.
Un motor trifásico tiene tres grupos de bobinados, cada uno con dos extremos. La reconfiguración suele requerir conexiones accesibles e identificables a los seis extremos de los bobinados.
Un motor con solo tres cables de fase externos puede tener sus uniones internas de bobinado conectadas de forma permanente. Esos terminales por sí solos son insuficientes para convertir la conexión en estrella en triángulo.
Intercambiar dos cables de fase externos puede cambiar el sentido de giro en configuraciones adecuadas, pero no altera la topología interna de los devanados ni las constantes de conexión eléctrica.
Incluso cuando existen seis extremos internamente, la accesibilidad física no garantiza la idoneidad para la reconfiguración en campo. El encapsulado, la disposición del aislamiento y la construcción mecánica pueden impedir una modificación autorizada.
Revisar los requisitos físicos y eléctricos
El diseño de la reconexión debe especificar la identificación de los devanados, la ubicación de los terminales, las uniones de conexión y los requisitos de aislamiento. Estos detalles afectan tanto a la fiabilidad eléctrica como a la integración mecánica.
En el interior de un motor de rotor externo, el cableado de conexión debe mantenerse alejado de la campana giratoria y de la envolvente del eje. El trazado debe tener en cuenta el movimiento, las tolerancias, la vibración y la dilatación térmica.
Las uniones de terminación requieren un contacto eléctrico adecuado, una sujeción mecánica y un aislamiento adecuados. Cualquier modificación aprobada debe preservar la protección prevista contra la abrasión, la contaminación y los fallos eléctricos.
El acceso al interior del motor puede suponer riesgos relacionados con los imanes permanentes, los cojinetes y el delicado aislamiento del bobinado. Un desmontaje no autorizado puede dañar los componentes o invalidar el diseño previsto.
Confirmar la aprobación del proveedor
Gian Transmission ofrece opciones de configuración de bobinado a medida para sus motores de corriente continua sin escobillas de rotor externo. No obstante, debe confirmarse la viabilidad de la reconexión para el diseño concreto.
La revisión debe identificar la disposición original del bobinado, los extremos de bobinado accesibles, el método de conexión, los detalles del aislamiento y si el motor se diseñó para su reconfiguración.
La autorización también debe abarcar cualquier procedimiento de fabricación o mantenimiento requerido. Una conexión que se muestre teóricamente posible no es automáticamente adecuada para su modificación tras el montaje final.
Cuando no se admita la reconexión, las configuraciones en estrella y en triángulo especificadas por el fabricante pueden ofrecer una comparación más adecuada que intentar modificar un motor ya montado.
¿Qué cambios en el controlador y la conmutación deben comprobarse?
El cambio de la topología del bobinado afecta a las condiciones eléctricas que se presentan al controlador. No se debe dar por sentado que los parámetros existentes del variador son adecuados simplemente porque el motor utilice los mismos terminales externos.
Compatibilidad de tensión y corriente del controlador
El controlador debe adaptarse a la fuerza electromotriz inversa (FEM) de los terminales de la conexión seleccionada, a los requisitos de corriente, a la frecuencia eléctrica y a la impedancia del devanado en todo el rango de funcionamiento previsto.
Los ajustes de control de corriente requieren una atención especial, ya que cambia la relación entre la corriente de los terminales y la corriente del devanado. Límites de corriente idénticos pueden producir condiciones de funcionamiento diferentes en el devanado.
Revise la tensión disponible del bus de CC y la estrategia de modulación en función del perfil de velocidad-par requerido. Tenga en cuenta las exigencias de aceleración en lugar de evaluar únicamente el funcionamiento en estado estacionario.
Los ajustes de protección deben reflejar la combinación aprobada de motor y controlador. Las respuestas a sobrecorriente, subtensión y sobrecalentamiento deben evaluarse utilizando la conexión seleccionada y el comportamiento real medido.
Sensor Hall y mapeo de fases
Los sensores Hall proporcionan información sobre la posición del rotor que utilizan los controladores compatibles para la conmutación. Su ubicación física no varía cuando se modifican las conexiones de los devanados.
Sin embargo, la relación efectiva entre los terminales de fase externos, la excitación de los devanados y las señales de Hall puede cambiar. Por lo tanto, es necesario verificar el mapeo de conmutación existente.
Los ingenieros deben comprobar la secuencia de estados de Hall, la identificación de fases de los terminales, la dirección de mando y la alineación eléctrica. Un mapeo incorrecto puede provocar un arranque deficiente, pulsaciones de par o una corriente excesiva.
Cuando sea necesario, vuelva a poner en servicio el controlador utilizando los procedimientos de alineación y conmutación aprobados. No dé por sentado que los ajustes de sincronización originales siguen siendo correctos únicamente porque el hardware del sensor no haya cambiado.
Ajustes de arranque, inversión y protección
El comportamiento durante el arranque proporciona indicios útiles sobre la corrección de la asignación de fases y el control adecuado de la corriente. Pruebe la carga de arranque prevista utilizando un procedimiento operativo aprobado.
Los perfiles de aceleración y desaceleración deben seguir siendo compatibles con el par y la corriente disponibles. El funcionamiento en marcha atrás requiere, además, una evaluación de la inercia mecánica y de la carga eléctrica transitoria.
Durante la desaceleración, la energía regenerativa puede afectar al bus de CC y al comportamiento de las protecciones. El controlador y la configuración de la alimentación deben adaptarse de forma segura a la carga de trabajo especificada.
Anote los ajustes finales del controlador junto con la configuración de los devanados. Estos ajustes forman parte del sistema del motor homologado, y no son valores predeterminados intercambiables.
¿Cómo deben probarse y compararse las configuraciones en estrella y en triángulo?
Una comparación fiable separa los efectos de la reconexión eléctrica de los cambios en la carga, la temperatura, los ajustes del controlador y la técnica de medición. Ambas configuraciones requieren límites de prueba coherentes.
Establecer una comparación controlada
Utilice los mismos grupos de devanados, rotor y conjunto mecánico siempre que una reconexión homologada permita una comparación directa. De lo contrario, documente claramente las diferencias entre las muestras configuradas de fábrica.
Defina las condiciones del bus de CC, el modo de funcionamiento del controlador, los ajustes de conmutación y la carga mecánica antes de realizar las pruebas. Registre qué magnitudes representan mediciones instantáneas, medias, de pico o RMS.
Debe registrarse la temperatura, ya que la resistencia del cobre aumenta con el calentamiento. Las mediciones de resistencia tomadas a diferentes temperaturas deben normalizarse o interpretarse documentando la diferencia de temperatura.
La instrumentación debe distinguir entre la corriente de los terminales y la corriente de los devanados siempre que sea posible. Para configuraciones en triángulo, utilice métodos homologados de medición de la corriente de los devanados o análisis validados para tener en cuenta los componentes circulantes.
Todos los ensayos con rotación requieren protecciones adecuadas y límites de funcionamiento homologados. Los procedimientos de ensayo también deben tener en cuenta los riesgos de arranque inesperado, energía eléctrica almacenada y sobrecargas mecánicas.
Medición del rendimiento eléctrico y mecánico
Comience con la identificación de los devanados y las mediciones de la resistencia en los terminales desconectados. Compare los resultados con las relaciones esperadas de la red en estrella o en triángulo a la temperatura registrada de los devanados.
Mida la fuerza contraelectromotriz (FEM) fundamental en función de la velocidad de rotación mecánica utilizando la misma definición de tensión en los terminales. Determine el valor de Kv a partir de mediciones consistentes, en lugar de basarse únicamente en las estimaciones de velocidad del controlador.
Para las pruebas de par, mida simultáneamente el par del eje y la corriente eléctrica en condiciones de funcionamiento definidas. Anote si los valores de corriente representan los valores fundamentales de los terminales o las magnitudes RMS reales de los devanados.
Compare la velocidad de funcionamiento requerida y el par de carga con la entrada eléctrica medida y el calentamiento de los devanados. Asegúrese de que cada resultado se corresponda con una condición de prueba claramente definida.
La verificación térmica debe incluir un funcionamiento representativo tanto en régimen continuo como intermitente. La temperatura de funcionamiento estable y el calentamiento transitorio admisible deben evaluarse en relación con los límites de los componentes aprobados para la aplicación.
Para la conexión en triángulo, evalúe los efectos de la corriente circulante mediante mediciones de corriente adecuadas, análisis de formas de onda y evidencia térmica. Las corrientes en los terminales equilibradas externamente no garantizan la ausencia de circulación interna.
Por último, pruebe el arranque, la aceleración controlada, el funcionamiento en régimen estable, la desaceleración y la inversión de marcha, cuando proceda. Confirme que el comportamiento de la conmutación y la protección sea repetible en todo el rango de funcionamiento especificado.
Definición de criterios de aceptación específicos de la aplicación
Los criterios de aceptación deben ajustarse a la tensión, la carga, la velocidad de funcionamiento, los requisitos térmicos y las limitaciones del controlador de la aplicación real. Los límites de aprobación universales no son adecuados para configuraciones de motores personalizadas.
La siguiente lista de comprobación vincula cada elemento de verificación a pruebas cuantificables. Los resultados deben revisarse en función de los requisitos aprobados del proyecto, en lugar de basarse en suposiciones sin fundamento sobre cualquiera de las topologías de bobinado.
| Elemento de verificación | Medición o evidencia | Base de aceptación |
| Identificación del bobinado | Esquema de conexiones, mediciones de continuidad e identificación de terminales | Configuración del devanado aprobada |
| Resistencia de los terminales | Mediciones de corriente continua entre fases con referencia de temperatura | Relación de conexión prevista y equilibrio de devanados aprobado |
| FEM inversa y Kv | Tensión fundamental en los terminales y velocidad mecánica medidas | Requisitos aprobados de constante del motor y velocidad |
| Relación par-corriente | Par del eje medido y corriente eléctrica definida | Par requerido en todo el rango de funcionamiento |
| Corriente de devanado y calentamiento | Corriente RMS real del devanado y mediciones representativas de temperatura | Límites térmicos aprobados para el devanado y los componentes |
| Efectos de armónicos y corrientes circulantes | Análisis de la forma de onda de la corriente, evidencia adecuada de la corriente interna y calentamiento | Requisitos aprobados de pérdidas y rendimiento térmico |
| Compatibilidad del controlador y del sensor Hall | Mapeo de fases, alineación de la conmutación y comportamiento de la protección verificados | Requisitos de funcionamiento del controlador aprobados |
| Rendimiento en funcionamiento bajo carga | Velocidad, par, potencia de entrada y temperatura en condiciones de funcionamiento representativas | Envolvente de funcionamiento definida por la aplicación |
| Arranque e inversión de marcha | Arranques, aceleraciones, desaceleraciones y cambios de sentido registrados | Requisitos funcionales y de protección especificados |
Finalización de la configuración aprobada
La selección final debe reflejar el rendimiento medido de la aplicación, en lugar de partir de la premisa de que una topología es universalmente superior. La utilización de la tensión, el calentamiento de los devanados y la compatibilidad del controlador deben coincidir.
Para un proyecto a medida, la revisión técnica de los motores de corriente continua sin escobillas de Gian Transmission puede abordar la conexión de los devanados especificada y sus requisitos de integración.
El informe técnico debe identificar la topología seleccionada, la identificación de los devanados, las definiciones de los terminales, los valores de resistencia, la convención de la fuerza electromotriz inversa (FEM) y los parámetros de funcionamiento aprobados del controlador.
Incluya el rendimiento medido de par-velocidad, las definiciones de corriente, las observaciones térmicas, la verificación de la conmutación y cualquier restricción identificada durante las pruebas representativas en las condiciones de funcionamiento previstas.
Los resultados exigidos son un plano de conexión de los devanados aprobado por el proveedor, especificaciones eléctricas verificadas, ajustes del controlador documentados, límites de funcionamiento definidos por la aplicación y registros firmados de instalación y pruebas de aceptación.
