
Un motor BLDC puede tener un buen diseño mecánico y, aun así, ofrecer un rendimiento deficiente si el controlador no conoce la posición del rotor con la precisión suficiente.
Un motor BLDC utiliza conmutación electrónica en lugar de escobillas mecánicas. El controlador debe determinar cuándo alimentar cada fase en función de la posición del rotor. La forma en que se obtiene dicha posición tiene un efecto directo sobre el comportamiento en el arranque, el par a baja velocidad, la estabilidad de la velocidad, la precisión de posicionamiento, el coste del sistema y la complejidad del control.
Existen tres enfoques predominantes en los sistemas prácticos de motores BLDC:
- Retroalimentación por sensor Hall
- Retroalimentación por codificador
- Control sin sensores
No existe una solución universalmente superior. Los sensores Hall suelen ser suficientes para una conmutación fiable; los codificadores son mejores cuando se requiere información precisa sobre el movimiento; y el control sin sensores resulta atractivo cuando reducir el número de sensores, el cableado y la complejidad mecánica es más importante que la retroalimentación a velocidad cero.
Por qué la posición del rotor es fundamental para los motores BLDC
Un controlador BLDC conmuta la corriente a través de los devanados del motor en función de la posición del rotor. Si la conmutación se produce en el momento equivocado, el motor puede seguir girando, pero la generación de par se vuelve menos eficiente.
Una información deficiente sobre la posición del rotor puede provocar:
- un par de arranque débil
- ondulación del par
- funcionamiento inestable a baja velocidad
- un mayor consumo de corriente
- calor adicional
- vibraciones y ruido acústico
- eficiencia reducida
- rendimiento deficiente en el posicionamiento
Sin embargo, la precisión de retroalimentación necesaria depende en gran medida de la aplicación.
Un ventilador de refrigeración que funciona de forma continua a varios miles de rpm no necesita la misma información sobre la posición del rotor que un servoejes que desplaza una carga una fracción de grado. Pagar por una resolución de retroalimentación innecesaria supone un coste adicional sin mejorar el rendimiento útil de la máquina.
1. Control mediante sensores Hall
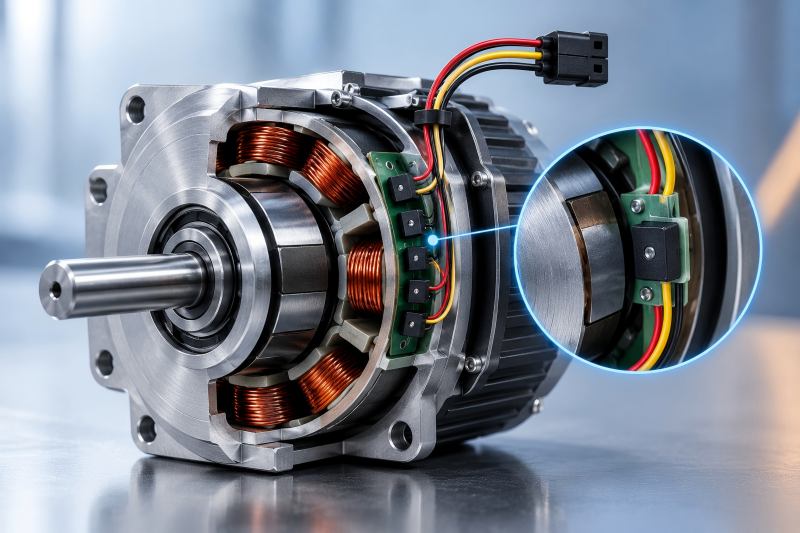
Los sensores Hall son uno de los métodos más comunes de retroalimentación de la posición del rotor utilizados en los motores BLDC.
Un motor BLDC trifásico suele utilizar tres sensores Hall para la detección del rotor. A medida que los imanes del rotor pasan por delante de ellos, las señales de los sensores Hall cambian de estado y proporcionan al controlador información sobre la posición eléctrica del rotor.
Para la conmutación convencional de seis pasos, esto suele ser suficiente.
Dónde rinden bien los sensores Hall
La mayor ventaja práctica de los sensores Hall es que funcionan a velocidad cero y a velocidades muy bajas.
El controlador no necesita que el rotor esté ya girando antes de recibir la información de posición. Esto hace que el arranque sea relativamente sencillo, especialmente cuando el motor debe arrancar bajo carga.
Los sensores Hall combinan un rendimiento fiable con unos costes de sistema asequibles. Son económicos en comparación con los codificadores de alta resolución y no requieren algoritmos sofisticados de estimación de la posición. Se utilizan ampliamente en aplicaciones como:
- bombas
- ventiladores y sopladores
- herramientas eléctricas
- pequeños vehículos eléctricos
- actuadores
- cintas transportadoras
- electrodomésticos
- accionamientos industriales generales
Para estas aplicaciones, conocer el sector de conmutación aproximado puede ser más importante que conocer el ángulo exacto del eje.
Limitaciones de los sensores Hall
Los sensores Hall proporcionan información de posición relativamente aproximada.
En un sistema BLDC típico de seis pasos, los estados de los sensores Hall indican principalmente al controlador qué sector de conmutación ocupa el rotor. No proporcionan la resolución angular precisa que se espera de un dispositivo de retroalimentación de servo.
Esto puede hacerse evidente cuando la aplicación requiere una rotación a baja velocidad extremadamente suave o un control de posición preciso.
Los sistemas Hall también introducen componentes físicos en el motor. Los sensores deben colocarse correctamente, conectarse y protegerse contra la temperatura, las vibraciones, la humedad, la contaminación y las interferencias eléctricas.
Su alineación también es importante. Un sensor Hall mal colocado puede alterar la sincronización de la conmutación y reducir el rendimiento del motor, incluso si el motor en sí está mecánicamente correcto.
2. Control mediante codificador
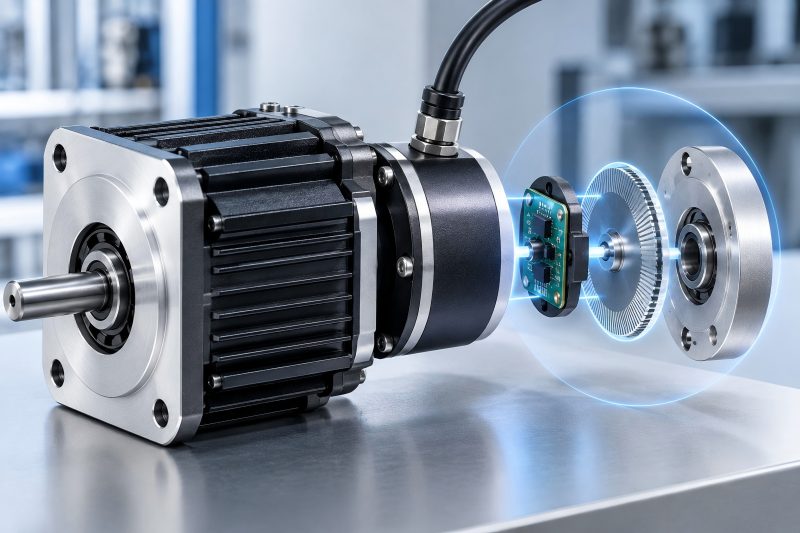
Un codificador proporciona información mucho más detallada sobre el movimiento del eje o del rotor.
Dependiendo del diseño, un codificador puede proporcionar la posición, la velocidad, la dirección y, en ocasiones, el ángulo absoluto del eje. Entre las opciones más comunes se incluyen los codificadores ópticos incrementales, los codificadores magnéticos y los codificadores absolutos.
Para aplicaciones en las que el motor forma parte de un sistema de control de movimiento, en lugar de ser simplemente una fuente de potencia giratoria, esta información adicional puede resultar extremadamente valiosa.
Por qué los codificadores ofrecen un mejor control de movimiento
Pensemos en una articulación robótica.
No basta con saber que el rotor se encuentra en algún punto dentro de un sector de conmutación eléctrica de 60 grados. Es posible que el controlador necesite saber exactamente cuánto se ha desplazado la articulación, si ha alcanzado la posición ordenada y a qué velocidad se está acercando al objetivo.
Un codificador lo hace posible.
Una retroalimentación de posición de mayor resolución permite:
- una regulación precisa de la velocidad
- un posicionamiento preciso
- un movimiento suave a baja velocidad
- servocontrol
- control de par en bucle cerrado
- aceleración y desaceleración rápidas
- mejor corrección de perturbaciones
Por eso los codificadores se utilizan habitualmente en robótica, maquinaria CNC, equipos de automatización, servoconvertidores, actuadores de precisión y otros sistemas de control de movimiento.
Una mayor resolución del codificador no significa automáticamente que sea mejor
Un error en el diseño de los sistemas de motor es dar por sentado que una mayor resolución del codificador siempre da lugar a una máquina mejor.
No es así.
Un codificador de alta resolución solo resulta útil cuando el sistema mecánico, el controlador, los rodamientos, la caja de cambios, la construcción del motor y el bucle de control pueden aprovechar esa información.
Si una caja de cambios tiene un juego significativo, por ejemplo, una resolución extremadamente fina del codificador del lado del motor no puede eliminar el movimiento perdido mecánico en la salida.
Del mismo modo, añadir un codificador caro a un ventilador normalmente proporcionaría información que la aplicación nunca utiliza.
Por lo tanto, la resolución de la retroalimentación debe seleccionarse a nivel del sistema, en lugar de tratarse como una especificación aislada.
Ventajas e inconvenientes de los codificadores
Las principales desventajas son el coste y la complejidad.
Un codificador puede requerir espacio de montaje adicional, cableado, conectores, procesamiento de señales, calibración y entradas en el controlador. La instalación mecánica también cobra mayor importancia, ya que la desalineación o la contaminación pueden afectar a algunas tecnologías de codificadores.
En entornos hostiles, el dispositivo de retroalimentación debe seleccionarse con cuidado.
Los codificadores magnéticos pueden resultar atractivos cuando el polvo, el aceite o las vibraciones dificultan la detección óptica. Por su parte, los codificadores ópticos pueden ofrecer una resolución excelente cuando las condiciones ambientales están controladas.
Por lo tanto, el mejor codificador no es simplemente aquel que tiene la mayor resolución. Es aquel cuya precisión, resistencia ambiental, interfaz, capacidad de velocidad y coste se adaptan a la máquina.
3. Control BLDC sin sensores
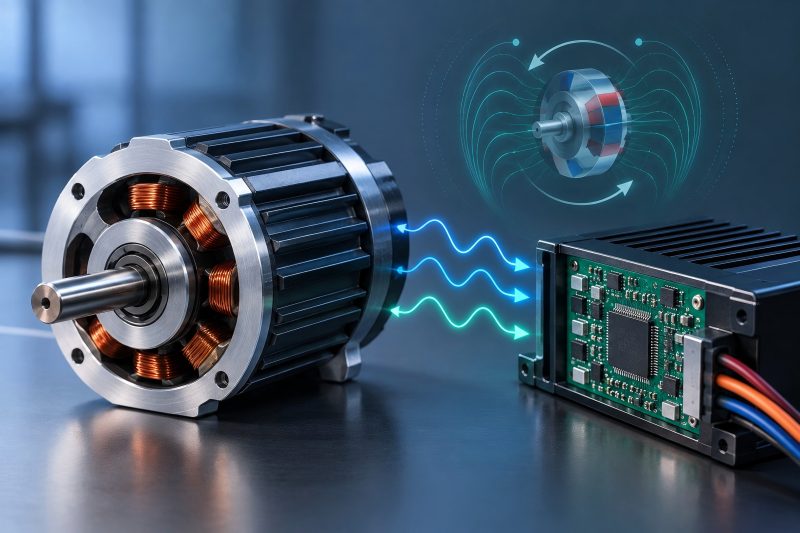
El control sin sensores prescinde del sensor específico de posición del rotor y calcula la posición de este a partir del comportamiento eléctrico en el interior del motor.
Un enfoque habitual consiste en detectar la fuerza electromotriz inversa (FEM inversa). Otros métodos de control pueden estimar la posición del rotor utilizando la corriente del motor, la tensión, modelos de flujo, observadores o algoritmos de estimación más avanzados.
La principal ventaja es obvia: menos componentes físicos.
No hay sensores Hall ni codificadores en el interior del motor ni acoplados a él para la retroalimentación del rotor.
Esto puede reducir:
- el coste de los sensores
- conectores
- el cableado
- los pasos de montaje
- posibles fallos de los sensores
- complejidad del montaje del motor
En aplicaciones de gran volumen, eliminar incluso un pequeño número de componentes puede tener un efecto significativo en el coste total del sistema.
El principal reto de los sistemas sin sensores: la baja velocidad
La fuerza electromotriz inversa (FEM) depende de la rotación del motor.
Cuando el rotor está parado, prácticamente no hay FEM útil disponible para la detección convencional. A velocidades muy bajas, la señal también es débil y puede resultar difícil de separar del ruido de conmutación y otros efectos eléctricos.
Esto plantea el reto fundamental del control tradicional de motores BLDC sin sensores: el controlador necesita información sobre la posición del rotor para controlar el motor, pero parte de la información utilizada para estimar la posición solo resulta útil una vez que el motor comienza a girar.
Por lo tanto, el arranque suele requerir una estrategia diferente.
El controlador puede, en primer lugar, alinear el rotor, aplicar una secuencia de conmutación en bucle abierto, acelerar el motor hasta una velocidad útil y, a continuación, pasar al funcionamiento sin sensores en bucle cerrado.
Esto funciona muy bien en muchas aplicaciones. Resulta menos atractivo cuando el motor debe generar un par estrictamente controlado de forma inmediata desde el estado de parada.
Cuándo tiene sentido el control sin sensores
El control sin sensores resulta especialmente adecuado cuando el motor funciona normalmente por encima de una velocidad mínima y no es necesario un posicionamiento preciso a velocidad cero.
Algunos ejemplos típicos son:
- ventiladores de refrigeración
- sopladores
- compresores
- bombas centrífugas
- husillos de alta velocidad
- determinados electrodomésticos
- algunas herramientas eléctricas
Un ventilador es un buen ejemplo.
Una vez que el rotor acelera, la estimación eléctrica de la posición puede funcionar de forma fiable, mientras que la eliminación de los sensores físicos simplifica el montaje del motor. Por lo general, a la aplicación no le importa la posición exacta del eje cuando el ventilador está parado.
Una articulación robótica es muy diferente.
Es posible que la articulación tenga que mantener una posición conocida a velocidad cero, moverse lentamente con un par controlado, invertir el sentido de giro inmediatamente y mantener una información angular precisa. La retroalimentación mediante encoder suele ser mucho más adecuada.
Sensores Hall, encoders y control sin sensores
| Factor | Sensores de Hall | Codificadores | Sin sensores |
| Retroalimentación del rotor | Directo | Directo | Estimado |
| Detección de posición a velocidad cero | Buena | Excelente | Limitada con los métodos convencionales |
| Control a baja velocidad | Buena | Excelente | Más complicado |
| Resolución de posición | Baja | Alta a muy alta | Depende del método de estimación |
| Control de posición | Limitado | Excelente | Generalmente limitado |
| Arranque bajo carga | Bueno | Excelente | Depende de la aplicación |
| Coste del hardware | Bajo-medio | Medio-alto | Bajo |
| Complejidad del cableado | Moderada | Elevada | Baja |
| Complejidad del algoritmo de control | Baja-media | Media | Media-alta |
| Riesgo de fallo de los sensores | Existente | Existente | Eliminado |
| Rotación continua a alta velocidad | Bueno | Bueno | Ajuste excelente |
| Aplicaciones de servoaccionamiento | Limitada | Excelente | Normalmente no es la primera opción |
La tabla pone de relieve un punto importante: eliminar un sensor no elimina la necesidad de disponer de información sobre la posición del rotor. Lo que cambia es la fuente de dicha información.
Con los sensores Hall o los codificadores, la posición se mide físicamente. Con el control sin sensores, el controlador tiene que reconstruirla a partir de señales eléctricas y de un modelo del comportamiento del motor.
Por lo tanto, el hardware sin sensores puede ser más sencillo, mientras que el software se vuelve más sofisticado.
El comportamiento durante el arranque suele ser determinante a la hora de elegir
Al comparar estas tecnologías, el arranque merece más atención de la que suele recibir.
Supongamos que un motor acciona una bomba que normalmente arranca con muy poca carga. Un breve periodo de arranque en bucle abierto puede ser totalmente aceptable. El control sin sensores puede ser una solución práctica.
Ahora consideremos un motor que acciona una cinta transportadora con carga.
Es posible que el controlador necesite información fiable sobre la posición del rotor antes de que comience un movimiento significativo. La retroalimentación de Hall proporciona al controlador información inmediata sobre la conmutación y puede hacer que el arranque con carga sea más predecible.
En el caso de un eje de posicionamiento de precisión, los requisitos van más allá. Es posible que el controlador necesite no solo información sobre la conmutación, sino también la posición mecánica exacta. Un codificador se convierte entonces en la elección natural.
Esto nos da una secuencia de selección útil:
¿Necesita el motor un par controlado desde el punto muerto?
Si la respuesta es no, merece la pena considerar seriamente el control sin sensores.
Si la respuesta es sí, hay que determinar si la información básica de conmutación es suficiente.
Si lo es, los sensores Hall pueden ser suficientes.
Si también se requiere una posición precisa del eje y retroalimentación del movimiento, un codificador suele ser la mejor solución.
Tenga en cuenta el sistema de accionamiento completo
El método de retroalimentación nunca debe seleccionarse basándose únicamente en las especificaciones del motor.
El controlador es igual de importante.
Un motor equipado con un codificador de alta resolución no ofrecerá automáticamente un rendimiento de servo excelente si la electrónica de accionamiento, la detección de corriente, el ancho de banda del bucle de control, el ajuste y la transmisión mecánica están mal diseñados.
Del mismo modo, el control sin sensores depende en gran medida del método de estimación del controlador y de las características eléctricas del motor.
Parámetros del motor como la resistencia, la inductancia, las características de la fuerza contraelectromotriz (FCE), el número de polos, el rango de velocidades de funcionamiento y el comportamiento bajo carga pueden influir en la facilidad con la que un algoritmo sin sensores puede estimar la posición del rotor.
Por lo tanto, el motor y el controlador deben tratarse como un único sistema de accionamiento.
La fiabilidad es más compleja que el número de sensores
Es tentador afirmar que los sistemas sin sensores son siempre más fiables porque contienen menos sensores.
A veces lo son.
La eliminación de dispositivos Hall, conjuntos de codificadores, conectores y cableado de retroalimentación elimina varios puntos potenciales de fallo de hardware. Esto puede resultar especialmente valioso en motores expuestos a vibraciones, calor, humedad o condiciones de mantenimiento difíciles.
Pero la fiabilidad también implica un funcionamiento predecible en todo el rango de funcionamiento.
Un motor sin sensores que tiene dificultades para reiniciarse en una condición de carga concreta no es más fiable simplemente porque tenga menos componentes.
La comparación correcta debería incluir:
fiabilidad del hardware + fiabilidad de arranque + estabilidad del control + condiciones ambientales + requisitos de mantenimiento.
Elegir el método de retroalimentación adecuado
Los criterios de selección más prácticos son sencillos.
Elija sensores Hall cuando el motor necesite un arranque fiable y una conmutación a baja velocidad, pero no sea necesario un posicionamiento preciso del eje. Ofrecen un buen equilibrio entre coste, simplicidad y rendimiento útil.
Utilice un codificador para un control preciso de la velocidad, la posición y el movimiento. El coste adicional se justifica cuando la precisión afecta directamente al rendimiento de la máquina.
Elija el control sin sensores cuando el motor pase la mayor parte de su tiempo de funcionamiento a velocidad moderada o alta, no sea necesaria una posición exacta a velocidad cero y la reducción del hardware, el cableado, el tamaño o los costes de fabricación suponga una ventaja real.
Para muchos productos, la decisión puede resumirse así:
Sensores Hall = retroalimentación práctica de conmutación
Codificadores = retroalimentación de movimiento de precisión
Sin sensores = hardware simplificado con estimación electrónica de la posición
