
يُعد اختيار محرك BLDC مجرد جزء من تصميم نظام حركة جيد. فطريقة التحكم في المحرك يمكن أن تؤثر بنفس القدر على مستوى الضوضاء، وسلاسة عزم الدوران، والكفاءة، وسلوك المحرك عند السرعات المنخفضة، وحتى حجم المكونات الإلكترونية.
هناك نهجان شائعان هما «التبديل السداسي الخطوات» و«التحكم الموجه بالمجال» (FOC).
يتميز «التبديل السداسي الخطوات» بالبساطة: حيث يتم تبديل مراحل المحرك وفقًا لموضع الدوار، مع الحفاظ على بساطة هيكل التحكم نسبيًا. أما التحكم الموجه بالمجال (FOC) فيتبع نهجًا مختلفًا. فهو ينظم باستمرار متجه التيار بالنسبة للمجال المغناطيسي للدوار، مما يمنح وحدة التحكم قدرة أكبر على التحكم الدقيق في عزم الدوران.
يُعد التحكم الموجه بالمجال (FOC) الخيار الأفضل عمومًا عندما تكون السلاسة والتحكم الدقيق أمرين مهمين. إلا أن التحكم الموجه بالمجال (FOC) ليس دائمًا الخيار الأمثل لكل تطبيقات محركات BLDC.
بالنسبة للعديد من المضخات والمراوح والمنافيخ والأدوات الكهربائية ووحدات التشغيل التي تراعي التكلفة، تظل طريقة الست خطوات حلاً عمليًّا.
تعتمد الطريقة الأفضل على ما تحتاجه الآلة فعليًّا.
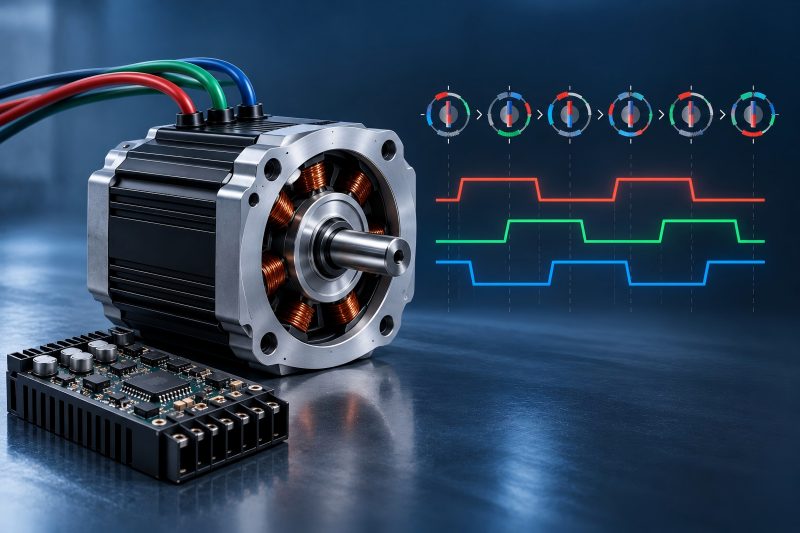
كيف يعمل نظام التبديل سداسي الخطوات
يحتوي محرك BLDC ثلاثي الأطوار على ثلاث أطوار للجزء الثابت. في التحكم بنظام «ست خطوات»، يتنقل العاكس بين ست حالات كهربائية خلال كل دورة كهربائية.
في كل خطوة، يتم توصيل التيار عادةً في مرحلتين بينما تُترك المرحلة الثالثة دون طاقة. بعد تقدم الدوار حوالي 60 درجة كهربائية، ينتقل جهاز التحكم إلى حالة التبديل التالية.
يستمر التسلسل على النحو التالي:
الخطوة 1 → الخطوة 2 → الخطوة 3 → الخطوة 4 → الخطوة 5 → الخطوة 6 → تكرار
يمكن تحديد موضع الدوار باستخدام مستشعرات هول أو تقديره من إشارات مثل القوة الدافعة الكهربائية المعاكسة (back-EMF).
الميزة الرئيسية واضحة: لا يحتاج جهاز التحكم إلى نموذج رياضي معقد لتحديد متجه التيار بشكل مستمر. من السهل نسبياً فهم منطق التبديل وتنفيذه واستكشاف الأعطال وإصلاحها.
وهذا يجعل طريقة «الست خطوات» جذابة في الحالات التي يحتاج فيها المحرك بشكل أساسي إلى الدوران بشكل موثوق بسرعة خاضعة للتحكم، بدلاً من توفير عزم دوران سلس بشكل استثنائي.
ومع ذلك، فإن التبديل المنفصل يشكل أيضاً نقطة ضعفه الرئيسية.
فبدلاً من تدوير مجال الجزء الثابت بشكل مستمر، تقوم تقنية «الخطوات الست» بنقله فعليًّا من قطاع إلى آخر. وبالتالي، تتغير الزاوية المولدة للعزم داخل كل قطاع تبديل، كما أن التبديل بين القطاعات يؤدي إلى اضطرابات إضافية.
وينتج عن ذلك تذبذب أكبر في العزم، واهتزازات، وربما ضوضاء مسموعة بشكل أكبر.
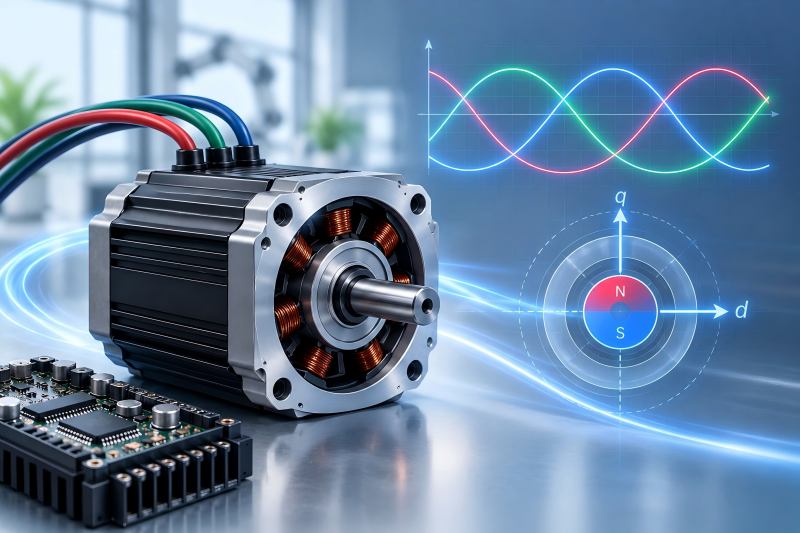
كيف يعمل التحكم الموجه بالمجال
يتعامل نظام التحكم الموجه بالمجال (FOC) مع نفس المحرك من منظور مختلف.
بدلاً من الاكتفاء بتحديد المرحلتين اللتين يجب أن توصلان التيار، يحاول نظام FOC التحكم في مقدار واتجاه المجال المغناطيسي للجزء الثابت بالنسبة للجزء المتحرك.
يتم تحويل التيارات ثلاثية الأطوار رياضيًا إلى نظام إحداثيات دوار، يُمثَّل عادةً بمكونين:
- تيار المحور d (Id) — المرتبط بالتدفق المغناطيسي
- تيار المحور q (Iq) — المسؤول الرئيسي عن عزم الدوران
في العديد من ظروف تشغيل المحركات ذات المغناطيس الدائم، يحاول جهاز التحكم الحفاظ على عزم الدوران المطلوب من خلال Iq مع إبقاء Id قريبًا من قيمته المطلوبة.
تبدو سلسلة التحكم النموذجية تقريبًا كما يلي:
قياس التيار → تحويل كلارك → تحويل بارك → التحكم في Id/Iq → التحويل العكسي → PWM/SVPWM → العاكس
يكمن السر في كيفية تحسين تقنية FOC للتحكم في المحرك. والفرق العملي هو أن تقنية FOC تقوم بضبط متجه التيار باستمرار بدلاً من انتظار نقطة التبديل التالية عند 60 درجة.
وهذا ينتج تفاعلًا كهرومغناطيسيًا أكثر سلاسة بين الجزء الثابت والجزء المتحرك.
نظرة عامة على مقارنة تقنية FOC بتقنية الست خطوات
| العامل | التبديل بست خطوات | FOC |
| مبدأ التحكم | التبديل المنفصل ذو 6 قطاعات | التحكم المستمر في متجه التيار |
| تيار الطور | عادةً ما يكون على شكل كتلة/شبه منحرف | عادةً ما يكون جيبيًا |
| تموج العزم | أعلى | أقل |
| سلاسة السرعة المنخفضة | متوسط إلى ضعيف | جيد جدًا عند التنفيذ الصحيح |
| الضوضاء الصوتية | أعلى بشكل عام | أقل بشكل عام |
| التحكم في عزم الدوران | أساسي | دقيق |
| إمكانية الكفاءة | جيد | جيد جدًا |
| متطلبات وحدة التحكم الدقيقة (MCU) | منخفض | أعلى |
| استشعار التيار | بسيط نسبياً | أكثر تعقيدًا |
| تعقيد البرمجيات | منخفض | عالية |
| متطلبات الضبط | محدود | كبير |
| تكلفة التطوير | أقل | أعلى |
| الأفضل ملاءمةً | محركات بسيطة ومناسبة من حيث التكلفة | محركات دقيقة وعالية الأداء |
يُظهر هذا الجدول أن تقنية FOC هي الفائزة الواضحة، ولكن لا ينبغي اتخاذ القرارات الهندسية بناءً على مواصفات الأداء وحدها.
الأداء الإضافي له تكلفته.
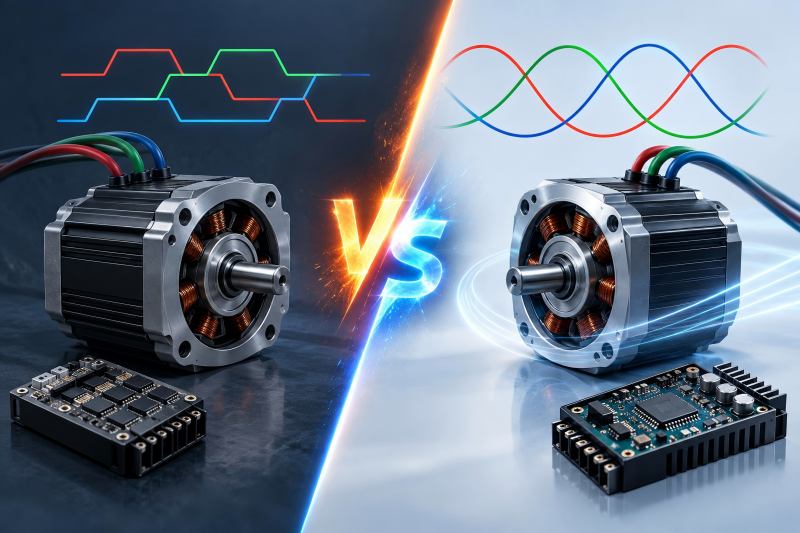
سلاسة عزم الدوران: الفرق الأكبر
عادةً ما يكون تذبذب العزم هو المكان الذي يصبح فيه الفرق أسهل في الشعور به.
في التحكم ذي الست خطوات، لا يتم الحفاظ على العلاقة بين المجال المغناطيسي للدوار وتيار الجزء الثابت بشكل مثالي طوال الدورة الكهربائية بأكملها. كما تؤدي أحداث التبديل إلى تغيرات عابرة في التيار.
عند السرعات العالية، قد تخفي القصور الذاتي الميكانيكي جزءًا كبيرًا من هذا السلوك.
ويصبح الأمر أكثر وضوحًا عند السرعات المنخفضة. قد يظهر المحرك نبضات طفيفة في السرعة، أو اهتزازات، أو ضوضاء تبديل مسموعة، أو حركة غير منتظمة تحت الحمل الخفيف.
يتجنب نظام FOC إلى حد كبير الاضطراب الدوري الكبير في عزم الدوران المرتبط بالتبديل الكتلي، لأن متجه التيار يتبع الدوار بشكل مستمر.
وهذا أمر مهم في تطبيقات مثل:
- مفاصل الروبوتات
- آليات المؤازرة
- أنظمة تحديد المواقع الدقيقة
- نظام التوجيه الكهربائي
- المركبات ذاتية القيادة (AGVs) والروبوتات المتحركة
- الأجهزة المنزلية الهادئة
- المعدات الطبية
ومع ذلك، إذا كان المحرك يقود مروحة طرد مركزي عالية السرعة، فقد يكون لتذبذب عزم الدوران البسيط تأثير ضئيل على أداء الماكينة النهائي.
يحدد التطبيق ما إذا كان عزم الدوران الأكثر سلاسة أمراً ذا قيمة أم مجرد ميزة تقنية مثيرة للإعجاب.
الأداء عند السرعات المنخفضة
يكشف التشغيل بسرعة منخفضة عن نقاط الضعف في نظام التحكم في المحرك.
عند السرعات العالية، تعمل قصور الدوار الحركي على تسوية تقلبات عزم الدوران. أما عند السرعات المنخفضة، فإن كل عملية تبديل تصبح أكثر وضوحًا من الناحية الميكانيكية.
لذلك، قد تبدو أنظمة الست خطوات أقل دقة عند التشغيل البطيء، خاصةً عند استخدام مستشعرات هول التي توفر معلومات أقل دقة عن موضع الدوار.
يمكن أن يوفر التحكم في التوجيه (FOC) تشغيلًا أكثر سلاسة بشكل كبير عند السرعات المنخفضة لأن وحدة التحكم تنظم تيار الطور وفقًا لزاوية الدوار الأكثر دقة بكثير.
ولكن هناك شرطًا مهمًا:
يحتاج نظام FOC إلى معلومات موثوقة عن موضع الدوار.
باستخدام مشفر أو محلل، يكون التحكم الدقيق عند السرعات المنخفضة وسرعة الصفر أمرًا بسيطًا نسبيًّا.
أما نظام FOC بدون مستشعرات فهو أكثر تعقيدًا.
عند السرعات المنخفضة جدًّا، تصبح القوة الكهربائية المضادة (back-EMF) ضعيفة، لذا قد تحتاج وحدة التحكم إلى طرق تقدير متقدمة، أو حقن التردد العالي، أو استراتيجيات بدء التشغيل ذات الحلقة المفتوحة، أو تقنيات أخرى لتحديد موضع الدوار.
لذلك، فإن القول بأن «تقنية FOC توفر أداءً ممتازًا عند السرعة الصفرية» لا يصح إلا عندما تدعمها استراتيجية تحديد موضع الدوار.
الكفاءة: عادةً ما يتمتع نظام FOC بميزة، ولكن ليس في جميع الحالات
غالبًا ما يُوصف نظام التحكم في التدفق المغناطيسي (FOC) بأنه الطريقة الأكثر كفاءة لأنه يمكنه الحفاظ على توافق تيار الجزء الثابت بشكل أفضل مع اتجاه إنتاج عزم الدوران.
وهذا يقلل من التيار غير الضروري ويمكن أن يخفض خسائر النحاس في المحرك.
بالنسبة للمعدات التي تعمل بشكل مستمر — مثل منفاخات أنظمة التدفئة والتهوية وتكييف الهواء (HVAC)، والمضخات الصناعية، والضواغط، أو المركبات الكهربائية — يمكن أن يصبح حتى التحسن المتواضع في الكفاءة ذا أهمية كبيرة على مدى آلاف ساعات التشغيل.
ولكن يجب تقييم الكفاءة على مستوى النظام، وليس فقط من خلال خوارزمية التحكم.
عادةً ما تنطوي تقنية FOC على تشغيل مستمر بنمط PWM وترددات تبديل عالية نسبيًا. وهذا يؤدي إلى حدوث خسائر تبديل في ترانزستورات MOSFET أو IGBT.
يمكن أن تعمل تقنية «الخطوات الست» أحيانًا بأنماط تبديل أبسط وخسائر أقل في العاكس.
كما أن المحرك نفسه له أهمية أيضًا.
فالمحرك المصمم بناءً على شكل موجة عكسية للقوة الدافعة الكهربائية (back-EMF) شبه شبه منحرف بشكل قوي قد يعمل بشكل جيد جدًّا مع التحكم Six-Step، في حين أن المحرك الذي يتميز بملف عكسي للقوة الدافعة الكهربائية (back-EMF) أكثر جيبية يكون عمومًا أكثر ملاءمةً للتحكم الجيبي في التيار.
والسؤال الأفضل الذي ينبغي طرحه هو: «هل نظام FOC أكثر كفاءة؟»
نعم، هو كذلك:
«ما هي استراتيجية التحكم التي تمنح هذا المحرك أعلى كفاءة للنظام عبر نطاق تشغيله الفعلي؟»
هذا التمييز مهم.
الضوضاء والاهتزاز
أصبح الضجيج سببًا متزايد الأهمية لاستخدام التحكم FOC.
يؤدي التبديل بست خطوات إلى حدوث إثارة كهرومغناطيسية دورية. اعتمادًا على بنية المحرك وسرعته والرنين الميكانيكي وتصميم الغلاف، قد تصبح هذه التوافقيات مسموعة.
قد لا يكون هذا مهمًا في مضخة صناعية مثبتة داخل مصنع.
لكنه مهم جدًّا في:
- أنظمة التدفئة والتهوية وتكييف الهواء (HVAC) السكنية
- ضواغط الثلاجات
- المراوح عالية الجودة
- المعدات الطبية
- أتمتة المكاتب
- أنظمة مقصورات السيارات
- الروبوتات التعاونية
لا يمكن لـ FOC القضاء على كل مصادر ضوضاء المحرك. فلا تزال المحامل، وعزم الدوران المتقطع، واختلال توازن الدوار، وتردد PWM، والرنين الهيكلي، ومكونات ناقل الحركة الميكانيكي عوامل مهمة.
لكن التخلص من الاضطرابات القوية في عزم الدوران المرتبطة بالتبديل يمنح المهندسين نقطة انطلاق أفضل بكثير لتصميم نظام هادئ.
تعقيد الأجهزة والبرمجيات
وهنا تكمن قوة Six-Step.
يمكن أن تكون وحدة التحكم Six-Step صغيرة الحجم نسبيًا. اعتمادًا على التصميم، قد تتطلب مدخلات Hall أو كشف القوة الدافعة الكهربائية المعاكسة (back-EMF)، وحلقة سرعة أساسية، وتوليد PWM، ومنطق تبديل بسيط.
أما تقنية FOC فتحتاج إلى أكثر من ذلك بكثير.
قد تحتاج وحدة التحكم إلى القيام بما يلي:
أخذ عينات التيار → تحويلات الإحداثيات → تنظيم التيار بنظام PI → معالجة زاوية الدوار → حساب الجهد → توليد PWM
وتكرار حلقة التحكم هذه آلاف المرات في الثانية.
كما يزداد أهمية قياس التيار. فكل من توقيت محول ADC، وإزاحة المضخم، وعرض نطاق مستشعر التيار، وتعويض الوقت الميت، ودقة زاوية الدوار، وضبط حلقة التحكم، كلها عوامل يمكن أن تؤثر على الأداء.
قد يكون أداء وحدة التحكم FOC التي تم تنفيذها بشكل سيئ أسوأ فعليًّا من وحدة التحكم ذات الخطوات الست المصممة جيدًا.
هذه واحدة من أكثر النقاط التي يتم تجاهلها عند مقارنة الطريقتين.
توفر تقنية FOC سقفًا أعلى للأداء، ولكنها تتطلب أيضًا هندسة أفضل.
التكلفة تتجاوز سعر وحدة التحكم الدقيقة (MCU)
لقد قلصت وحدات التحكم الدقيقة الحديثة الفجوة في تكلفة الأجهزة بشكل كبير.
أصبحت المعالجات القادرة على إجراء تحويلات كلارك/بارك، والتحكم PI، وSVPWM، وتقدير الدوار متاحة الآن على نطاق واسع.
لكن تكلفة التطوير لا تزال مهمة.
قد تتطلب تقنية FOC مزيدًا من الوقت الهندسي من أجل:
- تحديد معلمات المحرك
- ضبط حلقة التيار
- ضبط حلقة السرعة
- معايرة المستشعرات
- تحسين عملية بدء التشغيل
- تطوير المُقدِّر بدون مستشعرات
- اختبار الأعطال
- تحسين التداخل الكهرومغناطيسي
إذا كانت إحدى الشركات المصنعة تنتج مئات الآلاف من المراوح منخفضة التكلفة، فقد يكون من الصعب تبرير إضافة جهود تطوير غير ضرورية أو تكاليف إلكترونية إضافية.
أما بالنسبة لمشغل روبوت عالي القيمة، فإن العكس هو الصحيح. فقد يبرر التحكم الأفضل في عزم الدوران والحركة السلسة بسهولة استخدام وحدة تحكم أكثر تطوراً.
التشغيل بدون مستشعرات يغير المقارنة
يمكن لكل من طريقة الست خطوات (Six-Step) وطريقة FOC العمل بدون مستشعرات ميكانيكية لموضع الدوار.
تستخدم طريقة الست خطوات بدون مستشعرات عادةً معلومات القوة الكهربائية المضادة (back-EMF) من الطور غير المزود بالطاقة لتحديد توقيت التبديل.
المفهوم بسيط نسبيًا ويعمل بشكل جيد بمجرد وصول المحرك إلى السرعة الكافية.
أما نظام FOC بدون مستشعرات فيقوم بتقدير موضع الدوار بشكل مستمر باستخدام السلوك الكهربائي المقاس ومراقب أو مُقدِّر رياضي.
ويمكن أن يوفر هذا أداءً ممتازًا، لكن التنفيذ يصبح أكثر صعوبة بشكل ملحوظ — خاصةً أثناء بدء التشغيل والتشغيل بسرعات منخفضة جدًّا.
وبالتالي، بالنسبة للتطبيقات التي تقضي معظم عمرها التشغيلي عند سرعات معتدلة أو عالية، يمكن لنظام «الست خطوات بدون مستشعرات» أن يوفر توازنًا جذابًا للغاية بين التكلفة والأداء.
أما بالنسبة للتطبيقات التي تتطلب تسارعًا سلسًا، ونطاق سرعة واسعًا، وعزم دوران متحكم فيه، واستجابة ديناميكية دقيقة، فقد يبرر نظام «التحكم في المجال (FOC) بدون مستشعرات» الجهد الإضافي المطلوب في التطوير.
الاختيار بناءً على التطبيق
| التطبيق | النهج الموصى به | السبب الرئيسي |
| مروحة تبريد منخفضة التكلفة | ست خطوات | التكلفة والبساطة |
| مضخة صناعية أساسية | ست خطوات / FOC | يعتمد على هدف الكفاءة |
| منفاخ HVAC | FOC | الضوضاء وكفاءة الطاقة |
| الأدوات الكهربائية | ست خطوات / FOC | يعتمد على متطلبات التحكم في عزم الدوران |
| مفصل الروبوت | FOC | عزم دوران سلس عند السرعات المنخفضة |
| مشغل مؤازر | FOC | تحكم دقيق في عزم الدوران والموضع |
| محرك AGV | FOC | التحكم في السرعات المنخفضة والكفاءة |
| الدراجات الكهربائية | كلاهما ممكن | التكلفة مقابل الدقة |
| محرك الدفع في السيارات الكهربائية | FOC | نطاق سرعة واسع والتحكم في عزم الدوران |
| نظام الحركة الطبية | FOC | ضوضاء منخفضة وحركة سلسة |
لا يوجد خط فاصل عام.
قد تستفيد المضخة المتميزة من تقنية FOC، في حين أن المضخة الأساسية التي تعمل بشكل مستمر بالقرب من نقطة تشغيل واحدة قد تعمل بشكل مثالي مع تقنية Six-Step.
متى تكون تقنية «Six-Step» هي الخيار الهندسي الأفضل
لا ينبغي اعتبار تقنية «Six-Step» تقنية قديمة.
غالبًا ما تكون الحل الأفضل في الحالات التالية:
- تكون تكلفة المنتج حساسة للغاية
- سرعة المحرك معتدلة أو عالية في الغالب
- تكون التذبذبات الصغيرة في عزم الدوران مقبولة
- التحكم الدقيق في عزم الدوران غير ضروري
- الضوضاء الصوتية ليست عاملاً حاسماً
- يجب أن يظل وقت التطوير قصيرًا
- تم بالفعل تحسين المحرك ليعمل بنظام التبديل شبه المنحرف
في ظل هذه الظروف، قد يؤدي الانتقال إلى تقنية FOC إلى زيادة التعقيد دون تحقيق قيمة كافية للمنتج النهائي.
يجب أن تعمل خوارزمية التحكم على حل مشكلة التطبيق، وليس مجرد جعل ورقة المواصفات أكثر تعقيدًا.
متى يستحق نظام FOC التعقيد الإضافي
يصبح تبرير استخدام تقنية FOC أسهل بكثير عندما يتطلب النظام عدة خصائص أداء في آن واحد.
على سبيل المثال، قد يحتاج المحرك إلى العمل بهدوء عند 200 دورة في الدقيقة، والتسارع بسرعة إلى عدة آلاف من الدورات في الدقيقة، والحفاظ على عزم دوران دقيق تحت أحمال متغيرة، والعمل بكفاءة لفترات طويلة، وتوفير تباطؤ متحكم فيه.
يمكن لـ Six-Step جعل المحرك يدور عبر نطاق التشغيل هذا.
يمكن لـ FOC جعل سلوك المحرك متوقعًا عبر هذا النطاق بأكمله.
هذا التمييز مهم في أنظمة الحركة عالية الأداء.
تكون تقنية FOC ذات قيمة خاصة عندما يتطلب التطبيق:
- تشغيلًا سلسًا عند السرعات المنخفضة
- تذبذب عزم دوران منخفض
- تنظيم دقيق لعزم الدوران
- تشغيل هادئ
- استجابة ديناميكية سريعة
- كفاءة عالية مع الأحمال المتغيرة
- نطاق سرعة واسع
- إضعاف المجال المغناطيسي
- تحكم دقيق في الموضع أو السرعة
أي الطرق أفضل؟
تتمتع تقنية FOC بقدرات تقنية أعلى، لكن تقنية Six-Step قد تظل الخيار الأفضل من الناحية العملية.
إذا كان التطبيق عبارة عن مروحة بسيطة أو مضخة أو منفاخ أو أي محرك آخر حساس من حيث التكلفة ويقضي معظم عمره التشغيلي بسرعة مستقرة نسبيًا، فقد توفر تقنية Six-Step كل ما تحتاجه الآلة باستخدام قدر أقل من الأجهزة والبرامج والجهد التطويري.
إذا كان التطبيق يتطلب تشغيلًا سلسًا عند السرعات المنخفضة، أو ضوضاء منخفضة، أو تحكمًا دقيقًا في عزم الدوران، أو نطاق سرعة واسع، أو أداءً ديناميكيًا قويًّا، فإن تقنية FOC عادةً ما تستحق التعقيد الإضافي.
لذلك، فإن الطريقة الأكثر فائدة لمقارنتهما هي:
تقنية Six-Step تُحسّن البساطة. تقنية FOC تُحسّن جودة التحكم.
ولا ينبغي اختيار أي منهما بناءً على اللوحة التعريفية للمحرك وحدها.
يجب أخذ كل من شكل القوة الكهرومغناطيسية المعاكسة للمحرك، ونطاق السرعة، وخصائص الحمل، ودرجة سلاسة عزم الدوران المطلوبة، والحدود الصوتية، وبنية استشعار التيار، وقدرة وحدة التحكم، وتكلفة الإنتاج في الاعتبار معًا.
في نظام BLDC المصمم جيدًا، ليست أفضل طريقة للتحكم هي بالضرورة الطريقة الأكثر تقدمًا.
بل هي الطريقة التي توفر السلوك المطلوب للمحرك دون إضافة تعقيد لا يحتاجه التطبيق.
