
Um motor BLDC pode ter um bom desenho mecânico e, mesmo assim, apresentar um desempenho insatisfatório se o controlador não conhecer a posição do rotor com precisão suficiente.
Um motor BLDC utiliza comutação eletrónica em vez de escovas mecânicas. O controlador deve determinar quando energizar cada fase de acordo com a posição do rotor. A forma como essa posição é obtida tem um efeito direto no comportamento de arranque, no binário a baixa velocidade, na estabilidade da velocidade, na precisão de posicionamento, no custo do sistema e na complexidade do controlo.
Três abordagens predominam nos sistemas práticos de motores BLDC:
- Retroalimentação por sensor Hall
- Feedback do codificador
- Controlo sem sensores
Não existe uma solução universalmente superior. Os sensores de Hall são frequentemente suficientes para uma comutação fiável, os codificadores são mais adequados quando a informação precisa sobre o movimento é importante e o controlo sem sensores torna-se atraente quando a redução do número de sensores, da cablagem e da complexidade mecânica é mais importante do que o feedback à velocidade zero.
Por que razão a posição do rotor é crítica para os motores BLDC
Um controlador BLDC comuta a corrente através dos enrolamentos do motor de acordo com a posição do rotor. Se a comutação ocorrer no momento errado, o motor pode continuar a rodar, mas a produção de binário torna-se menos eficiente.
Informações inadequadas sobre a posição do rotor podem levar a:
- binário de arranque fraco
- ondulação do binário
- funcionamento instável a baixa velocidade
- maior consumo de corrente
- calor adicional
- vibração e ruído acústico
- eficiência reduzida
- desempenho de posicionamento insatisfatório
A precisão de realimentação necessária, no entanto, depende em grande medida da aplicação.
Uma ventoinha de arrefecimento a funcionar continuamente a vários milhares de rpm não necessita da mesma informação sobre a posição do rotor que um servo-eixo que desloca uma carga numa fração de grau. Pagar por uma resolução de feedback desnecessária aumenta os custos sem melhorar o desempenho útil da máquina.
1. Controlo por sensor Hall
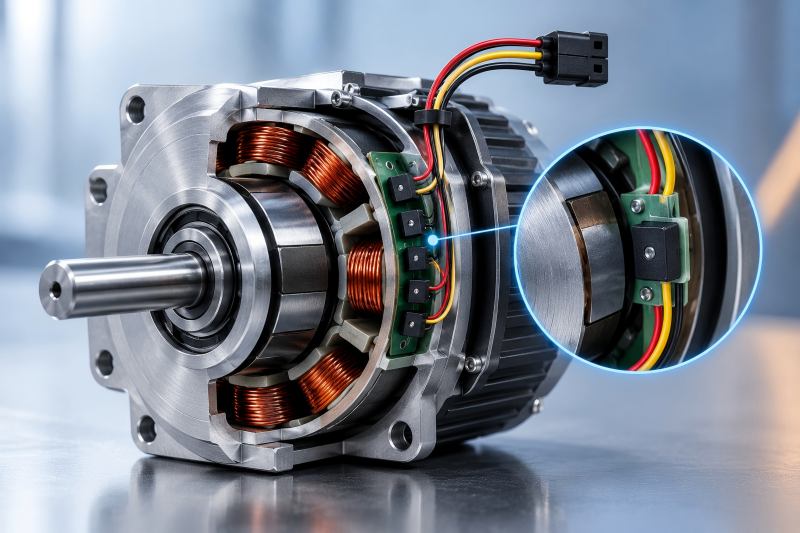
Os sensores de Hall são um dos métodos mais comuns de feedback da posição do rotor utilizados nos motores BLDC.
Um motor BLDC trifásico utiliza normalmente três sensores de Hall para a deteção do rotor. À medida que os ímanes do rotor passam por eles, os sinais de Hall alteram de estado e fornecem ao controlador informações sobre a posição elétrica do rotor.
Para a comutação convencional de seis passos, isto é frequentemente suficiente.
Onde os sensores Hall têm um bom desempenho
A maior vantagem prática dos sensores Hall é que funcionam a velocidade zero e a velocidades muito baixas.
O controlador não necessita que o rotor já esteja a rodar antes de receber informações de posição. Isto torna o arranque relativamente simples, especialmente quando o motor tem de arrancar sob carga.
Os sensores de Hall combinam um desempenho fiável com custos de sistema acessíveis. São económicos em comparação com os codificadores de alta resolução e não requerem algoritmos sofisticados de estimativa de posição. São amplamente utilizados em aplicações que incluem:
- bombas
- ventiladores e sopradores
- ferramentas elétricas
- pequenos veículos elétricos
- atuadores
- transportadores
- eletrodomésticos
- acionamentos industriais gerais
Para estas aplicações, conhecer o setor de comutação aproximado pode ser mais importante do que conhecer o ângulo exato do eixo.
Limitações dos sensores de Hall
Os sensores de Hall fornecem informações de posição relativamente grosseiras.
Num sistema BLDC típico de seis passos, os estados dos sensores Hall indicam principalmente ao controlador qual o setor de comutação que o rotor ocupa. Não fornecem a resolução angular precisa esperada de um dispositivo de retroalimentação de servo.
Isto pode tornar-se percetível quando a aplicação requer uma rotação a baixa velocidade extremamente suave ou um controlo preciso da posição.
Os sistemas Hall também introduzem componentes físicos no motor. Os sensores têm de ser corretamente posicionados, ligados e protegidos contra temperatura, vibração, humidade, contaminação e interferência elétrica.
O seu alinhamento também é importante. Um sensor Hall mal posicionado pode alterar a temporização da comutação e reduzir o desempenho do motor, mesmo que o próprio motor esteja mecanicamente correto.
2. Controlo por encoder
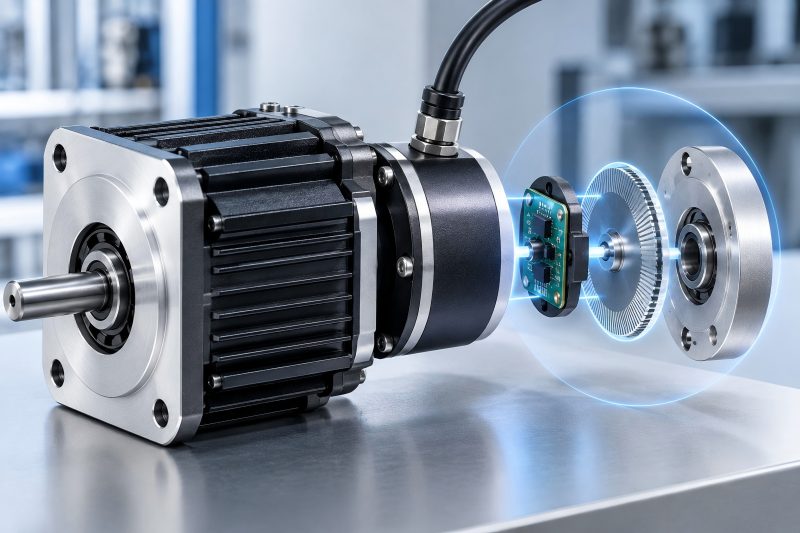
Um codificador fornece informações muito mais detalhadas sobre o movimento do eixo ou do rotor.
Dependendo do design, um codificador pode fornecer a posição, a velocidade, a direção e, por vezes, o ângulo absoluto do eixo. As opções comuns incluem codificadores óticos incrementais, codificadores magnéticos e codificadores absolutos.
Para aplicações em que o motor faz parte de um sistema de controlo de movimento, em vez de ser simplesmente uma fonte de potência rotativa, esta informação adicional pode ser extremamente valiosa.
Por que razão os encoders oferecem um melhor controlo de movimento
Considere uma articulação robótica.
Saber que o rotor se encontra algures dentro de um setor de comutação elétrica de 60 graus não é suficiente. O controlador pode precisar de saber exatamente a que distância a articulação se deslocou, se atingiu a posição comandada e com que rapidez se está a aproximar do alvo.
Um codificador torna isto possível.
O feedback de posição de maior resolução permite:
- regulação precisa da velocidade
- posicionamento preciso
- movimento suave a baixa velocidade
- servocontrolo
- controlo de binário em circuito fechado
- aceleração e desaceleração rápidas
- melhor correção de perturbações
É por isso que os encoders são frequentemente utilizados na robótica, em máquinas CNC, em equipamentos de automação, em servoacionamentos, em atuadores de precisão e noutros sistemas de controlo de movimento.
A resolução do codificador não é automaticamente melhor
Um erro comum na conceção de sistemas de motores é partir do princípio de que uma maior resolução do codificador resulta sempre numa máquina melhor.
Não é assim.
Um codificador de alta resolução só se torna útil quando o sistema mecânico, o controlador, os rolamentos, a caixa de velocidades, a construção do motor e o circuito de controlo conseguem tirar partido dessa informação.
Se uma caixa de velocidades tiver uma folga significativa, por exemplo, uma resolução extremamente elevada do codificador do lado do motor não consegue eliminar a perda de movimento mecânica na saída.
Da mesma forma, adicionar um codificador dispendioso a um ventilador normalmente forneceria informações que a aplicação nunca utiliza.
A resolução do feedback deve, portanto, ser selecionada ao nível do sistema, em vez de ser tratada como uma especificação isolada.
Compromissos dos codificadores
As principais desvantagens são o custo e a complexidade.
Um codificador pode exigir espaço de montagem adicional, cablagem, conectores, processamento de sinal, calibração e entradas no controlador. A instalação mecânica também se torna mais importante, uma vez que o desalinhamento ou a contaminação podem afetar algumas tecnologias de codificadores.
Em ambientes adversos, o dispositivo de feedback deve ser selecionado com cuidado.
Os codificadores magnéticos podem ser uma boa opção quando o pó, o óleo ou a vibração dificultam a deteção ótica. Por outro lado, os codificadores óticos podem proporcionar uma excelente resolução em ambientes com condições controladas.
O melhor codificador não é, portanto, simplesmente aquele com a resolução mais elevada. É aquele cuja precisão, resistência ambiental, interface, capacidade de velocidade e custo se adequam à máquina.
3. Controlo BLDC sem sensores
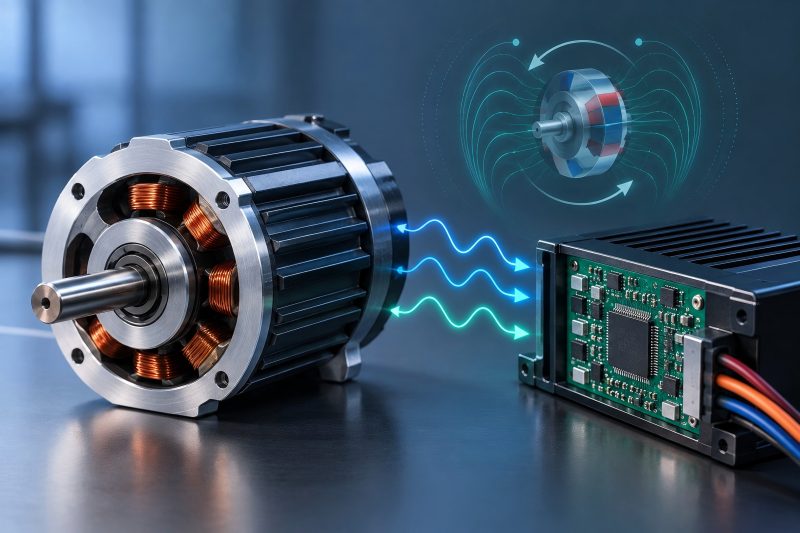
O controlo sem sensores elimina o sensor dedicado à posição do rotor e estima a posição do rotor a partir do comportamento elétrico no interior do motor.
Uma abordagem comum consiste na deteção da força eletromotriz inversa, ou FEM inversa. Outros métodos de controlo podem estimar a posição do rotor utilizando a corrente do motor, a tensão, modelos de fluxo, observadores ou algoritmos de estimativa mais avançados.
A principal vantagem é óbvia: menos componentes físicos.
Não existem sensores Hall nem codificadores no interior do motor, nem acoplados ao mesmo, para feedback do rotor.
Isto pode reduzir:
- o custo dos sensores
- conectores
- a cablagem
- etapas de montagem
- potenciais falhas dos sensores
- complexidade da montagem do motor
Em aplicações de grande volume, a remoção de até mesmo um pequeno número de componentes pode ter um efeito significativo no custo total do sistema.
O principal desafio dos sistemas sem sensores: baixa velocidade
A força contra-eletromotriz (FCE) depende da rotação do motor.
Quando o rotor está parado, não existe, essencialmente, qualquer FCE útil disponível para deteção convencional. A velocidades muito baixas, o sinal também é fraco e pode ser difícil de separar do ruído de comutação e de outros efeitos elétricos.
Isto cria o desafio fundamental do controlo BLDC sem sensores tradicional: o controlador necessita de informação sobre a posição do rotor para controlar o motor, mas parte da informação utilizada para estimar a posição só se torna útil depois de o motor começar a rodar.
Por conseguinte, o arranque requer frequentemente uma estratégia diferente.
O controlador pode, em primeiro lugar, alinhar o rotor, aplicar uma sequência de comutação em malha aberta, acelerar o motor até uma velocidade utilizável e, em seguida, fazer a transição para o funcionamento sem sensores em malha fechada.
Isso funciona muito bem em muitas aplicações. É menos vantajoso quando o motor tem de produzir um binário rigorosamente controlado imediatamente a partir da paragem.
Quando o controlo sem sensores faz sentido
O controlo sem sensores é particularmente adequado quando o motor funciona normalmente acima de uma velocidade mínima e não é necessário um posicionamento preciso à velocidade zero.
Exemplos típicos incluem:
- ventiladores de refrigeração
- sopradores
- compressores
- bombas centrífugas
- eixos de alta velocidade
- certos eletrodomésticos
- algumas ferramentas elétricas
Uma ventoinha é um bom exemplo.
Assim que o rotor acelera, a estimativa elétrica da posição pode funcionar de forma fiável, enquanto a remoção dos sensores físicos simplifica a montagem do motor. A aplicação geralmente não se preocupa com a posição exata do eixo quando a ventoinha está parada.
Uma articulação robótica é muito diferente.
A articulação pode precisar de manter uma posição conhecida a velocidade zero, mover-se lentamente com binário controlado, inverter o sentido imediatamente e manter informações angulares precisas. O feedback do codificador é normalmente muito mais adequado.
Sensores de Hall vs. Encoders vs. Controlo sem sensores
| Fator | Sensores de Hall | Codificadores | Sem sensores |
| Feedback do rotor | Direto | Direto | Estimado |
| Detecção da posição de velocidade zero | Boa | Excelente | Limitada com métodos convencionais |
| Controlo a baixa velocidade | Bom | Excelente | Mais desafiante |
| Resolução de posição | Baixa | Elevada a muito elevada | Depende do método de estimativa |
| Controlo de posição | Limitado | Excelente | Geralmente limitado |
| Arranque sob carga | Bom | Excelente | Depende da aplicação |
| Custo do hardware | Baixo–médio | Médio a elevado | Baixo |
| Complexidade da cablagem | Moderada | Elevada | Baixa |
| Complexidade do algoritmo de controlo | Baixa–média | Média | Média–alta |
| Risco de falha do sensor | Existente | Presente | Eliminado |
| Rotação contínua a alta velocidade | Bom | Bom | Excelente ajuste |
| Aplicações servo | Limitada | Excelente | Normalmente não é a primeira escolha |
A tabela destaca um ponto importante: a remoção de um sensor não elimina a necessidade de informação sobre a posição do rotor. Apenas altera a origem dessa informação.
Com sensores Hall ou encoders, a posição é medida fisicamente. Com o controlo sem sensores, o controlador tem de a reconstruir a partir de sinais elétricos e de um modelo de comportamento do motor.
O hardware sem sensores pode, portanto, ser mais simples, enquanto o software se torna mais sofisticado.
O comportamento de arranque determina frequentemente a escolha
Ao comparar estas tecnologias, o arranque merece mais atenção do que normalmente recebe.
Suponha que um motor aciona uma bomba que, normalmente, arranca com muito pouca carga. Um curto período de arranque em malha aberta pode ser perfeitamente aceitável. O controlo sem sensores pode ser uma solução prática.
Considere agora um motor que aciona um transportador com carga.
O controlador pode necessitar de informação fiável sobre a posição do rotor antes de se iniciar um movimento significativo. O feedback de Hall fornece ao controlador informação imediata sobre a comutação e pode tornar a arranque com carga mais previsível.
Para um eixo de posicionamento de precisão, os requisitos vão mais além. O controlador pode necessitar não só de informação sobre a comutação, mas também da posição mecânica exata. Um codificador torna-se a escolha natural.
Isto proporciona uma sequência de seleção útil:
O motor necessita de binário controlado a partir da paragem?
Se não, o controlo sem sensores merece ser seriamente considerado.
Se sim, determine se a informação básica de comutação é suficiente.
Se for, os sensores de Hall podem ser suficientes.
Se também forem necessárias uma posição precisa do eixo e feedback de movimento, um codificador é normalmente a melhor solução.
Pense no sistema de acionamento completo
O método de feedback nunca deve ser selecionado apenas com base nas especificações do motor.
O controlador é igualmente importante.
Um motor equipado com um codificador de alta resolução não proporcionará automaticamente um excelente desempenho de servoacionamento se a eletrónica de acionamento, a deteção de corrente, a largura de banda do circuito de controlo, o ajuste e a transmissão mecânica forem mal concebidos.
Da mesma forma, o controlo sem sensores depende fortemente do método de estimativa do controlador e das características elétricas do motor.
Parâmetros do motor, tais como resistência, indutância, características da força contra-eletromotriz (FCE), número de pólos, gama de velocidades de funcionamento e comportamento sob carga, podem influenciar a facilidade com que um algoritmo sem sensores consegue estimar a posição do rotor.
O motor e o controlador devem, portanto, ser tratados como um único sistema de acionamento.
A fiabilidade é mais complexa do que o número de sensores
É tentador afirmar que os sistemas sem sensores são sempre mais fiáveis porque contêm menos sensores.
Por vezes, são.
A remoção de dispositivos Hall, conjuntos de codificadores, conectores e cablagem de retroalimentação elimina vários pontos potenciais de falha de hardware. Isto pode ser particularmente valioso em motores expostos a vibração, calor, humidade ou condições de manutenção difíceis.
Mas a fiabilidade também significa um funcionamento previsível em toda a gama de condições de funcionamento.
Um motor sem sensores que tem dificuldade em reiniciar sob uma determinada condição de carga não é mais fiável simplesmente porque tem menos componentes.
A comparação correta deve incluir:
fiabilidade do hardware + fiabilidade de arranque + estabilidade do controlo + condições ambientais + requisitos de manutenção.
Escolher o método de retroalimentação certo
Os critérios de seleção mais práticos são simples.
Opte por sensores Hall quando o motor necessitar de um arranque fiável e de comutação a baixa velocidade, mas o posicionamento preciso do eixo não for necessário. Estes oferecem um equilíbrio sólido entre custo, simplicidade e desempenho útil.
Utilize um codificador para um controlo preciso da velocidade, posição e movimento. O custo adicional justifica-se quando a precisão afeta diretamente o desempenho da máquina.
Opte pelo controlo sem sensores quando o motor passar a maior parte do seu tempo de funcionamento a velocidade moderada ou elevada, a posição exata a velocidade zero não for necessária e a redução do hardware, da cablagem, do tamanho ou dos custos de fabrico proporcionar uma vantagem real.
Para muitos produtos, a decisão pode ser resumida da seguinte forma:
Sensores de Hall = feedback prático de comutação
Codificadores = feedback de movimento de precisão
Sem sensores = hardware simplificado com posição estimada eletronicamente
