
ローター・ベルの不均衡とプロペラの不均衡を区別するには、モーター本体、取り付けアダプター、およびプロペラアセンブリ全体の段階的な検査と振動試験が必要です。各比較では、一貫した計測機器の使用と再現性のある取り付けが求められます。
回転数(RPM)が一致しても、推力、電流、温度、あるいは構造的負荷が完全に同一になるわけではありません。また、位相に基づく解釈は、試験構成間の振動伝達関数が安定しているかどうかに依存します。
モーターとプロペラの振動を比較する前に、何を点検すべきか?
アウトランナーモーターは、固定された内側のステーターと、外側の回転するベルで構成されています。ベル、シャフト、アダプター、プロペラは、それぞれ測定される振動の原因となり得ます。
振動データを解釈する前に、エンジニアは機械的インターフェースを点検し、偏心回転、緩み、または部品の位置合わせの不一致を引き起こす可能性のある状態を特定する必要があります。
ローターベル、シャフト、およびベアリングの状態を点検する
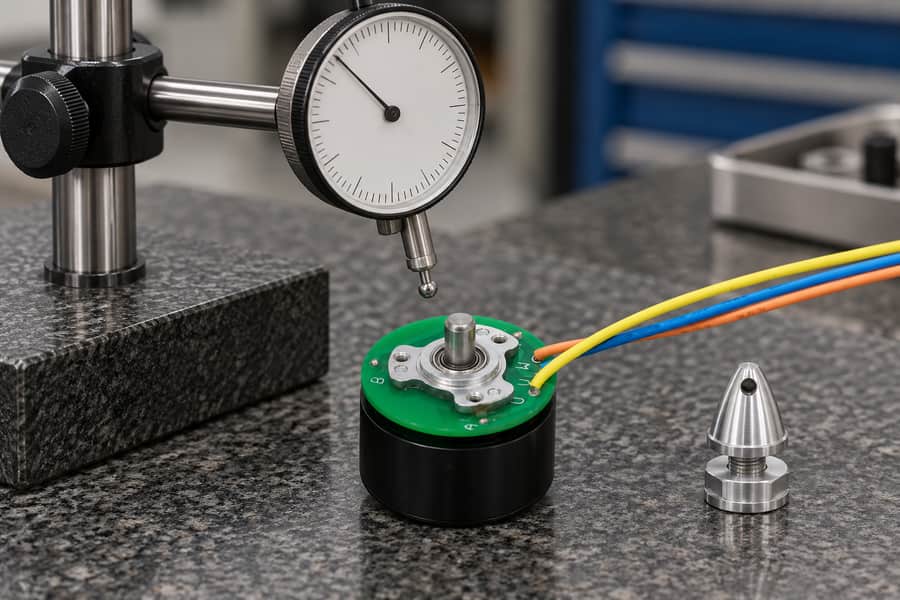
振動を不均衡に起因すると判断する前に、振れや機械的な状態を点検してください。この電源未投入の準備状態の図には、個別の検査機器が示されていますが、測定完了状態や指定された許容誤差を示すものではありません。
ローターベルには回転する磁気部品が含まれており、モーターの回転アセンブリの一部を構成しています。質量分布が不均一であると、運転中に周期的な遠心力が発生する可能性があります。
ただし、過度の振動があっても、必ずしもローターベルの質量不均衡を示しているわけではありません。シャフトの位置ずれ、ベアリングの損傷、機械的な緩み、および幾何学的振れも、同様の測定パターンを引き起こす可能性があります。
アウトランナー型ブラシレスDCモーターの場合、測定位置を決定する前に、関連する回転面、ベアリング配置、および取り付けインターフェースを確認する必要があります。
- ローターベルの状態:メーカーが承認した回転アセンブリを分解することなく、アクセス可能な表面について、変形、衝撃による損傷、干渉、または緩みの兆候がないか点検する。
- シャフトの振れ:安全な無通電状態下で、適切な指示器を使用し、シャフトの回転を制御しながら、指定された基準位置で半径方向の振れを測定します。
- 軸受の状態:用途に承認された検査方法を用いて、異常な半径方向の遊び、軸方向の移動、回転のぎこちなさ、および機械的損傷の兆候がないかを確認する。
- 取り付けの確実性:計画された測定手順全体を通じて、固定支持部、締結具、および取り付け面が確実に固定され、適切に嵌合していることを確認してください。
半径方向振れは回転中の幾何学的変動を表すのに対し、質量不均衡は回転質量の不均一な分布を表します。幾何学的振れと回転質量の不均衡は同時に発生することがありますが、これらは異なる機械的状態を表しています。
測定基準点、指示器の位置、および指示された総振れ量を記録する。すべてのアセンブリに単一の公差が適用されると仮定するのではなく、承認された機械的仕様に対して測定結果を評価する。
ベアリングのクリアランスが測定値に影響を与える場合は、測定方法と加えた接触力を記録する。そうしないと、見かけ上のシャフトの偏心が、ベアリングの動きを部分的に反映している可能性がある。
プロペラおよび取り付けアダプタの検査
取り付けアダプターは、もう一つの回転インターフェースとなります。その偏心、嵌合状態、および機械的固定状態は、モーター本体が許容範囲内で動作している場合でも、振動に影響を与える可能性があります。
アダプターの位置決め径、取付面、および承認された保持構造を点検してください。汚染や不均一な接触により、シャフト軸に対してプロペラの中心がずれる可能性があります。
プロペラの点検では、ブレードの目視による損傷、ハブの完全性、および取付の適合性を確認する必要があります。ブレードの形状の違いも、質量不均衡とは無関係に空力的な励振を引き起こす可能性があります。
- ハブの嵌合:プロペラの位置決め面が承認済みのアダプターと合致しており、意図しない半径方向または角度方向の動きが生じないことを確認してください。
- 締結部品の保持:実際のシャフトとプロペラの接合部について、指定された締め付け順序、予圧要件、およびロック方法を遵守してください。
- 組立状態:動力試験の前に、損傷した部品や互換性のない部品を排除し、サプライヤーによる検討を必要とする不備についてはすべて文書化する。
動力付きプロペラ試験には、適切な防護設備、アクセス管理、および承認された操作手順が必要です。検査結果に基づき、その組立品が試験に安全であるかどうかを判断する必要があります。
モーター本体、アダプター、プロペラをどのように比較すればよいでしょうか?
最も有用な診断手法は、回転部品を段階的に導入するものです。各段階において、明確に文書化された構成を維持しつつ、追加の証拠が得られます。
アセンブリ全体のみを試験しても、ローターベルの不均衡と、アダプターの偏心、プロペラの質量不均衡、あるいは取り付け構造を介して作用する空力力を確実に区別することはできません。
再現性のあるモーター単体の基準値を確立する
まず、取り外し可能なアダプターやプロペラを取り外した状態で、モーターを承認済みの治具に取り付けます。選択した運転速度がこの構成で許可されていることを確認してください。
所定の固定位置に適切な振動センサーを取り付けます。ベースラインデータを収集する前に、センサーの方向、取り付け方法、治具の状態、および計測機器の設定を記録してください。
タコメーターまたは適切な角度基準を使用することで、振動測定を回転速度と同期させることができます。この基準は、その後の比較を通じて識別可能かつ一貫性を保つ必要があります。
物理的な基準点が必要な場合は、承認済みの検知配置を使用してください。回転するベルに即席のマーカーや材料を取り付けないでください。
運転点が安定した後、測定値を取得してください。同じ試験間隔で、回転速度、振動振幅、同期位相、電流、および関連する温度を記録してください。
治具やセンサーを変更せずに、ベースラインの取得を繰り返してください。再現性によって、観測された差異が測定システムの通常のばらつきよりも大きいかどうかが判断されます。
アダプターとプロペラを個別の組立段階で試験する
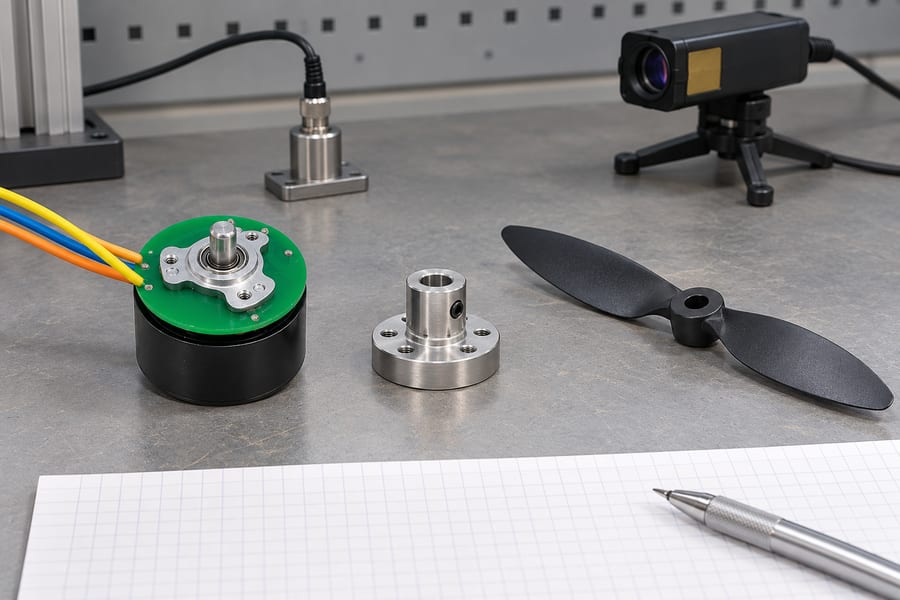
モーター、アダプター、プロペラを個別に点検することで、振動の原因を特定しやすくなります。図示された部品は、この段階的な比較を示しています。動力運転時の測定には、承認済みの取り付け、負荷、および保護装置の配置が必要です。
モーター単体の応答特性を確認した後、承認済みのアダプターを取り付け、同等の運転速度で測定を繰り返します。通電運転を行う前には、毎回アダプターの嵌合状態を確認してください。
アダプターの取り付け後に変化が見られる場合は、不均衡の増加、偏心した取り付け、または動的特性の変化を示している可能性があります。その変化だけでは、原因が不均衡の増加、取り付けの偏心、あるいは組立時の動的特性の変化のいずれであるかを特定することはできません。
次に、承認された組立手順に従ってプロペラを取り付けます。プロペラの運転により空力力が生じるため、別の試験設備や治具の配置が必要になる場合があります。
可能な限り、測定位置と基準の定義を統一してください。安全上の理由やプロペラのクリアランスにより異なる配置が必要となる場合は、治具の変更内容を明確に記録してください。
- ステージ1:モーター単体で運転を行い、承認された運転速度における振動のベースライン、回転位相、電気的状態、および再現性を記録します。
- ステージ2:アダプターを取り付け、嵌合および保持状態を確認した後、測定を繰り返し、追加された回転インターフェースに伴う変化を特定します。
- ステージ3:プロペラを取り付け、ガード付き条件下でアセンブリ全体を測定し、空力荷重および電気的動作上の差異を記録する。
3つの構成では、可能な限り回転数(RPM)を一致させるべきですが、回転数が一致しても、機械的負荷や振動伝達が同一であるとは限りません。
無負荷のモーターと、プロペラを駆動するモーターでは、消費電流が大幅に異なる場合があります。その結果生じる熱的および電磁的条件は、測定される振動に影響を与える可能性があります。
| 試験段階 | 取り付け済みコンポーネント | 必要な測定項目 | 制御条件 | 解釈上の制限 |
| モーター単体のベースライン | 取り外し可能なアダプターやプロペラを装着していないモーター | 回転数(RPM)、振動振幅、位相、電流、温度 | 固定具、センサーの位置、速度、基準 | モーターおよび固定具の振動源を含む |
| アダプター装着済み | モーターおよび認定済みアダプター | 以前の測定値に加え、アダプターの嵌合状態および振れ | 同一の計測機器および承認済みの組立手順 | 追加の振動は、位置合わせや動特性の変化に起因する可能性がある |
| プロペラが取り付け済み | モーター、アダプター、およびプロペラ | 以前の測定値に加え、該当する推力または荷重データ | 保護措置を講じた運転、一貫した基準、記録された荷重 | 空力力および構造応答が異なる可能性がある |
| 繰り返し測定 | 関連する各承認済み構成 | 振幅変動、位相変動、運転の安定性 | 再現性のある設置および計測設定 | 測定のばらつきにより、微小な差異が見えにくくなる可能性がある |
すべてのデータセットについて、測定の順序とコンポーネントの構成を記録してください。信頼できる構成の特定ができない測定では、説得力のあるコンポーネントレベルの診断を行うことはできません。
振動測定結果と運転条件の影響をどのように解釈すべきか?
測定された振動は、回転力、電磁励振、空力荷重、および取り付けられたアセンブリの機械的特性に対する複合的な応答である。
これらの影響を分離するには、周波数情報、同期位相測定、およびさまざまな運転条件下で支持構造がどのように応答するかの理解が必要である。
回転不均衡と空力励振の区別
回転質量の不均衡は、一般的に基本回転周波数(1×成分と呼ばれる)での振動を発生させます。この周波数は、シャフトの回転速度(RPM)を60で割った値に等しくなります。
例えば、6,000 RPMの場合、基本回転周波数は100 Hzとなります。 この周波数は励振の関係を明らかにしますが、その物理的な発生源までは特定しません。
ローターベルの不均衡もプロペラの不均衡も、通常の機械的結合下でモーターシャフトと共に回転するため、いずれも1×振動を発生させる可能性があります。
空力励振は、回転周波数にブレード数を乗じた値として計算されるブレード通過周波数で発生する可能性があります。 6,000 RPMで回転する2枚羽根のプロペラの場合、ブレードパス周波数は200 Hzとなります。
ブレードの非対称性も1×の空力力を発生させる可能性があります。したがって、ブレードパス成分と回転成分を区別することは分類に役立ちますが、それだけでは質量不均衡を単独で特定することはできません。
モーターの電磁力、ベアリングに関連する励振、および構造共振により、追加のスペクトル成分が生じる可能性があります。技術者は、機械的検査の結果と併せて周波数パターンを検討する必要があります。
静的不平衡は合遠心力を生じさせる一方、モーメント不平衡は、異なる軸方向の平面にわたる質量分布に関連する回転モーメントを発生させます。
静的バランス検査に合格したプロペラであっても、動的アンバランスやカップリングアンバランスが存在する可能性があります。静的バランス検査だけでは、実際の運転時に許容可能な振動レベルであることを保証することはできません。
複数の固定位置や方向で測定を行うことで、構造応答の違いを明らかにするのに役立ちます。ただし、センサーの配置パターンは、実際の支持形状に基づいて解釈する必要があります。
振動振幅と位相を正しく比較する
振動振幅は応答の大きさを示し、位相は一定の回転基準に対する角度関係を表します。これら2つの量を組み合わせることで、同期ベクトル解析が可能になります。
2つの回転不平衡源は、互いに増幅し合ったり、部分的に打ち消し合ったりすることがあります。したがって、それらの合成振動振幅は、振幅と相対位相の両方に依存します。
2つの同期した振動応答が等しい振幅を持ち、位相が逆であると仮定する。個々の寄与が顕著であるにもかかわらず、それらの測定された合成分は小さくなる可能性がある。
したがって、組み立て後の振動振幅からモーター単体の振動振幅を差し引いても、プロペラの不平衡による寄与を直接算出することはできない。
複雑な振動量については、概念的な比較は「組み立て後の応答からベースライン応答を差し引く」という形で表現されます。この演算では、振幅と位相の両方の情報を保持する必要があります。
しかし、意味のあるベクトル減算を行うには、共通の位相基準と、比較対象となる構成間において十分に変化のない振動伝達関数が必要です。
伝達関数は、励振力がモーター、ベアリング、取付治具、および接続された構造部品を通じて、どのように測定された応答を生み出すかを記述するものである。
プロペラを取り付けると、軸受力、構造剛性、減衰、および動作温度が変化する可能性があります。このような変化により、たとえ位相同期が極めて良好であっても、直接的な減算が無効になる場合があります。
不適切な比較条件下では、算出されたベクトル差は、プロペラの不均衡を単独で測定した結果ではなく、測定された応答の変化を表すものに過ぎません。
十分に安定した伝達条件下であっても、検証済みのバランシングモデルがなければ、残留応答からは不均衡質量や補正位置を直接特定することはできません。
したがって、エンジニアは、位相に基づく差分を用いて部品の原因特定を行う前に、測定の再現性、構造の一貫性、および動作条件を検証する必要があります。
荷重、共振、および測定誤差を考慮する
回転数(RPM)の整合は回転周波数を制御しますが、動作状態全体を制御するものではありません。プロペラの推力は軸方向の荷重をもたらし、これにより軸受の位置や構造応答が変化する可能性があります。
空力トルクはモーター電流を変化させ、巻線温度に影響を与える可能性があります。熱膨張や軸受クリアランスの変動は、長時間の運転期間中に測定される振動に影響を与える可能性があります。
構造共振により、特定の周波数付近で比較的小さな励振力が増幅される可能性があります。プロペラを追加すると、アセンブリの動特性や共振挙動も変化する可能性があります。
承認されている場合、複数の運転速度にわたる管理された測定を行うことで、持続的な同期励振と、狭い共振領域内で増幅された振動とを区別するのに役立ちます。
センサーの校正、取り付けの剛性、測定帯域幅、および位相基準の信頼性については、常に文書化しておく必要があります。これらの要因の変化は、実際の機械的な差異と類似した現象を引き起こす可能性があります。
背景振動や運転ごとのばらつきも重要な要素です。測定不確かさの範囲内でのわずかな差異を、部品の不均衡の確かな証拠として提示すべきではありません。
振動結果と併せて、温度および電流を比較してください。これらの運転条件が著しく異なる場合は、その比較を機械的に同等であるのではなく、条件付きのものとして扱う必要があります。
承認された再取り付けやプロペラの位置合わせは、原因の特定に役立つか?
再現性のある取り付けは、追加の診断的証拠となります。管理された条件下で組立インターフェースを変更することで、振動が部品の嵌合状態によるものか、角度方向によるものかを明らかにすることができます。
これらの確認作業は、承認された機械設計に従って行わなければなりません。恣意的な位置変更や改造は、保持力を損なったり、測定結果を無効にしたり、許容できない運転上の危険を引き起こしたりする可能性があります。
再取り付け後の振動の一貫性を評価する
まず、アセンブリを動かさずに測定を繰り返します。これにより、モーター、固定具、計測機器、および運転プロセスに起因するばらつきを特定できます。
次に、許可されている場合は、指定された位置決め面、締結方法、および締め付け要件に従って、アダプターまたはプロペラを取り外し、再取り付けを行います。
同じ位相規定および同等の運転条件下で、アセンブリを再度測定します。取り付け手順によって振れ、振幅、または位相に変化が生じたかどうかを記録します。
名目上同一の設置間で振動に著しい変化が見られる場合は、質量不均衡が原因であると断定する前に、位置決めクリアランス、着座の不均一、表面の汚染、および締結部の保持力を調査してください。
再現性試験では、測定のばらつきと実際の設置による感度を区別する必要があります。振動が低い単一の設置例だけでは、本来の発生源が特定され、是正されたことを確認するには不十分です。
分解によって構成部品間の角度関係に影響が出る場合は、その後の測定結果が解釈可能となるよう、承認された基準位置を記録してください。
許可されている場合はプロペラの向きを比較する
一部の取り付けインターフェースでは、プロペラがシャフトに対して異なる角度位置を占めることが許容されています。一方、キー溝、インデックス、またはその他の方法で向きが制限されているものもあります。
プロペラの位置調整は、実際のインターフェースで再配置が明示的に許可されており、かつ関連する技術手順でそのような試験が承認されている場合にのみ検討すべきです。
許可されている場合は、承認された向き変更後に、同期振幅と位相を比較してください。角度関係、再取り付け手順、およびその結果生じた測定条件を文書化してください。
向きに依存して再現性のある応答は、回転する構成要素間の相互作用を示唆している可能性があります。ただし、それだけでは、いずれの構成要素のアンバランス(不均衡)の大きさや位置を単独で証明するものではありません。
空力荷重、取り付けの偏心、および構造応答の変化により、この解釈が複雑になる可能性があります。構成部品レベルでの推論を行うには、複数回の一貫した測定が必要です。
承認された技術設計および適格な手順がない限り、即席のバランス用おもりや粘着テープを取り付けたり、ローターベルに穴を開けたり、回転部品を改造したりしないでください。
同様に、センサーへのアクセスを容易にするためだけに、プロペラを露出させた状態で運転してはなりません。ガード、遠隔測定装置、および管理された立入禁止区域は依然として不可欠です。
許可された再取り付けを行っても原因を確実に特定できない場合は、根拠のない現場での修正を試みるのではなく、証拠を保全し、さらなるコンポーネントレベルの評価を依頼してください。
エンジニアはどのように診断を検証し、是正措置を承認すべきか?
信頼性の高い診断には、機械的検査、段階的な振動データ、位相関係、および再現性の証拠を組み合わせる必要があります。単一の振動振幅だけで是正措置を決定してはなりません。
検証では、どの所見が確認されたか、どのメカニズムが依然として妥当であるか、そしてどの測定値が承認前に追加の制御された試験を必要とするかを特定する必要があります。
原因を特定する前に証拠を照合する
まず、ランアウト検査の結果を、モーター単体の振動ベースラインと比較することから始めます。疑われる欠陥が、想定される運転条件下で一貫して現れるかどうかを確認します。
次に、アダプターの取り付けおよびプロペラアセンブリの完成後の変化を評価します。測定された差異が再現性のばらつきを超えているかどうか、また構造的な条件が依然として同等のままであるかどうかを判断します。
ベアモーターからの大きな1×の応答は、ローターアセンブリの調査を正当化する可能性がありますが、ベアリング、治具、または電磁気的な要因を排除するものではありません。
同様に、プロペラ取り付け後の追加の振動は、プロペラの不均衡、取り付けの偏心、空力励振、または振動伝達関数の変化を反映している可能性があります。
是正措置の決定は、用途固有の要件およびサプライヤーが承認した手順に従う必要があります。すべてのアウトランナーアセンブリに適用できる、単一の普遍的な振動やバランス許容値は存在しません。
| 観測結果 | 考えられる原因 | 検証方法 | 解釈上の制限 |
| モーター単体での1×振動の増加 | モーター単体での1×振動の増加 | 振れを点検し、ベースライン測定を繰り返し、取り付け状態を評価する | 振幅1×だけでは、ロータの不均衡を明確に特定できない |
| アダプターの取り付け後に振動が増加する | アダプターの偏心、不均衡、または機械的応答の変化 | アダプターの振れを確認し、承認された再取り付けの再現性を確認する | 応答の変化は、不平衡質量に直接起因するものではない |
| プロペラによる追加の1×振動 | プロペラの不均衡、取り付け誤差、空力的な非対称性 | 位相、運転荷重、および承認済みの再取り付け試験を比較する | 伝達関数の変化により、直接的な差分計算ができなくなる可能性がある |
| 強いブレード通過成分 | 翼間の空力相互作用または構造的励振 | 周波数関係、ブレードの状態、および荷重を確認する | 質量不均衡を直接定量化しない |
| ある速度範囲付近で大きな変化が見られる | 構造共振の可能性がある | 承認された速度依存測定を実施する | 応答増幅があっても、それだけで不均衡が大きくなったとは断定できない |
| 繰り返し設置時のばらつき | 嵌合、位置決めクリアランス、または保持の不整合 | 承認された組立手順を繰り返し、接合部を点検する | まず、測定の不確かさを排除しなければならない |
この証拠は、未解決の代替案を含め、文書化された原因評価を裏付けるものでなければならない。運用上または構造上の差異により信頼性の高い原因特定ができない場合は、分類は常に条件付きでなければならない。
エンジニアリングおよびサプライヤーによるレビューのための結果の文書化
特注のブラシレスDCモーターの用途については、サプライヤーによるレビューにおいて、測定された振動挙動を、指定された回転アセンブリ、取り付け配置、および運転条件と関連付ける必要がある。
モーターの識別情報、アダプターの形状、プロペラのインターフェース、および該当する組立指示書を含む、実際のコンポーネント構成を記録する。これらの詳細は、診断の範囲を定めるものである。
シャフトおよびローターベルの振れ、アダプターの位置合わせ、ベアリングの状態、および関連する取り付け状況を示す検査データを、測定位置や使用した計測機器を含めて保存すること。
動力試験ごとに、回転数(RPM)、同期振動振幅、位相基準、センサーの向き、電流、温度、および入手可能な空力荷重測定値を記録すること。
治具の配置、防護措置、操作手順、安定化条件、および再現性結果を文書化し、他の有資格の技術者が承認された手順を再現できるようにしてください。
該当する測定不確かさと既知の比較上の制限を含めてください。振動伝達関数が変化する場合は、ベクトル減算によって独立した不均衡寄与を特定できない理由を説明してください。
提案された修正については、実施前に、回転アセンブリの構造的健全性、保持要件、軸受荷重、および想定される動作環境に照らして検討する必要があります。
Gian Transmission には、承認されていないローターの改造が許容されるとは仮定せずに、関連する技術的測定値およびインターフェース要件を審査のために提供することができます。
最終的な技術引き渡しには、以下の検証済み記録を含める必要があります:
- 承認済みのインターフェース図面:シャフトの寸法、ローターとベルのインターフェース、アダプターの位置決め特徴、プロペラの取り付け形状、および該当する機械的保持要件を明記すること。
- 検査および試験の証拠:測定された振れ量、振動スペクトル、同期振幅および位相、動作条件、不確かさ、および文書化された再取り付けの再現性を含めること。
- 是正措置の決定:確認された調査結果、未解決の要因、承認された措置、責任者の承認、および影響を受ける各アセンブリについて必要なフォローアップ検証を記録すること。
- 用途固有の受入記録:承認された運転条件、定義された受入基準、完了した検証結果、および最終的なモーター・プロペラ構成の承認を文書化する。
