
Avant de procéder à l’appariement du variateur, les acheteurs ont besoin des données d’inductance du moteur BLDC à rotor interne, définies en fonction du branchement des enroulements, de la méthode de mesure, de la position du rotor, du courant et de la température. Une seule valeur nominale ne suffit pas à décrire toutes les conditions de fonctionnement ni à garantir la compatibilité.
Gian Transmission propose des options personnalisées en matière d’enroulement, de tension et d’interface ; le choix du variateur nécessite toutefois des données électriques spécifiques à l’application ainsi qu’une vérification.
Vérifier le branchement des enroulements et la convention d’inductance
Les acheteurs qui examinent des configurations personnalisées de moteurs BLDC à rotor interne doivent également définir les exigences générales de conception des moteurs à courant continu sans balais. Les informations sur le produit fournissent un contexte, mais elles ne remplacent pas un dossier d’inductance spécifique au moteur.
Inductance par phase vs inductance ligne à ligne
L’inductance de phase décrit une phase dans des conditions électriques et magnétiques définies. L’inductance entre phases est mesurée entre deux bornes du moteur et reflète le réseau d’enroulements connecté.
Ces valeurs ne sont pas automatiquement interchangeables. Une mesure au niveau d’une borne peut inclure plusieurs phases ainsi que le couplage magnétique entre celles-ci.
Les acheteurs doivent déterminer quelles bornes étaient connectées, si les bornes inutilisées étaient ouvertes ou connectées, et si le moteur conservait sa connexion interne normale. Le circuit d’essai détermine ce que représente la valeur affichée.
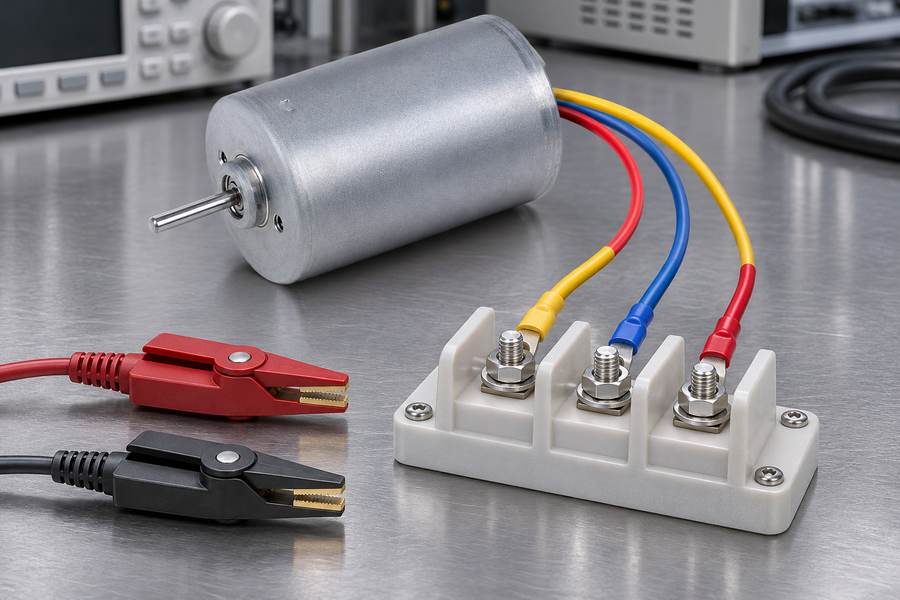
Une valeur de phase peut être mesurée directement lorsque le bobinage permet d’accéder à la phase et au point de référence concernés.
Si le neutre est inaccessible, une valeur de phase rapportée peut être dérivée d’une mesure aux bornes et doit inclure les hypothèses sur lesquelles elle repose.
Configuration d’enroulement en étoile (Wye) vs. en triangle (Delta)
Dans un enroulement connecté en étoile, chaque phase rejoint un point neutre commun. Dans un enroulement connecté en triangle, les enroulements de phase forment une boucle fermée.
Un même raccordement de l’instrument ne représente pas nécessairement le même circuit de phase dans les deux configurations. Une conversion basée sur un enroulement en étoile équilibré ne doit pas être appliquée automatiquement à un enroulement en triangle.
La conversion dépend également de la définition de l’inductance de phase, de la polarité de l’enroulement, du couplage mutuel et de l’état des bornes inutilisées. Sans ces détails, une valeur calculée peut correspondre à une grandeur électrique erronée.
Demandez le schéma de l’enroulement, et pas seulement une mention telle que « triphasé » ou « à connexion interne ». Celui-ci doit identifier les bornes, les points de connexion, les chemins parallèles et tout neutre accessible.
Auto-inductance, inductance mutuelle et documentation relative aux enroulements
L’auto-inductance décrit le lien de flux dans un enroulement provoqué par le courant circulant dans ce même enroulement. L’inductance mutuelle décrit le lien de flux induit dans un enroulement par le courant circulant dans un autre.
La réponse aux bornes d’un enroulement polyphasé inclut ces deux effets. Le signe et la contribution des termes mutuels dépendent des sens de référence des enroulements et de la convention de courant utilisée dans le modèle.
La valeur de phase fournie par le fournisseur, la mesure aux bornes effectuée par l’acheteur et le paramètre équivalent du variateur peuvent donc différer sans pour autant indiquer un défaut. Ils peuvent correspondre à des définitions ou à des conditions de raccordement différentes.
| Élément | Ce qu’il décrit | Ce que les acheteurs doivent vérifier |
| Inductance de phase | Inductance attribuée à une phase | Accès à la phase de référence et au neutre |
| Inductance entre phases | Réponse des bornes entre deux phases | Bornes de test et état des bornes inutilisées |
| Auto-inductance | Liaison de flux provoquée par le courant dans le même enroulement | Référence d’enroulement et de courant |
| Inductance mutuelle | Couplage entre des enroulements de phases différentes | Polarité et convention des signes |
| Inductance équivalente | Valeur modèle pour un circuit défini | Topologie et hypothèses de conversion |
N’acceptez pas une conversion sans ses hypothèses. Demandez si la valeur a été mesurée directement, calculée à partir d’une autre grandeur ou extraite d’un modèle de moteur.
- Connexion : indiquez la topologie en étoile ou en triangle et identifiez toutes les bornes du moteur.
- Chemin de mesure : Indiquez les bornes de l’instrument et l’état de chaque borne non utilisée.
- Disposition des enroulements : notez les chemins parallèles et les connexions au neutre accessibles.
- Définition de l’inductance : Indiquez si le résultat correspond à l’inductance de phase, entre phases, propre, mutuelle ou équivalente.
Vérifiez la méthode de mesure de l’inductance, la fréquence et l’amplitude
Mètre LCR et mesure basée sur l’impédance
Un LCR-mètre applique un faible signal de test alternatif et évalue la relation tension-courant qui en résulte. Sa valeur d’inductance est dérivée de l’impédance selon le modèle d’appareil sélectionné.
Le mode de circuit équivalent a son importance. Les mesures en équivalent série et en équivalent parallèle peuvent différer, en particulier lorsque la résistance et les pertes du bobinage sont importantes par rapport à la réactance mesurée.
Des câbles trop longs, des pinces mal fixées, la résistance de contact et des montages non compensés peuvent fausser les mesures d’inductance faible. Conservez les réglages de l’instrument et la configuration du montage lors de l’enregistrement du résultat.
Vérifiez si le moteur a été déconnecté du variateur et testé directement au niveau de ses bornes. Les mesures effectuées à travers des câbles, des filtres ou des composants électroniques connectés peuvent inclure des éléments extérieurs à l’enroulement du moteur.
Pourquoi la fréquence de mesure modifie la valeur indiquée
Une mesure pratique sur un moteur peut ne pas fournir une valeur d’inductance indépendante de la fréquence. Les pertes dans le noyau, les effets des courants de Foucault, les effets de proximité des enroulements, la capacité parasite et le modèle de l’instrument peuvent influencer le résultat.
L’inductance équivalente rapportée peut donc varier en fonction de la fréquence d’essai. Le sens et l’amplitude de cette variation dépendent de la conception et de la plage de mesure ; les acheteurs ne doivent pas supposer l’existence d’une correction universelle.
Les mesures effectuées à des fréquences différentes ne doivent pas être comparées, sauf si la fréquence d’essai et la convention de mesure sont précisées.
Ne remplacez pas automatiquement la fréquence PWM de l’entraînement par la fréquence d’essai LCR. Les formes d’onde de commutation, la polarisation de courant, la force contre-électromotrice et le mouvement du rotor ne sont pas reproduits par un simple essai en petit signal.
Précisez l’amplitude de test CA
Enregistrez l’amplitude de test CA sous forme de niveau de tension ou de courant, ainsi que le mode de test de l’instrument. Elle définit l’amplitude du signal de sondage.
Un faible signal CA caractérise généralement la réponse locale autour du point de fonctionnement magnétique existant. Sans polarisation CC, il ne montre pas comment l’inductance varie sous l’effet d’un courant moteur important.
Ne confondez pas l’amplitude de test CA avec le courant de polarisation CC. Le signal CA constitue la perturbation de mesure ; la polarisation CC établit le point de fonctionnement magnétique autour duquel cette perturbation est évaluée.
Un rapport reproductible comprend le type d’instrument, le mode série ou parallèle, la fréquence, l’amplitude CA, la polarisation CC si elle est utilisée, la compensation du dispositif de fixation et le raccordement des bornes.
Une mesure LCR reste un résultat défini pour les petits signaux, et non une cartographie complète de la vitesse, du couple, du courant et de la position du rotor.
Identification de la position du rotor et de l’inductance des axes d/q
Pourquoi la position du rotor influence-t-elle l’inductance ?
Le rotor modifie le trajet magnétique perçu par le stator lorsqu’il tourne. Lorsque le rotor présente une saillence magnétique, la réluctance varie le long des axes du rotor et l’inductance mesurée peut varier en fonction de la position angulaire.
Une seule mesure à rotor bloqué ne peut décrire qu’une seule position. Elle ne doit pas être présentée comme indépendante de la position, à moins que la conception et les données de mesure ne corroborent cette interprétation.
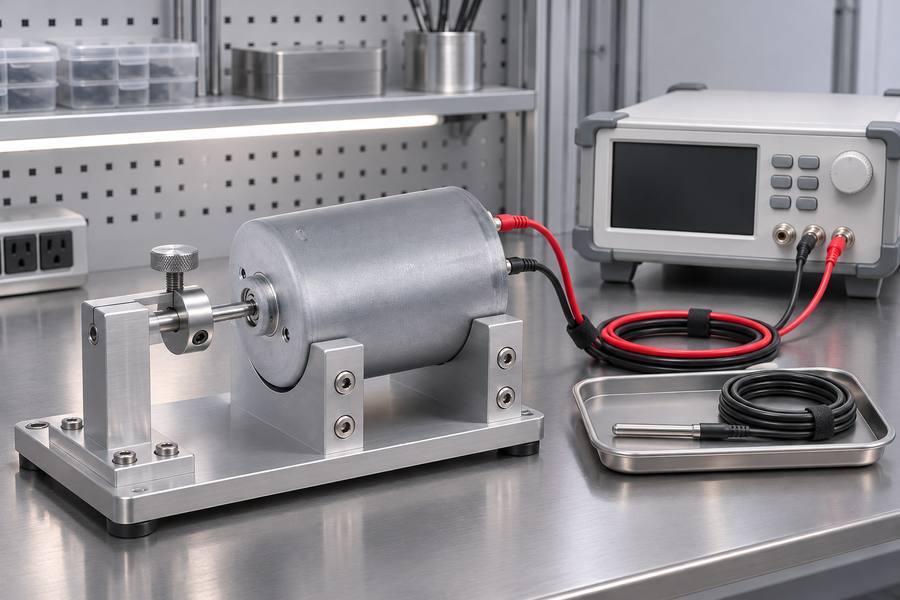
La référence angulaire doit être explicite. L’angle mécanique décrit la rotation physique ; l’angle électrique tient compte du nombre de paires de pôles et se répète à chaque cycle électrique.
Pour un moteur comportant plusieurs paires de pôles, un mouvement mécanique donné correspond à une variation d’angle électrique plus importante. Enregistrez le nombre de paires de pôles et la référence zéro choisie.
Comprendre l’inductance des axes d et q
Dans un modèle orienté rotor, l’axe d s’aligne sur la référence de flux des aimants permanents. L’axe q est décalé de 90 degrés électriques par rapport à l’axe d.
L’inductance de l’axe direct, Ld, et l’inductance de l’axe en quadrature, Lq, décrivent la réponse des enroulements le long de ces axes. Il s’agit de paramètres du modèle, et non de désignations pour des mesures effectuées à des positions mécaniques arbitraires.
Dans un moteur présentant une saillence appréciable, Ld et Lq peuvent différer. Dans une conception à faible saillence, elles peuvent être plus proches, mais les acheteurs doivent s’appuyer sur des données documentées plutôt que de supposer qu’elles sont égales.
Cette distinction est importante lorsqu’un variateur utilise un contrôle de courant orienté rotor. Une valeur scalaire unique peut convenir à un modèle simplifié, mais ne peut pas représenter un comportement dépendant de l’axe lorsque cette différence affecte les calculs de commande.
Il convient de déterminer comment Ld et Lq ont été obtenues. Les essais à rotor bloqué, la caractérisation du lien de flux et l’identification des paramètres peuvent produire des résultats qui ne sont pas directement comparables sans conventions cohérentes.
Quelles informations sur la position du rotor les acheteurs doivent-ils demander ?
- Référence angulaire : identifiez la position zéro électrique et sa relation avec le rotor.
- Nombre de paires de pôles : Indiquez le nombre utilisé pour convertir l’angle mécanique en angle électrique.
- Positions d’essai : consigner les positions couvertes et indiquer si le rotor était bloqué.
- Convention d’axes : définir l’orientation des axes d et q ainsi que la convention des signes.
- Paramètres communiqués : préciser si les résultats correspondent à l’inductance aux bornes ou à des valeurs Ld et Lq distinctes.
Si l’inductance varie en fonction de l’angle du rotor, demandez une couverture de positions suffisante pour mettre en évidence les variations pertinentes pour le modèle visé. Ne transformez pas une seule mesure en carte angulaire complète par simple supposition.
Évaluation du biais de courant, de la saturation magnétique et du type d’inductance
Comment le courant de polarisation influence l’inductance du moteur
Le courant statorique établit un point de fonctionnement magnétique. À mesure que le courant augmente, certaines parties du circuit magnétique peuvent s’approcher de la saturation, modifiant ainsi la relation entre le courant supplémentaire et le lien de flux.
L’inductance mesurée sans polarisation en courant continu peut donc différer de la valeur observée autour d’un point de fonctionnement en charge. Cette différence dépend de la conception magnétique, du sens du courant, de la position du rotor et de la définition de l’inductance.
Une caractérisation utile sépare la petite perturbation CA de la polarisation CC. La polarisation établit le point de fonctionnement ; le signal CA mesure la réponse locale autour de celui-ci.
Un résultat LCR à polarisation nulle sert de référence, et non de valeur garantie au courant nominal ou de crête. Demandez les données de courant de fonctionnement lorsque le modèle d’entraînement dépend de la saturation.
Inductance incrémentale vs inductance apparente
L’inductance incrémentale décrit la pente locale du lien de flux en fonction du courant autour d’un point de fonctionnement spécifié. Dans une description simplifiée à un seul axe, il s’agit de la dérivée du lien de flux par rapport à une petite variation de courant.
L’inductance apparente, ou sécante, décrit une relation de lien de flux par rapport à une référence donnée. La référence est importante car les aimants permanents contribuent au lien de flux même lorsque le courant statorique est nul.
Diviser le lien de flux total par le courant sans tenir compte du décalage de flux dû aux aimants permanents peut donner un résultat trompeur. Le fournisseur doit préciser comment le flux lié aux aimants et la condition de référence sont pris en compte.
Ces deux définitions peuvent différer lorsque le circuit magnétique est non linéaire. Aucune ne doit être indiquée simplement comme « inductance du moteur » sans précision quant à l’étiquette, aux conditions de courant et à la convention de calcul.
La définition requise dépend du modèle de moteur et de la méthode de commande. Il convient de préciser la grandeur utilisée par le modèle visé plutôt que d’exiger une étiquette d’inductance universelle.
Inductance dépendante du courant et saturation croisée
Dans un modèle orienté rotor, les courants des axes d et q peuvent influencer conjointement l’état magnétique. Une variation d’une composante de courant peut modifier la réponse incrémentale associée à l’autre axe.
Cette interaction est appelée « saturation croisée ». Lorsque ce phénomène est significatif, des valeurs fixes de Ld et Lq peuvent ne pas représenter l’ensemble de la plage de fonctionnement.
Demandez si les données sont mesurées à polarisation nulle, à des points de courant sélectionnés ou selon une carte dépendante du courant. Précisez si les valeurs sont incrémentielles ou apparentes et si les termes de couplage croisé sont inclus.
Une carte dépendante du courant est pertinente lorsque la plage de fonctionnement prévue atteint des conditions où la saturation ou l’interaction entre les axes affecte la précision de la régulation. Demandez le niveau de détail requis par le modèle de moteur réel.
Vérifier les conditions de température, les tolérances d’inductance et les variations de production
Comprendre l’influence de la température sur l’inductance
La température affecte plusieurs aspects du comportement électrique et magnétique du moteur. La résistance des enroulements varie en fonction de la température des conducteurs, tandis que les matériaux magnétiques et les aimants permanents peuvent également réagir à la température.
Une variation mesurée de l’impédance ne signifie pas automatiquement que l’inductance a varié dans la même proportion. La résistance, les propriétés magnétiques et la modélisation des instruments peuvent toutes influencer le résultat affiché.
Enregistrez la température des enroulements et, le cas échéant, celle du rotor ou des composants magnétiques. La température ambiante seule peut ne pas suffire à décrire l’état du moteur après son fonctionnement ou sa stabilisation thermique.
Les données à température ambiante sont utiles à des fins de comparaison initiale, mais ne doivent pas être présentées comme des paramètres en condition de fonctionnement à chaud. Si le modèle d’entraînement nécessite des valeurs de température de fonctionnement, définissez comment celles-ci seront mesurées ou déterminées.
Évaluation des tolérances d’inductance et des variations de fabrication
L’inductance peut varier d’un moteur à l’autre, car le positionnement des enroulements, la géométrie des bobines, l’entrefer, les propriétés des matériaux magnétiques et les dimensions d’assemblage varient lors de la production.
L’impact du positionnement des enroulements, de la géométrie des bobines, des dimensions de l’entrefer, des propriétés des matériaux magnétiques et des tolérances d’assemblage sur l’inductance mesurée varie en fonction du circuit magnétique et de la construction du moteur.
Distinguez la valeur nominale, la plage de production autorisée et l’incertitude de mesure. Elles répondent à des questions différentes et ne doivent pas être regroupées en une seule tolérance non explicite.
L’incertitude de mesure décrit le degré de confiance dans un résultat obtenu selon la procédure indiquée. La variation de production décrit les différences entre des moteurs physiques mesurés correctement à l’aide de cette même procédure.
Le résultat obtenu sur un prototype ne permet pas de déterminer la distribution de production. Pour les commandes récurrentes, convenez d’un échantillonnage, de limites d’acceptation et du traitement des résultats proches de ces limites.
Évitez d’inventer une tolérance d’inductance universelle. Définissez la plage acceptable en fonction de la conception du moteur, de la sensibilité de l’entraînement, des exigences de l’application et des capacités de fabrication démontrées.
Établir des conditions de test d’inductance reproductibles
La répétabilité ne dépend pas uniquement de l’instrument. Le contact des bornes, la disposition des fixations, l’angle du rotor, la fréquence, l’amplitude du signal, la polarisation en courant continu et la température doivent rester constants.
Si les mesures divergent, comparez d’abord les définitions et les configurations. Répéter un essai sans corriger une connexion de borne différente ou une référence de rotor différente peut reproduire l’écart plutôt que d’en identifier la cause.
Conservez l’identification du moteur et le lot de production avec chaque résultat. Cela permet de distinguer un écart spécifique à une unité d’un changement dans le processus d’essai ou d’une tendance de fabrication plus générale.
- Configuration de l’essai : conservez les schémas de raccordement, les réglages des instruments et les enregistrements de compensation des fixations.
- État du moteur : consignez la température des enroulements, la position du rotor et les connexions électriques externes.
- Traçabilité : associez chaque mesure à un identifiant de moteur ou de lot ainsi qu’à la date du test.
- Critères d’acceptation : comparez les résultats à une plage convenue en utilisant la même convention.
Appliquer les données d’inductance au PWM, au contrôle du courant et à l’adaptation du variateur
Comprendre la relation entre l’inductance et l’ondulation de courant PWM
L’inductance s’oppose aux variations rapides du courant d’enroulement. Pour une tension nette donnée aux bornes de l’élément inductif, une inductance applicable plus élevée produit une variation de courant plus faible sur le même intervalle.
La relation suivante est illustrative :
Δi ≈ (VL × Δt) / L
Ici, Δi représente la variation de courant, VL est la tension nette approximativement constante aux bornes de l’élément inductif, Δt est l’intervalle et L est l’inductance à ce point de fonctionnement.
Cette approximation suppose que la tension et l’inductance restent pratiquement constantes pendant l’intervalle. Dans un modèle de phase de moteur, VL correspond à la tension nette après prise en compte de la chute de tension résistive et de la force contre-électromotrice (FCE), et non pas automatiquement à la tension totale du bus CC.
L’ondulation PWM réelle dépend de l’état de commutation, de la tension du bus CC, de la modulation, de l’intervalle de service, de la FCE, du courant, de la position du rotor et du raccordement des enroulements. Si l’inductance varie en fonction du courant, la valeur incrémentielle correspondante peut s’avérer plus utile qu’une valeur nominale à biais nul.
Il ne s’agit pas d’une prédiction complète de l’ondulation ni d’une règle universelle concernant la fréquence de commutation ; l’estimation nécessite de connaître les états réels de la tension d’entraînement et les conditions de fonctionnement du moteur.
Relation entre l’inductance, la configuration de la boucle de courant et l’identification des paramètres
L’inductance et la résistance influencent la rapidité avec laquelle le courant d’enroulement réagit à la tension appliquée. Dans un circuit RL en série simplifié, la constante de temps est τ = L/R, à condition que L et R se rapportent au même circuit équivalent et à la même condition.
Cette expression constitue une référence de premier ordre, et non un modèle complet de commande de moteur. Un moteur entraîné implique également une force contre-électromotrice, la position du rotor, les limites de tension du variateur, les délais d’échantillonnage et de calcul, ainsi que la structure de commande choisie.
Le réglage de la boucle de courant ne peut pas être déterminé sur la seule base de l’inductance. Le modèle nécessite des définitions cohérentes de la résistance et de l’inductance, ainsi que la plage de tension, la plage de courant et les contraintes de temps propres à l’application.
L’identification des paramètres peut également s’appuyer sur le lien de flux, le nombre de paires de pôles et les valeurs Ld/Lq orientées rotor. Ces paramètres nécessitent des conventions d’axes, des conditions de température et des définitions de courant compatibles ; le fait de mélanger des données entre phases avec un modèle basé sur les phases peut invalider le résultat.
Il convient de distinguer les paramètres mesurés du moteur des valeurs estimées par un variateur pendant le fonctionnement. Une estimation dépend de sa procédure d’identification et de son point de fonctionnement ; elle ne doit donc pas remplacer tacitement les données fournies par le fournisseur.
Préparer les données d’inductance du moteur requises avant l’adaptation du variateur
Le dossier d’approvisionnement doit préciser la grandeur électrique, les conditions d’essai, la convention de raccordement et l’identité traçable du moteur.
| Catégorie de données | Informations à demander |
| Configuration des enroulements | Étoile ou triangle, bornes de phase, chemins parallèles |
| Définition de l’inductance | Phase, ligne à ligne, propre, mutuelle, Ld ou Lq |
| Méthode de mesure | Méthode par instrument et convention série ou parallèle |
| Conditions d’essai | Fréquence, amplitude du courant alternatif, compensation du dispositif de fixation |
| Position du rotor | Référence angulaire, nombre de paires de pôles, positions d’essai |
| Conditions de courant | Polarisation en courant continu, points de courant de fonctionnement, données de saturation |
| Type d’inductance | Incrémentale ou apparente, avec convention de calcul |
| Température | Températures des enroulements et des composants magnétiques concernés |
| Variation de fabrication | Valeur nominale, plage convenue, variation de l’échantillon |
| Exigences relatives à l’entraînement | Plage du bus CC, plage de courant, méthode de commande, conditions PWM |
Avant validation, comparez la fiche technique du moteur avec les champs de paramètres requis par le modèle d’entraînement prévu. Vérifiez que les grandeurs de phase et entre phases, les références d’axe et les définitions d’inductance sont cohérentes.
Si une valeur requise n’est pas disponible, indiquez-la comme non vérifiée plutôt que de la déduire d’une mesure sans rapport. Demandez des précisions ou convenez d’une méthode de caractérisation avant de l’utiliser pour la configuration du variateur.
Pour la réception, convenez à l’avance du raccordement, des conventions de mesure, de la fréquence, de l’amplitude, de la position du rotor, de la température et de toute polarisation en courant continu. Définissez la valeur nominale et la plage autorisée après avoir pris en compte la sensibilité du variateur et la capacité de production démontrée.
Conservez ensemble les relevés d’origine, les valeurs calculées, les hypothèses de conversion et la révision de l’homologation. Toute modification apportée au raccordement des enroulements, à la construction du rotor ou à la méthode d’essai convenue doit donner lieu à une révision avant la validation des réglages de l’entraînement.
