
Ein sensorloser Inrunner-Motor sollte eine bereits laufende Pumpe wieder anlaufen lassen, indem er die tatsächliche Rotorbewegung erfasst, die Drehrichtung und – falls erkennbar – die elektrische Phase ermittelt und anschließend den Umrichterausgang synchronisiert, bevor er ein begrenztes Drehmoment anlegt.
Im Gegensatz zu einem Start aus dem Stillstand muss dieser Vorgang eine schwache Gegen-EMK, hydraulischen Rückfluss, Drucktransienten, zurückgewonnene Gleichstrom-Bus-Energie und Energierückgewinnung berücksichtigen. Die Fähigkeit zum Fliegstart erfordert die Unterstützung durch die Steuerung und eine Anwendungsvalidierung.
Warum unterscheidet sich der Neustart einer rotierenden Pumpe vom Start aus dem Stillstand?
Eine Pumpe hört nicht unbedingt auf, sich zu drehen, wenn ihr Motorantrieb abgeschaltet wird. Der Rotor, das Laufrad und die sich bewegende Flüssigkeit können genügend Energie speichern, um die Drehung aufrechtzuerhalten, nachdem das elektrische Drehmoment weggefallen ist.
Was passiert, wenn eine Pumpe nach dem Abschalten weiterläuft?
Während des normalen Auslaufvorgangs verringern mechanische Reibung und hydraulischer Widerstand allmählich die Drehzahl. Druckunterschiede über die Pumpe hinweg können jedoch das Laufrad weiter antreiben oder dessen Drehrichtung umkehren.
Die Motorsteuerung kann daher auf einen Rotor treffen, der sich mit unbekannter Drehzahl und unter einem unbekannten elektrischen Winkel bewegt. Der zuvor vorgegebene Drehzahlbefehl kann nach einer Unterbrechung die tatsächliche Rotorposition nicht mehr ermitteln.
Das Anlegen der Umrichterleistung ohne Berücksichtigung der bestehenden Drehbewegung kann zu erheblichen Stromtransienten führen. Je nach Phasenbeziehung kann der Motor unerwartet beschleunigen, abbremsen oder kurzzeitig Energie erzeugen.
Wie unterscheidet sich ein fliegender Anlauf von einem stationären Anlauf?
Bei einem herkömmlichen sensorlosen Anlauf wird möglicherweise zunächst die Rotorausrichtung vorgenommen, gefolgt von einer kontrollierten Beschleunigung im offenen Regelkreis. Dieser Ansatz setzt voraus, dass der Rotor stillsteht oder dass seine anfängliche Bewegung anderweitig gesteuert wird.
Der fliegende Anlauf, auch „Catch-on-the-Fly“ genannt, versucht stattdessen, die vorhandene Bewegung zu erkennen und den Umrichter zu synchronisieren, bevor das normale Antriebsdrehmoment aufgebaut wird.
Impulse zur Ausrichtung im Stillstand dürfen nicht blind angewendet werden, während sich eine Pumpe dreht. Sie können ein entgegengesetztes Drehmoment erzeugen, den Hydraulikfluss stören oder übermäßigen elektrischen Strom verursachen.
Wichtig ist, dass ein sensorloser Betrieb nicht automatisch eine „Flying-Start“-Fähigkeit bedeutet. Der Regler muss ausdrücklich die Erkennung eines rotierenden Rotors, die Synchronisation sowie eine angemessene Wiederherstellung bei fehlgeschlagener Erkennung unterstützen.
Wie kann ein sensorloser Antrieb die Rotorbewegung vor dem Neustart erkennen?
Ein sensorloser Antrieb schätzt die Rotorposition, ohne auf einen speziellen mechanischen Positionssensor angewiesen zu sein. Bei Anwendungen mit Wiederanlauf bei rotierendem Rotor entscheidet die Qualität dieser Schätzung darüber, ob das Drehmoment vorhersehbar angelegt werden kann.
Wie gibt die Gegen-EMK Aufschluss über Rotordrehrichtung und -drehzahl?
Wenn sich der Permanentmagnet-Rotor dreht, induziert der sich ändernde Magnetfluss durch elektromagnetische Induktion im Motor eine Gegen-EMK in den stationären Statorwicklungen. Seine elektrischen Eigenschaften enthalten Informationen über die Rotordrehzahl und die magnetische Position.
Mit geeigneter Messhardware kann eine Steuerung die Phasen-Spannungs-Beziehungen beobachten oder mithilfe eines Schätzverfahrens die Drehrichtung, die elektrische Drehzahl und die elektrische Rotorphase ableiten.
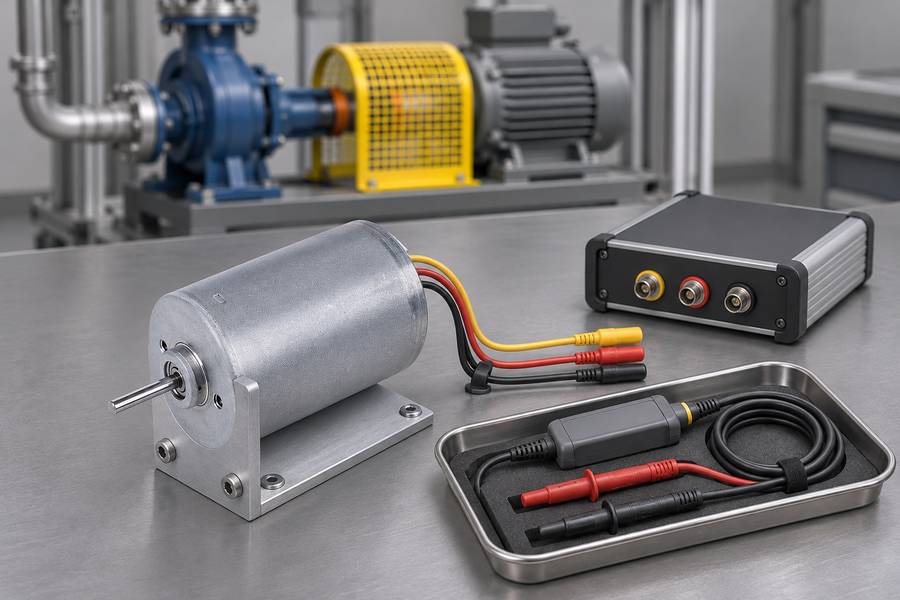
Die mechanische Drehzahl und die elektrische Frequenz stehen über die Anzahl der Rotorpolpaare in Beziehung zueinander. Der Schätzer muss die korrekte Motorkonfiguration verwenden, um die gemessene elektrische Bewegung zu interpretieren.
Eine zuverlässige Erkennung hängt auch von der Messanordnung des Umrichters ab. Anschlussspannungen, Schaltzustände, Filterung und verfügbare Beobachtungsintervalle beeinflussen, welche Informationen die Steuerung gewinnen kann.
Warum ist die Rotorerkennung bei niedrigen Drehzahlen schwierig?
Die Amplitude der Gegen-EMK nimmt im Allgemeinen mit sinkender Drehzahl ab. Bei ausreichend niedrigen Drehzahlen kann es schwierig werden, das Nutzsignal von Messrauschen und Schätzfehlern zu unterscheiden.
Elektrischer Widerstand, Induktivität, Temperatur und Filterung können die Schätzgenauigkeit beeinflussen. Diese Effekte gewinnen besonders an Bedeutung, wenn das verfügbare Signal schwach ist oder sich schnell ändert.
Eine unzuverlässige Drehzahlschätzung darf nicht als bestätigter Stillstand interpretiert werden. Eine sich langsam drehende Pumpe kann immer noch über genügend mechanische Bewegung verfügen, um eine stationäre Ausrichtung ungeeignet zu machen.
Es gibt keine allgemeingültige Mindestdrehzahl, ab der ein sensorloser Fliegender Start zuverlässig ist. Der nutzbare Erkennungsbereich hängt vom Motor, dem Umrichter, dem Algorithmus und den Betriebsbedingungen ab.
Wie unterscheiden sich sensorfreie Sechs-Schritt- und FOC-Regler?
Sowohl die Sechs-Schritt-Kommutierung als auch die feldorientierte Regelung benötigen Rotorinformationen, nutzen diese Informationen jedoch während der Synchronisation und der anschließenden Drehmomenterzeugung unterschiedlich.
- Sechs-Schritt-Kommutierung: Der Regler muss einen geeigneten Kommutierungssektor, eine Richtung und einen Zeitpunkt identifizieren, bevor er ein geregeltes Drehmoment aufbaut. Techniken zur Erfassung des Nulldurchgangs der Gegen-EMK erfordern geeignete elektrische Messbedingungen.
- Feldorientierte Regelung: Der Regler benötigt eine ausreichend genaue Schätzung des elektrischen Winkels, um seinen Referenzrahmen für die Stromregelung an das rotierende Magnetfeld auszurichten.
- Initialisierung des Beobachters: Schätzverfahren müssen einen verwertbaren Rotorzustand ermitteln, bevor die normale Regelung im geschlossenen Regelkreis wieder aufgenommen werden kann. Ihr Verhalten hängt vom implementierten Algorithmus ab.
- Startfähigkeit: Weder der Sechs-Schritt- noch der FOC-Betrieb garantieren die Unterstützung eines fliegenden Starts ohne eine geeignete Reglerstrategie und validierte Hardware.
Die breitere Kategorie der bürstenlosen Gleichstrommotoren umfasst verschiedene Motor- und Reglerkonfigurationen. Ingenieure müssen daher die tatsächliche Kommutierungsarchitektur überprüfen, anstatt von einem identischen Wiederanlaufverhalten auszugehen.
Wie sieht die korrekte Flying-Start-Sequenz für eine rotierende Pumpe aus?
Eine geeignete Wiederanlaufsequenz trennt die Freigabeprüfungen, die Erkennung des Rotorzustands, die elektrische Synchronisation und die Drehmomentrückgewinnung voneinander. Die Kombination dieser Schritte ohne definierte Bedingungen erschwert es, unerwartetes Motorverhalten zu verhindern.
Schritt 1 – Überprüfung der Wiederanlaufgenehmigung und der Betriebsbereitschaft des Antriebs
Bevor ein Rotoreinfang versucht wird, muss der Regler feststellen, dass die Stromversorgung, die Schutzbedingungen und der hydraulische Prozess einen Neustart zulassen.
Die Gleichstrom-Sammelschienenspannung, die Betriebsbereitschaft des Umrichters, die Strommessung und relevante Antriebsfehler sollten überprüft werden. Auch der Hydraulikdruck und der Zustand der Ventile können darüber entscheiden, ob ein Neustart zulässig ist.
Die Wiederherstellung der Stromversorgung allein sollte nicht zu einem automatischen Drehmomentbefehl führen. Die Neustartlogik muss zwischen einer autorisierten Prozessanforderung und der Wiederherstellung nach einer Schutzabschaltung unterscheiden.
Schritt 2 – Ermittlung des tatsächlichen Rotorzustands
Wenn ein Neustart zulässig ist, sollte die Steuerung ermitteln, ob sich der Rotor vorwärts, rückwärts oder mit einer Drehzahl bewegt, bei der keine zuverlässige Erkennung möglich ist.
Bei einer auf Gegen-EMK basierenden Erfassung ermittelt der Antrieb Richtungs-, elektrische Drehzahl- und Phaseninformationen, sobald das Signal ausreichend beobachtbar ist. Die Schätzwerte müssen konsistent bleiben, bevor die Synchronisation fortgesetzt wird.
Die Steuerung sollte die gemessene oder geschätzte Bewegung nicht durch die zuletzt befohlene Drehzahl ersetzen. Ein hydraulischer Rückfluss kann zu einer Rotorrichtung führen, die sich völlig vom vorherigen Befehl unterscheidet.
Wenn Richtung oder elektrische Phase nicht zuverlässig ermittelt werden können, darf die Drehmomentaufnahme nicht über einen angenommenen Fliegstart-Zustand erfolgen. Die Steuerung benötigt eine definierte Ausweichlösung.
Schritt 3 – Synchronisieren des Umrichters mit dem laufenden Motor
Sobald die Rotorbewegung bekannt ist, muss der Umrichter einen elektrischen Ausgangszustand herstellen, der mit der bestehenden Drehung des Motors kompatibel ist, bevor er ein nennenswertes Drehmoment aufbaut.
Die Synchronisation umfasst die Abstimmung von elektrischer Frequenz, Phase und der effektiven angelegten Spannung im Verhältnis zur Gegen-EMK. Die genaue Umsetzung hängt von der Reglerarchitektur ab.
Im FOC-Betrieb kann eine falsche Winkelschätzung den Stromfluss zwischen drehmomenterzeugenden und anderen Komponenten fehlleiten. Im Sechs-Schritt-Betrieb kann ein falscher Kommutierungszeitpunkt ähnliche Störungen verursachen.
Die Synchronisation sollte daher durch geeignete elektrische Rückkopplung überprüft werden. Eine Drehzahlschätzung allein belegt nicht, dass der Umrichter für die kontrollierte Drehmomenterzeugung bereit ist.
Schritt 4 – Anlegen eines strombegrenzten Drehmoments und Wiederherstellen der Drehzahl
Nach der Synchronisation kann der Regler ein Drehmoment innerhalb definierter Stromgrenzen anlegen. Der Übergang sollte abrupte Beschleunigungen oder Bremsvorgänge vermeiden, solange das Hydrauliksystem aktiv bleibt.
Die Trägheit der Pumpe beeinflusst, wie schnell sich die Drehzahl bei verfügbarem Drehmoment ändern kann. Hydraulische Druck- und Durchflussbedingungen können zusätzliche Einschränkungen auferlegen, die über die elektrischen Leistungsgrenzen des Motors hinausgehen.
Der Drehmomentbefehl sollte nur dann in Richtung des erforderlichen Betriebspunkts übergehen, solange Strom, Spannung und Rotorschätzung innerhalb akzeptabler Grenzen liegen. Eine Strombegrenzung allein kann die hydraulische Sicherheit nicht gewährleisten.
Schritt 5 – Stabilen Betrieb überprüfen
Eine erfolgreiche Erfassung erfordert mehr als nur eine vorübergehende Erhöhung der Drehzahl. Der Regler muss eine geeignete Kommutierung oder Schätzungen des elektrischen Winkels aufrechterhalten, während sich die Pumpe ihrem gewünschten Betriebszustand nähert.
Überwachen Sie den gemessenen Motorstrom, die Gleichstrom-Sammelschienenspannung, die geschätzte Drehzahl und relevante hydraulische Signale. Unerwartete Stromschwankungen, eine instabile Drehzahlschätzung oder abnormale Druckänderungen erfordern eine Untersuchung.
Bei Verlust der Synchronisation sollte der Antrieb eine validierte Schutzreaktion auslösen. Die gewählte Reaktion muss berücksichtigen, ob Freilauf, Drehmomentabfall oder kontrollierte Verzögerung hydraulisch akzeptabel sind.
Was sollte geschehen, wenn der Rotorzustand nicht zuverlässig erfasst werden kann?
Eine schwache Gegen-EMK stellt während des fliegenden Anlaufs einen kritischen Entscheidungspunkt dar. Der Antrieb weiß möglicherweise, dass ein Neustart angefordert wurde, verfügt jedoch nicht über ausreichende Informationen, um eine sichere Synchronisation durchzuführen.
Erkennen einer schwachen oder unzuverlässigen Drehzahlrückmeldung
Im Nah-Stillstand liefern Spannungsmessungen möglicherweise unzureichende Informationen für eine zuverlässige Schätzung des elektrischen Winkels. Sich schnell ändernde Drehzahlen oder elektrische Störungen können ebenfalls die Zuverlässigkeit der Schätzung beeinträchtigen.
Der Regler sollte zwischen einem bestätigten Stillstand und einem unbekannten Rotorzustand unterscheiden. Diese Zustände erfordern unterschiedliche Startentscheidungen, selbst wenn die gemessene Gegen-EMK gering erscheint.
Für den jeweiligen Antrieb und Motor müssen Akzeptanzkriterien für die Signalqualität und die Schätzstabilität festgelegt werden. Ein universeller Schwellenwert für Spannung oder Drehzahl wäre irreführend.
Auswahl einer sicheren Fallback-Wiederanlaufmethode
Wenn die Erfassung der Rotordrehung nicht verfügbar ist, kann die Steuerung die Rotorbewegung weiterhin beobachten, das Auslaufen zulassen oder eine andere validierte Erkennungsmethode verwenden, die von ihrer Hardware unterstützt wird.
Ein herkömmlicher Stillstandsstart ist erst dann angemessen, wenn die erforderlichen Stillstandsbedingungen festgestellt wurden und das Hydrauliksystem diese Startsequenz zulässt.
Das Abwarten einer festgelegten Zeitspanne beweist nicht zwangsläufig, dass die Pumpe zum Stillstand gekommen ist. Ein druckgetriebener Rückfluss kann die Drehung aufrechterhalten oder nach einem scheinbar normalen Auslaufintervall eine Drehrichtungsumkehr verursachen.
| Zustand des Rotors | Mögliche Reaktion beim Neustart | Hauptanliegen |
| Vorwärtsdrehung mit zuverlässiger Einschätzung | Synchronisieren und begrenztes Drehmoment anlegen | Strom- und Drehmomenttransienten |
| Drehung bei niedriger Drehzahl mit ungewisser Schätzung | Beobachtung fortsetzen oder validierten Fallback verwenden | Unzuverlässige elektrische Phase |
| Bestätigter Stillstand | Zugelassene stationäre Inbetriebnahme verwenden | Anlauflast und hydraulische Bedingungen |
| Drehrichtungsumkehr | Hydraulischen Zustand vor der Wiederinbetriebnahme prüfen | Entgegengesetztes Drehmoment und Druckstörungen |
| Unbekannte Drehrichtung oder instabile Schätzung | Drehmoment sperren, bis der Zustand behoben ist | Unkontrollierte Reaktion des Motors |
| Synchronisation während des Neustarts verloren | Validierte Schutzmaßnahme ausführen | Unerwartetes Bremsen oder übermäßiger Strom |
Diese Reaktionen stellen technische Optionen dar und sind kein universeller Regelalgorithmus. Jeder Übergang erfordert definierte Freigabebedingungen und eine Überprüfung anhand der tatsächlichen Installation.
Wie wirken sich Rückströmung und hydraulische Bedingungen auf den Neustart einer rotierenden Pumpe aus?
Die elektrische Synchronisation kann nicht unabhängig vom hydraulischen Zustand der Pumpe bewertet werden. Ein Motor mag zwar elektrisch in der Lage sein, Drehmoment zu erzeugen, doch das angeschlossene Fluidsystem kann diese Aktion unzweckmäßig machen.
Warum kann sich eine Pumpe nach dem Abschalten rückwärts drehen?
Wenn der Druck auf der Druckseite den entgegenwirkenden hydraulischen Widerstand übersteigt, kann Flüssigkeit rückwärts durch die Pumpe fließen und deren Laufrad in umgekehrter Richtung antreiben.
Rückschlagventile können dieses Verhalten beeinflussen, jedoch müssen ihre tatsächlichen Schließcharakteristiken und ihre Einbaulage berücksichtigt werden. Das Vorhandensein eines Ventils bedeutet nicht, dass eine Rückwärtsdrehung ausgeschlossen ist.
Die Rohrleitungsführung, die statische Förderhöhe, der eingeschlossene Druck und die nachgeschalteten Anlagen beeinflussen die Richtung und Dauer der hydraulischen Bewegung. Diese Bedingungen können sich zwischen verschiedenen Betriebszuständen ändern.
Wie wirken sich Trägheit der Pumpe und Druckverhältnisse auf die Drehmomentrückgewinnung aus?
Die Trägheit von Rotor und Laufrad bestimmt einen Teil des Drehmoments, das zur Drehzahländerung erforderlich ist. Die strömende Flüssigkeit fügt hydraulische Effekte hinzu, die vom Strömungswiderstand und der Systemkonfiguration abhängen.
Eine abrupte Drehzahländerung kann Drucktransienten erzeugen, insbesondere wenn Ventile oder Durchflussdrosseln die Reaktionsgeschwindigkeit der Flüssigkeit begrenzen.
Ansaugdruck, Ansaugzustand und die verfügbare Flüssigkeitszufuhr beeinflussen ebenfalls den zulässigen Betrieb. Ein Neustart unter ungeeigneten Bedingungen kann zu Kavitation oder unzureichendem Durchfluss führen.
Ingenieure sollten das vorgeschlagene Beschleunigungsprofil des Motors anhand des Betriebsbereichs der Pumpe bewerten. Ein elektrisch reibungsloser Neustart ist nicht unbedingt ein hydraulisch zulässiger Neustart.
Wie sollte der Antrieb reagieren, wenn eine Rückwärtsdrehung erkannt wird?
Eine Rückwärtsdrehung erfordert eine ausdrücklich genehmigte Reaktion. Das sofortige Anlegen eines Vorwärtsdrehmoments erzeugt einen Widerstand zwischen dem elektromagnetischen Drehmoment des Motors und der bestehenden hydraulischen Bewegung.
Diese Wechselwirkung kann zu mechanischen Belastungen und Druckstörungen führen. Durch elektrisches Bremsen kann zudem Energie in die Gleichstrombusleitung zurückgeführt werden, was eine zusätzliche Einschränkung darstellt.
- Auslaufen lassen: Lassen Sie die Drehung erst dann abklingen, wenn das Hydrauliksystem das daraus resultierende Durchfluss- und Druckverhalten sicher auffangen kann.
- Hydraulischer Eingriff: Koordinieren Sie genehmigte Ventil- oder Absperrvorgänge, sofern die Anlage über geeignete Ausrüstung und Steuerungslogik verfügt.
- Kontrollierte Verzögerung: Aktives Bremsen sollte erst nach Bewertung von Drehmoment, Drucktransienten und dem verfügbaren Weg für die Rückspeisung in Betracht gezogen werden.
- Neustartunterdrückung: Eine Vorwärtsbeschleunigung ist zu verhindern, wenn der erkannte Zustand nicht durch eine validierte Wiederherstellungssequenz bewältigt werden kann.
Eine Rückwärtsdrehung sollte niemals als einfacher Fehler bei der Richtungsbefehlsgebung behandelt werden. Die hydraulische Drehquelle kann auch dann weiterwirken, wenn die Steuerung versucht, ihr entgegenzuwirken.
Wie wirken sich regenerative Energie und Stromunterbrechungen auf die Sicherheit beim Wiederanlauf aus?
Ein durchdrehender Permanentmagnetmotor kann unabhängig von einem vorgegebenen Motorbetriebszustand elektrische Energie erzeugen. Die Anordnung von Wechselrichter und Gleichstrombus bestimmt, wie diese Energie mit dem Antrieb interagiert.
Warum kann ein rotierender Motor Energie an den Gleichstrombus zurückführen?
Wenn ein elektromagnetisches Drehmoment der Rotorbewegung entgegenwirkt, kann mechanische Energie in elektrische Energie umgewandelt werden. Kontrollierte Verzögerung und extern angetriebene Drehung sind häufige Situationen, die einer Bewertung bedürfen.
Rückgeführte Energie kann die Gleichstrom-Bus-Spannung erhöhen, wenn das angeschlossene System diese nicht angemessen aufnehmen, zurückführen oder ableiten kann. Eine zu hohe Bus-Spannung kann Schutzabschaltungen auslösen oder unzureichend geschützte Geräte beschädigen.
Ein rotierender Motor lädt den Gleichstrombus nicht unter allen Bedingungen auf. Der tatsächliche Energiepfad hängt von der Größe der Gegen-EMK, der Bus-Spannung, der Wechselrichtertopologie und dem Schaltzustand ab.
Ingenieure müssen zwischen beabsichtigtem regenerativem Bremsen und unbeabsichtigtem Energiefluss während der Synchronisation unterscheiden. Beides erfordert Beachtung, doch ihre Regelmechanismen und Betriebsbedingungen können sich unterscheiden.
Was passiert, wenn die Antriebsstromversorgung ausfällt und wiederhergestellt wird?
Eine Pumpe kann sich weiterdrehen, während der Ausgang ihres Wechselrichters deaktiviert ist oder ihre Steuerelektronik nicht verfügbar ist. Der Rotorzustand bei Wiederherstellung der Stromversorgung kann erheblich vom vorherigen Zustand abweichen.
Die Deaktivierung des Motorausgangs, eine Unterbrechung der Steuerstromversorgung und ein vollständiger Versorgungsausfall sind keine gleichwertigen Ereignisse. Bei jedem dieser Fälle stehen unterschiedliche Mess-, Schutz- und Wiederanlauffunktionen zur Verfügung.
Je nach Wechselrichter-Hardware und elektrischen Bedingungen kann ein rotierender Motor den Gleichstrombus über vorhandene Strompfade beeinflussen, selbst wenn keine normalen Schaltbefehle vorliegen.
Nach der Wiederherstellung der Stromversorgung muss die Steuerung die Gültigkeit der Messwerte, die Betriebsfreigaben und die Informationen zum Rotorzustand erneut ermitteln. Es ist nicht angemessen, eine frühere Schätzung des Rotorwinkels ohne Überprüfung beizubehalten.
Wie sollten regenerative Energie und Gleichstrom-Bus-Grenzwerte gehandhabt werden?
Die elektrische Auslegung muss festlegen, wie mit zurückgewonnener Energie während der Verzögerung, der Rücklaufwiederherstellung und unerwarteter hydraulischer Antriebsbedingungen umgegangen wird.
Nicht jeder Antrieb kann Energie an die Versorgung zurückführen oder nennenswerte Rückspeiseleistung ableiten. Solche Funktionen müssen überprüft werden und dürfen nicht allein vom Motortyp ausgegangen werden.
- Überwachung der Bus-Spannung: Stellen Sie sicher, dass die Spannung während der Energieerfassung und der Drehmomentrückgewinnung innerhalb des zugelassenen Betriebsbereichs bleibt.
- Strombegrenzung: Wenden Sie während der Synchronisation und im regenerativen Betrieb geeignete Strombegrenzungen für Motor und Umrichter an.
- Energieumgang: Überprüfen Sie alle erforderlichen Ableitungs- oder Energierückführungsvorrichtungen im Hinblick auf die zu erwartenden Betriebsbedingungen.
- Fehlerreaktion: Definieren Sie das Schutzverhalten bei überhöhter Sammelschienen-Spannung, unzureichender Versorgungsspannung und instabiler elektrischer Synchronisation.
Eine Zwangsbremsung darf nicht ausschließlich zur Vereinfachung der Rotorerkennung eingesetzt werden. Ihre Zulässigkeit hängt vom elektrischen Energiepfad und dem hydraulischen Ansprechverhalten der Pumpe ab.
Welche Verriegelungen und Schutzfunktionen sind für einen sicheren Neustart erforderlich?
Die Wiederanlauffreigabe sollte die elektrische Betriebsbereitschaft mit den Prozessbedingungen und allen erforderlichen sicherheitsrelevanten Genehmigungen kombinieren. Eine gültige Rotorschätzung hebt einen aktiven Schutzzustand nicht auf.
Elektrische und motorische Schutzbedingungen
Die Betriebsbereitschaft des Antriebs umfasst eine zulässige Gleichstrom-Sammelschienenspannung, gültige Strommesswerte, geeignete Temperaturbedingungen sowie das Fehlen von Störungen, die die Drehmomenterzeugung verhindern.
Drehzahl- und Richtungsgrenzen müssen zudem der tatsächlichen Anlage entsprechen. Diese Grenzen können zwischen normalem Pumpbetrieb, zulässigem Auslaufen und genehmigten Wiederherstellungsvorgängen variieren.
Ein Synchronisationsverlust erfordert eine definierte Reaktion, einschließlich Bedingungen für die Drehmomentsperre und die anschließende Freigabe zum Neustart. Wiederholte automatische Versuche sollten nicht als akzeptabel angesehen werden.
Hydraulische und prozessbezogene Verriegelungen
Relevante Prozessprüfungen können Saugdruck, Druck, Ventilstellung, Ansaugstatus und Flüssigkeitsverfügbarkeit umfassen. Die erforderlichen Signale hängen von der Pumpe und der Anlage ab.
Eine Steuerung sollte den Motor nicht einfach deshalb beschleunigen, weil sein elektrischer Zustand akzeptabel ist. Auch der hydraulische Prozess muss die beabsichtigte Richtungs- und Drehzahländerung zulassen.
Herkömmliche Prozesssensoren dürfen ohne entsprechende Auslegung und Validierung nicht als sicherheitsrelevante Schutzeinrichtungen behandelt werden. Ihre Verwendung zur Betriebsüberwachung begründet keine Sicherheitsintegrität.
Genehmigungen für automatischen Neustart und Fehlerbehebung
Genehmigungen für die automatische Wiederherstellung sollten zwischen gewöhnlichen Betriebsunterbrechungen und Not-Aus-Schaltungen, Schutzabschaltungen sowie Störungen unterscheiden, die eine Überprüfung oder ein bewusstes Eingreifen des Bedieners erfordern.
Das Zurücksetzen einer Schutzfunktion darf nicht selbst einen unbeabsichtigten Anlauf verursachen. Wiederanlaufbefehle erfordern eine separate Autorisierung, die mit der Risikobewertung des Systems im Einklang steht.
Gespeicherter Hydraulikdruck, strömende Flüssigkeit, Rotorträgheit und elektrische Energie sollten in die Risikobewertung einbezogen werden, da gefährliche Bewegungen auch nach Wegfall des Drehmoments fortbestehen können.
Wie sollte ein sensorloser Neustart einer rotierenden Pumpe validiert werden?
Bei der Validierung des „Flying-Start“ müssen sowohl eine zuverlässige Motoraufnahme als auch ein akzeptables hydraulisches Verhalten nachgewiesen werden. Wird lediglich geprüft, ob der Motor die vorgegebene Drehzahl erreicht, werden potenziell schädliche Transienten übersehen.
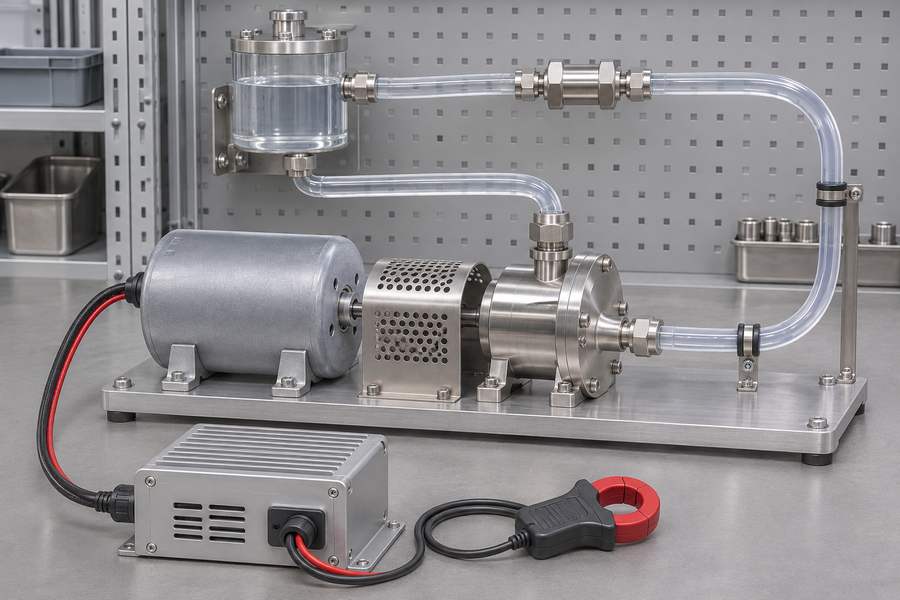
Prüfung verschiedener Rotordrehzahlbedingungen
Die Tests sollten repräsentative Vorwärtsdrehung, Unsicherheiten bei nahezu Null-Drehzahl sowie Rückwärtsdrehung abdecken, wenn ein Rückfluss möglich ist. Die ausgewählten Bedingungen müssen den erwarteten Betriebsbereich der Anlage widerspiegeln.
Eine zuverlässige Rotorerfassung sollte, soweit praktikabel, unabhängig überprüft werden. Eine unabhängige Drehzahl- oder Positionsreferenz während der Entwicklung kann Fehler aufdecken, die durch die eigenen Schätzungen des Reglers verdeckt werden.
Die Erfassung sollte nicht allein deshalb als erfolgreich gewertet werden, weil die Pumpe beschleunigt. Die elektrische Synchronisation, das Stromverhalten und die mechanische Reaktion müssen während des gesamten Übergangs akzeptabel bleiben.
Bewertung des elektrischen und hydraulischen Wiederanlaufverhaltens
Erfassen Sie bei jedem Neustart den Motorstrom, die Gleichstrom-Sammelschienenspannung, die geschätzte Drehzahl und relevante Reglerzustände. Führen Sie geeignete Druck- und Durchflussmessungen für die hydraulische Bewertung durch.
Vergleichen Sie das transiente Verhalten mit anwendungsspezifischen Akzeptanzgrenzen. Stromspitzen, Spannungsschwankungen, instabile Schätzwerte und ungewöhnliche Druckänderungen erfordern eine Überprüfung, bevor die Neustartlogik freigegeben wird.
Wenn keine direkte Drehmomentmessung an der Welle möglich ist, sollte der elektrische Strom allein nicht als vollständiger Nachweis für die mechanische Belastung herangezogen werden. Entsprechende ergänzende Messungen und technische Analysen bleiben weiterhin erforderlich.
Validierung von Stromausfall- und Fehlerbehebungsbedingungen
Bei Stromausfalltests sollte zwischen kurzen Versorgungsstörungen und Unterbrechungen unterschieden werden, die einen Reset des Reglers auslösen. Jedes Szenario erfordert möglicherweise unterschiedliche Initialisierungs- und Neustartberechtigungen.
Die Validierung sollte die Erkennung eines Rotorausfalls, Synchronisationsverlust, Spannungsfehler und unterbrochene Wiederherstellungssequenzen umfassen. Die Schutzreaktion ist ebenso wichtig wie die erfolgreiche Erfassung.
| Testbedingung | Wichtige Beobachtungen | Schwerpunkt der Abnahme |
| Vorwärtsdrehung bei niedriger Drehzahl | Gegen-EMK, geschätzter elektrischer Winkel und Drehzahl | Zuverlässige Erkennung oder sicherer Fallback |
| Vorwärtsdrehung bei höherer Drehzahl | Strom, Synchronisation, Drehmomentübergang | Gesteuerte Erfassung ohne unzulässige Transienten |
| Rückwärtsdrehung aufgrund von Rückstrom | Richtungsschätzung, Druck, Drehmomentantwort | Zugelassene Handhabung bei Rückwärtsdrehung |
| Unsicherheit bei nahezu Null-Drehzahl | Schätzgenauigkeit, Fallback-Übergang | Keine unzulässige stationäre Ausrichtung |
| Kurze Versorgungsunterbrechung | Wiederherstellung des Rotorzustands, Gleichstrom-Sammelschienenspannung | Korrekte Freigabe zum Neustart |
| Längere Stromunterbrechung | Steuerungs-Reset, Auslaufen, Bus-Wiederherstellung | Ermittlung des sicheren Anlaufzustands |
| Einschränkende hydraulische Bedingungen | Druck-, Durchfluss- und Beschleunigungsreaktion | Einhaltung der hydraulischen Betriebsgrenzen |
| Synchronisationsfehler | Strom, Busspannung, Schutzreaktion | Kontrollierte Fehlerbehandlung |
Die Validierungsmatrix identifiziert Bedingungen, die einer Untersuchung bedürfen, und stellt keine allgemeingültigen Zulassungskriterien dar. Zulässige Grenzwerte müssen sich aus der Auswahl von Motor, Steuerung, Pumpe und der hydraulischen Auslegung ergeben.
Wiederholen Sie repräsentative Tests unter den relevanten Temperatur-, Versorgungsspannungs- und Lastbedingungen. Eine einzelne erfolgreiche Messung garantiert noch keinen zuverlässigen Betrieb über den gesamten vorgesehenen Anwendungsbereich.
Was sollten Ingenieure bei der Auswahl eines sensorlosen Inrunner-Motors für eine Pumpe überprüfen?
Die Motorauswahl sollte bei den mechanischen und elektrischen Anforderungen der Pumpe ansetzen. Das Flugstartverhalten muss anschließend als eigenständige Funktion des Motor-Antriebs-Systems bewertet werden.
Elektrische und mechanische Anforderungen an den Motor
Wicklungseigenschaften, Widerstand, Induktivität, Gegen-EMK-Verhalten und die Anzahl der Polpaare beeinflussen die Kompatibilität mit der Steuerung. Der Antrieb muss für die gewählte Schätzmethode geeignete Motordaten verwenden.
Ingenieure sollten außerdem die Betriebsspannung, den zulässigen Strom, den Drehzahlbereich, die Temperatur und den Einschaltzeitanteil prüfen. Diese Anforderungen wirken sich sowohl auf den Normalbetrieb als auch auf den verfügbaren Betriebsbereich beim Neustart aus.
Zu den mechanischen Prüfpunkten gehören die Wellenkonfiguration, die Kupplungsgeometrie, die Lagerbelastung, die Montagegenauigkeit und Einbaubeschränkungen. Von der Pumpe ausgehende Kräfte können auch dann noch vorhanden sein, wenn das Motordrehmoment abgeschaltet ist.
Gian Transmission bietet Anpassungsoptionen für bürstenlose Gleichstrommotoren mit Innenläufer an, einschließlich anwendungsspezifischer elektrischer und mechanischer Schnittstellen. Diese Optionen können die Integration in Pumpenbaugruppen und kompatible Antriebe unterstützen.
Maßgeschneiderte Motorschnittstellen stellen jedoch keine modellspezifische Garantie für einen fliegenden Start dar. Die Wiederanlaufleistung hängt von der gesamten elektrischen Steuerung und der hydraulischen Anordnung ab.
Separat zu überprüfende Steuerungsfunktionen
Der ausgewählte Antrieb muss das erforderliche Verhalten beim Wiederanlaufen aus dem Drehzustand ausdrücklich unterstützen. Eine Angabe zur sensorlosen Regelung ist kein ausreichender Nachweis für die Fähigkeit zum Wiederanlaufen aus dem Drehzustand.
- Rotorerkennung: Überprüfen Sie die Erkennung von Vorwärts- und Rückwärtsbewegung unter den für die Anwendung relevanten Betriebsbedingungen.
- Synchronisation: Stellen Sie sicher, dass das gewählte Sechs-Schritt- oder FOC-Verfahren vor dem Drehmomentanstieg einen geeigneten Kommutierungszustand herstellen kann.
- Stromregelung: Überprüfen Sie die Verfügbarkeit einer geregelten Drehmomentrückgewinnung und geeigneter Strombegrenzungen.
- Ausweichverhalten bei niedrigen Drehzahlen: Stellen Sie fest, wie der Regler mit einer ungewissen Rotorposition umgeht, ohne blind eine stationäre Ausrichtung einzuleiten.
- Regenerativschutz: Überprüfen Sie die Überwachung des Gleichstrombusses und die verfügbaren Maßnahmen zum Umgang mit der Energie.
- Wiederherstellungslogik: Bestätigen Sie die Fehlerbehandlung, die Berechtigungen zur Leistungswiederherstellung und die Kompatibilität mit den erforderlichen Verriegelungen.
Erforderliche Anwendungsinformationen vor der Integration von Motor und Antrieb
Eine aussagekräftige Bewertung des Wiederanlaufs erfordert mehr als nur die Nenn Drehzahl und Nennspannung des Motors. Die technischen Unterlagen sollten beschreiben, wie sich die Pumpe verhält, wenn das Drehmoment ausfällt.
Halten Sie den Pumpentyp, die Trägheit von Rotor und Laufrad, den vorgesehenen Betriebsbereich, den Einschaltdauerfaktor sowie relevante gekoppelte mechanische Komponenten fest. Fügen Sie verfügbare hydraulische Betriebsdaten bei.
Dokumentieren Sie die Ansaug- und Druckbedingungen, möglichen Rückfluss, das Verhalten von Rückschlagventilen sowie zulässige Wiederanlaufzustände. Stellen Sie fest, ob externer Druck das Laufrad weiterhin antreiben kann.
Die elektrische Dokumentation sollte die Antriebsarchitektur, die Motorparameter, die Versorgungsanordnung, die Sensorausstattung und die zu erwartenden Unterbrechungsbedingungen enthalten. Diese Details legen die Rahmenbedingungen für die Bewertung der Steuerung fest.
Abschließende technische Prüfungen und Abnahmeprotokolle für den Neustart
Vor der Freigabe eines automatischen Fliegstarts sollte das technische Personal ein kontrolliertes Abnahmeprotokoll führen, in dem jede erforderliche Wiederanlaufbedingung mit ihrer jeweiligen Überprüfungsmethode verknüpft ist.
- Motorkennung: Erfassen Sie die genehmigten Motorspezifikationen, Wicklungsdaten, die Anzahl der Polpaare sowie Zeichnungen der mechanischen Schnittstellen.
- Steuerungskonfiguration: Halten Sie die gewählte Steuerungsmethode, die verifizierten Funktionen für den fliegenden Anlauf, die Strombegrenzungen und die genehmigten Wiederherstellungseinstellungen fest.
- Abnahme der Erkennung: Dokumentieren Sie die Bedingungen, unter denen die Schätzungen der Rotordrehrichtung, Drehzahl und elektrischen Phasen als zuverlässig gelten.
- Hydraulische Grenzwerte: Halten Sie zulässige Drücke, Durchflussmengen, Ventilzustände, Bedingungen für Rückwärtsdrehung und Beschleunigungsbeschränkungen fest.
- Elektrischer Schutz: Dokumentieren Sie die Betriebsgrenzen des Gleichstrombusses, die verfügbaren Möglichkeiten zur Nutzung regenerativer Energie sowie die damit verbundenen Fehlerreaktionen.
- Wiederanlaufberechtigungen: Ermitteln Sie erforderliche Verriegelungen, zulässige automatische Wiederherstellungsereignisse und Fehler, die eine bewusste Freigabe durch den Bediener erfordern.
- Validierungsnachweise: Bewahren Sie Aufzeichnungen über gemessene Stromwerte, Sammelschienen-Spannungen, Rotorzustände und hydraulische Reaktionen unter repräsentativen Wiederanlaufbedingungen auf.
- Genehmigungsstatus: Ermitteln Sie ungeklärte Sachverhalte, Korrekturmaßnahmen, zuständige Prüfer sowie die genehmigte Konfiguration von Motor, Antrieb und Pumpe.
Die Abnahme sollte nur für die dokumentierte Konfiguration und den verifizierten Betriebsbereich erteilt werden. Änderungen an Motorwicklungen, Steuerungs-Firmware, Hydraulikkomponenten oder der Wiederanlauflogik erfordern eine Bewertung ihrer Auswirkungen auf das zuvor abgenommene Verhalten.
