
Die Trennung des Rastmoments von der Leistungswelligkeit beginnt mit der Darstellung des Drehmoments der Welle im leeren Zustand in Abhängigkeit vom Rotorwinkel. Ein idealer schlitzloser BLDC-Motor weist kein herkömmliches, zahnbedingtes Rastmoment auf, sodass Restmuster untersucht werden müssen.
Anschließend werden das angetriebene Drehmoment, die Phasenströme und der Rotorwinkel gleichzeitig gemessen. OEM-Ingenieure können anhand kontrollierter Vergleiche magnetische Rastwirkungen, mechanischen Widerstand und stromabhängige Störungen unterscheiden, bevor sie Konstruktionsänderungen vorschlagen.
Was unterscheidet das Rastmoment von der Drehmomentwelligkeit bei einem schlitzlosen BLDC-Motor?
Warum ein idealer schlitzloser Stator kein herkömmliches Rastmoment aufweist
In einem geschlitzten Motor stoßen die Rotormagnete beim Passieren der Statorzähne auf eine sich ändernde magnetische Reluktanz. Diese Wechselwirkung erzeugt ein positionsabhängiges Rastmoment, selbst wenn kein Phasenstrom fließt.
Ein idealer schlitzloser Stator beseitigt die Zahn- und Schlitzgeometrie, die für diesen herkömmlichen Effekt verantwortlich ist. Er beseitigt jedoch nicht Lager, magnetische Asymmetrie, Exzentrizität oder jede mögliche Quelle eines periodischen Drehmoments ohne Stromzufuhr.
Bezeichnen Sie eine wiederkehrende magnetische Störung ohne Stromzufuhr als Restrastmoment, bis deren Ursprung geklärt ist. Jede Unregelmäßigkeit bei niedrigen Drehzahlen als „Cogging“ zu bezeichnen, kann ein OEM-Team zu einer unnötigen Neukonstruktion des Stators veranlassen.
- Magnetische Ursache: Asymmetrien am Rotor oder an den Magneten können eine positionsabhängige Störung verursachen, auch wenn keine Statornuten vorhanden sind.
- Mechanische Ursache: Lager, Kupplungen und die Ausrichtung von Halterungen können periodischen oder richtungsabhängigen Widerstand erzeugen.
- Vorsicht bei der Messung: Eine winkelgebundene Wellenform allein kann nicht beweisen, dass magnetische Kräfte sie verursacht haben.
Was ändert sich, wenn der Motor unter Last steht?
Das Drehmoment im eingeschalteten Zustand entsteht durch die Wechselwirkung der Wicklungsströme mit dem Magnetfeld des Rotors. Sein Momentanwert kann je nach Oberschwingungen der Gegen-EMK, Stromverzerrung, Kommutierungsverhalten und Positionsschätzung variieren.
Selbst eine nahezu charakteristische Kurve im ausgeschalteten Zustand kann mit einer merklichen Welligkeit im eingeschalteten Zustand einhergehen. Umgekehrt kann eine kleine Rastkomponente im stromlosen Zustand innerhalb einer größeren stromabhängigen Wellenform sichtbar bleiben.
Für die Entscheidung des OEM sollten folgende Fragen getrennt betrachtet werden: Was behindert die Drehung der Welle ohne angelegten Strom, und welche Drehmomentschwankungen treten unter den spezifizierten Betriebsbedingungen bei Stromzufuhr auf?
Das Restrastdrehmoment hängt mit der magnetischen potenziellen Energie und der Rotorposition zusammen; die Rippel bei Stromzufuhr beschreiben Schwankungen, während elektrisches Drehmoment erzeugt wird. Ähnlich aussehende Diagramme bedeuten nicht, dass die physikalischen Zusammenhänge oder Korrekturmaßnahmen identisch sind.
Die Kategorie der bürstenlosen Gleichstrommotoren liefert einen Produktkontext, doch müssen die schlitzlose Bauweise und die elektrischen Parameter für das jeweils zu bewertende individuelle Design bestätigt werden.
Wie richtet man einen zuverlässigen Drehmomentmessversuch ein?
Wählen Sie Sensoren, die kleine Drehmomentschwankungen erfassen
Passen Sie den Messbereich des Drehmomentwandlers an die erwartete mittlere Last und die Störamplitude an. Ein zu großer Messbereich kann kleine Schwankungen verbergen; eine unzureichende Kapazität kann das Messgerät beim Anlaufen oder bei Transienten überlasten.
Erfassen Sie Genauigkeit, Auflösung, kalibrierten Messbereich, Rauschpegel und nutzbare Bandbreite separat. Ein Sensor kann das durchschnittliche Drehmoment zwar genau erfassen, versagt jedoch möglicherweise bei der Auflösung eines schmalen, kommutationsbedingten Merkmals.
Messen Sie die Rotorposition mit einer wiederholbaren mechanischen Referenz. Wenn der Rotor p Polpaare hat, entspricht der elektrische Winkel p × mechanischem Winkel plus einem Offset, wobei alle Winkel in derselben Winkeleinheit ausgedrückt werden.
Überprüfen Sie die gesamte Erfassungskette, nicht nur das Datenblatt des Sensors. Durch Filterung kann ein schmaler Peak abgeschwächt werden, und nicht abgestimmte Kanalverzögerungen können dazu führen, dass ein Drehmomentereignis losgelöst von dem zugehörigen Stromübergang erscheint.
- Zeitsteuerung: Verwenden Sie einen gemeinsamen Erfassungstakt oder eine verifizierte Zeitstempelausrichtung für Drehmoment-, Encoder- und Stromkanäle.
- Bandbreite: Erfassen Sie die relevanten harmonischen Anteile ohne Aliasing und dokumentieren Sie dabei analoge und digitale Filter.
- Kalibrierung: Überprüfen Sie den Drehmoment-Nullpunkt, die Polarität des Messwandlers, die Drehgeberrichtung und die Polarität des Stromsensors, bevor Sie Vergleichsmessungen durchführen.
Kontrolle von Reibung, Nachgiebigkeit und Temperatur der Prüfvorrichtung
Ein störungsarmer Motor kann unruhig wirken, wenn die Antriebsvorrichtung Drehmomentpulsationen verursacht. Exzentrizität der Kupplung, Lagervorspannung, Kabelkräfte und Wellenversatz sollten alle einer Basisprüfung unterzogen werden.
Charakterisieren Sie, soweit möglich, den externen Antrieb und die Kupplung ohne den Testmotor oder mit einer geeigneten Referenzbaugruppe. Halten Sie fest, was die Basislinie umfasst, anstatt davon auszugehen, dass jeder Einfluss der Vorrichtung abgezogen werden kann.
Halten Sie die Einbaulage, den Kupplungsaufbau, die Sensorposition und die Wicklungstemperatur rückverfolgbar. Thermische Ausdehnung verändert die Vorspannung; warme und kalte Lager erzeugen möglicherweise nicht den gleichen Widerstand.
Bei Tests unter Last kann das an der Welle gemessene Drehmoment Auswirkungen der Lastträgheit und der mechanischen Nachgiebigkeit beinhalten. Eine Resonanz kann eine geringe Anregung verstärken, sodass ein großes Sensorsignal nicht unbedingt eine große Drehmomentwelligkeit im Luftspalt bedeuten muss.
| Messkanal | Test ohne Antrieb | Test unter Last | Hauptprüfung |
| Drehmoment an der Welle | Reaktionsdrehmoment bei niedriger Drehzahl | Mittleres Drehmoment und Welligkeit | Kalibrierung, Bandbreite, Überlastspanne |
| Rotor-Encoder | Mechanische Winkelreferenz | Winkel und Drehzahl | Richtung, Indexstabilität, Zeitsteuerung |
| Phasenstrom | Vergewissern, dass die Erregung vernachlässigbar ist | Tatsächlicher Verlauf des Wicklungsstroms | Offset, Polarität, Abtastausrichtung |
| Temperatur | Anfangs- und Endzustand | Thermischer Betriebszustand | Vergleichbare Lager- und Wicklungsbedingungen |
| Referenzzustand der Prüfvorrichtung | Widerstands- und periodische Artefakte | Dynamische und lastabhängige Artefakte | Wiederholbarkeit nach dem Wiedereinbau |
Wie misst man das Restdrehmoment im stromlosen Zustand?
Schritt 1: Erregung unterbrechen und Endzustände dokumentieren
Schalten Sie den Motorantrieb aus und vergewissern Sie sich, dass kein vorgegebener Phasenstrom mehr vorhanden ist. Für eine Bewertung der magnetischen Rastung im stromlosen Zustand sind offene Wicklungsanschlüsse im Allgemeinen einem unbeabsichtigten Phasenschluss vorzuziehen.
Kurzgeschlossene Wicklungen können bei rotierendem Rotor induzierte Ströme führen, was zu einer drehzahlabhängigen elektromagnetischen Bremswirkung führt. Auch bei offenen Stromkreisen können noch geringe parasitäre Effekte auftreten; geben Sie daher die Anschlussart ausdrücklich an.
Stellen Sie sicher, dass das externe Rotationssystem den Regler nicht über einen unbeabsichtigten Pfad zurückspeisen kann. Notieren Sie den Wicklungsanschluss, die Methode zur Isolierung des Reglers, die Umgebungsbedingungen und die anfängliche Motortemperatur.
Die elektrische Isolierung sollte überprüft werden, anstatt sie aus einem deaktivierten Befehl abzuleiten. Ein angeschlossener Umrichter, ein Schutznetzwerk oder eine Messsonde kann einen Leitungsweg hinterlassen, der die Basislinie während der externen Drehung verändert.
- Sicherheit: Wenden Sie vor dem Ändern der Klemmenanschlüsse oder dem externen Drehen der Welle ein geeignetes Isolierungsverfahren an.
- Rückverfolgbarkeit: Identifizieren Sie die genaue Halterung und den elektrischen Zustand, die für jede gespeicherte Wellenform verwendet wurden.
Schritt 2: Abbilden des Drehmoments in Abhängigkeit vom mechanischen Rotorwinkel
Drehen Sie die Welle langsam mit annähernd konstanter Drehzahl über mehrere vollständige mechanische Umdrehungen. Ist das Drehmoment extrem gering, kann ein quasi-statisches Winkel-Schrittverfahren helfen, dynamische Effekte von Positionseffekten zu trennen.
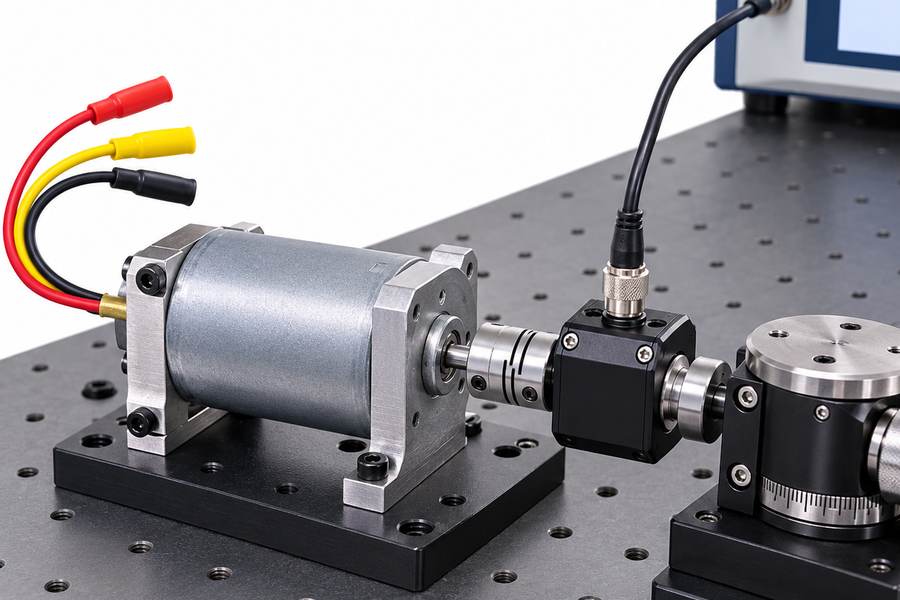
Veranschaulichende externe Testaufstellung; das Bild gibt keinen Aufschluss über den Statoraufbau eines bestimmten Motors.
Erfassen Sie Drehmoment und Winkel gemeinsam und wiederholen Sie den Vorgang im Uhrzeigersinn und gegen den Uhrzeigersinn. Verwenden Sie eine einheitliche Vorzeichenkonvention, damit die Umkehrung beim Vergleich nicht versehentlich die scheinbare magnetische Komponente invertiert.
Verwerfen Sie Beschleunigungs- und Stoppintervalle bei der Abschätzung stationärer Positionseffekte. Ein beschleunigender Rotor erfordert ein Trägheitsdrehmoment; dieser Beitrag ist kein Hinweis auf Cogging- oder Rastmoment.
Wenn die Antriebsdrehzahl schwankt, prüfen Sie, ob scheinbare Drehmomentspitzen mit diesen Schwankungen zusammenfallen. Die Wiederholung des Durchlaufs mit geringerer Geschwindigkeit oder in stationären Winkelinkrementen hilft dabei, eine trägheitsbedingte Erklärung zu widerlegen.
Anschauliches Beispiel: Bei wiederholten Umdrehungen tritt ein schmales Merkmal nahe demselben mechanischen Winkel auf. Diese Reproduzierbarkeit rechtfertigt eine Untersuchung, lässt jedoch noch nicht erkennen, ob es vom Motor oder von der Halterung erzeugt wurde.
Schritt 3: Prüfen, ob das Muster magnetischer, reibungsbedingter oder künstlicher Natur ist
Reibung wirkt der Bewegung im Allgemeinen entgegen, sodass sich ihr Beitrag bei einer Umkehr der Drehrichtung im Vorzeichen ändert. Ein konservatives, positionsabhängiges magnetisches Drehmoment, ausgedrückt nach einer physikalischen Drehmomentkonvention, kehrt sich nicht allein aufgrund einer Änderung der Bewegungsrichtung um.
Der Vergleich ausgerichteter Vorwärts- und Rückwärtskurven kann daher helfen, richtungsunabhängige und richtungsabhängige Komponenten voneinander zu trennen. Dies ist jedoch nur eine Schätzung, wenn die Reibung Stick-Slip-Verhalten, Hysterese oder Geschwindigkeitsabhängigkeit aufweist.
- Richtungsvergleich: Achten Sie auf Versätze, die eher der Bewegungsrichtung als der absoluten Rotorposition folgen.
- Geschwindigkeitsvergleich: Wiederholen Sie den Vorgang bei einer anderen niedrigen Geschwindigkeit, um viskose Verluste, Wirbelstromeffekte oder dynamische Artefakte aufzudecken.
- Vergleich der Halterung: Überprüfen Sie die Ausrichtung erneut oder montieren Sie die Baugruppe neu, um festzustellen, ob sich ein periodisches Merkmal verschiebt oder verändert.
- Magnetische Zuordnung: Behalten Sie diese Bezeichnung für eine beständige, positionsabhängige Komponente vor, die durch unabhängige Überprüfungen gestützt wird.
Das Ergebnis dieser Phase ist eine Störungskarte ohne Stromzufuhr, nicht automatisch eine gemessene Spezifikation des Cogging-Drehmoments. Bewahren Sie die Metadaten zu Richtung, Drehzahl, Temperatur und Unsicherheit auf.
Wie misst man die Drehmomentwelligkeit unter kontrollierten Bedingungen?
Schritt 1: Wählen Sie Betriebspunkte aus dem OEM-Arbeitszyklus aus
Legen Sie die vorgesehene Wellendrehzahl, das Lastdrehmoment, die Busspannung, den Regelmodus und den thermischen Zustand fest, bevor Sie den Motor einschalten. Ein einzelner Leerlauf kann keine belastete Bewegungsachse repräsentieren.
Beziehen Sie Punkte bei niedrigen Drehzahlen ein, wenn eine gleichmäßige Indexierung oder stabile Positionierung wichtig ist, sowie repräsentative Punkte unter Last, wenn Pulsationen das mechanische System anregen könnten. Stellen Sie sicher, dass jede Testbedingung reproduzierbar ist.
Anschauliches Beispiel: Eine Achse zeigt nur dann Schwingungen, wenn sie eine bestimmte Drehzahl unter Last hält. Führen Sie den Test in der Nähe dieses Betriebspunkts durch, anstatt eine Wellenform bei hoher Drehzahl im Leerlauf als entscheidenden Beweis zu betrachten.
Schritt 2: Erfassen Sie Drehmoment, Rotorwinkel und tatsächliche Phasenströme gemeinsam
Erfassen Sie das Wellendrehmoment, den Rotorwinkel, die Drehzahl und die gemessenen Phasenströme auf einer synchronisierten Zeitbasis. Strombefehle allein reichen nicht aus: Die tatsächlichen Wicklungsströme können nacheilen, verzerrt sein oder in Sättigung geraten.
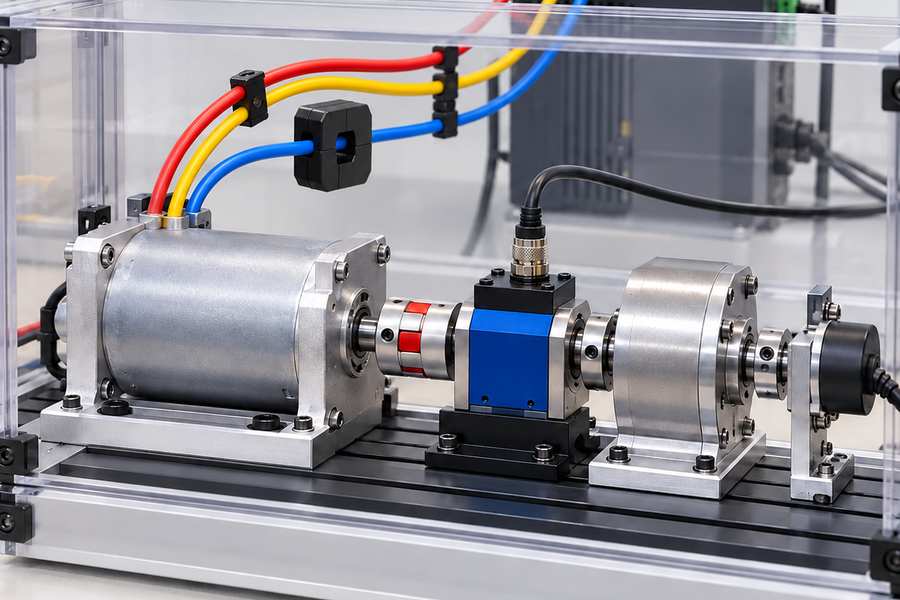
Veranschaulichende externe Testaufstellung; das Bild gibt keinen Aufschluss über den Statorbau eines bestimmten Motors.
Behalten Sie mehrere stabile mechanische Umdrehungen bei und speichern Sie die Rohdaten. Überprüfen Sie die Synchronisationsverzögerung, die Encoder-Interpolation, die Phasenverschiebung der Drehmomentkanäle und die Anti-Aliasing-Filterung, bevor Sie die Welligkeitsamplitude berechnen.
Eine Neuberechnung nach Winkel ist für die Ordnungsanalyse nützlich, verändert jedoch die Darstellung von Rauschen und nichtstationären Ereignissen. Behalten Sie die ursprüngliche Zeitreihe bei, um Schalttransienten oder Schwingungen der Drehzahlregelung zu untersuchen.
- Elektrische Referenz: Bestimmen Sie die Polpaarezahl und den elektrischen Winkelversatz des Rotors für die getestete Baugruppe.
- Mechanische Referenz: Erfassen Sie die Position des Drehmomentsensors relativ zu Kupplungen, Lastträgheit und Stützlagern.
- Analysefenster: Verwenden Sie ein stationäres Betriebsintervall, anstatt Anlauf, Beschleunigung und stationären Betrieb zu vermischen.
Die Informationen zum bürstenlosen Gleichstrommotorantrieb können als Grundlage für Fragen zur Überprüfung der Steuerung dienen; die tatsächlichen Einstellungen für Schaltung, Kommutierung, Sensorik und Stromregelkreis müssen für den getesteten Antrieb dokumentiert werden.
Schritt 3: Eine Bedingung gezielt ändern
Wiederholen Sie den Test über festgelegte Last-Strom-Stufen hinweg, während Sie Drehzahl und Temperatur so genau wie möglich regeln. Untersuchen Sie anschließend Drehzahländerungen und berücksichtigen Sie dabei, dass sich auch Bandbreiten- und Resonanzeffekte ändern können.
Vergleichen Sie, sofern das Regelsystem dies zulässt, gut dokumentierte Einstellungen zur Stromregelung oder Positionskalibrierung. Veränderungen in der Drehmomentstruktur nach einer Regleranpassung sind Hinweise, jedoch kein unmittelbarer Beweis für einen Kausalzusammenhang.
Tests im Vorwärts- und Rückwärtsbetrieb können asymmetrische Reibungs- oder Regelungsverhalten aufdecken. Vergleichen Sie keine rohen, vorzeichenbehafteten Kurven, ohne zuvor die Konventionen für Wellendrehmoment und Winkel zu normalisieren.
Wie können Sie die gemessene Drehmomentschwankung ihrer Ursache zuordnen?
Winkelbezogene Wellenformen vor dem Vergleich ausrichten
Wandeln Sie Drehmomentsignale aus dem Zeitbereich mithilfe von Encoder-Daten in mechanische Winkelkoordinaten um. Vergleichen Sie gleiche Winkel, Richtungen und stabile Betriebsfenster; richten Sie nicht zusammenhängende Spitzen manuell visuell aus.
Trennen Sie das mittlere Wellendrehmoment von seiner Schwankungskomponente innerhalb jedes definierten Antriebstests. Geben Sie an, ob die Welligkeit als Spitze-Spitze-Drehmoment, RMS-Schwankung oder als angegebene harmonische Amplitude angegeben wird.
Ein Spitze-Spitze-Wert entspricht dem maximalen gemessenen Drehmoment abzüglich des Minimums über das angegebene Analysefenster in Newtonmeter (N·m). Zwei Kurvenverläufe können denselben Wert aufweisen, obwohl sie ihre Spitzen bei unterschiedlichen Rotorpositionen erreichen oder auf nicht miteinander in Zusammenhang stehende Störungen zurückzuführen sind.
Veranschaulichendes Beispiel: Ein kleines, nicht durch Strom angeregtes Merkmal tritt bei einem bestimmten Rotorwinkel wiederholt auf, während sich ein größeres, durch Strom angeregtes Merkmal mit den Einstellungen der Stromregelung verschiebt. Der Vergleich deutet auf zwei Mechanismen hin, die einer getrennten Überprüfung bedürfen.
Verwenden Sie die Analyse der mechanischen und elektrischen Ordnung
Die Ordnungsanalyse drückt periodische Anteile in Zyklen pro mechanischer Umdrehung aus. Eine Schwingung bei einer festen mechanischen Ordnung kann ihren Ursprung im Motor, in der Kupplung, in der Last oder in der Messvorrichtung haben.
Der elektrische Winkel verschiebt sich bei jedem Durchgang eines Polpaares um einen elektrischen Zyklus, sodass bei einem Motor mit p Polpaaren eine elektrische Grundschwingung bei p Zyklen pro mechanischer Umdrehung auftritt.
Strom- und Drehmomentoberschwingungen können Ordnungspositionen mit mechanischen Störungen gemeinsam haben. Vergleichen Sie Drehmomentmerkmale mit den gemessenen Strom- und Winkelwerten und bestätigen Sie die Ergebnisse anschließend durch kontrollierte Änderungen.
- Winkelverriegelung: Eine Wiederholung an derselben Encoderposition weist auf Periodizität hin, nicht jedoch auf einen magnetischen Ursprung.
- Stromkorrelation: Eine gemeinsame Frequenz oder Ordnung unterstützt weitere Untersuchungen; sie allein belegt jedoch noch keine Drehmomentursache.
- Phasenverhalten: Vergleichen Sie die Phase der Oberschwingungen über verschiedene Betriebspunkte hinweg, wobei der Encoder-Nullpunkt und die Signalverarbeitungsverzögerung beibehalten werden.
Subtrahieren Sie keine Spitzen-Spitzen-Werte bei ausgeschaltetem und eingeschaltetem Zustand
Die Subtraktion von Spitze-Spitze-Werten ignoriert den Zeitpunkt, zu dem die jeweiligen Störungen auftreten. Zwei Wellenformen mit identischer Amplitude können sich bei übereinstimmenden Winkeln verstärken oder sich teilweise aufheben, wenn ihre Phasenbeziehungen voneinander abweichen.
Das Problem geht über reine Arithmetik hinaus. Das Einschalten eines Motors verändert die magnetischen Kräfte, die Lagerbelastungen, die strominduzierte Erwärmung und die Betriebsdynamik; seine Reibungs- und Halterungsreaktionen stimmen möglicherweise nicht mehr mit der Basislinie überein.
Eine winkelausgerichtete Wellenformsubtraktion kann manchmal eine Komponente abschätzen, wenn die zugrunde liegenden Bedingungen und Übertragungswege vergleichbar sind. Dokumentieren Sie diese Annahme und berücksichtigen Sie die Messunsicherheit, bevor Sie den Restwert interpretieren.
Beispielsweise kann das Entfernen einer nicht mit Strom versorgten Kurve aus einer mit Strom versorgten Kurve ohne Berücksichtigung des drehzahlabhängigen Widerstands der Halterung eine scheinbare elektromagnetische Oberschwingung erzeugen, die tatsächlich ein Testartefakt ist.
Behalten Sie bei der Berechnung von Restwerten die Vorzeichen der Wellenformen bei, anstatt nur die Beträge zu subtrahieren. Halten Sie die Winkelreferenz, die Interpolationsmethode, die Abweichung vom Betriebspunkt sowie die Unsicherheit jeder einzelnen Messung fest.
Bestätigen Sie vermutete Ursachen durch unabhängige Änderungen
Weisen Sie jedem unerwarteten Merkmal eine Hypothese und einen Unterscheidungstest zu. Eine Wiederholung unter unveränderten Bedingungen belegt zwar die Konsistenz, lässt jedoch selten erkennen, welche Komponente die Störung verursacht hat.
| Beobachtetes Muster | Mögliche Ursache | Überprüfungsmaßnahme |
| Variation bei ausgeschaltetem Antrieb und festgestelltem Winkel | Rest-Rastmoment oder Geometrie der Halterung | Richtung umkehren und die Vorrichtung erneut prüfen |
| Richtungsabhängiger Versatz | Reibung oder Hysterese | Vergleichen Sie die entsprechenden Vorwärts- und Rückwärtsdurchläufe |
| Welligkeit ändert sich mit dem Laststrom | Elektromagnetisches Drehmoment oder veränderte mechanische Belastung | Vergleich der Stromoberwellen und des thermischen Zustands |
| Störungen in der Nähe von Kommutierungsereignissen | Stromverzerrung oder Positionsfehler | Synchronisierte Ströme und Rotorwinkel prüfen |
| Periodische Merkmalsänderungen nach dem Wiedereinbau | Kopplung, Ausrichtung oder Sensorartefakt | Wiederholung der Basis- und Betriebsprüfungen |
| Welligkeit ändert sich mit der Drehzahl | Dynamische Resonanz, Widerstand oder Regelverhalten | Kontrollierte Drehzahldurchläufe und Bandbreitenprüfungen durchführen |
Anschauliches Beispiel: Eine Drehmoment-Oberwelle schwächt sich nach der Encoder-Offset-Korrektur ab, während die gemessene Stromverzerrung ebenfalls abnimmt. Dies spricht für eine regelungsbezogene Erklärung, vorbehaltlich einer Wiederholung der Tests unter unveränderter Last.
Wie sollten OEM-Ingenieure die Drehmomentgleichmäßigkeit spezifizieren und validieren?
Separate Anforderungen für den stromlosen und den stromführenden Betrieb festlegen
Spezifizieren Sie das Restdrehmoment im stromlosen Zustand unter Verwendung eines definierten Winkelbereichs, einer Drehrichtung, einer Drehzahl oder einer quasi-statischen Methode sowie einer Temperatur. Vermeiden Sie es, diesen Wert als herkömmliches Cogging zu bezeichnen, solange kein Nachweis für dessen Mechanismus vorliegt.
Definieren Sie die Welligkeit im belasteten Zustand bei expliziter Drehzahl, Drehmoment, Spannung, Temperatur und Reglereinstellungen. Geben Sie die zur Beurteilung der Akzeptanz verwendete Statistik und Bandbreite an; die Grenzwerte sollten den Anforderungen der Anwendung hinsichtlich Schwingungen und Positionierung entsprechen.
Ein Prozentsatz relativ zum mittleren Drehmoment kann den Vergleich unter Last erleichtern, wird jedoch in der Nähe eines mittleren Drehmoments von Null instabil. Verwenden Sie ein absolutes N·m-Kriterium, wenn eine prozentuale Normierung irreführend wäre.
Fordern Sie Nachweise an, die erneut analysiert werden können
Eine kurze zusammenfassende Abbildung ist kein vollständiges Qualifizierungsprotokoll. Fordern Sie synchronisierte Rohdaten, verarbeitete, winkelbezogene Kurven, Analyseeinstellungen und ausreichende Kontextinformationen an, um jedes Ergebnis reproduzieren zu können.
Die Wiederholbarkeit sollte separate Durchläufe und, sofern möglich, den Ausbau und Wiedereinbau des Motors umfassen. Ein erfolgreicher Test, der von einer einzigen, sorgfältig eingestellten Kupplungsposition abhängt, ist ein schwacher Nachweis für die Produktionsabnahme.
- Motorkennungen: Erfassen Sie die Modellrevision, die verifizierte Statorbauweise, die Polpaare, die Wellenschnittstelle und die Wicklungskonfiguration.
- Betriebsbedingungen: Erfassen Sie für jeden Durchlauf Spannung, Drehzahl, Last, Temperatur, Drehrichtung und Reglerkonfiguration.
- Messkette: Erfassen Sie die Sensorkalibrierung, die Encoder-Referenz, die Abtastrate, die Filterung, die Ausrichtung und die Basislinie der Halterung.
- Ergebnisse: Legen Sie Karten im stromlosen Zustand, Kurven im Betriebszustand, Oberschwingungsspektren, Wiederholungsläufe und Unsicherheitsschätzungen vor.
- Maßnahmen: Identifizieren Sie ungeklärte Muster, schlagen Sie Korrekturmaßnahmen vor und legen Sie die für die Abnahme erforderlichen genauen Wiederholungsprüfungen fest.
Vereinbaren Sie eine modellspezifische technische Übergabe
Gian Transmission listet kundenspezifische Optionen für bürstenlose Motoren auf, darunter eine schlitzlose Bauweise und eine 5-V-Spannungskategorie. Diese Kategoriebeschreibungen legen weder den Aufbau noch die Nennleistung eines einzelnen abgebildeten Modells fest.
Bestätigen Sie für eine OEM-Prüfung die elektrischen Parameter und die mechanische Schnittstelle des ausgewählten Designs, bevor Sie Drehmomentgrenzen festlegen. Behalten Sie die Steuerungskonfiguration bei der Bewertung einer Motorüberarbeitung unverändert bei; verwenden Sie beim Testen einer Steuerungsänderung denselben Motor und wiederholen Sie den Referenzlauf.
Nutzen Sie den Kontaktweg, um eine modellspezifische Testanweisung zu übermitteln, wenn eine Abstimmung mit dem Lieferanten erforderlich ist. Die Übergabe sollte genehmigte Betriebspunkte, Anschlussbedingungen, Anforderungen an synchronisierte Messungen, Wellenformdefinitionen, Steuerungen der Prüfvorrichtungen, Abnahmekriterien sowie einen Verantwortlichen für jede ungelöste Störung enthalten.
