
Hall-Signale können an einem Motorstecker elektrisch einwandfrei aussehen, während eine Steuerung dennoch falsch kommutiert, weil die Schnittstellenvorgaben nie dokumentiert wurden.
Ein elektrisches Schnittstellenblatt sollte messbare Sensorgrenzwerte, Steckerreferenzpunkte, Konventionen für den Rotorwinkel und validiertes Zeitverhalten definieren, damit Ingenieure Verdrahtungsfehler von echten Sensor- oder Steuerungsfehlern unterscheiden können.
Versorgungsspannung und Massebezug des Hall-Sensors
Die erste Schnittstellenanforderung betrifft die Stromversorgung des Hall-Sensors. Ingenieure müssen wissen, welche Spannung die Sensorschaltung akzeptiert und in welchem Verhältnis diese Versorgung zur Steuerung steht.
Spezifizieren Sie die Anforderungen an Versorgungsspannung und -strom
Halten Sie die Nennversorgungsspannung des Hall-Sensors, den zulässigen Betriebsbereich und den maximalen Versorgungsstrom fest. Diese Werte müssen die tatsächliche Sensorbaugruppe beschreiben und nicht eine angenommene branchenübliche Konfiguration.
Die Steuerung muss die erforderliche Sensorversorgung während des normalen Betriebs aufrechterhalten. Berücksichtigen Sie dabei den Anlauf, die Motorbeschleunigung, Versorgungsstörungen sowie alle Betriebsbedingungen, die die verfügbare Spannung beeinflussen.
Eine Nennspannung allein reicht nicht aus, da der Sensorbetrieb von der Spannung abhängt, die die Baugruppe tatsächlich erreicht. Steckverbinderwiderstand, Kabelverluste und Versorgungstoleranzen können diese Spannung beeinflussen.
- Nennversorgungsspannung: Geben Sie die vorgesehene Sensor-Stromversorgung und deren elektrische Referenz an.
- Betriebsspannungsbereich: Erfassen Sie die minimal und maximal zulässige Spannung an den Versorgungsanschlüssen des Sensors.
- Versorgungsstrom: Geben Sie die erwarteten und maximalen Versorgungsanforderungen an, einschließlich der relevanten Ausgangsbelastungsbedingungen.
- Versorgungsschutz: Dokumentieren Sie die geltenden Anforderungen hinsichtlich Polarität, Transienten und Einschaltsequenz, ohne davon auszugehen, dass Schutzkomponenten installiert sind.
Ermitteln Sie die Rückleitungs- und Erdungsbeziehungen des Sensors
Identifizieren Sie den Erdungsanschluss des Hall-Sensors und erläutern Sie dessen Beziehung zur Signalreferenz des Controllers. Der Rückstrompfad des Motors und die Signalreferenz der Hall-Schaltung können unterschiedliche elektrische Anforderungen haben und sollten separat identifiziert werden.
Motorenwicklungsströme können Spannungsunterschiede an gemeinsam genutzten Leitern verursachen. Diese Unterschiede können die Rauschmargen der Logik verringern, wenn Hall-Signale denselben Rückleitungspfad nutzen.
Dokumentieren Sie, ob der Sensor-Rückleiter und die Motormasse intern, extern oder über eine zugelassene Erdungsanordnung verbunden sind. Die Schnittstellenzeichnung sollte die beabsichtigte Verbindungsgrenze kennzeichnen.
Wo eine Abschirmung erforderlich ist, ist zwischen dem Abschluss der Kabelabschirmung und dem Hall-Signalrückleiter zu unterscheiden. Ihre Anschlüsse sollten dem genehmigten Erdungskonzept folgen und nicht einer willkürlichen Verdrahtungskonvention.
Definieren Sie außerdem das Verhalten des Sensors, wenn die Versorgungsspannung ausfällt, während die Reglereingänge weiterhin mit Spannung versorgt werden. Alle zulässigen Anforderungen hinsichtlich der Rückspeisung an den Eingängen oder des Schutzes müssen für die tatsächliche Schaltung festgelegt werden.
Hall-Ausgangstyp, Zuständigkeit für Pull-up-Schaltungen und Logikschwellenwerte
Hall-Ausgänge müssen elektrisch mit den Reglereingängen kompatibel sein. Ein gemeinsamer Steckverbinder garantiert keine Kompatibilität, wenn sich Ausgangsstrukturen, Pull-up-Schaltungen und Logikschwellenwerte unterscheiden.
Identifizierung der Hall-Ausgangsschaltung
Das Schnittstellenblatt sollte jeden Hall-Ausgang als Open-Collector, Open-Drain, Push-Pull oder einen anderen dokumentierten Schaltungstyp kennzeichnen. Dies bestimmt, wie der Ausgang seine Logikpegel erzeugt.
Open-Collector- und Open-Drain-Ausgänge erfordern im Allgemeinen eine geeignete Pull-up-Verbindung, um einen hohen Pegel herzustellen. Push-Pull-Ausgänge treiben ihre zulässigen High- und Low-Zustände aktiv an.
Bei offenen Ausgängen ist zu klären, wer den Pull-up-Widerstand bereitstellt. Dieser kann in die Motorbaugruppe integriert, im Controller installiert oder extern bereitgestellt sein.
Eine unklare Zuständigkeit für den Pull-up-Widerstand kann dazu führen, dass ein Ausgang schwebend bleibt oder eine inkompatible Last entsteht. Notieren Sie die zulässige Pull-up-Spannung, den Widerstandsbereich und die Strombegrenzungen für die ausgewählte Schnittstelle.
- Ausgangsstruktur: Ermitteln Sie den Schaltungstyp und die Polarität des aktiven Signals für Hall A, Hall B und Hall C.
- Zuständigkeit für den Pull-up-Widerstand: Geben Sie an, ob die Motoreinheit, die Steuerung oder eine externe Schaltung den erforderlichen Widerstand bereitstellt.
- Ausgangsbelastung: Notieren Sie die geltenden Sink- oder Source-Strombegrenzungen sowie die Bedingungen, unter denen garantierte Logikpegel hergestellt werden.
- Elektrischer Schutz: Ermitteln Sie die geltenden Eingangs- oder Ausgangsspannungsgrenzen, insbesondere wenn angeschlossene Schaltungen unterschiedliche Versorgungsspannungsbereiche verwenden.
Trennen Sie Ausgangsgarantien von Empfängerschwellenwerten
Die motorseitigen elektrischen Spezifikationen sollten die garantierte Ausgangs-Low-Spannung (VOL) und die Ausgangs-High-Spannung (VOH) unter definierten Versorgungs-, Temperatur- und Lastbedingungen angeben, sofern zutreffend.
Diese Ausgangseigenschaften unterscheiden sich von den Empfängerschwellenwerten des Controllers. VIL bezeichnet die höchste Spannung, die garantiert als „Low“ erkannt wird, während VIH die niedrigste Spannung bezeichnet, die als „High“ erkannt wird.
Eine kompatible Schnittstelle erfordert, dass der „Low“-Pegel des Ausgangs im ungünstigsten Fall unterhalb der zulässigen „Low“-Schwelle des Empfängers bleibt, wobei ausreichende Spielräume für elektrisches Rauschen und Spannungsunterschiede berücksichtigt werden müssen.
Ebenso muss der garantierte hohe Ausgangspegel den vom Empfänger geforderten oberen Schwellenwert überschreiten. Bei beiden Vergleichen sollten die geltenden Worst-Case-Betriebs- und Lastbedingungen zugrunde gelegt werden.
Beispielsweise kann ein Ausgang, der über einen Widerstand ansteigt, zwar einen geeigneten statischen hohen Pegel erreichen, erfordert jedoch dennoch eine Bewertung seiner elektrischen Belastung und der verfügbaren Störspannungsreserve.
Ersetzen Sie garantierte Grenzwerte nicht durch typische Spannungsmessungen. Eine Schnittstelle, die in einer Laboranordnung funktioniert, kann bei zulässigen Bauteil- oder Betriebsschwankungen versagen.
Wenn die Spannungsbereiche inkompatibel sind, dokumentieren Sie die erforderliche Pegelumsetzung oder Schnittstellenschaltung. Dynamische Anstiegszeiten, Ausbreitungsverzögerungen und Filterung gehören zur Timing-Bewertung.
Steckerbelegung, Kontaktkennzeichnung und Betrachtungsrichtung
Eine Steckverbinder-Pinbelegung muss die physikalischen Kontakte eindeutig identifizieren, ohne dass Techniker die Aderfarben interpretieren oder erraten müssen, welche Seite einer Steckverbinderzeichnung sie gerade betrachten.
Identifizieren Sie jeden Steckverbinderkontakt
Geben Sie die Steckverbinderkennzeichnung, die Gegensteckverbindung, die Kontaktnummerierung und die Kodierungsanordnung an. Unterscheiden Sie den motorseitigen Steckverbinder von der gegensteckbaren Verbindung auf der Steuerungsseite.
Weisen Sie den einzelnen Kontakten Hall A, Hall B, Hall C, Sensorversorgung und Signalrückleitung zu. Dokumentieren Sie Abschirmungs-, Drain-, reservierte oder absichtlich nicht angeschlossene Kontakte separat.
Ein als ungenutzt dargestellter Kontakt sollte nicht automatisch mit Masse verbunden werden. Seine zulässige Behandlung muss dem genehmigten elektrischen Entwurf und der Steckverbinder-Dokumentation entsprechen.
Wenn mehrere Kabelbaumvarianten existieren, weisen Sie jeder Variante eine identifizierbare Zeichnungsrevision zu. Das äußere Erscheinungsbild des Steckverbinders allein kann keine elektrische Austauschbarkeit zwischen verschiedenen Baugruppen begründen.
Geben Sie die Blickrichtung auf die Steckfläche an
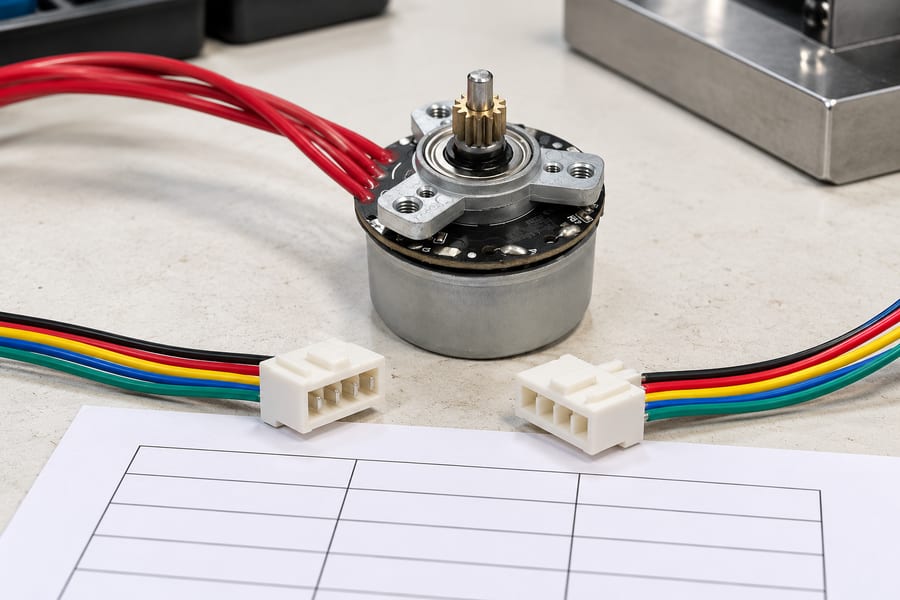
Die Anordnung der Steckverbinder dient nur zur Veranschaulichung. Die Kontaktnummerierung, die Ausrichtung der Steckfläche und die Aderbelegung müssen der genehmigten Kabelbaumzeichnung entnommen werden und nicht den in einer Abbildung dargestellten Farben.
Steckverbinderzeichnungen können von der Steckseite aus anders interpretiert werden als von der Kabeleinführungsseite. Diese Perspektiven kehren die scheinbare Anordnung bestimmter Kontakte um.
Geben Sie die Blickrichtung neben dem Kontaktnummerierungsdiagramm an. Geben Sie die Ausrichtung der Nut oder der Verriegelung an, damit die Zeichnung während der Montage und Prüfung verständlich bleibt.
Leitungsfarben können bei der Identifizierung von Leitern in einem kontrollierten Kabelbaum hilfreich sein, können jedoch dokumentierte Kontaktnummern und elektrische Funktionen nicht ersetzen. Es gibt keine universelle Hall-Leitungsfarbenzuordnung.
Das Schnittstellenblatt sollte die Steckverbinderkennzeichnung mit den wesentlichen elektrischen Anforderungen kombinieren, während detaillierte mechanische Abmessungen weiterhin durch die genehmigten Steckverbinderzeichnungen geregelt werden.
Tabelle 1. Elektrische Schnittstelle und Steckverbinderdokumentation für BLDC-Hall-Sensoren
| Schnittstellenfeld | Erforderliche Informationen | Nachweis |
| Sensorversorgung | Nennspannung, zulässiger Bereich und maximaler Strom | Zugelassene elektrische Spezifikation und gemessene Versorgungsspannung |
| Massebezug | Sensor-Rückleitung, Beziehung zwischen Stromversorgung und Masse sowie Abschirmung | Schaltplan und Überprüfung der Anschlüsse |
| Hall-Ausgänge | Hall-A/B/C-Zuordnungen, Ausgangsstruktur und Polarität | Schaltungsbeschreibung und aufgezeichnete Signalzustände |
| Pull-up-Schaltung | Zugehörigkeit der Widerstände, zulässige Spannung und Last | Schematische Darstellung des Controllers und Überprüfung der Schnittstelle |
| Logische Kompatibilität | Garantierte VOL/VOH- und Empfänger-VIL/VIH-Werte | Bewertung der Rauschreserve im ungünstigsten Fall |
| Steckverbinderkontakte | Anzahl der Kontakte, Signalbezeichnungen und ungenutzte Kontakte | Prüfung der genehmigten Pinbelegung und der Durchgangsprüfung |
| Ausrichtung des Steckverbinders | Sichtweise auf die Steckfläche, Kodierung und Kabelbaumrevision | Kontrollierte Steckverbinderzeichnung |
Diese Tabelle legt fest, welche Informationen die Entwicklungsteams austauschen müssen. Die tatsächlichen Werte und Kontaktbelegungen müssen der Dokumentation des ausgewählten Motors, des Kabelbaums und der Steuerung entnommen werden.
Hall-Zustandssequenz, Phasenbeziehung und Drehrichtung
Drei digitale Hall-Kanäle können sechs Kommutierungssektoren innerhalb einer elektrischen Umdrehung identifizieren. Ihre Zustandsreihenfolge hängt jedoch von der Sensoranordnung, der Kanalbelegung und der Drehrichtung ab.
Hall-Bit-Reihenfolge und Richtungszustandsübergänge festhalten
Das Schnittstellenblatt muss die Reihenfolge definieren, in der die Hall-Zustände dargestellt werden. Ein 3-Bit-Wert ist mehrdeutig, solange der Leser nicht weiß, welches Bit welchem Sensor entspricht.
Für das folgende Beispiel gilt die Bitreihenfolge Hall A, Hall B, Hall C von links nach rechts. Die Anordnung entspricht einem Hall-Schema mit 120 elektrischen Grad.
Die Drehung im Uhrzeigersinn ist in diesem Beispiel so definiert, dass man direkt vom Ende der Abtriebswelle aus auf den Motor blickt. Diese Konvention gilt nur für dieses Beispiel, nicht für jeden Motor.
Die folgenden sechs Zustände bilden eine elektrisch konsistente Abfolge, bei der sich bei jedem Übergang ein Hall-Kanal ändert. Die umgekehrte Drehrichtung folgt der entgegengesetzten Zustandsreihenfolge.
Tabelle 2. Veranschaulichende 120-Grad-Hall-Zustandsabfolge
| Beispielsektor | Hall-Zustand A/B/C | Nächster Zustand im Uhrzeigersinn | Nächster Zustand gegen den Uhrzeigersinn |
| S1 | 001 | 101 | 011 |
| S2 | 101 | 100 | 001 |
| S3 | 100 | 110 | 101 |
| S4 | 110 | 010 | 100 |
| S5 | 010 | 011 | 110 |
| S6 | 011 | 001 | 010 |
Die Sektorbezeichnungen dienen lediglich der Veranschaulichung und stellen keine absoluten Rotorwinkelreferenzen dar. Die Tabelle definiert weder die Phasenansteuerung noch die Schaltpolarität oder eine universelle Reihenfolge im Uhrzeigersinn.
Bei einer herkömmlichen 120-Grad-Hall-Anordnung schließen die sechs aktiven Zustände im Allgemeinen 000 und 111 aus. Diese Einschränkung gilt für die angegebene 120-Grad-Anordnung und sollte nicht auf Hall-Sensoren mit anderem elektrischen Abstand übertragen werden.
Eine Hall-Anordnung mit 60 elektrischen Grad kann einen anderen gültigen Zustandssatz erzeugen, der 000 oder 111 enthält. Die Gültigkeit der Zustände muss daher anhand des angegebenen Sensorschemas bewertet werden.
Definieren Sie die Motorphasenbeziehung
Ein Hall-Zustand identifiziert nicht eigenständig den korrekten Motorphasen-Ansteuerbefehl. Der Regler benötigt zudem die festgelegte Beziehung zwischen Sensorübergängen und der elektrischen Position der Wicklung.
Dokumentieren Sie die physikalischen Motorphasenbezeichnungen, üblicherweise U, V und W, und geben Sie die Referenz an, die verwendet wird, um Hall-Übergänge diesen Phasen zuzuordnen.
Das Kommutierungsverhalten des Reglers hängt zudem von seiner Betriebsart, den Ausgangskonventionen und der konfigurierten Phasenfolge ab. Eine Hall-Tabelle sollte nicht stillschweigend ein universelles Antriebsmuster vorschreiben.
Überprüfen Sie während der Integration die Phasenbeziehung anhand kontrollierter Messungen und der genehmigten Reglerkonfiguration. Eine falsche Zuordnung kann zu Vibrationen, Rückwärtsdrehung, übermäßigem Strom oder einem fehlgeschlagenen Anlauf führen.
Legen Sie einen einheitlichen Betrachtungswinkel für die Drehrichtung fest
Richtungsbezeichnungen werden mehrdeutig, wenn ein Ingenieur den Motor vom Wellenende aus betrachtet und ein anderer das gegenüberliegende Gehäuseende als Bezugspunkt verwendet.
Halten Sie die definierte Betrachtungsposition, die positive Drehrichtung und die entsprechende beobachtete Hall-Sequenz fest. Berücksichtigen Sie dabei alle anwendungsspezifischen Unterschiede zwischen der Wellendrehung und der Bewegung der angetriebenen Last.
Die Motordrehrichtung sollte überprüft werden, ohne davon auszugehen, dass das Vertauschen zweier Phasenleiter oder das Umkehren einer Softwareeinstellung die dokumentierte Beziehung zwischen Hall-Signal und Phase beibehält.
Jede Änderung an der Phasenverdrahtung, der Zuordnung der Hall-Kontakte oder der Interpretation der Drehrichtung erfordert eine Überprüfung der betroffenen Kommutierungskonfiguration und der zugehörigen Validierungsunterlagen.
Elektrischer Winkel, mechanischer Winkel und Anzahl der Rotorpolpaare
Hall-Übergänge sind an die Magnetfeldgeometrie des Motors gebunden. Ingenieure müssen bei der Interpretation der Rückmeldung zwischen der elektrischen Rotorposition und der physikalischen Wellendrehung unterscheiden.
Zusammenhang zwischen Wellenrotation und elektrischer Position
Der mechanische Winkel beschreibt die physikalische Drehung der Motorwelle. Der elektrische Winkel beschreibt die Rotorposition relativ zu einem sich wiederholenden Zyklus des Magnetfelds des Motors.
Bei einem Rotor mit mehreren Polpaaren umfasst eine mechanische Umdrehung mehrere elektrische Umdrehungen. Während einer vollständigen Wellenumdrehung durchläuft das Magnetfeld für jedes Rotorpolpaar einen elektrischen Zyklus.
Die grundlegende Umrechnung lautet: elektrischer Winkel = mechanischer Winkel × Anzahl der Polpaare. Für beide Winkel müssen einheitliche Winkeleinheiten und dieselbe definierte Drehreferenz verwendet werden.
Bei einem Beispielrotor mit vier Polpaaren entsprechen 30 Grad mechanischer Wellenrotation 120 Grad elektrischer Rotation. Dies ist keine Produktspezifikation.
Das Schnittstellenblatt muss die tatsächliche Anzahl der Polpaare ausdrücklich angeben. Ohne diese Angabe können die Drehzahlberechnungen des Reglers und die Umrechnungen von elektrischen in mechanische Positionen fehlerhaft sein.
Bei sechs gleichmäßig verteilten Hall-Übergängen pro elektrischer Umdrehung beträgt der nominelle mechanische Winkel zwischen benachbarten Übergängen 360 Grad geteilt durch das Sechsfache der Polpaare.
Die tatsächlichen Übergangspositionen können aufgrund der Sensorplatzierung, der magnetischen Eigenschaften und der Messbedingungen vom nominellen Abstand abweichen. Halten Sie die geltenden Toleranzen fest, anstatt von einer perfekten Ausrichtung auszugehen.
Definition der Hall-Ausrichtung und der Rotorpositionsreferenzen
Ein Hall-Sensor-Übergang identifiziert eine magnetische Positionsreferenz, doch diese Referenz ist nicht automatisch auf einen bestimmten Phasen-Gegen-EMK-Nulldurchgang oder einen Regler-Schaltzeitpunkt ausgerichtet.
Legen Sie die Winkelbeziehung zwischen Sensor und Phase anhand einer eindeutig identifizierten elektrischen Referenz fest. Unterscheiden Sie die physikalische Einbaulage des Sensors von der während des Tests beobachteten Übergangsposition.
Winkelversätze sollten unter Angabe der Vorzeichenkonvention, der Richtungsreferenz und der Messbedingungen erfasst werden. Andernfalls kann derselbe numerische Versatz in entgegengesetzte Richtungen interpretiert werden.
Diese Informationen sind besonders wichtig bei der Überprüfung eines kundenspezifischen BLDC-Motors, dessen Wicklungs-, Rotor- und Sensoranordnungen auf die vorgesehene elektrische Schnittstelle abgestimmt sein müssen.
Auch Drehzahlberechnungen erfordern eine sorgfältige Interpretation. Die Hall-Übergangsfrequenz kann nur dann in die mechanische Drehzahl umgerechnet werden, wenn die Anzahl der Übergänge und die Anzahl der Polpaare korrekt definiert sind.
Bei einer Anordnung mit sechs Übergängen pro elektrischer Umdrehung entspricht die mechanische Drehzahl in U/min der Übergangsfrequenz in Übergängen pro Sekunde, multipliziert mit 60 und dividiert durch das Sechsfache der Polpaare.
Diese Berechnung setzt korrekt erkannte Übergänge und das spezifizierte Hall-Schema voraus. Fehlende Flanken, Filterverzögerungen oder eine falsche Zustandsinterpretation können die resultierende Drehzahlschätzung verfälschen.
Hall-Signal-Timing, Filterung, Anlaufverhalten und Validierungskurven
Die statische elektrische Kompatibilität legt nur einen Teil der Schnittstelle fest. Hall-Signale müssen sich zudem an den erwarteten Positionen ändern und während des tatsächlichen Motorbetriebs interpretierbar bleiben.
Dynamische Signalzeitabläufe und Filterung festlegen
Erfassen Sie relevante Anstiegs- und Abfallzeiten der Ausgangssignale, Ausbreitungsverzögerungen und Zeittoleranzen unter definierten Betriebsbedingungen. Diese Eigenschaften bestimmen, wann der Regler sich ändernde Rotorpositionen erkennt.
Open-Drain- und Open-Collector-Signale reagieren besonders empfindlich auf Pull-up-Widerstand und die Gesamtleitungskapazität. Ihre Anstiegsflanken können mit zunehmender Kabelbelastung langsamer werden.
Lange Kabel können zusätzliche Kapazitäten und Störpegel verursachen. Bei der Überprüfung der Schnittstelle sollten die tatsächliche Kabelbaumkonstruktion und die Verlegung berücksichtigt werden, anstatt von einer idealen Laborverkabelung auszugehen.
Die Eingangsfilterung des Reglers kann kurzzeitige Störungen unterdrücken, doch eine übermäßige Filterung kann die Erkennung von Hall-Übergängen verzögern. Diese Verzögerung verändert das effektive Verhältnis zwischen Rotorposition und Kommutierung.
Legen Sie die relevante Entprellzeit, das Abtastverfahren, das Verhalten des Digitalfilters oder die Anforderungen an die Eingangskvalifizierung fest. Diese Parameter sollten bei der höchsten vorgesehenen Hall-Übergangsfrequenz bewertet werden.
Die maximale Übergangsrate hängt von der mechanischen Drehzahl, der Anzahl der Polpaare und den Hall-Übergängen pro elektrischer Umdrehung ab. Die Abtastung und Verarbeitung durch den Regler müssen die daraus resultierende Ereignisfrequenz unterstützen.
Bei einer Anordnung mit sechs Übergängen entspricht die Übergangsfrequenz der mechanischen Drehzahl in U/min, multipliziert mit dem Sechsfachen der Polpaare, geteilt durch 60.
Bei der Festlegung der zeitlichen Toleranzen sollten sowohl das Risiko verpasster Übergänge als auch der Kommutierungspositionsfehler berücksichtigt werden. Ein Filter, der sauber aussehende Signale erzeugt, kann bei schneller Drehung dennoch eine inakzeptable Verzögerung verursachen.
Dokumentation des Anlaufverhaltens und des stationären Hall-Verhaltens
Im Stillstand meldet eine funktionsfähige Hall-Anordnung normalerweise einen Zustand, der der stationären magnetischen Position des Rotors entspricht, vorausgesetzt, die Sensorschaltung wird korrekt mit Strom versorgt.
Ein plausibler stationärer Zustand bedeutet jedoch nicht, dass die Kanäle korrekt umschalten, sobald sich der Rotor bewegt. Eine statische Überprüfung kann das dynamische Kommutierungs-Timing nicht nachweisen.
Die Anlaufspezifikation sollte das Einschaltverhalten des Sensors von der Motoranlaufstrategie des Reglers unterscheiden. Die Gültigkeit der Ausgangssignale während der Stabilisierung der Versorgungsspannung muss separat nachgewiesen werden.
Halten Sie fest, ob der Regler einen stabilen anfänglichen Hall-Messwert benötigt, wie er nachfolgende Übergänge validiert und welche Bedingungen den Startbefehl zulassen oder verhindern.
Während der anfänglichen Bewegung muss der Regler beobachtete Änderungen mit der konfigurierten Drehung und Phasenbeziehung in Verbindung bringen. Eine falsche Ausrichtung kann bis zum Beginn der Beschleunigung verborgen bleiben.
Die Richtungsumkehr erfordert ähnliche Aufmerksamkeit. Die erwartete Hall-Sequenz ändert die Richtung, während die Zustandsschätzung und Filterung des Reglers mit der tatsächlichen Bewegung konsistent bleiben müssen.
Reaktionen auf fehlende Signale und Fehlerzustände definieren
Hall-Fehler können von Sensoren, Steckverbindern, Kabelbäumen, Versorgungsstromkreisen oder Reglereingängen ausgehen. Ein Schnittstellenblatt sollte beobachtbare Fehler identifizieren, ohne von einer bestimmten zugrunde liegenden Ursache auszugehen.
- Fehlende Übergänge: Definieren Sie, wie der Regler fehlende Flanken erkennt, wenn eine Bewegung angefordert oder unabhängig bestätigt wird.
- Hängengebliebene Hall-Kanäle: Legen Sie das erwartete Diagnoseverhalten fest, wenn ein Kanal trotz entsprechender Rotorbewegung auf „High“ oder „Low“ bleibt.
- Unerwartete Zustandsabläufe: Vergleichen Sie beobachtete Übergänge mit dem dokumentierten Hall-Schema und der genehmigten Drehrichtung.
- Fehler in der Sensorversorgung: Legen Sie fest, wie Unterspannung, unterbrochene Versorgung oder ungültige Signalpegel erkannt werden, sofern dies durch die Konstruktion unterstützt wird.
- Fehlerbehebung: Halten Sie die erforderliche Reaktion der Steuerung, die Bedingungen für einen Neustart sowie relevante Anzeigen für den Bediener oder die Überwachung fest.
Die Fehlererkennung darf sich nicht ausschließlich auf eine Liste verbotener binärer Zustände stützen. Einige problematische Zustände weisen zwar einzeln plausible Zustände auf, erzeugen jedoch fehlerhafte Abfolgen oder fehlende Zeitinformationen.
Beispielsweise kann ein stillstehender Rotor legitimerweise keine Hall-Übergänge erzeugen. Bei einer Zeitüberschreitung aufgrund fehlender Flanken muss daher berücksichtigt werden, ob eine Drehung tatsächlich erwartet oder unabhängig überprüft wurde.
Ebenso kann ein verrauschter Eingang zwischen ansonsten gültigen Zuständen wechseln. Die diagnostische Auswertung sollte die Reihenfolge der Abläufe, das Übergangs-Timing und den Betriebskontext des Reglers berücksichtigen.
Die gewöhnliche Hall-Fehlererkennung sollte nicht automatisch als Funktion zur Personensicherheit beschrieben werden. Jede erforderliche sicherheitsrelevante Reaktion benötigt eine separat definierte und validierte Sicherheitsarchitektur.
Validierung der Schnittstelle mit synchronisierten Wellenformkurven
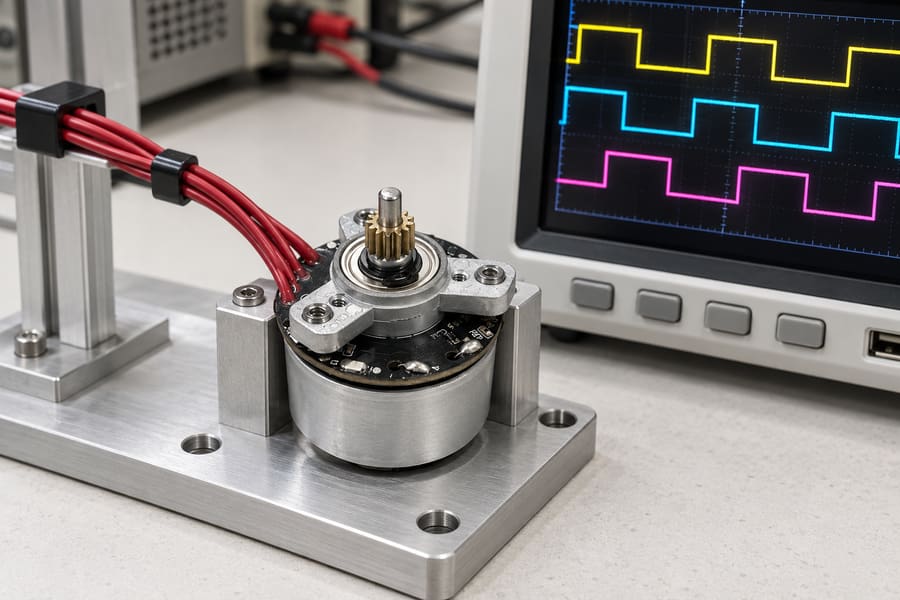
Illustrative Kurven zeigen, warum gleichzeitige Kanäle beim Vergleich von Übergängen helfen. Es handelt sich dabei nicht um gemessene Produktdaten; für die Abnahme sind aufgezeichnete Signale, eine identifizierte Phasenreferenz und dokumentierte Betriebsbedingungen erforderlich.
Bei der praktischen Überprüfung sollten Hall A, Hall B und Hall C gleichzeitig erfasst werden. Gemeinsame Zeitreferenzen ermöglichen es Ingenieuren, die Reihenfolge der Übergänge, zeitliche Abweichungen und unerwartete Veränderungen zu identifizieren.
Sofern angemessen und sicher messbar, sollten neben den Hall-Signalen auch relevante Phasenspannungs-, Phasenstrom- oder Gegen-EMK-Referenzwerte erfasst werden. Diese Messungen unterstützen die Überprüfung der elektrischen Ausrichtung.
Geben Sie den genauen Ort der Wellenformmessung an. Signale, die am Motorstecker aufgezeichnet werden, können sich aufgrund von Kabelbaumbelastungen oder Eingangskonditionierung von denen unterscheiden, die am Regler empfangen werden.
Vergleichen Sie die Signalpegel mit den dokumentierten Ausgangsgarantien und Empfängeranforderungen. Oszilloskop-Beobachtungen sollten eine ausreichende Spannungs- und Zeitauflösung für die vorgesehenen Abnahmekriterien aufweisen.
Der Validierungsplan sollte repräsentative Versorgungsbedingungen, den Anlauf, die Beschleunigung, den stationären Betrieb, die Verzögerung sowie Richtungswechsel abdecken, sofern diese Verhaltensweisen Teil der Anwendung sind.
Tests bei einer einzigen, beliebigen Drehzahl reichen nicht aus, um den vollständigen Zeitverlauf zu erfassen. Bewerten Sie Bedingungen, die die Übergangsfrequenz, die Signalqualität und das konfigurierte Reglerverhalten auf die Probe stellen.
Halten Sie für jeden Test die relevante Motorkonfiguration, die Anzahl der Polpaare, die Hall-Bit-Reihenfolge, den Richtungsbezugspunkt, die Phasenkennungen, die Reglereinstellungen und die Messbedingungen fest.
Überprüfen Sie bei der Begutachtung der vorgesehenen Schnittstelle des BLDC-Motortreibers, ob deren Versorgungs-, Logikeingangs-, Phasenzuordnungs-, Abtast- und Filteranforderungen mit den dokumentierten Motoreigenschaften übereinstimmen.
Vor Beginn der Tests sollten Abnahmekriterien festgelegt werden. Diese können zulässige Signalpegel, die Übergangsreihenfolge, Zeitabweichungen, erkannte Fehler sowie den erfolgreichen Betrieb unter repräsentativen Lastbedingungen umfassen.
Jede Änderung an der Sensorverkabelung, der Reglerfilterung, der Phasenzuordnung oder der Hall-Ausrichtung sollte eine Überprüfung der betroffenen Anforderungen auslösen. Zuvor genehmigte Schaltpläne entsprechen möglicherweise nicht mehr der überarbeiteten Baugruppe.
Erstellen Sie das endgültige Protokoll zur elektrischen Schnittstelle
Das genehmigte Schnittstellenpaket sollte eine kontrollierte Pinbelegung der Steckverbinder, elektrische Grenzwerte der Sensoren, die Zuständigkeit für Pull-up-Widerstände, eine Bewertung der Empfängerkompatibilität sowie dokumentierte Beziehungen zwischen Versorgung und Masse enthalten.
Es sollte außerdem die tatsächliche Hall-Zustandssequenz, den Drehungsbezugspunkt, die Motorphasenreferenz, die Anzahl der Polpaare, Informationen zur Winkelausrichtung sowie die geltenden Zeitsteuerungseinstellungen des Reglers enthalten.
Fügen Sie synchronisierte Aufzeichnungen der Hall- und Phasenreferenz-Wellenformen bei, einschließlich Testbedingungen, Messgeräte-Referenzwerten, beobachteten Abweichungen, anwendungsspezifischen Akzeptanzkriterien und der Genehmigung durch den zuständigen Ingenieur.
Die endgültigen Lieferergebnisse umfassen ein versionskontrolliertes Datenblatt zur elektrischen Schnittstelle, freigegebene Kabelbaum- und Phasenzuordnungszeichnungen, eine validierte Steuerungskonfiguration sowie rückverfolgbare Aufzeichnungen zu Inbetriebnahme, Drehung und Fehlertests.
