
インターフェースに関する前提条件が記録されていなかったため、モーターのコネクタ側ではホール信号が電気的に正常に見えていても、コントローラが依然として誤った整流を行っている場合があります。
電気インターフェース仕様書には、測定可能なセンサーの限界値、コネクタの基準、ロータ角の表記規則、および検証済みのタイミング挙動を定義し、エンジニアが配線ミスの場合と、真のセンサーや制御系の故障とを区別できるようにする必要があります。
ホールセンサーの電源電圧とグランド基準
最初のインターフェース要件は、ホールセンサーの電源です。エンジニアは、センサー回路がどの電圧を受け入れるか、またその電源がコントローラーとどのように関連しているかを把握する必要があります。
電源電圧および電流要件の指定
公称ホールセンサー供給電圧、許容動作範囲、および最大供給電流を記録する。これらの値は、想定された業界標準の構成ではなく、実際のセンサーアセンブリを記述したものでなければならない。
コントローラは、通常の動作中を通じて、必要なセンサー電源電圧を維持しなければなりません。起動時、モーターの加速時、電源の乱れ、および利用可能な電圧に影響を与えるあらゆる動作条件を考慮してください。
センサーの動作はアセンブリに到達する電圧に依存するため、公称電圧だけでは不十分です。コネクタの抵抗、ケーブルの損失、および電源の許容誤差が、その電圧に影響を与える可能性があります。
- 公称電源電圧:想定されるセンサーの電源およびその電気的基準を特定してください。
- 動作電圧範囲:センサーの電源端子における許容最小電圧および最大電圧を記録してください。
- 供給電流:関連する出力負荷条件を含め、予想される供給要件および最大供給要件を明記してください。
- 電源保護:保護部品が設置されていることを前提とせずに、適用される極性、過渡現象、および電源シーケンスの要件を文書化してください。
センサーのリターンおよび接地関係を特定する
ホールセンサーの接地端子を特定し、コントローラの信号基準との関係を説明してください。モーターの電源電流の帰路とホール回路の信号基準には、異なる電気的要件が課される場合があり、それぞれ個別に特定する必要があります。
モーターの巻線電流により、共有導体間に電圧差が生じる可能性があります。ホール信号が同じ帰路を使用する場合、この電圧差によってロジックノイズマージンが低下する恐れがあります。
センサーの帰路とモーター電源の接地が、内部で接続されているか、外部で接続されているか、あるいは承認された接地構成を通じて接続されているかを明記してください。インターフェース図面には、意図された接続境界を明示する必要があります。
シールドが必要な場合は、ケーブルのシールド終端とホール信号の帰路を区別してください。それらの接続は、恣意的な配線規則ではなく、承認された接地設計に従う必要があります。
また、コントローラの入力に電圧が印加されたまま、電源が切断された場合のセンサーの挙動を定義してください。許容される入力の逆流や保護要件は、実際の回路に対して確立されなければなりません。
ホール出力タイプ、プルアップの所有権、および論理しきい値
ホール出力は、コントローラの入力と電気的に互換性がある必要があります。出力構造、プルアップ構成、および論理しきい値が異なる場合、コネクタを共有しても互換性が保証されるわけではありません。
ホール出力回路の特定
インターフェースシートでは、各ホール出力をオープンコレクタ、オープンドレイン、プッシュプル、またはその他の文書化された回路タイプとして特定する必要があります。これにより、出力が論理レベルをどのように生成するかが決まります。
オープンコレクタおよびオープンドレイン出力は、一般的にハイレベルを確立するために適切なプルアップ接続を必要とします。 プッシュプル出力は、許容されるハイ状態およびロー状態を能動的に駆動します。
オープン出力の場合、プルアップ抵抗を誰が用意するかを特定してください。これは、モーターアセンブリに組み込まれている場合、コントローラに設置されている場合、または外部から供給される場合があります。
プルアップの担当が不明確な場合、出力がフローティング状態になったり、互換性のない負荷が発生したりする可能性があります。選択したインターフェースについて、許容されるプルアップ電圧、抵抗値の範囲、および電流制限を記録してください。
- 出力構造:Hall A、Hall B、およびHall Cの回路タイプとアクティブ信号の極性を特定してください。
- プルアップの担当:必要な抵抗をモーターアセンブリ、コントローラ、または外部回路のどれが供給するかを明記してください。
- 出力負荷:適用されるシンク電流またはソース電流の制限値、および保証された論理レベルを確立するために使用される条件を記録してください。
- 電気的保護:特に、接続された回路が異なる電源ドメインを使用している場合は、適用される入力または出力電圧制限を特定してください。
出力の保証と受信器のしきい値の区別
モーター側の電気的仕様書には、定義された電源、温度、および負荷条件(該当する場合)下での、保証された出力ロー電圧(VOL)および出力ハイ電圧(VOH)を明記する必要があります。
これらの出力特性は、コントローラの受信側しきい値とは異なります。VILは「ロー」として認識されることが保証される最高電圧を示し、ViHは「ハイ」として認識される最低電圧を示します。
互換性のあるインターフェースでは、電気ノイズや電圧差を十分に考慮した上で、最悪ケースにおける出力ローレベルが受信側の許容ローしきい値を下回っている必要があります。
同様に、保証された出力ハイレベルは、受信機に必要なハイしきい値を上回っている必要があります。これらの比較には、いずれも該当する最悪ケースの動作条件および負荷条件を用いる必要があります。
例えば、抵抗を介して上昇する出力は、適切な静的高レベルに達するかもしれませんが、それでもその電気的負荷および利用可能なノイズマージンの評価が必要となります。
保証された限界値の代わりに、標準的な電圧測定値を代用してはなりません。ある実験室の組立環境で動作するインターフェースであっても、許容される部品や動作のばらつきがある場合には動作しない可能性があります。
電圧領域が互換性がない場合は、必要なレベル変換またはインターフェース回路を文書化してください。動的な立ち上がり時間、伝搬遅延、およびフィルタリングは、タイミング評価の対象となります。
コネクタのピン配置、接点の識別、および視認方向
コネクタのピン配置は、技術者が配線の色を解釈したり、コネクタ図面のどちら側を見ているかを推測したりする必要なく、物理的な接点を特定できるものでなければなりません。
すべてのコネクタ接点を特定する
コネクタの識別情報、嵌合部品、接点番号、およびキー配置を明記してください。モーター側のコネクタと、コントローラ側の嵌合コネクタを区別してください。
Hall A、Hall B、Hall C、センサー電源、および信号リターンを個々の接点に割り当てる。シールド、ドレイン、予約済み、または意図的に未接続の接点については、別途文書化する。
未使用と示された端子は、自動的にアースに接続してはならない。その許容される処理は、承認された電気設計およびコネクタの文書に従わなければならない。
複数のハーネスバージョンが存在する場合は、各バージョンに識別可能な図面の改訂番号を付与すること。コネクタの外観のみでは、異なるアセンブリ間の電気的互換性を確立することはできない。
嵌合面の視線方向を明記すること
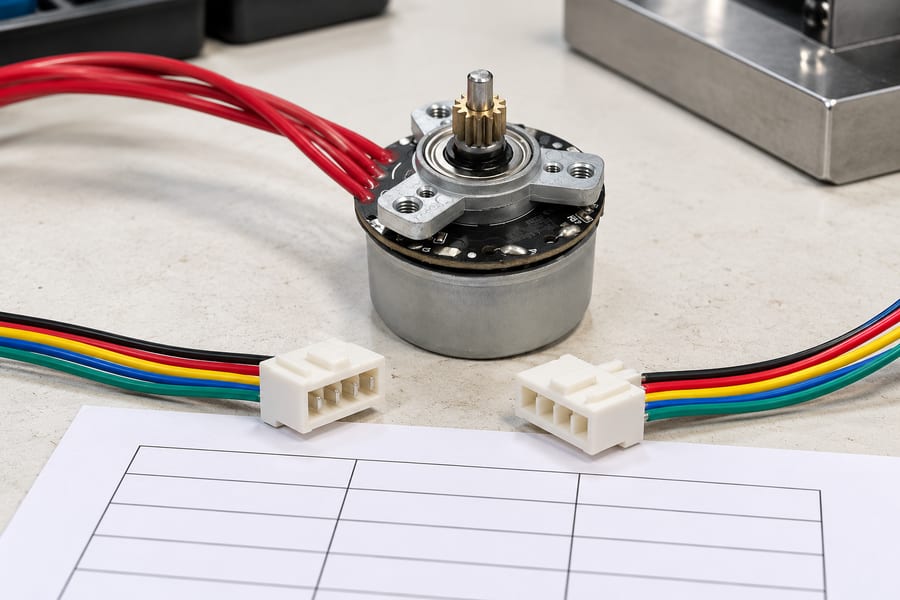
コネクタの配置は一例です。コンタクトの番号付け、嵌合面の向き、およびワイヤの割り当ては、図に示された色ではなく、承認済みのハーネス図面に基づいていなければなりません。
コネクタ図面は、嵌合側から見る場合とワイヤ挿入側から見る場合で解釈が異なることがあります。これらの視点の違いにより、特定のコンタクトの見え方が逆転することがあります。
コンタクト番号図とともに、視線方向を明記してください。組み立てや検査の際にも図面が理解できるよう、キー溝やラッチの向きも記載してください。
ワイヤの色は、管理されたハーネスにおいて導体を識別するのに役立つ場合がありますが、文書化されたコンタクト番号や電気的機能に代わるものではありません。ホール効果用ワイヤの色割り当てに普遍的な基準は存在しません。
インターフェースシートには、コネクタの識別情報と必須の電気的要件を併記し、詳細な機械的寸法については、承認済みのコネクタ図面に基づいて管理する必要があります。
表1. BLDCホールの電気的インターフェースおよびコネクタ文書
| インターフェース項目 | 必須情報 | 検証根拠 |
| センサーの電源 | 公称電圧、許容範囲、および最大電流 | 承認済みの電気仕様および測定された電源 |
| アース基準 | センサーのリターン、電源とアースの関係、およびシールド処理 | 配線図および接続の検証 |
| ホール出力 | ホールA/B/Cの割り当て、出力構成、および極性 | 回路の説明および記録された信号の状態 |
| プルアップ構成 | 抵抗の割り当て、許容電圧、および負荷 | コントローラの回路図およびインターフェースの確認 |
| 論理互換性 | 保証されるVOL/VOHおよび受信側のVIL/VIH | 最悪条件におけるノイズマージンの評価 |
| コネクタの接点 | 接点番号、信号名、および未使用の接点 | 承認済みピン配置および導通検査 |
| コネクタの向き | 嵌合面からの視点、キーイング、およびハーネスの改訂 | 管理対象のコネクタ図面 |
この表は、エンジニアリングチーム間で交換すべき情報を定めたものです。実際の値および接点割り当ては、選定されたモーター、ハーネス、およびコントローラのドキュメントに基づいて決定する必要があります。
ホール状態のシーケンス、位相関係、および回転方向
3つのデジタルホールチャネルにより、1電気回転内の6つの整流セクターを識別できます。ただし、その状態の順序は、センサーの配置、チャネルの割り当て、および回転方向によって異なります。
ホールビット順および方向状態遷移の記録
インターフェースシートには、ホール状態を表す際に使用する順序を定義する必要があります。どのビットが各センサーに対応しているかを読者が把握していない限り、3ビットの値は曖昧なものとなります。
以下の例示では、ビット順は左から右へ、ホールA、ホールB、ホールCとなっています。 この配置は、120電気度のホール方式である。
この例における時計回りの回転は、モーターの出力軸端からモーターを正面から見た場合を基準として定義される。この規約はあくまでこの例に限定されたものであり、すべてのモーターに当てはまるわけではない。
以下の6つの状態は、遷移ごとに1つのホールチャネルが変化する、電気的に一貫したシーケンスを形成しています。逆方向の場合は、この状態順序の逆順になります。
表2. 120度ホール状態シーケンスの例
| 例示セクター | ホール状態 A/B/C | 次の時計回りの状態 | 次の反時計回り状態 |
| S1 | 001 | 101 | 011 |
| S2 | 101 | 100 | 001 |
| S3 | 100 | 110 | 101 |
| S4 | 110 | 010 | 100 |
| S5 | 010 | 011 | 110 |
| S6 | 011 | 001 | 010 |
セクターラベルは、絶対的なロータ角の参照値ではなく、あくまで例示的な識別子です。この表では、相の通電順序、スイッチング極性、または普遍的な時計回りの順序については定義していません。
従来の120度のホールセンサー配置では、6つのアクティブ状態には通常、000および111は含まれません。 この制限は、指定された120度の配置に適用されるものであり、異なる電気的間隔で構成されたホールセンサーについては、これを前提とすべきではありません。
60電気度のホール配置では、000または111を含む異なる有効な状態セットが生成される可能性があります。したがって、状態の有効性は、指定されたセンサー構成に基づいて評価する必要があります。
モーターの位相関係を定義する
ホール状態だけでは、正しいモーターの位相駆動コマンドを単独で特定することはできません。コントローラには、センサーの遷移と巻線の電気的位置との間の確立された関係も必要です。
物理的なモーターの位相識別子(一般にU、V、W)を文書化し、ホールの遷移をそれらの位相に関連付けるために使用する基準を指定してください。
コントローラの整流挙動は、その動作方式、出力規約、および設定された相順序にも依存します。ホールテーブルは、特定の汎用的な駆動パターンを黙って押し付けるようなものであってはなりません。
統合の際には、制御された測定と承認済みのコントローラ構成を用いて、位相関係を検証してください。マッピングが不正確だと、振動、逆回転、過電流、または起動失敗を引き起こす可能性があります。
一貫した回転視点の確立
ある技術者がシャフト側からモーターを観察し、別の技術者が反対側のハウジング側を基準とする場合、回転方向のラベルは曖昧になります。
定義された観察位置、正の回転方向、およびそれに対応する観測されたホールシーケンスを記録してください。シャフトの回転と駆動負荷の動きとの間に、アプリケーション固有の差異がある場合は、それらも記載してください。
モーターの回転方向は、2本の相線を入れ替えたり、ソフトウェア設定を反転させたりしても、文書化されたホール信号と相の対応関係が維持されると仮定せずに検証する必要があります。
相の配線、ホール接点の割り当て、または回転方向の解釈に変更を加える場合は、影響を受ける整流構成および関連する検証記録の再検討が必要です。
電気角、機械角、およびロータの極対数
ホール信号の遷移は、モーターの磁界形状と密接に関連しています。エンジニアは、フィードバックを解釈する際、電気的なローター位置と物理的なシャフトの回転を区別する必要があります。
シャフトの回転と電気的位置の関連付け
機械角は、モーターシャフトの物理的な回転を表します。電気角は、モーターの磁場の1つの繰り返し周期に対するローターの位置を表します。
複数の極対を持つローターの場合、1回の機械的回転には複数の電気的回転が含まれます。シャフトが1回転する間に、磁場はローターの各極対に対して1つの電気的サイクルを完了します。
基本的な換算式は、電気角 = 機械角 × 極対数です。両方の角度には、一貫した角度単位と、同じ定義された回転基準を使用する必要があります。
例として、4極対を持つローターの場合、シャフトの機械的回転30度は、電気的回転120度に相当します。これは製品仕様ではありません。
インターフェースシートには、実際の極対数を明記する必要があります。それがなければ、コントローラの速度計算や、電気的位置から機械的位置への変換が不正確になる可能性があります。
電気的回転1回転あたり6つの等間隔のホール効果トランジションがある場合、隣接するトランジション間の公称機械的角は、360度を6倍の極対数で割った値となります。
実際のトランジション位置は、センサーの配置、磁気特性、および測定条件により、公称間隔から逸脱する可能性があります。完全な位置合わせを前提とするのではなく、適用される許容誤差を記録してください。
ホールアライメントおよびロータ位置基準の定義
ホールセンサーの遷移は磁気位置基準を特定しますが、その基準は特定の相の逆起電力ゼロクロスやコントローラのスイッチング瞬間に自動的に整合するわけではありません。
明確に特定された電気的基準を用いて、センサーと相との角度関係を指定してください。物理的なセンサーの取り付け位置と、試験中に観測された遷移位置とを区別してください。
角度オフセットは、符号の規則、方向の基準、および測定条件とともに記録する必要があります。そうしないと、同じ数値のオフセットが反対の方向として解釈される可能性があります。
この情報は、巻線、ロータ、およびセンサーの配置を意図された電気的インターフェースに合わせなければならないカスタムBLDCモーターを検証する際に、特に重要です。
速度の計算においても、慎重な解釈が必要です。ホール遷移周波数は、遷移数と極対数が正しく定義されている場合にのみ、機械的速度に変換できます。
電気的回転あたり6回の遷移という構成の場合、機械的速度(rpm)は、遷移周波数(1秒あたりの遷移数)に60を乗じ、極対数の6倍で割った値となります。
この計算は、遷移が正しく検出され、指定されたホール方式が採用されていることを前提としています。エッジの欠落、フィルタリングによる遅延、または状態の誤った解釈は、結果として得られる速度推定値を歪める可能性があります。
ホール信号のタイミング、フィルタリング、起動時の挙動、および検証用トレース
静的電気的互換性は、インターフェースの一部に過ぎません。ホール信号は、予想される位置で変化し、実際のモーター動作中も解釈可能であり続ける必要があります。
動的信号のタイミングとフィルタリングの指定
定義された動作条件下で、関連する出力の立ち上がり時間、立ち下がり時間、伝搬遅延、およびタイミング許容誤差を記録してください。これらの特性によって、コントローラがロータの位置変化を認識するタイミングが決まります。
オープンドレインおよびオープンコレクタ信号は、プルアップ抵抗やラインの総容量に対して特に敏感です。ケーブルの負荷が増加すると、これらの信号の立ち上がりエッジが遅くなる可能性があります。
長いケーブルは、追加の静電容量やノイズの影響をもたらす可能性があります。インターフェースの検討においては、理想的な実験室の配線を想定するのではなく、実際のハーネスの構造や配線経路を考慮する必要があります。
コントローラの入力フィルタリングにより、瞬間的な外乱を除去することは可能ですが、過度なフィルタリングはホール信号の遷移が認識されるまでの遅延を引き起こす可能性があります。この遅延により、ロータ位置と整流との間の実質的な関係が変化します。
関連するデバウンス時間、サンプリング方法、デジタルフィルタの挙動、または入力適格性要件を定義する。これらのパラメータは、想定される最高ホール転移周波数において評価すべきである。
最大転移レートは、機械的速度、極対数、および電気的回転あたりのホール転移数に依存する。コントローラのサンプリングおよび処理は、その結果として生じるイベント周波数に対応できなければならない。
6トランジション構成の場合、トランジション周波数は、機械的回転数(rpm)に極対数の6倍を乗じ、60で割った値に等しくなります。
タイミングの許容範囲を定める際には、トランジションの検出漏れリスクと整流位置誤差の両方を考慮する必要があります。一見クリーンな信号を生成するフィルタであっても、高速回転時には許容できない遅延を引き起こす可能性があります。
起動時および定常時のホールセンサーの挙動を文書化する
静止時、センサー回路に正しく電力が供給されていれば、正常に機能するホール配置は通常、ローターの静止磁気位置に対応する状態を報告します。
しかし、妥当な静止状態であっても、ローターが動き出した際にチャンネルが正しく遷移するとは限りません。静的検証では、動的な整流タイミングを証明することはできません。
起動仕様書では、センサーの電源投入時の挙動と、コントローラのモーター始動戦略とを区別する必要があります。電源が安定するまでの間の出力の有効性は、別途確立されなければなりません。
コントローラが安定した初期のホール信号値を必要とするかどうか、その後の遷移をどのように検証するか、およびどの条件で起動コマンドが許可または禁止されるかを記録してください。
初期動作中、コントローラは観測された変化を、設定された回転および位相関係と関連付けなければならない。不適切な位置合わせは、加速が始まるまで検出されない可能性がある。
方向反転についても同様の注意が必要である。予想されるホール信号のシーケンスは方向を変えるが、コントローラの状態推定およびフィルタリングは、実際の動きと一貫性を保たなければならない。
信号欠落および故障状態への応答を定義する
ホール信号の故障は、センサー、コネクタ、ハーネス、電源回路、またはコントローラの入力に起因する可能性があります。インターフェースシートでは、特定の根本原因を想定することなく、観測可能な故障を特定する必要があります。
- 遷移の欠落:移動が指令されたとき、または独立して確認されたときに、コントローラがエッジの欠落をどのように認識するかを定義する。
- ホールチャネルの固着:ローターが適切に動作しているにもかかわらず、1つのチャネルがハイまたはローの状態のままの場合の、想定される診断動作を特定する。
- 予期しない状態シーケンス:観測された遷移を、文書化されたホール方式および承認された回転方向と比較する。
- センサー電源の故障:設計で対応されている場合、低電圧、電源断、または無効な信号レベルがどのように識別されるかを明記する。
- 故障回復:必要なコントローラの応答、再起動条件、および関連するオペレータまたは監視表示を記録すること。
故障検出は、禁止されている二値状態のリストのみに完全に依存してはならない。一部の問題のある状態では、個々の状態自体は妥当であっても、誤ったシーケンスを生成したり、タイミング情報が欠落したりする場合がある。
例えば、静止しているロータがホール信号の遷移を全く生成しないことは正当な状態である。したがって、エッジ欠落によるタイムアウト処理では、実際に回転が予想されているか、あるいは独立して確認されているかを考慮しなければならない。
同様に、ノイズの多い入力は、それ以外では有効な状態の間で交互に切り替わる可能性があります。診断評価では、シーケンスの順序、遷移のタイミング、およびコントローラの動作コンテキストを考慮する必要があります。
通常のホール信号による故障検出は、自動的に「作業者の安全機能」として定義されるべきではありません。安全に関連する応答が求められる場合は、別途定義され、検証された安全アーキテクチャが必要です。
同期された波形トレースを用いたインターフェースの検証
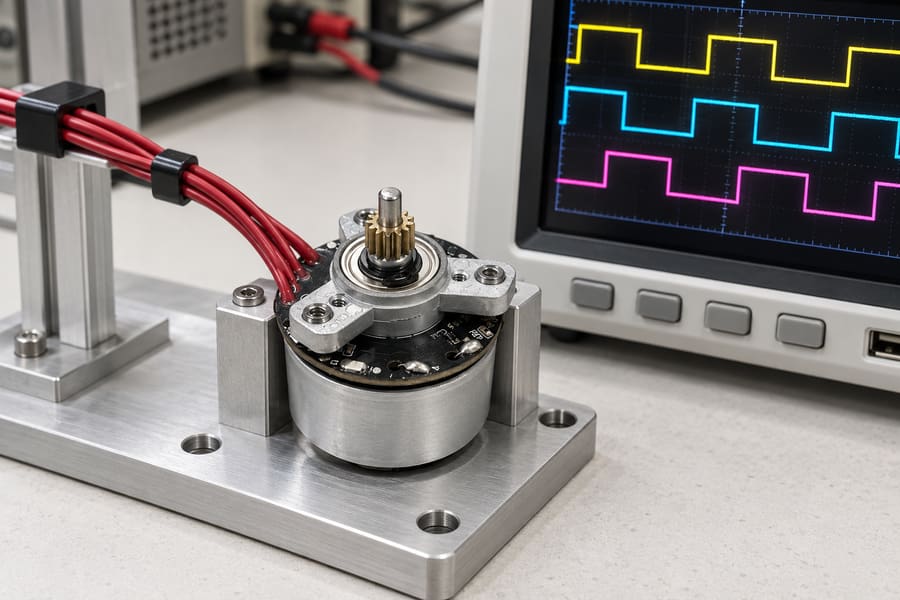
図示されたトレースは、複数のチャネルを同時に測定することで遷移の比較が容易になる理由を示しています。これらは測定された製品データではありません。受け入れ判定には、記録された信号、特定された位相基準、および文書化された動作条件が必要です。
実用的な検証では、ホールA、ホールB、およびホールCを同時に捕捉する必要があります。共通の時間基準を用いることで、エンジニアは遷移順序、タイミングの差異、および予期せぬ変化を特定できます。
適切かつ安全に測定可能な場合は、ホール信号と併せて、関連する相電圧、相電流、または逆起電力の基準値を捕捉してください。これらの測定値は、電気的整合性の検証を支援します。
波形測定の正確な位置を明記してください。ハーネスの負荷や入力調整の影響により、モーターコネクタで記録された信号は、コントローラで受信される信号と異なる場合があります。
記録された信号レベルを、文書化された出力保証値および受信機要件と照合してください。オシロスコープによる観測では、意図された受入基準を満たすのに十分な電圧分解能およびタイミング分解能を確保する必要があります。
検証計画には、代表的な電源条件、起動、加速、定常回転、減速、およびアプリケーションの一部としてこれらの動作が含まれる場合は方向転換を網羅する必要があります。
単一の都合の良い速度での試験だけでは、完全なタイミングエンベロープを確立することはできません。遷移周波数、信号品質、および設定されたコントローラの応答に負荷をかける条件を評価してください。
各試験において、関連するモーター構成、極対数、ホールビット順、回転方向の視点、位相識別子、コントローラ設定、および測定条件を記録しておくこと。
対象となるBLDCモータードライバのインターフェースを確認する際は、その電源、論理入力、位相マッピング、サンプリング、およびフィルタリング要件が、文書化されたモーター特性と一致していることを検証すること。
試験の前に、受入基準を確立する必要があります。これには、許容信号レベル、遷移順序、タイミング偏差、認識される故障、および代表的な負荷下での正常動作などが含まれる場合があります。
センサー配線、コントローラのフィルタリング、位相マッピング、またはホールセンサーの位置合わせに変更があった場合は、影響を受ける要件の見直しを行う必要があります。以前に承認された回路図は、改訂後のアセンブリを反映していない可能性があります。
最終電気インターフェース記録の作成
承認されたインターフェースパッケージには、管理されたコネクタのピン配置、センサーの電気的限界値、プルアップの所有権、受信機の互換性評価、および文書化された電源と接地の関係を含める必要があります。
また、実際のホール状態シーケンス、回転視点、モーターの位相基準、極対数、角度位置合わせ情報、および適用されるコントローラのタイミング設定も含める必要があります。
テスト条件、計測器の基準、観測された偏差、アプリケーションで定義された合格基準、および担当エンジニアによる承認を記載した、同期化されたホール信号および位相基準の波形キャプチャを添付してください。
最終成果物としては、改訂管理された電気インターフェースシート、承認済みのハーネスおよび位相マッピング図面、検証済みのコントローラ構成、ならびにトレーサビリティが確保された起動、回転、および故障テストの記録が含まれます。
